


カスタムロボットワークステーションおよびレーザーシステムメーカー



協調溶接セル: ポジショナーとロボットを 1 つの運動チェーンとして
「販売用溶接ポジショナー」と入力し、 スタンドアロンマシンはたくさんあります . しかし、ロボットが独房に入った瞬間、, 質問は「どのポジショナ」から「ポジショナがロボットと一緒にどのように動くか」に変わります。?このガイドは 2 番目の質問に関するものです. 調整された溶接セルは、ボルトで結合された 2 台の機械ではなく、ポジショナーがロボットを駆動する同じコントローラーによって解決される外部軸である 1 つの運動連鎖です。. 「統合」が間違った目標である理由を説明します, 実際にどのような調整が必要か, そして ROBOPTIX が第 7 軸ロボット レール システムの周囲に調整されたセルを構築する方法, ロボット基地 / ロボット台座, およびサーボポジショナ .
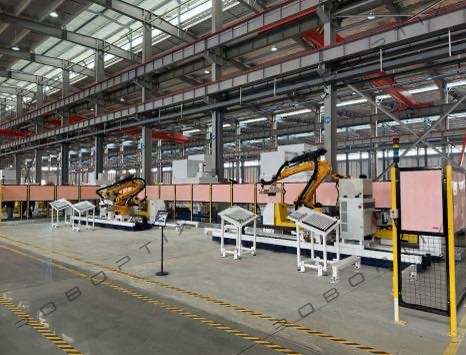
「統合」が間違った目標である理由
ほとんどのバイヤーはサプライヤーにポジショナーとロボットの「統合」を依頼します。. 統合は、2 つの独立したコントローラーがハンドシェイクを交換することを意味します。: ロボットが動きを終える, 完了信号, ポジショナーが回転します, 合図を返す, ロボットが再開する. そのストップとスタートのハンドシェイクはまさに溶接を台無しにするものです. コーディネートが違う. 調整されたセルでは、ポジショナーは軸として宣言されます。 7, 8, または 9 ロボットコントローラーの内部, 単一の逆運動学解析により、すべての軸 (ロボットとポジショナー) が 1 つの軌道に沿って駆動されます。. 統合をやめて解決を始める. この違いにより、シームが一定の速度で溶接されるか、または一連の急激な動作で溶接されるかが決まります。.
1つの運動チェーン: ロボットの拡張としてのポジショナー
ロボットアームには6つの軸があります; 調整されたポジショナーがさらに追加します. 主軸台心押し台ポジショナーは 1 つの回転軸に貢献します, 水平 3 軸ロータリー ポジショナーは 2 つまたは 3 つを追加できます. コントローラーがポジショナーの形状を認識したら, 溶接パスはデカルト空間で計画され、コントローラーはロボットの関節角度とポジショナーの角度を同時に計算します。. オペレーターが 1 つのパスを教える, 2つのプログラムではありません. これも where type selection still matters: 選択したファミリによって、どの軸が調整対象として存在するかが決まります.
実際に必要な調整
調整されたセルと単に装飾されたセルを分ける 3 つの難しい問題.
外部軸補間
コントローラは、溶接パスの一部としてポジショナの回転または傾きを補間する必要があります, ロボットの後に待機する別の動きとしてではなく. 外部軸補間なし, TCP 速度はロボット単独の速度です, ポジショナーは溶接間でのみ追いつくため、仮付けには問題ありません, 連続した縫い目にとっては致命的です. それとともに, 結合された TCP 速度は、パス全体にわたってプロセス ウィンドウ内に留まります。.
ポジショナーフレームをロボットベースに合わせて校正する
ポジショナーの作業範囲はロボットのベース フレームで表現する必要があります, そしてロボットベース / ロボットペデスタルはフレームを安定させ、再現可能にするものです . フレームキャリブレーションエラーはわずか 1 mmで 500 mm ツール オフセットにより TCP は約 0.11°回転します, 縫い目を大まかにずらす 1 mm - 単一の溶接が行われる前の許容誤差 ±0.5 mm の範囲外. ロボティクス 試運転中にポジショナフレームをロボットベースに対して校正し、それを レーザートラッカー .
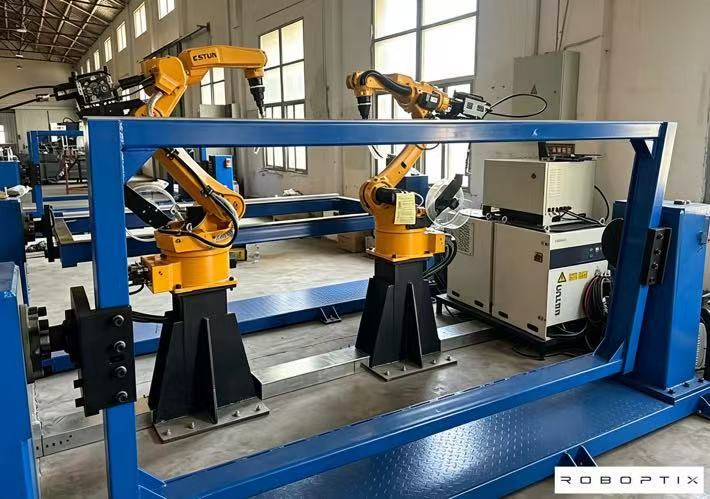
同期
正しいフレームでも, 軸は同時に動かなければなりません. ROBOPTIX で調整されたセルは EtherCAT 分散クロックを使用するため、ロボットとポジショナーはジッターのないタイムベースを共有します。; 数ミリ秒の遅れが TCP 速度の変動として現れ、, パルス化されたプロセス上で, ビードに目に見える波紋が現れる. 同期は切り替える機能ではありません。セル全体が立っている床です。.
溶接部でも一定の TCP 速度
溶接の品質は入熱によって決まる, 熱入力は TCP 速度に依存します。. ロボットとポジショナを連携させる場合, コントローラーは、コーナーや輪郭の変化を通じて結合された TCP 速度を一定に保ちます。. そうでないときは, ロボットだけで補う必要がある場合は速度が急上昇する, そしてプールは過熱するか飢えます. のために 1.2 mm 軟鋼フィレット 1000 mm/分, ある 20% 速度低下により溶け込みが約 15% 減少します。これは溶接手順の認定に不合格となる種類の変動です。. それを決める隠されたスペック――。バックラッシュ, 剛性, 熱ドリフト - まさにそれがここでも重要な理由です .
パスのスムージングとブレンドされたモーション
コーディネーションによりコーナーブレンディングや先読みも可能: コントローラーは現在の時点を超えて計画を立て、TCP が停止しないように遷移を丸めます。. 1 つのマウントに溶接された長方形のフレーム上に (L型溶接ポジショナ), ブレンドされたモーションにより、4 つの別々の溶接が 1 つの連続パスに変わり、開始回数が少なくなります, 欠陥が少なくなる, オペレーターが側面間で再固定する必要はありません.
重力定数: 連携が溶接品質を守る方法
重力は中立的な背景力ではありません; それはあなたの溶融池が平らに座るか、それともあなたと戦うかを決定します. 調整された水平 3 軸ロータリー ポジショナーにより、複雑な輪郭もフラットに保つことができます (1G) ロボット溶接中の位置, そのため、重力はプールを歪ませるのではなく安定させます。. これが、サイクル タイムだけでなく、調整が多方向の作業で効果を発揮する物理的な理由です。.
ROBOPTIX 調整セルビルディングブロック
調整されたセルはアセンブリです, 単一の SKU ではありません. ROBOPTIX はロボットと 7 軸ロボット レール システムを組み合わせて到達距離を延長します, ロボット基地 / 安定したベースフレームを形成するロボットペデスタル, およびサーボ ポジショナ - 主軸台心押し台ポジショナ, L型溶接ポジショナ, U型溶接ポジショナ, 横型3軸ロータリーポジショナー, 垂直傾斜ポジショナー, または単軸ロータリーポジショナ - 外部軸として宣言されます. ロボットプログラマーがいない店舗向け, 同じセルがプログラミング不要の視覚誘導ユニットとして出荷されます; より速く始めるために, ターンキーワークステーションとして; レーザープロセス用, レーザー対応プラットフォーム上で. 標準以外の形状はカスタム プログラムによって処理されます.
実用例

形鋼I形鋼 (ロボット + L型溶接ポジショナ)
乱暴に稼働する製造業者 200 I ビームは週に 2 台のロボットと手動フリップを 1 台のロボットと外部軸として調整された L 型溶接ポジショナに置き換えました。. ビームは 1 つのマウントですべての面に平らに表示されます, ブレンドモーションによりシングルパスで溶接されます. クレーンサイクルが約減少 60% 再固定時間を効果的にゼロにします. この調整により、幾何学的に 1 パス溶接が可能になりました。.
圧力容器シェル (ロボット + 主軸台心押し台ポジショナー)
容器のシェルは回転中に溶接される円周シームが必要です. ロボットが溶接する; 主軸台心押し台ポジショナーは、調整された外部軸として回転するため、一定の TCP 速度で継ぎ目が平らな位置に留まります。. 回転ロールなし—シェルはドリブン中心とアイドラー中心の間で回転します. 速度が急上昇することがないため、セルは手順の認定に必要な許容誤差を保持します。.
混合形状鋳造 (ロボット + 横型3軸ロータリーポジショナー)
単一のフリップが届かない面に継ぎ目がある鋳物は、ロボットが追従しながら、水平 3 軸ロータリー ポジショナーによって関節ごとに方向付けされます。, 各縫い目は平らに保たれています. これほど調和のとれた家族は他にありません; 単軸ユニットを指定すると、ロボットが到達できない溶接が残る可能性があります .
調整されたセルの仕様チェックリスト
これらの入力を送信すると、ROBOPTIX が購入前に調整された仕様を返します。計算を隠すペイウォールはありません.
| 入力 | 指定する内容 | なぜコーディネートが決まるのか |
| ロボットメーカー & コントローラ | ブランド, コントローラファミリー, 外部軸ライセンス | ポジショナを軸 7 ~ 9 として宣言できるかどうかを設定します |
| ポジショナーファミリー & 軸 | タイプ選択から: 主軸台, L型, 3-軸… | 調整するためにどの外部軸が存在するかを決定します |
| 外部軸プロトコル | EtherCAT / プロフィネット / Modbus | 同期品質とジッターを決定します |
| 必要な TCP 速度ウィンドウ | プロセスが許容できる mm/min 範囲 | ドライブのサーボグレードと補間の必要性 |
| 許容範囲 | ポーズ精度AP / 再現性RP (ISO 9283:1998) | 校正を決定します + レーザートラッカー検証 |
| スループット目標 | 部品/時間, 処理時間の予算 | 7 軸ロボット レール システムがクレーン サイクルを削除するフラグ |
調整されたセルが答えではない場合
調整されたセルが必ずしも適切な購入とは限りません. 少量作業向け, 緩い公差 (±1mm), またはオペレーターが手でひっくり返すことができる部品, スタンドアロンのポジショナと手動溶接、または治具を使用しないアプローチにより、総コストが向上します。. コミットする前にサプライヤーを監査する , そして体重を量りますステッカーに対する 5 年間の総所有コスト; 半分しか使わない調整されたセルは高価なマシンです. その部分が正当化される調整に費やします; そうでないところはスキップしてください. 判定, 儀式ではない, 予算を守る.
よくある質問
Q: ポジショナとロボットの統合と連携の違いは何ですか?
あ: 統合により、ハンドシェイクする 2 つのコントローラーがリンクされます; 調整では、ポジショナーをロボット コントローラーの外部軸として宣言するため、1 つの運動学的ソルブで両方を駆動します。. 調整により一定の TCP 速度が維持されます; 統合ステッチはストップと同時に動きます.
Q: 調整するためにサーボポジショナーが必要ですか??
あ: はい. 外部軸補間には、コントローラが継続的に命令できるサーボ ポジショナ、主軸台心押し台ポジショナが必要です, L型溶接ポジショナ, U型溶接ポジショナ, 横型3軸ロータリーポジショナー, 垂直傾斜ポジショナー, または単軸ロータリポジショナ. ROBOPTIXは空転ロールを一切使用しません, 全くコーディネートできないもの.
Q: どのポジショナ ファミリが外部軸として最適に機能するか?
あ: パーツの形状に従います : 長時間の回転作業 → 主軸台心押し台ポジショナ;
多面ビーム → L型溶接ポジショナー;
大型異形 → U型溶接ポジショナ;
混合複雑縫い目 → 水平3軸ロータリーポジショナー;
厚板両面 → 垂直傾斜ポジショナー.
家族が軸を決める; ロボットがどれだけスムーズに動くかは調整によって決まります.
Q: 調整されたセルの精度はどのように検証されるか?
あ: ROBOPTIX は ISO 9001 認定を受けており、ISO に基づいてポーズ精度 AP とポーズ再現性 RP を報告します。 9283:1998, 負荷あり, 温度, そして記載されている速度, サードパーティまたはオンサイトのレーザートラッカー検証をサポートします . 条件は数字です; それらを含まない再現性の数値は半分真実です.
Q: 7 軸ロボット レール システムを調整セルの一部にすることはできますか?
あ: はい. 7 軸ロボット レール システムは、別の調整軸としてロボットの直線範囲を拡張します。, そしてロボットベース / ロボットペデスタルはセル全体に安定したフレームを与えます . これらを組み合わせることで、1 台のロボットが位置を変えることなく長いパートを担当できるようになります.
調整された溶接セルは 1 つの運動チェーンです, 握手を覚えた2台の機械ではない. ポジショナを外部軸として扱う - サーボ, フレームキャリブレーション済み, 同期化され、ロボットとポジショナーが 1 つとして溶接されます。, 一定の TCP 速度で, 重力があなたのために働いてくれます. ROBOPTIXはISO 9001認証を取得しています, 7 軸ロボット レール システムからセルを構築します, ロボットベース / ロボット台座, およびサーボポジショナ, ISO ごとに精度を報告します 9283:1998. あなたのロボットモデルを私たちに送ってください, 部品図, および許容範囲と、購入前に調整されたセルを指定します。, その後ではない.
送信 ロボティクス 自由に調整されたセル仕様のためのロボット モデルと部品図.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
参考文献
[1] 国際標準化機構. (1998). ISO 9283:1998, 産業用ロボットの操作 — 性能基準と関連する試験方法.
[2] 公園, J.-H., キム, S.-H., 月, H.-S., & キム, M.-H. (2019). パルスガスメタルアーク溶接におけるさまざまな溶接位置の溶融池挙動と微細構造に対する重力の影響. 応用科学, 9(21).
[3] リュウ, J., ジャン, F., チェン, S., 徐, B., 張, G., チェン, W., & マ, ×. (2023). 異なる溶接位置における可変極性プラズマアーク溶接における溶接池の挙動と溶接ビードの性能に対する重力の影響のメカニズム. 材料, 16(19).





