


Производитель индивидуальных роботизированных рабочих станций и лазерных систем



Скоординированная сварочная ячейка: Позиционер и робот как одна кинематическая цепь
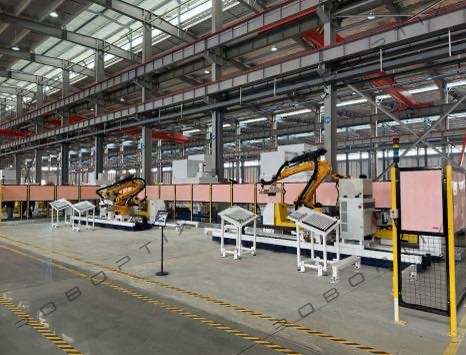
Введите «Продается сварочный позиционер» и вы найдете множество автономных машин . Но в тот момент, когда робот входит в клетку, вопрос смещается с «какой позиционер» на «как позиционер движется вместе с роботом»?Это руководство посвящено второму вопросу.. Скоординированная сварочная ячейка — это не два скрепленных между собой аппарата, а одна кинематическая цепь, в которой позиционером является внешняя ось, решаемая тем же контроллером, который приводит в движение робота.. Объясняем, почему «интеграция» — неправильная цель, какая на самом деле требуется координация, и как ROBOPTIX строит скоординированные ячейки вокруг 7-й оси роботизированной рельсовой системы, база роботов / Робот-постамент, и сервопозиционеры .
Почему «интеграция» — неправильная цель
Большинство покупателей просят поставщиков «интегрировать» позиционер с роботом.. Интеграция подразумевает обмен рукопожатиями двух независимых контроллеров.: робот заканчивает движение, сигналы сделаны, позиционер вращается, сигналы обратно, робот возобновляет работу. Это рукопожатие «стоп-старт» — именно то, что портит сварку.. Координация другая. В координированной ячейке позиционер объявлен как ось. 7, 8, или 9 внутри контроллера робота, и единственное решение обратной кинематики приводит в движение каждую ось — робота и позиционера — по одной траектории.. Вы прекращаете интегрировать и начинаете решать. Это различие определяет, будет ли ваш шов сварен с постоянной скоростью или с серией рывков..
Одна кинематическая цепь: Позиционер как продолжение робота
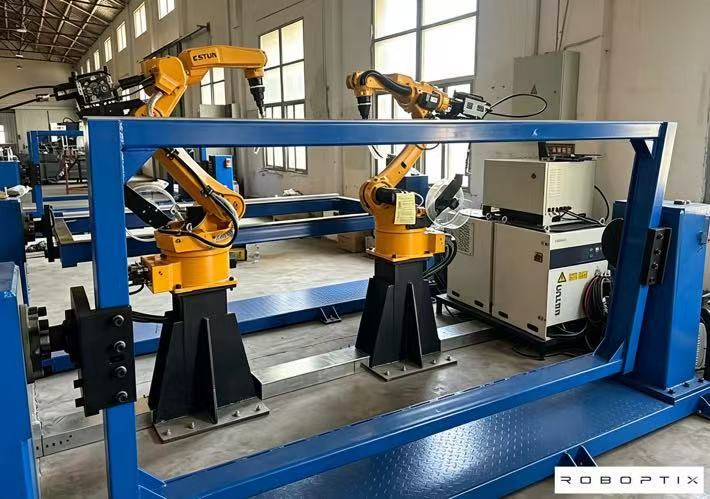
Рука робота имеет шесть осей; скоординированный позиционер добавляет больше. Позиционер задней бабки обеспечивает одну ось вращения., Горизонтальный 3-осевой поворотный позиционер может добавить два или три. Как только контроллер узнает геометрию позиционера, траектория сварки планируется в декартовом пространстве, и контроллер одновременно вычисляет углы соединения для робота и углы для позиционера.. Оператор обучает одному пути, не две программы. Это также where type selection still matters: выбранная вами семья решает, какие оси существуют для координации.
Что на самом деле требует координации
Три сложные проблемы отделяют скоординированную ячейку от просто декорированной..
Интерполяция по внешней оси
Контроллер должен интерполировать вращение или наклон позиционера как часть траектории сварки., не как отдельный ход, стоящий в очереди после робота. Без интерполяции по внешней оси, скорость TCP — это только скорость робота, и позиционер срабатывает только между сварными швами — отлично подходит для прихваток, фатально для непрерывного шва. С этим, общая скорость TCP остается внутри окна процесса на протяжении всего прохода.
Калибровка рамы позиционера на базе робота
Рабочий диапазон позиционера должен быть выражен в базовой раме робота., и база роботов / Подставка для робота – это то, что делает эту раму стабильной и повторяемой. . Ошибка калибровки кадра всего 1 мм в 500 Смещение инструмента в мм поворачивает ЦТИ примерно на 0,11°., сдвигаем шов примерно 1 мм — за пределами допуска ±0,5 мм до наложения одного сварного шва.. РОБОПТИКС калибрует раму позиционера по базе робота во время ввода в эксплуатацию и повторно проверяет ее с помощью лазерный трекер .
Синхронизация
Даже с правильными кадрами, оси должны двигаться одновременно. Координированные ячейки ROBOPTIX используют распределенные часы EtherCAT, поэтому робот и позиционер используют единую базу времени без дрожания.; задержка в несколько миллисекунд проявляется в изменении скорости TCP и, в импульсном процессе, как видна рябь на бусине. Синхронизация — это не функция, которую вы переключаете, а пол, на котором стоит вся ячейка..
Постоянная скорость TCP во время сварки
Качество сварки зависит от тепловложения, и тепловложение зависит от скорости TCP. Когда робот и позиционер скоординированы, контроллер поддерживает постоянную комбинированную скорость TCP при поворотах и изменениях контура. Когда они не, скорость резко возрастает там, где только роботу приходится компенсировать это, и бассейн перегревается или умирает от голода. Для 1.2 мм, галтель из мягкой стали на 1000 мм/мин, а 20% погружение на скорости снижает проплавление примерно на 15% — такое изменение не соответствует аттестации процедуры сварки.. Скрытые характеристики, которые решают это…обратная реакция, жесткость, тепловой дрейф — именно поэтому они важны и здесь .
Сглаживание пути и смешанное движение
Координация также обеспечивает совмещение углов и просмотр вперед.: контроллер планирует выйти за пределы текущей точки и округляет переход, чтобы TCP никогда не останавливался. На прямоугольной раме, сваренной в одно крепление. (Сварочный позиционер L-типа), смешанное движение превращает четыре отдельных сварных шва в один непрерывный проход — меньше пусков, меньше дефектов, и отсутствие необходимости переналадки оператором между сторонами.
Гравитационная постоянная: Как координация защищает качество сварки
Гравитация не является нейтральной фоновой силой.; он решает, останется ли ваша расплавленная лужа ровной или будет сражаться с вами. Скоординированный горизонтальный 3-осевой поворотный позиционер может удерживать даже сложный контур в плоском положении. (1Г) положение, пока робот сваривает, поэтому гравитация стабилизирует бассейн, а не искажает его. Это физическая причина, по которой координация окупается при работе с разными направлениями, а не только во время цикла..
Строительные блоки координированных ячеек ROBOPTIX
Координированная ячейка – это совокупность, ни одного SKU. ROBOPTIX объединяет робота с 7-осевой роботизированной рельсовой системой, которая расширяет радиус действия., база роботов / Подставка для робота, определяющая стабильную опорную раму., и сервопозиционеры — позиционер задней бабки, Сварочный позиционер L-типа, Сварочный позиционер U-типа, Горизонтальный 3-осевой поворотный позиционер, Вертикальный наклонный позиционер, или одноосный поворотный позиционер — объявлен как внешние оси.. Для магазинов без программистов роботов, те же ячейки отправляются в качестве непрограммируемого устройства с визуальным управлением; для более быстрого старта, как рабочее место под ключ; и для лазерных процессов, на платформе, готовой к использованию лазера. Нестандартная геометрия обрабатывается специальной программой..
Рабочие примеры

Стальная двутавровая балка (робот + Сварочный позиционер L-типа)
Производитель работает примерно 200 Двутавровые балки в неделю заменяли двух роботов и ручные перевороты одним роботом плюс сварочным позиционером L-типа, координируемым как внешние оси.. Балка представлена плоской с каждой стороны в одном креплении., и смешанное движение сваривает его за один проход. Число крановых циклов сократилось примерно 60% и эффективно довести время до нуля. Координация – это то, что сделало однопроходную сварку геометрически возможной..
Корпус сосуда под давлением (робот + Позиционер задней бабки)
Корпус сосуда требует сварки кольцевого шва во время вращения.. Робот сваривает; Позиционер задней бабки вращается как согласованная внешняя ось, поэтому шов остается в плоском положении с постоянной скоростью TCP.. Никаких поворотных валков—оболочка вращается между ведомым и натяжным центрами. Ячейка обеспечивает допуск, требуемый квалификацией процедуры, поскольку скорость никогда не скачет..
Литье со смешанной геометрией (робот + Горизонтальный 3-осевой поворотный позиционер)
Отливка со швами на гранях, до которых не доходит ни один переворот, стык за стыком ориентируется с помощью горизонтального 3-осевого поворотного позиционера, в то время как робот следует за ним., каждый шов остается плоским. Ни одна более простая семья не сможет сделать это скоординировано.; если указать одноосный блок, останутся сварные швы, до которых робот не сможет добраться .
Контрольный список технических характеристик координированной ячейки
Отправьте эти входные данные, и ROBOPTIX вернет согласованную спецификацию перед покупкой — никакой платный доступ не скрывает математические расчеты..
| Вход | Что указать | Почему он решает координацию |
| Робот делает & контроллер | Бренд, семейство контроллеров, лицензии на внешнюю ось | Устанавливает, можно ли вообще объявить позиционер как оси 7–9. |
| Семейство позиционеров & топоры | От выбора типа: передняя бабка, L-тип, 3-Ось… | Решает, какие внешние оси существуют для координации. |
| Протокол внешней оси | EtherCAT / Профинет / Модбус | Определяет качество синхронизации и джиттер |
| Требуемое окно скорости TCP | Диапазон мм/мин, который допускает ваш процесс | Уровень сервопривода и необходимость интерполяции |
| Диапазон допуска | Точность позы AP / повторяемость РП (ИСО 9283:1998) | Принимает решение о калибровке + верификация лазерным трекером |
| Целевая пропускная способность | Деталей/час, работа с бюджетом времени | Флаги, когда 7-я осевая роботизированная рельсовая система удаляет циклы крана |
Когда скоординированная ячейка не является ответом
Скоординированная ячейка не всегда является правильной покупкой. Для работы с небольшим объемом, свободные допуски (±1 мм), или детали, которые оператор может перевернуть вручную, автономный позиционер плюс ручная сварка (или подход без приспособлений) выигрывают по совокупной стоимости. Проведите аудит любого поставщика перед совершением , и весить тобщая стоимость владения за пять лет согласно наклейке; скоординированная ячейка, которую вы используете только наполовину, — это дорогая машина. Расходы на координацию там, где это оправдано.; пропусти там, где его нет. Решение, не ритуальный, защищает бюджет.
Часто задаваемые вопросы
вопрос: В чем разница между интеграцией и согласованием позиционера с роботом?
А: Интеграция связывает два контроллера, которые обмениваются данными; координация объявляет позиционер внешней осью в контроллере робота, поэтому одно кинематическое решение управляет обеими. Координация поддерживает постоянную скорость TCP; Интеграционные стежки перемещаются вместе с остановками.
вопрос: Нужен ли мне сервопозиционер для координации??
А: Да. Для интерполяции по внешней оси требуется сервопозиционер, которым контроллер может постоянно управлять — позиционер передней бабки., Сварочный позиционер L-типа, Сварочный позиционер U-типа, Горизонтальный 3-осевой поворотный позиционер, Вертикальный наклонный позиционер, или одноосный поворотный позиционер. ROBOPTIX никогда не использует холостые поворотные валки., которые вообще невозможно скоординировать.
вопрос: Какое семейство позиционеров лучше всего работает в качестве внешней оси??
А: Это соответствует геометрии вашей детали. : длительная ротационная работа → Позиционер задней бабки;
многогранные балки → Сварочный позиционер L-типа;
большой нестандартной формы → Сварочный позиционер U-типа;
смешанные сложные швы → Горизонтальный 3-осевой поворотный позиционер;
тяжелая пластина с обеих сторон → Вертикальный наклонный позиционер.
Семья решает оси; координация решает, насколько плавно они будут двигаться с роботом.
вопрос: Как проверяется точность координированных ячеек?
А: ROBOPTIX сертифицирован по стандарту ISO 9001 и сообщает о точности позирования AP и повторяемости поз RP согласно ISO. 9283:1998, с нагрузкой, температура, и скорость заявлена, и поддерживает проверку лазерного трекера сторонней организацией или на месте. . Условия - это число; цифра повторяемости без них - полуправда.
вопрос: Может ли 7-осевая роботизированная рельсовая система быть частью скоординированной ячейки??
А: Да. 7-осевая система направляющих робота расширяет линейный радиус действия робота как еще одна скоординированная ось., и база роботов / Робот-постамент придает всей камере устойчивый каркас. . Вместе они позволяют одному роботу выполнять большую часть работы, не меняя положения..
Слаженная сварочная ячейка представляет собой одну кинематическую цепь., не две машины, которые научились пожимать друг другу руки. Рассматривайте позиционер как внешнюю ось — сервопривод., калиброванный по кадру, и синхронизированы — робот и позиционер свариваются как единое целое, с постоянной скоростью TCP, гравитация работает на тебя. ROBOPTIX сертифицирован по стандарту ISO 9001., строит ячейку из 7-й оси роботизированной рельсовой системы, База роботов / Робот-постамент, и сервопозиционеры, и сообщает точность согласно ISO 9283:1998. Отправьте нам модель вашего робота, чертеж детали, и диапазон допуска, и мы укажем скоординированную ячейку — прежде чем вы купите, не после.
Не уверены, нуждается ли ваша часть в координации?
Отправлять РОБОПТИКС модель вашего робота и чертеж детали для бесплатной спецификации координированных ячеек.
Об авторе
Опыт & Реквизиты для входа
Специалист по интеграции роботизированных сварочных систем с 12+ многолетний опыт реализации проектов, направленный на выбор и интеграцию позиционера робота. Оказывал консультации 300+ заводы по всей Северной Америке, Европа, и Азия. Все технические данные в этой статье взяты из фактического H. / Б / л / Технические характеристики продукции серии U.
История компании: 26+ лет разработки в области автоматизации сварки, 40+ действующие патенты, 1,500+ реализованные проекты по всему миру, примерно 70% включая интеграцию позиционера робота.
Сертификаты
Высокотехнологичное предприятие — Сертификат. Нет. ГР202341000595 (Выпущено в ноябре. 2023)
ИСО 9001: 2015 (ГБ/Т 19001-2016) — Система менеджмента качества
GJB 9001C-2017 — Система управления качеством военной/оружейной техники
ЕС CE — Директива по машинному оборудованию 2006/42/EC (Сертификат. Нет. М.2026.206.C134866)
Ссылки
[1] Международная организация по стандартизации. (1998). ИСО 9283:1998, Управление промышленными роботами. Критерии производительности и соответствующие методы испытаний.
[2] Парк, Ж.-Х., Ким, С.-Х., Луна, Х.-С., & Ким, М.-Х. (2019). Влияние силы тяжести на поведение ванны расплава и анализ микроструктуры в различных положениях сварки при дуговой сварке металлов в импульсном газе. Прикладные науки, 9(21).
[3] Лю, Дж., Цзян, Ф., Чен, С., Сюй, Б., Чжан, Г., Ченг, В., & Ма, Х. (2023). Механизмы гравитационного влияния на поведение сварочной ванны и характеристики сварного шва при плазменно-дуговой сварке переменной полярности в различных сварочных положениях. Материалы, 16(19).
ПОХОЖИЕ ПОСТЫ

1От G до 6G без крана: Как позиционер преобразует верхние сварные швы в плоские сварные швы
Почему системы технического зрения необходимы для роботизированной лазерной сварки
Программирование координированного движения: Заставьте вашего робота и позиционер двигаться как одна кинематическая цепь

2026 Руководство покупателя позиционера робота: Все 5 Сравнение типов — передняя и задняя бабка, L-тип, U-тип, и многое другое

Программирование роботизированной сварочной камеры для начинающих: Пошаговое руководство 2026
