


Производител на работни станции за роботи и лазерни системи по поръчка



Координирана клетка за заваряване: Позиционер и робот като една кинематична верига
Въведете „заваръчен позиционер за продажба“ и ще намерите много самостоятелни машини . Но в момента, в който робот влезе в клетката, въпросът се измества от „кой позиционер“ към „как се движи позиционерът с робота?” Това ръководство е за този втори въпрос. Координираната заваръчна клетка не е две машини, свързани с болтове - това е една кинематична верига, в която позиционерът е външна ос, управлявана от същия контролер, който управлява робота. Ние обясняваме защо „интеграцията“ е грешната цел, какво всъщност изисква координацията, и как ROBOPTIX изгражда координирани клетки около релсовата система на роботи по 7-ма ос, база за роботи / Робот пиедестал, и серво позиционери .
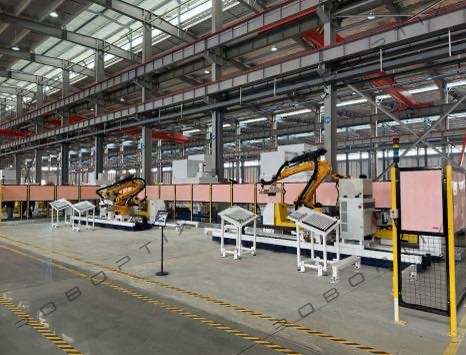
Защо „интеграцията“ е погрешната цел
Повечето купувачи молят доставчиците да „интегрират“ позиционер с робот. Интеграцията предполага два независими контролера, които обменят ръкостискания: роботът завършва ход, направени сигнали, позиционерът се върти, сигнализира обратно, роботът възобновява. Това ръкостискане стоп-старт е точно това, което съсипва заваръчния шев. Координацията е различна. В координирана клетка позиционерът се декларира като ос 7, 8, или 9 вътре в контролера на робота, и едно решение с обратна кинематика задвижва всяка ос - робот и позиционер - по една траектория. Спираш да интегрираш и започваш да решаваш. Разграничението решава дали вашият шев е заварен с постоянна скорост или в поредица от удари.
Една кинематична верига: Позиционерът като разширение на робота
Ръката на робот има шест оси; координираният позиционер добавя повече. Позиционерът на задната част на главата допринася за една ос на въртене, Хоризонтален 3-осен ротационен позиционер може да добави две или три. След като контролерът знае геометрията на позиционера, траекторията на заваръчния шев е планирана в декартово пространство и контролерът изчислява ъглите на ставите за робота и ъглите за позиционера едновременно. Операторът преподава един път, не две програми. Това също е where type selection still matters: избраното от вас семейство решава кои оси съществуват, за да бъдат координирани.
Какво всъщност изисква координацията
Три трудни задачи разделят една координирана клетка от една просто украсена.
Интерполация по външна ос
Контролерът трябва да интерполира въртенето или наклона на позиционера като част от заваръчния път, не като отделен ход, поставен на опашка след робота. Без интерполация по външна ос, TCP скоростта е само скоростта на робота, и позиционерът наваксва само между заваръчните шевове - добре за закрепване, фатално за непрекъснат шев. С него, комбинираната TCP скорост остава вътре в прозореца на процеса за цялото преминаване.
Калибриране на рамката на позиционера спрямо основата на робота
Работната обвивка на позиционера трябва да бъде изразена в основната рамка на робота, и база за роботи / Пиедесталът на робота е това, което прави тази рамка стабилна и повторяема . Грешка при калибриране на рамка от само 1 mm при a 500 мм отместване на инструмента завърта TCP с около 0,11°, преместване на шева с грубо 1 mm—извън допустимото отклонение от ±0,5 mm преди полагането на единична заварка. РОБОПТИКС калибрира рамката на позиционера към основата на робота по време на пускане в експлоатация и я проверява повторно с a лазерен тракер .
Синхронизация
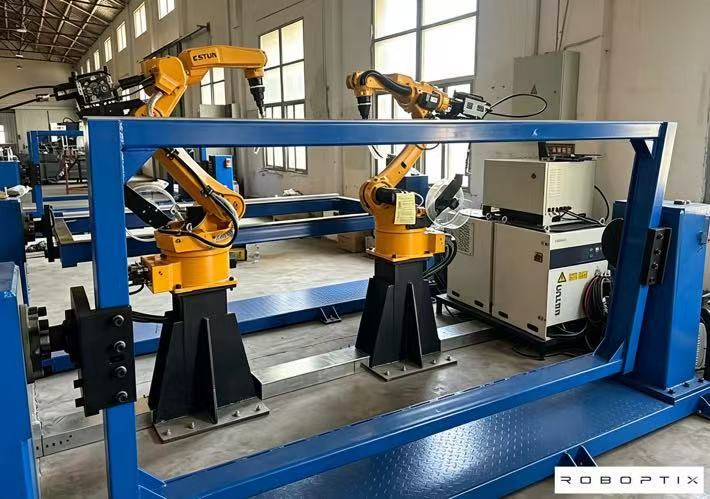
Дори и с правилни рамки, осите трябва да се движат едновременно. Координираните клетки на ROBOPTIX използват EtherCAT разпределени часовници, така че роботът и позиционерът споделят времева база без трептене; няколко милисекунди забавяне се показва като вариация на скоростта на TCP и, на импулсен процес, като видими вълнички в перлата. Синхронизирането не е функция, която превключвате - това е подът, на който стои цялата клетка.
Постоянна TCP скорост през заваръчния шев
Качеството на заваръчния шев остава или умира при входяща топлина, и вложената топлина живее или умира при TCP скорост. Когато роботът и позиционерът са координирани, контролерът поддържа комбинираната TCP скорост постоянна чрез ъгли и промени в контура. Когато не са, скоростта се увеличава навсякъде, където роботът сам трябва да компенсира, и басейнът прегрява или гладува. За а 1.2 mm филе от мека стомана при 1000 мм/мин, а 20% понижаването на скоростта намалява проникването с приблизително 15% - видът вариация, която не отговаря на квалификацията на заваръчната процедура. Скритите спецификации, които решават това—обратна реакция, скованост, топлинен дрейф – точно защо те имат значение и тук .
Изглаждане на пътя и смесено движение
Координацията също така позволява смесване на ъглите и поглед напред: контролерът планира отвъд текущата точка и заобикаля прехода, така че TCP никога да не спира. На правоъгълна рамка, заварена в един монтаж (L-тип заваръчен позиционер), смесеното движение превръща четири отделни заварки в едно непрекъснато минаване - по-малко стартирания, по-малко дефекти, и без повторно фиксиране от оператора между страните.
Гравитационната константа: Как координацията предпазва качеството на заваръчния шев
Гравитацията не е неутрална фонова сила; той решава дали вашият разтопен басейн е легнал или се бори с вас. Координиран хоризонтален 3-осов ротационен позиционер може да поддържа дори сложен контур в плоскост (1Ж) позиция, докато роботът заварява, така че гравитацията стабилизира басейна, вместо да го изкривява. Това е физическата причина координацията да се отплаща при многоориентирана работа - не само време за цикъл.
ROBOPTIX Координирани клетъчни градивни блокове
Координираната клетка е сглобка, нито един SKU. ROBOPTIX съчетава робота със система за релси на роботи по 7-ма ос, която разширява обхвата, база за роботи / Пиедестал на робота, който определя стабилната основна рамка, и серво позиционери—Headstock Tailstock Positioner, L-тип заваръчен позиционер, U-образен позиционер за заваряване, Хоризонтален 3-осов ротационен позиционер, Вертикален накланящ се позиционер, или ротационен позиционер с една ос – декларирани като външни оси. За магазини без роботи програмисти, същата клетка се доставя като единица без програмиране и визуално насочване; за по-бърз старт, като работна станция до ключ; и за лазерни процеси, на платформа, готова за лазер. Нестандартните геометрии се обработват от персонализираната програма.
Работени примери

I-греда от структурна стомана (робот + L-тип заваръчен позиционер)
Производител, работещ грубо 200 I-лъчите на седмица замениха два робота и ръчни обръщания с един робот плюс L-тип заваръчен позиционер, координиран като външни оси. Гредата е представена плоска на всяко лице в един монтаж, и смесеното движение го заварява с едно минаване. Циклите на крана паднаха 60% и времето за повторно фиксиране ефективно до нула. Координацията е това, което направи еднопроходната заварка геометрично възможна.
Обвивка на съд под налягане (робот + Позиционер на задната част на главата)
Корпусът на съда се нуждае от заварен периферен шев, докато се върти. Роботът заварява; Headstock Tailstock позиционерът се върти като координирана външна ос, така че шевът остава в плоска позиция при постоянна TCP скорост. Без обръщане на ролки—черупката се върти между задвижвания и празен център. Клетката поддържа толеранса, изискван от квалификацията на процедурата, тъй като скоростта никога не скочи.
Кастинг със смесена геометрия (робот + Хоризонтален 3-осов ротационен позиционер)
Отливка със шевове по лицата, до които нито един флип не достига, се ориентира фуга по фуга от хоризонтален 3-осен ротационен позиционер, докато роботът следва, всеки шев се поддържа равен. Никое по-просто семейство не може да направи това координирано; определянето на едноосно устройство ще остави заварки, които роботът не може да достигне .
Вашият контролен списък за спецификация на координирана клетка
Изпратете тези входни данни и ROBOPTIX връща координирана спецификация, преди да купите - без платена стена, която да крие математиката.
| Вход | Какво да уточня | Защо решава координацията |
| Създаване на робот & контролер | Марка, семейство контролери, лицензи за външна ос | Определя дали позиционерът изобщо може да бъде деклариран като ос 7–9 |
| Семейство позиционери & оси | От избор на тип: Главна опора, L-тип, 3-ос... | Решава кои външни оси съществуват за координиране |
| Протокол за външна ос | EtherCAT / Profinet / Modbus | Определя качеството на синхронизацията и трептенето |
| Необходим прозорец за TCP скорост | mm/min диапазон, който вашият процес толерира | Задвижва степен на серво и нужда от интерполация |
| Лента за толерантност | Точност на позата AP / повторяемост RP (ISO 9283:1998) | Решава калибрирането + проверка с лазерен тракер |
| Целева пропускателна способност | Части/час, времеви бюджет за обработка | Флагове, при които 7th Axis Robot Rail System премахва циклите на крана |
Когато координираната клетка не е отговорът
Координираната клетка не винаги е правилната покупка. За работа с малък обем, свободни допуски (±1 мм), или части, които операторът може да обърне на ръка, самостоятелен позиционер плюс ръчно заваряване - или подходът без приспособления - печели от общите разходи. Одитирайте всеки доставчик, преди да се ангажирате , и претеглят tпетгодишната обща цена на собственост срещу стикера; координирана клетка, която използвате само наполовина, е скъпата машина. Похарчете за координация, където частта го оправдава; пропуснете го там, където не го прави. присъда, не ритуал, защитава бюджета.
Често задавани въпроси
Q: Каква е разликата между интегрирането и координирането на позиционер с робот?
А: Интеграцията свързва два контролера, които се ръкостискат; координацията декларира позиционера като външна ос в контролера на робота, така че едно кинематично решение задвижва и двете. Координацията поддържа постоянна TCP скорост; интеграционните шевове се движат заедно със стопове.
Q: Имам ли нужда от серво позиционер за координиране?
А: да. Интерполацията на външната ос изисква серво позиционер, който контролерът може да командва непрекъснато - Headstock Tailstock Positioner, L-тип заваръчен позиционер, U-образен позиционер за заваряване, Хоризонтален 3-осов ротационен позиционер, Вертикален накланящ се позиционер, или ротационен позиционер с една ос. ROBOPTIX никога не използва неактивни въртящи се ролки, които изобщо не могат да бъдат координирани.
Q: Кое семейство позиционери работи най-добре като външна ос?
А: Той следва геометрията на вашата част : дълга ротационна работа → Позиционер за задна стойка;
многостранни греди → L-тип заваръчен позиционер;
голям неправилен → U-образен позиционер за заваряване;
смесени сложни шевове → Хоризонтален 3-осов ротационен позиционер;
тежка плоча от двете страни → Вертикален накланящ се позиционер.
Семейството решава осите; координацията решава колко плавно се движат с робота.
Q: Как се проверява точността на координирана клетка?
А: ROBOPTIX е сертифициран по ISO 9001 и докладите представят точност AP и представят повторяемост RP по ISO 9283:1998, с товар, температура, и посочена скорост, и поддържа проверка на трета страна или на място с лазерен тракер . Условията са бройката; цифрата за повторяемост без тях е полуистина.
Q: Може ли релсова система за роботи по 7-ма ос да бъде част от координираната клетка?
А: да. Системата за релси на роботи по 7-ма ос разширява линейния обхват на робота като друга координирана ос, и Базата на роботите / Пиедесталът на робота дава на цялата клетка стабилна рамка . Заедно те позволяват на един робот да обслужва дълга част без повторно позициониране.
Координираната заваръчна клетка е една кинематична верига, не две машини, които се научиха да се ръкуват. Третирайте позиционера като външна ос - серво, рамка-калибриран, и синхронизирани—а роботът и позиционерът заваряват като едно, при постоянна TCP скорост, с гравитацията, работеща за вас. ROBOPTIX е сертифициран по ISO 9001, изгражда клетката от релсовата система за роботи по 7-ма ос, База на роботи / Робот пиедестал, и серво позиционери, и отчита точност по ISO 9283:1998. Изпратете ни вашия модел робот, чертеж на част, и диапазон на толерантност и ние ще спецификираме координираната клетка - преди да купите, не след.
Не съм сигурен дали вашата част се нуждае от координация?
Изпратете РОБОПТИКС модел на вашия робот и чертеж на част за безплатна спецификация на координирана клетка.
За автора
опит & пълномощията
Специалист по интегриране на роботизирана система за заваряване с 12+ години директен проектен опит, фокусиран върху избора и интегрирането на робот позиционер. Предоставя консултации на 300+ фабрики в цяла Северна Америка, Европа, и Азия. Всички спецификационни данни в тази статия са извлечени от действителните H / Б / Л / Продуктови листове с данни от серия U.
История на компанията: 26+ години инженеринг за автоматизация на заваряване, 40+ активни патенти, 1,500+ завършени проекти в световен мащаб, приблизително 70% включваща интеграция на Robot Positioner.
Сертификати
Високотехнологично предприятие — Cert. не. GR202341000595 (Издадено ноем. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Система за управление на качеството
GJB 9001C-2017 — Система за управление на качеството на военно/оръжейно оборудване
ЕС CE — Директива за машините 2006/42/ЕО (Серт. не. M.2026.206.C134866)
Референции
[1] Международна организация по стандартизация. (1998). ISO 9283:1998, Манипулиране на промишлени роботи — Критерии за ефективност и свързани с тях методи за изпитване.
[2] Паркирайте, Ж.-Х., Ким, С.-Х., Луна, Х.-С., & Ким, М.-Х. (2019). Влияние на гравитацията върху поведението на разтопения резервоар и анализ на микроструктурата върху различни позиции на заваряване при заваряване с метална дъга с импулсен газ. Приложни науки, 9(21).
[3] Лиу, Дж., Дзян, Е., Чен, С., Сю, б., Джан, Ж., Ченг, У., & мамо, X. (2023). Механизми на гравитационно влияние върху поведението на заваръчната вана и производителността на заваръчния шев при заваряване с плазмена дъга с променлива полярност през различни позиции на заваряване. Материали, 16(19).
СВЪРЗАНИ ПУБЛИКАЦИИ

Как да изберете доставчик на роботизирано лазерно заваряване: От техническа оценка до тестване на проби

5 Причини, поради които заваряването на големи детайли е неефективно — и как роботът за позициониране решава всяка от тях

Роботизирана заваръчна клетка срещу традиционна заваръчна линия: Какво всъщност се променя във вашия магазин

Технология Scan-to-Weld:Как обратното моделиране замества програмирането на роботи

Тенденции в роботизирана заваръчна клетка 2026–2030 г: AI, Машинно зрение & Бъдещето на автоматизацията на заваряването
