カスタムロボットワークステーションおよびレーザーシステムメーカー



溶接ポジショナーが重力を制御する仕組み: 水たまりの安定性と溶接品質の物理学
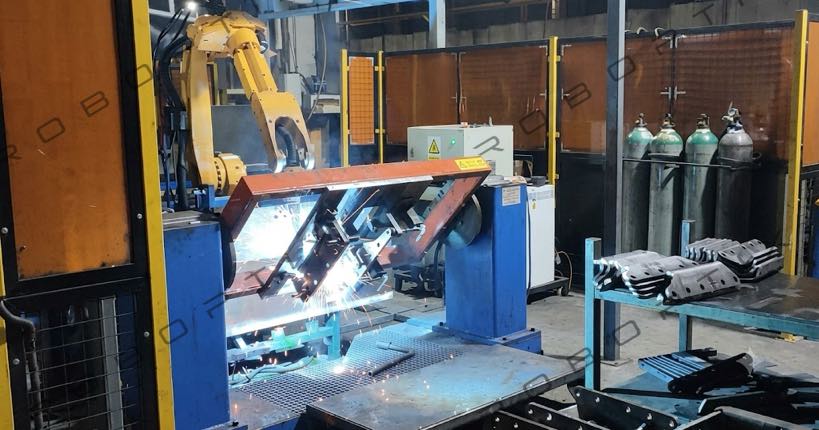
ワークピースを回転させると溶接結果が変化する理由の背後にある科学を理解する
溶接工なら誰でもその気持ちを知っています. 水平ジョイントで弧を描くと、水たまりが蜂蜜のように滑らかに流れます, 予測可能な, まさにあなたが望む場所に. 次にオーバーヘッドパスに移動すると、突然同じ水たまりが戦いになります。. 重力, さっきまであなたの味方だったのは誰ですか, 今、あなたのフェイスシールドに向かって溶融金属を引き寄せています.
これはスキルの問題ではありません. 物理の問題です. そして、それは溶接ポジショナーが根本原因を解決するものです。重力が常に有利に働くようにワークピースの向きを変えることによってです。.
溶接ポジショナに関するほとんどの議論は、生産性の指標と可搬質量に焦点を当てていますが、, この記事では別のアプローチを取っています. 私たちは文字通り、表面の下に潜って、溶接物を回転させたときに何が起こるかを物理的に調べます。, そしてなぜその回転が欠陥のない溶接と高価な修理の違いを意味するのか.
重要な洞察: 溶接ポジショナーは単なるマテリアルハンドリング装置ではありません. 溶接プロセスの熱力学と流体力学を根本的に変える重力制御ツールです.
1. 物理学の問題: 溶接では重力は中立ではない
ポジショナーが重要な理由を理解するには, まず重力が溶接池に与える影響を理解する必要があります. 融着プロセスにおいて - GMAW かどうか, GTAW, FCAW, または SAW — 溶融池は複数の競合する力の影響を受ける流体です:
- 表面張力: 小規模での支配力. 表面張力により溶融池が一貫した形状に引っ張られ、変形に抵抗します。. 平置き溶接の場合 (1G/1F), 表面張力はジョイント内の水たまりを封じ込めるのに役立ちます.
- 重力: 溶融金属の質量に比例した体積力を発揮します。. 平らな位置で, 重力が水たまりを関節の根元に押し込みます - 有益です. オーバーヘッドポジションで (4G/4F), 重力が水たまりを関節から引き離します - 破壊的です.
- アーク圧力: プラズマジェットがプール表面に及ぼす力. アーク圧力は、移動角度と位置に応じて役立つこともあれば、妨げられることもあります.
- ローレンツ力 (電磁): プールを流れる電流が独自の磁場を生成します, 撹拌効果を生み出し、浸透に影響を与える.
- マランゴニ対流: 温度差によって引き起こされる表面張力勾配により、プール内に流体の流れが生じます。, ビードの形状と浸透プロファイルに影響を与える.
これらの力のバランスが溶接のすべてを決定します: 侵入深さ, ビードプロファイル, つま先の融合, スパッタの発生, 融合の欠如などの欠陥の影響を受けやすい, アンダーカット, およびスラグ介在物.
位置ずれ溶接の場合 - 垂直 (3G), オーバーヘッド (4G), 傾斜した位置 - 重力は安定化する力から不安定化する力に変化します. 溶接部が重くなり、溶融池が大きくなる (高堆積プロセスの場合と同様), この効果が顕著になればなるほど.
1.1 数字で見るフラットポジションのアドバンテージ
Welding Journal に掲載された研究では、溶接は平らな位置で行われることが実証されています。 (1G) 複数の品質基準にわたって、位置ずれした溶接よりも一貫して優れたパフォーマンスを発揮します. ある研究では、構造用鋼の GMAW 隅肉溶接を比較しています。, 平らな位置の溶接が示されました:
- 23% 同じ入熱での垂直上向き溶接よりも深い溶け込み
- 40% 頭上溶接と比較して気孔率が減少
- スパッタレベルを大幅に低減, 溶接後の研削時間を最大で短縮 60%
- より一貫したトー角, 疲労負荷がかかる構造物にとって重要
これらの違いはわずかなものではありません. 必要な圧力容器の場合 100% 放射線検査, 平らな位置の溶接と頭上溶接の違いは、最初の試行で合格するか、複数の修理サイクルを繰り返すかの違いを意味する可能性があります.
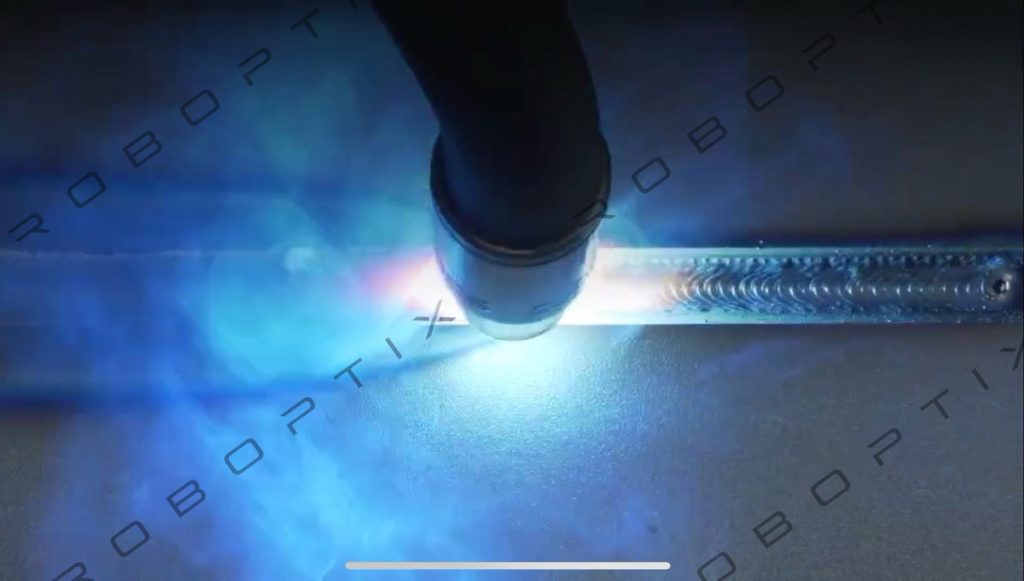
2. ポジショナーが物理をどのように変換するか: 回転 = 重力の再調整
溶接ポジショナーはこの問題を根本から攻撃します. 溶接工やロボットに重力をテクニックで補わせるのではなく、移動速度を遅くします。, 織り模様, 堆積速度の低下 — ポジショナーがワークピースを回転させて、すべての接合部が最適な方向になるようにします。.
2.1 回転の運動学
ROBOPTIX B シリーズのような最新のサーボ駆動ポジショナーは、±0.05 mm という精度で正確な角度位置決めを実現します。 350 半径 mm. これは、ポジショナーがワークピースをその動作範囲内で任意の角度に回転させ、ミリメートル未満の精度で正確な方向に戻すことができることを意味します。.
典型的な重製造シナリオを考えてみましょう: ある 2,000 4 つの面に溶接が必要な長さ mm の構造梁. ポジショナなし, オペレーターは必ず:
- 溶接面 1 平らな位置で (良い)
- 天井クレーンでビームを反転させます (5– 15 分間の付加価値のない時間)
- 溶接面 2 平らな位置で
- もう一度反転します
- 溶接面 3 そして 4 垂直または頭上の位置で (遅い, 欠陥が発生しやすい)
主軸台・心押し台ポジショナ付き, ビームは一度取り付けられています. ポジショナーは連続的に回転します, すべての関節を平らな位置に置く. クレーンタイムはありません, 再配置のダウンタイムなし, そして、重要なことに、位置ずれの溶接がありません.
2.2 水たまりの動作の変化
ポジショナーがジョイントを平らな位置に移動するとき, いくつかの物理的変化が溶接プール内で同時に発生します。:
- 重力ベクトルの位置合わせ: 重力は関節に対して垂直に作用します。, 溶けた金属を横に引っ張るのではなく、ルートに下向きに押し込みます。 (垂直) または関節から離れたところに (オーバーヘッド). これにより浸透が向上し、根の癒合が改善されます。.
- 許容可能な溶融池サイズの増加: 平らな位置で, 重力によってたわむ前にプールが大きくなる可能性があります (「ドロップアウト」効果) 発生する. これにより、品質を損なうことなく、より高い堆積速度、つまり 1 分あたりにより多くの金属が可能になります。.
- 安定したマランゴニ流: プールが水平の場合、プール表面全体の温度勾配は対称を維持します。. 位置ずれ溶接の場合, 非対称冷却により不均衡な表面張力が生じ、ビードの形状が歪みます。.
- アークのたわみの減少: オーバーヘッド溶接では, シールドガスと金属蒸気の上昇プルームによりアークが偏向される可能性があります. 平らな位置で, このプルームはアークの経路を妨げることなく自然に上昇します。.
実践的なポイント: 重力が関節と一致するとき, より速く溶接できます, より高い電流で, 欠陥率を削減しながら、より深い浸透を実現します. ポジショナーは、複雑なワークピースのすべての接合部でこの位置合わせを可能にするツールです。.
3. ロボットの統合により物理学の利点がさらに高まる理由
ポジショナの物理的利点は、ポジショナがロボットの外部軸として統合されている場合、さらに重要になります。この構成は、ROBOPTIX ポジショナが標準の EtherCAT およびコントローラ インターフェイスを通じてサポートしています。.
協調的な動きで, ロボットとポジショナーが同時に動きます. 溶接トーチとワークが同期して回転, 溶接パスに沿ったあらゆる点で最適なトーチとジョイントの関係を維持する. これにより、:
3.1 円筒部品の連続溶接
パイプなどの円筒状ワーク用, 圧力容器シェル, 風力塔セクション, 調整された回転により、単一の連続した溶接シームが可能になります. ポジショナーはシリンダーを回転させ、ロボットはトーチを最適な 12 時の位置に固定します。. その結果、完全に一貫した溶接が行われます。:
- 全周均一溶け込み
- 一貫したビードの外観 - 停止/始動の不規則性なし
- 溶接化学および微細構造の位置変動の排除
3.2 トーチ角度の式
手動および半自動溶接において, トーチの角度はオペレータのスキルによって維持されます. 複雑な形状について, 溶接機が重力と戦う場合、正しい作業角度と移動角度を維持することはほぼ不可能になります。. ポジショナー + ロボットの組み合わせはこれを解決します:
- パーツを回転させてジョイントを水平面に維持します
- ロボットが正確に実行できるようにする, 一度プログラムされた繰り返し可能なトーチ角度
- 位置ずれした接合部の溶接欠陥の主な原因であるオペレータのばらつきを排除
4. 冶金学的結果: 溶接の完全性に対する物理学が意味するもの
ポジショナーを使用したフラットポジション溶接の効果は、目に見えるビードプロファイルを超えて溶接の冶金構造にまで及びます。.
4.1 冷却速度の一貫性
溶接部の冷却速度は微細構造の主な決定要因です, 硬度, および機械的特性. 平置き溶接の場合, 冷却速度がより均一になるため、:
- 溶接池の形状は対称です, その結果、母材金属を通して均一に熱が抽出されます。
- シールドガスの適用範囲は一貫しています, 均一な対流冷却を実現
- 熱流の優先方向はありません (立上溶接と同様, 以前に蒸着された金属に熱が上昇する場所)
構造用途に使用される焼き入れおよび焼き戻し鋼用 (S690, S960, A514), HAZ でのマルテンサイトの形成を回避するには、制御された冷却が不可欠です. ポジショナーを使用したフラットポジション溶接は、これらの敏感な材料に対して最も予測可能な熱サイクルを提供します.
4.2 フュージョンゾーンの整合性
側壁の溶融の欠如は、位置ずれ溶接で最も一般的な欠陥の 1 つであり、最も危険な欠陥の 1 つです。, 亀裂のような不連続性が生じ、疲労荷重がかかると伝播する可能性があるためです。. 仕組みは単純明快: 垂直および頭上の位置で, 溶融池は上部側壁から垂れ下がる傾向があります, その場所の融合を減らす.
平らな位置で, 重力によりプールが両側の壁に対称的に押し込まれる, 融合ゾーンのバランスが取れている. これは特に重要です:
- X線検査または超音波検査の対象となる完全貫通突合せ継手
- 動的荷重がかかる構造における T ジョイントとすみ肉溶接
- パス間の不完全な融合により埋没欠陥が発生する可能性があるマルチパス溶接
5. 物理学に基づく溶接用のポジショナーの選択
重力制御が溶接ポジショナーの主な機能であることを受け入れる場合, そうなると、選択基準は「どのサイズのマシンが必要か」から変わります。?」から「部品に一貫して平らな位置の溶接を実現できる位置決め機能は何か」?」
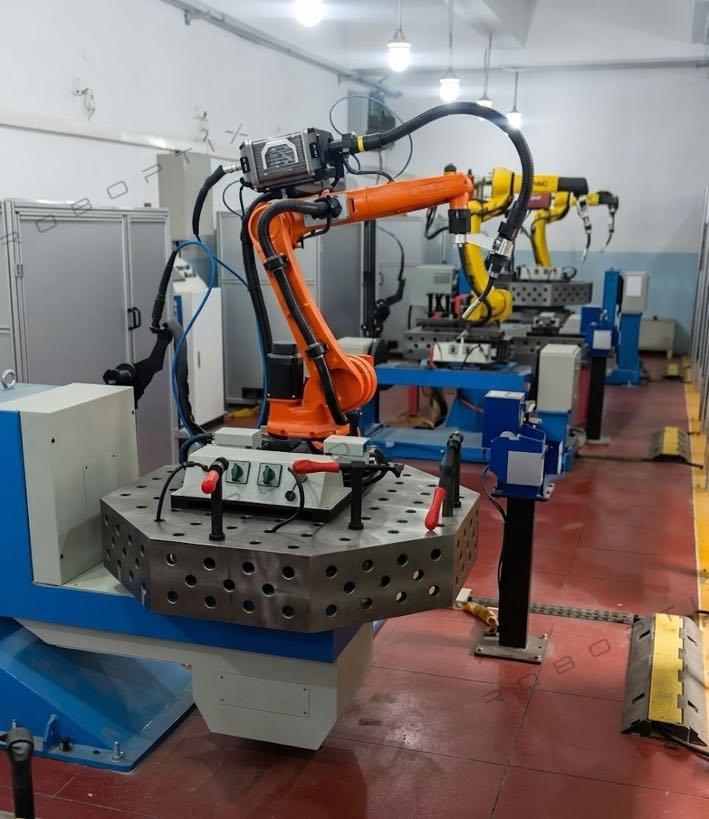
5.1 主な仕様: 位置決め精度, ペイロードだけではない
多くの購入者は耐荷重のみを重視します. しかし、目的が溶接プールの物理を制御することである場合は、, 位置決め精度も同様に重要です. を回転させることができるポジショナーです。 2,000 kg 部分はあるが、正確な角度位置を保持できないと目的が果たせません.
ROBOPTIX ポジショナは、 0.05 R350 で mm — これは角度精度に換算すると約 0.008 度. このレベルの精度では, 接合部は溶接全体にわたって最適な角度で保持されます。, 一貫した重力調整を確保する.
5.2 速度範囲: 見落とされたパラメータ
溶融池の挙動は連続溶接中の回転速度にも影響されます. 遅すぎる, アークは円筒部品上の最適なトーチ位置を超えます. 速すぎる, 遠心効果が水たまりに影響を及ぼし始める可能性があります.
仮付けやセットアップのための低速クリープから、溶接間の素早い再位置決めのための 90°/s まで、幅広い速度範囲を備えたポジショナにより、両方の品質を最適化する柔軟性が得られます。 (遅い, 溶接中の回転制御) 生産性と (パス間の素早い位置変更).
5.3 構成: パーツにジオメトリを一致させる
適切なポジショナー構成はワークピースの形状によって異なります:
- 主軸台-心押し台: 長時間に最適, 梁状のパーツ. 単一の水平軸を中心とした回転を提供します. ROBOPTIX B001/B002 は、最大スパンで 500 ~ 3,000 kg のペイロードに対応します。 3.5 メートル.
- L型 (単柱チルトターン): 回転と傾きが必要な板状ワークに最適. 再固定せずに複数の面にアクセス可能.
- U型 (デュアルカラム): 非常に大規模向けに設計, ワークピースの両端をサポートする必要がある重量物加工. 風力エネルギーや圧力容器の製造で一般的.
- トラニオン / 多軸サーボ: ロボットと同期した協調的な多軸位置決めが必要な複雑な形状の場合、ROBOPTIX B008 ~ B012 シリーズがこの範囲をカバーします。.
6. 結論: 物理学は儲かる
溶接ポジショナーの投資収益率は、通常、省力化とスループットの観点から計算されます。. しかし、物理学に基づいた利点 - 欠陥率の減少, 修理が少なくなる, 初回通過歩留まりの向上 – 多くの場合、労働力の節約だけでそれを上回る.
ポジショナをロボット溶接セルに組み込んだショップから得られる次の典型的な結果を考えてみましょう。:
| メトリック | ポジショナーなし | ポジショナー付き |
| 初回パス溶接歩留まり | 70–85% | 95–98% |
| 修理率 | 15–30% | 2–5% |
| シフトあたりのアークオン時間 | 35–45% | 65–80% |
| 成膜速度 (kg/時) | 基本料金のみ | 1.3–1.8× 基本レート |
| クレーンはシフトごとに移動します | 15–30 | 1–3 |
これらの数字は根本的な真実を反映しています: 重力をコントロールするとき, 品質をコントロールするのはあなたです. そして品質 - より少ない修理で評価される, 手戻りが少なくなる, そしてより高いスループット - それがポジショナの代償となるのです.
7. ポジショナーの再考
溶接ポジショナーは、重い部品を移動するための便利な方法であるマテリアルハンドリングアクセサリとみなされます。. その視点がテクノロジーを裏付ける. 溶接ポジショナーとは、, その核心で, 溶融溶接が行われる物理的条件を変える重力管理システム.
すべての接合部が最適な方向になるようにワークピースを回転させることにより、, ポジショナー:
- 重力をジョイントに合わせます, 浸透と融合の改善
- 溶接池を安定させます, 不良率を減らす
- 品質を損なうことなく、より高い成膜速度を実現
- 一貫した熱条件を提供し、冶金学的結果を予測可能にします
- クレーンに依存した位置変更に伴う付加価値のない時間を排除します。
初めてのポジショナを検討しているショップ、または手動システムからサーボ駆動システムへのアップグレードを検討しているショップにとって、物理的な議論は説得力があります。. 垂直上向き溶接と平らな位置の溶接の違いは表面的なものではありません. X線フィルムに映る, 機械的テストの結果では, そして最終的には完成品の信頼性につながります.
ROBOPTIX ポジショナー, B001 軽量主軸台・心押し台から多軸 B008 ~ B012 シリーズまで, 物理学に基づく溶接に必要な精度と再現性を実現するように設計されています. 位置決め精度 0.05 標準の外部軸インターフェースを介した mm およびシームレスなロボット統合, 現代の製造に必要な重力制御溶接が可能になります。.
物理学に基づいた溶接があなたのショップにどのような効果をもたらすかを確認する準備ができました?
接触 ロボティクス カスタマイズされたポジショナー選択分析用, 3D レイアウト図面とすべての主要なロボット ブランドの統合サポートを含む.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026