カスタムロボットワークステーションおよびレーザーシステムメーカー



治具不要の製造: 複雑な治具を溶接ポジショナーに置き換える場合, 仮付け溶接, そしてクレーンタイム
多くの溶接の中で最も高価な部品は、決して溶接しない部品、つまり治具です
ほぼすべての製造フロアに足を踏み入れると、本当のボトルネックがアークであることはほとんどないことがわかります。. セットアップです: 隅にあるカスタム溶接治具, 接合部の上にかがむ仮付け溶接工, オペレーターが 2 トンのフレームを反転させるのを待っている間、天井クレーンはアイドル状態になります。. 横切って ロボティクス 構造用鋼へのポジショナの配置, 圧力容器, および重機製造, 私たちは同じパターンを繰り返し見ます - 店舗は備品に数千ドルを投資し、仮留めに何時間も投資します, 単一のサーボ ポジショナで両方を排除できる場合.
この記事では、フィクスチャフリー製造モデルについて説明します: 溶接ポジショナーを使用すると、ワークピースの周りに治具を構築する代わりにワークピースを回転させることができる仕組み, 仮付け溶接がプロセスから不要になる理由, クレーンに依存した位置変更を完全に削除する方法. 結果的にリードタイムが短縮されます, 工具コストの削減, そして、基礎となる物理学が示すように、より良い溶接が可能になります。.
N大手: 以下のコスト数値とサイクルタイムの改善は、ROBOPTIX ポジショナの統合から得られ、重力による溶接プールの挙動に関する査読済みの研究と相互参照されています。 (パークら。, 2019, 応用科学; 劉ら。, 2023, 材料).
1. 治具と治具の隠れた税金
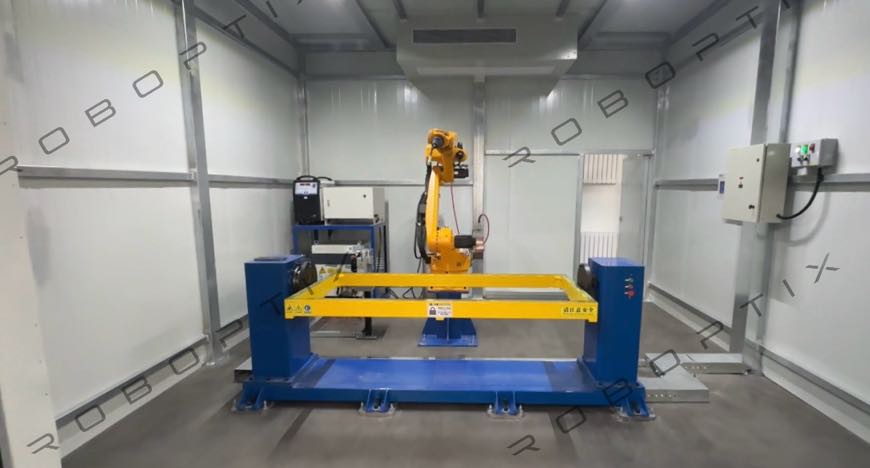
溶接治具は、, サポートします, または溶接中に部品を位置合わせします. ジグによる位置決めとクランプ; フィクスチャのサポート. どちらもポジショナーが解決する同じ問題、つまり正しい位置にジョイントを提示することで解決しますが、モーションではなくスチールとリードタイムで問題を解決します。. 単一の品目でコストが計算されることはほとんどありません, まさにそれが監視を逃れる理由だ.
1.1 カスタム器具の実際の費用
- 設計工学: ワンオフの治具はCADから始まります, 剛性のFEA, および公差解析 - 単一のプレートを切断する前に、多くの場合 20 ~ 80 時間のエンジニアリングが必要になります。.
- 機械加工と溶接: 器具本体は構造用鋼で製造されています, 位置決め面用に機械加工, そしてストレス解消された. 中型フレームの場合, 材料と労力の合計は通常 2,000 ~ 15,000 ドルかかります.
- 保管と在庫: 備品はフロアスペースに寄生する. 運営しているお店 200 SKU は保持される場合があります 150 溶接セル近くの主要な平方フィートを占めるアクティブな治具.
- 切り替えのダウンタイム: セルをある部分から別の部分に切り替えることは、交換することを意味します, 再調整, および器具の再適格性確認 — 切り替えごとに 15 ~ 60 分の非生産時間.
- 陳腐化: 部品が改訂されると, フィクスチャが追随できないことがよくあります. 枯れた備品が流木のように溜まっていく.
これらのコストは溶接コストの計算には含まれません。, しかし、それらを組み合わせると、溶接自体によって節約される労力を超えることがよくあります. ポジショナーは問題を構造的に攻撃します: 部品の形状ごとに新しい保持装置を構築するのではなく, 回転させることであらゆる部品の形状を保持できるデバイスを 1 つ購入すれば、.
1.2 試合から選手交代へのデス・スパイラル
隠れたコストは、私たちが「設備から乗り換えへのデススパイラル」と呼ぶパターンを通じて増大します。. 新しいパーツが到着しました; エンジニアリングは設備を引用します; 鉄鋼の調達待ち; フィクスチャが着地するまでセルはアイドル状態になります; 部分が動く; 次のバリアントには独自のフィクスチャが必要です, そしてそのサイクルが繰り返される. 反復のたびに顧客はリードタイムが追加されると感じますが、ショップが請求することはほとんどありません。. ハイミックスショップ - 数十の異なる店舗を運営するショップ, マウントする, および月あたりのフレーム - 最も露出が多い, なぜなら、フィクスチャ数は、単一のフィクスチャが返済するよりも速く増加するからです。. サーボ ポジショナは、保持デバイスを部品ごとの負債ではなく再利用可能な資産にすることでスパイラルを打破します。.
2. パーツを回転する, ジグを作らないでください
治具不要の製造の核となる洞察は代替品です. ジョイントを作業可能な角度に保持するための固定具が存在します. ポジショナはワークピースを移動することで同じことを行うため、治具は不要になります.
2.1 1 つのデバイス, すべてのジオメトリ
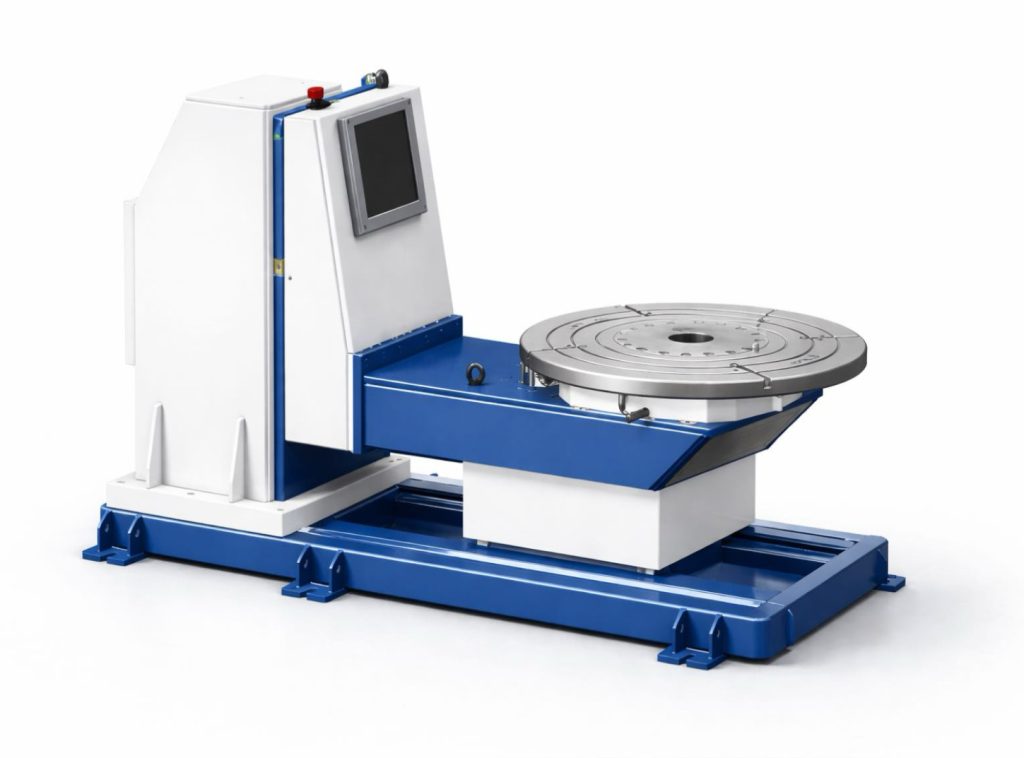
以前は 3 つの専用治具が必要だったブラケット アセンブリのファミリーを考えてみましょう。 (バリエーションごとに 1 つ). 主軸台心押し台またはL型ポジショナに取り付け, 3 つのバリエーションはすべて、テーブルにクランプして回転させて最適な溶接角度にするだけです。. の ロボティクス B001 ~ B004 ヘッドテール シリーズおよび B008 ~ B012 多軸サーボ ポジショナー カバー ビーム, 皿, カスタムツールではなくプログラム可能な回転による不規則な形状.
2.2 これが品質の固定化に勝る理由
パーツを回転させて平らにする (1G/1F) 位置は治具を節約するだけではなく、溶接を改善します. 査読済みの研究では、重力による溶融池対流の変化が溶接位置によって大きく異なることが確認されています: パークら. (2019) 測定された浸透力 1.8 mm(フラット位置とジャスト位置) 0.8 一致した入熱時の垂直下向き P-GMAW の mm, 一方、Liuらは. (2023) 文書化された 23.8% 平坦なプラズマ アーク溶接と垂直なプラズマ アーク溶接では、溶接中心の粒径が大きくなります。. すべての関節をフラットにすることで、, ポジショナーは治具を取り外すと同時に冶金学的結果を改善します。静的なジグでは得られない二重の利益をもたらします。.
2.3 ツールよりもプログラミング
ツールからプログラミングへのより深い移行. フィクスチャーとは、1 つのパーツに対する物理的なコミットメントです。; ポジショナー プログラムは、多くの人にとってソフトウェアとしてコミットされています。. パーツ ファミリが回転角度とクランプ位置にマッピングされると、, プログラムを編集することで新しいバリアントが追加されます, 鋼を切断することによってではなく. プロトタイプから生産までの契約で入札するジョブショップ向け, この機敏性自体が販売資産となる: 新しい器具を引用せずに新しいブラケットを引用することができます, 数週間ではなく数時間で見積もりを提出できます. ポジショナーは単一目的の治具ではなく柔軟な機能になります.
実践的な経験則: 治具の唯一の役割が部品を斜めに保持したり、回転しないようにすることである場合, ほとんどの場合、ポジショナーで置き換えることができます. 回転だけでは実現できない正確なフィーチャ間の位置決めが必要なジョブ用にフィクスチャを予約します。.
3. 仮付け溶接を解除する
仮付け溶接(最終パスの前に部品の位置を揃えて保持する仮溶接)は、必要に応じて生まれた治具の代替品です. 固定するにはあまりにも厄介な部品について, オペレータータック, チェック, 改めて感謝します, それから溶接します. 遅いです, 一貫性のない, 頻繁な欠陥の原因となる.
3.1 タッキングの問題点
- 追加のプロセスステップ: 各タックは開始と停止のサイクルであり、すべての開始と停止は融合の欠如または包接部位の可能性があります。.
- 歪みのリスク: 鋲がフィット感を固定します. 最後のパスが彼らを溶かすとき, 残留応力により接合部が移動し、反りを引き起こす可能性があります.
- 一貫性のないフィッティング: ハンドタッキングは作業者によって異なります, そのため、ロボットや溶接工は毎回異なる部品を見ることになります。.
統合されたクランプと同期動作を備えたポジショナーにより、タックが不要になります. 部品はポジショナーのチャックまたはテーブルによってしっかりと保持されています, ロボットは単一の連続パスを実行します, タックからファイナルへの移行で失敗することはありません. AWS D1.1 でのコード作業の場合, タックを除去すると、検査官が指摘する不連続な根の癒合の一般的な原因も除去されます。.
3.2 円筒部品の連続溶接
パイプや圧力容器の外殻に, 調整されたポジショナーの回転により、ロボットは最適な 12 時の位置で 1 回の連続パスで継ぎ目全体を溶接できます。. タッキングリングなし, ステッチ溶接シーケンスはなく、中断されない 1 つのシーケンスのみ, 均一なビーズ. これは、固定されたワークピースの位置を変更することによっては達成できません。, これが管製造業者がポジショナーを採用する唯一の最大の理由です.
3.3 タック除去と歪み抑制
スピードを超えて, 鋲を取り除くと寸法精度が向上します. 仮付け溶接は定義上不完全な融合であり、後で再溶解する必要があります。; 最終パスに完全に溶け込まない場合, コールドラップの不連続性が残る. また、最終パスの収縮に伴ってアセンブリが正方形から外れる可能性があるはめ込み応力でジョイントに事前負荷をかけます。. ポジショナーは、最初の円弧から最後の円弧までパーツを正確に位置合わせして保持します。, そのため、完成した溶接部は、タックによって歪んだ溶接部ではなく、設計された形状に緩和されます。. 平面度または直角度のコールアウトが厳しいアセンブリの場合, この区別は、出荷される部品と再加工される部品の違いです。.
4. クレーン時間の削除
ポジショナーが除去する 3 番目のコストは最も目に見えます: クレーンに依存した位置変更. 混合位置で溶接された大型フレームは、面間で天井クレーンを使用して反転されます。反転ごとに、溶接以外のダウンタイムが 5 ~ 15 分追加されます。, 安全説明に加えて, 談合, そしてそれを取り囲むクレーン待機.
4.1 ワンマウント, 連続回転
ポジショナー付き, 部品は一度取り付けられています. 主軸台と心押し台は、ビームの 4 つの面すべてを必要な角度まで回転させます。, 皿の両面, シェルの全周 - クレーンを一度も呼び出すことなく. ロボティクス サーボポジショナーは R350 で角度位置を ±0.05 mm に保持します (約0.008°), そのため、回転するたびに、プログラムが期待する場所に正確にジョイントが着地します。.
フィールドの結果: クレーンに依存した位置変更をシングルマウントポジショナーの回転に変換するショップでは、通常、セットアップと反転のダウンタイムが 60 ~ 70% 削減されます。, アークオン時間をシフトの最大 40% から最大 70% に増加.
5. 数字: フィクスチャーフリーの ROI
備品を排除することによる相乗効果, 鋲, クレーンタイムも計測可能. 典型的な結果 ロボティクス インスタレーション:
| コストドライバー | 治具付き + クレーン | 治具不要 (ポジショナー) |
| セットアップ時間 / 一部 | 20–60分 (フィクスチャースワップ) | 2–5分 (クランプ + 回転させる) |
| 工具費 / SKU | $2k–$15,000 の備品 | $0 (共有ポジショナ) |
| 仮付け溶接 | 必須 | 排除された |
| 鶴の呼び声 / シフト | 15–30 | 1–3 |
| アークオン時間 | シフトの最大 40% | シフトの約 70% |
数十の少量から中量の SKU を実行しているジョブ ショップの場合, 多くの場合、工具を削除するだけでポジショナが正当化されます。. 多品種生産向け, セットアップ時の崩壊が主な利点です.
5.1 工具償却の計算
ツールの議論を定量化するには, のあるお店を検討してください 40 それぞれに必要なアクティブな SKU $4,000 治具 — $160,000 ほとんどの時間はアイドル状態にあり、設計が改訂されるたびに減価する工具への投資. 同じ任務の単一サーボポジショナ, 5桁前半の価格, すべてに役立ちます 40 部品ごとのツールが不要な SKU. 人件費やクレーンの節約を計算する前に, ポジショナーは 6 桁のアセットを単一の再利用可能なアセットに置き換えます。. 損益分岐点はどうかという問題ではない, しかし、それに必要な SKU の数はどれくらいですか - そしてほとんどのハイミックスショップでは, 答えは10未満です.
6. フィールドの例: 重機用ブラケット
あ ロボティクス 掘削機のブーム ブラケットを製作するお客様は、以前は 2 つの専用治具を使用し、ロボット溶接の前に各ブラケットを仮付け溶接していました。. 3 つのブラケット バリアント間の切り替えには時間がかかりました 35 数分でクレーンを縛り付けた. B008サーボポジショナー取り付け後, ブラケットはポジショナー テーブルに直接クランプされ、1 つのプログラムですべての溶接角度にわたって回転します。. 備品は廃止されました, タックを取り除いた, クレーンの鳴き声は約 20 件から 2 シフトごと. セットアップ時間が短縮されました 4 分, そしてファーストパス利回りは 88% に 96% タックによる不連続性が消失したため.
ポジショナーの投資回収期間は 9 か月未満でした。これはより高速なアークによるものではありませんでした, ただし、フィクスチャが削除されたため, 削除されたタック, 削除されたクレーン待機.
7. それでも治具が必要な場合
率直さを要求する: フィクスチャーフリーは強力なモデルです, しかし普遍的ではない. 次の場合にはまだ治具が必要になる場合があります:
- 正確な機能間の位置特定が必要です。, 回転だけでは保証できない、溶接されたサブアセンブリ間の位置公差を厳密に保持
- 部品が柔軟すぎるか薄すぎるため、チャックだけで保持すると変形しない
- 単一 SKU での生産量が非常に多いため、専用の SKU が作成されます。, どの汎用ポジショナよりも高速に最適化された治具
- 危険な形状や扱いにくい形状により、追加のサポート ツールがないとポジショナへのクランプが安全ではありません
実際に, ほとんどのショップではハイブリッドが見つかります: ポジショナは回転と角度制御の大部分を処理します, 明るいうちに, 簡単な位置確認補助具 (備品が揃っていない) 残りを処理する. 目標は、高価なものを削除することです, 単一目的の固定具 - 建物内のすべてのクランプではない.
よくある質問
Q: 溶接ポジショナーは本当にすべての治具を置き換えることができますか?
あ: すべてではありませんが、ほとんどが. ポジショナーは、部品を斜めに保持したり、部品が回転しないようにすることだけが仕事である治具に取って代わるものです。. 形状間の正確な位置決めや柔軟な部品のサポートに必要な固定具が引き続き必要になる場合があります, 多くの場合、より単純な形式で.
Q: 仮付け溶接を排除するとアライメントが損なわれますか?
あ: いいえ、改善されます. タックが安定しておらず、歪みが固定される可能性があります. ポジショナーはパーツをしっかりと繰り返し保持します。, そのため、ロボットや溶接工は毎回同じ位置合わせされた部品を見ることができます。, タックからファイナルへの移行がなければ失敗する.
Q: ポジショナーによりセットアップ時間はどのくらい節約されますか?
あ: ROBOPTIXのフィールド導入において, シングルマウントポジショナーの回転により、クレーンに依存した再位置決めと比較して、セットアップと反転の時間が 60 ~ 70% 短縮されました, アークオン時間をおよそから増加させます 40% に 70% シフトの.
Q: 治具不要の製造は少量生産に適しています?
あ: 特にそうです. 小~中量, 多品種作業は、まさに専用治具がパーツごとに最も高価になる場所です. 共有ポジショナは、部品ごとの工具コストがゼロで、すべての SKU にわたって償却されます。.
備品を廃止したい?
接触 ロボティクス 現在の部品の治具を使用しない評価とポジショナーの推奨事項について.
参考文献
[1] 公園, J.-H., キム, S.-H., 月, H.-S., & キム, M.-H. (2019). パルスガスメタルアーク溶接におけるさまざまな溶接位置の溶融池挙動と微細構造に対する重力の影響. 応用科学, 9(21), 4626.
[2] リュウ, J., ジャン, F., チェン, S., 徐, B., 張, G., チェン, W., & マ, ×. (2023). 異なる溶接位置における可変極性プラズマアーク溶接における溶接池の挙動と溶接ビードの性能に対する重力の影響のメカニズム. 材料, 16(19), 6457.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026
関連記事
プログラミング不要のロボット溶接セル:視覚誘導システムがどのようにしてティーチペンダントを排除するのか
一般産業における実際のロボット溶接セルのアプリケーション: ケーススタディ 2026
販売用溶接ポジショナー: パーツに適したタイプを選択する方法 (主軸台心押し台, L型, U型, 水平3軸, 単軸ロータリー, 垂直傾斜)
2026 ロボットポジショナー購入者ガイド: 全て 5 タイプの比較 — ヘッドアンドテールストック, L型, U型, その他

7 軸ロボットを追加する理由? 5 生産性を向上させる強力な方法 & コストを削減 2026