


カスタムロボットワークステーションおよびレーザーシステムメーカー



溶接ポジショナーのタイプ比較: 主軸台, L型, U型, 3-軸 & もっと
検索バーに「販売用溶接ポジショナー」と入力すると、膨大なカタログが表示されます。. 価格を比較する前に, マシン ファミリを比較します。なぜなら、間違ったファミリでは初日から役割が果たせなくなるからです。, 割引かどうか. このページは評価表です: 6 つのポジショナ ファミリを並べて表示, 負荷とともに, 軸数, 実際に購入を決定する精度の数値. まだ決定を下していない場合, 始める タイプ選択ガイド付き ; 見積もりを依頼する準備ができたら, 購入チェックリストを使用する.
この比較の見方
ほとんどの購入は 3 つの数字で決まります, そしてカタログはこれら 3 つすべてを曖昧にします. ペイロードはひっくり返す能力と同じではありません—2 トンの定格でも、中心から外れてぶら下がった 2 トンの部品が故障する可能性があります. 精度とはポーズの精度を意味します (AP) ポーズ再現性 (RP) 記載された負荷の下で報告される, 温度, ISO ごとの速度 9283:1998, パンフレット上の裸の±0.03mmではありません. そして、「調整準備完了」は、ユニットがロボット コントローラーの外部軸として宣言できるサーボ ポジショナーである場合にのみ意味を持ちます。. これら 3 つのレンズで表を読む.
六つの家族, サイドバイサイド
| 家族 | 軸が追加されました | ペイロード層 | 最適な形状 | 座標. フィット | 精度等級 |
| 単軸ロータリポジショナ | 1 回転させる | ライト~ミディアム | ラウンド / 回転部品 | 良い | 標準 |
| 主軸台心押し台ポジショナー | 1–2回転 | 中程度から重い | ロングシャフト, 貝殻, 船舶 | 素晴らしい | 高い |
| L型溶接ポジショナ | 2–3 (回転させる + 傾ける) | 中くらい | 梁, ボックス, 4-顔パーツ | 素晴らしい | 高い |
| U型溶接ポジショナ | 2–3 (回転させる + 傾ける) | 中程度から重い | 大きな不規則なフレーム | 素晴らしい | 高い |
| 横型3軸ロータリーポジショナー | 2-3 回転/傾斜 | 中くらい | 混合複合体 / マルチフェイス | 素晴らしい | 高い |
| 垂直傾斜ポジショナー | 1-2 傾き | 重い | 厚板, 両側 | 良い | 標準~高 |
単軸ロータリポジショナ
家族の中で最も単純なメンバー: 水平または垂直の中心線を中心に部品を回転させる 1 つのサーボまたは手動回転軸. 安いです, 守りやすい, タンクなどの丸作業に最適です, フランジ, パイプスプール - 継ぎ目が基本的に円周方向である場合. ROBOPTIX はサーボユニットとして構築するため、後で調整されたセルに結合できます。. パーツが回転対称で、ボリュームがそれ以上の軸を位置合わせできない場合に選択します。. 縫い目が回転面から離れる場合はスキップします。その場合は傾斜が必要になります。, 単一の軸ではその面を平らに表現することはできません.
それを選択しない場合
溶接が回転軸から外れた場合 (ほとんどのボックス, フレーム, と鋳物), 単軸ロータリーポジショナーは、再固定しないとロボットが到達できない面を残します. L型や3軸ユニットへのステップアップのチャンスです, ジオメトリに影響するパーツを回転しすぎないようにする.
主軸台心押し台ポジショナー
ドリブン主軸台とアイドラー心押し台の 2 つのサポートが中心間に長い部品を置き、1 つの調整された外部軸として回転させます。. これは圧力容器のシェルの主力製品です, 車軸, 一定の TCP 速度で溶接された長い回転シーム. 荷重を両端で支えるため, 扱いが重いです, カンチレバー上でたわむ細い部品. ROBOPTIX は主軸台フレームをロボットベースに合わせて調整するため、組み合わされたチェーンの精度が維持されます。. 実際のケース: ある船舶工場は手動ロールをロボットと調整されたヘッドストック・テールストック・ポジショナーに置き換えました。 縫い目が平らな位置から離れることがないため、手順認定公差を保持しました. これをアイドル回転ロールと混同しないでください。これらはまったく調整できません。; ここでは、部品はサーボ制御の下で駆動中心とアイドラー中心の間で回転します。.
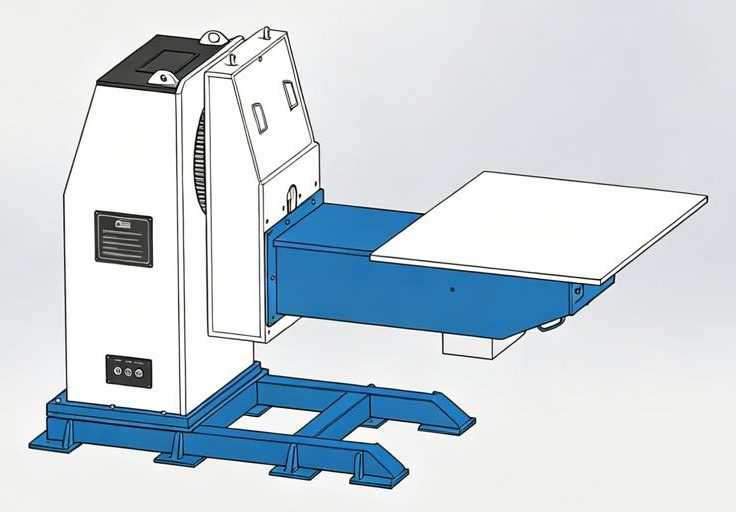
L型溶接ポジショナ
L 字型フレームは、パーツを 1 つの軸を中心に回転させ、別の軸を中心に傾けます。, そのため、長方形または箱形のワークピースは、単一のマウントですべての面が平らになります。. 構造用 I 形鋼について, ブレンドされたモーションで 1 回の連続パスで 4 つの側面すべてを溶接します。クレーンの反転はありません。, 再固定なし. これは梁のデフォルトの選択です, 括弧, 治具不要の製造が重要なエンクロージャ. ある製造業者は、1 週間に約 200 本の I ビームを稼働させて、クレーンのサイクルを約 60% 外部軸連携のL-Typeユニットに移行後.
それを選択しない場合
非常に大きいフレームや奇妙な形状のフレームは、L のエンベロープを超えたり、傾きのバランスが崩れたりする可能性があります。; U タイプまたは 3 軸ユニットはそのジオメトリをより適切に保持します. フレームとパーツを合わせます, カタログ写真ではありません.
U型溶接ポジショナ
U字型クレードルがかさばる荷物をサポート, 不規則なワークを回転させたり傾けたりしながら下から観察します。大きな溶接部を考えてください。, フレーム, アセンブリが大きすぎるか、L タイプには非対称すぎる. オープン U により、特大部品のためのスペースが確保され、クレーンへの積み込みが容易になります。. L型みたいに, サーボ外部軸として調整可能です. コンパクトな封筒よりも設置面積と積載物の分散が重要な場合に選択してください. 事前に偏心荷重による転倒モーメントを確認してください。 ペイロード番号を信頼する.
横型3軸ロータリーポジショナー
最も柔軟な家族: 2 つまたは 3 つの回転/傾斜軸が複雑な輪郭でも方向を定めるため、各関節は平らな状態に保たれます。 (1G) ロボットが追従する間の位置. これにより、複数の方向の鋳物を手動で裏返す代わりに 1 回のセットアップで溶接できるようになります。. シングルフリップリーチのない継ぎ目のある鋳物は、ジョイントごとに方向付けられています, すべての縫い目が平らに保たれています. これほど調和のとれた家族は他にありません; ここで単軸ユニットを指定すると、ロボットが到達できない溶接が残ります。. 業界ではなく形状が選択を左右する場合、それが答えになります.
垂直傾斜ポジショナー
チルト軸 (時々プラス回転) 厚板や大型パネルを最適な溶接角度で提供します, 多くの場合、再クランプなしで両側で. 重いものを好む, ロボットがトーチの周りをねじるのではなく、トーチに対してジョイントを傾けたい平面作業. ここでは重力が一定です: 水たまりを平らに保つと安定します; 戦えばプールが歪む. 厚手の両面板用, 垂直傾斜ポジショナーと協調ロボットが正直なところです, 再現可能なセットアップ. 重さやプレートに合わせて選ぶ; 複雑な輪郭も回転する必要がある場合は、3 軸ユニットを選択してください.
買い手を惹きつける負荷計算
カタログにはペイロード付きのリード「2 トン ポジショナ」が記載されています。しかし、ポジショナーは部品を刻々と保持します, 体重だけじゃない. 転倒モーメントは、重量に部品の重心から回転軸までの距離を乗じたものと等しくなります。: M = 幅 × d.
あ 500 kg 重心が位置する部分 400 軸から mm 外れると、 200 モーメント kg・m. 評価されたユニット 2000 1回あたりの積載量kg 200 mm の荷重半径は次の場合にのみ適しています 400 kg·m—「2 トン」の機械では実際に重量を保持することはできません。 500 モーメント定格を超えないkg部分. これが、ペイロードだけが半分真実である理由です, ROBOPTIX が実際の重心オフセットに対してすべての見積もりを指定する理由, パンフレット番号ではありません.
AP と RP の実際の意味
ROBOPTIX は ISO 9001 認定を受けており、ISO を使用してポジショナーの精度をレポートします。 9283:1998-調整されたメトリクス: ポーズの精度 (AP) ポーズ再現性 (RP). この数値は、負荷という条件がなければ意味がありません。, 温度, そして速度を明記する必要があります. 無負荷および室温で見積もられた再現性の数値は、貴社の工場については何も示しません。 40 ℃以下 300 kg部. 条件を記載しないのは半分の真実であるため、条件を記載します。, そして半分の真実は、どのようにして溶接が許容範囲から外れるのかということです. サードパーティまたはオンサイトのレーザートラッカー検証をサポートしているため、仕様が証明されます, 約束ではない.
シンプルな家族が豪華な家族に勝つとき
最も高価なファミリーがすべての部分に適しているわけではない. オペレータが手で反転できる治具のない小さなジョブには、単軸ロータリー ポジショナが必要です, 3 軸セルではありません. 契約する前にサプライヤーを監査し、工場訪問とベンチ テストが仕様書との比較を毎回上回り、ステッカーと照らし合わせて 5 年間の総所有コストを比較検討します。. ジオメトリによって強制される軸に費やす; 保存できない場所に保存する. 判定, 儀式ではない, 予算を守る.

ROBOPTIX は 6 つのファミリーすべてとその周囲のセルを構築します
上記の各ファミリーは、ROBOPTIX が外部軸として宣言できるサーボ ポジショナとして出荷されます. 到達範囲を拡大する 7 軸ロボット レール システムと組み合わせます。 (→ 協調溶接セル: ポジショナーとロボットを 1 つの運動チェーンとして), ロボット基地 / 安定したベースフレームを形成するロボットペデスタル, そして、完全な溶接ロボットセルの場合、調整されたセルで使用されているものと同じ構成要素が使用されます。(→ 協調溶接セル: ポジショナーとロボットを 1 つの運動チェーンとして). ロボットプログラマーがいない店舗でもプログラミング不要の視覚誘導ユニットを導入可能(→ プログラミング不要のロボット溶接セル: ビジョンガイド, ティーチペンダントなし); ターンキーワークステーションとしてより高速な起動が可能(→ ターンキー溶接ワークステーション: 描画から生産準備が整ったセルまで); レーザー作業はレーザー対応プラットフォーム上で実行されます(→ レーザー溶接ポジショナー: 薄肉溶接の精度と速度). 機動性が必要? ポータブルコラボレーションユニットを見る (→ ポータブル協調溶接ポジショナ: コボット対応モビリティ) またはリモートモバイルユニット (→ リモートモバイル溶接ポジショナー: 床のどこにでも溶接可能). ハンドリングとパレタイジングが 1 つのプラットフォームを共有 (→ ハンドリング用溶接ポジショナ & パレタイジング: 1つのプラットフォーム, 2つの仕事), 標準以外の形状はカスタム プログラムによって処理されます。(→ カスタム溶接ポジショナー: お客様の役割に合わせて構築, カタログの形状ではありません).
よくある質問
Q: どの溶接ポジショナーのタイプが最適ですか?
あ: 全体としてどれも最適ではありません。パーツの形状に従うものです: 円形/回転 → 単軸回転; 長いシャフトと容器 → 主軸台 心押し台; ビームとボックス → L-Type; 大型異形フレーム → U-Type; 混合複雑縫い目 → 水平3軸; 重量両面プレート → 垂直傾斜.
Q: ポジショナーのペイロードとは実際には何を意味するのか?
あ: ペイロードは話の半分にすぎません. ポジショナーは転倒モーメント M = 重量 × 軸からの重心距離によって部品を保持します。. 「2トン」ユニットは故障する可能性があります。 500 kg オフセンター部分, したがって、常に実際の負荷瞬間に対してスペックを設定してください, パンフレット番号ではありません.
Q: 溶接ポジショナーの精度はどのくらいですか?
あ: 精度はポーズの精度として報告されます (AP) ポーズ再現性 (RP) ISO用 9283:1998, 負荷あり, 温度, そして記載されている速度. 無条件の±0.03mmは使用可能な数値ではありません; ROBOPTIX は条件を明示し、レーザートラッカー検証をサポートします.
Q: これらのいずれかを調整された外部軸にすることができますか?
あ: はい - サーボポジショナーの場合. 6 つの ROBOPTIX ファミリはすべてロボット コントローラーの外部軸として宣言できるため、1 つの運動学的ソルブでロボットとポジショナーを一定の TCP 速度で駆動できます。. アイドルターニングロールの調整がまったくできない.
Q: ポジショナーの過剰購入を避けるにはどうすればよいですか?
あ: 最初にファミリを部品ジオメトリに一致させます , 工場訪問とベンチテストによりサプライヤーを監査する , 5 年間の総所有コストを比較します, 見積もりだけではありません ジオメトリが強制する軸を購入してください; 残りを飛ばす.
販売用の溶接ポジショナーは、そのファミリーがあなたの部品と一致する場合にのみお買い得です。. 瞬間ごとに表を読む, ペイロードではない; 記載された条件の精度による, 裸の数字ではない; 調整可能なサーボハードウェアによる, マーケティング用語ではありません. ROBOPTIXはISO 9001認証を取得しています, 7 軸ロボット レール システムから 6 つのファミリーすべてを構築, ロボットベース / ロボット台座, およびサーボポジショナ, ISO ごとに精度を報告します 9283:1998. 部品の図面と重心オフセットをお送りいただければ、ご購入前に適切なファミリとその周りの溶接ロボット セルを指定します。, その後ではない.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
参考文献
[1] 国際標準化機構. (1998). ISO 9283:1998, 産業用ロボットの操作 — 性能基準と関連する試験方法.
[2] 公園, J.-H., キム, S.-H., 月, H.-S., & キム, M.-H. (2019). パルスガスメタルアーク溶接におけるさまざまな溶接位置の溶融池挙動と微細構造に対する重力の影響. 応用科学.
[3] リュウ, J., ジャン, F., チェン, S., 徐, B., 張, G., チェン, W., & マ, ×. (2023). 異なる溶接位置における可変極性プラズマアーク溶接における溶接池の挙動と溶接ビードの性能に対する重力の影響のメカニズム. 材料.





