カスタムロボットワークステーションおよびレーザーシステムメーカー



ロボットポジショナーの完全初心者ガイド: 知っておくべきことすべて
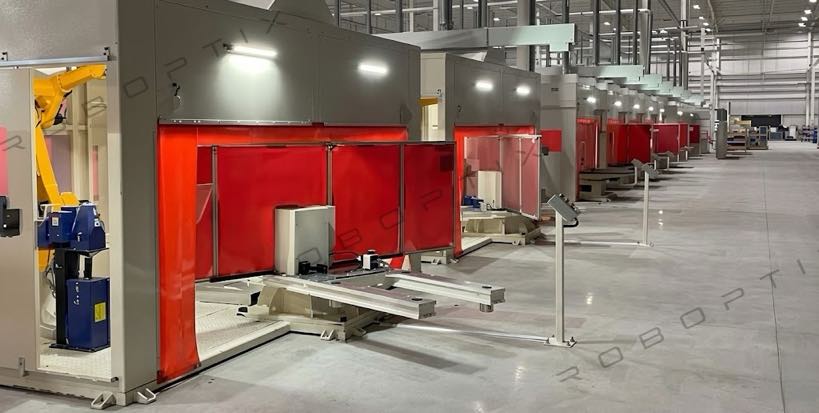
ロボットポジショナのわかりやすいガイド - 予備知識は必要ありません
溶接の自動化を検討し始めたばかりの場合, おそらく「ロボットポジショナー」という言葉を聞いたことがあるでしょう。’ それが何であるか完全に確信がないまま, どのように機能するか, または溶接ロボットとの関係. このガイドはあなた向けに特別に書かれています.
初めての自動化投資を検討している工場所有者であるかどうか, 機器の選択を担当する購買エンジニア, またはこの分野に不慣れな技術専門家, この記事を読み終える頃には理解できるでしょう:
- ロボットポジショナーとは何か、そしてそれが解決する問題
- その仕組みとその中核となる機能は何か
- 利用できる主な種類とその違い
- 工場にもたらす実際の運用価値
- 購入前に理解しておくべき主な仕様と最もよくある選択の間違い
専門用語は使いません. すべての概念はすぐに理解できる用語で説明されています. 読んだ後に特定の製品に関して追加の質問がある場合, 最後に無料相談のリンクがあります.
ロボットポジショナーとは?
一文の定義
ロボットポジショナー 溶接または組み立て中にワークピースの空間方向を自動的に調整するサーボ駆動の精密回転装置です。, 溶接ロボットが常に最適な角度ですべての接合部にアクセスできるようにする.
それでも抽象的に聞こえるなら, これについて簡単に考える方法があります:
| 日常のたとえ: ロティサリーで肉を調理するところを想像してください。串を継続的に回転させて、すべての面に均一に熱を与えます。. ロボットポジショナーもまったく同じことを行います: ワークピースを継続的に回転および傾斜させるため、溶接トーチは常に溶接しやすい側を向くようになります。, ロボットを無理に角に到達させるのではなく、. |
ロボットポジショナと溶接ロボットの関係
よくある最初の質問は、: 6 軸溶接ロボットはすでに非常に柔軟ですが、なぜ別の機器が必要なのでしょうか?
答えは、ロボットの柔軟性がトーチがどこへ行くかという問題を解決するということです. ロボットポジショナーはワークピースの向きの問題を解決します. 彼らは違う仕事をしている, それらを組み合わせることで、ロボット溶接セルの潜在的なパフォーマンスを最大限に引き出すことができます。.
| 寸法 | 溶接ロボット | ロボットの位置 |
| 主な役割 | トーチの経路と溶接パラメータを制御します | ワークピースの空間方向を制御 |
| 何が動くのか | たいまつ | ワーク |
| 解決する問題 | 溶接経路の精度 | 溶接位置 (フラット / 垂直 / オーバーヘッド) |
| 単独で使用 | はい, しかし効率には限界がある | 通常は溶接ロボットと組み合わせて使用します |
| 併用 | ✅ 協調軸制御 — 効率と品質の両方を最大化 | ✅ ワークを常に最適な溶接姿勢に |
二人が一緒に仕事をすると、 協調軸制御 モード, ロボットポジショナーがワークピースを回転させると同時に、溶接ロボットがトーチの位置を調整します。2 つの軸はリアルタイムに同期して動きます。, アーク中断なし. このモードの主な利点: ロボットは常に平らな位置または水平な位置で溶接します。この位置は、物理的に高品質の溶接を達成するのが最も簡単な位置です。.
ロボットポジショナーの仕組み: 3 コアモーション
ロボットポジショナーを理解するには、3 つの基本的な動作が必要です:
モーション 1: 回転 — ワークピースを回転させる
主軸を中心とした連続回転, 典型的な範囲で 無制限の±360°回転. これは、円筒形または細長いワークピース、つまり圧力容器のシェルに最も一般的に使用されます。, シャフトコンポーネント, 円形フランジ. トーチが定位置を保持しながらワークが回転し、連続的に溶接します。. これはいわゆる 「ワークが動く」, トーチステイ’ モード, これにより、手動溶接の平均よりもアークオン時間が増加します。 35% に 85% 以上.
モーション 2: フリップ / 傾斜 - ワークピースの向きを変更する
水平軸または傾斜軸を中心とした回転, 通常 ±90°~±135°, さまざまな溶接面を上向きまたは水平位置に移動します. 四角いフレームや装置筐体などの多面ワーク用, フリップ機能は、すべての溶接面をフラット溶接姿勢でトーチに提示できることを意味します, 垂直溶接と頭上溶接を完全に排除.
モーション 3: 精密な位置決め - ロックアンドホールド
回転と反転の両方の動作は、高精度ギアボックスを介してサーボ駆動されます。, 位置再現性の達成 ±0.03 mm ~ ±0.075 mm(モデルに応じて). 目標位置に到達するとシステムは自動的にロックします。, 溶接ロボットがアークを発生するたびに確実に行う, ワークピースは再現可能です, 追跡可能な位置 — 位置変動による溶接シームのオフセットを排除.
| 主要なコンセプト: ロボットポジショナーの回転速度と角度は、コントローラー間のリアルタイムの位置信号交換により溶接ロボットの動作と完全に同期されます。. これは、再位置決め中にアークを停止する必要がなく、ワークピースが移動することを意味します。, 溶接は続く, 生産効率が大幅に向上します. |
ロボットポジショナーの種類: わかりやすい言葉での概要
ロボット ポジショナは 5 つの構造カテゴリで利用可能です, ワーク形状に合わせて使い分け, 重み, および溶接プロセスの要件. ここでは、各タイプを簡単に紹介します。どれが必要かまだわからない場合は、, 5 つすべてを読み、最後にある選択ガイドを参照してください。.
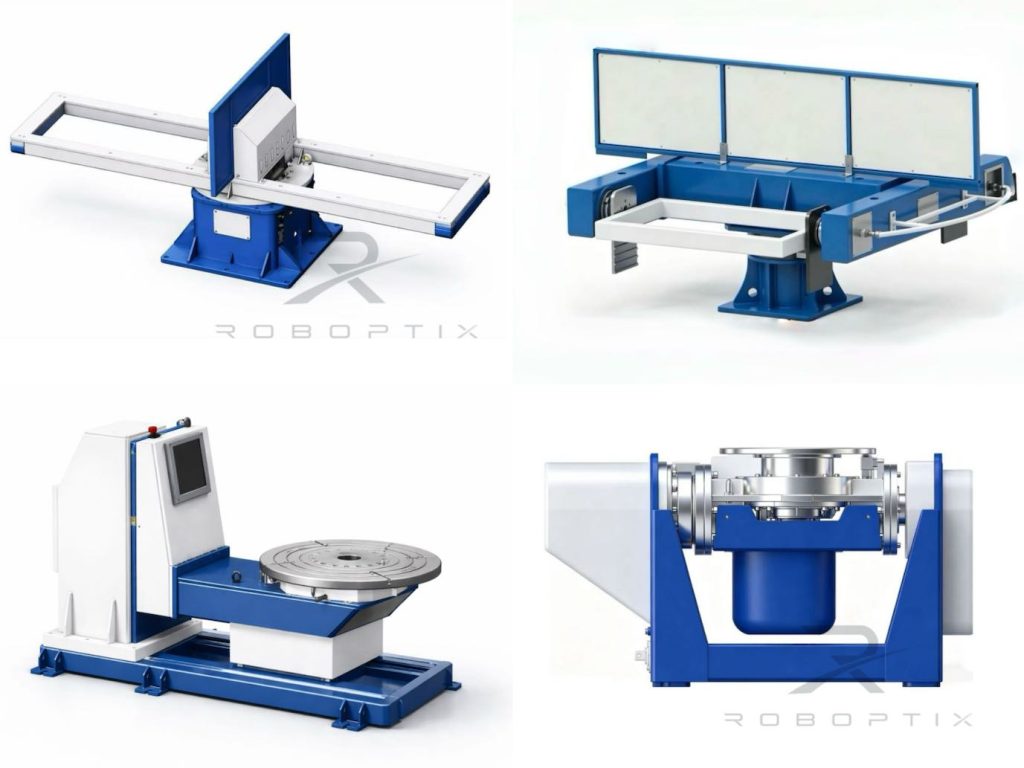
| ヘッドアンドテールストックロボットポジショナ | Bシリーズ| 500–5,000kg |
| ワークを両端で支持: 一端はサーボ駆動ヘッドによる, もう一方は受動的心押し台による. ワークピースはロティサリーのようにそれらの間に取り付けられ、主軸に沿って自由に回転します。, 溶接ロボットはワークの長さに沿って溶接します。長尺溶接に最適です。, 管状の, または軸対称のワーク. 外周溶接用 (リングシーム, 縦方向の縫い目), この構成により、ワークピースの回転に伴う継続的なアーク接触が可能になります。これは、ロボット ポジショナ タイプの中で最長のアーク オン時間です。.代表的な用途: 圧力容器シェル, 大型シャフト部品, 風力タービンタワーセクション, エンジニアリング機械アーム, パイプアセンブリ| ペイロード: 500–5,000kg (MRK-B001 / B002 / B004) |
| H型サーボ回転テーブル | Hシリーズ| 300–2,000kg |
| 垂直軸を中心に回転する水平に取り付けられた円形テーブル. ワークはテーブル面に固定されます, テーブルが回転してワークピースを正しい溶接角度にします。. シンプルな構造, 直感的な操作で最も簡単に始められるタイプのロボットポジショナです。円盤型に最適です。, リング状の, または平面ワークピース, 組み立て後にインデックス付きの位置決めが必要なアセンブリにも対応. 標準テーブル直径の範囲は次のとおりです。 600 mmから 2,500 mm, 軽量ワークから重量ワークまで幅広くカバー.代表的な用途: フランジ溶接, 円形フレーム, モーターハウジング, EVバッテリートレイの溶接| ペイロード: 300–2,000kg (MRK-H001~H005) |
| L型2軸ロボットポジショナ | Lシリーズ| 300–1,500kg |
| 2つの独立したサーボ軸を備えたL型フレーム設計: 水平回転軸 (ツーリング軸) 垂直反転軸. まず、ワークピースを水平軸上で正しい方向に回転させることができます。, フリップ軸で最適な角度に傾ける2軸連携により、より柔軟なワーク姿勢制御が可能。多方向からの溶接が必要な中型ワークに最適, 溶接と組み立てを組み合わせたステーションで一般的に使用され、治具の交換時間を削減します。.代表的な用途: EVバッテリーパックフレーム, オートバイのフレーム, アルミニウム溶接部, 中型機器のハウジング| ペイロード: 300–1,500kg (MRK-L001 / L002) |
| U型2軸ロボットポジショナ | Uシリーズ| 300–1,000kg |
| J1 フリップ軸を備えた U フレーム設計 (±90°) およびJ2回転軸 (±200°). 2 つの軸が協調して動作し、ワークピースの任意の面を上向きの平坦な溶接位置に傾けます。. コンパクトな設置面積, 高い再現性 (±0.05mmまで), エントリーレベルの二軸ロボットポジショナの中で最高の自動化統合レベル, 特に多面溶接部品のバッチ生産に適しています.代表的な用途: 自動車構造ブラケット, インパネフレーム, 標準ロボット溶接セル構成| ペイロード: 300–1,000kg (MRK-U001 / U002) |
| 3軸サーボロボットポジショナ | B008~B012シリーズ| 300–2,000kg |
| 3つの調整されたサーボ軸: 回転軸, ツーリング軸 (回転), そして大口径スイング. この構成は、幾何学的に最も複雑なワークピースを処理します。. コンポーネントに溶接面がいくつあるか、継ぎ目がどれほど広く分布しているかに関係なく、, 3 軸調整により、手動で向きを変えることなく、各パーツが順番に平らな位置に配置されます。複雑で重い溶接部に対する決定的なソリューションです。, 建設機械で最も広く使用されています, 風力エネルギー設備, および重量構造用鋼の製造.代表的な用途: 掘削機のブームアーム, クレーン旋回リング, 風力タービンのナセルフレーム, 多面の重い構造溶接| ペイロード: 300–2,000kg (MRK-B008~B012) |
ロボットポジショナが工場にもたらす価値とは?
ロボットポジショナーを検討している工場所有者からの最も一般的な質問は単純なものです。: この投資に価値はありますか? 以下は、答えを 4 つの次元に分けて示します。, すべて実際のデータによってサポートされています.
1. 効率: 50–100%の容量増加
手動溶接作業の場合, 実際に溶接に費やした労働時間の割合 (アークオン時間) ちょうど平均します 35%. 残りはワークの再配置によって消費されます, クレーン吊り上げ, そして待っています. ロボットポジショナ統合後:
- ワークの再位置決め時間: イベントごとに 15 ~ 25 分 → 5 ~ 10 秒
- アークオン時間: から 35% → 78~88%
- 単局出力: 手動溶接ステーション 2 ~ 3 台に相当
| プロジェクトデータ: 私たちの全域で 1,500+ 完了したインストール, 工場は平均生産能力の増加を報告している 50–100% 同じ人数で. 大型ワークの溶接作業について, 一部のインストールは超過します 130% 容量の増加. |
2. 品質: 40–88% の欠陥率の削減
品質向上の根本原因はシンプル: すべての溶接は平らまたは水平な位置で完了します 頭上または垂直位置で妥協するのではなく. 平らな位置で, 重力, シールドガス, アーク力とアーク力がすべて連携して作用します。位置自体の物理学によって溶接の品質が保証されます。.
- 気孔発生率: の平均削減 80%
- アンダーカット / アンダーフィル: の平均削減 90%
- 全体的な不良率: 平均 40 ~ 60% の削減, ピーク時の結果が超過 85%
- 一次検査合格率: 典型的な 65 ~ 75% → 95%+
3. 安全性: 80–90% ワークピースハンドリングインシデントの削減
大型ワークの手動による位置変更は、溶接工場で最も危険な作業の 1 つです - 天井クレーン, スリング, 揺れる荷物. すべての位置変更イベントは個別の安全上の危険にさらされます.
- ロボットポジショナ設置後, ワークピースの回転は手動介入なしでサーボモーターによって制御されます
- ワークハンドリング事故 (軽傷も含めて) 80~90%減少
- 労働者は肉体労働の役割から設備監視の役割に移行します, 労働災害発生率が大幅に低下
- 安全監査の合格率が向上; 労働者’ 補償料が減額されるケースが多い
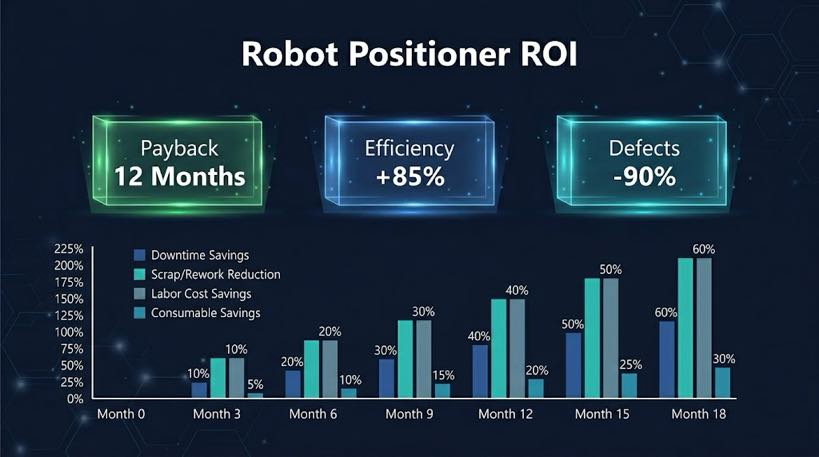
4. 料金: 8–16か月の投資回収期間
ロボット ポジショナによるコスト削減は、複数のソースを積み重ねることによってもたらされます:
| コスト削減の源 | 一般的な節約 |
| やり直しや修理の労力を削減 | 年間 30,000 ~ 150,000 ドルの節約 (元の不良率に依存します) |
| 残業代の削減 | 平均残業時間の削減 60% |
| 下位労働者’ 補償と保険 | 対応事故が減ると保険料も下がる |
| 熟練した溶接工の生産的なキャリアの延長 | 労働災害による早期退職の隠れたコストの削減 |
| 採用とトレーニングのコストを削減 | 1 ロボット ポジショナーは 2 ~ 3 台の手動溶接機の出力を置き換えます |
| 回収基準: 小さなお店 (年間収益 100 万ドル~500 万ドル): 投資額 45,000 ~ 75,000 ドル, 返済 8–14ヶ月. 中型店舗 ($5M–2,000万ドル): 投資額 100,000 ~ 250,000 ドル, 返済 10–16ヶ月. 文書化された顧客の設置データに基づく数値. |
購入前に知っておくべきこと
サプライヤーに見積もりを依頼する前に, 次の主要な仕様を明確にする価値があります。. これらを理解すると、要件を正確に説明し、不適切な構成に誘導されるのを避けることができます。.
主要な仕様の説明
1. 定格積載量
定格ペイロードは、ロボットポジショナが確実に駆動できるワークピースの最大重量です。, で表現される kg. 重要: 可搬質量 = ワーク重量 + 合わせた治具の重量 — ワークピースだけを計算しないでください. 例えば, の 800 kgのワークと 150 kg 治具には、少なくとも定格のモデルが必要です 950 kg.
市場範囲は以下のとおりです 300 kg (軽作業) に 5,000 kg (頑丈な). 選択時, 許可する 20% フル容量での継続的な実行を避けるため、実際の最大負荷よりも余裕を持たせてください。, 精度と寿命が低下します.
2. 位置再現性
再現性とは、ロボットポジショナが同じ位置に繰り返し戻るときの誤差の範囲です。, mmで表すと. 精度が高い = 数値が小さい. 現在の製品ラインにわたる実用範囲:
- ±0.03mm: 高精度 (B009, B011) — 厳格な溶接位置要件がある構造コンポーネント用
- ±0.05mm: 標準 (Hシリーズ, B001/B002, U001) — 工業用溶接用途の大部分に十分です
- ±0.075mm: 経済 (B004, U002 軸反転, B010) — 精度要件が低い重量ワークピース用
一般構造溶接用, ±0.05mmあれば十分です. 自動車精密部品および薄肉アルミニウム用途では±0.03 mmを保証.
3. 最高回転数
回転速度は、ロボット ポジショナが溶接面間で再位置決めする速度に影響します。, °/s または rpm で表されます. 速度が速いほど、再位置決めの待ち時間が短くなります. しかし: 速度が速いほど回転慣性が大きくなります, そのため、ワークの固定とクランプの設計に高い要求が課せられます。. 重量ワーク用, 加減速制御機能を備えたモデルを選択 (例えば, B001: 45°/s² 加速/減速) 高速再位置決め時のワークずれを防止.
4. 標準スパン / テーブル直径
スパン (ヘッド・心押し台タイプ): ドライブヘッドと心押し台の間の距離, システムが対応できるワークピースの最大長さを決定する. 共通標準スパン: 2 メートル, 2.5 メートル, 3 メートル, 3.5 メートル (B001/B002); 3 メートル, 5 メートル, 6 メートル, 8 メートル (B004 ヘビーデューティ).
テーブル直径 (H型 / U型): テーブルの有効耐荷重面直径, ワークの最大外径の決定. ワークの最大振り径が機種の許容最大値を超えていないことを確認してください。 (例えば, H005: 最大スイング径 3,000 mm).
5. 制御モード: 独立した制御 vs. 協調軸制御
| 制御モード | 説明 | 最適な用途 | トレードオフ |
| 独立した制御 | ロボットポジショナと溶接ロボットは独立して動作します. 再位置決め中に溶接が停止する; 溶接中の停止位置の変更. | 単純なワーク, 限られた予算, 片面溶接 | ⚪ コストの削減, ただし、アークオン時間を最大化することはできません |
| 協調軸制御 | ロボットポジショナはロボットの外部軸として機能します. リアルタイム調整により回転と溶接が同時に行われます. | 周囲の縫い目, 複雑な多面溶接, 高効率の要件 | ✅ アークオン時間を最大化, 溶接品質の最適化 - 統合コストの増加 |
効率と品質を優先するほとんどの工場向け, 座標軸制御が推奨される開始点です.
よくある購入の間違い
| 誤解 1: “ペイロード容量が大きいほど常に安全です。利用可能な最大のものを購入してください。” |
| 正しくない. 可搬質量定格が大きすぎると、機械が重くなります, より高いコスト, 回転慣性が大きくなる. 最も重いワークピースと治具の重量に基づいて、適切なペイロード層を選択してください, と 20% マージン. パフォーマンスを向上させることなく過剰な予算を浪費する. |
| 誤解 2: “±0.03 mm の精度が唯一の安全な選択です。” |
| 必ずしもではありません. ±0.05 mm は、大部分の構造用鋼およびエンジニアリング機械の溶接用途には十分です。. 自動車用精密部品のみ, 薄肉アルミニウム, および同様の高公差シナリオでは ±0.03 mm が必要です. 不必要に高い精度を指定すると、購入コストが増加し、メンテナンスが複雑になります. |
| 誤解 3: “ロボット ポジショナーを使用すると、熟練した溶接工が不要になります。” |
| 不完全. ロボットポジショナは溶接ロボットと連携して動作する自動化支援装置です。 (または一定の技術的基礎を備えた溶接工). その価値は、同じ労働力がより高い品質でより高い生産量を生産できるようにすることであり、溶接の専門知識を完全に置き換えるものではありません。. |
| 誤解 4: “どのロボット ポジショナーも、既存のロボットと互換性があります。” |
| 検証が必要です. すべての主要な溶接ロボット ブランド (ファナック, 泣く, ABB, Yaskawa, 等) 協調軸制御をサポート, ただし、特定のインターフェイス プロトコルとパラメータ構成については、事前にインテグレータに確認する必要があります。. 見積段階で既存のロボットの型番をお知らせください. |
| 誤解 5: “より大きなスパン / テーブルは大きいほど良いです。” |
| 正しくない. スパンが大きすぎると、ワークに対する駆動システムの制御の剛性が低下します, 位置精度の低下. テーブルが大きすぎると、不必要な回転慣性が増加します. 最も一般的なワーク寸法に適合する仕様を選択してください, 利用可能な最大の仕様ではない. |
どこから始めればよいかまだわからない?
このガイドの基礎が整った状態で, 論理的な次のステップはワークピース固有の分析です. ロボットポジショナ選定のご相談を無料で承ります:
- ワーク重量を教えてください, 寸法, および溶接継手のタイプ
- 適切なロボット ポジショナーのタイプと制御構成をお勧めします。
- 投資の評価に役立つ暫定的な ROI 推定を提供します。
- 書面による推奨事項が期限内に送付される 24 時間
► ロボットポジショナー選定の無料相談についてはお問い合わせください
著者について
| 経験 & 資格著者はロボット溶接システム統合のスペシャリストです。 12+ 長年にわたる直接プロジェクトの経験, ロボットポジショナーと調整軸溶接システムの設計と自動車製造全体への導入に重点を置いています, 重機, 圧力容器, 新エネルギー設備. この記事はこの分野の初心者向けに書かれています, 翻訳する 12 長年のプロジェクト経験を誰でもアクセスできる実践的な知識に変える. 会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 北米全土で完了したプロジェクト, ヨーロッパ, そしてアジア, 約 70% そのうちロボットポジショナーの統合が含まれます. 単一メーカーで完全な H/B/L/U シリーズ ロボット ポジショナ製品ラインを提供する業界でも数少ないメーカーの 1 つ. 認証: EU CE 認証 — ロボットポジショナー システム (証明書番号: M.2026.206.C134866) 最後にレビューおよび更新されました: 5月 2026 |