


Produttore di workstation robotizzate personalizzate e sistemi laser



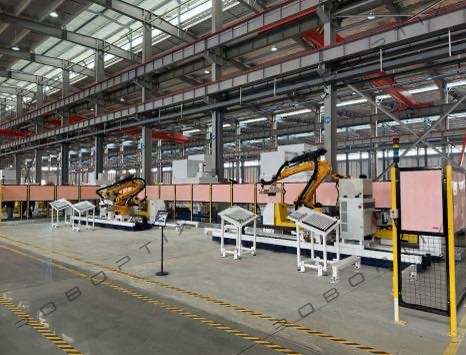
Cella di saldatura coordinata: Posizionatore e robot come un'unica catena cinematica
Tipo “posizionatore di saldatura in vendita” e troverai molte macchine autonome . Ma nel momento in cui un robot entra nella cella, la domanda si sposta da “quale posizionatore” a “come si muove il posizionatore con il robot”.?" Questa guida riguarda la seconda domanda. Una cella di saldatura coordinata non è costituita da due macchine imbullonate insieme: è una catena cinematica in cui il posizionatore è un asse esterno gestito dallo stesso controller che guida il robot. Spieghiamo perché “l’integrazione” è l’obiettivo sbagliato, ciò che il coordinamento effettivamente richiede, E come ROBOPTIX costruisce celle coordinate attorno al sistema di binari robotizzati a 7 assi, una base robotica / Piedistallo robot, e servoposizionatori .
Perché “Integrazione” è l’obiettivo sbagliato
La maggior parte degli acquirenti chiede ai fornitori di “integrare” un posizionatore con un robot. L'integrazione implica lo scambio di strette di mano tra due controllori indipendenti: il robot termina una mossa, segnali fatti, il posizionatore ruota, segnala indietro, il robot riprende. Quella stretta di mano stop-start è esattamente ciò che rovina una saldatura. Il coordinamento è diverso. In una cella coordinata il posizionatore viene dichiarato come asse 7, 8, O 9 all'interno del controller del robot, e una singola soluzione cinematica inversa guida tutti gli assi, robot e posizionatore, lungo una traiettoria. Smetti di integrare e inizi a risolvere. La distinzione decide se la cucitura viene saldata a velocità costante o a scatti.
Una catena cinematica: Il Posizionatore come Estensione del Robot
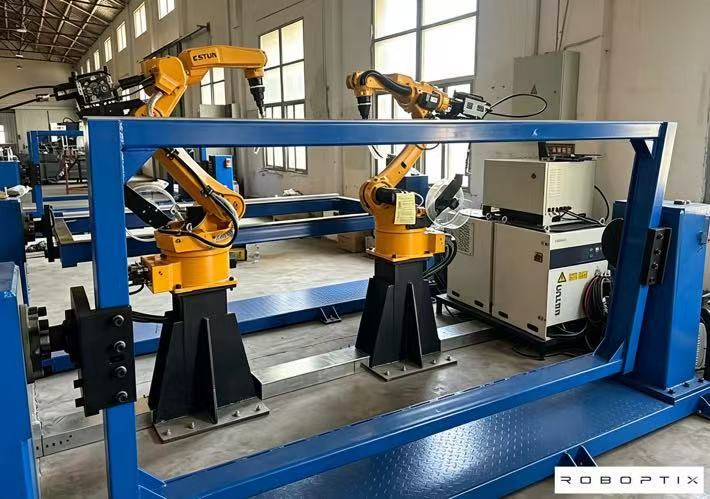
Un braccio robotico ha sei assi; un posizionatore coordinato aggiunge altro. Un posizionatore della contropunta della paletta contribuisce a un asse di rotazione, un posizionatore rotativo orizzontale a 3 assi può aggiungerne due o tre. Una volta che il controller conosce la geometria del posizionatore, il percorso di saldatura è pianificato nello spazio cartesiano e il controller calcola contemporaneamente gli angoli del giunto per il robot e gli angoli per il posizionatore. L'operatore insegna un percorso, non due programmi. Anche questo è where type selection still matters: la famiglia scelta decide quali assi esistono per essere coordinati.
Cosa richiede effettivamente il coordinamento
Tre problemi difficili separano una cella coordinata da una semplicemente decorata.
Interpolazione dell'asse esterno
Il controller deve interpolare la rotazione o l'inclinazione del posizionatore come parte del percorso di saldatura, non come una mossa separata in coda dopo il robot. Senza interpolazione dell'asse esterno, la velocità TCP è solo la velocità del robot, e il posizionatore raggiunge solo tra le saldature, ottimo per la virata, fatale per una cucitura continua. Con esso, la velocità TCP combinata rimane all'interno della finestra del processo per l'intero passaggio.
Calibrazione del telaio del posizionatore sulla base del robot
L’area di lavoro del posizionatore deve essere espressa nel telaio di base del robot, e una base robotica / Robot Pedestal è ciò che rende quel telaio stabile e ripetibile . Un errore di calibrazione del telaio di appena 1 mm ad a 500 L'offset utensile mm ruota il TCP di circa 0,11°, spostando la cucitura di circa 1 mm: al di fuori di una tolleranza di ±0,5 mm prima della posa di una singola saldatura. ROBOPTIX calibra il telaio del posizionatore sulla base del robot durante la messa in servizio e lo verifica nuovamente con a tracciatore laser .
Sincronizzazione
Anche con cornici corrette, gli assi devono muoversi nello stesso istante. Le celle coordinate ROBOPTIX utilizzano orologi distribuiti EtherCAT in modo che il robot e il posizionatore condividano una base temporale priva di jitter; alcuni millisecondi di ritardo si manifestano come variazione della velocità TCP e, su un processo pulsato, come increspature visibili nel tallone. La sincronizzazione non è una funzionalità che puoi attivare: è il pavimento su cui poggia l'intera cella.
Velocità TCP costante attraverso la saldatura
La qualità della saldatura vive o muore a causa dell'apporto di calore, e l'apporto di calore vive o muore in base alla velocità del TCP. Quando il robot e il posizionatore sono coordinati, il controller mantiene costante la velocità TCP combinata durante gli angoli e i cambiamenti di contorno. Quando non lo sono, la velocità aumenta laddove il robot da solo deve compensare, e la piscina si surriscalda o muore di fame. Per un 1.2 mm filetto in acciaio dolce a 1000 mm/min, UN 20% Il calo di velocità riduce la penetrazione di circa il 15%, il tipo di variazione che non supera la qualificazione della procedura di saldatura. Le specifiche nascoste che decidono questo—gioco, rigidità, deriva termica: è esattamente il motivo per cui sono importanti anche qui .
Smoothing del percorso e movimento misto
Il coordinamento consente inoltre la fusione degli angoli e la previsione: il controller pianifica oltre il punto corrente e arrotonda la transizione in modo che il TCP non si fermi mai. Su una cornice rettangolare saldata in un supporto (Posizionatore di saldatura di tipo L), il movimento misto trasforma quattro saldature separate in un unico passaggio continuo, con meno inizi, meno difetti, e nessun ri-fissaggio da parte dell'operatore tra i lati.
La costante di gravità: Come il coordinamento protegge la qualità della saldatura
La gravità non è una forza di fondo neutra; decide se la tua pozza fusa resta piatta o ti combatte. Un posizionatore rotativo orizzontale a 3 assi coordinato può mantenere anche un contorno complesso in piano (1G) posizione mentre il robot salda, quindi la gravità stabilizza la piscina invece di distorcerla. Questa è la ragione fisica per cui il coordinamento ripaga il lavoro multi-orientamento, non solo il tempo di ciclo.
Elementi costitutivi di celle coordinate ROBOPTIX
Una cella coordinata è un assieme, nemmeno un singolo SKU. ROBOPTIX accoppia il robot con un sistema di guide robotiche a 7° asse che estende la portata, una base robotica / Piedistallo robot che definisce il telaio di base stabile, e servoposizionatori: posizionatore della contropunta della testata, Posizionatore di saldatura di tipo L, Posizionatore di saldatura di tipo U, Posizionatore rotativo orizzontale a 3 assi, Posizionatore inclinabile verticale, o Posizionatore rotante ad asse singolo: dichiarati come assi esterni. Per negozi senza programmatori robot, la stessa cella viene fornita come unità guidata dalla visione senza programmazione; per un avvio più rapido, come postazione di lavoro chiavi in mano; e per processi laser, su una piattaforma pronta per il laser. Le geometrie non standard vengono gestite dal programma personalizzato.
Esempi lavorati

Trave a I in acciaio strutturale (robot + Posizionatore di saldatura di tipo L)
Un fabbricante che funziona in modo approssimativo 200 Le travi a I a settimana hanno sostituito due robot e ribaltamenti manuali con un robot più un posizionatore di saldatura di tipo L coordinato come assi esterni. La trave è presentata piatta su ogni faccia in una montatura, e il movimento misto lo salda in un unico passaggio. I cicli della gru si sono abbassati 60% e riportare il tempo di riaggiustamento effettivamente a zero. La coordinazione è ciò che rende geometricamente possibile la saldatura a passata singola.
Guscio del recipiente a pressione (robot + Posizionatore della contropunta della paletta)
Il guscio di una nave necessita di una cucitura circonferenziale saldata mentre ruota. Il robot salda; il posizionatore della contropunta della testa ruota come un asse esterno coordinato in modo che la cucitura rimanga in posizione piana a velocità TCP costante. Nessun rullo girevole—il guscio gira tra i centri condotti e quelli folli. La cella mantiene la tolleranza richiesta dalla qualificazione della procedura perché la velocità non aumenta mai.
Fusione a geometria mista (robot + Posizionatore rotativo orizzontale a 3 assi)
Un getto con giunzioni sulle facce che non raggiungono un singolo ribaltamento viene orientato giunto per giunto da un posizionatore rotante a 3 assi orizzontali mentre il robot segue, ogni cucitura è mantenuta piatta. Nessuna famiglia più semplice può farlo in modo coordinato; specificando un'unità ad asse singolo lascerebbero saldature che il robot non può raggiungere .
La tua lista di controllo delle specifiche delle celle coordinate
Invia questi input e ROBOPTIX restituirà una specifica coordinata prima dell'acquisto, senza alcun paywall che nasconda i calcoli.
| Ingresso | Cosa specificare | Perché decide il coordinamento |
| Realizzazione di robot & controllore | Marca, famiglia di controllori, licenze dell'asse esterno | Imposta se il posizionatore può essere dichiarato come asse 7–9 |
| Famiglia dei posizionatori & assi | Dalla selezione del tipo: Paletta, Tipo L, 3-Asse… | Decide quali assi esterni esistono da coordinare |
| Protocollo dell'asse esterno | EtherCAT / Profinet / ModBus | Determina la qualità della sincronizzazione e il jitter |
| Finestra di velocità TCP richiesta | mm/min tollerato dal processo | Aziona la necessità di grado servo e interpolazione |
| Banda di tolleranza | AP precisione di posa / ripetibilità RP (ISO 9283:1998) | Decide la calibrazione + verifica con laser tracker |
| Obiettivo di produttività | Parti/ora, gestione del budget temporale | Segnalazioni in cui il sistema ferroviario robotizzato a 7 assi rimuove i cicli della gru |
Quando una cella coordinata non è la risposta
Una cella coordinata non è sempre l'acquisto giusto. Per lavori a basso volume, tolleranze allentate (±1 mm), o parti che un operatore può girare a mano, un posizionatore autonomo più saldatura manuale, o l'approccio senza attrezzature, vince sul costo totale. Controlla qualsiasi fornitore prima di impegnarti , e pesare til costo totale di proprietà di cinque anni rispetto all'adesivo; una cella coordinata che usi solo a metà è una macchina costosa. Spendere per il coordinamento dove la parte lo giustifica; saltalo dove non lo fa. Sentenza, non rituale, protegge il bilancio.
Domande frequenti
Q: Qual è la differenza tra integrare e coordinare un posizionatore con un robot?
UN: L'integrazione collega due controller che effettuano l'handshake; la coordinazione dichiara il posizionatore come asse esterno nel controller del robot, quindi una soluzione cinematica guida entrambi. Il coordinamento mantiene una velocità TCP costante; i punti di integrazione si muovono insieme agli arresti.
Q: Ho bisogno di un servo posizionatore per coordinare?
UN: SÌ. L'interpolazione dell'asse esterno richiede un servoposizionatore che il controller può comandare in modo continuo: posizionatore della contropunta della testata, Posizionatore di saldatura di tipo L, Posizionatore di saldatura di tipo U, Posizionatore rotativo orizzontale a 3 assi, Posizionatore inclinabile verticale, o posizionatore rotativo ad asse singolo. ROBOPTIX non utilizza mai rulli rotanti folli, che non è affatto coordinabile.
Q: Quale famiglia di posizionatori funziona meglio come asse esterno?
UN: Segue la geometria della parte : lavoro rotazionale lungo → Posizionatore della contropunta della testata;
travi multifaccia → Posizionatore di saldatura di tipo L;
grande irregolare → Posizionatore di saldatura di tipo U;
cuciture complesse miste → Posizionatore rotante a 3 assi orizzontali;
lamiera pesante su entrambi i lati → Posizionatore inclinabile verticale.
La famiglia decide gli assi; la coordinazione decide quanto agevolmente si muovono con il robot.
Q: Come viene verificata l'accuratezza delle celle coordinate?
UN: ROBOPTIX è certificato ISO 9001 e riporta la precisione di posa AP e la ripetibilità di posa RP secondo ISO 9283:1998, con carico, temperatura, e velocità dichiarata, e supporta la verifica del laser tracker di terze parti o in loco . Le condizioni sono il numero; una cifra di ripetibilità senza di essi è una mezza verità.
Q: Un sistema ferroviario robotizzato del 7° asse può far parte della cella coordinata?
UN: SÌ. Il sistema ferroviario robotizzato a 7 assi estende la portata lineare del robot come un altro asse coordinato, e la base robotica / Il piedistallo robot conferisce all'intera cella una struttura stabile . Insieme consentono a un robot di servire un pezzo lungo senza riposizionamento.
Una cella di saldatura coordinata è una catena cinematica, non due macchine che hanno imparato a stringersi la mano. Trattare il posizionatore come un asse esterno: servo, calibrato sul telaio, e sincronizzati, e il robot e il posizionatore si saldano come se fossero un tutt'uno, a velocità TCP costante, con la gravità che lavora per te. ROBOPTIX è certificato ISO 9001, costruisce la cella dal sistema ferroviario robotizzato del 7° asse, Base robotica / Piedistallo robot, e servoposizionatori, e riporta la precisione per ISO 9283:1998. Inviaci il modello del tuo robot, disegno della parte, e la banda di tolleranza e specificheremo la cella coordinata prima dell'acquisto, non dopo.
Non sono sicuro che la tua parte abbia bisogno di coordinamento?
Inviare ROBOPTIX il modello del tuo robot e il disegno della parte per una specifica gratuita della cella coordinata.
Informazioni sull'autore
Esperienza & Credenziali
Specialista nell'integrazione di sistemi di saldatura robotizzata con 12+ anni di esperienza diretta in progetti focalizzati sulla selezione e integrazione del posizionatore robot. Ha fornito consulenza a 300+ fabbriche in tutto il Nord America, Europa, e Asia. Tutti i dati delle specifiche contenuti in questo articolo sono tratti da file H / B / l / Schede prodotto serie U.
Contesto aziendale: 26+ anni di ingegneria dell'automazione della saldatura, 40+ brevetti attivi, 1,500+ progetti completati a livello globale, circa 70% che coinvolgono l'integrazione del posizionatore robot.
Certificazioni
Impresa ad alta tecnologia — Cert. NO. GR202341000595 (Pubblicato nel novembre. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Sistema di gestione della qualità
GJB 9001C-2017 — Sistema di gestione della qualità delle attrezzature militari/armi
CE UE: Direttiva Macchine 2006/42/CE (Cert. NO. M.2026.206.C134866)
Riferimenti
[1] Organizzazione internazionale per la standardizzazione. (1998). ISO 9283:1998, Manipolazione di robot industriali: criteri di prestazione e metodi di prova correlati.
[2] Parco, J.-H., Kim, SH., Luna, H.-S., & Kim, M.-H. (2019). Influenza della gravità sul comportamento del bagno di fusione e analisi della microstruttura in varie posizioni di saldatura nella saldatura ad arco metallico a gas pulsato. Scienze applicate, 9(21).
[3] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Mamma, X. (2023). Meccanismi di influenza gravitazionale sul comportamento del bagno di saldatura e sulle prestazioni del cordone di saldatura nella saldatura ad arco plasma a polarità variabile in diverse posizioni di saldatura. Materiali, 16(19).
POST CORRELATI

ROI delle posizioni dei robot: Quanto ti costa effettivamente la saldatura manuale?

ROI di una cella di saldatura robotizzata senza programmazione: Una guida pratica per le applicazioni in acciaio strutturale
8 Errori costosi durante l’implementazione di una cella di saldatura robotizzata (E come evitarli) – 2026 Edizione

Rotondo vs rettangolare vs irregolare: Abbinamento della configurazione del posizionatore di saldatura alla geometria del pezzo

Budget ristretto, Scelta intelligente:Come le fabbriche di piccole e medie dimensioni ottengono il massimo valore da un posizionatore robot 2026
