


Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



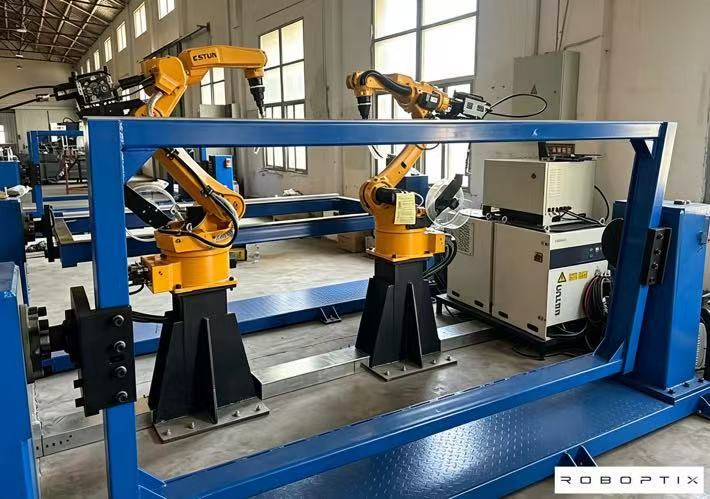
Koordinierte Schweißzelle: Positionierer und Roboter als eine kinematische Kette
Geben Sie „Schweißpositionierer zu verkaufen“ ein und Sie werden viele eigenständige Maschinen finden . Aber in dem Moment, in dem ein Roboter die Zelle betritt, Die Frage verlagert sich von „Welcher Positionierer“ zu „Wie bewegt sich der Positionierer mit dem Roboter?“.?„In diesem Leitfaden geht es um die zweite Frage. Bei einer koordinierten Schweißzelle handelt es sich nicht um zwei miteinander verschraubte Maschinen, sondern um eine kinematische Kette, bei der der Positionierer eine externe Achse ist, die von derselben Steuerung gesteuert wird, die auch den Roboter antreibt. Wir erklären, warum „Integration“ das falsche Ziel ist, was Koordination eigentlich erfordert, Und wie ROBOPTIX koordinierte Zellen rund um das 7th Axis Robot Rail System baut, eine Roboterbasis / Robotersockel, und Servopositionierer .
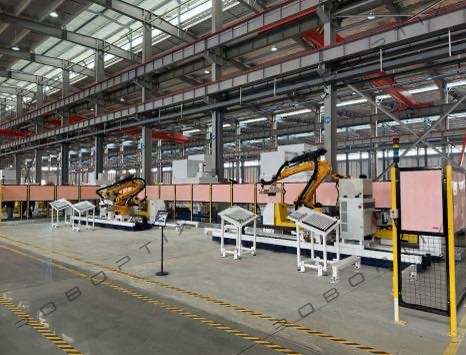
Warum „Integration“ das falsche Ziel ist
Die meisten Käufer bitten Lieferanten, einen Positionierer in einen Roboter zu „integrieren“.. Bei der Integration tauschen zwei unabhängige Controller Handshakes aus: Der Roboter beendet eine Bewegung, Signale erledigt, Der Positionierer dreht sich, signalisiert zurück, Der Roboter fährt fort. Dieser Stopp-Start-Handschlag ist genau das, was eine Schweißnaht ruiniert. Koordination ist anders. In einer koordinierten Zelle wird der Positionierer als Achse deklariert 7, 8, oder 9 innerhalb der Robotersteuerung, und eine einzige inverse Kinematiklösung treibt jede Achse – Roboter und Positionierer – entlang einer Trajektorie. Sie hören auf zu integrieren und beginnen mit dem Lösen. Die Unterscheidung entscheidet darüber, ob Ihre Naht mit konstanter Geschwindigkeit oder stoßweise geschweißt wird.
Eine kinematische Kette: Der Positionierer als Erweiterung des Roboters
Ein Roboterarm hat sechs Achsen; Ein koordinierter Positionierer bringt noch mehr. Ein Spindelstock-Reitstock-Positionierer trägt eine Drehachse bei, Ein horizontaler 3-Achsen-Drehpositionierer kann zwei oder drei hinzufügen. Sobald die Steuerung die Geometrie des Positionierers kennt, Der Schweißpfad wird im kartesischen Raum geplant und die Steuerung berechnet gleichzeitig die Gelenkwinkel für den Roboter und die Winkel für den Positionierer. Der Bediener lehrt einen Pfad, nicht zwei Programme. Das ist auch so where type selection still matters: Die von Ihnen ausgewählte Familie entscheidet darüber, welche Achsen koordiniert werden sollen.
Was Koordination tatsächlich erfordert
Drei schwierige Probleme trennen eine koordinierte Zelle von einer lediglich dekorierten.
Interpolation der externen Achse
Die Steuerung muss die Drehung oder Neigung des Positionierers als Teil des Schweißpfads interpolieren, nicht als separater Zug, der nach dem Roboter in die Warteschlange gestellt wird. Ohne externe Achsinterpolation, Die TCP-Geschwindigkeit ist allein die Geschwindigkeit des Roboters, und der Positionierer holt nur zwischen den Schweißnähten auf – gut zum Heften, fatal für eine durchgehende Naht. Damit, Die kombinierte TCP-Geschwindigkeit bleibt während des gesamten Durchgangs innerhalb des Prozessfensters.
Kalibrieren des Positionierungsrahmens an der Roboterbasis
Der Arbeitsbereich des Positionierers muss im Grundrahmen des Roboters ausgedrückt werden, und eine Roboterbasis / Der Robotersockel macht diesen Rahmen stabil und wiederholbar . Ein Rahmenkalibrierungsfehler von gerade 1 mm bei a 500 mm Werkzeugversatz dreht den TCP um ca. 0,11°, die Naht grob verschieben 1 mm – außerhalb einer Toleranz von ±0,5 mm, bevor eine einzelne Schweißnaht gelegt wird. ROBOPTIX Kalibriert den Positioniererrahmen während der Inbetriebnahme auf der Roboterbasis und verifiziert ihn erneut mit einem Lasertracker .
Synchronisation
Auch mit korrekten Rahmen, Die Achsen müssen sich gleichzeitig bewegen. Die koordinierten Zellen von ROBOPTIX nutzen verteilte EtherCAT-Uhren, sodass Roboter und Positionierer eine jitterfreie Zeitbasis gemeinsam nutzen; ein paar Millisekunden Verzögerung zeigen sich als TCP-Geschwindigkeitsschwankung und, auf einem gepulsten Prozess, als sichtbare Wellen in der Perle. Die Synchronisierung ist keine Funktion, die Sie umschalten können – sie ist der Boden, auf dem die gesamte Zelle steht.
Konstante TCP-Geschwindigkeit durch die Schweißnaht
Die Schweißqualität lebt oder stirbt durch die Wärmezufuhr, und die Wärmezufuhr hängt von der TCP-Geschwindigkeit ab. Wenn Roboter und Positionierer koordiniert sind, Der Controller hält die kombinierte TCP-Geschwindigkeit über Kurven und Konturänderungen hinweg konstant. Wenn sie es nicht sind, Überall dort, wo der Roboter alleine kompensieren muss, kommt es zu Geschwindigkeitsspitzen, und der Pool überhitzt oder verhungert. Für einen 1.2 mm Weichstahlfilet bei 1000 mm/min, A 20% Speed Dip reduziert die Eindringung um etwa 15 % – die Art von Variation, die eine Schweißverfahrensqualifikation nicht besteht. Die versteckten Spezifikationen, die darüber entscheiden –Spiel, Steifheit, thermische Drift – genau deshalb sind sie auch hier wichtig .
Pfadglättung und gemischte Bewegung
Die Koordination ermöglicht auch Corner Blending und Look-Ahead: Der Controller plant über den aktuellen Punkt hinaus und rundet den Übergang ab, sodass der TCP nie stoppt. Auf einem rechteckigen Rahmen, der in einer Halterung verschweißt ist (L-Typ-Schweißpositionierer), Blended Motion verwandelt vier separate Schweißnähte in einen kontinuierlichen Durchgang – weniger Starts, weniger Mängel, und kein Bediener muss die Seiten neu befestigen.
Die Schwerkraftkonstante: Wie Koordination die Schweißqualität schützt
Die Schwerkraft ist keine neutrale Hintergrundkraft; Es entscheidet darüber, ob Ihr Schmelzbad flach liegt oder gegen Sie kämpft. Ein koordinierter horizontaler 3-Achsen-Drehpositionierer kann selbst komplexe Konturen in der Ebene halten (1G) Position, während der Roboter schweißt, So stabilisiert die Schwerkraft das Becken, anstatt es zu verzerren. Das ist der physische Grund, warum sich Koordination bei Arbeiten mit mehreren Ausrichtungen auszahlt – nicht nur bei der Zykluszeit.
ROBOPTIX Koordinierte Zellbausteine
Eine koordinierte Zelle ist eine Versammlung, keine einzige SKU. ROBOPTIX koppelt den Roboter mit einem 7. Achsen-Roboterschienensystem, das die Reichweite vergrößert, eine Roboterbasis / Robotersockel, der den stabilen Grundrahmen definiert, und Servopositionierer – Spindelstock-Reitstockpositionierer, L-Typ-Schweißpositionierer, U-Typ-Schweißpositionierer, Horizontaler 3-Achsen-Drehpositionierer, Vertikaler Kipppositionierer, oder Einachs-Rotationspositionierer – als externe Achsen deklariert. Für Geschäfte ohne Roboterprogrammierer, Die gleiche Zelle wird als visionsgesteuerte Einheit ohne Programmierung geliefert; für einen schnelleren Start, als schlüsselfertiger Arbeitsplatz; und für Laserprozesse, auf einer laserfähigen Plattform. Nicht standardmäßige Geometrien werden vom benutzerdefinierten Programm verarbeitet.
Ausgearbeitete Beispiele

I-Träger aus Baustahl (Roboter + L-Typ-Schweißpositionierer)
Ein Fabrikant, der grob läuft 200 I-Träger pro Woche ersetzten zwei Roboter und manuelle Drehungen durch einen Roboter und einen L-Typ-Schweißpositionierer, der als externe Achsen koordiniert wurde. Der Strahl wird auf jeder Seite in einer Halterung flach dargestellt, und Blended Motion schweißt es in einem einzigen Durchgang. Die Kranzyklen gingen zurück 60% und die Neufixierungszeit effektiv auf Null reduziert. Die Abstimmung hat die einlagige Schweißung geometrisch erst möglich gemacht.
Druckbehältermantel (Roboter + Spindelstock-Reitstock-Positionierer)
Ein Behältermantel benötigt eine umlaufende Naht, die während der Rotation verschweißt wird. Der Roboter schweißt; Der Spindelstock-Reitstock-Positionierer dreht sich als koordinierte externe Achse, sodass die Naht bei konstanter TCP-Geschwindigkeit in der flachen Position bleibt. Keine Wenderollen –Die Schale dreht sich zwischen Antriebs- und Leerlaufzentren. Die Zelle hält die von der Verfahrensqualifikation geforderte Toleranz ein, da die Geschwindigkeit nie ansteigt.
Gießen mit gemischter Geometrie (Roboter + Horizontaler 3-Achsen-Drehpositionierer)
Ein Gussstück mit Nähten auf Flächen, die nicht durch eine einzige Drehung erreicht werden, wird von einem horizontalen 3-Achsen-Drehpositionierer Stück für Stück ausgerichtet, während der Roboter folgt, Jede Naht bleibt flach. Keine einfachere Familie kann dies koordiniert tun; Die Angabe einer einachsigen Einheit würde Schweißnähte hinterlassen, die der Roboter nicht erreichen kann .
Ihre Checkliste für die Spezifikation koordinierter Zellen
Senden Sie diese Eingaben und ROBOPTIX sendet vor dem Kauf eine koordinierte Spezifikation zurück – keine Paywall, die die Mathematik verbirgt.
| Eingang | Was ist anzugeben? | Warum es über die Koordination entscheidet |
| Roboter machen & Regler | Marke, Controller-Familie, Lizenzen für externe Achsen | Legt fest, ob der Positionierer überhaupt als Achse 7–9 deklariert werden kann |
| Positioniererfamilie & Achsen | Aus der Typauswahl: Spindelstock, L-Typ, 3-Achse… | Entscheidet, welche externen Achsen zur Koordinierung vorhanden sind |
| Externes Achsenprotokoll | EtherCAT / Profinet / Modbus | Bestimmt die Synchronisierungsqualität und den Jitter |
| Erforderliches TCP-Geschwindigkeitsfenster | mm/min-Bereich, den Ihr Prozess toleriert | Steuert Servogradienten und Interpolationsbedarf |
| Toleranzband | Posengenauigkeit AP / Wiederholgenauigkeit RP (ISO 9283:1998) | Entscheidet über die Kalibrierung + Laser-Tracker-Verifizierung |
| Durchsatzziel | Teile/Stunde, Bearbeitungszeitbudget | Zeigt an, dass das Roboterschienensystem der 7. Achse Kranzyklen entfernt |
Wenn eine koordinierte Zelle nicht die Antwort ist
Eine koordinierte Zelle ist nicht immer der richtige Kauf. Für Arbeiten mit geringem Volumen, lockere Toleranzen (±1 mm), oder Teile, die ein Bediener von Hand umdrehen kann, Ein eigenständiger Positionierer plus manuelles Schweißen – oder der vorrichtungslose Ansatz – übertrifft die Gesamtkosten. Überprüfen Sie jeden Lieferanten, bevor Sie sich verpflichten , und wiegen tDie Gesamtbetriebskosten für fünf Jahre sind mit dem Aufkleber zu vergleichen; Eine koordinierte Zelle, die Sie nur zur Hälfte nutzen, ist die teure Maschine. Investieren Sie in die Koordinierung, wenn der Teil dies rechtfertigt; Überspringen Sie es dort, wo es nicht der Fall ist. Urteil, kein Ritual, schont das Budget.
Häufig gestellte Fragen
Q: Was ist der Unterschied zwischen der Integration und Koordination eines Positionierers mit einem Roboter??
A: Die Integration verbindet zwei Controller, die einen Handshake durchführen; Die Koordination deklariert den Positionierer als externe Achse in der Robotersteuerung, sodass eine Kinematiklösung beide Achsen antreibt. Die Koordination hält die TCP-Geschwindigkeit konstant; Integrationsstiche bewegen sich zusammen mit Anschlägen.
Q: Benötige ich zur Koordinierung einen Servopositionierer??
A: Ja. Für die Interpolation externer Achsen ist ein Servopositionierer erforderlich, den die Steuerung kontinuierlich steuern kann – der Spindelstock-Tailstock-Positionierer, L-Typ-Schweißpositionierer, U-Typ-Schweißpositionierer, Horizontaler 3-Achsen-Drehpositionierer, Vertikaler Kipppositionierer, oder einachsiger Drehpositionierer. ROBOPTIX verwendet niemals Leerlaufrollen, die überhaupt nicht koordiniert werden können.
Q: Welche Positioniererfamilie eignet sich am besten als externe Achse??
A: Es folgt Ihrer Teilegeometrie : lange Rotationsarbeit → Spindelstock Reitstockpositionierer;
Mehrflächenträger → L-Typ-Schweißpositionierer;
groß, unregelmäßig → U-Typ-Schweißpositionierer;
gemischte komplexe Nähte → Horizontaler 3-Achsen-Drehpositionierer;
Grobblech beidseitig → Vertikaler Kipppositionierer.
Die Familie bestimmt die Achsen; Die Koordination entscheidet darüber, wie reibungslos sie sich mit dem Roboter bewegen.
Q: Wie wird die Genauigkeit koordinierter Zellen überprüft??
A: ROBOPTIX ist ISO 9001-zertifiziert und meldet Posengenauigkeit AP und Posenwiederholbarkeit RP gemäß ISO 9283:1998, mit Ladung, Temperatur, und Geschwindigkeit angegeben, und unterstützt die Lasertracker-Verifizierung durch Dritte oder vor Ort . Die Bedingungen sind die Zahl; Eine Wiederholbarkeitszahl ohne sie ist eine Halbwahrheit.
Q: Kann ein Roboterschienensystem der 7. Achse Teil der koordinierten Zelle sein??
A: Ja. Das 7th Axis Robot Rail System erweitert die lineare Reichweite des Roboters als eine weitere koordinierte Achse, und die Roboterbasis / Der Robotersockel verleiht der gesamten Zelle einen stabilen Rahmen . Zusammen ermöglichen sie es einem Roboter, ein langes Teil ohne Neupositionierung zu bedienen.
Eine koordinierte Schweißzelle ist eine kinematische Kette, nicht zwei Maschinen, die gelernt haben, sich die Hand zu geben. Behandeln Sie den Positionierer als externe Achse – Servo, rahmenkalibriert, und synchronisiert – und Roboter und Positionierer schweißen als Einheit, bei konstanter TCP-Geschwindigkeit, mit der Schwerkraft, die für Sie arbeitet. ROBOPTIX ist ISO 9001-zertifiziert, baut die Zelle aus dem 7th Axis Robot Rail System auf, Roboterbasis / Robotersockel, und Servopositionierer, und meldet die Genauigkeit gemäß ISO 9283:1998. Schicken Sie uns Ihr Robotermodell, Teilzeichnung, und Toleranzband und wir spezifizieren die passende Zelle – bevor Sie kaufen, nicht danach.
Ich bin mir nicht sicher, ob Ihr Teil koordiniert werden muss?
Schicken ROBOPTIX Ihr Robotermodell und Ihre Teilezeichnung für eine kostenlose Spezifikation für koordinierte Zellen.
Über den Autor
Erfahrung & Anmeldeinformationen
Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien. Alle Spezifikationsdaten in diesem Artikel stammen aus tatsächlichen H / B / L / Produktdatenblätter der U-Serie.
Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers.
Zertifizierungen
High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem
GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung
EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866)
Referenzen
[1] Internationale Organisation für Normung. (1998). ISO 9283:1998, Manipulation von Industrierobotern – Leistungskriterien und zugehörige Testmethoden.
[2] Park, J.-H., Kim, S.-H., Mond, H.-S., & Kim, M.-H. (2019). Einfluss der Schwerkraft auf das Verhalten des Schmelzbades und Analyse der Mikrostruktur an verschiedenen Schweißpositionen beim Metalllichtbogenschweißen mit Impulsgas. Angewandte Wissenschaften, 9(21).
[3] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Ma, X. (2023). Mechanismen des Einflusses der Schwerkraft auf das Verhalten des Schweißbades und die Leistung der Schweißraupe beim Plasmalichtbogenschweißen mit variabler Polarität über verschiedene Schweißpositionen hinweg. Materialien, 16(19).
VERWANDTE BEITRÄGE

So wählen Sie das richtige Roboter-Laserschweißsystem für Ihre Fabrik aus

2026 Schwachstellen der Schweißautomatisierung: Warum wettbewerbsfähige Fabriken sich für einen Roboterpositionierer entscheiden

Manuelles vs. Roboterschweißen für Baustahl:Wann lohnt sich Automatisierung??
Warum Bildverarbeitungssysteme für das Roboter-Laserschweißen unerlässlich sind

2026 7Leitfaden zur Auswahl von Achsenrobotern: Nutzlast, Schlaganfall, Wiederholbarkeit & Markenkompatibilität
