


カスタムロボットワークステーションおよびレーザーシステムメーカー



2026 7軸ロボット選定ガイド: ペイロード, 脳卒中, 再現性 & ブランドの互換性
間違った 7 軸ロボットを選択した場合のコスト
“トラックが設置されています, しかし、ロボットが震えてトーチが正確に位置決めされません。”
これはお客様からよく聞く苦情です. 問題?間違った選択.
不適切に選択された7軸ロボット 原因:
- 精度の低下
- 溶接品質が悪い
- 寿命の短縮 (2-3 年対. 10+ 年)
- メンテナンス費用の高騰
これは、 2026 7第 軸ロボット クイックセレクションガイド. 5 分. 要点をマスターする.
一部 1: 7 軸ロボットの 5 つの重要なパラメータ
1. ペイロード — 最も重要な出発点
計算方法?
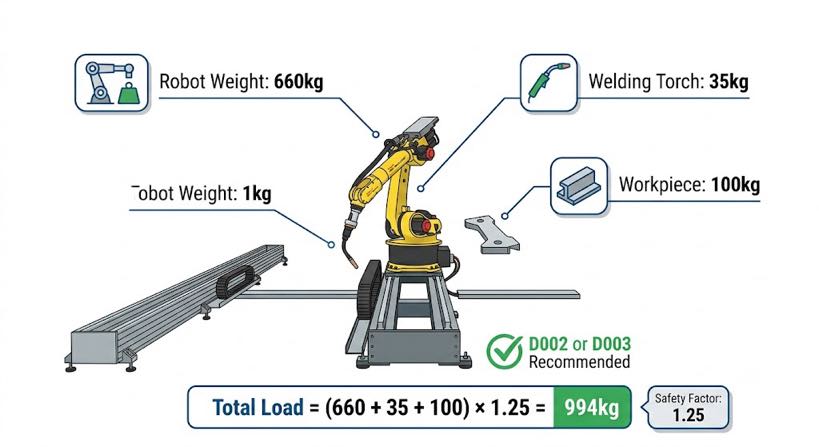
必要な荷重 = (ロボットの重量 + 工具重量 + ワーク重量) × 1.25 (安全率)
実際の例:Fanuc ARC Mate 120iC ロボットの重量は 660kg. 35kgの溶接トーチと100kgのワークピースを追加します. 総荷重は約994kg. このシナリオでは、D002 または D003 7 軸ロボット.
選択のガイドライン:
- 小さな溶接や取り扱い (150-400総荷重kg) →D001
- 中程度の溶接または CNC テンディング (400-800kg) →D001またはD002
- 大規模な溶接または重い取り扱い (800-1500kg) →D002またはD003
- 超重量溶接またはスポット溶接 (1500-3000kg以上) →D003
経験則:の7軸ロボット 定格荷重は次のようにする必要があります1.5×実際の負荷によりトラックの寿命が大幅に長くなります.
2. ストローク — 作業範囲を定義します
計算方法?
必要ストローク = 左ステーションから右ステーションまでの距離 + ロボット基部長さ + 安全マージン (200-300両端 mm)
選択のガイドライン:
- 3-6 メートル:シングルステーション大型部品またはデュアルステーションコンパクト →D001またはD002
- 6-12 メートル:2-4 溶接または CNC ライン用ステーション →D002またはD003
- 12-25 メートル:4-8 ステーションまたは長い部品の溶接 →D003
- 25-50+ メートル:大規模組立ライン →D003 モジュール拡張
私たちの7軸ロボット 用途モジュラー設計. システム全体を交換することなく、後で拡張できます.
3. 再現性 - 溶接品質に影響を与える
アプリケーションが異なれば精度要件も異なります:
- 厚板溶接 (5mm+) → ニーズ±0.2~0.5mm
- 薄板溶接 (1-5mm) → ニーズ±0.1~0.2mm
- 精密板金 (<1mm) → ニーズ±0.05~0.1mm
- CNCテンディング → ニーズ±0.1~0.2mm
- パレタイジング・ハンドリング → ニーズ±0.5~1.0mm
全てDシリーズ7軸ロボット モデルが提供する±0.05mmの繰り返し精度. これは上記のすべてのアプリケーションを満たし、5+ 年 通常の使用およびメンテナンスの下で.
4. 速度 - サイクルタイムに影響する
速度の選択には効率とコストのバランスが必要です:
- 低速 (0.5-1.0 MS):重い取り扱いや精密な溶接
- 中速 (1.0-1.8 MS):一般的な溶接およびCNCテンディング
- 高速 (1.8-2.5 MS):軽いハンドリングとパレタイジング
私たちのD001、D002 7軸ロボット モデルの最大速度:2.5 MS| D003 最高速度:2.0 MS(重量物に対する安全性)
警告:あなたの能力を2倍にする7軸ロボット 速度の意味4× モーター出力 そして3×レール摩耗. 必要のない速度にお金を払わないでください.
5. 保護評価 — 環境適合性を定義します
ほこり, スパッタ, そして冷却液は、“#1 殺人者”どれかの7軸ロボット 溶接工場で, 鋳物工場, そして研磨店.
- IP54:雑貨店, 軽い粉塵 - 当社の標準構成
- IP65-67:溶接工場, 鋳物工場, 粉塵が多い — オプションのアップグレード
- IP69K:食品加工, ウォッシュダウン環境 - カスタム
致命的:あ7軸ロボット 溶接工場でしなければならない 金属カバーまたはジャバラを使用する. 少なくともモーター保護IP54.
一部 2: 3 つの 7 軸ロボット モデルから選択する方法
Dシリーズは3つのモデルで構成されています, 選択プロセスは非常に簡単です:
D001 (軽作業): 推奨積載量 150 ~ 500 kg, ストローク 3 ~ 10 メートル, 最高速度 2.5 MS. マテハンや小規模溶接などに使用される小型6軸ロボットに最適. 納期は3〜4週間です.
D002 (ショートストローク): 推奨積載量 400 ~ 1,500 kg, ストローク 5 ~ 20 メートル, 最高速度 2.5 MS. 溶接やマルチステーション CNC のロード/アンロードに使用される中型 6 軸ロボットに最適. 納期: 3–5週間.
D003 (ヘビーデューティ): 推奨積載量 1,000~3,000kg, ストローク10~50メートル以上, 最高速度 2.0 MS. 重溶接やスポット溶接に使用される大型6軸ロボットに最適. 配送リードタイム: 4–6週間.
クイックセレクションガイド: 小型ロボット用, 軽いワーク, そしてショートストローク, D001を選択してください; 中型ロボット用, マルチステーションアプリケーション, そして溶接, D002を選択してください; 重いロボット用, ロングストローク, 衝撃を伴うアプリケーション, D003を選択してください.
一部 3: 7 軸ロボットの価格がサプライヤー間で大きく異なるのはなぜですか?
多くのお客様が尋ねる:“一部の 7 軸ロボットの見積もりが数千ドルしかないのはなぜですか, 他の人が手を差し伸べる間 $100,000?”
答えは: 同じ商品を見ているわけではありません.
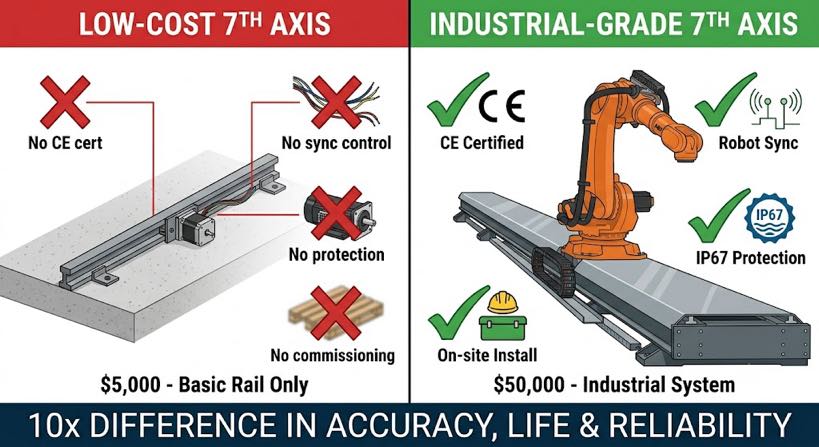
低コストの7軸ロボット (数千ドル) 通常はのみが含まれます:
- 基本的な鋼構造
- 標準リニアレール
- 簡易モーター
- 同期制御なし
- 高レベルの保護はありません
- オンサイトでの試運転は不要
- CE認証なし
この7軸ロボットはどこに適していますか?
- 軽負荷のハンドリング
- 教育・研修目的
- 低周波動作
この 7 軸ロボットが適さないのはどこですか?
- 溶接 (特に連続溶接)
- スポット溶接
- 多シフト工場
- 自動車産業
- 信頼性と精度が必要なあらゆる産業環境
産業グレードの 7 軸ロボット ($10,000-$100,000+) 含まれています:
- 高剛性スチール構造
- 精密ラックアンドピニオンシステム
- 産業用サーボシステム
- ロボットコントローラとの同期通信
- 自動潤滑システム
- カバー/保護システム
- 安全システム
- CE/UL認証
- 設置および試運転サービス
本当に高価なのは、7 軸ロボット自体のスチールレールではありません.
産業グレードの 7 軸ロボットのコスト内訳:
| 原価構成要素 | パーセンテージ | なぜ |
| 精密加工 | 15-20% | 真直度と平坦度には大型のCNC装置が必要です |
| レール/ラックシステム | 10-15% | 精密研磨されたラックが精度の核心 |
| サーボシステム | 15-25% | リアルタイムロボット通信を備えた産業用サーボ |
| ソフトウェアの統合 | 10-15% | 第7軸をロボットの外部軸として調整 |
| インストール & 試運転 | 15-20% | 現場でのレベリング, スプライシング, 較正, テストカット |
| CE/UL認証 | 5-10% | EU/米国市場向けの必須の安全認証 |
| 工学設計 | 10-20% | カスタムレイアウトデザイン, 図面, シミュレーション |
簡単に言うと:5,000ドル7軸ロボット は“移動できるレール。”50,000ドル7軸ロボット です“産業用ロボット第7軸システム。”精度の違い, 寿命, そして信頼性は10倍以上.
私たちのアドバイス:アプリケーションが教育分野の場合, デモンストレーション, または時々軽い取り扱いをする, 低コスト7軸ロボット うまくいくかもしれない. ただし溶接生産の場合, 多交代勤務, または品質要件のある産業用途,認定された産業グレードの 7 軸ロボットを選択してください. さもないと, 節約したお金は最終的にはダウンタイムに費やされてしまいます, 手直し, そして交換.
一部 4: 主要ロボットブランドとの互換性
答えは: すべて互換性があります.
私たちの7軸ロボットシステムはすべての主要ブランドで動作します. ロボット取付板・アダプターを交換するだけ.
| ブランド | 互換性のあるシリーズ | アダプターの種類 |
| ABB | 治験審査委員会 1200, 2600, 4600, 6700 シリーズ | 標準 / 重い |
| ファナック | ARC Mate 50iC ~ 190iC; R-2000iC | 標準 / 重い |
| 泣く | KR 5 KR経由 210 シリーズ | 標準 / 重い |
| Yaskawa Motoman | GP7~GP88; ARシリーズ | 標準 |
| ユニバーサルロボット | UR3, UR5, UR10, UR16, UR20 | カスタム |
| その他のブランド | 川崎, 那智, ヒュンダイ, ストーブリ | 標準またはカスタム |
品質に関する注意事項:アダプターは精密機械加工されたそしてテスト装着済みあなたの目の前にロボットがいる7軸ロボット配達されます.
一部 5: カスタマイズ - 当社の強み
標準7軸ロボット 製品がすべてのニーズに適合するわけではない. ここが私たちの場所です26 長年の経験 そして40+ 特許 お入りください.
7 軸ロボットでカスタマイズできる内容:
- ストローク長さ:1mから100m以上まで任意の長さ
- 耐荷重:10,000kgまで (カスタム)
- 保護等級:IP54, IP65, IP67, またはIP69K
- カバータイプ:金属カバーまたはジャバラ
- モーターブランド:シーメンス, Yaskawa, パナソニック, または顧客指定の
- 潤滑:手動または自動の集中管理
- 取付方法:アンカーボルト, 埋め込みプレート, またはケミカルアンカー
- 色:任意の RAL コード
- 特別な機能:マルチロボット連携, 防爆, クリーンルーム
カスタマイズプロセス:
ステップ 1:要件の収集 (1-2 日)
ステップ 2:デザイン提案 (3-5 日)
ステップ 3:図面承認
ステップ 4:製造業 (4-8 週)
ステップ 5:現場での設置 & 試運転 (2-5 日)
一部 6: 選択チェックリスト
このチェックリストをコピーして各項目を確認してください:[ダウンロードリンク]
一部 7: 7 軸ロボット選択でよくある 5 つの間違い
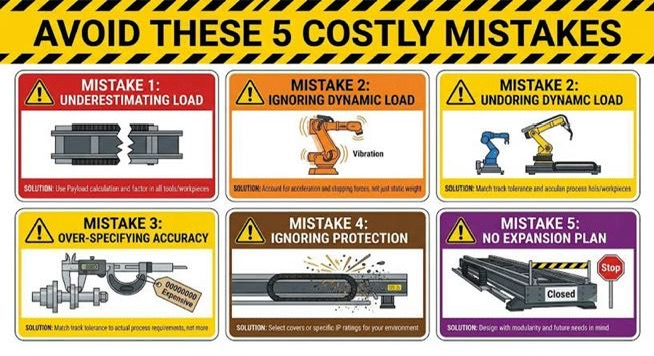
間違い 1: 負荷を過小評価する
計算されたワーク重量のみ, ロボットの重量を忘れた.
結果:7軸ロボットの過負荷, 精度の低下, 寿命が短い.
解決:使用総荷重× 1.25 安全率.
間違い 2: 動的負荷を無視する
計算された静的重量のみ, 加減速の影響を無視.
結果:7軸ロボット振動, 溶接パスの偏差.
解決:使用1.5x 安全係数 高速アプリケーション向け.
間違い 3: 過剰な精度
±0.1mmで十分な場合は±0.01mmを要求.
結果:30-50% 利益のない追加コスト.
解決:±0.05mm 溶接には十分です.
間違い 4: 保護を無視する
溶接工場で保護されていないレールを使用する.
結果:スライダー内でスパッタが詰まります3 月.
解決:溶接工場しなければならない 金属カバーまたはベローズを使用してください。7軸ロボット.
間違い 5: 7 軸ロボットの拡張計画はありません
脳卒中だけで成長の余地なし.
結果:回線変更時の延長不可.
解決:予約する0.5-1mマージン それぞれの端で.
一部 8: 投資とROI
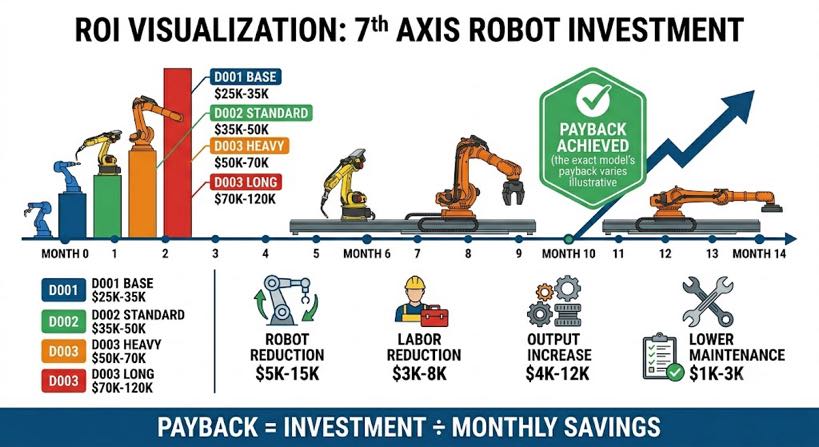
一般的な7軸ロボットの投資範囲:
| モデル | 構成 | 投資範囲 |
| D001 | ベース (3mストローク) | $25,000 – $35,000 |
| D002 | 標準 (6mストローク) | $35,000 – $50,000 |
| D003 | 重い (12mストローク) | $50,000 – $70,000 |
| D003 | 長さ (20-30mストローク) | $70,000 – $120,000 |
7 軸ロボットによる月々の節約:
| 貯蓄源 | 毎月の節約額 |
| ロボットの削減 (1 対. 2-3 ロボット) | $5,000 – $15,000 |
| 労働力の削減 (1-2 演算子の数が少ない) | $3,000 – $8,000 |
| 出力増加 (40% → 85% 利用) | $4,000 – $12,000 |
| メンテナンスの軽減 (シングル vs. 複数) | $1,000 – $3,000 |
簡単お見積り:7軸ロボットの回収 =投資額 ÷ 毎月の貯蓄額
一般的な回収期間: 6 – 14 月
次のステップ
基本的な操作は完了しました7軸ロボット 選択. この知識をプロジェクトに適用しましょう.
7軸ロボット選定サポートを無料で提供します:
- 荷重計算
- 配置図
- サイクルシミュレーション
- ROI分析
- ブランド互換性チェック
参考文献 & 技術基準
- 規制 & 安全フレームワーク:
- ISO で 12100:2010:機械の安全性 — 多軸リニアプラットフォームのリスク評価とリスク軽減ガイドライン.
- で 60204-1:2018:機械の安全性 — 産業機械の電気機器 (一部 1: 外部軸の一般要件).
- EU CE 準拠レジストリ: 証明書番号に基づいて検証済み. M.2026.206.C134866.
- キネマティック & 負荷の計算:
- ANSI/RIA R15.06-2014:産業用ロボットおよびロボットシステムに関する米国国家規格 - 安全要件 (動的負荷率 & 安全マージンの定式化).
- 機械工学リファレンス:シリング, R. J. (2024).高加速デューティサイクルにおける 7 軸リニアアクチュエータの構造剛性とトルク解析.
- 計測学 & 精度のベンチマーク:
- ISO 9283:1998:産業用ロボットの操作 — 性能基準と関連する試験方法. を保証するための経験的フレームワークとして使用されます。 ±0.05mm D シリーズトラックの長期再現性.
- 環境緩和:
- IEC 60529:侵入保護の国際規格 (サーボモジュール用のIP54/IP67/IP69Kシーリングプロトコル).
- AWS D16.1M:2021:リニアガイド機構を熱スラグや粒子汚染から守るための米国溶接協会規格.
- 経験的システムデータ:以下から得られる統計的検証 26 長年にわたるアクティブなエンジニアリング設計, 40+ 独自の特許, そして以上の展開 1,500 5月現在、世界中で稼働しているターンキーロボット統合セル 2026.
著者の識別
私はロボット溶接システム統合の専門家です。12+ 年 に特化した業界経験7軸ロボット システム. 私の会社には26+ 年 専門的な専門知識の, 保持します40+ 特許 に関連した7軸ロボット テクノロジー, そして無事に完了しました1,500+ グローバルプロジェクト. 開催しますEU CE認証(証明書番号: M.2026.206.C134866) 私たちのために7軸ロボット システム.
更新されました: 5月 2026




