


Fabricant de postes de travail robotisés et de systèmes laser personnalisés



Cellule de soudage coordonnée: Positionneur et robot comme une seule chaîne cinématique
Tapez « positionneur de soudage à vendre » et vous trouverez plein de machines autonomes . Mais dès qu'un robot entre dans la cellule, la question passe de « quel positionneur » à « comment le positionneur se déplace-t-il avec le robot »?" Ce guide concerne cette deuxième question. Une cellule de soudage coordonnée n'est pas constituée de deux machines boulonnées ensemble : il s'agit d'une chaîne cinématique dans laquelle le positionneur est un axe externe résolu par le même contrôleur qui entraîne le robot.. Nous expliquons pourquoi « l’intégration » n’est pas un bon objectif, ce que nécessite réellement la coordination, et comment ROBOPTIX construit des cellules coordonnées autour du système ferroviaire robotique du 7ème axe, une base de robots / Piédestal de robot, et servopositionneurs .
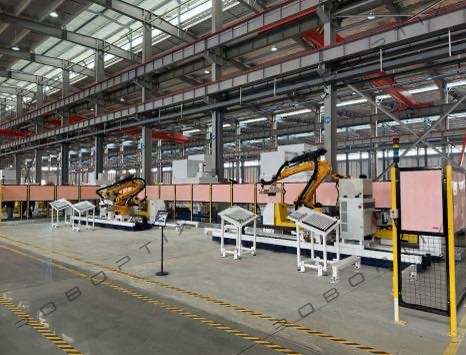
Pourquoi « l’intégration » n’est pas un bon objectif
La plupart des acheteurs demandent aux fournisseurs « d’intégrer » un positionneur à un robot. L'intégration implique deux contrôleurs indépendants échangeant des poignées de main: le robot termine un mouvement, signaux effectués, le positionneur tourne, signale en retour, le robot reprend. Cette poignée de main stop-start est exactement ce qui ruine une soudure. La coordination est différente. Dans une cellule coordonnée, le positionneur est déclaré comme axe 7, 8, ou 9 à l'intérieur du contrôleur du robot, et une seule résolution cinématique inverse entraîne chaque axe (robot et positionneur) le long d'une trajectoire.. Vous arrêtez d'intégrer et commencez à résoudre. La distinction décide si votre couture est soudée à vitesse constante ou par à-coups.
Une chaîne cinématique: Le positionneur comme extension du robot
Un bras robotique a six axes; un positionneur coordonné ajoute plus. Un positionneur de poupée mobile contribue à un axe de rotation, un positionneur rotatif horizontal à 3 axes peut ajouter deux ou trois. Une fois que le contrôleur connaît la géométrie du positionneur, le parcours de soudage est planifié dans l'espace cartésien et le contrôleur calcule simultanément les angles de joint pour le robot et les angles pour le positionneur. L'opérateur enseigne un chemin, pas deux programmes. C'est aussi where type selection still matters: la famille que vous choisissez décide quels axes existent pour être coordonnés.
Ce dont la coordination a réellement besoin
Trois problèmes difficiles séparent une cellule coordonnée d'une cellule simplement décorée.
Interpolation sur axe externe
Le contrôleur doit interpoler la rotation ou l’inclinaison du positionneur dans le cadre du trajet de soudage., pas comme un mouvement séparé mis en file d'attente après le robot. Sans interpolation d'axe externe, la vitesse TCP est la seule vitesse du robot, et le positionneur ne rattrape qu'entre les soudures - très bien pour le pointage, mortel pour une couture continue. Avec ça, la vitesse TCP combinée reste à l'intérieur de la fenêtre de processus pendant toute la passe.
Calibrage du cadre du positionneur sur la base du robot
L’enveloppe de travail du positionneur doit être exprimée dans le châssis de base du robot, et une base de robot / Le socle du robot est ce qui rend ce cadre stable et reproductible . A frame calibration error of just 1 mm à un 500 Le décalage d'outil de mm fait pivoter le TCP d'environ 0,11°, shifting the seam by roughly 1 mm - en dehors d'une tolérance de ± 0,5 mm avant la pose d'une seule soudure. ROBOPTIX calibre le cadre du positionneur sur la base du robot lors de la mise en service et le revérifie avec un traqueur laser .
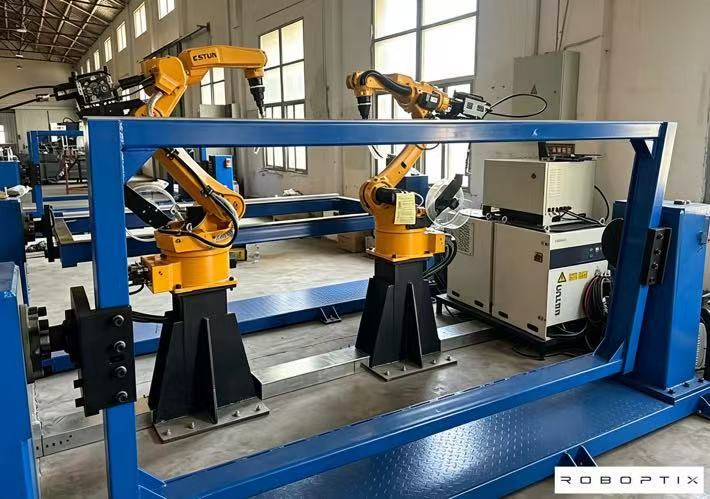
Synchronisation
Même avec des cadres corrects, the axes must move at the same instant. Les cellules coordonnées ROBOPTIX utilisent des horloges distribuées EtherCAT afin que le robot et le positionneur partagent une base de temps sans gigue.; quelques millisecondes de décalage apparaissent sous forme de variation de vitesse TCP et, sur un processus pulsé, comme des ondulations visibles dans la perle. La synchronisation n'est pas une fonctionnalité que vous activez : c'est le sol sur lequel repose toute la cellule..
Vitesse TCP constante à travers la soudure
La qualité de la soudure vit ou meurt grâce à l'apport de chaleur, et l'apport de chaleur vit ou meurt selon la vitesse TCP. Lorsque le robot et le positionneur sont coordonnés, le contrôleur maintient la vitesse TCP combinée constante dans les virages et les changements de contour. Quand ils ne le sont pas, la vitesse augmente partout où le robot doit seul compenser, et la piscine surchauffe ou meurt de faim. Pour un 1.2 mm de filet en acier doux à 1000 mm/min, un 20% la baisse de vitesse réduit la pénétration d'environ 15 %, le type de variation qui échoue à la qualification d'une procédure de soudage. Les spécifications cachées qui décident de cela...contrecoup, rigidité, la dérive thermique – c'est exactement pourquoi ils sont importants ici aussi .
Lissage du chemin et mouvement mixte
La coordination permet également de fusionner les angles et d’anticiper: le contrôleur planifie au-delà du point actuel et arrondit la transition pour que le TCP ne s'arrête jamais. Sur un cadre rectangulaire soudé en un seul support (Positionneur de soudage de type L), le mouvement mixte transforme quatre soudures distinctes en une seule passe continue : moins de démarrages, moins de défauts, et aucun opérateur ne refixe entre les côtés.
La constante de gravité: Comment la coordination protège la qualité de la soudure
La gravité n'est pas une force de fond neutre; il décide si votre mare de fusion reste à plat ou si elle vous combat. Un positionneur rotatif horizontal à 3 axes coordonné peut conserver même un contour complexe dans le plat (1G) position pendant que le robot soude, ainsi la gravité stabilise la piscine au lieu de la déformer. C'est la raison physique pour laquelle la coordination est payante dans le cadre d'un travail multi-orientations, et pas seulement dans le temps de cycle..
Blocs de construction de cellules coordonnées ROBOPTIX
Une cellule coordonnée est un assemblage, pas un seul SKU. ROBOPTIX associe le robot à un système de rails robotisés du 7ème axe qui étend la portée, une base de robots / Socle de robot qui définit le cadre de base stable, et positionneurs de servo-positionneur de poupée mobile, Positionneur de soudage de type L, Positionneur de soudage de type U, Positionneur rotatif horizontal à 3 axes, Positionneur d'inclinaison verticale, ou positionneur rotatif à axe unique – déclaré comme axes externes. Pour les magasins sans programmeurs de robots, la même cellule est livrée comme une unité guidée par la vision sans programmation; pour un démarrage plus rapide, comme poste de travail clé en main; et pour les processus laser, sur une plateforme prête pour le laser. Les géométries non standard sont gérées par le programme personnalisé.
Exemples travaillés

Poutre en I en acier de construction (robot + Positionneur de soudage de type L)
Un fabricant qui tourne mal 200 Les poutres en I remplacent chaque semaine deux robots et les retournements manuels par un robot plus un positionneur de soudage de type L coordonné comme axes externes. La poutre est présentée à plat sur chaque face dans un seul support, et un mouvement mixte le soude en un seul passage. Les cycles de grue ont chuté d'environ 60% et le temps de refixage est effectivement ramené à zéro. La coordination est ce qui a rendu géométriquement possible la soudure en un seul passage..
Coque de récipient sous pression (robot + Positionneur de poupée mobile)
La coque d'un navire a besoin d'une couture circonférentielle soudée pendant sa rotation. Le robot soude; le positionneur de poupée mobile tourne comme un axe externe coordonné afin que la couture reste en position plate à vitesse TCP constante. Pas de rouleaux tournants—la coque tourne entre les centres entraînés et libres. La cellule conserve la tolérance exigée par la qualification de la procédure car la vitesse ne monte jamais en flèche..
Coulée à géométrie mixte (robot + Positionneur rotatif horizontal à 3 axes)
Une pièce moulée avec des coutures sur les faces qu'aucun retournement n'atteint est orientée joint par joint par un positionneur rotatif horizontal à 3 axes pendant que le robot suit, chaque couture reste plate. Aucune famille plus simple ne peut faire cela de manière coordonnée; spécifier une unité à axe unique laisserait des soudures que le robot ne pourrait pas atteindre .
Votre liste de contrôle de spécification de cellules coordonnées
Envoyez ces entrées et ROBOPTIX renvoie une spécification coordonnée avant d'acheter : aucun paywall ne cache les calculs.
| Saisir | Que préciser | Pourquoi il décide de la coordination |
| Fabrication de robots & contrôleur | Marque, famille de contrôleurs, licences d'axe externe | Définit si le positionneur peut être déclaré comme axe 7 à 9. |
| Famille de positionneurs & axes | À partir de la sélection du type: Poupée, Type L, 3-Axe… | Décide quels axes externes existent pour coordonner |
| Protocole à axe externe | EtherCAT / Profinet / Modbus | Détermine la qualité de synchronisation et la gigue |
| Fenêtre de vitesse TCP requise | plage mm/min tolérée par votre procédé | Pilote la qualité du servo et le besoin d'interpolation |
| Bande de tolérance | Pose précision AP / répétabilité RP (OIN 9283:1998) | Décide de l'étalonnage + vérification du laser tracker |
| Objectif de débit | Pièces/heure, budget temps de gestion | Indicateurs où le système ferroviaire du robot du 7e axe supprime les cycles de grue |
Quand une cellule coordonnée n’est pas la réponse
Une cellule coordonnée n’est pas toujours le bon achat. Pour les travaux à faible volume, tolérances lâches (±1 mm), ou des pièces qu'un opérateur peut retourner à la main, un positionneur autonome associé à un soudage manuel (ou une approche sans fixation) est gagnant sur le coût total. Audit any supplier before committing , et peser tle coût total de possession sur cinq ans par rapport à l'autocollant; une cellule coordonnée que vous n'utilisez qu'à moitié est une machine coûteuse. Dépenser en coordination là où la pièce le justifie; saute-le là où ce n'est pas le cas. Jugement, pas de rituel, protège le budget.
Foire aux questions
Q: Quelle est la différence entre intégrer et coordonner un positionneur avec un robot?
UN: Integration links two controllers that handshake; la coordination déclare le positionneur comme axe externe dans le contrôleur du robot afin qu'une résolution cinématique pilote les deux. Coordination holds constant TCP speed; integration stitches moves together with stops.
Q: Do I need a servo positioner to coordinate?
UN: Oui. L'interpolation d'axe externe nécessite un servopositionneur que le contrôleur peut commander en continu : positionneur de poupée mobile., Positionneur de soudage de type L, Positionneur de soudage de type U, Positionneur rotatif horizontal à 3 axes, Positionneur d'inclinaison verticale, ou positionneur rotatif à axe unique. ROBOPTIX n'utilise jamais de rouleaux tournants inactifs, qui ne peut pas du tout être coordonné.
Q: Quelle famille de positionneurs fonctionne le mieux comme axe externe?
UN: Il suit la géométrie de votre pièce : travail en rotation long → Positionneur de poupée mobile;
poutres multifaces → Positionneur de soudage de type L;
grand irrégulier → Positionneur de soudage de type U;
coutures complexes mixtes → Positionneur rotatif horizontal à 3 axes;
tôle épaisse des deux côtés → Positionneur inclinable vertical.
La famille décide des axes; la coordination décide de la fluidité avec laquelle ils se déplacent avec le robot.
Q: Comment la précision des cellules coordonnées est-elle vérifiée?
UN: ROBOPTIX est certifié ISO 9001 et rapporte la précision de pose AP et la répétabilité de pose RP selon ISO 9283:1998, avec charge, température, et vitesse indiquée, et prend en charge la vérification par un laser tracker tiers ou sur site . Les conditions sont le nombre; un chiffre de répétabilité sans eux est une demi-vérité.
Q: Un système ferroviaire robotique du 7ème axe peut-il faire partie de la cellule coordonnée?
UN: Oui. Le système de rails du robot du 7ème axe étend la portée linéaire du robot en tant qu'autre axe coordonné, et la base de robots / Le socle robot donne à toute la cellule un cadre stable . Ensemble, ils permettent à un robot de réaliser une longue pièce sans avoir à le repositionner..
Une cellule de soudage coordonnée est une chaîne cinématique, pas deux machines qui ont appris à se serrer la main. Traitez le positionneur comme un axe externe – servo, calibré sur le cadre, et synchronisé - et le robot et le positionneur soudent comme un seul, à vitesse TCP constante, avec la gravité qui travaille pour toi. ROBOPTIX est certifié ISO 9001, construit la cellule à partir du système ferroviaire robotique du 7ème axe, Base de robot / Piédestal de robot, et servopositionneurs, et rapporte la précision selon ISO 9283:1998. Envoyez-nous votre modèle de robot, dessin de pièce, et bande de tolérance et nous spécifierons la cellule coordonnée avant d'acheter, pas après.
Je ne sais pas si votre pièce a besoin de coordination?
Envoyer ROBOPTIX votre modèle de robot et votre dessin de pièce pour une spécification gratuite de cellules coordonnées.
À propos de l'auteur
Expérience & Informations d'identification
Spécialiste de l'intégration de systèmes de soudage robotisés avec 12+ années d'expérience directe en matière de projets axées sur la sélection et l'intégration de positionneurs de robots. A fourni des conseils à 300+ usines à travers l’Amérique du Nord, Europe, et l'Asie. Toutes les données de spécification de cet article sont tirées du H réel / B / L / Fiches techniques des produits de la série U.
Contexte de l'entreprise: 26+ années d'ingénierie en automatisation du soudage, 40+ brevets actifs, 1,500+ projets réalisés à l'échelle mondiale, environ 70% impliquant l'intégration du positionneur de robot.
Certifications
Entreprise de haute technologie — Cert. Non. GR202341000595 (Publié en novembre. 2023)
OIN 9001: 2015 (GB/T 19001-2016) — Système de gestion de la qualité
GJB 9001C-2017 — Système de gestion de la qualité des équipements militaires/armes
CE UE — Directive Machines 2006/42/CE (Certifié. Non. M.2026.206.C134866)
Références
[1] Organisation internationale de normalisation. (1998). OIN 9283:1998, Manipulation de robots industriels — Critères de performance et méthodes de test associées.
[2] Parc, J.-H., Kim, S.-H., Lune, H.-S., & Kim, M.-H.. (2019). Influence de la gravité sur le comportement du bain en fusion et analyse de la microstructure sur diverses positions de soudage dans le soudage à l'arc métallique sous gaz pulsé. Sciences appliquées, 9(21).
[3] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Maman, X. (2023). Mécanismes d'influence gravitationnelle sur le comportement du bain de soudure et les performances des cordons de soudure lors du soudage à l'arc plasma à polarité variable dans différentes positions de soudage. Matériels, 16(19).
ARTICLES CONNEXES

Contrecoup, Rigidité, et dérive thermique: Les trois spécifications cachées qui définissent les performances du positionneur de soudage

7Robot de l'axe vs portique traditionnel: Quel est le meilleur pour votre ligne de soudage ou de manutention de matériaux?
Pourquoi les systèmes de vision sont essentiels pour le soudage laser robotisé

ROI des positions de robots: Combien vous coûte réellement le soudage manuel?

Planification de trajectoire autonome dans les soudeurs robotisés:Ce que cela signifie pour votre ligne de production
