カスタムロボットワークステーションおよびレーザーシステムメーカー



ターンキー溶接ワークステーション: 描画から生産準備が整ったセルまで
「溶接ポジショナー 販売」を検索しましたが、今度は 2 番目の商品に直面しました。, より重い質問: 実際に溶接するのは誰ですか? ターンキー溶接セルはその負担を軽減し、稼働した状態で納品されます, プログラムされた, そして検証されました, 緩いハードウェアではないため、自分で統合する必要があります. このガイドは導入に関するものです, 理論ではありません: ターンキーに含まれるもの, ROBOPTIX がセルをどのように立ち上げるか, そして、正直に言うと、DIY ビルドが依然として勝利を収めています。. ポジショナ ファミリを選択していない場合, まずはタイプ選びから; のために 6家族の比較, 表を見てください .
ターンキーセルが DIY 統合に勝る理由
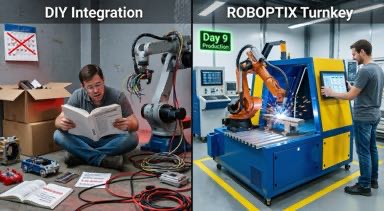
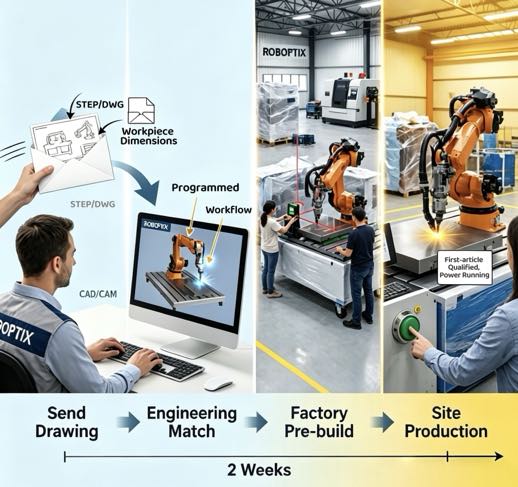
自分で行う統合とは、ロボットを所有することを意味します, ポジショナー, コントローラー, そして握手をさせるための数週間の制御エンジニアリング. ほとんどのショップはそのステップを過小評価しています: 溶接は簡単な部分です; 試運転はプロジェクトです . ターンキー溶接ロボット セルは、1 つの委託システム (ロボット) として到着します。, サーボ位置, 安全性, 実証済みのプロセス - 最初の良い部分は数日以内に得られます, 数ヶ月ではない. ロボティクス キネマティックチェーンを出荷前に事前検証します.
「ターンキー」に実際に含まれるもの
真のターンキースコープはチェックリストです, 木箱の山ではない.
機械的統合
ROBOPTIX の出荷日到達距離を伸ばす7軸ロボットレールシステム , ロボット基地 / 安定したベースフレームを形成するロボットペデスタル, および 6 つのサーボ ポジショナー ファミリの 1 つ - それぞれが外部軸として宣言されているため、コントローラーがチェーン全体を解決します。 . フレームはビルド時に位置合わせされます, あなたの湾にはいない.
コントロール & 外部軸のコミッショニング
ポジショナーはロボットコントローラー内の外部軸として使用されます。, 出荷前に外部軸補間検証済み. 座標フレームは、ロボットとポジショナーが 1 つの運動連鎖として動くように設定されます。生産セルに必要な調整された動き.
第一条の承認
出発する前に, セルはお客様の部品に対して実行され、レーザー トラッカーで指定された公差を検証されます。, ISO用 9283:1998 条件. 証拠を受け取ります, 約束ではない. その受け入れがなければ, 「ターンキー」クレームは単なる出荷日です.
展開の計算
購入か構築かを決めるのは、立ち上げ中に失われる生産量です。. DIY 統合では通常、最初の良い部分が完成するまでに 8 ~ 12 週間の制御と再作業が必要になります。; ROBOPTIX ターンキー セルは事前に試運転されて出荷され、約 1 日で稼動します。 2 週. で 40 パーツ/日, 6 ~ 10 週間のギャップは、回収できない生産量の約 240 ~ 400 部分に相当します。多くの場合、ターンキープレミアムコストを超える. ターンキーでは、より高いステッカーをより短いステッカーと交換します, 予測可能なランプ; DIY では、低いステッカーをより長く使用できます, リスクの高いもの. 発送が遅い場合、見積もりが安くなるマシンは高価になります.
エンジニアリングノート: 検証済み, 想定されていない
コミッショニングは、指定された条件でのみ信頼できます. ROBOPTIX は ISO ごとにポーズ精度 AP とポーズ再現性 RP をレポートします 9283:1998 あなたの負荷で, 温度, および速度 - 条件のない数値は半分の真実であるため. セルは測定データに受け入れられます, したがって、承認した仕様が溶接に使用する仕様になります.
ターンキーセルが適合するショップはどこですか
まずパーツ ジオメトリからポジショナー ファミリを選択します : 長い回転縫い目はヘッドストック心押し台ポジショナーに適しています; ビームとボックスはL型溶接ポジショナに適合します; 大きな不規則なフレームが似合う U型溶接ポジショナ. ターンキーの効果が最も高いのは、部品が安定しており、実際の量が実際にある場合、つまりセルを稼働させたい場合です。, インテグレーターがフィクスチャを学習している間、ベイに座っていないでください. ハイミックス用, 頻繁に変わる仕事, プログラミング不要のロボット溶接セル もっとフィットするかもしれない; 厳しい公差やまれな治具用, 調整されたセル.
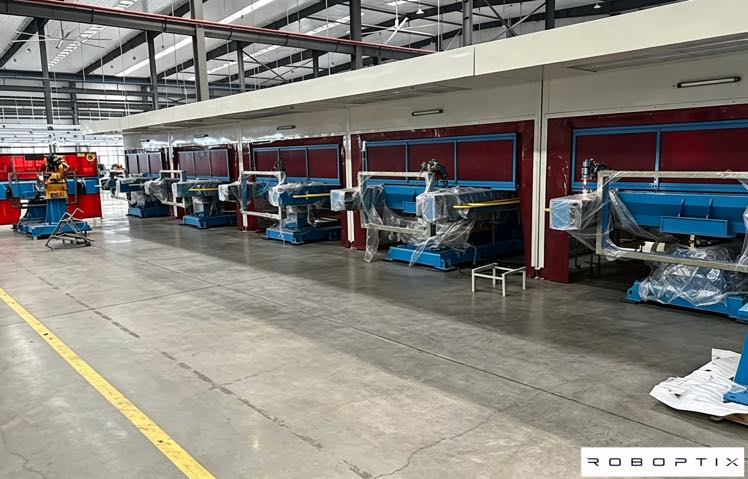
ターンキーコストの内訳: プレミアムの行き先
ターンキープレミアムはマークアップではなく、自分の時計で行う前払いのエンジニアリングです. 「溶接ポジショナー 販売」を検索し、ロボットとポジショナーを組み合わせた裸の見積もりとターンキーセルを比較すると、, ギャップはマージンではなく、統合です, 試運転, そして受け入れ作業はあなたのフロアから私たちのフロアに移りました. 項目を理解することで、数字を正直に判断できます.
実際に購入しているもの, 一行一行
コストを左右する 3 つの要素. 初め, 7軸ロボットレールシステムとロボットベースの機械的統合 / ロボットペデスタル — DIY ショップがビルドごとに再学習する位置合わせと配線. 2番, ロボットコントローラ内での外部軸のコミッショニング, 協調動作証明を含む. 三番目, ISO に準拠した最初の製品レーザーの受け入れ 9283:1998, 署名済みの許容差レポートを自分の QA に渡すことができます. ベアマシンを「安い」と見積もるベンダーは、単にそれらのコストをタイムラインに延期しているだけです。.
スロープは本物の資産です
最も目立たない項目は確実性です. ターンキーセルにより、生産計画に基づいて試運転日が決定されます。; DIY ビルドでは最良の場合の見積もりが毎週変動する. で 40 パーツ/日, ずれた各週は 200 部品が失われたため、保険料は保護する出力よりも小さくなることがよくあります. お金がかかるところでランプを購入する; 同じレッスンに二重料金を支払わないでください.
作業例
圧力容器サプライヤー (ロボット + 主軸台心押し台ポジショナー)
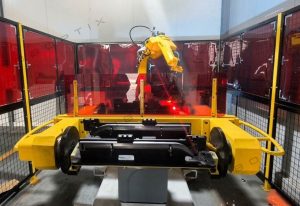
圧力容器のシェルを見積もるサプライヤーは調整されたセルを必要としていましたが、制御エンジニアがいませんでした. DIY パスの場合、統合には 10 週間かかる可能性があります; ターンキーセル - を備えたロボット 主軸台心押し台ポジショナー 外部軸として - 試運転して到着し、手順認定公差に対してレーザー検証済み . セルは一定の TCP 速度で継ぎ目を平らに保ち、9 日間で溶接生産を完了しました。. 回避された統合期間は、ターンキープレミアムよりも価値がありました.
ターンキーと DIY の統合
| 寸法 | ターンキー (ロボティクス) | 社内DIY |
| 最初の良い部分への時間 | ~2週間 (事前に委託された) | 8– 12 週間のコントロール作業 |
| 統合リスクは誰が所有するのか | ロボティクス | あなたのチーム / インテグレータ |
| 受理証拠 | レーザートラッカー, ISO 9283:1998 | 多くの場合、構築するまでは何もありません |
| こんな方に最適 | 安定したボリューム, 高速ランプ | ユニークな一点もの, 社内の深いスキル |
ターンキーセルが解決策ではない場合
ターンキーは普遍的ではありません. 一回限りの場合, 高度にオーダーメイドされた部品はカスタム プログラムによって最適に提供されます , または、すでにロボットセルを実行していてスタックを所有したいと考えているショップ, 調整されたビルドまたはカスタム プログラムが正直な選択かもしれません. サプライヤーをコミットする前に監査し、工場訪問とベンチテストで仕様書を上回り、5 年間の総所有コストをステッカーと比較検討します。. 有料のランプの料金を支払う; できる限りビルドを所有する.
それを選択しない場合
パーツが 1 回限りの場合, 高度なオーダーメイドのビルド, カスタムプログラムを選択してください . すでにロボット セルを実行していて、スタックを所有したい場合, 調整されたビルドが誠実な要求です. 判定, デフォルトではありません, 予算を守る - まずサプライヤーを監査する .
ROBOPTIX がターンキー溶接ロボットセルを構築
すべてのターンキーセルはアセンブリです, 単一の SKU ではありません: 到達範囲を広げる7軸ロボットレールシステム , ロボット基地 / 安定したベースフレームを形成するロボットペデスタル, およびサーボ ポジショナ - 主軸台心押し台ポジショナ, L型溶接ポジショナ, U型溶接ポジショナ, 横型3軸ロータリーポジショナー, 垂直傾斜ポジショナー, または単軸ロータリーポジショナ - 外部軸として宣言されます. ハンズオフ操作用, 同じハードウェアがプログラミング不要のロボット溶接セルとして出荷されます ; レーザー加工用, レーザー対応プラットフォーム上で ; 非標準形状の場合, カスタムプログラムを通じて. ターンキー溶接ロボットセルが納品されます, 同じ調整されたアーキテクチャの委託バージョン.
よくある質問
Q: ターンキー溶接とはどういう意味ですか?
あ: セルが稼働開始したことを意味します, プログラムされた, ハードウェアが緩んでいないことを確認し、お客様の側で検証済み. ROBOPTIX は外部軸チェーンを事前に検証し、出荷前にレーザー トラッカーで受け入れます。.
Q: 最初の良い部分までどれくらいですか?
あ: ROBOPTIX ターンキー セルは通常、約 2 時間で稼動します。 2 DIY 統合の場合は 8 ~ 12 週間ですが、, キネマティック チェーンは出荷前に試運転されるため、. 回収された生産量は通常、ターンキープレミアムを超えます .
Q: ターンキーセルに含まれるポジショナーファミリーはどれですか?
あ: ジオメトリに一致するもの: 長い回転縫い目用のヘッドストック テールストック, ビーム・ボックス用L型, 大きな不規則なフレーム用の U タイプ, 3-複雑な混合縫い目の軸, 厚板の垂直傾斜, 丸部品用単軸ロータリー.
Q: ターンキーはプログラミング不要と同じですか?
あ: 必ずしもではありません. ターンキーとは配送に関するものです; No-Programming Robotic Welding Cell is a usability layer on top. ターンキーセルは教育またはビジョンガイドが可能です。重要なのは、溶接できる状態で出荷されることです。, プログラミング手法ではなく、.
Q: ターンキーを購入してはいけない場合?
あ: ユニークなワンオフパーツに, カスタムプログラムを選択してください ; 社内に深いロボットスキルを持つショップ向け, 調整されたビルド ; 常に監査する まずサプライヤーを優先し、5 年間の TCO を比較します.
Q: 後でノープログラミングを追加できますか?
あ: はい. 同じ調整されたハードウェアがプログラミング不要のロボット溶接セルとして出荷されます ; ビジョン層は外部軸セルの上にあるソフトウェアです, そのため、ベースマシンを再構築することなく、ターンキーセルをハンズオフ操作にアップグレードできます。. ターンキーでスタート, パーツの組み合わせが必要な場合にビジョンを追加します.
Q: スペアパーツやオペレーターのトレーニングについてはどうですか?
あ: ROBOPTIX は文書化されたスペアパーツリストを出荷し、試運転中にオペレーターをトレーニングします。, セルは初日からあなたのものになります. コミットする前にサプライヤーのサポート モデルを監査します。工場訪問は依然として仕様書よりも優れています.
ターンキー溶接セルは、図面から製造までの最速のパスです: 委託された, 検証済み, 溶接の準備ができています - 統合する必要がある木箱の山ではありません. ROBOPTIXはISO 9001認証を取得しています, 7 軸ロボット レール システムから構築します, ロボットベース / ロボット台座, およびサーボポジショナ, ISOごとに受け入れます 9283:1998 レーザートラッカープルーフ付き. 図面と公差バンドを当社にお送りいただければ、競合他社が溶接ロボット セルを出荷する前に溶接ロボット セルを納品いたします。.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
参考文献
[1] 国際標準化機構. (1998). ISO 9283:1998, 産業用ロボットの操作 — 性能基準と関連する試験方法.
[2] 公園, J.-H., キム, S.-H., 月, H.-S., & キム, M.-H. (2019). パルスガスメタルアーク溶接におけるさまざまな溶接位置の溶融池挙動と微細構造に対する重力の影響. 応用科学, 9(21), 4626.
[3] リュウ, J., ジャン, F., チェン, S., 徐, B., 張, G., チェン, W., & マ, ×. (2023). 異なる溶接位置における可変極性プラズマアーク溶接における溶接池の挙動と溶接ビードの性能に対する重力の影響のメカニズム. 材料, 16(19), 6457.