


カスタムロボットワークステーションおよびレーザーシステムメーカー



購入前監査: 溶接ポジショナー購入者向けの工場訪問チェックリストとベンチ テスト プロトコル
を購入する 溶接ポジショナー 簡単です. 信頼できるサプライヤーから適切な溶接ポジショナーを購入することは重要ではありません。. ほとんどの調達決定は、仕様書とペイロードの比較に基づいて行われます。, 再現性, 価格 - 3 つの PDF からテーブル全体で作成. この比較では、細胞が初日に機能するかどうかを実際に決定する 1 つのことが抜け落ちています。: 仕様に合わせて機械を構築するサプライヤーの能力, 繰り返し, そしてそれを証明するために. 購入前監査(構造化された工場訪問と、購入しようとしている実際の溶接ポジショナのベンチテスト)により、お金が変わる前にそのギャップを埋めることができます。. この記事では、工場訪問のチェックリストと、自分で実行したり、契約で義務付けたりできるベンチテストのプロトコルを紹介します。, したがって、指定した溶接ポジショナーが、受け取った溶接ポジショナーとなります。.
監査はデューデリジェンス劇場ではありません. それは同じ検証規律です 精度検証記事 (レーザートラッカー & ISO 9283)-測定, 信頼しない - 一歩前に適用, ベンダーに. 溶接ポジショナーがベンチ上で ±0.05 mm まで繰り返されるが、校正証明書を提示できないサプライヤー, フェースプレートの加工公差, または、見積書の数値に関係なく、反復可能なテスト手順にはリスクが伴います. 監査は「彼らの主張」を「私たちが検証した」に変えます。
注記: 監査プロトコルは以下を反映します ロボティクス サプライヤーの認定と顧客の受け入れ慣行, ISOに準拠 9283:1998 ベンチテスト方法論 (スペックシートは信頼できますか? Laser Tracker と ISO を使用した溶接ポジショナーの精度の検証 9283) およびこのシリーズの荷重/精度の原理. 溶接品質の関連性は査読済みの研究と相互参照されています (パークら。, 2019; 劉ら。, 2023).
1. 購入前監査が仕様書比較に勝る理由
スペックシートは売り手によって書かれた約束です. 2 つのサプライヤーは同一の「±0.05 mm の再現性」を見積もることができます。, 2,000 kg” 溶接ポジショナーをさまざまな価格でご用意, そしてそれを届けられるのは一人だけかもしれない. 違いは PDF では表示されない部分にあります: フェイスプレートの加工方法, ギアボックスがグレード付けされているかどうか, コントローラーの調整方法, そして完成したマシンを実際にテストする人はいるかどうか. 監査はそれらのものをどのように見るかです. レバレッジも変化します: あなたが自社工場で溶接ポジショナーのベンチテストを行うことを知っているサプライヤーは、実際の数値を示すよう奨励されます。, マーケティング番号ではありません. 海外からの購入者が事前に支払いをし、海上輸送を数週間待つ場合, そのレバレッジは見積書のどの項目よりも価値がある.
2. 工場訪問チェックリスト
工場訪問は、何を探すべきかを知っている場合にのみ役に立ちます。. チェックリストを持ってフロアを歩き回る, ツアーガイドではありません. 以下の項目により、溶接ポジショナーをプロセスに構築するサプライヤーと、注文に応じて組み立てるサプライヤーを区別します。.
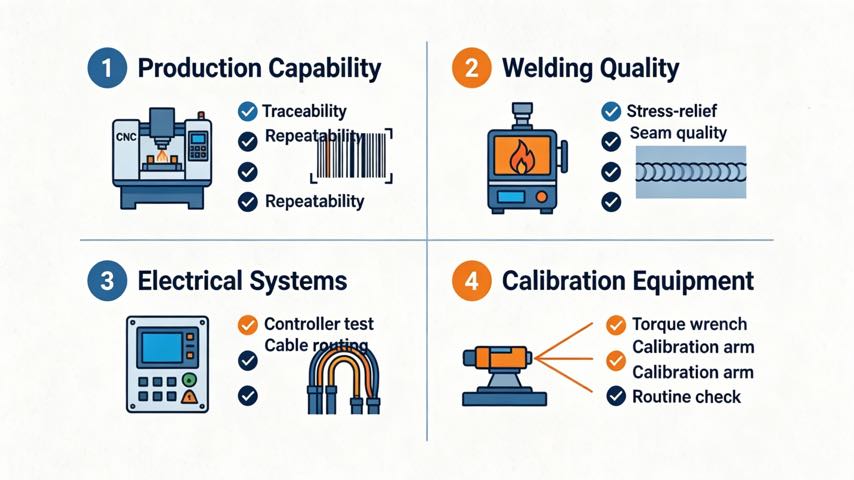
2.1 生産能力 & トレーサビリティ
- 機械の能力: 進行中のポジショナー ベッドまたはフェイスプレートの CNC 加工を見せてもらえますか, 公差が文書化されている? 溶接ポジショナーの精度は、部品をボルトで固定する表面と同程度です。, そしてそのサーフェスは機械データムから始まります.
- トレーサビリティ: 主要コンポーネントはギアボックスです, ベアリング, サーボモーター, コントローラ - バッチ- シリアル追跡されている? 溶接ポジショナーが 2 年目に故障した場合, 何が入ったのか正確に教えてもらえますか?
- ビルドルーチン: 彼らはこのクラスの溶接ポジショナを定期的に構築していますか?, それとも、あなたの注文は通常の範囲外の 1 回限りのものですか? ルーチンビルドはルーチンを意味します, 再現可能な品質; 1 回限りの学習とは、お金を使って学習することを意味します.
2.2 溶接 & 加工品質
- フレームの完全性: 溶接後に構造フレームの応力は緩和されていますか?? 応力が緩和されていないフレームは、取り付け後にねじれる可能性があります, お金を払って得た精度を破壊する. ストレス解消記録を見てもらう.
- 溶接仕上げ: 一貫性のある, 適切な溶接後処理信号プロセス制御によるスラグのない溶接. ずさんなフレーム溶接は、ずさんな溶接ポジショナを予測します.
- 日付制御: 参照データは保護され、再チェックされていますか? キャリブレーションチェーン (スペックシートは信頼できますか? Laser Tracker と ISO を使用した溶接ポジショナーの精度の検証 9283) 機械データムから始まります, データが損傷すると、下流のすべての測定が破損します。.
2.3 電気 & 制御システム
- コントローラーの透明性: 制御システムはサポートを受けられる認知されたブランドですか?, またはブラックボックス? ロボットと統合する必要があります (協調動作プログラミング: 1 つの運動チェーンとしてのロボットとポジショナー); ブラックボックスコントローラーは将来の統合の壁となる.
- ケーブル配線とドレス パック: 指定した用途に合わせてケーブルが配線され、張力が緩和されていますか, または最小限に? ケーブルの抵抗は本物です, 測定可能なフィールド誤差の原因 ((スペックシートは信頼できますか? Laser Tracker と ISO を使用した溶接ポジショナーの精度の検証 9283)) 断続的な精度損失の一般的な原因.
2.4 較正 & 試験装置
- 計測学の所有権: 溶接ポジショナーを受け入れるためのレーザー トラッカーまたは校正済み計測器を所有していますか, それとも再現性が「目玉」なのか? 溶接ポジショナーを測定できないサプライヤーは、溶接ポジショナーを保証できません ((スペックシートは信頼できますか? Laser Tracker と ISO を使用した溶接ポジショナーの精度の検証 9283)).
- テストフィクスチャ: 実際の部品をデモンストレーションするために利用できる負荷重量と固定具はありますか, トークンの塊ではない? 空のテストしかできない場合, 彼らは空虚な約束しかできない.
3. ベンチテストプロトコル
ベンチテストは監査が証拠となる場所です. あなたは検査していません; あなたは提供された特定の溶接ポジショナーを測定しています, 書面による手続きに反対する, 支払う前に. 部品を取り付けた状態での立ち会いによるベンチテストは、サプライヤー認定における最も決定的なステップです.
3.1 何を測定するか
ISO対策 9283:1998 (スペックシートは信頼できますか? Laser Tracker と ISO を使用した溶接ポジショナーの精度の検証 9283): ポーズ再現性 RP とポーズ精度 AP が最小, 持続的な走行でのドリフトに加えて. 温度などの条件を記録します。, 負荷, スピード—なぜなら, 示されているように, 条件は数字です. 溶接ポジショナーの場合はロードします, 負荷をかけた温度での実行を追加する, 空のコールドテストだけではありません; そこが負荷の低下と熱ドリフトの場所です (隠されたスペック 隠しスペックの記事 自らを明らかにする.
3.2 テスト手順
- 1. 目撃者, 受け取らない: 存在する, または第三者の検査官を雇う, 溶接ポジショナーをテストするとき. 他人のテストのビデオはあなたのテストではありません, 10 回の実行のうち最良のものを表示するのは簡単です.
- 2. あなたの部品または代表的な質量を使用してください: 実際の量産部品またはそれに一致する質量および重心を使用してテストします。 (偏心荷重 & ひっくり返る瞬間: 2 トンの溶接ポジショナが 2 トンの部品に故障を引き起こす理由); 空のベッド番号は荷重のたわみとバックラッシュを隠します (隠しスペックの記事).
- 3. ポーズグリッド全体を実行する: 作業範囲をスイープし、実際に使用する範囲で傾けたり回転させたりします。ポーズごとに 10 回繰り返します。, あなたの動作温度と速度で.
- 4. ログドリフト: 連続デューティ サイクルを 2 ~ 4 時間実行し、再測定します; ISO 9283 ドリフトにより、良好な冷却状態にあるマシンと良好な高温状態を維持するマシンが分離されます。.
- 5. 生のレポートを入手する: データを要求する - ポーズ, 測定値, 温度, σ バンド - 概要の箇条書きではない. レポートはサプライヤーに要求するものです, そして争いの中で何が生き残るか.
3.3 承認/拒否基準
受諾基準は条項として注文書にすでに含まれている必要があります ((スペックシートは信頼できますか? Laser Tracker と ISO を使用した溶接ポジショナーの精度の検証 9283)): 例えば, 「溶接ポジショナ RP ≦ 0.05 mmおよびAP ≤ 0.10 ISOあたりのmm 9283, で [温度]/[負荷]/[スピード], ±2σ, レーザー追跡された。」ベンチテストは単にその条項が施行される瞬間です. 溶接ポジショナーが故障した場合, あなたは文書を持っています, 拒否または再加工する契約上の理由 - 出荷前, それがあなたのセルに入った後ではありません.
| テスト | それが証明するもの | 合格参照 |
| 空ベッドの再現性 (RP) | 軸は引用どおりに繰り返されます, 荷物が降ろされて寒い | ISO 9283 RP, ±2σ |
| 負荷精度 (AP) | パーツを取り付けた状態でポーズを保持 | ISO 9283 AP; PO条項 |
| 2 ~ 4 時間の漂流 | 正確な熱さを保ちます, 任務中 | ISO 9283 ドリフト |
| バックラッシュ / 剛性スポットチェック | 隠れたスペック (隠しスペックの記事) クラス内で | サプライヤー仕様 + 隠し仕様記事メソッド |
| 協調動作 (ロボットセルなら) | 外部軸として移動, 同期損失なし | EtherCAT同期テスト |
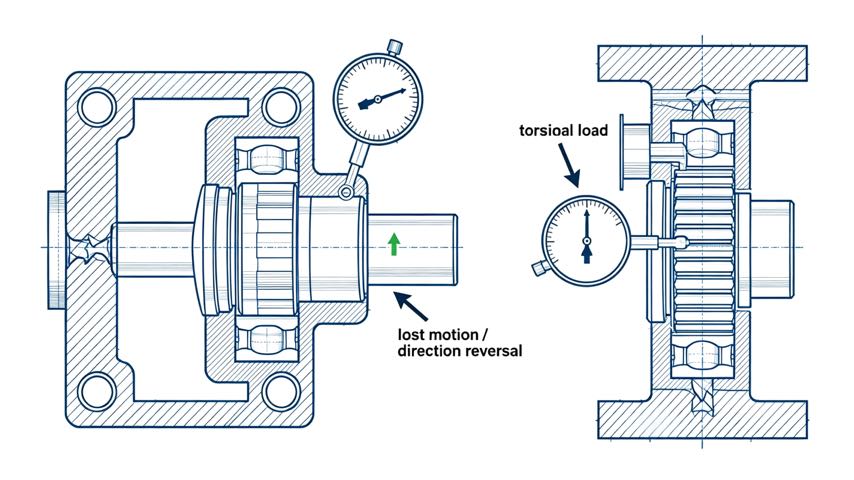
4. 隠された仕様を確認する
ベンチテストでは隠れた仕様も調査する必要があります 隠しスペックの記事 私たちに気を配ることを教えてくれた: バックラッシュ, ねじり剛性, と熱ドリフト. あ 溶接ポジショナー 良好な再現性を示すことができますが、方向転換時に継ぎ目の不一致として現れるずさんなバックラッシュが発生します。, または剛性が低く、重い部品が溶接途中でたわむ可能性があります. サプライヤーに反転時のバックラッシュと横荷重時の剛性を実演してもらうか、測定させてもらいます。. これらは、真剣な購入者がチェックし、カジュアルな購入者が後悔する数値です. サプライヤーがそれを示す方法がない場合, 不在そのものが答えだということ, そして、スペックシートのどの部分が測定値と仮定なのかを示します。.
5. レッドフラッグ: 何があなたを立ち去らせるのか
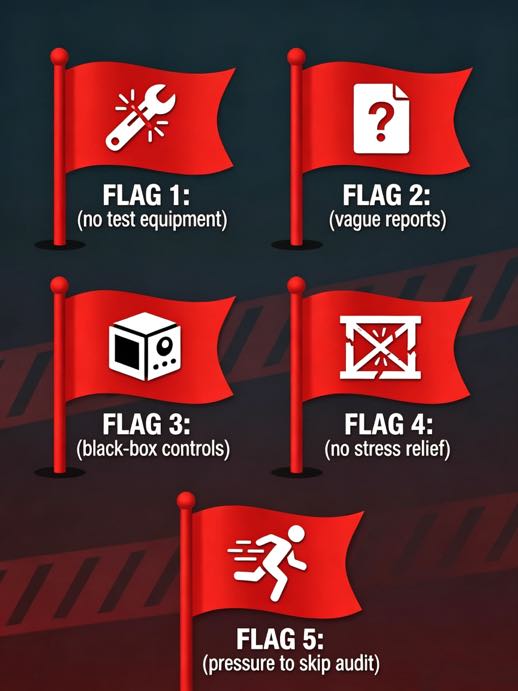
- 試験設備なし: 溶接ポジショナーを見積もった仕様に合わせて測定できない場合, スペックは意欲的だ, 保証されていない.
- 曖昧または欠落しているレポート: 生データなしの約束, または「通常はそれをテストしません。」報告のないクレームはクレームです, 証拠ではない.
- ブラックボックス制御: ロボットに統合できないコントローラー (協調動作プログラミング: 1 つの運動チェーンとしてのロボットとポジショナー) またはサポートを受けると後で費用がかかります.
- 応力緩和やデータム制御がない: 取り付けるとドリフトしてしまうフレーム, 静かに精度を破壊する.
- 監査を省略するという圧力: ベンチテストに立ち会うことに対する抵抗は、それ自体が最も強力な危険信号であり、テストがあなたを失望させることを彼らが期待していることを示しています。.
6. フィールドの例: 不正な注文を救った監査
ROBOPTIX の顧客は、新しいサプライヤーからの低コストの溶接ポジショナーを契約しようとしていました. 紙の上では見積書は強そうに見えました - ±0.04 mm, 魅力的な価格. 購入前監査を実施しました. 工場訪問により、レーザートラッカーを所有していないことが明らかになった (彼らは短いアームのダイヤルゲージを使って再現性を測定しました, これにより、角度誤差がおよそ 1 桁分解されます), フレームの応力除去は行われていません, 顧客のロボット ブランドと統合できないコントローラーを提供しました. 彼らのベンチ「テスト」はたった一度の風邪だった, 空の実行. お客様は立ち去り、代わりに ROBOPTIX を指定しました。 溶接ポジショナー ISO付き 9283 レーザートラッカーの承認は注文書に組み込まれています. 監査には 1 回の現場訪問が必要です; セルの組み込みミスや出荷拒否の可能性を防止しました. 安かった見積もりは、, 結局のところ, 高価なもの.
7. 完全な監査が必要ない場合
完全な工場監査と立ち会いによるベンチテストは無料ではありません, すべての購入がそれらを保証するわけではありません. 実績のある溶接ポジショナーを認定業者から再注文する場合, 以前に監査されたサプライヤー, 適合証明書で十分かもしれない. 部品公差が緩い場合 (±1mm) 溶接ポジショナーも標準装備, 以前に実行したことのあるカタログユニット, 紙面監査 - ISO のレビュー 9283 レポートとコンポーネントのトレーサビリティーだけで十分です. 初めてのサプライヤー向けに完全なオンサイト監査を予約する, 厳しい公差 (±0.2mm以下), 重い部品や不規則な部品 (円形 vs 長方形 vs 不規則型: 溶接ポジショナーの構成をワークピースの形状に適合させる), または調整されたセルに統合する溶接ポジショナー (協調動作プログラミング: 1 つの運動チェーンとしてのロボットとポジショナー). リスクが存在する箇所に監査を費やす; すでに証拠がある場合はスキップしてください. 判定, 儀式ではない, それは予算を守るものです.
よくある質問
Q: 溶接ポジショナー工場を訪問する際に確認すべきことは何ですか?
あ: フェイスプレートのデータムを機械加工して文書化できることを確認します。, トレーサビリティのために主要コンポーネントを追跡する, ストレス解消フレーム, そして、重要なことに、再現性と精度を実際に測定するためのレーザートラッカーなどの独自の校正済み計測学. 溶接ポジショナーを測定できないサプライヤーは、溶接ポジショナーを保証できません, たとえその引用がどれほど自信を持って聞こえたとしても.
Q: 購入前に溶接ポジショナーのベンチテストを行うにはどうすればよいですか?
あ: テストを目撃する (またはサードパーティの検査官を使用する), ISO対策 9283 実際の部品または一致する質量を取り付けた状態で, 動作温度と速度でポーズごとに 10 回繰り返してポーズ グリッド全体をスイープします, 2 ~ 4 時間にわたるログ ドリフト, 生データのレポートを要求します. 次に、発注書にすでに書き込まれている受け入れ基準を適用します。.
Q: バックラッシュと剛性を検証する理由, 再現性だけではなく?
あ: 溶接ポジショナーは良好な繰り返しが可能ですが、方向変更時に継ぎ目の不一致として現れるずさんなバックラッシュが発生します。, または剛性が低く、重い部品が溶接途中でたわむ可能性があります. この隠れたスペックは (隠しスペックの記事) ヘッドラインの再現性が良好に見える場合でも、実際の溶接品質を判断する, だからこそ、本格的な監査がそれらをチェックするのです.
Q: 常に完全な工場監査が必要ですか??
あ: いいえ. 以前に監査を受けたサプライヤーからの再注文, 緩い公差の標準単位, または、以前に実行したことのある部品は、ISO のレビューによる紙面監査のみが必要な場合があります。 9283 レポートとトレーサビリティ. 初めてのサプライヤー向けに完全なオンサイト監査を予約する, 厳しい公差, 重い部品や不規則な部品, または調整されたロボットセル, リスクがコストを正当化する場合.
結論
スペックシートを比較すると、サプライヤーの主張がわかります; 購入前監査により何が証明できるかがわかります. チェックリストを持って工場を訪問, 実際の溶接ポジショナーを ISO に照らしてベンチテストします 9283 部品を取り付けた温度で, 隠されたスペックを検証する, 支払い前に受諾基準を注文書に記入します. 監査は、溶接ポジショナーを現場で動作させるのと同じ測定規律であり、1 ステップ上流で適用されます。, ベンダーに. 一度やってみよう, 重要な順序で, そしてあなたは約束を買うのをやめて証拠を買い始める.
ロボティクス 溶接ポジショナーは ISO 9283 に準拠して出荷されます, レーザー追跡された受入レポートと顧客およびサードパーティの監査のサポート, 生産部品の立ち会いによるベンチテストを含む. 初めてサプライヤーを決定する場合, 初日から機能するセルと、何か月も議論する出荷の違いは透明性であるということ. 次の最後の記事 (P10) 決定全体に数字を付ける: 溶接ポジショナーの 5 年間の総所有コスト, そしてなぜ安い見積もりがしばしば高価になるのか.
新規サプライヤーの溶接ポジショナーを指定する?
聞く ロボティクス 監査可能にするために, ISO 9283 レーザー追跡された受入計画が注文書に書き込まれます.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
参考文献
[1] 国際標準化機構. (1998). ISO 9283:1998, 産業用ロボットの操作 — 性能基準と関連する試験方法.
[2] 公園, J.-H., キム, S.-H., 月, H.-S., & キム, M.-H. (2019). パルスガスメタルアーク溶接におけるさまざまな溶接位置の溶融池挙動と微細構造に対する重力の影響。応用科学, 9(21), 4626.
[3] リュウ, J., ジャン, F., チェン, S., 徐, B., 張, G., チェン, W., & マ, ×. (2023). 異なる溶接位置にわたる可変極性プラズマアーク溶接における溶接池の挙動と溶接ビードの性能に対する重力の影響のメカニズム。材料, 16(19), 6457.





