カスタムロボットワークステーションおよびレーザーシステムメーカー



バックラッシュ, 剛性, と熱ドリフト: 溶接ポジショナーの性能を決定づける3つの隠れた仕様
パンフレットに載っている数字は簡単なものです. 溶接の品質を決定する数値は除外されます.
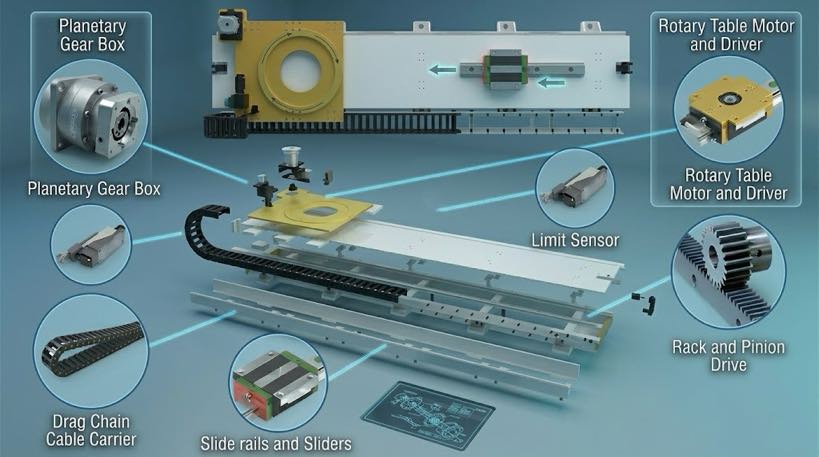
どれでも開きます 溶接ポジショナー カタログを見れば、同じ安心できる数字が見つかるでしょう: ペイロード(キログラム), 最高回転速度, ±0.05mmのような再現性数値. これらは本物です, 役に立つ, ほとんどの場合、理想的な条件下で測定されます. パンフレットには印刷されていないのは、溶接が適切な位置に到達するかどうかを実際に決定する一連の仕様、つまりバックラッシュです。, ねじり剛性, と熱ドリフト.
この記事では、その位置を保持するポジショナーと単に主張するだけのポジショナーを分ける 3 つの隠された仕様を検討します。. これらを理解することが、データシートに基づいて購入することと、同期ロボット溶接のパフォーマンスに基づいて購入することの違いとなります。, それはきれいな縫い目と廃棄された部品の違いです.
注記: 以下の技術的主張を反映しています ロボティクス サーボ ポジショナの設計実践に役立ち、位置決め精度と重力による溶接池の挙動に関する査読済みの研究と相互参照されています。 (パークら。, 2019, 応用科学; 劉ら。, 2023, 材料).
1. スペックシートのギャップ
一般的なポジショナのデータシートにはペイロードが含まれています, スピード, と再現性数値. これらの数字は「どれくらい大きいか」を答えます。, どのくらい速いか, 研究室ではどれほど正確なのか。」彼らは、「負荷をかけた状態でどの程度正確であるか」には答えません。, 1時間の溶接後, 軸の方向が反転するとき?まさにそこに隠れたスペックが存在する.
1.1 データシートに示される内容と. 彼らが隠しているもの
- 発行済み: ペイロード, 最高速度, 基準半径での再現性, 多くの場合、無負荷で周囲温度で測定されます.
- 隠れた: ドライブトレインのバックラッシュ, 荷重下のねじり剛性, シフト中にサーボと減速機がウォームアップするときの位置ドリフト.
それぞれを測定するのが難しいため、隠された 3 つはどれもほとんどの仕様書には表示されません。, 報告するほどお世辞ではない, ポジショナが実際にどのように使用されるかに大きく依存します. しかし、それぞれが、ポジショナーが提供するために存在する 1 つのことを直接攻撃します。: プログラムが期待する位置に正確に保持されるジョイント.
1.2 購入者の盲点
カタログは比較するために作成されているため、スペックシートのギャップは依然として存在します。, 資格がないこと. 調達スプレッドシートでポジショナーを積載量と価格で並べ替えることができます; バックラッシュや剛性によって簡単に分類することはできません, それらの数値が矛盾しているため、, メソッドに依存する, そして時々恥ずかしい. その結果、最も重要な差別化要因が最も宣伝されない市場が生まれる. 隠された仕様を求めることを学んだ購入者は、印刷された少数の情報を基に選択する購入者よりもすぐに有利になります。多くの場合、同じ予算で.
2. バックラッシュ: ドライブトレインのロストモーション
バックラッシュとはクリアランスのことです, または「ロストモーション」,減速機と駆動コンポーネントの噛み合う歯の間の「」. 軸の方向が反転する場合, クリアランスがなくなるまで出力は動きません. ポジショナのエンコーダは指令された角度を報告する場合があります, ただし物理的な出力はバックラッシ分だけ遅れます.
2.1 バックラッシュが溶接を台無しにする理由
- マルチパス溶接での反転エラー: バックラッシュが大きい場合、時計回りに溶接されたルート パスと反時計回りに溶接されたキャップ パスが異なる実際の位置に着地する可能性があり、位置ずれが発生します。, 不規則なビーズのスタック.
- ロボットの同期動作: ポジショナがロボット外軸の場合, バックラッシュにより、調整されたパスに位相遅れが生じます。. トーチとワークの位置が一時的に一致しない, 縫い目を傷つけるトラッキング.
- 逆転荷重時のクリープ: 方向転換点の近くに保持された重量部品は、クリアランスがなくなると移動する可能性があります, パス間でジョイントを移動する.
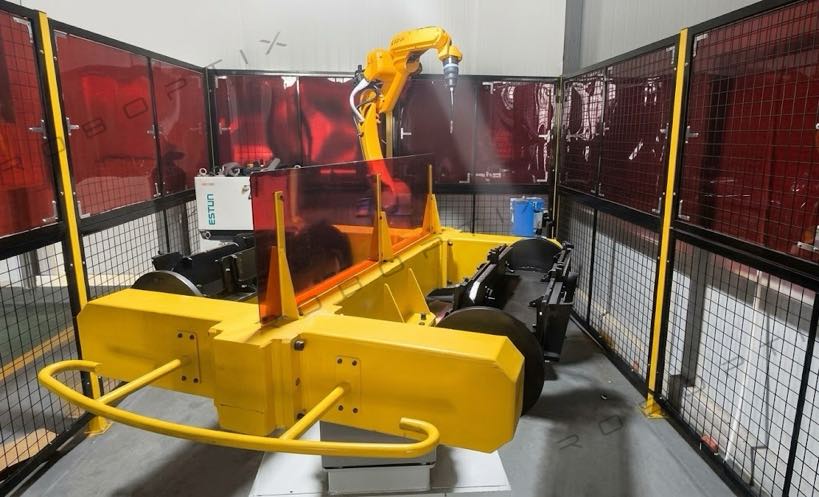
高品質のサーボ ポジショナーは、プリロードされたギアを備えた精密遊星減速機またはハーモニック減速機によってバックラッシュに対処します。, 既知のクリアランスを補償する制御スキームを通じて. の ROBOPTIX Bシリーズ サーボドライブは、高解像度エンコーダと低バックラッシュ減速機を組み合わせて、方向を変えても指令された角度と実際の角度が常に一致するようにします。これは、同じ部品を 1 つのセットアップで複数の角度から溶接する場合に重要です。.
2.2 バックラッシの実際の測定
バックラッシュは、小さな双方向振動を指令し、出力が追随できない角度不感帯を測定することによって定量化されます。. 適切に設計されたサーボ ポジショナーでは、この帯域が秒角の範囲で表示されます。; ギアの緩いユニットは数分間のアークを示す可能性があり、それは何百倍も悪いです. 参考までに, 1回あたり1分角 350 mm 半径はほぼ等しい 0.10 直線位置誤差 mm, キャップ パスに対してルート パスを誤って配置するのに十分な. ポジショナーを評価する場合, ヘッドラインの再現性を信頼するのではなく、反転テストを要求する, 再現性は通常、方向を変更せずに測定されるため、バックラッシュによる誤差自体が隠蔽されるためです。.
3. ねじり剛性: 荷重を保持する, ただ持ち上げるだけではない
ペイロード定格は、ポジショナーが回転できる質量を示します。. ねじり剛性は、溶接力の際にその質量が軸をどれだけ偏向させるかを示します。, 重力, そして慣性がそれに作用する. あ 1,000 kg 定格は、 1,000 kg, 中心を外れたビームは、負荷がかかると出力シャフトをほんの数度ねじれます。.
3.1 剛性 vs. ペイロード
同一の可搬質量定格を持つ 2 つのポジショナーは、ねじれ剛性が大きく異なる場合があります。. 硬いもの, 短いモーメントアームと剛性の高い減速機がパーツをしっかりと固定します; 柔軟なものにより、エンコーダがリアルタイムで完全に修正できない可能性がある微小回転が可能になります. ロボット溶接の動的な負荷がかかると、特にトーチが接合部を押すと、その屈曲が継ぎ目のふらつきや溶け込みの不均一として現れます。.
デザインに関する洞察: 大型の場合は剛性が最も重要です, 中心から外れている, または片持ち荷重. 一端に取り付けられた長いビーム (カンチレバー) ヘッドストックとテールストックの間の同じ質量よりもはるかに高いねじり剛性を発揮します。.
3.2 剛性とカンチレバーペナルティ
質量と剛性の関係は線形ではありません. ヘッドストックとテールストックの間の中心にある荷重は両端でサポートされ、ねじり要求は比較的少ない. 単軸ポジショナの一端に取り付けられた同じ質量がカンチレバーになります, フルレバーアームにより出力シャフトのトルクを倍増します。. 部品の重心が回転軸から離れると、ポジショナーの使用可能な精度が急激に低下することが多いのはこのためです。. したがって、純粋に総積載量に基づいてポジショナーを指定すると、実際の重量でのみ現れる剛性不足を隠すことができます。, オフセンター形状 - カタログ番号を信頼するのではなく、オフセンター定格荷重でテストするもう 1 つの理由.
4. 熱ドリフト: 静止したまま動くポジショナー
サーボモーターや減速機は連続運転中に発熱します。. コンポーネントが温まるにつれて, それらは顕微鏡的に拡大します, そして膨張により機械的なゼロが移動します. エンコーダは引き続き指令された角度を報告します, しかし、物理的参照が忍び寄ってきました. これは熱ドリフトです - 遅い, 単一点再現性テストでは捕捉できない、負荷と時間に依存するエラー.
4.1 ドリフトが最も痛む場所
- 長いシングルシーム: 連続 1 回転で溶接された圧力容器シェルは、ドライブが途中で温まると、最初から最後までかなりドリフトする可能性があります。.
- 多交代生産: 2 番目のシフトで高温で動作しているポジショナは、最初のシフトとは異なるゼロを保持する可能性があります。, 1 日を通して一貫性が低下する.
- 厳しい公差の作業: 位置が近い吹き出しのある部品の場合, わずか数百分の 1 ミリメートルのドリフトでも仕様を満たさない.
緩和はエンジニアリングです, 魔法ではありません: 熱安定性減速材, 強制冷却または温度補償制御, 重要な溶接の前に軸を熱平衡に達させるためのウォームアップ ルーチン. ロボティクス ポジショナには温度を意識した制御戦略が組み込まれているため、溶接部でのドリフトを発見するのではなく、予測して修正することができます。.
4.2 ベンチでのドリフトの定量化
熱ドリフトは、定格負荷で 30 ~ 60 分間の連続回転にわたる基準マークの実際の位置を記録することによって測定されます。, 次に、コールド スタートからの累積シフトを記録します。. 熱管理が不十分なポジショナでは、単一の長いパス全体で数百分の数ミリメートル、あるいはそれ以上のドリフトが発生する可能性があります。; 補償付きのものは、開始位置と終了位置を本質的に同一に保ちます。. この誤差はデューティサイクルとともに増大するため、, ポジショナが購入される用途において最も危険です。: 長さ, 途切れることなく, 高耐久溶接. したがって、ベンダーのウォームアップ ドリフト データは、周囲温度で取得された 1 点の再現性の数値よりも、現実世界の精度をはるかに良く予測します。.
5. 隠れた仕様が溶接の品質を決定する理由
溶接品質への直接的な関係. 査読済みの記録が示すように, 溶接の結果は、接合部を最適な方向に保持することに大きく依存します。: パークら. (2019) 測定された浸透力 1.8 平らな位置での mm と 0.8 一致した入熱時の垂直下向き P-GMAW の mm, そして劉ら. (2023) を見つけました 23.8% 平坦なプラズマ アーク溶接と垂直なプラズマ アーク溶接では、溶接中心の粒径が大きくなります。. ポジショナーは、すべての関節を平らに保つことで安定します。 (1G). バックラッシュの場合, 剛性が低い, または、熱ドリフトによって部品がその角度から外れてしまう可能性があります。たとえそれがほんの 1 度であっても、ポジショナが提供するために購入された品質上の利点は、静かに蒸発してしまいます。.
言い換えると, 公表されている再現性は、デバイス単体での保証です。. バックラッシュ, 剛性, と熱ドリフトは、ショップでの約束が破られる 3 つの原因です, あなたの負荷の下で, あなたのスケジュールに合わせて.
6. 実際の精度を評価する方法
隠れた仕様が印刷されることはほとんどないため、, 購入者はテストするか質問する必要があります. 実践的な評価方法:
- ロード済み vs. 無負荷時の再現性: 定格ペイロードおよびオフセンターで測定されたリクエストの再現性, 無負荷の基準半径だけでなく.
- 反転 (バックラッシュ) テスト: 方向の変化に合わせて小さな振動を命令し、出力が追随できない不感帯を測定します。これがバックラッシュです。.
- 暖機ドリフト試験: 30 ~ 60 分間の連続回転にわたる実際の位置を記録し、ユニットの加熱に伴ってゼロがどのくらい移動したかを記録します。.
- 剛性チェック: 既知の偏心荷重を適用し、角度たわみを測定します; トルクをたわみで割ってねじり剛性を取得します.
これらのテスト結果を出せるサプライヤー、またはそれらのテスト結果を明示的に設計できるサプライヤーは、カタログの再現性数値のみを引用するサプライヤーよりも価値があります。. ベンチデータを要求する; それが存在しない場合, 隠れた仕様はベンダーにも知られていない.
7. 隠されたスペックが最も重要な場合
正直さを要求します: すべてのアプリケーションがアーク秒未満の精度を必要とするわけではありません. 隠されたスペックが決定的なとき:
- ポジショナは同期を必要とするロボットの外部軸です。, 位相ロック動作
- パーツが大きい, 中心から外れている, または片持ち梁式 (剛性が支配的な荷重)
- 溶接部分が長い, 継続的な, または複数のシフトにまたがって実行する (ドリフトが支配する)
- ワークには厳しい位置またはコード検査の許容誤差が伴います
臨時のライトの位置調整用, 中程度の公差で部品を中心に配置, 基本的なポジショナーは完全に適切です - 隠された仕様が害を及ぼす余地が少ないだけです. 重要なのは、仕様の厳密さを仕事に適合させることです, やみくもに買いすぎたり、買いすぎたりしないようにする.
よくある質問
Q: 溶接ポジショナーのバックラッシとは何ですか?
あ: バックラッシュはドライブトレインのロストモーション、つまりギアの歯間の隙間です。. 方向転換時, クリアランスがなくなるまで出力は指令された角度より遅れる. マルチパス溶接や同期溶接で位置ずれが発生します。.
Q: ペイロード定格は剛性を教えてくれますか?
あ: いいえ. ペイロードは軸が回転できる質量です; ねじり剛性は、荷重下で質量がどれだけ変形するかを表します。. 同じペイロードを持つ 2 つのポジショナーの剛性が大きく異なる場合があります, 特に中心を外れた部品や片持ち梁の部品の場合.
Q: 熱ドリフトは修正できますか?
あ: はい, エンジニアリングを通じて: 熱的に安定した材料, 冷却, ウォームアップルーチン, ドリフトを予測して修正する温度補償制御. 重要なのは、サプライヤーがそれを無視するのではなく、それを考慮して設計することです.
Q: 購入前にポジショナーの実際の精度を確認するにはどうすればよいですか?
あ: 定格オフセンター可搬質量での負荷再現性の要求, 逆転 (バックラッシュ) テスト, 30 ~ 60 分間のウォームアップ ドリフト テスト. これらのベンチデータを示すことができるベンダーは、カタログの再現性のみを引用するベンダーよりもはるかに信頼できます。.
溶接ポジショナーを販売する仕様が、その性能を決定する仕様になることはほとんどありません。. ペイロード, スピード, 実験室での再現性の数値は必要ですが不十分です; バックラッシュ, ねじり剛性, 熱ドリフトと熱ドリフトは、部品がプログラムが信じている場所に実際に保持されているかどうかを決定する隠れた変数です。. それらを無視すると、溶接部でのみ表面化するエラー (パスの位置ずれ) が引き継がれることになります。, さまよう縫い目, そして長いシフトの間を漂っていく.
高精度用, 同期した, またはロングサイクル溶接, これら 3 つの隠れた仕様を評価することは交渉の余地がありません. ロードされウォームアップされたテスト データを要求する, 剛性が支配する負荷を理解する, バックラッシュに明確に対処するエンジニアリングを行っているサプライヤーを選択してください, 剛性, と熱ドリフト. ROBOPTIX サーボ ポジショナは、低バックラッシュ減速機を中心に構築されています, 剛構造, 温度を意識した制御により、公表されている再現性がベンチ上だけでなく実際の工場条件下でも維持されます。.
接触 ロボティクス 実際の負荷に対するポジショナ仕様のレビュー用, デューティサイクル, および公差要件.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026
参考文献
[1] 公園, J.-H., キム, S.-H., 月, H.-S., & キム, M.-H. (2019). パルスガスメタルアーク溶接におけるさまざまな溶接位置の溶融池挙動と微細構造に対する重力の影響。応用科学, 9(21), 4626. https://doi.org/10.3390/app9214626
[2] リュウ, J., ジャン, F., チェン, S., 徐, B., 張, G., チェン, W., & マ, ×. (2023). 異なる溶接位置にわたる可変極性プラズマアーク溶接における溶接池の挙動と溶接ビードの性能に対する重力の影響のメカニズム。材料, 16(19), 6457. https://doi.org/10.3390/ma16196457