カスタムロボットワークステーションおよびレーザーシステムメーカー



スペックシートは信頼できますか? Laser Tracker と ISO を使用して溶接ポジショナーの精度を検証する方法 9283
毎 溶接位置r 繰り返し精度番号付きのカタログリード: ±0.03mm, ±0.05mm, ハイエンドサーボユニットでは時々±0.01 mm. サプライヤーや大陸全体で見積もりを比較する海外のバイヤー向け, その数字がスコアボードになります - 低い方が良いように見えます, そして多くの場合、その後に購入決定が行われます. 仕様書が隠している不快な真実は、その数値が実験室で取得されたものであるということです, 限られた条件下では工場では再現できない. 盲目的に信じれば発見できる, 設置と試運転から数週間後, 「完璧にテストされた」溶接ポジショナーでは、ロボットが期待する場所に部品を保持できないこと. その発見のコストは単にやり直しだけではありません; それは停滞している回線です, 見逃した荷物, そしてあなた自身の顧客の信頼性を高めます.
この記事では確認方法について説明します 溶接ポジショナー プロのバイヤーまたはエンジニアが行うべき精度: レーザートラッカーを使って, ISOに反する 9283 フレームワーク, 工場での検査と現場での受け入れの間のギャップを明確な目で見極める. 見出し番号を超えて、それが何を意味するのかを説明します, どのように測定されるのか、そしてどのように測定されないのか, 請求が契約となるように、確認要件を注文書に書き込む方法, 希望ではない. 目標は、すべてのサプライヤーを信頼しないことです; それは信頼を測定に置き換えることです.
注記: の 溶接ポジショナー ここでの検証方法は ロボティクス サーボ駆動セル全体にわたる受け入れ慣行と ISO との整合性 9283:1998 (産業用ロボットの操作 - 性能基準と関連する試験方法).
溶接品質の関連性は、ピアレビューされた位置依存のプール挙動研究と相互参照されています。 (パークら。, 2019; 劉ら。, 2023).
1. スペックシートの約束
再現性は、ある分野で最も引用されているものの、最も理解されていない数字です。 溶接ポジショナー データシート. 保証みたいですね: 「この軸は±0.03mm以内で同じ位置に戻ります」, 毎回。"狭いところで, 文字通り、それは真実です - サプライヤーの工場で, 単一の制御された温度で, フェイスプレートに負荷がかからない状態で, 測定の合間にゆっくりと移動する. 問題はその主張が虚偽であることではない. それは、主張が単一のテストポイントであるということです, 理想的な条件で獲得できる, 生産現場に関する一般的な約束を装う. 2 つの相場を比較する海外のバイヤーは、その数字に付随する条件を無視して、この 1 桁に固執することがよくあります。そして、これらの条件こそが、実際のパフォーマンスの生きるか死ぬかを左右するのです。.
頭の中でその数字が何と競合しているのかを考えてみましょう. ±0.03 mm を引用するサプライヤーは、±0.05 mm を引用するサプライヤーよりも「優れている」ように見えます。, したがって、たとえ最初の測定が 20 °C は負荷がかかっていない状態、秒は実際の部品が取り付けられた状態での温度で測定. スペックシートはその点については言及していない. 購入者としてのあなたの仕事は、署名する前に文脈を明確にすることです, なぜなら、コンテキストは溶接できる数値と溶接できない数値の違いだからです。.
2. 数値が実際に測定するもの (何がそうではないのか)
確認する前に 溶接ポジショナー, その見出し番号が何を説明し、何を説明していないのかを知る必要があります. 最もよく混同される 2 つの単語は、再現性と精度です。, そして混乱は高くつく.
2.1 再現性と精度
- 再現性: 多くの繰り返しサイクルにわたって、軸がどの程度しっかりと同じコマンドの姿勢に戻るか. それは一貫性に関する声明です, 正しさではない. 軸は非常に再現性が高くても、体系的に間違っている場合があります。.
- 正確さ: 達成されたポーズが指示されたポーズにどれだけ近いか. 軸は完全に再現可能ですが、次のことによって真実からオフセットされます。 0.5 mm—再現可能-真, 正誤. この一定のオフセットは通常、フレーム キャリブレーションで修正できます。; ハードウェアの欠陥ではありません.
作業した写真がこちらです. チルト軸が 45° に指令され、, 10回以上繰り返した, 45.00°で着陸, 45.01°, 44.99°, 45.00°…測定半径で約±0.02mmの広がり. 素晴らしい再現性ですね. しかし、その平均が実際には 44.6° であると仮定します。常に 0.4° ずれています。. それは精度が悪いです. 溶接用, 日々の一貫性のためには再現性が最も重要です; ロボットのフレームでプログラムを教えたり、2 つのセルが同一の部品を作ると予想したりした瞬間に、精度が重要になります。. スペックシートに再現性が記載されているのには理由があります: それはお世辞の数字です, そしてオフセットについては何も書かれていません.
2.2 再現性では把握できないもの
同様に重要なのは、見出しの再現性が除外するものです. 通常、負荷は除外されます (テスト中は軸が空です), 熱状態 (コールドスタート, 営業時間外ではない), ダイナミックな動き (ゆっくりとしたクリープ, 生産の加速ではありません), ドライブチェーンのバックラッシと弾性変形の寄与—隠れた仕様 バックラッシュ, 剛性 & 熱ドリフト: 隠れた溶接ポジショナーの仕様. 美しく空の状態を繰り返す溶接ポジショナー 20 高温下では℃が依然として変動する可能性があります, 重い, 高速サイクル部分. 再現性は必要ですが十分とは言えません; それをより大きな判断への 1 つの入力として扱う, 決して全体的な判断ではない.
3. ISO 9283: クレームを統治すべき基準
ISO 9283:1998 産業用ロボットの操作パフォーマンスを定義します。そして, 直接内線で, 回転および傾斜ポジショナー - 測定する必要があります. 国際的に認められた基準です, これにより、さまざまな国のサプライヤーが異なる数値を見積もる場合に、適切な参照点となります。. この規格は一連のパフォーマンス特性を指定します。: ポーズの精度 (AP), ポーズの再現性 (RP), パスの精度 (で), パスの再現性 (RT), 一定の動作中の姿勢精度のドリフト, オーバーシュート, 落ち着く (安定) 時間, 静的コンプライアンス. 溶接ポジショナー用, 最も重要な 2 つはポーズ再現性 RP と, 溶接中に軸が移動した場合 (協調運動のように), 経路再現性RT.
同様に重要なのは、ISO をどのように取得するかです。 9283 測ると言う. 作業エンベロープ全体に分散される定義済みのテスト ポーズのセットを規定します。, それぞれの指定された回数の繰り返し, 統計的処理 - 通常、±2σ または ±3σ バンド内に含まれるスプレッド. どの規格であるかを明示していない再現性の主張, どのポーズをとりますか, どの繰り返し, どの温度, 使用された信頼帯はどれですか, 専門的に言えば, 測定ではなく意見. σバンドが小さいほど, 主張が厳しいほど、±3σ はおおよそ 50% 同じデータでも±2σより広い, したがって、この2つは交換可能ではありません.
3.1 数字を詳しく見る
サプライヤーが「再現性 ±0.05 mm」と他の詳細を何も記載せずに報告したと想像してください。. ISO を要求する 9283 報告すれば見つかるかもしれない: 0°でポーズをとる, 45°, 90°, 135°, 180°傾斜, それぞれ10回繰り返します, で 20 無負荷時の℃, ±2σで報告. それは合法です, 楽観的なら, 番号. ここで、1.5 トンの製造部品が取り付けられ、セルが 30 2 時間のランニング後は °C. 同じ軸は ±0.12 mm を報告する場合があります. どちらも「真」です。テストが異なるだけです. 報告書, 見出しではない, それに対して買うものです, このレポートでは、サプライヤー間の実際の比較が最終的に公平になります。.
4. レーザートラッカーの検証: 実際の測り方
レーザー トラッカーは、厳密に制御されたレーザー ビームを中心に構築されたポータブル座標測定デバイスです。. 球面に取り付けられた再帰反射板にビームを発射します。 (SMR)- 小さなボールマウントミラー - 測定された角度とターゲットまでの絶対距離からターゲットの 3D 位置を決定します。 (増分距離用の干渉計, 初期ロック用の絶対距離計). SMR を溶接ポジショナーのフェースプレートまたはチャックに取り付けます, 一連の角度を通じて軸を指示する, そしてトラッカーはターゲットが実際に宇宙のどこに行ったかを記録します. これで、ロボットが実際に経験する方法で溶接ポジショナーを実際の座標で測定できるようになりました。, ベンチレポートの数値としてではなく、実際のジオメトリを使用して.
これを強力にするトリックは幾何学的増幅です. 軸での小さな角度誤差は、オフセットターゲットの先端では大きな直線誤差になります。. SMR が正常に動作している場合 500 回転中心からmm、軸が0.05°ずれています, ターゲットが動き回る 0.44 mm - トラッカーは角度エラーそのものよりも約 9 倍簡単に解決できます。. ターゲットをフェースプレートのできるだけ外側に取り付けると、溶接ポジショナーの小さな角度誤差が快適に測定できるようになります。. これがレーザートラッカーの理由です, ダイヤルインジケーターではありません, 精密ポジショナを検証するための適切なツールです, そしてなぜこの測定が迅速であり、紛争においても弁護できるのか.
4.1 Laser Tracker の実践的な手順
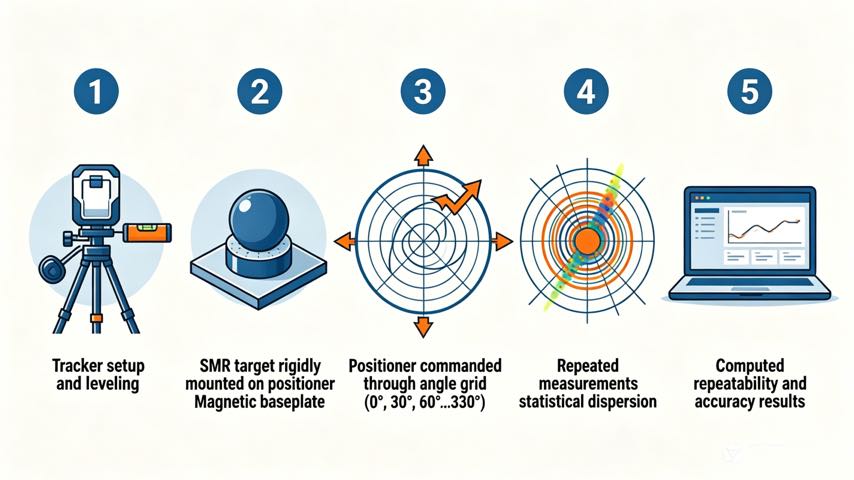
- 1. セットアップとレベル: 全回転または傾斜円弧全体にわたって明確な視線が得られるようにトラッカーを配置します。; 溶接ポジショナーを水平にし、少なくとも熱的に安定させます。 30 電源投入から数分後, 最初のサイクルは冷えた状態で実行され、フレームがまだ安定しているためです。. 周囲温度とポジショナ表面温度を記録します.
- 2. ターゲットをしっかりと固定する: SMR を既知の位置でフェイスプレートに固定します。, できれば半径が大きい. 剛性が重要: フェースプレートに対するターゲットの動きはポジショナエラーとして測定され、結果が損なわれます。. 磁気ネストまたは接着ネストを使用する, 決して手持ちのターゲットではない.
- 3. ポーズグリッドをコマンドする: 回転軸の場合、指令された角度の代表的なセットを通じて軸を駆動します。, 0°, 30°, 60° … 330°; チルト軸用, 動作範囲全体で同様のスイープ. それぞれのポーズで, 複数を取る (理想的には10) 毎回再指令された軸で測定を繰り返す, そうすれば再現性が得られます, 幸運な読書は一つもありませんでした.
- 4. 再現性の計算 (RP): 指令角度ごとに, 繰り返された読み取り値の広がりを取得し、最大広がりと ISO を報告します。 9283 RPフィギュア (±2σまたは±3σの半径). これがあなたの本当の姿です, 現場で検証された溶接ポジショナーの再現性.
- 5. 計算精度 (AP) そして角度に変換します: 各ポーズでの平均達成位置と指令された位置を比較します。; 最大偏差はポーズの精度です. 既知のターゲット半径での線形偏差を角度誤差に変換して、サプライヤーの角度仕様と直接比較できるようにします。. すべてのステップでの温度と負荷を文書化する.
4.2 線形偏差から角度誤差まで
指令された 90 度の傾斜があると仮定します, あなたのSMRを 400 mm半径ランド 0.30 指令された位置から mm 下に, 10回以上の読み取りを意味します. 角度誤差はおおよそ arctan です(0.30 / 400) ≈ 0.043°. 溶接ポジショナーの傾斜精度が ±0.03° であると見積もられた場合, あなたは、それがわずかに規格外であることを独自に確認しました。または, 部品が取り付けられていて温かい場合, 圃場の状態によってどれだけのコストがかかるかを正確に定量化しました. いずれにせよ、測定から交渉することになります, 信仰ではない, ギャップが溶接公差にとって重要かどうかを決定できます.
5. 工場と現場のギャップ
サプライヤーのベンチで確認した番号は、実際に店頭で入手できる番号ではありません. 以下の表は、そのギャップの寸法と, 決定的に, それぞれどうするか.
| 寸法 | 工場テスト | フィールドの現実 | 緩和 |
| 温度 | 制御された 20 ℃ | ショップスイング 15 ~ 35 °C; 熱膨張によりフレームが変化する | 予選前のウォーミングアップ; 動作温度で再測定 |
| 負荷 | 無負荷または軽量の試験質量 | 実際の部品重量はたわみとバックラッシュを引き起こします (P04, P05) | 実部品または代表質量で確認 |
| スピード | 遅い, 穏やかなインデックス作成 | 生産の加速により動的エラーが急増 | 生産サイクル速度またはそれに近い速度でテストする |
| ケーブル / ホース | きちんとした, よくサポートされています | ドレスパックドラッグが軸に負荷をかける | ドレスパックを装着した状態で計測 |
| 財団 | 精密に取り付けられています, 平準化された | 床が完全に硬くない、または水平ではない | 取り付け時のレベルとシム; アンカリング後に再確認する |
| 間隔 | サイクルの短いバースト | 営業時間→ドリフト (ISO 9283 ドリフト) | ドリフトテストを実行する; 2 ~ 4 時間後に確認してください |
これらはいずれもサプライヤーによる不正行為ではありません. それらは単にあなたの条件ではありません. 専門家の行動は、ギャップを測定するために現場の状況を受け入れテストに書き込むことです。, 試運転後に発見されなかった.
6. 注文書に精度条項を書き込む
ここは海外のバイヤーが身を守る場所です, そしてそれは最も一貫してスキップされるステップです. 見積書の曖昧な「繰り返し精度±0.05mm」も曖昧になる, 強制できない約束. それを条項に変える: 「溶接ポジショナー 姿勢再現性 RP ≤ 0.05 mm および姿勢精度 AP ≤ 0.10 mm, ISO用 9283:1998, で測定 25 ℃ [名前付き] 生産部品が取り付けられています [質量] kg, で [スピード] °/秒, ±2σで報告, レーザートラッカーを使って。」現在、クレームはメソッドを含む仕様になっています, 条件, そして測定ツール. サプライヤーがお客様の部位および温度でそれを満たせない場合, 出荷前にそれを知る, その後ではない. ROBOPTIX は、ISO 9283 を参照したレポートを溶接ポジショナーに提供し、まさにこの種の条項の作成と会議をサポートします。, なぜなら、あなたが強制できる数字は、賞賛するだけの数字よりも価値があるからです.
7. 電話番号を信頼する前に尋ねるべき 5 つの質問
- どの規格? ISO 9283 または別の? 指定されていないと検証できないことを意味します, そしてそれを測定ではなくマーケティングとして扱うべきです.
- どのポーズとその繰り返しか? 1 つの角度を 10 回テストしても完全な動作範囲にはなりません. 実際に使用する範囲にわたるグリッドを要求する, 軸に媚びるものではない.
- どのような負荷と温度で? 荷降ろし済み 20 ℃の数値はあなたを悩ませるフィールドエラーを隠します. あなたの側で主張してください, あなたの温度で, あなたのデューティサイクルの下で.
- どのような信頼帯? ±2σと±3σは大体違う 50%; どちらが引用されたのかを知る, 帯域が広いとどんな数字も実際よりも良く見えるからです.
- 試験報告書はありますか? 生のレポートのない主張—ポーズ, 繰り返し, 温度, σ バンド - 主張です, 証拠ではない. 書類を要求する, 箇条書きではない.
8. フィールドの例: なかった±0.05mm
ROBOPTIX の顧客は、再現性が ±0.05 mm であると見積もられた溶接ポジショナーを受け取りました, ISOに基づくサプライヤーの工場報告書に裏付けられています 9283 で 20 無負荷時の℃. 床の上で, 1.5トンの部品と 30 ℃ショップ, 継ぎ目追跡は最大でさまよう 0.4 部品の遠端での mm - 引用された数値の約 8 倍. 部品を取り付けて温度を記録した状態でレーザートラッカーグリッドを再実行しました: 軸自体の繰り返しは±0.06 mm以内, 基本的に引用どおり, しかし、負荷によって引き起こされるたわみと熱ドリフトにより、平均値がずれていました。 0.35 mm. 基礎をシムした後, サーマルウォームアップルーチンの追加, ロボットフレームをポジショナーに合わせて再調整します, 現場での再現性は ±0.08 mm に落ち着き、溶接に許容可能, そして細胞が実際に何ができるかについて正直に. 軸は決して「悪くなかった」; 仕様は単に別世界だった, そしてレーザートラッカーが両者の間を翻訳したのです.
9. スペックシートが十分である場合
多くの用途に, カタログの再現性は完全に適切です, そしてISOを追いかける 9283 レーザートラッカーによる検証は過剰なエンジニアリングであり、時間と費用がかかり、見返りがありません. 溶接公差が±1mm以下の場合, 部品が小さく、工場の温度が安定している場合, インストール時にフレームを再調整した場合, スペックシートの番号は実際に有効であり、検証日はあなたがすでに知っていたことを確認するでしょう. 許容範囲が厳しくなると検証にコストがかかる (±0.2mm以下), 部品が大きい場合や重い場合, または、ファーストパスの歩留まりがすでに限界であり、隠れたオフセットを支払う余裕がない場合. 寛容さが息づくレーザートラッカーの一日を過ごしましょう; 巻尺と校正で済む場合は省略します。. ポイントは判断力, 儀式ではありません。指定する購入者と単に希望する購入者を分けるのは判断です。.
よくある質問
Q: 溶接ポジショナーの再現性 ±0.03 mm は実際には何を意味しますか?
あ: これは、軸が一定の範囲内で同じコマンドのポーズに戻ることを意味します。 0.03 サプライヤーのテスト条件下での広がり (通常は無負荷状態), 制御された温度で, ゆっくりと動く. 一貫性に関する実験室での最良の場合の数値です, 負荷がかかった状態での精度やパフォーマンスを保証するものではありません, 暖かい, 高速サイクルのショップフロア.
Q: レーザートラッカーを使用して溶接ポジショナーの精度を確認するにはどうすればよいですか?
あ: 既知の半径でフェイスプレートに再帰反射器ターゲットを取り付けます, 角度のグリッドを通じて軸を指令します, それぞれの時点で達成された 3D 位置を記録します。, ポーズごとに複数の繰り返し読み取りを行う. リピートの広がりにより再現性が得られます; コマンドからのオフセットにより精度が得られます. ターゲット半径での線形偏差を角度に変換してスペックと比較します。. 理想的には、実際の製造部品を取り付け、動作温度でグリッドを繰り返します。.
Q: ISOです 9283 溶接ポジショナーの適切な標準?
あ: ISO 9283:1998 ポーズの精度を定義します, ポーズの再現性, パスの精度, ロボットを操作するためのドリフト, 回転および傾斜ポジショナについても国際的な枠組みとして認められています. 実際のテストレポートを依頼する - ポーズ, 繰り返し, 温度, 見出しの数字だけではない、σ 信頼帯, 条件によって数字の意味が決まるからです.
Q: 工場で測定された精度が現場での精度より優れているのはなぜですか?
あ: 工場テストは、制御された温度で負荷をかけずに、平坦な場所で低速で実行されます。, リジッドマウント. フィールドは部品重量を追加します (たるみとバックラッシュ), 熱膨張, ケーブルの引きずり, ISO ごとのドリフトを引き起こす動作時間と 9283. 負荷下および温度で再検証し、それらの条件を発注書に書き込むことで、コミットする前にギャップのほとんどを埋めることができます。.
ウェルディングポジショナースペックシートの繰り返し精度数値は実際のものです, しかし、それは研究室の番号です。, で 20 ℃, 穏やかに動く. 現場でのパフォーマンスを信じてしまうのは、ポジショナーの購入において最も一般的で最も高価な間違いです。, なぜならそれに付随する条件は決してあなたの条件ではないからです. 解決策は皮肉ではない; それは測定です, 強制力を持たせた. ISOを採用する 9283 フレームワーク, 実際の部品を取り付け、一定の温度でレーザートラッカーグリッドを実行します, 測定値を角度に変換し直す, そして、決定的に、結果をメソッド付きの条項として注文書に書き込みます。, 条件, そしてツール. そうすれば、あなたが購入する番号は、あなたが溶接する番号になります.
ROBOPTIX は、ISO 9283 を参照した再現性レポートを備えた溶接ポジショナーを提供し、現場でのレーザー トラッカーの受け入れをサポートします, 積載状態および温度での検証と発注条項の草案作成を含む, したがって、仕様は希望ではなく契約です. 最も重い作業や公差が厳しい作業に最適, この検証日は、縫い目のずれや出荷の拒否を初めて防ぐことができて、元が取れます。. 次の記事 (P08) 機械の検証から部品とのマッチングへ移行: ラウンド, 長方形, 不規則なワーク, と溶接ポジショナのそれぞれの構成が要求されます.
聞く ロボティクス ISO 9283 参照レポートとオンサイト レーザー トラッカー受入計画については、発注書に記載してから発注書に記入してください。.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026
参考文献
[1] 国際標準化機構. (1998). ISO 9283:1998, 産業用ロボットの操作 — 性能基準と関連する試験方法.
[2] 公園, J.-H., キム, S.-H., 月, H.-S., & キム, M.-H. (2019). パルスガスメタルアーク溶接におけるさまざまな溶接位置の溶融池挙動と微細構造に対する重力の影響. 応用科学, 9(21).
[3] リュウ, J., ジャン, F., チェン, S., 徐, B., 張, G., チェン, W., & マ, ×. (2023). 異なる溶接位置における可変極性プラズマアーク溶接における溶接池の挙動と溶接ビードの性能に対する重力の影響のメカニズム. 材料, 16(19).