


कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता



समन्वित वेल्डिंग सेल: एक गतिज श्रृंखला के रूप में पोजिशनर और रोबोट
"बिक्री के लिए वेल्डिंग पोजिशनर" टाइप करें और आपको बहुत सारी स्टैंडअलोन मशीनें मिलेंगी . लेकिन जैसे ही कोई रोबोट कोशिका में प्रवेश करता है, प्रश्न "किस पोजिशनर" से "पोजिशनर रोबोट के साथ कैसे चलता है" पर बदल जाता है?यह मार्गदर्शिका उस दूसरे प्रश्न के बारे में है. एक समन्वित वेल्डिंग सेल एक साथ बोल्ट की गई दो मशीनें नहीं है - यह एक गतिज श्रृंखला है जिसमें पोजिशनर एक बाहरी अक्ष है जिसे उसी नियंत्रक द्वारा हल किया जाता है जो रोबोट को चलाता है. हम बताते हैं कि "एकीकरण" गलत लक्ष्य क्यों है, वास्तव में किस समन्वय की आवश्यकता है, और कैसे ROBOPTIX 7वें एक्सिस रोबोट रेल सिस्टम के आसपास समन्वित कोशिकाओं का निर्माण करता है, एक रोबोट बेस / रोबोट कुरसी, और सर्वो पोजिशनर्स .
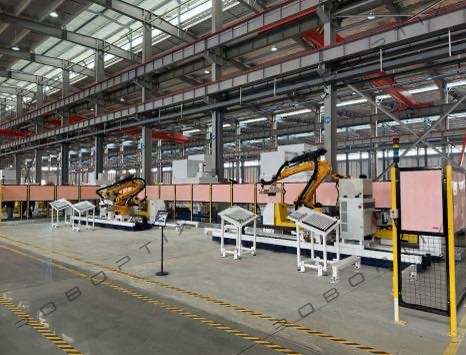
क्यों "एकीकरण" गलत लक्ष्य है?
अधिकांश खरीदार आपूर्तिकर्ताओं से किसी पोजिशनर को रोबोट के साथ "एकीकृत" करने के लिए कहते हैं. एकीकरण का तात्पर्य दो स्वतंत्र नियंत्रकों से हाथ मिलाने का आदान-प्रदान करना है: रोबोट एक चाल पूरी करता है, सिग्नल हो गए, पोजिशनर घूमता है, वापस संकेत करता है, रोबोट फिर से शुरू होता है. वह स्टॉप-स्टार्ट हैंडशेक बिल्कुल वेल्ड को बर्बाद कर देता है. समन्वय अलग है. एक समन्वित सेल में पोजिशनर को अक्ष के रूप में घोषित किया जाता है 7, 8, या 9 रोबोट नियंत्रक के अंदर, और एक एकल व्युत्क्रम-कीनेमेटिक्स सॉल्व प्रत्येक अक्ष-रोबोट और पोजिशनर- को एक प्रक्षेप पथ पर ले जाता है. आप एकीकृत करना बंद करें और हल करना शुरू करें. अंतर यह तय करता है कि आपका सीम स्थिर गति से वेल्ड किया गया है या झटके की श्रृंखला में.
एक गतिज श्रृंखला: रोबोट के विस्तार के रूप में पोजिशनर
एक रोबोट भुजा में छह अक्ष होते हैं; एक समन्वित स्थितिकर्ता और अधिक जोड़ता है. एक हेडस्टॉक टेलस्टॉक पोजिशनर एक घूर्णन अक्ष का योगदान देता है, एक क्षैतिज 3-अक्ष रोटरी पोजिशनर दो या तीन जोड़ सकता है. एक बार नियंत्रक को पोजिशनर की ज्यामिति पता चल जाती है, वेल्ड पथ की योजना कार्टेशियन स्पेस में बनाई गई है और नियंत्रक रोबोट के लिए संयुक्त कोण और पोजिशनर के लिए कोण की एक साथ गणना करता है. ऑपरेटर एक पथ सिखाता है, दो कार्यक्रम नहीं. ये भी है where type selection still matters: आपके द्वारा चुना गया परिवार यह तय करता है कि समन्वय के लिए कौन सी धुरी मौजूद है.
वास्तव में किस समन्वय की आवश्यकता है
तीन कठिन समस्याएँ एक समन्वित कोशिका को केवल सजी हुई कोशिका से अलग करती हैं.
बाह्य-अक्ष अंतर्वेशन
नियंत्रक को वेल्ड पथ के भाग के रूप में पोजिशनर के घूर्णन या झुकाव को प्रक्षेपित करना चाहिए, रोबोट के बाद कतारबद्ध एक अलग चाल के रूप में नहीं. बाह्य-अक्ष प्रक्षेप के बिना, टीसीपी गति अकेले रोबोट की गति है, और पोजिशनर केवल वेल्ड के बीच पकड़ता है - टैकिंग के लिए ठीक है, निरंतर सीम के लिए घातक. इसके साथ, संयुक्त टीसीपी गति पूरे पास के लिए प्रक्रिया विंडो के अंदर रहती है.
पोजिशनर फ़्रेम को रोबोट बेस पर कैलिब्रेट करना
पोजिशनर के कार्य लिफाफे को रोबोट के बेस फ्रेम में व्यक्त किया जाना चाहिए, और एक रोबोट बेस / रोबोट पेडस्टल ही उस फ़्रेम को स्थिर और दोहराने योग्य बनाता है . बस एक फ़्रेम अंशांकन त्रुटि 1 मिमी पर ए 500 मिमी टूल ऑफसेट टीसीपी को लगभग 0.11° घुमाता है, सीवन को मोटे तौर पर बदलना 1 मिमी- एकल वेल्ड बिछाने से पहले ±0.5 मिमी की सहनशीलता के बाहर. रोबोप्टिक्स कमीशनिंग के दौरान पोजिशनर फ्रेम को रोबोट बेस में कैलिब्रेट करता है और इसे फिर से सत्यापित करता है लेज़र ट्रैकर .
तुल्यकालन
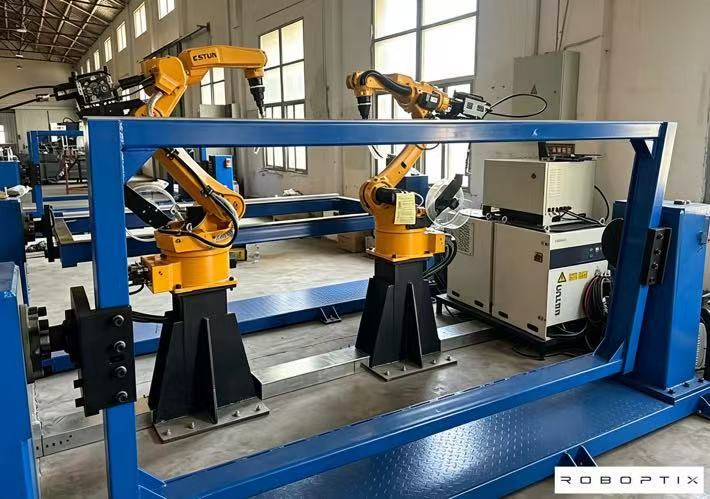
सही फ़्रेम के साथ भी, कुल्हाड़ियों को एक ही पल में चलना चाहिए. ROBOPTIX समन्वित कोशिकाएं EtherCAT वितरित घड़ियों का उपयोग करती हैं ताकि रोबोट और पोजिशनर एक घबराहट-मुक्त समय आधार साझा करें; कुछ मिलीसेकंड का अंतराल टीसीपी गति भिन्नता के रूप में दिखाई देता है, एक स्पंदित प्रक्रिया पर, मनके में दिखाई देने वाली तरंगों के रूप में. सिंक्रोनाइज़ेशन कोई ऐसी सुविधा नहीं है जिसे आप टॉगल करते हैं - यह वह फर्श है जिस पर पूरा सेल खड़ा है.
वेल्ड के माध्यम से लगातार टीसीपी गति
वेल्ड गुणवत्ता गर्मी इनपुट पर जीवित रहती है या मर जाती है, और हीट इनपुट टीसीपी स्पीड पर रहता है या मर जाता है. जब रोबोट और पोजिशनर का समन्वय होता है, नियंत्रक कोनों और समोच्च परिवर्तनों के माध्यम से संयुक्त टीसीपी गति को स्थिर रखता है. जब वे नहीं हैं, जहां अकेले रोबोट को क्षतिपूर्ति करनी होती है वहां गति बढ़ जाती है, और पूल ज़्यादा गरम हो जाता है या भूखा मर जाता है. एक के लिए 1.2 मिमी माइल्ड-स्टील फ़िलेट 1000 मिमी/मिनट, ए 20% स्पीड डिप पैठ को लगभग 15% तक कम कर देता है - उस प्रकार की भिन्नता जो वेल्ड प्रक्रिया योग्यता को विफल कर देती है. छिपी हुई विशिष्टताएँ जो यह तय करती हैं—प्रतिक्रिया, कठोरता, थर्मल ड्रिफ्ट-बिल्कुल यही कारण है कि वे यहां भी मायने रखते हैं .
पथ स्मूथिंग और मिश्रित गति
समन्वय कोने को मिलाने और आगे देखने में भी सक्षम बनाता है: नियंत्रक वर्तमान बिंदु से आगे की योजना बनाता है और संक्रमण को पूरा करता है ताकि टीसीपी कभी बंद न हो. एक आयताकार फ्रेम पर एक माउंट में वेल्डेड (एल-टाइप वेल्डिंग पोजिशनर), मिश्रित गति चार अलग-अलग वेल्ड को एक निरंतर पास में बदल देती है - कम शुरुआत, कम दोष, और पक्षों के बीच कोई ऑपरेटर पुनः फिक्सिंग नहीं करता.
गुरुत्वाकर्षण स्थिरांक: समन्वय कैसे वेल्ड गुणवत्ता की रक्षा करता है
गुरुत्वाकर्षण कोई तटस्थ पृष्ठभूमि बल नहीं है; यह तय करता है कि आपका पिघला हुआ पूल स्थिर रहेगा या आपसे लड़ेगा. एक समन्वित क्षैतिज 3-अक्ष रोटरी पोजिशनर फ्लैट में एक जटिल रूपरेखा भी रख सकता है (1जी) रोबोट वेल्ड करते समय स्थिति, इसलिए गुरुत्वाकर्षण पूल को विकृत करने के बजाय स्थिर कर देता है. यही भौतिक कारण है कि समन्वय बहु-अभिविन्यास कार्य पर फल देता है - न कि केवल चक्र समय पर.
ROBOPTIX समन्वित-सेल बिल्डिंग ब्लॉक
एक समन्वित सेल एक असेंबली है, एक भी SKU नहीं. ROBOPTIX रोबोट को 7वें एक्सिस रोबोट रेल सिस्टम के साथ जोड़ता है जो पहुंच बढ़ाता है, एक रोबोट बेस / रोबोट पेडस्टल जो स्थिर आधार फ़्रेम को परिभाषित करता है, और सर्वो पोजिशनर- हेडस्टॉक टेलस्टॉक पोजिशनर, एल-टाइप वेल्डिंग पोजिशनर, यू-टाइप वेल्डिंग पोजिशनर, क्षैतिज 3-अक्ष रोटरी पोजिशनर, वर्टिकल टिल्टिंग पोजिशनर, या सिंगल एक्सिस रोटरी पोजिशनर-बाहरी अक्ष के रूप में घोषित. रोबोट प्रोग्रामर के बिना दुकानों के लिए, वही सेल नो-प्रोग्रामिंग विज़न-निर्देशित इकाई के रूप में जहाज करता है; तेज़ शुरुआत के लिए, टर्नकी वर्कस्टेशन के रूप में; और लेजर प्रक्रियाओं के लिए, लेज़र-तैयार प्लेटफ़ॉर्म पर. गैर-मानक ज्यामिति को कस्टम प्रोग्राम द्वारा नियंत्रित किया जाता है.
काम किये गये उदाहरण

स्ट्रक्चरल-स्टील आई-बीम (रोबोट + एल-टाइप वेल्डिंग पोजिशनर)
एक फैब्रिकेटर मोटे तौर पर चल रहा है 200 प्रति सप्ताह आई-बीम ने दो रोबोट और मैनुअल फ़्लिप को एक रोबोट के साथ-साथ एल-टाइप वेल्डिंग पोजिशनर के साथ बाहरी अक्ष के रूप में समन्वित किया।. बीम को एक माउंट में प्रत्येक चेहरे पर सपाट प्रस्तुत किया गया है, और मिश्रित गति इसे एक ही पास में वेल्ड कर देती है. क्रेन साइकिलें इधर-उधर गिर गईं 60% और समय को प्रभावी ढंग से शून्य पर पुनः स्थिर करना. समन्वय ने ही सिंगल-पास वेल्ड को ज्यामितीय रूप से संभव बनाया है.
दबाव-वाहिका शैल (रोबोट + हेडस्टॉक टेलस्टॉक पोजिशनर)
एक बर्तन के खोल को घूमते समय एक परिधीय सीम को वेल्ड करने की आवश्यकता होती है. रोबोट वेल्ड करता है; हेडस्टॉक टेलस्टॉक पोजिशनर एक समन्वित बाहरी अक्ष के रूप में घूमता है ताकि सीम निरंतर टीसीपी गति पर सपाट स्थिति में रहे. कोई टर्निंग रोल नहीं-शेल संचालित और निष्क्रिय केंद्रों के बीच घूमता है. सेल प्रक्रिया योग्यता की मांग के अनुसार सहनशीलता रखता है क्योंकि गति कभी नहीं बढ़ती है.
मिश्रित-ज्यामिति कास्टिंग (रोबोट + क्षैतिज 3-अक्ष रोटरी पोजिशनर)
चेहरे पर सीम के साथ एक कास्टिंग, जिसमें एक भी फ्लिप नहीं पहुंचता है, एक क्षैतिज 3-एक्सिस रोटरी पोजिशनर द्वारा संयुक्त-दर-जोड़ उन्मुख होता है, जबकि रोबोट अनुसरण करता है, प्रत्येक सीम को समतल रखा गया. कोई भी साधारण परिवार यह समन्वित कार्य नहीं कर सकता; एकल-अक्ष इकाई निर्दिष्ट करने से वेल्ड निकल जाएंगे जिन तक रोबोट नहीं पहुंच सकता .
आपकी समन्वित-सेल विशिष्टता चेकलिस्ट
ये इनपुट भेजें और ROBOPTIX आपके खरीदने से पहले एक समन्वित विनिर्देश लौटाएगा—कोई पेवॉल गणित को नहीं छिपाएगा.
| इनपुट | क्या निर्दिष्ट करें? | यह समन्वय क्यों तय करता है |
| रोबोट बनाना & नियंत्रक | ब्रांड, नियंत्रक परिवार, बाहरी-अक्ष लाइसेंस | सेट करता है कि क्या पोजिशनर को अक्ष 7-9 के रूप में बिल्कुल भी घोषित किया जा सकता है |
| पोजिशनर परिवार & कुल्हाड़ियों | प्रकार चयन से: हैडस्टॉक, एल प्रकार, 3-अक्ष… | यह तय करता है कि समन्वय के लिए कौन सी बाहरी अक्ष मौजूद हैं |
| बाह्य-अक्ष प्रोटोकॉल | ईथरकैट / प्रोफ़िनेट / Modbus | सिंक गुणवत्ता और घबराहट निर्धारित करता है |
| आवश्यक टीसीपी स्पीड विंडो | आपकी प्रक्रिया द्वारा सहन की जाने वाली मिमी/मिनट सीमा | सर्वो ग्रेड और इंटरपोलेशन की आवश्यकता को बढ़ाता है |
| सहनशीलता बैंड | मुद्रा सटीकता एपी / दोहराव योग्यता आरपी (आईएसओ 9283:1998) | अंशांकन तय करता है + लेजर-ट्रैकर सत्यापन |
| थ्रूपुट लक्ष्य | भाग/घंटा, समय बजट को संभालना | झंडे जहां 7वां एक्सिस रोबोट रेल सिस्टम क्रेन चक्रों को हटाता है |
जब एक समन्वित सेल उत्तर नहीं है
एक समन्वित सेल हमेशा सही खरीदारी नहीं होती है. कम मात्रा वाले काम के लिए, ढीली सहनशीलता (±1 मिमी), या भागों को ऑपरेटर हाथ से पलट सकता है, एक स्टैंडअलोन पोजिशनर प्लस मैनुअल वेल्डिंग - या फिक्स्चर-मुक्त दृष्टिकोण - कुल लागत पर जीतता है. किसी भी आपूर्तिकर्ता से प्रतिबद्धता जताने से पहले उसका ऑडिट करें , और वजनस्टिकर के विरुद्ध स्वामित्व की पांच वर्ष की कुल लागत; एक समन्वित सेल जिसे आप केवल आधा उपयोग करते हैं वह महंगी मशीन है. समन्वय पर खर्च करें जहां भाग इसे उचित ठहराता है; जहां यह नहीं है वहां इसे छोड़ दें. प्रलय, अनुष्ठान नहीं, बजट की सुरक्षा करता है.
अक्सर पूछे जाने वाले प्रश्नों
क्यू: किसी पोजिशनर को रोबोट के साथ एकीकृत और समन्वयित करने के बीच क्या अंतर है??
ए: एकीकरण दो नियंत्रकों को जोड़ता है जो हाथ मिलाते हैं; समन्वय रोबोट नियंत्रक में पोजिशनर को एक बाहरी अक्ष के रूप में घोषित करता है इसलिए एक गतिज समाधान दोनों को संचालित करता है. समन्वय निरंतर टीसीपी गति रखता है; एकीकरण टांके स्टॉप के साथ-साथ चलते हैं.
क्यू: क्या मुझे समन्वय के लिए सर्वो पोजिशनर की आवश्यकता है??
ए: हाँ. बाहरी-अक्ष प्रक्षेप के लिए एक सर्वो पोजिशनर की आवश्यकता होती है जिसे नियंत्रक लगातार कमांड कर सकता है—हेडस्टॉक टेलस्टॉक पोजिशनर, एल-टाइप वेल्डिंग पोजिशनर, यू-टाइप वेल्डिंग पोजिशनर, क्षैतिज 3-अक्ष रोटरी पोजिशनर, वर्टिकल टिल्टिंग पोजिशनर, या सिंगल एक्सिस रोटरी पोजिशनर. ROBOPTIX कभी भी निष्क्रिय टर्निंग रोल का उपयोग नहीं करता है, जिसे बिल्कुल भी समन्वित नहीं किया जा सकता है.
क्यू: कौन सा पोजिशनर परिवार बाहरी धुरी के रूप में सबसे अच्छा काम करता है?
ए: यह आपके भाग की ज्यामिति का अनुसरण करता है : लंबा घूर्णी कार्य → हेडस्टॉक टेलस्टॉक पोजिशनर;
मल्टी-फेस बीम → एल-टाइप वेल्डिंग पोजिशनर;
बड़ा अनियमित → यू-टाइप वेल्डिंग पोजिशनर;
मिश्रित जटिल सीम → क्षैतिज 3-अक्ष रोटरी पोजिशनर;
दोनों तरफ भारी प्लेट → वर्टिकल टिल्टिंग पोजिशनर.
कुल्हाड़ियों का निर्णय परिवार करता है; समन्वय यह तय करता है कि वे रोबोट के साथ कितनी आसानी से आगे बढ़ेंगे.
क्यू: समन्वित-सेल सटीकता को कैसे सत्यापित किया जाता है?
ए: ROBOPTIX ISO 9001-प्रमाणित है और प्रति ISO पोज़ सटीकता AP और पोज़ रिपीटेबिलिटी RP रिपोर्ट करता है 9283:1998, भार के साथ, तापमान, और गति बताई गई, और तृतीय-पक्ष या ऑन-साइट लेज़र-ट्रैकर सत्यापन का समर्थन करता है . शर्तें संख्या हैं; उनके बिना दोहराव का आंकड़ा आधा सच है.
क्यू: क्या 7वां एक्सिस रोबोट रेल सिस्टम समन्वित सेल का हिस्सा हो सकता है??
ए: हाँ. 7वां एक्सिस रोबोट रेल सिस्टम रोबोट की रैखिक पहुंच को एक अन्य समन्वित अक्ष के रूप में विस्तारित करता है, और रोबोट बेस / रोबोट पेडस्टल पूरे सेल को एक स्थिर फ्रेम देता है . साथ में उन्होंने एक रोबोट को बिना किसी स्थान परिवर्तन के एक लंबे हिस्से को काम करने दिया.
एक समन्वित वेल्डिंग सेल एक गतिज श्रृंखला है, दो मशीनें नहीं जो हाथ मिलाना सीख गईं. पोजिशनर को एक बाहरी अक्ष-सर्वो के रूप में मानें, फ़्रेम-कैलिब्रेटेड, और सिंक्रोनाइज्ड—और रोबोट और पोजिशनर एक के रूप में वेल्ड होते हैं, निरंतर टीसीपी गति पर, गुरुत्वाकर्षण आपके लिए काम कर रहा है. रोबोप्टिक्स ISO 9001-प्रमाणित है, 7वें एक्सिस रोबोट रेल सिस्टम से सेल बनाता है, रोबोट बेस / रोबोट कुरसी, और सर्वो पोजिशनर्स, और आईएसओ के अनुसार सटीकता की रिपोर्ट करता है 9283:1998. हमें अपना रोबोट मॉडल भेजें, भाग चित्रण, और सहनशीलता बैंड और हम आपके खरीदने से पहले समन्वित सेल का विवरण देंगे, बाद में नहीं.
निश्चित नहीं कि आपके हिस्से को समन्वय की आवश्यकता है या नहीं?
भेजना रोबोप्टिक्स निःशुल्क समन्वित-सेल विशिष्टता के लिए आपका रोबोट मॉडल और भाग ड्राइंग.
लेखक के बारे में
अनुभव & साख
रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया. इस आलेख में सभी विनिर्देशन डेटा वास्तविक एच से लिया गया है / बी / एल / यू सीरीज उत्पाद डेटाशीट.
कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है.
प्रमाणपत्र
हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023)
आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली
GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली
ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866)
संदर्भ
[1] इंटरनैशनल ऑर्गनाइज़ेशन फॉर स्टैंडर्डाइज़ेशन. (1998). आईएसओ 9283:1998, औद्योगिक रोबोटों में हेरफेर - प्रदर्शन मानदंड और संबंधित परीक्षण विधियाँ.
[2] पार्क, जे.-एच., किम, श।, चंद्रमा, एच.-एस., & किम, एम.-एच. (2019). पिघले हुए पूल व्यवहार पर गुरुत्वाकर्षण का प्रभाव और स्पंदित गैस मेटल आर्क वेल्डिंग में विभिन्न वेल्डिंग स्थितियों पर माइक्रोस्ट्रक्चर का विश्लेषण. अनुप्रयुक्त विज्ञान, 9(21).
[3] लियू, जे।, जियांग, एफ।, चेन, एस।, जू, बी।, झांग, जी।, चेंग, डब्ल्यू, & एमए, एक्स. (2023). विभिन्न वेल्डिंग स्थितियों में परिवर्तनीय ध्रुवता प्लाज्मा आर्क वेल्डिंग में वेल्ड पूल व्यवहार और वेल्ड बीड प्रदर्शन पर गुरुत्वाकर्षण प्रभाव के तंत्र. सामग्री, 16(19).
संबंधित पोस्ट

ट्रांसफार्मर टैंक वेल्डिंग स्वचालन:बड़ी चुनौती का समाधान, गैर-दोहराव वाले भाग

6 रोबोटिक लेजर वेल्डिंग में सामान्य चुनौतियाँ और उन्हें कैसे हल करें

रोबोटिक लेजर वेल्डिंग बनाम की एक व्यापक तुलना. एमआईजी और टीआईजी वेल्डिंग: आपके लिए कौन अच्छा है?

इंस्टालेशन & रोबोटिक लेजर वेल्डिंग सिस्टम के लिए रखरखाव गाइड: एक व्यावहारिक रोडमैप

स्थिरता-मुक्त निर्माण: जब एक वेल्डिंग पोजिशनर कॉम्प्लेक्स जिग्स को बदलता है, टैक वेल्ड, और क्रेन समय
