カスタムロボットワークステーションおよびレーザーシステムメーカー


レーザー溶接ポジショナー: 薄肉溶接の精度と速度
あなたはアーク溶接に関する答えを期待して「販売用溶接ポジショナー」を検索しました. 薄肉ステンレス用, バッテリートレイ, 熱に弱いアセンブリ, より良い質問はレーザーです. レーザー溶接ポジショナーは見た目よりも難しい仕事です: ビームがそれに沿って走っている間、非常に薄い縫い目を平らで静止した状態に保持する必要があります. このガイドでは、レーザー対応プラットフォームが実際に行う必要があることについて説明します。, 速度と精度のトレードオフ, そして、正直に言うと、レーザーは間違った判断です. まず家族を選んでください; のために 6家族の比較, 表を見てください.
レーザー溶接がポジショナーの仕事を変える理由
アーク溶接はぐらつきを許容します; レーザー溶接はできません. 小さなスポットで集束したビームでは、パス全体にわたって縫い目が焦点面に平らで中心に位置する必要があります。. ポジショナが精密機器になる, 回転子だけではなく. 入熱が低い, 歪みが少ないので, ただし、パーツが正確に保持されている場合に限ります, なぜなら 接合部の位置のずれを許容するような大きな溶けた水たまりはありません. スピードがポイント: メートル毎分, 小さなトラッキングエラーはミリ秒以内に溶接ミスになります. ビームが速い; ポジショナーは誠実さを保つものです.
レーザー対応ポジショナーが行うべきこと
縫い目を動かさず平らに保ちます
レーザーの精度は治具と軸によって決まります。. ROBOPTIX は ISO ごとにポーズ精度 AP とポーズ再現性 RP をレポートします 9283:1998 あなたの負荷で, 温度, および速度 - 条件のない数値は半分の真実であるため. 薄いゲージの場合、出荷前にレーザートラッカーで確認します; 測定された証拠のない公差はパンフレットの主張です.
一定の TCP 速度で移動する
ロボットとサーボポジショナーは 1 つの運動チェーンとして移動する必要があります。 ビームは一定の速度で継ぎ目と接触し、スタンドオフになります. ポジショナは外部軸として宣言されており、 コントローラーを介して調整; 7 軸ロボット レール システムにより、到達範囲とロボット ベースが拡張されます。 / ロボットペデスタルは安定したベースフレームを設定します.
熱を放散する, ドリフトを避ける
剛性と熱ドリフトが隠れたスペック. 準拠したフレームはクランプ時に屈曲し、温まるとクリープします。, 焦点が合っていない縫い目を歩く. ROBOPTIX は転倒の瞬間を考慮した構造と駆動力を設計, カタログロードだけでなく.
速度と精度のトレードオフ
レーザー溶接は送り速度をクランクにする誘惑にかられます. 限界はビームではなく、ポジショナーの追跡能力です. 目標の縫い目速度 v でのポジショナ追従誤差 e, スタンドオフ偏差は e に比例します; 焦点深度ウィンドウ内にとどまらないと、溶接部の溶け込みが失われます。. のために 0.5 mm焦点深度, 速度で約 ±0.2 mm を超える誤差があると、仕様の範囲外になります。. したがって、実際の送り速度での精度条件を示します。, ISO用 9283:1998—遅いベンチテストではない. 維持できる速度は維持できない速度を上回る. 焦点面を維持できない場合、より安価な定格の軸は高価な溶接になります.
レーザー用のポジショナー ファミリ
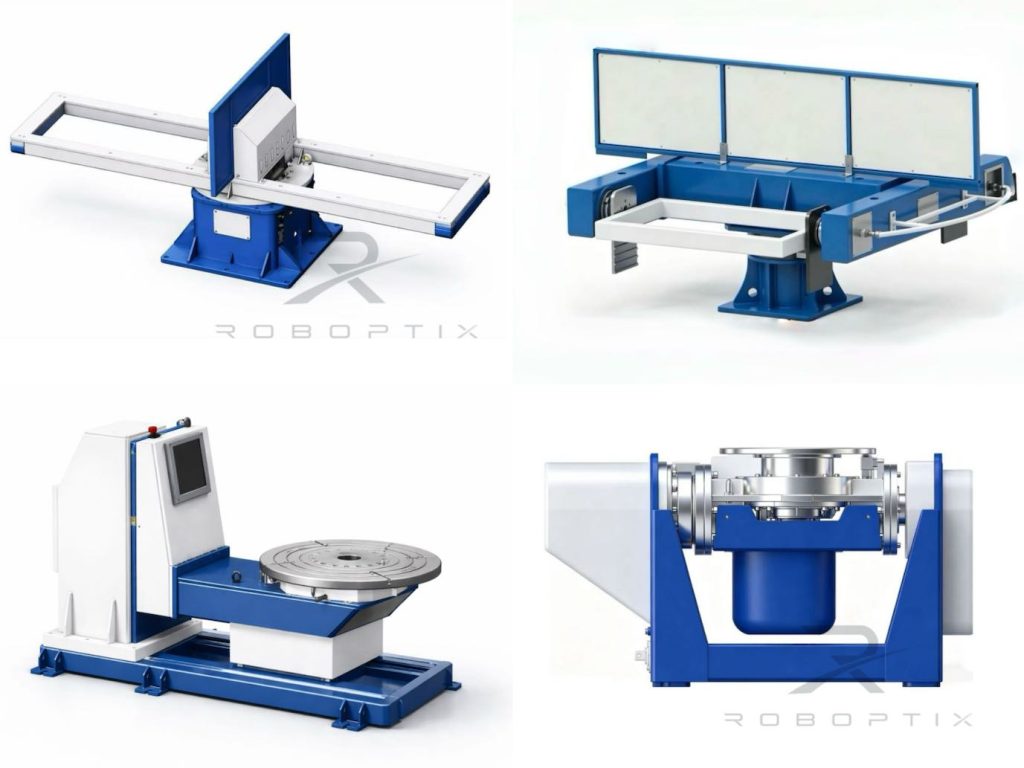
最初にジオメトリを一致させます. L型溶接ポジショナは薄板や小箱に最適; 円形および回転部品は単軸ロータリーポジショナーに適しています; 複雑な混合縫い目は水平 3 軸ロータリー ポジショナーに適しています; U型溶接ポジショナに適した大きな不規則フレーム; 長い回転縫い目はヘッドストック心押し台ポジショナーに適しています; 傾斜用の重いプレートは垂直傾斜ポジショナーに適しています. 可変部品のハンズオフ操作用, プログラミング不要のロボット溶接セルにより、継ぎ目を表示してパスを作成できます; 固定部分の場合, すぐに溶接できる状態で出荷されるターンキーワークステーション—両方とも同じレーザー対応プラットフォーム上にあります.
作業例
薄型エンクロージャーメーカー (ロボット + L型溶接ポジショナ)
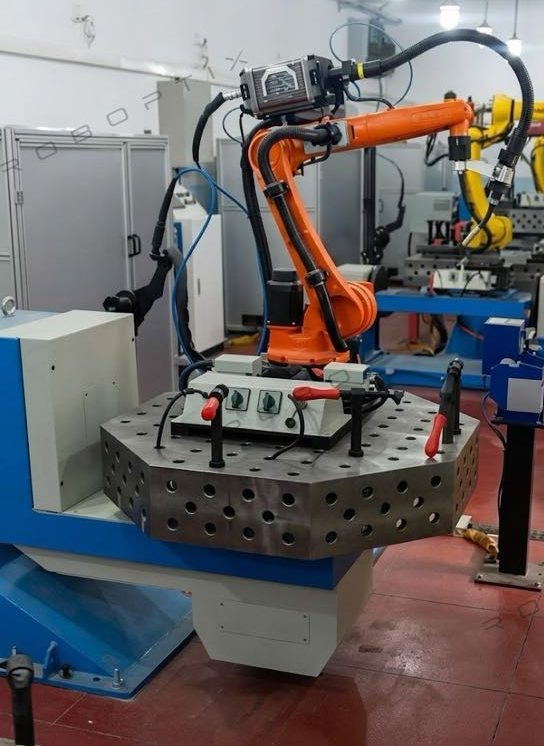
溶接工場 1.0 mm のステンレス製エンクロージャはアークで隅々まで燃え続けました. レーザー対応セル (外部軸として宣言された L 型溶接ポジショナーを備えたロボット) では、継ぎ目は一定の TCP 速度で平らに保持され、ISO に従って ±0.15 mm RP であることが検証されました。 9283:1998 実際の送り速度で. バーンスルーはほぼゼロに低下しました, 修正のために停止することなくビームが全速力で走行したため、スループットが向上しました。. ポジショナー, レーザーではありません, 重要なのはアップグレードだった.
レーザーとアーク: レーザーが勝つ場所
| 要素 | レーザーの位置 | アークポジショナー |
| 縫い目の公差 | きつい (焦点依存) | より寛容に |
| 入熱 | 低い, 低歪み | より高い |
| こんな方に最適 | 細いゲージ, 熱に弱い | 厚い, フィル集中型 |
| ポジション需要 | 高い (焦点面を保持する) | 適度 |
レーザー溶接ポジショナーが解決策ではない場合
レーザーは万能ではありません. 深い浸透が必要な厚い部分, 隙間の広いジョイント, または、フィラーメタルが必要な部品は、アークによく適合することがよくあります. ポジショナーは依然として重要, しかしビームがボトルネックではない. サプライヤーをコミットする前に監査し、工場訪問とベンチテストで仕様書を上回り、5 年間の総所有コストをステッカーと比較検討します。. レーザー料金を支払う場所で支払う; 勝ったところでアークを維持する.
それを選択しない場合
ワークが厚板または隙間を許容する場合, 調整されたアークセルは正直な要求です; ユニークな一回限りの, カスタムプログラム. レーザー対応プラットフォームは薄型でコストを稼ぎます, 正確な, 再現可能な継ぎ目 - すべての溶接部にあるわけではない.
ROBOPTIX がレーザー対応プラットフォームを構築
ROBOPTIX のレーザー対応ソリューションはすべてアセンブリです, 単一の SKU ではありません: 到達範囲を広げる7軸ロボットレールシステム, ロボット基地 / 安定したベースフレームを形成するロボットペデスタル, そしてサーボポジショナー—主軸台心押し台ポジショナー, L型溶接ポジショナ, U型溶接ポジショナ, 横型3軸ロータリーポジショナー, 垂直傾斜ポジショナー, または 単軸回転位置r— 外部軸として宣言. ハンズオフ操作用, 同じハードウェアがプログラミング不要のロボット溶接セルとして出荷されます; 固定部分の場合, ターンキーワークステーションとして; 非標準形状の場合, カスタムプログラムを通じて. レーザー対応プラットフォームは同じ調整されたアーキテクチャです, 焦点面を保持するように作られています.
よくある質問
Q: ポジショナーを「レーザー対応」にする理由?
あ: 縫い目を平らに保ち、高速で焦点面の中心に位置します。: ISO ごとに検証された RP を備えたサーボ軸 9283:1998, ロボットとの外部軸動作の調整, 暖かくなってもたれない硬いフレーム.
Q: 6 つのポジショナー ファミリのいずれかでレーザーを使用できますか?
あ: はい - ジオメトリの一致: 薄板・箱用L型, 丸部品用単軸ロータリー, 3-複雑な縫い目の軸, 大型フレーム用のU型, 長い回転縫い目用のヘッドストック テールストック, 厚板の垂直傾斜.
Q: なぜ速度がポジショナーにストレスを与えるのか?
あ: メートル毎分, 次の小さなエラーにより、ミリ秒単位で継ぎ目が焦点深度の外に出ます。; 限界は追跡です, ビームではない. 実際の送り速度での精度を示します, 遅いベンチテストではない.
Q: 細いゲージではアークよりもレーザーの方が優れていますか?
あ: 通常 - 弱火, 歪みが少ない, シンでのより高いスループット, 正確な縫い目. ただし厚い部分は, 広いギャップ, または、フィラーのニーズがアークによりよく適合することがよくあります.
Q: レーザー対応セルを購入すべきでない場合?
あ: 厚板やすき間のあるワークに, 調整されたアークセル; 一回限りの, カスタムプログラム. まずサプライヤーを監査する そして 5 年間の TCO を比較する.
Q: ROBOPTIX は精度を保証していますか?
あ: ROBOPTIX は ISO 9001 認定を受けており、ISO を使用してポジショナーの精度をレポートします。 9283:1998-調整されたメトリクス, 出荷前にレーザートラッカー検証付き.
レーザー溶接ポジショナーは精密機器です, 回転子だけではなく: 薄い縫い目を平らに保ち、高速走行時に焦点面の中心に配置する必要があります, ロボットとの 1 つの運動連鎖として調整. ROBOPTIX は ISO 9001 認証を取得しており、ISO に従って RP を検証します。 9283:1998 実際の送り速度で, 遅いベンチテストではない.
部品と公差をお送りいただければ、レーザー対応プラットフォームを仕様いたします。
—競合他社のビームが継ぎ目から外れてしまう前に
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
参考文献
[1] 国際標準化機構. (1998). ISO 9283:1998, 産業用ロボットの操作 — 性能基準と関連する試験方法.
[2] 公園, J.-H., キム, S.-H., 月, H.-S., & キム, M.-H. (2019). パルスガスメタルアーク溶接におけるさまざまな溶接位置の溶融池挙動と微細構造に対する重力の影響. 応用科学, 9(21), 4626.
[3] リュウ, J., ジャン, F., チェン, S., 徐, B., 張, G., チェン, W., & マ, ×. (2023). 異なる溶接位置における可変極性プラズマアーク溶接における溶接池の挙動と溶接ビードの性能に対する重力の影響のメカニズム. 材料, 16(19), 6457.