


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



خلية اللحام المنسقة: محدد الموضع والروبوت كسلسلة حركية واحدة
اكتب "موضع اللحام للبيع" و ستجد الكثير من الآلات المستقلة . ولكن في اللحظة التي يدخل فيها الروبوت إلى الخلية, يتحول السؤال من "أي محدد موضع" إلى "كيف يتحرك محدد الموضع مع الروبوت".?"هذا الدليل يدور حول هذا السؤال الثاني. خلية اللحام المنسقة ليست آلتين مثبتتين معًا، بل هي سلسلة حركية واحدة يكون فيها محدد الموضع محورًا خارجيًا يتم حله بواسطة نفس وحدة التحكم التي تحرك الروبوت. نوضح لماذا "الاندماج" هو الهدف الخاطئ, ما يتطلبه التنسيق في الواقع, و كيف يقوم ROBOPTIX ببناء خلايا منسقة حول نظام السكك الحديدية للمحور السابع, قاعدة الروبوت / قاعدة الروبوت, وأجهزة تحديد المواقع .
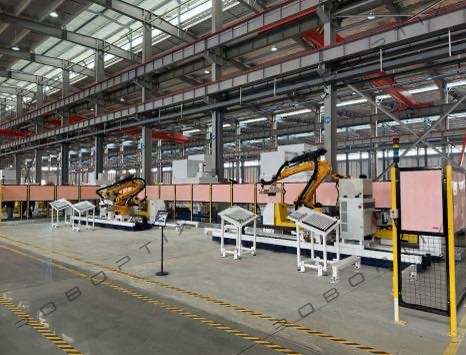
لماذا "الاندماج" هو الهدف الخاطئ؟
يطلب معظم المشترين من الموردين "دمج" أداة تحديد المواقع مع الروبوت. التكامل يعني وجود جهازي تحكم مستقلين يتبادلان المصافحة: ينهي الروبوت الحركة, تم تنفيذ الإشارات, يدور محدد الموضع, إشارات الظهر, يستأنف الروبوت. إن المصافحة بالتوقف والبدء هي بالضبط ما يفسد اللحام. التنسيق مختلف. في الخلية المنسقة يتم الإعلان عن محدد الموضع كمحور 7, 8, أو 9 داخل وحدة تحكم الروبوت, وحل حركي عكسي واحد يدفع كل محور - الروبوت وجهاز تحديد المواقع - على طول مسار واحد. تتوقف عن التكامل وتبدأ في الحل. يحدد التمييز ما إذا كان التماس الخاص بك ملحومًا بسرعة ثابتة أو في سلسلة من الهزات.
سلسلة حركية واحدة: جهاز تحديد الموضع كامتداد للروبوت
ذراع الروبوت لها ستة محاور; يضيف محدد الموضع المنسق المزيد. يساهم محدد موقع Headstock Tailstock بمحور تدوير واحد, يمكن لجهاز تحديد الموضع الدوار الأفقي ثلاثي المحاور إضافة اثنين أو ثلاثة. بمجرد أن تعرف وحدة التحكم هندسة محدد الموضع, يتم تخطيط مسار اللحام في الفضاء الديكارتي وتقوم وحدة التحكم بحساب زوايا المفصل للروبوت وزوايا جهاز تحديد الموضع في وقت واحد. يقوم المشغل بتعليم مسار واحد, وليس برنامجين. وهذا أيضا where type selection still matters: تقرر العائلة التي تختارها المحاور الموجودة المراد تنسيقها.
ما يتطلبه التنسيق في الواقع
ثلاث مسائل صعبة تفصل خلية منسقة عن خلية مزخرفة فقط.
استيفاء المحور الخارجي
يجب أن تقوم وحدة التحكم باستيفاء دوران أداة تحديد الموضع أو إمالتها كجزء من مسار اللحام, ليس بمثابة خطوة منفصلة في قائمة الانتظار بعد الروبوت. بدون استيفاء المحور الخارجي, سرعة TCP هي سرعة الروبوت وحده, ولا يتمكن جهاز تحديد الموضع من اللحاق إلا بين اللحامات - وهو جيد للمعالجة, قاتلة للتماس المستمر. معها, تظل سرعة TCP المدمجة داخل نافذة العملية طوال فترة المرور.
معايرة إطار محدد الموضع لقاعدة الروبوت
يجب أن يتم التعبير عن غلاف عمل محدد الموضع في الإطار الأساسي للروبوت, وقاعدة الروبوت / Robot Pedestal هو ما يجعل هذا الإطار مستقرًا وقابلاً للتكرار . خطأ في معايرة الإطار فقط 1 ملم عند أ 500 تعمل أداة الإزاحة mm على تدوير TCP بحوالي 0.11 درجة, تحويل التماس تقريبا 1 مم - خارج نطاق التسامح ± 0.5 مم قبل وضع اللحام الفردي. روبوتيكس يقوم بمعايرة إطار محدد الموضع لقاعدة الروبوت أثناء التشغيل وإعادة التحقق منه باستخدام تعقب الليزر .
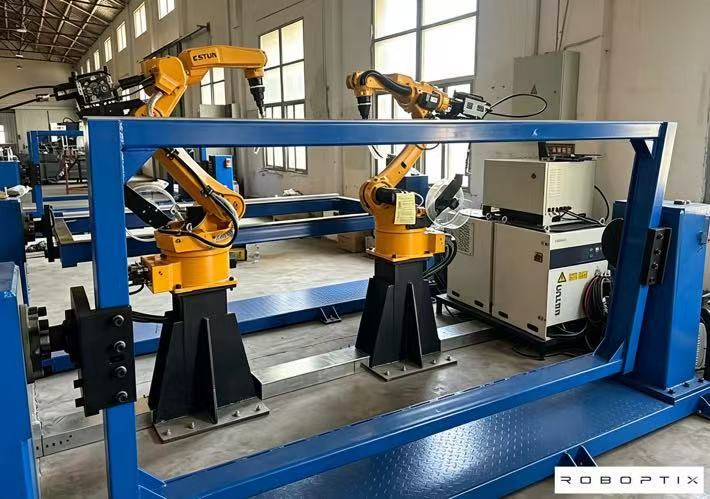
التزامن
حتى مع الإطارات الصحيحة, يجب أن تتحرك المحاور في نفس اللحظة. تستخدم خلايا ROBOPTIX المنسقة ساعات EtherCAT الموزعة بحيث يتشارك الروبوت وجهاز تحديد المواقع في قاعدة زمنية خالية من الارتعاش; تظهر بضعة ميلي ثانية من التأخير كتباين في سرعة TCP و, على عملية نبضية, كتموجات مرئية في الخرزة. المزامنة ليست ميزة يمكنك تبديلها، بل هي الأرضية التي تقف عليها الخلية بأكملها.
سرعة TCP ثابتة عبر اللحام
جودة اللحام تعيش أو تموت عند مدخلات الحرارة, ويعيش الإدخال الحراري أو يموت عند سرعة TCP. عندما يتم التنسيق بين الروبوت وجهاز تحديد المواقع, تحتفظ وحدة التحكم بسرعة TCP المدمجة الثابتة من خلال الزوايا وتغييرات الكفاف. عندما لا يكونون كذلك, ترتفع السرعة حيث يتعين على الروبوت وحده التعويض, ويسخن حمام السباحة أو يتضور جوعًا. ل 1.2 ملم شرائح من الفولاذ الطري عند 1000 مم/دقيقة, أ 20% يؤدي انخفاض السرعة إلى تقليل الاختراق بنسبة 15٪ تقريبًا - وهو نوع الاختلاف الذي يفشل في إجراء عملية اللحام. المواصفات الخفية التي تقرر هذا -رد فعل عنيف, صلابة, الانجراف الحراري - هو بالضبط سبب أهميتهم هنا أيضًا .
تجانس المسار والحركة المخلوطة
يتيح التنسيق أيضًا مزج الزوايا والنظر إلى الأمام: تخطط وحدة التحكم لما هو أبعد من النقطة الحالية وتقوم بتقريب عملية الانتقال بحيث لا يتوقف TCP أبدًا. على إطار مستطيل ملحوم في جبل واحد (ميضعة اللحام من النوع L), تعمل الحركة الممزوجة على تحويل أربعة لحامات منفصلة إلى تمريرة واحدة مستمرة - مما يؤدي إلى بدايات أقل, عيوب أقل, ولا يوجد مشغل يعيد التثبيت بين الجوانب.
ثابت الجاذبية: كيف يحمي التنسيق جودة اللحام
الجاذبية ليست قوة خلفية محايدة; فهو يقرر ما إذا كان حوض السباحة المنصهر الخاص بك سيبقى مسطحًا أم سيحاربك. يمكن لموضع الدوران الأفقي المنسق ثلاثي المحاور أن يحافظ على محيط معقد في الشقة (1ز) الموضع أثناء اللحام بالروبوت, لذا تعمل الجاذبية على استقرار حمام السباحة بدلاً من تشويهه. وهذا هو السبب المادي للتنسيق الذي يؤتي ثماره في العمل متعدد التوجهات، وليس فقط دورة زمنية.
اللبنات الأساسية للخلية المنسقة ROBOPTIX
الخلية المنسقة عبارة عن تجميع, ليس SKU واحد. يقوم ROBOPTIX بإقران الروبوت بنظام السكك الحديدية للمحور السابع الذي يمتد نطاقه, قاعدة الروبوت / قاعدة الروبوت التي تحدد الإطار الأساسي المستقر, وأجهزة تحديد الموضع المؤازرة — أداة ضبط موضع تيلستوك هيادستوك, ميضعة اللحام من النوع L, ميضعة اللحام من النوع U, أداة تحديد الموضع الدوارة الأفقية ذات 3 محاور, مناورة إمالة عمودية, أو أداة تحديد الموضع الدوارة أحادية المحور - المُعلن عنها كمحاور خارجية. للمحلات التجارية التي لا يوجد بها مبرمجين روبوت, يتم شحن نفس الخلية كوحدة موجهة بالرؤية بدون برمجة; لبداية أسرع, كمحطة عمل متكاملة; ولعمليات الليزر, على منصة جاهزة لليزر. تتم معالجة الأشكال الهندسية غير القياسية بواسطة البرنامج المخصص.
أمثلة عملت

الهيكلي الصلب I-Beam (robot + ميضعة اللحام من النوع L)
مصنع يعمل تقريبًا 200 استبدلت عوارض I في الأسبوع روبوتين وقلابات يدوية بروبوت واحد بالإضافة إلى محدد موضع اللحام من النوع L المنسق كمحاور خارجية. يتم تقديم الشعاع بشكل مسطح على كل وجه في حامل واحد, والحركة المخلوطة تلحمها في تمريرة واحدة. انخفضت دورات الرافعة 60% وإعادة تثبيت الوقت بشكل فعال إلى الصفر. التنسيق هو ما جعل اللحام أحادي المسار ممكنًا هندسيًا.
قذيفة أوعية الضغط (robot + غراب الرأس تيلستوك ميضعة)
تحتاج قذيفة السفينة إلى خط محيطي ملحوم أثناء دورانها. الروبوت يلحم; يدور موضع Headstock Tailstock كمحور خارجي منسق بحيث يبقى خط التماس في الموضع المسطح بسرعة TCP ثابتة. لا توجد لفات دوارة -تدور القشرة بين المراكز المدفوعة والخاملة. تحتفظ الخلية بالتسامح الذي يتطلبه تأهيل الإجراء لأن السرعة لا ترتفع أبدًا.
صب الهندسة المختلطة (robot + أداة تحديد الموضع الدوارة الأفقية ذات 3 محاور)
يتم توجيه عملية الصب مع طبقات على الوجوه التي لا يصل إليها أي قلب مفصلاً بواسطة محدد موضع دوار أفقي ثلاثي المحاور بينما يتبع الروبوت, بقي كل التماس مسطحًا. لا يمكن لأي عائلة أبسط أن تفعل هذا بالتنسيق; إن تحديد وحدة أحادية المحور من شأنه أن يترك اللحامات التي لا يستطيع الروبوت الوصول إليها .
قائمة مراجعة مواصفات الخلية المنسقة الخاصة بك
أرسل هذه المدخلات وسيقوم ROBOPTIX بإرجاع مواصفات منسقة قبل الشراء - لا يوجد نظام حظر الاشتراك غير المدفوع يخفي العمليات الحسابية.
| مدخل | ما يجب تحديده | لماذا تقرر التنسيق |
| صنع الروبوت & تحكم | ماركة, عائلة التحكم, تراخيص المحور الخارجي | يضبط ما إذا كان يمكن إعلان محدد الموضع كمحور 7-9 على الإطلاق |
| عائلة الموضع & محاور | من اختيار النوع: غراب الرأس, النوع L, 3-محور… | يقرر المحاور الخارجية الموجودة للتنسيق |
| بروتوكول المحور الخارجي | إيثركات / بروفينيت / مودبوس | يحدد جودة المزامنة والارتعاش |
| نافذة سرعة TCP المطلوبة | مم/دقيقة النطاق الذي تتحمله العملية الخاصة بك | محركات الأقراص المؤازرة والحاجة إلى الاستيفاء |
| فرقة التسامح | تشكل دقة AP / التكرار RP (ايزو 9283:1998) | تقرر المعايرة + التحقق من تعقب الليزر |
| هدف الإنتاجية | أجزاء/ساعة, التعامل مع ميزانية الوقت | العلامات التي يشير فيها نظام السكك الحديدية الآلي للمحور السابع إلى إزالة دورات الرافعة |
عندما لا تكون الخلية المنسقة هي الحل
إن الخلية المنسقة ليست دائمًا الخيار الصحيح. للعمل منخفض الحجم, التسامح فضفاضة (±1 ملم), أو الأجزاء التي يمكن للمشغل أن يقلبها يدويًا, إن جهاز تحديد الموضع المستقل بالإضافة إلى اللحام اليدوي - أو النهج الخالي من التركيبات - يفوز بالتكلفة الإجمالية. تدقيق أي مورد قبل الالتزام , ويزن رهو إجمالي تكلفة الملكية لمدة خمس سنوات مقابل الملصق; الخلية المنسقة التي تستخدمها نصفًا فقط هي آلة باهظة الثمن. أنفق على التنسيق حيث يبرر الجزء ذلك; تخطيها حيث لا يحدث ذلك. الحكم, ليس طقوس, يحمي الميزانية.
الأسئلة المتداولة
س: ما هو الفرق بين دمج وتنسيق جهاز تحديد المواقع مع الروبوت?
أ: يربط التكامل بين وحدتي تحكم تتصافحان; يُعلن التنسيق عن محدد الموضع كمحور خارجي في وحدة التحكم في الروبوت، لذا فإن الحل الحركي الواحد يقود كليهما. التنسيق يحمل سرعة TCP ثابتة; غرز التكامل تتحرك معاً مع التوقف.
س: هل أحتاج إلى محدد موضع مؤازر للتنسيق?
أ: نعم. يتطلب استيفاء المحور الخارجي أداة تحديد موضع مؤازرة يمكن لوحدة التحكم التحكم فيها بشكل مستمر - أداة تحديد موضع غراب الرأس, ميضعة اللحام من النوع L, ميضعة اللحام من النوع U, أداة تحديد الموضع الدوارة الأفقية ذات 3 محاور, مناورة إمالة عمودية, أو محدد الموضع الدوار ذو المحور الواحد. لا يستخدم ROBOPTIX أبدًا لفات الدوران الخاملة, والتي لا يمكن تنسيقها على الإطلاق.
س: ما هي عائلة الموضع التي تعمل بشكل أفضل كمحور خارجي?
أ: إنه يتبع هندسة الجزء الخاص بك : عمل دوراني طويل → أداة تحديد موضع غراب الرأس;
عوارض متعددة الوجوه → محدد موضع اللحام من النوع L;
كبير غير منتظم → موضع اللحام من النوع U;
طبقات معقدة مختلطة → أداة تحديد الموضع الدوارة الأفقية ثلاثية المحاور;
لوحة ثقيلة على كلا الجانبين → محدد موضع الإمالة العمودي.
الأسرة تقرر المحاور; التنسيق يقرر مدى سلاسة تحركهم مع الروبوت.
س: كيف يتم التحقق من دقة الخلية المنسقة?
أ: ROBOPTIX حاصل على شهادة ISO 9001 وتشكل التقارير دقة AP وقابلية التكرار RP لكل ISO 9283:1998, مع الحمل, درجة حرارة, والسرعة المذكورة, ويدعم التحقق من جهاز تعقب الليزر من طرف ثالث أو في الموقع . الشروط هي العدد; رقم التكرار بدونها هو نصف الحقيقة.
س: هل يمكن لنظام السكك الحديدية الآلي للمحور السابع أن يكون جزءًا من الخلية المنسقة?
أ: نعم. يعمل نظام السكك الحديدية للروبوت ذو المحور السابع على توسيع المدى الخطي للروبوت كمحور منسق آخر, وقاعدة الروبوت / يوفر Robot Pedestal للخلية بأكملها إطارًا ثابتًا . لقد سمحوا معًا لروبوت واحد بأداء جزء طويل دون تغيير موضعه.
خلية اللحام المنسقة هي سلسلة حركية واحدة, وليس آلتين تعلمتا المصافحة. تعامل مع محدد الموضع كمحور خارجي مؤازر, معايرة الإطار, ومتزامنة - ويتم لحام الروبوت وجهاز تحديد الموضع كواحد, بسرعة TCP ثابتة, مع الجاذبية تعمل من أجلك. ROBOPTIX حاصل على شهادة ISO 9001, يبني الخلية من نظام السكك الحديدية للمحور السابع, قاعدة الروبوت / قاعدة الروبوت, وأجهزة تحديد المواقع, ودقة التقارير لكل ISO 9283:1998. أرسل لنا نموذج الروبوت الخاص بك, رسم جزء, ونطاق التسامح وسنقوم بتحديد الخلية المنسقة قبل الشراء, ليس بعد.
لست متأكدا ما إذا كان الجزء الخاص بك يحتاج إلى التنسيق?
يرسل روبوتيكس نموذج الروبوت الخاص بك ورسم الأجزاء للحصول على مواصفات خلية منسقة مجانية.
عن المؤلف
خبرة & أوراق اعتماد
متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. جميع بيانات المواصفات الواردة في هذه المقالة مأخوذة من H / ب / ل / أوراق بيانات المنتج من سلسلة U.
خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner.
الشهادات
مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023)
ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة
GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة
الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866)
مراجع
[1] المنظمة الدولية للتوحيد القياسي. (1998). ايزو 9283:1998, التعامل مع الروبوتات الصناعية – معايير الأداء وطرق الاختبار ذات الصلة.
[2] حديقة, ج.-ح., كيم, ش., قمر, ه.-س., & كيم, م.-ح. (2019). تأثير الجاذبية على سلوك البركة المنصهرة وتحليل البنية المجهرية على مواضع اللحام المختلفة في لحام القوس المعدني بالغاز النبضي. العلوم التطبيقية, 9(21).
[3] ليو, ج., جيانغ, ف., تشين, س., شو, ب., تشانغ, ز., تشنغ, دبليو., & أماه, X. (2023). آليات تأثير الجاذبية على سلوك حوض اللحام وأداء خرزة اللحام في لحام قوس البلازما ذو القطبية المتغيرة عبر مواضع لحام مختلفة. مواد, 16(19).
المشاركات ذات الصلة

5 أسئلة يجب طرحها قبل شراء خلية لحام آلية للفولاذ الإنشائي

تحليل عائد الاستثمار للحام بالليزر الآلي: هل يستحق الاستثمار?

عائد الاستثمار لخلية اللحام الروبوتية غير المبرمجة: دليل عملي لتطبيقات الفولاذ الإنشائي

2026 دليل المشتري لأداة تحديد موضع الروبوت: الجميع 5 الأنواع التي تمت مقارنتها - الرأس والغراب الخلفي, النوع L, نوع U, والمزيد

5 الأسباب التي تجعل لحام قطع العمل الكبيرة غير فعال - وكيف يحل جهاز تحديد الموضع الآلي كل منها
