


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Koordineli Kaynak Hücresi: Tek Kinematik Zincir Olarak Pozisyoner ve Robot
"Satılık kaynak konumlayıcı" yazın ve çok sayıda bağımsız makine bulacaksınız . Ama bir robotun hücreye girdiği an, soru "hangi pozisyoner"den "pozisyoner robotla nasıl hareket ediyor"a kayar?” Bu kılavuz ikinci soruyla ilgili. Koordineli bir kaynak hücresi, birbirine cıvatalanmış iki makine değildir; konumlayıcının, robotu çalıştıran aynı kontrolör tarafından çözülen bir dış eksen olduğu tek bir kinematik zincirdir.. “Entegrasyonun” neden yanlış hedef olduğunu açıklıyoruz, koordinasyonun gerçekte ne gerektirdiğini, Ve ROBOPTIX, 7. Eksen Robot Ray Sistemi etrafında nasıl koordineli hücreler oluşturur?, bir Robot Tabanı / Robot Kaidesi, ve servo konumlayıcılar .
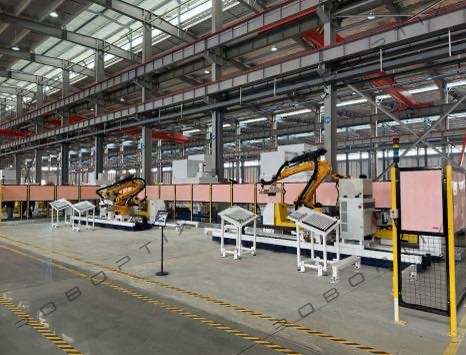
“Entegrasyon” Neden Yanlış Hedef?
Çoğu alıcı tedarikçilerden konumlayıcıyı robotla "entegre etmelerini" istiyor. Entegrasyon, iki bağımsız denetleyicinin el sıkışmasını gerektirir: robot bir hareketi bitirir, sinyaller tamamlandı, konumlayıcı döner, geri sinyaller, robot devam ediyor. Bu stop-start el sıkışması tam olarak bir kaynağı mahveden şeydir. Koordinasyon farklıdır. Koordineli bir hücrede konumlayıcı eksen olarak bildirilir 7, 8, veya 9 robot kontrol ünitesinin içinde, ve tek bir ters kinematik çözümü, her ekseni (robot ve konumlayıcı) tek bir yörünge boyunca yönlendirir. Entegrasyonu bırakıp çözmeye başlıyorsunuz. Bu ayrım, dikişinizin sabit bir hızda mı yoksa bir dizi sarsıntıyla mı kaynaklanacağına karar verir..
Bir Kinematik Zincir: Robotun Uzantısı Olarak Pozisyoner
Bir robot kolunun altı ekseni vardır; koordineli bir konumlayıcı daha fazlasını ekler. Bir Mesnetli Punta Konumlandırıcı bir dönüş eksenine katkıda bulunur, Yatay 3 Eksenli Döner Konumlandırıcı iki veya üç ekleyebilir. Kontrolör konumlayıcının geometrisini öğrendikten sonra, kaynak yolu Kartezyen alanda planlanır ve kontrolör, robotun bağlantı açılarını ve konumlayıcının açılarını aynı anda hesaplar. Operatör bir yolu öğretir, iki program değil. Bu aynı zamanda where type selection still matters: seçtiğiniz aile hangi eksenlerin koordine edileceğine karar verir.
Koordinasyonun Gerçekte Neyi Gerektirdiği
Koordineli bir hücreyi, yalnızca dekore edilmiş bir hücreden ayıran üç zor sorun var.
Dış Eksen Enterpolasyonu
Kontrolör, kaynak yolunun bir parçası olarak konumlayıcının dönüşünü veya eğimini enterpolasyonla yapmalıdır, robottan sonra sıralanan ayrı bir hareket olarak değil. Harici eksen enterpolasyonu olmadan, TCP hızı robotun tek başına hızıdır, ve konumlayıcı yalnızca kaynaklar arasında yetişir; puntolama için uygundur, sürekli dikiş için ölümcül. onunla, birleşik TCP hızı tüm geçiş boyunca işlem penceresinin içinde kalır.
Konumlandırıcı Çerçevesinin Robot Tabanına Kalibre Edilmesi
Konumlandırıcının çalışma zarfı robotun taban çerçevesinde ifade edilmelidir, ve bir Robot Üssü / Robot Kaidesi bu çerçeveyi sabit ve tekrarlanabilir kılan şeydir . Sadece bir çerçeve kalibrasyon hatası 1 mm'de bir 500 mm takım ofseti TCP'yi yaklaşık 0,11° döndürür, dikişi kabaca kaydırmak 1 mm—tek bir kaynak döşenmeden önce ±0,5 mm toleransın dışında. ROBOPTIX devreye alma sırasında konumlayıcı çerçevesini robot tabanına göre kalibre eder ve bunu bir lazer takip cihazı .
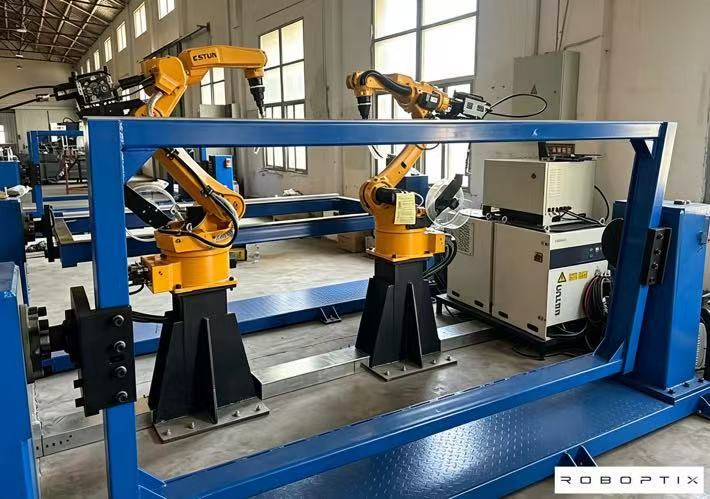
Senkronizasyon
Doğru çerçevelerle bile, eksenler aynı anda hareket etmelidir. ROBOPTIX koordineli hücreler EtherCAT dağıtılmış saatleri kullanır, böylece robot ve konumlayıcı titreşimsiz bir zaman tabanını paylaşır; TCP hızı değişimi olarak birkaç milisaniyelik gecikme ortaya çıkıyor ve, darbeli bir süreçte, boncukta gözle görülür dalgalanmalar olarak. Senkronizasyon, değiştirebileceğiniz bir özellik değildir; tüm hücrenin üzerinde durduğu zemindir.
Kaynak Boyunca Sabit TCP Hızı
Kaynak kalitesi ısı girdisine bağlı olarak yaşar veya ölür, ve ısı girişi TCP hızında yaşar veya ölür. Robot ve konumlayıcı koordine edildiğinde, kontrolör köşelerde ve kontur değişikliklerinde birleşik TCP hızını sabit tutar. Onlar olmadığında, robotun tek başına telafi etmek zorunda olduğu yerde hız yükselir, ve havuz aşırı ısınıyor veya aç kalıyor. bir için 1.2 mm yumuşak çelik fileto 1000 mm/dak, A 20% hız düşüşü nüfuzu yaklaşık oranında azaltır; bu, kaynak prosedürü kalifikasyonunu geçemeyen türden bir değişikliktir. Buna karar veren gizli özellikler—tepki, sertlik, termal sürüklenme—burada da önemli olmalarının nedeni tam olarak budur .
Yol Yumuşatma ve Karma Hareket
Koordinasyon aynı zamanda köşe birleştirme ve ileriye bakma olanağı sağlar: denetleyici mevcut noktanın ötesini planlar ve geçişi yuvarlar, böylece TCP asla durmaz. Tek bir montaj parçasına kaynaklanmış dikdörtgen bir çerçeve üzerinde (L Tipi Kaynak Pozisyoneri), karma hareket dört ayrı kaynağı tek bir sürekli geçişe dönüştürür; daha az başlangıç, daha az kusur, ve kenarlar arasında operatörün yeniden sabitleme yapması gerekmez.
Yerçekimi Sabiti: Koordinasyon Kaynak Kalitesini Nasıl Korur?
Yerçekimi nötr bir arka plan kuvveti değildir; erimiş havuzunuzun düz durup durmayacağına veya sizinle savaşıp savaşmayacağına karar verir. Koordineli bir Yatay 3 Eksenli Döner Konumlandırıcı, düz yüzeyde karmaşık bir konturu bile tutabilir (1G) robot kaynak yaparken pozisyon, böylece yer çekimi havuzu bozmak yerine dengede tutar. Koordinasyonun sadece döngü süresinde değil, çok yönlü çalışmalarda da işe yaramasının fiziksel nedeni budur.
ROBOPTIX Koordineli Hücre Yapı Taşları
Koordineli bir hücre bir topluluktur, tek bir SKU değil. ROBOPTIX, robotu erişimi genişleten 7. Eksen Robot Ray Sistemiyle eşleştirir, bir Robot Tabanı / Sabit taban çerçevesini tanımlayan Robot Kaidesi, ve servo konumlayıcılar—Mesnetli Punta Konumlandırıcı, L Tipi Kaynak Pozisyoneri, U Tipi Kaynak Pozisyoneri, Yatay 3 Eksenli Döner Konumlandırıcı, Dikey Devirme Konumlandırıcı, veya Tek Eksenli Döner Konumlandırıcı—harici eksenler olarak beyan edilir. Robot programlayıcısı olmayan mağazalar için, aynı hücre, programlama gerektirmeyen, görsel yönlendirmeli bir ünite olarak gönderilir; daha hızlı bir başlangıç için, anahtar teslimi iş istasyonu olarak; ve lazer işlemleri için, lazere hazır bir platformda. Standart dışı geometriler özel program tarafından işlenir.
Çalışılan Örnekler

Yapısal Çelik I-Kiriş (robot + L Tipi Kaynak Pozisyoneri)
Kabaca çalışan bir fabrikatör 200 Haftalık I-kirişler, iki robotun yerini aldı ve manuel çevirmeler, bir robot ve harici eksenler olarak koordine edilen bir L Tipi Kaynak Pozisyoneriyle değiştirildi. Kiriş tek bir montajda her yüzde düz olarak sunulur, ve karma hareket onu tek geçişte kaynaklıyor. Vinç döngüleri azaldı 60% ve sabitleme süresinin etkili bir şekilde sıfıra ayarlanması. Koordinasyon, tek geçişli kaynağı geometrik olarak mümkün kılan şeydir.
Basınçlı Kap Kabuğu (robot + Mesnetli Punta Konumlandırıcı)
Bir gemi kabuğu dönerken kaynaklanmış bir çevresel dikişe ihtiyaç duyar. Robot kaynak yapıyor; Mesnetli Punta Konumlandırıcı koordineli bir dış eksen olarak döner, böylece dikiş sabit TCP hızında düz konumda kalır. Dönme rulosu yok—kabuk, tahrik edilen ve rölanti merkezleri arasında döner. Hücre, prosedür yeterliliğinin gerektirdiği toleransı korur çünkü hız asla yükselmez.
Karışık Geometrili Döküm (robot + Yatay 3 Eksenli Döner Konumlandırıcı)
Tek bir çevirmenin ulaşamayacağı yüzeylerde dikişleri olan bir döküm, robot takip ederken Yatay 3 Eksenli Döner Konumlandırıcı tarafından eklem eklem yönlendirilir, her dikiş düz tutuldu. Daha basit bir aile bunu koordineli bir şekilde yapamaz; tek eksenli bir ünitenin belirtilmesi robotun ulaşamayacağı kaynaklar bırakacaktır .
Koordineli Hücre Spesifikasyonu Kontrol Listeniz
Bu girdileri gönderin ve ROBOPTIX, satın almadan önce koordineli bir spesifikasyon döndürsün; matematiği gizleyen bir ödeme duvarı yok.
| Giriş | Ne belirtilmeli? | Neden koordinasyona karar veriyor? |
| Robot yapımı & denetleyici | Marka, denetleyici ailesi, harici eksen lisansları | Pozisyonerin 7-9 arası eksen olarak bildirilip bildirilemeyeceğini ayarlar |
| Pozisyoner ailesi & eksenler | Tür seçiminden: Mesnetli, L-Tipi, 3-Eksen… | Koordinasyon için hangi harici eksenlerin mevcut olduğuna karar verir |
| Harici eksen protokolü | EtherCAT / Profinet / Modbus | Senkronizasyon kalitesini ve titreşimi belirler |
| Gerekli TCP hız penceresi | prosesinizin tolere edebileceği mm/dak aralığı | Servo derecesini ve enterpolasyon ihtiyacını yönlendirir |
| Tolerans bandı | Poz doğruluğu AP / tekrarlanabilirlik RP (ISO 9283:1998) | Kalibrasyona karar verir + lazer takip cihazı doğrulaması |
| İşleme hedefi | Parça/saat, zaman bütçesini yönetme | 7. Eksen Robot Ray Sisteminin vinç çevrimlerini ortadan kaldırdığı bayraklar |
Koordineli Bir Hücre Cevap Olmadığında
Koordineli bir hücre her zaman doğru satın alma değildir. Düşük hacimli işler için, gevşek toleranslar (±1 mm), veya operatörün elle çevirebileceği parçalar, bağımsız bir konumlayıcı ve manuel kaynak (veya fikstürsüz yaklaşım) toplam maliyette kazanç sağlar. Taahhütte bulunmadan önce herhangi bir tedarikçiyi denetleyin , ve ağırlığıEtikete göre beş yıllık toplam sahip olma maliyeti; yalnızca yarısını kullandığınız koordineli bir hücre pahalı bir makinedir. Parçanın haklı çıkardığı yerde koordinasyona harcayın; olmadığı yerde atla. Yargı, ritüel değil, bütçeyi korur.
Sıkça Sorulan Sorular
Q: Bir konumlayıcıyı bir robotla entegre etmek ve koordine etmek arasındaki fark nedir??
A: Entegrasyon, el sıkışan iki denetleyiciyi birbirine bağlar; koordinasyon, konumlayıcıyı robot kontrolöründe harici bir eksen olarak bildirir, böylece tek bir kinematik çözüm her ikisini de çalıştırır. Koordinasyon sabit TCP hızını korur; entegrasyon dikişleri duraklarla birlikte hareket eder.
Q: Koordinasyon için bir servo konumlayıcıya ihtiyacım var mı??
A: Evet. Harici eksen enterpolasyonu, kontrolörün sürekli olarak komut verebileceği bir servo konumlandırıcı gerektirir — Mesnetli Punta Konumlandırıcı, L Tipi Kaynak Pozisyoneri, U Tipi Kaynak Pozisyoneri, Yatay 3 Eksenli Döner Konumlandırıcı, Dikey Devirme Konumlandırıcı, veya Tek Eksen Döner Pozisyoner. ROBOPTIX asla boşta dönen ruloları kullanmaz, hiçbir şekilde koordine edilemeyen.
Q: Hangi konumlayıcı ailesi dış eksen olarak en iyi şekilde çalışır??
A: Parça geometrinizi takip eder : uzun dönme çalışması → Mesnetli Punta Konumlandırıcı;
çok yüzlü kirişler → L Tipi Kaynak Pozisyoner;
büyük düzensiz → U Tipi Kaynak Pozisyoneri;
karışık karmaşık dikişler → Yatay 3 Eksenli Döner Konumlandırıcı;
her iki tarafta ağır plaka → Dikey Devirme Konumlandırıcı.
Aile eksenlere karar veriyor; robotla ne kadar düzgün hareket edeceklerine koordinasyon karar verir.
Q: Koordineli hücre doğruluğu nasıl doğrulanır??
A: ROBOPTIX, ISO 9001 sertifikalıdır ve poz doğruluğu AP'sini ve ISO başına poz tekrarlanabilirliği RP'yi rapor eder 9283:1998, yük ile, sıcaklık, ve belirtilen hız, ve üçüncü taraf veya yerinde lazer takip cihazı doğrulamasını destekler . Koşullar sayıdır; onlar olmadan tekrarlanabilirlik rakamı yarı gerçektir.
Q: 7. Eksen Robot Ray Sistemi koordineli hücrenin parçası olabilir mi??
A: Evet. 7. Eksen Robot Ray Sistemi, robotun doğrusal erişimini başka bir koordineli eksen olarak genişletir, ve Robot Üssü / Robot Kaidesi tüm hücreye sabit bir çerçeve kazandırır . Birlikte bir robotun yeniden konumlandırmaya gerek kalmadan uzun bir parçaya hizmet etmesine izin verdiler.
Koordineli bir kaynak hücresi bir kinematik zincirdir, el sıkışmayı öğrenen iki makine değil. Konumlandırıcıyı harici bir eksen olarak ele alın — servo, çerçeve kalibreli, ve senkronize—ve robot ile konumlayıcı tek bir kaynak olarak kaynak yapıyor, sabit TCP hızında, yerçekimi sizin için çalışırken. ROBOPTIX ISO 9001 sertifikalıdır, 7. Eksen Robot Ray Sisteminden hücre oluşturur, Robot Tabanı / Robot Kaidesi, ve servo konumlayıcılar, ve ISO başına doğruluğu bildirir 9283:1998. Robot modelinizi bize gönderin, parça çizimi, ve tolerans bandı ve satın almadan önce koordineli hücreyi belirleyeceğiz, sonra değil.
Rolünüzün koordinasyona ihtiyacı olup olmadığından emin değilsiniz?
Göndermek ROBOPTIX Serbest koordineli hücre spesifikasyonu için robot modeliniz ve parça çiziminiz.
Yazar Hakkında
Deneyim & Kimlik bilgileri
Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya. Bu makaledeki tüm spesifikasyon verileri gerçek H'den alınmıştır. / B / L / U serisi ürün veri sayfaları.
Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir.
Sertifikalar
Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi
GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi
AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866)
Referanslar
[1] Uluslararası Standardizasyon Örgütü. (1998). ISO 9283:1998, Endüstriyel Robotların Manipüle Edilmesi - Performans Kriterleri ve İlgili Test Yöntemleri.
[2] Park, J.-H., kim, S.-H., Ay, H.-S., & kim, M.-H. (2019). Yerçekiminin Erimiş Havuz Davranışı Üzerindeki Etkisi ve Darbeli Gazaltı Metal Ark Kaynağında Çeşitli Kaynak Pozisyonlarında Mikro Yapının Analizi. Uygulamalı Bilimler, 9(21).
[3] Liu, J., Jiang, F., Çen, S., Xu, B., Zhang, G., Cheng, W., & anne, X. (2023). Farklı Kaynak Pozisyonlarında Değişken Polariteli Plazma Ark Kaynağında Kaynak Havuzu Davranışı ve Kaynak Boncuk Performansı Üzerindeki Yerçekimi Etkisinin Mekanizmaları. Malzemeler, 16(19).
İLGİLİ YAZILAR

Trafo Tankı Kaynak Otomasyonu:Büyük Sorunu Çözmek, Tekrarlanmayan Parçalar

7Kaynak Otomasyonunda Eksen Robotu: Gerçek Vaka Çalışmaları ve Yatırım Getirisi Örnekleri

Görüş Kılavuzlu Robotik Kaynak Hücresini Mevcut Bir Üretim Hattına Nasıl Entegre Edebiliriz?

Fikstürsüz İmalat: Kaynak Pozisyoneri Karmaşık Tezgahların Yerini Aldığında, Punta Kaynakları, ve Vinç Zamanı

Robotik Kaynak Hücresi Nedir?? 2026 Başlangıç Kılavuzu | 37 Alışveriş Verileri
