


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



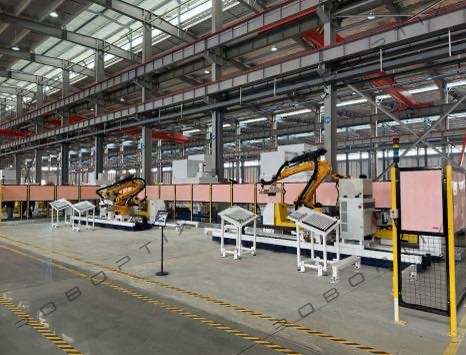
Sel Pengelasan Terkoordinasi: Positioner dan Robot sebagai Satu Rantai Kinematik
Ketik “welding positioner untuk dijual” dan Anda akan menemukan banyak mesin mandiri . Tapi saat robot memasuki sel, pertanyaannya beralih dari “pengatur posisi yang mana” menjadi “bagaimana pengatur posisi bergerak dengan robot?Panduan ini tentang pertanyaan kedua. Sel las yang terkoordinasi bukanlah dua mesin yang disatukan—merupakan satu rantai kinematik yang pengatur posisinya adalah sumbu eksternal yang diselesaikan oleh pengontrol yang sama yang menggerakkan robot.. Kami menjelaskan mengapa “integrasi” adalah tujuan yang salah, koordinasi apa yang sebenarnya diperlukan, Dan bagaimana ROBOPTIX membangun sel terkoordinasi di sekitar Sistem Rel Robot Sumbu ke-7, Pangkalan Robot / Alas Robot, dan pengatur posisi servo .
Mengapa “Integrasi” Adalah Tujuan yang Salah
Kebanyakan pembeli meminta pemasok untuk “mengintegrasikan” positioner dengan robot. Integrasi menyiratkan dua pengontrol independen yang saling berjabat tangan: robot menyelesaikan gerakannya, sinyal selesai, pengatur posisi berputar, sinyal kembali, robot melanjutkan. Jabat tangan stop-start itulah yang merusak pengelasan. Koordinasi berbeda. Dalam sel terkoordinasi, positioner dinyatakan sebagai sumbu 7, 8, atau 9 di dalam pengontrol robot, dan satu penyelesaian kinematika terbalik menggerakkan setiap sumbu—robot dan pengatur posisi—sepanjang satu lintasan. Anda berhenti berintegrasi dan mulai menyelesaikan. Perbedaannya menentukan apakah jahitan Anda dilas dengan kecepatan konstan atau dalam serangkaian sentakan.
Satu Rantai Kinematik: Positioner sebagai Perpanjangan Robot
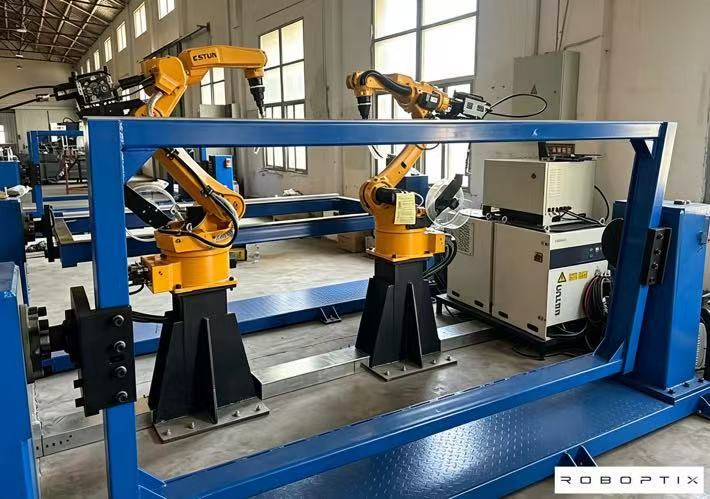
Lengan robot memiliki enam sumbu; pengatur posisi yang terkoordinasi menambahkan lebih banyak. Headstock Tailstock Positioner menyumbangkan satu sumbu putar, Positioner Putar 3 Sumbu Horizontal dapat menambahkan dua atau tiga. Setelah pengontrol mengetahui geometri positioner, jalur pengelasan direncanakan dalam ruang Cartesian dan pengontrol menghitung sudut sambungan untuk robot dan sudut untuk pengatur posisi secara bersamaan. Operator mengajarkan satu jalur, bukan dua program. Ini juga where type selection still matters: keluarga yang Anda pilih memutuskan sumbu mana yang akan dikoordinasikan.
Apa yang Sebenarnya Dibutuhkan Koordinasi
Tiga soal sulit memisahkan sel yang terkoordinasi dari sel yang hanya dihias.
Interpolasi Sumbu Eksternal
Pengontrol harus menginterpolasi rotasi atau kemiringan pengatur posisi sebagai bagian dari jalur pengelasan, bukan sebagai langkah terpisah yang diantri setelah robot. Tanpa interpolasi sumbu eksternal, kecepatan TCP adalah kecepatan robot itu sendiri, dan positioner hanya mengejar di antara lasan—bagus untuk ditempel, fatal untuk jahitan yang terus menerus. Dengan itu, kecepatan TCP gabungan tetap berada di dalam jendela proses untuk keseluruhan lintasan.
Mengkalibrasi Bingkai Positioner ke Basis Robot
Ruang kerja positioner harus dinyatakan dalam kerangka dasar robot, dan Pangkalan Robot / Robot Pedestal inilah yang membuat frame tersebut stabil dan dapat diulang . Kesalahan kalibrasi bingkai saja 1 mm di a 500 offset alat mm memutar TCP sekitar 0,11°, menggeser jahitannya secara kasar 1 mm—di luar toleransi ±0,5 mm sebelum pengelasan tunggal dilakukan. ROBOPTIX mengkalibrasi bingkai positioner ke dasar robot selama commissioning dan memverifikasi ulang dengan a pelacak laser .
Sinkronisasi
Bahkan dengan bingkai yang benar, sumbu harus bergerak pada saat yang bersamaan. Sel terkoordinasi ROBOPTIX menggunakan jam terdistribusi EtherCAT sehingga robot dan pengatur posisi berbagi basis waktu bebas jitter; jeda beberapa milidetik muncul sebagai variasi kecepatan TCP dan, pada proses berdenyut, seperti riak yang terlihat di manik. Sinkronisasi bukanlah fitur yang dapat Anda alihkan—ini adalah tempat di mana seluruh sel berada.
Kecepatan TCP Konstan Melalui Las
Kualitas las hidup atau mati karena masukan panas, dan masukan panas hidup atau mati pada kecepatan TCP. Ketika robot dan positioner dikoordinasikan, pengontrol menjaga kecepatan TCP gabungan tetap konstan melalui perubahan sudut dan kontur. Ketika mereka tidak melakukannya, kecepatan melonjak di mana pun robot harus mengimbanginya, dan kolam menjadi terlalu panas atau kelaparan. Untuk a 1.2 mm fillet baja ringan di 1000 mm/menit, A 20% penurunan kecepatan memotong penetrasi sekitar 15%—jenis variasi yang gagal dalam kualifikasi prosedur pengelasan. Spesifikasi tersembunyi yang menentukan ini—reaksi, kekakuan, penyimpangan termal—itulah sebabnya hal ini juga penting di sini .
Penghalusan Jalur dan Gerakan Campuran
Koordinasi juga memungkinkan perpaduan sudut dan pandangan ke depan: pengontrol berencana melampaui titik saat ini dan memutari transisi sehingga TCP tidak pernah berhenti. Pada bingkai persegi panjang yang dilas dalam satu dudukan (Positioner Pengelasan Tipe-L), gerakan campuran mengubah empat las terpisah menjadi satu lintasan kontinu—permulaan lebih sedikit, cacat yang lebih sedikit, dan tidak ada operator yang memasang kembali antar sisi.
Konstanta Gravitasi: Bagaimana Koordinasi Melindungi Kualitas Las
Gravitasi bukanlah kekuatan latar yang netral; ia memutuskan apakah kolam cair Anda akan datar atau melawan Anda. Horizontal 3-Axis Rotary Positioner yang terkoordinasi dapat menjaga kontur yang rumit sekalipun tetap datar (1G) posisi saat robot mengelas, jadi gravitasi menstabilkan kolam, bukan mendistorsinya. Itulah alasan fisik mengapa koordinasi membuahkan hasil pada pekerjaan multi-orientasi—bukan hanya waktu siklus.
Blok Penyusun Sel Terkoordinasi ROBOPTIX
Sel yang terkoordinasi adalah suatu rakitan, tidak ada satu SKU pun. ROBOPTIX memasangkan robot dengan Sistem Rel Robot Sumbu ke-7 yang memperluas jangkauan, Pangkalan Robot / Alas Robot yang mendefinisikan rangka dasar yang stabil, dan pengatur posisi servo—Headstock Tailstock Positioner, Positioner Pengelasan Tipe-L, Positioner Pengelasan Tipe U, Pemosisian Putar 3 Sumbu Horisontal, Pemosisian Miring Vertikal, atau Single Axis Rotary Positioner—dinyatakan sebagai sumbu eksternal. Untuk toko tanpa pemrogram robot, sel yang sama dikirimkan sebagai unit yang dipandu visi tanpa pemrograman; untuk memulai lebih cepat, sebagai stasiun kerja turnkey; dan untuk proses laser, pada platform siap laser. Geometri non-standar ditangani oleh program khusus.
Contoh yang Dikerjakan

I-Beam Struktural-Baja (robot + Positioner Pengelasan Tipe-L)
Seorang fabrikator berjalan dengan kasar 200 I-beam per minggu menggantikan dua robot dan flip manual dengan satu robot ditambah L-Type Welding Positioner yang dikoordinasikan sebagai sumbu eksternal. Sinar dihadirkan rata pada setiap muka dalam satu dudukan, dan gerakan campuran mengelasnya dalam satu lintasan. Siklus derek menurun 60% dan mengatur ulang waktu secara efektif ke nol. Koordinasi inilah yang memungkinkan terjadinya pengelasan single-pass secara geometris.
Cangkang Kapal Tekanan (robot + Pengatur Posisi Tailstock Headstock)
Cangkang kapal membutuhkan jahitan melingkar yang dilas saat berputar. Robot mengelas; Headstock Tailstock Positioner berputar sebagai sumbu eksternal terkoordinasi sehingga jahitan tetap berada pada posisi datar dengan kecepatan TCP konstan. Tidak ada putaran yang berputar—cangkang berputar antara pusat yang digerakkan dan yang menganggur. Sel tersebut mempunyai toleransi yang sesuai dengan tuntutan kualifikasi prosedur karena kecepatannya tidak pernah meningkat.
Pengecoran Geometri Campuran (robot + Pemosisian Putar 3 Sumbu Horisontal)
Pengecoran dengan jahitan pada permukaan yang tidak ada jangkauan baliknya diorientasikan sambungan demi sambungan oleh Pengatur Posisi Putar 3 Sumbu Horizontal sementara robot mengikuti, setiap jahitan tetap rata. Tidak ada keluarga sederhana yang dapat melakukan hal ini secara terkoordinasi; menentukan unit sumbu tunggal akan menghasilkan lasan yang tidak dapat dijangkau robot .
Daftar Periksa Spesifikasi Sel Terkoordinasi Anda
Kirim masukan ini dan ROBOPTIX mengembalikan spesifikasi terkoordinasi sebelum Anda membeli—tidak ada paywall yang menyembunyikan perhitungannya.
| Masukan | Apa yang harus ditentukan | Mengapa memutuskan koordinasi |
| Pembuatan robot & pengontrol | Merek, keluarga pengontrol, lisensi sumbu eksternal | Menyetel apakah positioner dapat dinyatakan sebagai sumbu 7–9 atau tidak |
| Keluarga pengatur posisi & sumbu | Dari pemilihan jenis: Stok kepala, Tipe-L, 3-Sumbu… | Memutuskan sumbu eksternal mana yang ada untuk dikoordinasikan |
| Protokol sumbu eksternal | EtherCAT / Profinet / Modbus | Menentukan kualitas sinkronisasi dan jitter |
| Jendela kecepatan TCP yang diperlukan | rentang mm/mnt yang dapat ditoleransi oleh proses Anda | Mendorong tingkat servo dan kebutuhan interpolasi |
| Kelompok toleransi | Akurasi pose AP / pengulangan RP (ISO 9283:1998) | Memutuskan kalibrasi + verifikasi pelacak laser |
| Target keluaran | Bagian/jam, menangani anggaran waktu | Bendera di mana Sistem Rel Robot Sumbu ke-7 menghilangkan siklus derek |
Ketika Sel Terkoordinasi Bukanlah Jawabannya
Sel yang terkoordinasi tidak selalu merupakan pembelian yang tepat. Untuk pekerjaan bervolume rendah, toleransi yang longgar (±1mm), atau bagian yang dapat dibalik oleh operator dengan tangan, positioner mandiri ditambah pengelasan manual—atau pendekatan tanpa perlengkapan—menguntungkan total biaya. Audit pemasok mana pun sebelum melakukan , dan timbang ttotal biaya kepemilikan selama lima tahun terhadap stiker tersebut; sel terkoordinasi yang hanya Anda gunakan setengahnya adalah mesin yang mahal. Habiskan waktu untuk koordinasi jika bagian tersebut membenarkannya; lewati di tempat yang tidak seharusnya. Keputusan, bukan ritual, melindungi anggaran.
Pertanyaan yang Sering Diajukan
Q: Apa perbedaan mengintegrasikan dan mengkoordinasikan positioner dengan robot?
A: Integrasi menghubungkan dua pengontrol yang berjabat tangan; koordinasi mendeklarasikan pengatur posisi sebagai sumbu eksternal pada pengontrol robot sehingga satu penyelesaian kinematik menggerakkan keduanya. Koordinasi menjaga kecepatan TCP konstan; jahitan integrasi bergerak bersamaan dengan berhenti.
Q: Apakah saya memerlukan pengatur posisi servo untuk berkoordinasi?
A: Ya. Interpolasi sumbu eksternal memerlukan pengatur posisi servo yang dapat diperintahkan pengontrol secara terus menerus—Headstock Tailstock Positioner, Positioner Pengelasan Tipe-L, Positioner Pengelasan Tipe U, Pemosisian Putar 3 Sumbu Horisontal, Pemosisian Miring Vertikal, atau Pemosisian Putar Sumbu Tunggal. ROBOPTIX tidak pernah menggunakan gulungan putar yang menganggur, yang tidak bisa dikoordinasikan sama sekali.
Q: Kelompok positioner mana yang berfungsi paling baik sebagai sumbu eksternal?
A: Ini mengikuti geometri bagian Anda : pekerjaan rotasi panjang → Headstock Tailstock Positioner;
balok multi-wajah → Positioner Pengelasan Tipe-L;
besar tidak beraturan → Positioner Pengelasan Tipe U;
jahitan kompleks campuran → Positioner Putar 3 Sumbu Horisontal;
pelat berat di kedua sisi → Positioner Miring Vertikal.
Keluarga memutuskan kapaknya; koordinasi menentukan seberapa lancar mereka bergerak dengan robot.
Q: Bagaimana keakuratan sel terkoordinasi diverifikasi?
A: ROBOPTIX bersertifikasi ISO 9001 dan melaporkan akurasi pose AP dan kemampuan pengulangan pose RP per ISO 9283:1998, dengan beban, suhu, dan kecepatan dinyatakan, dan mendukung verifikasi pelacak laser pihak ketiga atau di tempat . Syaratnya adalah angkanya; angka pengulangan tanpa mereka adalah setengah kebenaran.
Q: Bisakah Sistem Rel Robot Sumbu ke-7 menjadi bagian dari sel terkoordinasi?
A: Ya. Sistem Rel Robot Sumbu ke-7 memperluas jangkauan linier robot sebagai sumbu terkoordinasi lainnya, dan Pangkalan Robot / Robot Pedestal memberi seluruh sel kerangka yang stabil . Bersama-sama mereka membiarkan satu robot melakukan tugas yang lama tanpa mengubah posisinya.
Sel las terkoordinasi adalah satu rantai kinematik, bukan dua mesin yang belajar berjabat tangan. Perlakukan positioner sebagai sumbu eksternal—servo, dikalibrasi bingkai, dan disinkronkan—dan robot serta positioner dilas menjadi satu, pada kecepatan TCP konstan, dengan gravitasi yang bekerja untuk Anda. ROBOPTIX bersertifikat ISO 9001, membangun sel dari Sistem Rel Robot Sumbu ke-7, Pangkalan Robot / Alas Robot, dan pengatur posisi servo, dan melaporkan akurasi per ISO 9283:1998. Kirimkan model robot Anda kepada kami, gambar bagian, dan pita toleransi dan kami akan menentukan sel terkoordinasinya—sebelum Anda membeli, bukan setelahnya.
Tidak yakin apakah bagian Anda memerlukan koordinasi?
Mengirim ROBOPTIX model robot dan gambar bagian Anda untuk spesifikasi sel terkoordinasi gratis.
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia. Semua data spesifikasi dalam artikel ini diambil dari H / B / L / Lembar data produk seri U.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
Referensi
[1] Organisasi Internasional untuk Standardisasi. (1998). ISO 9283:1998, Memanipulasi Robot Industri - Kriteria Kinerja dan Metode Uji Terkait.
[2] Taman, J.-H., Kim, S.-H., Bulan, H.-S., & Kim, M.-H. (2019). Pengaruh Gravitasi terhadap Perilaku Molten Pool dan Analisis Struktur Mikro pada Berbagai Posisi Pengelasan pada Pengelasan Busur Logam Gas Berpulsa. Ilmu Terapan, 9(21).
[3] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Bu, X. (2023). Mekanisme Pengaruh Gravitasi terhadap Perilaku Kolam Las dan Kinerja Manik Las pada Pengelasan Busur Plasma Polaritas Variabel pada Berbagai Posisi Pengelasan. Bahan, 16(19).
POSTINGAN TERKAIT

3Pelacakan Jahitan Laser D Vision Dijelaskan:Dari Point Cloud ke Jalur Las dalam Hitungan Detik

7Robot Sumbu ke-th + Pemosisian Robot: Membangun Sel Pengelasan Fleksibel Lengkap
Berapa Biaya Sel Pengelasan Robot 2026? Rincian Harga Lengkap

Perhitungan Muatan Pemosisian Robot dan Pemilihan Aman: Panduan Teknik Lengkap

Panduan Membeli Pemosisian Robot 2026:Sesuaikan Anggaran Anda dengan Sistem yang Tepat
