カスタムロボットワークステーションおよびレーザーシステムメーカー



ロボット溶接の欠陥はどのようにして発生するのか、ロボットポジショナーはどの程度修正できるのか?
ロボットが完璧に溶接しても溶接が失敗する場合
Tier-1 自動車サプライヤーは、欠陥の問題が解消されることを期待して 6 軸溶接ロボットを導入しました. 6か月後, 構造ブラケットの溶接部の気孔はまだ発生していました 9%. 異なる生産サイクルでは、同じ接合部の溶接ジオメトリに一貫性がありませんでした. すでに 2 件の荷物が顧客によって拒否されていました.
ロボットは問題ではなかった. プログラムは指示どおりに正確に実行されていました. 問題は、プログラムがロボットに頭上で急な角度で溶接することを要求したことでした。これは、物理法則により構造的に劣った溶接が行われる位置です。, ロボットの能力に関係なく.
ロボットは不適切な溶接位置による根本的な制限を克服できません. 関節が最適な角度で提示されていない場合, 重力によって欠陥が形成される, ガスダイナミクス, 熱の流れ, およびプールの動作 - プログラミングエラーではない. の ロボットの位置 この根本的な状態を取り除くために存在します. ワークを自動的に回転させ、理想的な溶接姿勢に調整します。, 部品の形状に関係なく、すべての溶接をロボットの視点から平らな位置の溶接に変換します。.
この記事では、最も一般的なロボット溶接の 6 つの欠陥について考察します。, なぜ位置がそれらを引き起こすのかの物理学を説明します, そしてどれくらいの量を定量化します ロボットの位置 文書化されたプロジェクトデータに基づいて、それぞれを現実的に削減できます, メーカーの主張ではありません.
| この記事が答える中心的な質問: 不適切なワークピースの位置決めによって直接引き起こされる、または悪化する溶接欠陥はどれですか。また、ロボット ポジショナーは実際にどの程度修正しますか? |
の 6 最も一般的なロボット溶接の欠陥とその根本原因
次の欠陥タイプは AWS D1.1 から抽出されています。, ISO 5817, 当社全体にわたる質の高いデータ 1,500+ プロジェクトのインスタレーション.
| # | 欠陥 | 主な原因 | 位置依存性 |
| 1 | 不十分なビード形状 不規則なプロファイル, アンダーカット, 凸クラウン | 平らでない位置では、重力によって溶融池が接合部から引き離されます。; 平らな位置に合わせて調整された移動速度により、傾けると凸面またはアンダーカットが生じます | 直接 — ビードの分散はフラットから 2 ~ 4 倍に増加します (1G) 頭上に (4G) |
| 2 | 気孔率 凝固した溶接金属のガスポケット | 斜めの位置ではシールドガスのカバレッジが乱流になる; オーバーヘッド溶接では, ガスのエンベロープが壊れてプールから上昇する | 強力 — 空隙率はオーバーヘッドと比較して 3 ~ 5 倍高い. 平らな位置 (AWS D1.1 データ) |
| 3 | 不完全な溶融溶接金属が母材と接合できない | ジョイントの方向が正しくない場合、アークは両方の融着面と均一に接触できません。; 垂直下向き溶接により、アークが先に流れるようになります。 | 強い - 適切な向きの平らな溶接ではめったに発生しません; アクセスできない関節によく見られる |
| 4 | 凝固割れ 凝固最終段階での割れ | オーバーヘッドおよび垂直位置では、融合を達成するためにより高い熱入力が必要です, 冷却中に局所的な引張応力を発生させる; ジョイント全体の非対称な温度勾配 | 部分的 — 強制的な位置により、熱入力要件が増加します, これは制御可能な亀裂の危険因子です |
| 5 | 溶接止端部の母材表面下のアンダーカットとアンダーフィル溝 | 溶融池は重力により溶接面から流出します; 十分なフィラー交換を行わずに、アーク力によりつま先の母材が洗浄される | 直接 — アンダーカットの深刻度はフラットからオーバーヘッドに至るまで予想通り増加します; 重力駆動の |
| 6 | 過剰なスパッタ金属の飛沫が周囲の母材上に放出されます。 | 重力によりオーバーヘッド溶接における液滴の移動が妨げられる; アークの安定性を維持するには、強制位置に高い電圧が必要です, スパッタ発生量の増加 | 直接 — スパッタはオーバーヘッドで 30 ~ 60% 増加します。. 同一パラメータの下ではフラット |
溶接位置が品質を決める理由: 物理学
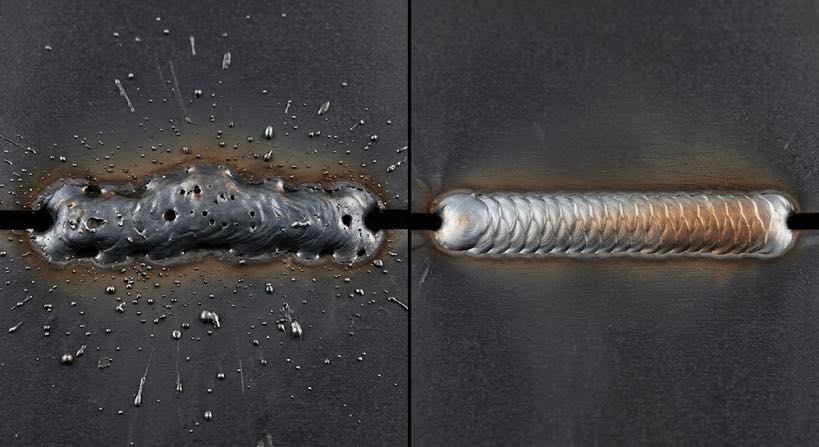
4 つの物理的な力がすべての溶接プールに同時に作用します. 平らな位置で, それらは連携し、連携して動作します. 頭上または急な角度の位置で, これらは相互に作用し合い、パラメータ調整を完全に補うことはできません。.
| 力 | フラットポジション | オーバーヘッド / 斜め | 発生した欠陥 |
| プールの重力 | 接合面に対してプールを安定させます | プールを引き離す - たるみ, 滴る | アンダーカット, アンダーフィル, ビードムラ |
| シールドガス | ユニフォーム, プールの安定したカバレッジ | 乱気流; ガスがプールから上昇する | 気孔率, 酸化介在物 |
| アーク力 (プラズマジェット) | 関節に向けて - 最大の貫通力 | 部分的に偏向 — 融合が減少 | 不完全な融合 |
| 温度勾配 | 両方の融着面からの対称的な冷却 | 非対称 — 片方の面がより速く冷却されます | 凝固割れ, ねじれ |
| 主要なエンジニアリング原則: 標準パラメータを使用してフラットな位置にある溶接ロボットは、最適化されたパラメータを使用した同じロボットのオーバーヘッドよりも一貫して優れたパフォーマンスを発揮します。. ポジションは二次的な変数ではなく、主要な品質決定要因です. |
AWS / ISO の位置分類と品質への影響
国際溶接規格では、この品質階層を反映して位置を分類しています。非平坦溶接による生産性の低下は重大です。:
| 位置 | AWSコード | 相対的な欠陥リスク | 堆積速度対. フラット |
| フラット | 1G / 1F | ✅ 最低 | ✅ ベースライン (100%) |
| 水平 | 2G / 2F | ✅ 低い | ✅ ~90–95% |
| 垂直 | 3G / 3F | ❌ 中 | ❌ 15 ~ 25% 削減 |
| オーバーヘッド | 4G / 4F | ❌最高 | ❌ 25 ~ 40% 削減 |
ソース: AWS D1.1 構造溶接コード; ISO 5817 品質レベルの分類. 堆積速度の数値は、プロジェクト設備からの生産データを反映しています。.
ロボットポジショナが不良率を減らす方法
あ ロボットの位置 欠陥を事後的に修復するのではなく、欠陥を生じさせる物理的条件を排除します。. ワークピースを自動的に回転させることで、アークが発生する前にすべての接合部が平らまたは水平な位置に表示されます。, 4つの物理的な力すべてを同時に再調整します. 結果は一貫しています, パラメータの最適化やオペレーターのスキルに依存しない物理ベースの品質向上.
実際的な意味は重要です: を取り付けてくれるショップ ロボットの位置 溶接パラメータを 1 つも変更しなくても、根本原因が除去されているため、測定可能な欠陥の減少が見られます。. その上でフラットポジションのパラメータを再最適化すると、追加のゲインが生成されます. この階層的な改善が、直接の品質比較において、ロボット ポジショナーの設置が個別のパラメータ最適化プロジェクトよりも一貫して優れている理由です。.
プロジェクトネットワーク内のロボットポジショナー設置全体にわたる事前/事後の品質監査からの欠陥削減データ:
| 欠陥の種類 | プレインストール率 | インストール後のレート | 削減 |
| 不十分なビード形状 | 12–18%の手直し | 1–3% | ✅ ~85% |
| 気孔率 | 8–12%の発生率 | 0.5-2% | ✅ ~80% |
| 不完全な融合 | 5開先溶接では –10% | < 1% | ✅ ~88% |
| 凝固割れ | 2–5% 拘束されたジョイント | < 0.5% | ✅ ~78% |
| アンダーカット / アンダーフィル | 10–15% オーバーヘッドジョイント | < 1% | ✅ ~90% |
| 余分なスパッタ | 30–部品の45% | < 5% | ✅ ~85% |
| 全体: 総溶接欠陥率は次のように減少します。 40平均 –60% 自動車および構造物の製造におけるロボットポジショナーの設置, ピーク時の結果が 85% 頭上主導の溶接サイクルの削減. |
ケーススタディ: 自動車用構造ブラケットメーカー
4 面溶接ブラケット アセンブリを製造する Tier-2 自動車サプライヤーは、2 つの顧客品質アラートをトリガーしました。 18 月. と 60% 水平/垂直位置で実行されるジョイントの数と 15% 固定治具を使用したオーバーヘッド, ベースラインの品質データは業界の目標を大幅に下回っていました.

介入: MRK-U002 U型ロボットポジショナ (500–1,000kg)
二 MRK-U002 U型ロボットポジショナ ユニットは座標軸モードで既存の溶接ロボットと統合されました. 治具はロボット ポジショナー テーブルに直接取り付けるように再設計されました。. J1 反転軸の使用 (±90°) およびJ2回転軸 (±200°), 各溶接シーケンスの前に、コンポーネントを取り外したり再固定したりすることなく、すべての接合面が自動的に平らまたは水平に再配置されます。.
既存の溶接パスは変更せずに維持されました. アプローチアングルのみ変更: ロボットがワークピースに手を伸ばすのではなく、ロボットポジショナーがロボットの経路に合わせてワークピースを回転させました。. 合計再プログラミング時間は 3 日. 結果は次のように測定されました。 6 月:
| メトリック | ベースライン | MRK-U002 ロボットポジショナ以降 | 変化 |
| 全体的な不良率 | 11.4% | ✅ 1.8% | −84% |
| 気孔発生率 | 8.9% | ✅ 0.7% | −92% |
| 一次検査合格率 | 67% | ✅ 96.4% | +29.4 ポイント |
| 毎月の手直し人件費 | $28,400 | ✅ $4,100 | −$24,300/月 |
| 顧客欠陥PPM | 1,240 | ✅ 88 PPM | −93% |
| 投資: MRK-U002 2台 + 統合 = $148,000 シンプルな返済: 6.1 月 結果: 両方の顧客品質アラートは 以内に終了しました 90 日. 以下の新規アラートはゼロです 12 月. |
ロボットポジショナーを超えて: 4 補完措置
あ ロボットの位置 根本原因の位置、つまり溶接品質に最も大きな影響を与える唯一の変数に対処します. これら 4 つの追加対策により、品質システムが完成します。:
1. フラット位置の溶接パラメータを再最適化
ロボットポジショナーがすべてのジョイントを平らな位置に表示したら, オーバーヘッド作業のためにこれまで妥協していたパラメータをフラットポジションのパフォーマンスにリセットできる:
- 電圧: オーバーヘッド補償 18 ~ 28 V から 15 ~ 25 V に削減
- 移動速度: 品質を犠牲にすることなく 10 ~ 20% 向上
- シールドガス流量: 減少 — 平らな位置では、安定したカバレッジを維持するために必要な流量が少なくなります
試運転時に再最適化すると、通常、ロボット ポジショナによる位置関連の向上に加えて、さらに 5 ~ 15% の品質向上が追加されます。.
2. 消耗品およびシールドガスの品質管理
平置きでも, 消耗品のばらつきにより、気孔率やビードの不規則性が生じます. キーコントロール:
- 線径許容差: ±0.01 mm が安定したアーク性能の実用的な限界です
- フラックスコアワイヤの含水率: 保管湿度 < 40% RH
- シールドガス純度: ≥ 99.99% Arベース混合の場合 — バッチごとの受入検査
3. ロボットのTCP校正スケジュール
座標軸モードでは、 ロボットの位置, 両方のシステムが正確な同期を維持する必要があるため、TCP エラーが増幅されます。. 精密ピンゲージを使用して、各シフトの開始時に TCP を確認します。, アークオン時間にコンタクトチップを交換する (カレンダーの時間ではありません), ロボットの衝突イベント後は、見かけの重大度に関係なく、完全な再キャリブレーションを実行します。.
4. 溶接前の接合部と表面処理
位置の改善では、母材の金属の汚れや接合部のフィット感の悪さを補うことはできません:
- 内部のミルスケールを除去します 10 構造用鋼の溶接継手の mm
- 承認された溶剤で脱脂します - 油汚れは、多孔性以外の主な原因です
- プログラムを実行する前にタック溶接のサイズを検査します。サイズが小さいタックは、ルート パスでの融合が不完全になる主な原因です。
- ジョイントギャップの許容差を確認します - ギャップの偏差により、完全に配向された平らな溶接であってもパラメータの不一致が発生します
| 実装シーケンス: 最初にロボット ポジショナーをインストールします。これにより、最大の改善が実現します. その後、パラメータを再最適化します. 次に、消耗品の品質に対処します. 次にモニタリングを追加します. すべてを同時に行うと、結果を帰属させることができなくなります. |
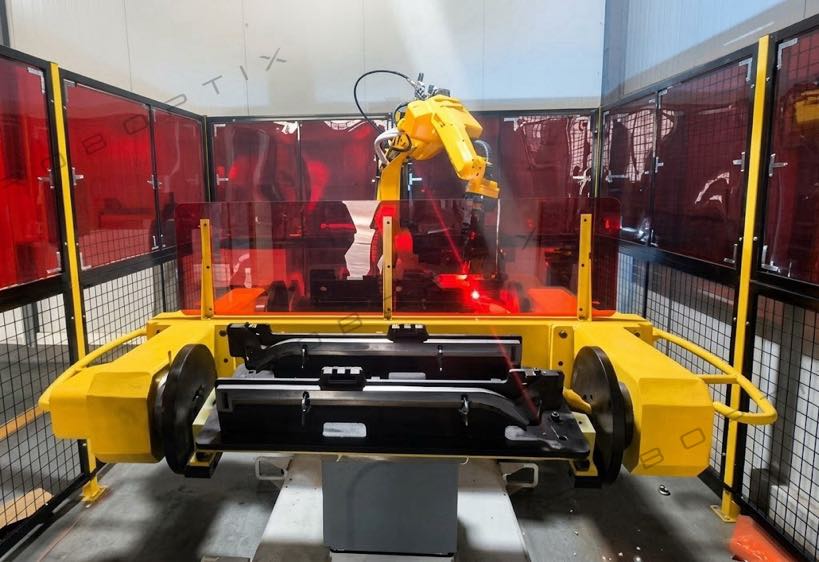
溶接品質の問題の根本原因に対処する
- 欠陥プロファイル分析 - 6 つの根本原因のうちどれがプロセス内で支配的であるかを特定します。
- ワークピースの形状に合わせたロボットポジショナ構成
- 比較可能な設備に基づいた品質改善予測の書面化
- 評価は以内に行われます 24 営業時間
著者について
| 経験 & 資格 ロボット溶接システム統合スペシャリスト 12+ 長年にわたる直接プロジェクトの経験, 自動車全体にわたるロボットポジショナーと同軸溶接システムに焦点を当てています, 構造製作, 圧力容器, および重機用途. 会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 北米全土で完了したプロジェクト, ヨーロッパ, そしてアジア. ~70% にはロボット ポジショナーの統合が含まれます. この記事で引用されているすべての不良率データは、前後の品質監査記録から抽出されています。 200+ ロボット溶接設備. 規格: AWS D1.1; ISO 5817; AWS B2.1 認証: EU CE — ロボットポジショナーシステム (証明書番号: M.2026.206.C134866) 最後にレビューおよび更新されました: 5月 2026 |