


カスタムロボットワークステーションおよびレーザーシステムメーカー



ロボットポジショナのペイロードの計算と安全な選択: 完全なエンジニアリングガイド
の 15% それが原因 80% 初期の失敗の数
テキサスの工場には、次の定格のロボット ポジショナーが設置されました。 1,000 kg. 制作開始から3か月, ギアボックスから聞こえるギシギシ音が発生し、ドライブユニットがシフトごとに 2 回熱過負荷保護を作動させ始めました。. 調査により問題はすぐに明らかになりました: エンジニアはワークピースの正味重量を入力しました 820 kgを選択フォームに入力します. 治具の重さを量った 230 kg. 実際の使用負荷は 1,050 kg - 5% 公称定格を超え、非対称の重心により、選択では考慮されていなかった偏心モーメントが追加されました. 有効動的荷重はおよそ 1,380 kg, 38% 定格容量を超える.
私たちの全域で 1,500+ ロボットポジショナ導入実績, 約 15% 初期段階の機械故障の発生 選択段階で発生したペイロード計算エラーを直接追跡可能. 故障モードは一貫している: ギアボックスの早期摩耗, ベアリングの剥離, 振動によるエンコーダのドリフト, そして深刻な場合には, ドライブヘッドの構造疲労. これらはすべて予防可能です.
この記事では、完全な情報を提供します, 段階的なペイロード計算方法, では、考慮する必要がある 3 つの負荷タイプについて説明します, さまざまな動作条件に対する適切な安全係数を定義します, 安全な選択のためのモデル固有の仕様データを提供します。, B, L, そしてUシリーズ.
| この記事の対象者: ロボットポジショナを指定する設計エンジニア, 購買エンジニアがサプライヤーの見積もりを確認する, 統合提案を検証するプロジェクトマネージャーと. ロボットポジショナーを初めて使用する場合, 最初に初心者ガイドをお読みください, それからここに戻ってください. |
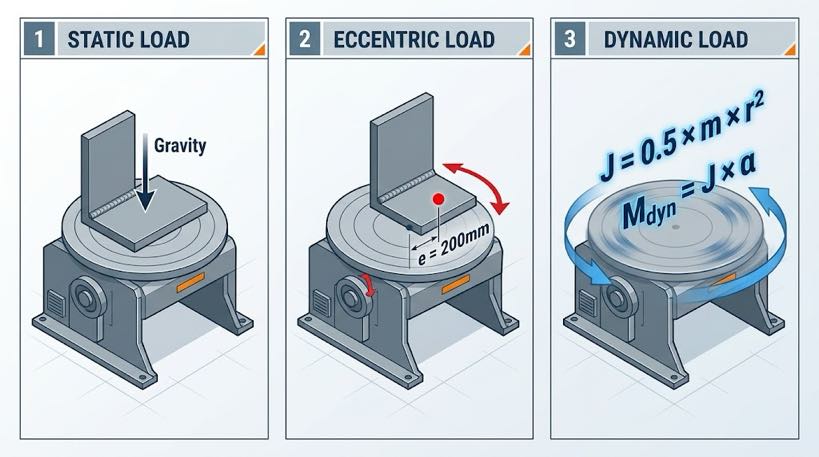
計算する必要がある 3 つの負荷タイプ
ロボットポジショナのデータシートに記載されている定格積載質量は、単にワークの最大重量ではありません。. これは、3 つの異なる負荷タイプの複合効果を同時に処理するシステムの能力を表します。:
| 負荷の種類 | 意味 | 計算方法 | 見落とされがちな状況 |
| 静的荷重 | ワークの重力 + 静止時の回転軸上の固定具 | 計量またはCADから計算: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ | マルチパーツ治具; ランオンタブ, アースクランプ, 回転中も測定ツールは取り付けたままにします |
| 偏心荷重 | ワークの重心が回転軸中心線からオフセットしている場合の追加曲げモーメント | Mₑᶜᶜ = Wₜₒₜₐₗ × g × eₜ (e = メートル単位のオフセット距離) | L字型溶接部; 片持ちサブアセンブリ; 非対称治具; ポストタック歪みシフティングマス |
| 動的負荷 | ポジショナの加減速時に発生する慣性トルク | Mₑ₁ₙ = J × α (J = 回転慣性kg・m², α = 角加速度 rad/s²) | 大径ワーク (r² による慣性スケール); 頻繁な高速フェイスチェンジ; サーボトラックに取り付けられたポジショナ |
| 重要な原則: ロボット ポジショナーの定格積載量は、3 つの荷重タイプすべてを組み合わせて処理できる容量です。, ワークピースの静的重量のみではありません. 選択計算でワークの正味重量のみを使用することは、最も一般的な仕様エラーであり、ほとんどの初期の機械的故障の根本原因です。. |
4-ステップペイロードの計算方法
ステップ 1 — 総静的重量
式: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ + うₐᵈᵈₐₜᵒʳᵊᵉˢ
- 生産構成の中で最も重いワークピースのバリエーションを使用する, 典型的または平均的な体重ではない
- すべての器具要素を含める: クランププレート, 位置決めピン, 溶接アースタブ, ランオン/ランオフブロック
- 直接計量ができない場合, 材料密度から計算する: 鋼 = 7,850 kg/m3; アルミニウム = 2,700 kg/m3
ステップ 2 — エキセントリックモーメント
式: Mₑᶜᶜ = Wₜₒₜₐₗ × 9.81 × e (N・m, ここで、 e = 回転軸からの質量中心の水平オフセット, メートル単位で)
- 対称ワーク (円管, 丸いディスク): 通常、偏心オフセット < 50 mm, 通常は無視できる
- 非対称ワークピース (L型ブラケット, 片持ちブーム, マルチレッグ溶接): オフセットは 200 ~ 600 mm に達する場合があります, 計算する必要があります
- 計算された Mₑᶜᶜ をモデルの公開されている許容モーメントと比較します。このパラメーターは完全な技術データシートに記載されています, 必ずしも概要スペックカードに記載されているわけではありません
| 作業例: ワーク 800 kg + 治具 150 kg + アクセサリー 30 kg = Wₜₒₜₐₗ = 980 kg. 重心オフセット e = 200 mm. Mₑᶜᶜ = 980 × 9.81 × 0.200 = 1,923 N・m この偏心モーメントは対象機種の許容J1または回転軸モーメント定格以内である必要があります. MRK-U001の場合: J1許容トルク= 2,695 N・m. 1,923 N・m < 2,695 N・m — マージンが存在します, しかし、それだけです 29%. 選択を確認する前に動的荷重に対して検証してください. |
ステップ 3 — 動的負荷推定
頻繁な面変更や高速回転を伴う用途向け, 回転慣性を推定する:
単純化された慣性 (固体円柱近似): J = 0.5 ×m×r² (kg・m²)
最大外半径を r として使用します. 角加速度 α = 最高速度 (ラド/秒) ÷ 加速時間 (s). 動的トルク Mₑᵉₙ = J × α.
- うーんₑᵉₙ < 30% 定格駆動トルクの: 加速負荷は管理可能です; 標準選択が適用されます
- Mₑᵉₙ = 定格駆動トルクの 30 ~ 60%: 加速ランプ設定を見直す; 急停止を避ける
- Mₑᵉₙ > 60% 定格駆動トルクの: 最高速度を下げるか、次に大きいトルクモデルを選択してください
ステップ 4 — 安全率を適用して選択を確認します
選定荷重 = Wₜₒₜₐₗ × 安全率
| 動作状態 | 推奨安全係数 | 理論的根拠 |
| 対称ワーク, 低速 (<30°/秒), 頻繁に位置を変えることはありません | 1.20–1.25 | 低偏心性と動的寄与; 標準マージンで十分 |
| 非対称ワークまたは中速 (30–60°/秒) | 1.25–1.35 | 偏心モーメントと動的トルクは重要な要因です |
| 大きな偏心または高速 (>60°/秒) または頻繁に位置を変える | 1.35–1.50 | 動的負荷は重要です; より大きなマージンが必要 |
| ワークピースの重量超過 (>2,000 kg) または安全性が重要なステーション | 1.50 | 保守的な選択; 失敗の結果は深刻です |
| 動作例の続き: Wₜₒₜₐₗ = 980 kg, 非対称ブラケット, 回転速度 45°/s → 安全率 = 1.35 選択荷重 = 980 × 1.35 = 1,323 kg 結論: MRK-U002 (定格500~1,000kg) サイズが小さい. 次に有効なオプション: MRK-B002 (1,000–1,500 kgのヘッドおよび心押し台) ワークの形状が適合する場合, またはMRK-B011 3軸 (1,000–1,500kg) 多面要件に対応. |
精度の選択: アプリケーションに合わせた再現性
位置再現性 (指定された半径における mm で表されます) ロボット ポジショナが、繰り返されるサイクルにわたってどの程度一貫して同じ角度位置に戻るかを定義します。. これは、ロボット ポジショナ仕様で最も誤解されているパラメータの 1 つです。.
| 精度レベル | 代表的なモデル | 適切な用途 | 不適切な用途 |
| ±0.03mm@R500 | B009, B011 | 自動車の耐荷重構造, 精密機器拠点, 航空宇宙構造溶接 | 一般構造用鋼 (過剰に指定された; 利益のないコストの増加) |
| ±0.05mm@R350 | Hシリーズ, B001/B002, U001 | 自動車部品, エンジニアリング機械精密部品, 圧力容器 | 溶接シームがオフセットする用途 >0.2 mm は拒否反応を引き起こす可能性があります |
| ±0.075mm@R500 | B004, U002 軸反転, B010 | 重量構造物の製作, 建設機械, 鉱山機械 | 自動車のTier-1サプライチェーン (お客様の CPK 要件を満たさない可能性があります) |
実践的な選択ルール: ロボットポジショナーの再現性は、該当する規格または顧客の仕様で許容される溶接位置の許容誤差の 3 分の 1 を超えてはなりません。. これにより、ロボットの TCP エラーに対するマージンが確保されます。 (±0.03 ~ 0.05 mm (代表値)) および治具の製造公差.
安全要件と設置チェックリスト
電気的接地 — 最も見落とされている安全項目
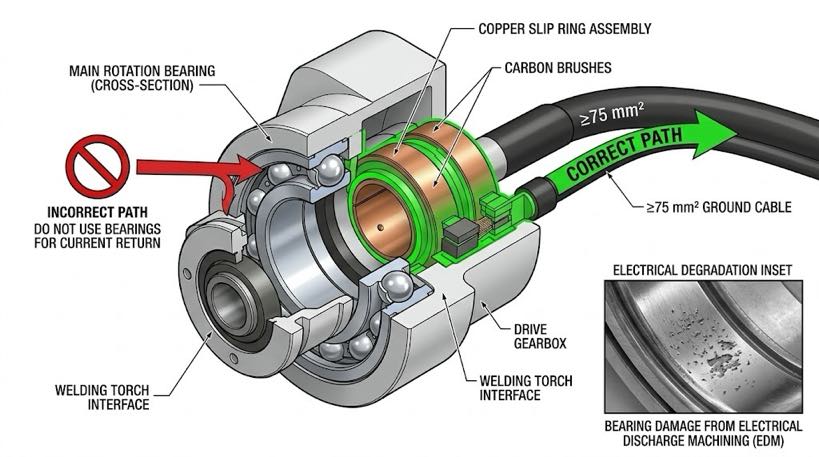
重要なルール: 溶接電流はポジショナの専用接地スリップ リングを通って戻る必要があります。, 標準の回転ベアリングを決して通過しない. 保護されていないベアリングに高周波溶接電流が流れると、放電加工が発生します。 (放電加工) 損傷 — 通常、内部に現れる転動体の微小な孔食 6 に 12 数週間の手術. 症状: 騒音の増加, 振動, その後、壊滅的なベアリング焼付きが発生.
- 確認する: 対象モデルには専用の溶接電流リターンパスが含まれています (スリップリングまたはブラシアセンブリ)
- 確認する: 溶接接地ケーブルの断面積はモデルの最小要件を満たしています (L002: ≥75 mm²)
- 確認する: アースケーブル接続は最初のアークの前に行われます, 試運転後ではない
過負荷の警告サイン - 何を監視するか
| 症状 | 考えられる原因 | アクション | 無視された場合 |
| 回転時のゴシゴシ音やノック音 | ベアリングの損傷またはギア表面のピッチング | 生産停止; サプライヤーに検査を依頼する | 完全なベアリング焼き付き; スピンドルがロックされている |
| ドライブユニットが熱過負荷を繰り返しトリップする | 持続的な過負荷または冷却障害 | 実際の使用負荷を定格容量に対して検証する | ドライブ電源モジュールの熱障害 |
| 再現性が定期チェックに失敗する | ギアボックスのバックラッシュの増加またはエンコーダーの緩み | バックラッシュを測定する; 仕様外の場合はサプライヤーに連絡してください | 溶接位置のずれ; 顧客の拒否 |
| 基礎ボルトが繰り返し緩む | 不均衡な荷重または不適切なベースによる振動 | リトルク; ワークピースのバランスを検査する; ベースを強化する | 設備の移動; 溶接シームのオフセット |
インストール前のチェックリスト
| 財団 & 機械式 ☐ Concrete foundation strength ≥ C25 (25 MPa); 厚さ ≥ 200 mm(軽量モデル用), ≥ 400 mm(B004/B008用) ☐ Installation levelness ≤ 0.5 mm/m (精度レベルで検証済み) ☐ Foundation bolts torqued to specification; 再トルクチェックのスケジュールを次のとおりに設定します 500 時間 ☐ Safety barrier or light curtain installed at rotation envelope boundary (≥ 1 クリアランスm) 電気 & コントロール ☐ Welding current ground path confirmed via slip ring — NOT through bearings ☐ Ground cable cross-section verified against model specification ☐ Servo encoder cables are shielded; 一点シールド接地 ☐ Emergency stop signal wired into robot controller safety circuit (同期停止) ☐ Coordinated axis parameters verified with robot integrator before first arc |
アプリケーションの負荷計算のレビューが必要?
当社のエンジニアリング チームは、お客様の特定のワークピースの完全な積載量分析 (静荷重) を実行します。, エキセントリックな瞬間, 動的トルク推定値, および安全率の推奨事項 — 書面によるモデル推奨事項を以下の範囲内で提供します。 24 営業時間, 無料で.
► 無料の荷重計算と選択のレビューのためにワークピース データを送信します
著者について
| 経験 & 資格 ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート. 会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む. 認証 ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム GJB 9001C-2017 — 軍事/武器装備品の品質管理システム EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866) ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023) 最終更新日: 5月 2026 |




