カスタムロボットワークステーションおよびレーザーシステムメーカー



1G~6G(クレーンなし): ポジショナがオーバーヘッド溶接を平坦位置溶接に変換する方法
溶接位置 これは単なるラベル付け規則ではなく、欠陥率を決定します, 蒸着速度, と溶接機の安全性
15 年以上にわたり、手動溶接からロボット溶接に移行する製造工場をサポートしてきました。, 1 つの観察が繰り返される: 溶接の品質を予測する唯一の最大の要因は、溶接工のスキルや機械のブランドではなく、溶接位置です。. 溶接された平らなジョイント (1G) そして同じジョイントがオーバーヘッドに溶接されています (4G) によって異なる可能性があります 40% 不良率で, パラメータが同じであっても.
AWS/ASME 溶接位置 1G から 6G までのシステムは、まさに重力があらゆる角度で異なる挙動を示すために存在します。. この記事では、位置ずれ溶接が失敗する理由について説明します, 溶接ポジショナがどのようにしてその故障モードを機械的に排除するか, 実際の生産現場では目に見える品質の向上がどのように見えるか.

1. 1G ~ 6G システム: なぜ位置が物理学の問題なのか
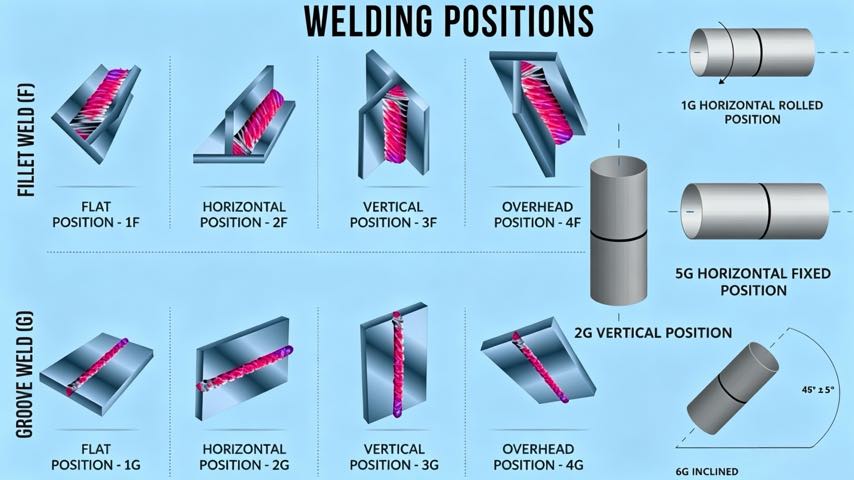
溶接位置は、重力に対する溶接軸と溶融池の方向を表します。. 標準的な分類:
- 1G / 1F: フラットポジション. 溶接プールは継手の上部にあります; 重力によって金属が根元に押し込まれる. 最も安全かつ最速.
- 2G / 2F: 水平位置. 重力がプールを下に引っ張り始める, 上端がたるむ危険があります.
- 3G / 3F: 縦位置. プールは関節全体で重力と闘います; 制御された移動が必要であり、多くの場合熱が低くなります.
- 4G / 4F: 頭上の位置. 重力によりプールが接合部から直接引き離されます。これは最も欠陥が発生しやすい方向です。.
- 5G / 6G: パイプの位置 (固定角度). 6G, 45度の傾斜で, 1 回のパスですべての位置を通過するため、最も難しい認証溶接です。.
1G から 4G への進行は、基本的に、重力がどれだけ強く作用するかの進行です。. 平らな位置で, 重力は味方です. オーバーヘッドポジションで, それは核融合に対する積極的な脅威である. 多くのショップが過小評価しているのは、これが緩やかな低下ではないということです。水平位置に達した後、難易度曲線は急激に急勾配になります。, これがまさに、オーバーヘッドジョイントと垂直ジョイントがコードで拒否される溶接のリストの大半を占めている理由です。.
1.1 フィレ vs. 溝: 2 つの並列システム
溶接位置システムには 2 つのトラックがあることに注意してください。. 「G」の位置 (1G, 2G, 3G, 4G) プレートまたはパイプ壁に行われた溝溶接について説明します, 「F」の位置 (1F, 2F, 3F, 4F) 2 つの部材の接合部のすみ肉溶接を説明する. ポジショナーはどちらの場合にも同様に役立ちます: 圧力容器シェルの突合せ継手を溶接している場合でも、構造ガセットのフィレットを溶接している場合でも, 部材を回転させて平らな方向にすると、同じ物理的利点が得られます。. 配管工事用, 5G (固定水平パイプ) そして6G (固定45度パイプ) 溶接工は 1 つのジョイント内であらゆる方向を通過する必要があるため、位置は業界で最も厳しい認定です。まさに、ポジショナーが無力化するように設計されたシナリオです。.
1.2 データが示すもの
ROBOPTIX の顧客導入全体にわたって, 同じ GMAW 隅肉溶接が構造用鋼の異なる位置で行われる場合、当社は以下を一貫して測定します。 (S355):
- フラット (1F): 最も低い気孔率, 最も深い浸透, 最高移動速度
- 水平 (2F): ~10% 遅くなる; 軽度のつま先上部アンダーカットのリスク
- 垂直 (3G): ~30% 遅くなる; コールドラップを防ぐために織り制御が必要
- オーバーヘッド (4F): ~45% 遅くなる; 最も高い気孔率と融合不全のリスク
これらの現場観察は、頭上溶接が最大で次のような現象を引き起こす可能性があることを示すピアレビュー済みの研究と一致しています。 40% 同等の入熱時に平らな位置の同等物よりも多孔性が高い. メカニズムはプロセス全体で一貫しています - GMAW, FCAW, GTAW でさえ、向きがフラットから遠ざかるにつれ、プールコントロールの低下が見られます。.
ビジネスへの直接的な影響. 混合物中の頭上溶接のすべてのパーセントポイントは、手戻りリスクのパーセントポイントになります。, 検査費用, そして露出をスケジュールする. AWS D1.1 構造工事に入札するファブショップの場合, 目視検査と超音波検査の基準が厳しい場所, 溶接の位置によってプロジェクトが儲かるか赤字になるかが決まります.
2. 位置ずれ溶接が失敗する理由
故障のメカニズムは機械的です, オペレータエラーではない:
2.1 プールのたるみとドロップアウト
オーバーヘッド溶接では, 溶融池の重量が表面張力を超えている. 結果は垂れ下がります, 過剰な補強, または溶接金属の完全な脱落. 溶接工は、より低い電流とより遅い移動量で補正します。これにより、溶け込みが減少し、独自の欠陥が生じます。.
2.2 非対称冷却とコールドラップ
立上溶接の場合, 熱はすでに蒸着された金属内に上昇します. この非対称な温度勾配により不規則な凝固が発生します。, コールドラップのリスクが高まる (つま先の融合の欠如) — 肉眼では見えない埋没欠陥.
2.3 シールドガスの中断
オーバーヘッドおよび垂直位置で, 金属蒸気と加熱されたガスの上昇プルームがシールドガスの適用範囲を乱す可能性があります, 大気汚染をプールに引き込み、多孔性を生成する.
2.4 人的コスト: 疲労と安全性
冶金を超えて, 位置ずれ溶接には、E-E-A-T を意識する雇用主にとって無視できない人的コストがかかります. オーバーヘッド溶接では、作業者は落下するスパッタと上からの激しい放射熱にさらされます。, 一方、垂直姿勢や頭上姿勢は首や肩の疲労を引き起こし、長時間の勤務で技術を低下させます。. 疲労は品質と切り離せないものであり、上記の不良率に直接寄与します。. 関節をフラットポジションに変換することで, ポジショナーは、人間工学的に困難なタスクを制御されたタスクに変換します。, 再現可能なもの, これが、安全技術者がポジショナを単なる生産性ツールではなく主要な人間工学的介入として分類することが増えている理由です。.
3. ポジショナーがすべての関節をフラットな位置に変換する方法
溶接ポジショナーはこの問題を根本原因から解決します. 溶接工やロボットに重力と戦うよう求めるのではなく, ワークピースを回転させるので、すべての接合部が平面に表示されます。 (1G/1F) 向き.
3.1 仕組み
4 つの面すべてに溶接が必要な構造梁を考えてみましょう。. ポジショナなし, 店はそれを天井クレーンで各面の間にひっくり返します。 5 に 15 フリップごとに溶接以外のダウンタイムが数分, 少なくとも 2 つの面を垂直または頭上の位置に強制します。. 主軸台・心押し台ポジショナ付き (ROBOPTIX B001など, 定格 500 ~ 1,000 kg、R350 での再現性 ±0.05 mm), ビームは一度取り付けられ、継続的に回転します. すべての面が平らに溶接されています.
フィールドの結果: ビーム製造にポジショナーを使用する工場では、通常、アークオン時間がシフトの最大 40% から最大 70% に増加します。, クレーンに依存した位置変更が不要になるため.
3.2 円筒部品の連続溶接
パイプおよび圧力容器シェル用, ロボットがトーチを最適な 12 時の位置に保持しながら、調整されたポジショナーがシリンダーを回転させます。. 結果はシングルです, 均一な貫通力を備えた途切れのない継ぎ目 - 固定されたワークピースの位置を変更することによって達成することは不可能.
3.3 適切なポジショナー形状の選択
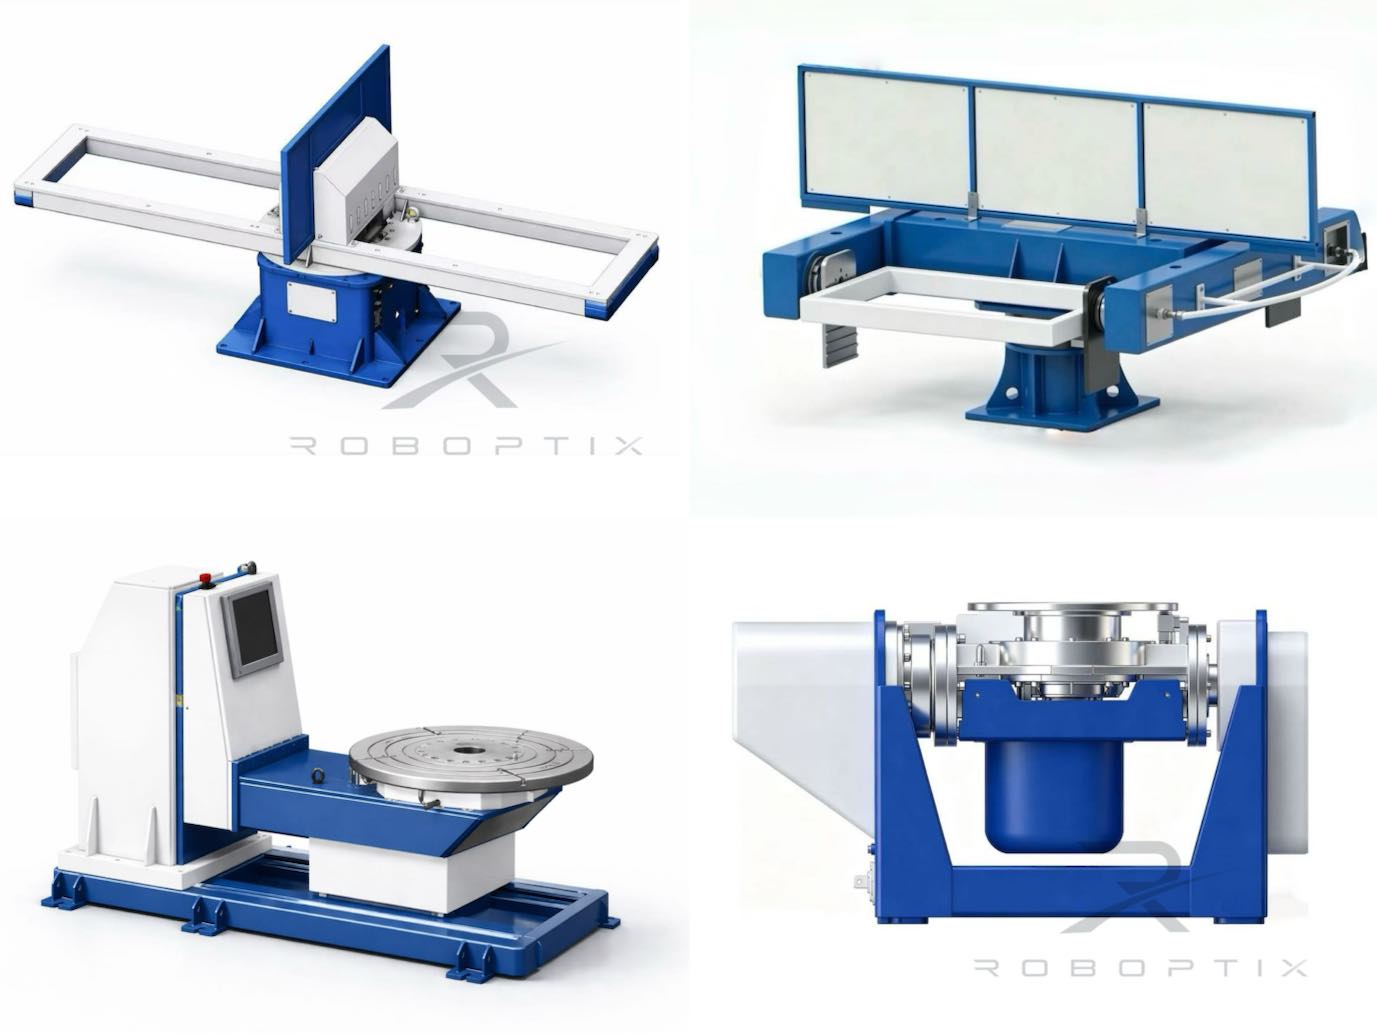
変換原理は普遍的です, ただし部品形状により金具が異なります. 主軸台・心押し台ユニット (ロボティクス B001~B004) 水平軸を中心に回転する長い梁状の部材をスーツします。. L 型チルトターン ポジショナーは、再固定せずに複数の面にアクセスする必要があるプレート加工用にチルト軸を追加します。. U 型デュアルコラムユニットは非常に大きなサイズをサポートします, 重量物製造 - 風力塔や圧力容器の製造で一般的 - 両端にサポートが必要な場合. 正しい形状を選択すると、すべてのジョイントでパーツを実際に平らな位置に配置できるようになります。, それがこの演習の要点です.
4. 目に見える品質の向上
位置変換による品質向上は理論的ではありません. ポジショナーをロボット溶接セルに統合した後の一般的な結果:
| メトリック | マニュアル / ポジショナーなし | ポジショナー付き |
| ファーストパス利回り | 70–85% | 95–98% |
| 頭上溶接欠陥 | 高い (ベースライン) | ほぼゼロ (1Gに換算すると) |
| 移動速度 (平均) | ベースライン | 最大 1.4 倍高速 |
| クレーンの動き / シフト | 15–30 | 1–3 |
コードクリティカルな作業用 — ASME セクション VIII に基づく圧力容器, または AWS D1.1 に基づく構造的接続 — の違い 75% そして 97% 初回通過歩留まりは検査コストに直接反映されます, 修理労働, そして配送リスク.
4.1 実用的な例
製造業者の溶接を検討してください 500 同一のブラケット アセンブリ/月, それぞれに 4 つのすみ肉溶接がある. 混合位置で手動溶接, 仮定する 78% 初回通過利回りと 25 ユニットごとにクレーンに依存した再位置決めにかかる時間は数分. ポジショナーセルへの変換 96% 1 分間の荷重での収量はおおよその除去 120 位置変更のダウンタイムが 1 か月あたり数時間になり、修理溶接が半分以下に削減されます。. 品質の向上とスループットの向上が複合化します。修理が減れば、新しい注文の生産能力が増加します。, 単なるクリーナーパーツではなく. これが、位置変換がロボット溶接セルの ROI 正当化の最上位に定期的に表示される理由です。, ほとんどのビジネスケースを支配する省力化とは無関係.
5. ロボットの統合によりメリットが倍増
ポジショナをロボットの外軸として組み込む場合 (EtherCATまたはコントローラネイティブインターフェイス経由), クオリティゲインコンパウンド:
- 同期動作: ロボットとポジショナは 1 つの運動連鎖として動きます, 溶接全体にわたってトーチを一定の最適な角度に保つ.
- 再現性: ROBOPTIX サーボ ポジショナーは、R350 で角度位置を ±0.05 mm (約 0.008°) に保持するため、すべての部品が同じように溶接されます。, 重力に有利な方向.
- オペレータの独立性: 品質は、オーバーヘッド プールを管理する個々の溶接工の能力に依存しなくなりました. ポジショナーはイージーポジションを唯一のポジションにします.
6. ポジショナーが必要ない場合
正直さを要求します: ポジショナーが常に適切な投資であるとは限りません. 次の場合は必要ないかもしれません:
- パーツが小さいため、手作業で安価に平らな向きに配置できます
- 生産量が少なく、クレーンの位置変更によるダウンタイムは許容範囲内
- すべての溶接は、平らまたは水平な位置で自然にアクセスできるようになりました。
もし, しかし, あなたは日常的に大規模な溶接を行っています, 重い, または多面部品 - またはコード作業のロボット溶接認定を取得しようとしている場合 - 位置変換は、最も効果の高い変更です。.
よくある質問
Q: 1Gとは何ですか, 2G, 3G, 4溶接におけるG平均?
あ: これらは、重力に対するジョイントの方向を表す AWS/ASME 溶接位置です。. 1Gはフラットです (最も簡単な), 4Gはオーバーヘッドです (最も難しい). 段階が上がるごとに、重力が溶融池に対してさらに強く作用することを意味します, 欠陥リスクの増加.
Q: 溶接ポジショナーは欠陥をどの程度削減しますか?
あ: ROBOPTIXのフィールド導入において, オーバーヘッド溶接と垂直溶接を平らな位置に変換することで、初回パスの歩留まりが約 70 ~ 85% から 95 ~ 98% に上昇しました。, 頭上溶接の気孔率がゼロに向かって低下. 結果はプロセスと材料によって異なります.
Q: ポジショナーはパイプを 6G 位置で溶接できますか?
あ: ポジショナーは 6G での溶接を強制するものではなく、溶接を回避するものです. パイプを回転させることで, 関節は最適な角度で保持されます (実質1G) 縫い目全体に, 困難な固定位置を通過する必要がなくなりました.
Q: 小さな部品に適したポジショナーはありますか?
あ: 通常はそうではありません. 手動で平らな位置に反転できる小さな部品用, ポジショナーが解決するクレーンの位置変更の問題は存在しない. ポジショナーは大きな利益をもたらします, 重い, または再位置決めが遅い多面溶接, クレーン依存, または物理的に危険.
Q: 位置変換は特にロボット溶接に役立ちますか?
あ: はい - 手動溶接よりもさらに効果的です. ロボットは固定パラメータを使用してプログラムされたパスを実行します; 関節の位置がずれている場合, ロボットは熟練した溶接工のように「補正」することはできません。. ポジショナを同期外部軸として統合することで、ロボットがすべての関節を平らに溶接できるようになります, 品質を一貫し、部品の複雑さに依存しないようにする.
頭上溶接を平坦に変換するのに助けが必要です?
接触 ロボティクス 実際の部品形状と生産量に基づいてポジショナー選択を無料で分析します.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026