


カスタムロボットワークステーションおよびレーザーシステムメーカー



販売用溶接ポジショナー: パーツに適したタイプを選択する方法 (主軸台心押し台, L型, U型, 水平3軸, 単軸ロータリー, 垂直傾斜)
「販売用溶接ポジショナー」と入力すると、何百ものリストが表示されます。主軸台心押し台ポジショナー, L型溶接ポジショナ, U型溶接ポジショナ, 横型3軸ロータリーポジショナー, 単軸ロータリポジショナ, および垂直傾斜ポジショナー - ほとんどの場合、積載量と価格だけで説明されます. ペイロードは最初のフィルターが間違っています. 適切な最初のフィルターはあなたの役割です: その形, その重量配分, 実際にフラットに表示する必要があるジョイント (1G/1F) 位置. この記事は、ワークピースに適した溶接ポジショナー タイプを選択するための購入者向けガイドです。, 構造用鋼全体にわたる ROBOPTIX フィールド導入から抽出, 圧力容器, および重機の製造. ROBOPTIX が構築する 6 つのポジショナー ファミリをカバーします, 重要な負荷と精度のチェック, 次の RFQ にすぐに記入できる選択チェックリスト.
販売されている溶接ポジショナーは、特定の部品を溶接が最も簡単な位置に物理的に回転できる場合にのみ良い買い物になります。. それは明らかですね; ほとんどの調達テーブルがスキップするステップです. ジョイントが最終的に平坦になるかどうかは、パンフレットではなく機械のタイプによって決まります。 重力と戦う, オペレーターが下り坂で溶接をしているか、 プールで上り坂と格闘する . ジオメトリから始める; スペックシートで終わり.
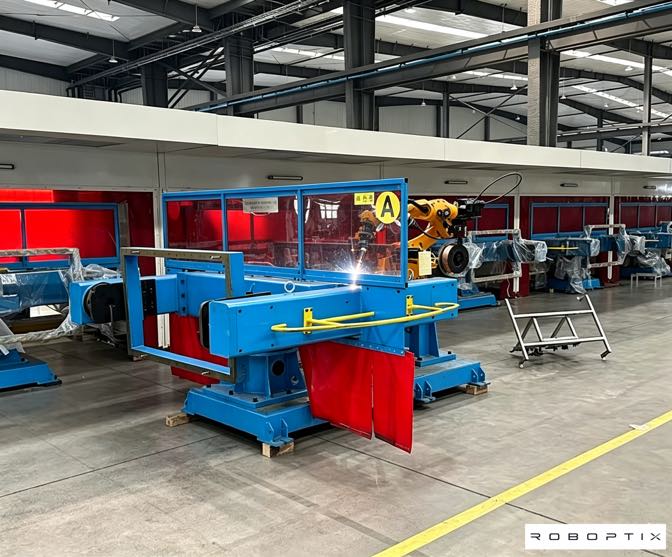
タイプ選択がペイロード フィルターよりも優れている理由
溶接ポジショナーの仕事は、重力が安定するようにジョイントを平らな位置に移動することです。彼はそれと戦う代わりに溶融池を攻撃した. それが可能かどうかは、マシンの動作軸に依存します, ペイロード番号ではありません. あ 2,000 kg 定格は、軸が中心の質量を回転できることを示します; それについては何も語られていない 1,500 kg 重心が位置する部分 0.8 回転軸から m 外れています—本当の逆転の瞬間はどこにあるのか 選択をバインドするものです. 最初に部品でフィルタリングします, 最後にペイロードごとに.
具体例: 2 つのサプライヤーが「2,000 kg の溶接ポジショナーを販売中」と見積もってきました。サプライヤー A は主軸台心押し台ポジショナーを提供しています; サプライヤー B は L 型溶接ポジショナーを提供しています. あなたのパートが 3 m 4 つの面すべてを溶接する必要がある I ビーム, サプライヤー A のユニットは、これらの面のうち 3 つをまったく表示できません。それらに到達する回転軸が存在しないため、ペイロードは無関係です。. 種類, 数字ではありません, 結果を決める. このガイドがジオメトリで始まりスペックシートで終わるのはそのためです, 決して逆ではない.
2番, タイプでコーディネートが決まる. ポジショナーをロボットの外部軸として移動する必要がある場合, 外部軸を明確に宣言するコントローラを備えたサーボ ポジショナが必要です。ROBOPTIX B008 ~ B012 多軸範囲で利用可能です。. 安価な単軸ギアボックスでも十分対応できるかもしれない, しかしそれは調整できません, そしてその制限は、両方の機械を同時に動かす必要がある継ぎ目を溶接しようとした日に現れます。.
ROBOPTIX ポジショナー 6 ファミリー
ROBOPTIX は 6 つのポジショナ ファミリを構築, 誰もロールを回していません (被駆動中心間で部品を回転させます, 回転テーブルの上で, またはチルト/フリップ軸上で、アイドルローラー上では決して使用しないでください。). パーツの主要なジオメトリからファミリを選択します, 次に、モーメントと精度に応じてサイズを決定します.
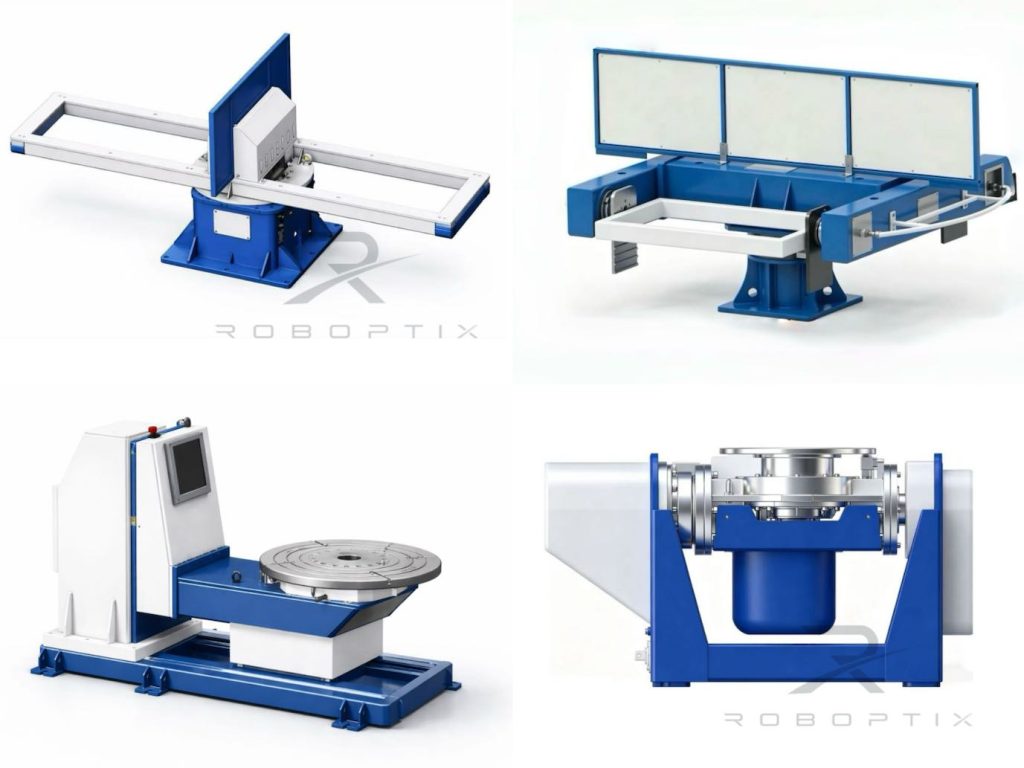
主軸台心押し台ポジショナー
2 つの対向する中心が、自身の軸を中心に長い部品を回転させます: ドリブン主軸台とアイドラー心押し台. シャフトに最適, パイプ, チューブ, 圧力容器のシェル, 継ぎ目が軸に沿って伸びており、傾斜ではなく回転のみが必要な風塔セクション. 部品は中心の間に挟まれて回転します; これはクレーンやロールを回転させずにシリンダーを溶接する方法です. 心押し台の最大中心間質量とカンチレバーモーメントに基づいてサイズを決定します。, 総重量だけではなく.
単軸ロータリポジショナ
単一の回転軸 (回転テーブルまたはフェースプレート) は、部品を中心間に置くのではなく、その面に取り付けた状態で 1 つの軸を中心に部品を回転させます。. フランジに最適, 指輪, ディスク, 円板, 回転させるだけで済む丸いパーツも (傾かない) 片面に取り付けます. 最もシンプルです, 最も手頃な価格の家族; テーブルの耐荷重に基づいてサイズを決定し、 取り付け部品のラジアルモーメント. 部品がディスクの場合は、主軸台心押し台ポジショナーよりも選択してください- またはリング状で顔に取り付けます, センター間ではない.
L型溶接ポジショナ
水平回転軸と垂直傾斜軸を組み合わせた L 字型構成, そのため、長いパーツは回転したり垂直に反転したりすることができます. 梁に最適, ボックス, フレーム, 1 つのマウントで複数の面を溶接する必要があるプレート アセンブリ. L ジオメトリにより、長いセクションでもクリアランスを確保しながら、あらゆる面をフラットに保ちます. パーツに溶接可能な面が 4 つあり、再固定するのが面倒な場合, 通常は、L 型溶接ポジショナーが答えとなります。.
U型溶接ポジショナ
U 字型フレームが、開いたエンベロープを備えた傾斜と回転の組み合わせ軸上でパーツを支えます。. 大型に最適, かさばる, または、不規則なフレームや溶接部が大きすぎたり、L タイプ溶接ポジショナーには扱いにくい場合があります。. 開いた U により、大きなセクションにスペースが確保されます, 備品, とツーリング, 通常、重量物にはより高い転倒モーメント定格が適用されます。, 偏心荷重. 部品の設置面積または質量が L タイプが安全に保持できる量を超える場合は、L タイプではなく U タイプを選択してください.
横型3軸ロータリーポジショナー
傾斜と回転、そして線形または二次回転軸により、コントローラーはほぼすべての輪郭の向きを変えることができます. コンプレックスに最適, 多方向シーム - 鋳物, 混合形状溶接, 反転または回転してもすべての関節に到達できない部分. ロボティクス B008~B012 多軸サーボユニットはここにあります, 継続的な再配向により縫い目を保持する精度を実現. これは、より単純なタイプが適合しない場合に指定するファミリです.
垂直傾斜ポジショナー
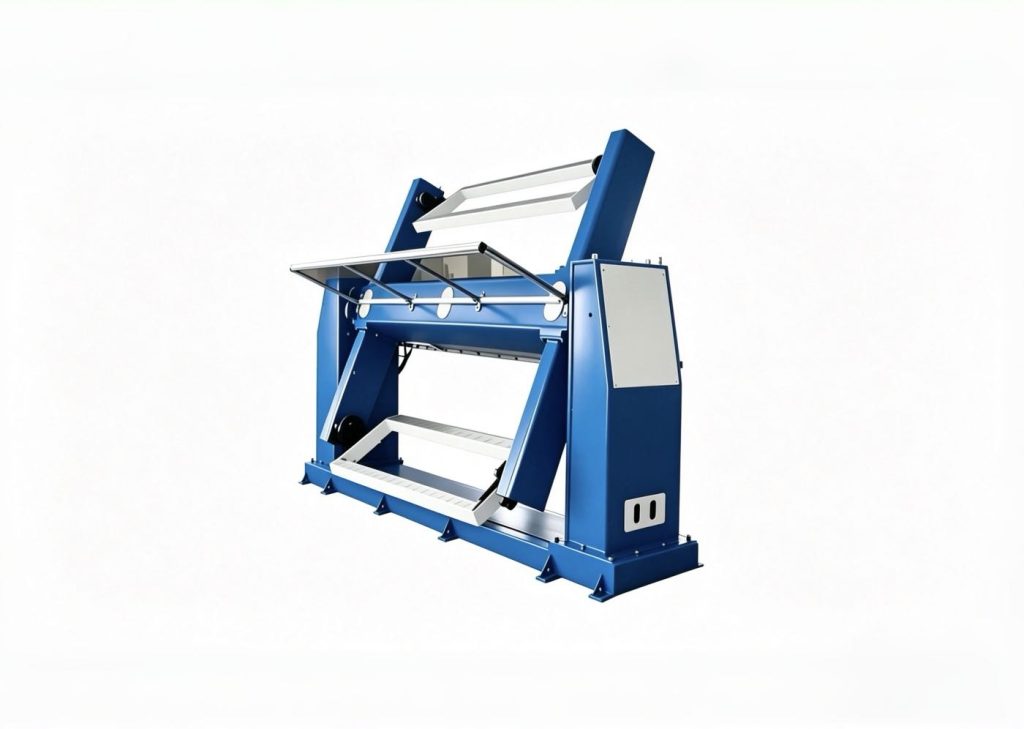
フリップ/チルト軸はパーツを上下逆または上向きに回転させ、反対側の面を表示します。, 通常は回転軸と組み合わせます. クレーンを使用せずに両面を溶接するために裏返す必要がある厚板や箱のセクションに最適です. フリップによりクレーンサイクルが削除されます, 仮付け溶接, そして 処理時間 , そしてそれは続く オーバーヘッド溶接を強制する代わりに、2番目の側のジョイントを平らにします . 厚板用, 垂直傾斜ポジショナーは、多くの場合、単一で最大のスループット向上を実現します.
タイプを決める3つのチェック
ジオメトリファースト
スペックシートを読む前にパーツをファミリにマッピングする.
長くて回転性がある (中心間) → 主軸台心押し台ポジショナ.
丸いディスクまたはリング (顔に取り付けられた) → 単軸ロータリポジショナ.
長尺多面 → L型溶接ポジショナ.
大型・不定形 → U型溶接ポジショナ.
すべての縫い目に到達する単一の単純な方向はありません → 水平 3 軸ロータリー ポジショナー.
両面が必要な厚板 → 垂直傾斜ポジショナ.
以下の比較表を参照すると、一目で判断できます。.
荷重と転倒モーメント
家族が決まったら, その瞬間にサイズを調整する, 質量ではない. 転倒モーメントを重量と回転軸からの重心の距離を乗じて計算します。, デューティ速度の慣性を追加します. 中心にある 2 トンの部品では紙の上で完璧なポジショナーが、中心から外れて吊り下げられた 1.5 トンの部品では静かに失敗する可能性があります. モーメントと慣性をRFQに記載してください; サプライヤーのサイズをそれらに合わせる, パンフレットのペイロードに当てはまらない.
隠れたスペック: バックラッシュ, 剛性, ドリフト
溶接ポジショナーを販売する数が、それを溶接する数であることはほとんどありません。. 方向反転時のバックラッシ, 側面荷重下のねじり剛性, と熱ドリフト デューティサイクルが実際の縫い目の品質を決定します. サプライヤーに反転時のバックラッシュと負荷時の剛性を実演してもらうか、測定させてもらいます。. これらを示す方法がない場合は、, 不在そのものが答えだということ, スペックシートのうち、測定とマーケティングがどの程度を占めているかがわかります。.
正確さとその検証方法
精度が報告される, 想定されていない. ROBOPTIX は ISO 9001 認証を取得しており、ISO を使用して溶接ポジショナーの精度を報告します。 9283:1998-調整されたメトリクス(ポーズ精度 AP とポーズ再現性 RP)により、サプライヤー間で数値が同じことを意味します. 厳しい公差の場合, ISOに基づくサードパーティまたはオンサイトのレーザートラッカー検証をサポート 9283, 部品を取り付けた状態で、動作温度で, 単なる空のコールドランではありません. 条件は数字です; 負荷を除いた再現性の数値, 温度, そしてスピードは半分真実だ.
ポジショナタイプの比較
6 つのファミリーすべての仕様ごとの完全な内訳については、, 専用の比較を参照してください 溶接ポジショナーの種類: サイドバイサイド .
| 家族 | 最適なワーク | 軸 | ペイロードクラス |
| 主軸台心押し台 | シャフト, パイプ, 船殻, 長いシリンダー | 回転 | 軽い - 重い, 長さ |
| 単軸ロータリー | フランジ, 指輪, ディスク, 円板 (回転のみ) | 回転 (1つの軸) | ライト~ミディアム |
| L型 | 梁, ボックス, フレーム, プレート (マルチフェイス) | 傾ける + 回転させる | ライト~ミディアム |
| U型 | 大きい, かさばる, 不規則なフレーム | 傾ける + 回転させる | 中程度から重い |
| 水平3軸 | 鋳物, 混合された複雑な縫い目 | 傾ける + 回転させる + 直線/2回転目 | 中程度から重い |
| 垂直傾斜 | 厚板, ボックスセクション (両側) | フリップ/チルト + 回転させる | 中程度から重い |
実用例
構造梁 (長いIビーム, 4つの顔)
I ビームは 4 つの面すべてを溶接する必要があります. 主軸台心押し台ポジショナーは回転させるだけです, 3 つの顔が届かないままにする. L 型溶接ポジショナーはビームを垂直に傾け、回転させます。, 1 つのマウントで各面を平らに表示 - 再固定なし, クレーンなし. これが教科書的なL型ケースです.
圧力容器シェル (長いシリンダー, 軸方向の縫い目)
軸に沿って継ぎ目がある円筒形のシェルは回転するだけで済みます. 主軸台心押し台ポジショナーは、回転ロールなしで従動中心と遊動中心の間で主軸台を回転させます。, クレーンなし - 外周と 平らな位置での縦方向の溶接 . 長さ, ユニフォーム, 回転式: ヘッドストック テールストックは適切かつ安価なフィット感です.
フランジまたは円板 (回転のみ)
フランジまたは円形プレートは、軸を中心に回転するだけで済みます。, センター間に挟まれるのではなく、顔に取り付けられる. 単軸ロータリーポジショナーは、回転テーブルまたはフェースプレート上で回転します - 傾きはありません, フリップなし, 最もシンプルで手頃なフィット感. リングまたはディスクの場合, 主軸台心押し台ポジショナではなく単軸ロータリーを選択してください; ロングシリンダー用, 逆を選ぶ.
不規則なキャスト (ミックスシーム, 単一の方向性はありません)
1 回のフリップが届かない面に継ぎ目がある鋳造品は、継続的な再調整が必要です. 横型3軸ロータリーポジショナー (ロボティクス B008~B012) パーツを保持し、各ジョイントを順番に平らな方向に向けます. これ以上単純な家族にはそれができない; 指定する ここでの 3 軸により、仕様ミスによるペナルティが防止されます 作業に到達できない機械を購入することについて.
ポジショナーを超えて: セルを構築する
ポジショナーはセルの 1 つの軸です, スタンドアロンマシンではない. ROBOPTIX pairs it with a 7th Axis Robot Rail System that extends robot reach and a Robot Base / 与えるロボット台座 細胞全体が安定した基盤となる . そのプラットフォームを中心に構築されたものが完成しました, アプリケーション対応ワークステーション: 調整された溶接セル, no-programming vision-guided cells and turnkey workstations for welding, レーザ , ハンドリングとパレタイジング , ポータブルコラボレーションユニットとリモートモバイルシステム . 部品の形状がカタログの形状と一致しない場合, カスタム ポジショナー プログラムがジオメトリに合わせて構築します . ROBOPTIX は ISO 9001 認証を受けており、ISO に準拠した精度を報告しながら、通常、同等の海外ブランドのユニットより 50 ~ 70% 価格が安いためです。 9283:1998 方法論, ポジショナーが予算の問題になることはほとんどありません。間違ったタイプを指定すると、.
見積依頼チェックリスト: これらを送ってください 6 入力
このチェックリストは、RFQ の短縮版です。. 購入者の完全なチェックリスト - 予算範囲について, 合格基準, および赤旗 - を参照 溶接ポジショナ購入チェックリスト.
導入では、RFQ に入力できるチェックリストを約束しました. ここにあります. これら 6 つの入力を送信すると、ROBOPTIX は購入前にタイプとモーメントの仕様を返します。義務はありません, 計算を隠すペイウォールもありません (P09). 入力が完全であればあるほど、, スペックが厳しいほど; 「販売見積もりのため溶接ポジショナーを送信してください」という 1 行の電子メールは、ほとんどの場合、間違った機械として戻ってきます。.
| 入力 | 何を送信するか | なぜタイプが決まるのか |
| 部品図 (2D/3D) | ステップ, DWG, または寸法と溶接継手の位置がマークされた PDF | 主要なジオメトリを明らかにする → 6 つのファミリーのどれが適合するか |
| 質量 + 重心 | 総重量と回転軸からのCoGオフセット | 転倒モーメントを設定します, ペイロードだけではない |
| デューティサイクル & スピード | シフトごとの溶接数, 1分あたりの回転数, 加速/減速プロファイル | 慣性を駆動する, 剛性, および熱ドリフトのサイジング |
| 許容範囲 | 必要なポーズ精度 AP / 再現性RP | サーボのグレードを決定し、 ISO 9283:1998 検証の必要性 |
| ロボットメーカー & インタフェース | ブランド, コントローラモデル, 外部軸プロトコル | 外軸としてクリーンな連携を確認 |
| スループット目標 | 時間あたりの部品数と取り扱い/固定時間の予算 | 垂直傾斜ポジショナーまたは 7th Axis ロボット レール システムによりクレーン サイクルが不要になります |
完全な RFQ では、予算の範囲と標準以外の制約もわかります - ROBOPTIX 非標準のカスタマイズをサポート ISO 9001認証を取得しています, 通常、海外ブランドの同等品より 50 ~ 70% 低い価格で、ISO に準拠した精度を報告 9283:1998 方法論. 上記の 6 つの情報を送信していただければ、ご家族をお知らせします。, 瞬間の評価, および書面による合格基準.
ポジショナーが解決策ではない場合
販売用の溶接ポジショナーが常に適切な購入であるとは限りません. 小さな部品の場合はオペレータが手でひっくり返すことができます, 緩い公差用 (±1mm), または本格的なハイミックス用, 少量の作業, 治具不要の手動アプローチ 総コストで勝てる場合が多い. 新しいサプライヤーをコミットする前に監査する, 5 年間の総所有コストをステッカーと比較検討します。多くの場合、安い見積もりが高価なマシンになります。. パーツが位置を揃える位置でポジショナーに費やします; そうでないところはスキップしてください. 判定, 儀式ではない, 予算を守る.
よくある質問
Q: どのタイプの溶接ポジショナーが必要ですか?
あ: 部品の形状から開始, ペイロードではない. 長い回転部分 (シャフト, パイプ, 船殻) 主軸台心押し台ポジショナーが欲しい; 面に取り付けられた丸いディスクとリングには単軸ロータリー ポジショナーが必要です; 長い多面パーツ (梁, フレーム) L型溶接ポジショナが欲しい; 大きな不規則なフレームには U タイプの溶接ポジショナが必要です; 複雑な混合縫い目には、水平 3 軸ロータリー ポジショナーが必要です; 両面が必要な重いプレートには垂直傾斜ポジショナーが必要です. 次に、転倒モーメントのサイズを測定し、ISO に従って精度を確認します。 9283:1998.
Q: 主軸台心押台ポジショナとL型溶接ポジショナの違いは何ですか?
あ: 主軸台心押し台ポジショナーは、長い部品を自身の軸を中心にのみ回転させます。円筒形の継ぎ目に最適です. L型溶接ポジショナにチルト軸を追加, そのため、パーツを垂直に反転して、1 つのマウントで複数の面を平らに表示することもできます。. パーツに溶接可能な面が複数ある場合, L タイプは、ヘッドストック心押し台ポジショナーでは不可能だった再固定を排除します。.
Q: ヘッドストック心押し台ポジショナーの代わりに単軸ロータリーポジショナーを選択するのはどのような場合ですか??
あ: どちらも 1 つの軸を中心にパーツを回転させます, ただし、単軸ロータリー ポジショナーでは、部品を回転テーブルまたはフェースプレートに取り付けます。 (フランジ, 指輪, ディスク, 円板), 一方、主軸台心押し台ポジショナーは、駆動中心と遊動中心の間の長い部品を支えます。 (シャフト, パイプ, 船殻). パーツがディスクの場合- またはリング状で顔に取り付けます, 単軸ロータリーを選択; それが長くて、中心間で独自の軸を中心に回転する場合, 主軸台心押し台を選択してください.
Q: 1 つの溶接ポジショナーですべての形状を処理できますか?
あ: 横型3軸ロータリーポジショナー (ROBOPTIX B008~B012 シリーズ) できる, 傾いているので, 回転します, 直線または二次回転軸を追加して、ほぼすべての輪郭の向きを調整します. これは最も柔軟なファミリーであり、単一目的ユニットよりもコストが高く、より単純なタイプが適合しない場合に最適な選択肢です。, これが、ジオメトリが最初のカットを駆動する理由です.
Q: 購入前に溶接ポジショナーの精度を確認するにはどうすればよいですか?
あ: ISO ごとに姿勢精度 AP と姿勢再現性 RP を報告するようサプライヤーに依頼します。 9283:1998, 負荷あり, 温度, 条件が数値であるため、速度が記載されています. ROBOPTIX は ISO 9001 認証を取得しており、ISO を使用して精度をレポートします。 9283:1998-調整されたメトリクス, サードパーティまたはオンサイトのレーザートラッカーによる、部品を取り付けた温度での検証をサポートします。. これらの条件を除いた再現性の数値は半分真実です.
溶接ポジショナーの販売は、そのタイプが部品に適合する場合にのみお買い得です。. 形状から始める—長時間の回転作業用の主軸台心押し台ポジショナー, フランジおよびリング用の単軸ロータリーポジショナー, 多面梁用L型溶接ポジショナー, 大型異形フレーム用 U 型溶接ポジショナー, ミックスシーム用の水平 3 軸ロータリー ポジショナー, 厚板用の垂直傾斜ポジショナー - 転倒モーメントのサイズを測定し、ISO に準拠した精度を確認します 9283:1998. ROBOPTIXはISO 9001認証を取得しています, 6 つの家族すべてをカバー, 通常、海外ブランドの同等品よりも 50 ~ 70% 安い価格でありながら、同等の方法で精度を報告します。. 部品の図面とデューティ サイクルをお送りください。ファミリーを指定します。, 瞬間の評価, および合格基準 - 購入前に, その後ではない.
どちらか分かりません 溶接ポジショナー タイプがあなたの部位に適合します?
送信 ロボティクス 部品の図面とデューティ サイクルにより、タイプとモーメントを自由に指定できます.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026





