カスタムロボットワークステーションおよびレーザーシステムメーカー



ロボット溶接セルと従来の溶接ラインの比較: 製造現場で実際に何が変わるのか
同じ午後に 2 つの構造用鋼材製造工場に入る. どちらも同じ種類の仕事を生み出しています — H ビーム, 列, 接続プレート, ベースプレート. 紙の上, 出力は同一に見えます. でも建物の中では, 仕事の進め方についてはほとんど何も変わりません.
ある工場では伝統的な溶接ラインを稼働させています: 部品がステーション間を移動する, 溶接工は独立して作業します, そしてフロアマネージャーはその日最も遅い駅を中心にスケジュールを立てます. もう 1 つはロボット溶接セルを統合したものです. パーツはほとんど動きません. 建物内の人々は半年前とは違う仕事をしている. 品質レポートの見た目が異なります. 急ぎの注文に対するお店の対応も違うようです.
初心者向けガイドを読んだことがあれば、 ロボット溶接セルとは実際には何ですか, あなたはすでに 基本的なコンポーネントを理解する — ロボット, ポジショナー, 安全囲い, 溶接電源.
この記事が答えるのは、次に来る質問です: この変更後にショップを運営するのは実際にどのような感じですか? この記事では、違いが具体的かつ直接的な 5 つの領域、つまりフロア レイアウトについて説明します。, 人員配置, 毎日の生産リズム, 品質管理, 店舗が需要の変動をどのように吸収するか — 資本を投じる前に正確なイメージを構築できるようにする.
| ロボット溶接セルの初心者? まだお持ちでない場合は, コンパニオンガイドから始めましょう: 「ロボット溶接セルとは何ですか? 2026 初心者向けガイド | 37 ショップデータ.この記事は、基本的なセットアップを理解していることを前提としており、そのセットアップがフロアで実行されると操作上何が変わるかに焦点を当てています。. |
1. 店舗フロアのレイアウト: 生産ラインから溶接島へ
伝統的なラインのレイアウト方法
従来の溶接ラインは一連の作業に従います: 切断, フィットアップ, 仮付け溶接, 溶接, 検査 — それぞれが独自のステーションで. 部品はクレーンまたはフォークリフトでステーション間を移動します, 各ステーションは他のステーションとはある程度独立して動作します.
この種のレイアウトの最適化はバランスをとる作業です. 材料の利用は機械の利用と切り離して扱うことはできません, 労働力の活用, 仕掛品制御, 納期厳守 — 成熟した従来のラインを備えた店舗は通常、専用のスケジューリング ソフトウェアによって作成された限られた生産能力のスケジュールで運営されるのはこのためです。, 一日中監視され、調整される.
なんと ロボットセル レイアウトを変更します
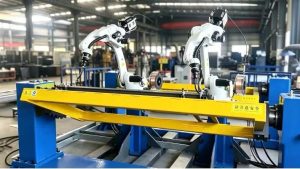
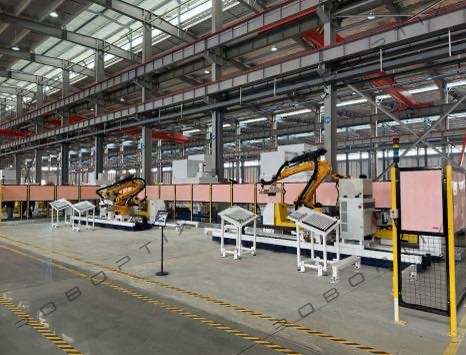
ロボット溶接セルで溶接を統合, 位置決め, そして多くの場合、単一の統合された島への検査が行われます。. 実際の効果は、各部品が床を横切る回数が少なくなるということです。.
以前はパーツを反転してアクセスする必要があった操作, 別の面に位置を変更する, 各ステップでの再クランプが単一のクランプシーケンス内で実行できるようになりました。. この統合により、クレーンへの依存やステーション間のオペレータの調整への依存が軽減され、全体的なフロア レイアウトが簡素化されます。, 同じ部品を生産するのに必要なスタンドアロン ステーションの数が少なくなるため、.
頻繁に入れ替えを行う受託製造を行っているショップ向け, 最も一般的な物理的レイアウトは 2 ステーションのシャトルです, Hフレーム構成と呼ばれることもあります: ロボットが片側を溶接する間、, オペレーターが反対側を積み降ろす. これは、オペレーターを待つのではなくロボットを継続的に動作させるため、実際の設置で最も頻繁に使用されるレイアウトです。.
これがあなたのショップにとって何を意味するか
この変化は「既存のラインにロボットを1台追加する」というものではありません。部品が到着してから出荷されるまでの物理的な経路全体を再考することです. セルにコミットする前に, 完全なシーケンスをマッピングする: 原料到着, 切断と穴あけ, フィットアップ, 仮付け, ロボット溶接, 検査, 必要に応じて修正, およびアウトバウンドステージング. そのシーケンスにおけるすべてのハンドオフは、実際にロボットの理論上の能力をどの程度獲得できるかに影響します。.
2. 人材派遣: 溶接スキルからシステム監視まで
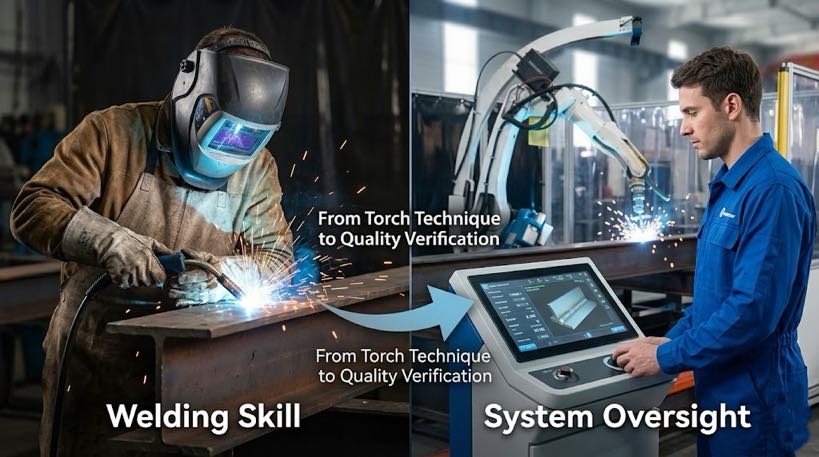
従来のラインでの人員配置
在来線で, 溶接工は複数のステーションに分散しています, それぞれがプロセスの段階を担当します. コアスキルは実践です: トーチテクニック, 感覚による電流と電圧の調整, 長年の経験から得られる材料の厚さと状態に基づく判断.
スタッフの配置 ロボットセル
自動化は単に労働力を取り除くだけではなく、その労働力が適用される場所を変えます。. 以前は複数のオペレーターが手動切断に重点を置いていた場合, 研削, そして溶接, スキルの重点はプログラミングの監督に移る, 品質検証, 溶接ステップと下流の組立を調整する.
この移行は自動的ではありません. 自動化に必要なスキルセットは従来の溶接とはまったく異なります, 多くの地域でのトレーニングプログラムはまだ需要に完全には追いついていません. 構造化されたオペレータートレーニングに投資しているショップは、新しい機器からのより迅速な立ち上げとより一貫した生産を実現する傾向があります。「設置済み」と「生産的」の間のギャップは主にトレーニングギャップです。, 装備ギャップではない.
より大きな変化が起こっている場所
ここで、私たちが話しているロボット細胞の種類について正確に知る価値があります。, なぜなら、ここはテクノロジーに応じて人材配置の話が大きく異なるからです。.
従来の想定では、ロボット溶接セルを実行するには、スタッフの誰かがロボットをプログラムする必要がある、つまりティーチペンダントを使って各関節をロボットに動かしていく必要がある、というものです。, または、部品がフロアに到着する前にオフラインでプログラムを構築して検証することもできます。. この思い込みこそが、多くの形鋼製造工場が自動化を躊躇してきた理由なのです。: 彼らの仕事は多岐にわたります, そして、すべての新しい部品構成のプログラミングに誰かを専任させても、うまくいきません。.
| プログラミング不要のロボット溶接セルへの移行 この方程式を変更します. 視覚誘導システムで, オペレーターの役割は、「この部品の溶接方法をロボットに教える」から、「ロボットがスキャンから生成した溶接計画が正しいことを確認する」へと移ります。これは根本的に異なるスキルの閾値であり、ロボット プログラミングというよりも品質検証に近いものです。. これがどのように機能するかについては、関連記事で詳しく説明します。, プログラミング不要のロボット溶接セル: 視覚誘導システムがどのようにしてティーチペンダントを排除するのか. |
3. 日々の生産リズム: 連続ステーションからセルタクトタイムへ
伝統的なラインのリズム
在来線で, その日の出力は最も遅いステーションによって設定されます。ボトルネックのステーションが全体のペースを決定します。. 手動溶接能力は、多くの場合、溶接自体による制約よりも、取り付け時間による制約が大きくなります。, タックタイム, クレーンの空き状況, 検査の遅れ, 経験豊富な溶接工の確保, どれも日々変化します.
ロボット細胞のリズム
ロボット細胞内, ペースは、ロボットの溶接時間とオペレータの積み降ろし時間の調整によって設定されます。. 2ステーションレイアウトの場合, 総生産量を決定するのは、溶接者の手の速度ではなく、荷重速度と溶接タクト タイムがどの程度うまく同期しているかです。.
この調整要件は双方向に対応します. ロボットの準備はできているが、部品の準備ができていない場合, 容量がアイドル状態になる. クレーンが他の場所で占有されている場合, セルは待機します. オペレーターが部品の検索に時間を費やしすぎる場合, ステージング, 駒をひっくり返す, またはフィットアップの問題を修正する, セルは仕様で約束されているスループットを提供できません. ロボット細胞, 実際に, 上流と下流のステップをどの程度厳密に振り付けする必要があるかについての基準を引き上げます。従来のラインよりも高くなります。, ステーション間のスラックがより寛容な場所.
構造用鋼の複雑さ
形鋼の製造は本質的に多品種混在です. カスタム建築フレームやオーダーメイドのトラスを製造する工場では、1 週間で数十もの異なる溶接継手の構成に遭遇する可能性があります。これは、そもそもロボットを最も効率的にする再現性に直接反することになります。.
これはまさに、初期のティーチフリー システムとのギャップです。, 3D スキャンを使用して、新しい部品ごとに溶接パスを自動的に生成します。, 閉じるために作られた. 慎重なシステム選択が重要な領域であることに変わりはありません。すべての「ビジョンガイド型」システムが、多品種の構造作業を同等にうまく処理できるわけではありません。, そのため、3D ビジョン シーム トラッキングとスキャン ツー ウェルド システムに関する関連記事で、基礎となるテクノロジーについてさらに詳しく説明します。, そして、大規模な具体的な課題については、, 変圧器タンクなどの非反復部品.

4. 品質管理: 事後検査から工程内データまで
伝統的なラインでの品質管理
在来線で, 品質管理は通常、溶接完了後に行われ、目視検査とスポットチェックが行われます。. このシーケンスの問題はタイミングです: 欠陥は遅れて発見される, 構造コンポーネントの再加工には費用がかかります, 再び関節にアクセスするには、再クラニングと再クランプが必要になることがよくあります.
ロボットセルでの品質管理
ロボット溶接セルには、統合された 3D 測定および品質管理システムが搭載されることが増えており、最終段階だけでなくプロセス全体にわたってリアルタイム分析と自動検査を提供します。. 統合されたレーザー測定システムにより、材料がロードされるときに位置寸法と公差をチェックできます, スキャンは 1 つの連続サイクルとして実行され、自動ワークフローと手動ワークフローの両方をサポートします。.
この変化の背後にある数字は構造工事にとって重要です: 適切に指定された 6 軸ロボット溶接セルにより、以下の不良率を達成できます。 1% 適格な手順について, 熟練した手動溶接工の 3 ~ 5 倍の速度で溶接金属を溶着させながら.
これがあなたのショップにとって何を意味するか
品質データは事後的に生成されるレポートではなく、生産中に生成される継続的な記録になります。. AWS D1.1 または EN などの構造溶接コードに取り組んでいるショップ向け 1090, このプロセス内データは単なる品質向上ではなく、認証と検査の要件をサポートする文書の一部になります。.
5. 需要変動への対応: 残業から速度の再プログラミングまで
従来のラインが注文の急増をどのように吸収するか
従来のラインで注文量が増加した場合, 典型的な対応は残業か追加の溶接工を連れてくることです. しかし、経験豊富な溶接工は、ほとんどの地域では本当に不足している人材です。つまり、このレバーには限界があるということです。, そして、労働力の高齢化が補充よりも早く進むにつれて、その上限は低くなりつつある.
ロボットセルが注文の急増をどのように吸収するか
1 台のロボットで異なる部品タイプを切り替えることができますが、どれだけ早く切り替えられるかは、基礎となるプログラミング アプローチに完全に依存します。, ここでテクノロジーの選択が運用上の最大の影響を及ぼします.
オフラインプログラミングアプローチ
オフラインプログラミングで, 最良のシミュレーションであっても、物理的な現実とはわずかに異なります. 新しいジョブをロードする人は通常、それらの差異を考慮してプログラムを修正する必要があります。つまり、切り替えには依然として熟練した時間が消費されます。, 完全に手動で教えるよりもわずかに少ない.
ビジョンガイド / スキャンから溶接までのアプローチ
スキャンツーウェルドシステムの場合, ロボットに取り付けられたカメラが部品上の基準点をスキャンします, システムはデジタルモデルを実際のワークピースと照合します。, そして溶接が始まります - 手動プログラミングは必要ありません, フロアでもオフラインでも.
これが最も重要な点: 大きい, 非反復部分
変圧器タンクは、オフライン プログラミングのアプローチが破綻する最も明らかな例の 1 つです。. 各タンクの寸法と取り付け位置は若干異なる場合があります。, つまり、新しい戦車ごとにオフラインでプログラミングすることは、ほぼゼロから再プログラミングすることになる可能性があります。. これはまさに、スキャンから溶接までのロボット システムが解決するように設計された問題です。このトピックについては、変圧器タンク溶接の自動化に関する記事で詳しく説明しています。.
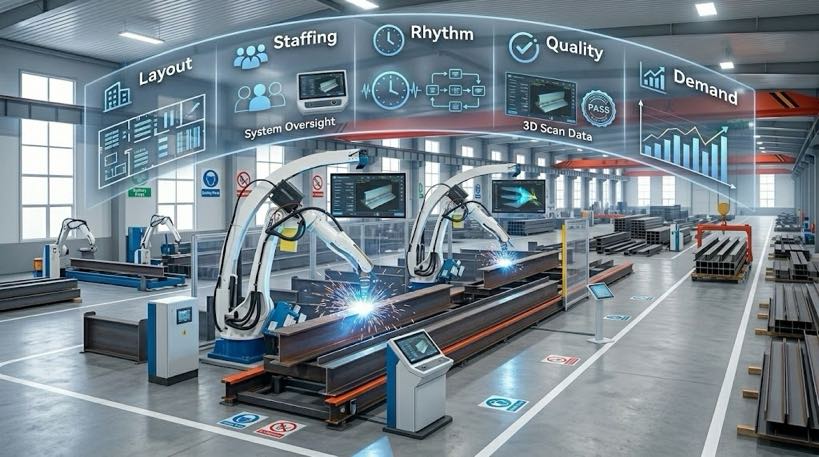
全体像
ロボット溶接セルは、「従来のラインと 1 台の機械」ではありません。オペレーション全体の実行方法が変わります: 物理的なレイアウトが変わる, チームに必要なスキルが変わる, 毎日の生産量の変化を決定するものは何ですか, 高品質データの生成方法が変更される, 需要が急増したときに引くレバーも変化します.
特に構造用鋼の製造業者向け, 歴史的には、多品種生産とロボットが依存する再現性との間に緊張関係がありました。. この緊張はまさに、現世代の視覚誘導ロボット溶接ワークステーションが解決するために構築されたものです。だからこそ、「ロボット溶接セル」内のテクノロジーの選択が、完全に自動化するという決断と同じくらい重要なのです。.
| プログラミング不要のロボット溶接セルが貴社の部品の組み合わせに適合するかどうか知りたい? 一般的なワークピースの範囲と生産量を共有し、当社のエンジニアリング チームが現場で何が変わるかを計画します。, そして何がそうではないのか, 内で 24 営業時間。 |
よくある質問
ロボット溶接セルと従来の溶接ラインの主な違いは何ですか?
従来のラインは独立したステーション間で部品を順番に移動します, 最も遅いステーションによって出力が制限される. ロボット溶接セルで溶接を統合, 位置決め, 多くの場合、単一の統合ユニットへの検査が行われます。, 出力は、ロード/アンロード時間とロボットの溶接時間がどのように調整されるかによって決まります。.
ロボット溶接セルを実行するにはロボット プログラマーを雇う必要がありますか??
それは技術次第です. 従来のオフラインでプログラムされたセルを構築するには、ロボット プログラミングの経験を持つ人が必要です, シミュレートする, 新しい部品ごとに溶接プログラムを微調整します. プログラミング不要, 視覚誘導セルにより、オペレータの役割は、システムが 3D スキャンから自動的に生成した溶接計画を確認することに移行します。つまり、プログラミングではなく品質検証のスキルセットです。.
従来のラインと比較して、ロボット溶接セルに必要な床面積はどれくらいですか??
レイアウトにより異なります, しかし、ロボットセルは多くの場合、同等の従来のラインよりも総床面積が少なくて済みます。, 複数の操作を 1 つのクランプ シーケンスに統合すると、必要なスタンドアロン ステーションの数が削減されるためです。. 受託製造で最も一般的なレイアウトは、ダブルステーション シャトルです。 (Hフレーム) 構成.
ロボット溶接セルは多品種の構造用鋼の生産に対応できますか?
プログラミングのアプローチに大きく依存します. 従来のオフラインでプログラムされたロボットは、新しい部品構成ごとに新しいプログラミングが必要となるため、多品種作業に苦労しています。. ビジョンガイド, スキャンツー溶接システムは、各部品の 3D スキャンから溶接パスを自動的に生成することで、この問題に対処するように特別に設計されています。.
ロボット溶接に切り替えると品質検査に何が変わるのか?
検査は事後検査から, 行末チェックから継続へ, 工程内測定. 多くのロボット セルには、部品のロード中や溶接中に寸法と公差をチェックする統合 3D 測定システムが組み込まれています。, コードコンプライアンスの文書化と品質管理をサポートできるデータの生成.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026