カスタムロボットワークステーションおよびレーザーシステムメーカー



溶接ポジショナ購入チェックリスト: 6 正確な RFQ のための入力
検索ボックスに「溶接ポジショナー 販売」と入力しました. 難しいのはマシンを見つけることではありません。その検索結果を信頼できる見積もりに変えることが重要です。. 正しい入力を省略した RFQ は、部品から切り離された番号を返します, あなたの床, そしてあなたの寛容さ. このチェックリストは、購入前に ROBOPTIX が調整された仕様を返す必要がある 6 つの入力です。計算を隠すペイウォールはありません. まずはタイプ選びから; 家族比較用に, 六家族表を参照.
6 つの入力の概要
| # | 入力 | それが決めること |
| 1 | 部品の形状 & 封筒 | どのポジショナ ファミリが適合するか |
| 2 | 負荷, コグ & ひっくり返る瞬間 | フレームがパーツを保持しているかどうか |
| 3 | 位置決め精度 & 再現性 | どのスペッククラスか, どのように検証されたか |
| 4 | スループット & サイクルターゲット | ロボット vs ターンキー vs プログラミング不要 |
| 5 | ロボットの統合 / 外軸 | 協調動作パス |
| 6 | 環境, 安全性 & 認証 | ISO 9001, 購入前に監査する |
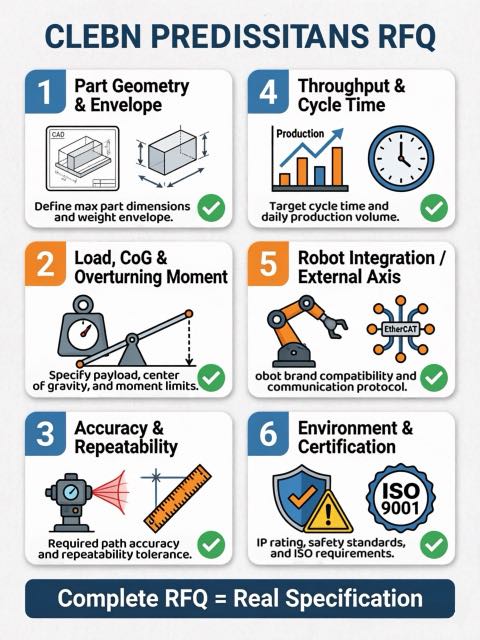
6 つの入力, 説明済み
1. 部品の形状 & 封筒
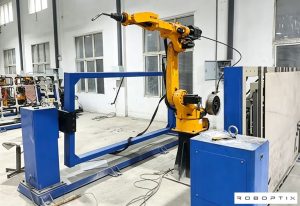
ジオメトリは最初のフィルターです. 長いシャフトと回転縫い目がヘッドストックテールストックポジショナーに適合; 梁, ボックス, L型溶接ポジショナーに適した多面部品; U型溶接ポジショナに適した大きな不規則フレーム; 複雑な混合縫い目は水平 3 軸ロータリー ポジショナーに適しています; 重いプレートは垂直傾斜ポジショナーに適しています; 丸い部品は単軸ロータリーポジショナーに適しています. 封筒をお送りください(最大長), 直径, およびスイング - 加えて溶接位置, 部品の重量だけではありません. ジオメトリのない番号を使用すると、間違ったファミリーに送られてしまいます.
2. 負荷, 重心 & ひっくり返る瞬間
2 トンの定格は 2 トンの部品を意味するものではありません. 偏心荷重, ひっくり返る瞬間, 回転慣性によって、フレームが狙った位置に縫い目を保持できるかどうかが決まります。. 負荷を明記する, 回転軸からオフセットされた重心, 最悪の場合のレバレッジ - 次に、構造とドライブのサイズを決定します。, カタログ番号だけではなく. これを無視すると、セルが溶接の途中でドリフトします。; お金を払って得た精度はその部分に決して届かない.
3. 位置決め精度 & 再現性
溶接に実際に必要な公差を指定します, それからそれが証明されるように要求します—約束ではありません. ROBOPTIX は ISO ごとにポーズ精度 AP とポーズ再現性 RP をレポートします 9283:1998 あなたの負荷で, 温度, そしてスピード, 条件のない数値は半分の真実だから . ジョイント許容範囲をお知らせください。出荷前にレーザートラッカーで確認します。. バックラッシュ, 剛性, と熱ドリフトは隠れた仕様です。 パンフレットの請求から実数を分離する.
4. スループット & サイクルタイム目標
パーツよりもボリュームがビルド パスを決定します. 安定した, カウント数の多いファミリーには、ターンキー溶接ロボット セルまたは プログラミング不要のロボット溶接セル; 頻繁な切り替えはビジョンに基づいた報酬を与える, ハンズオフレイヤー. 時間あたりの部品数と現実的なシフト モデルを教えてください, また、ポジショナー ファミリと自動化レベルは、パンフレットに記載されているランプではなく、実際にお持ちのランプに一致します。 .
5. ロボットの統合 & 外部軸
ロボットが写っている場合, ポジショナは外部軸として宣言する必要があるため、 コントローラーは運動連鎖全体を解決します. 7 軸ロボット レール システムが到達範囲を拡大; ロボット基地 / ロボットペデスタルが安定したベースフレームを定義; そして サーボポジショナはロボットと一体となって動きます. コントローラーのブランドと、セルがロボットと動作を調整する必要があるかどうかを教えてください。. 出荷前にチェーンを委託します, 最初の良い部分は数日後に来る.
6. 環境, 安全性 & 認証
熱, スパッタ, 歩行者交通が警備を決定する, ケーブル配線, そしてベースフレーム. レーザー加工用, レーザー対応プラットフォームが重要; 厳しい規制環境向け, 認証は行う. ROBOPTIX は ISO 9001 認証を取得しており、規定の基準に基づいて構築されています. 周囲の範囲を記載します, 安全封筒, および現地の規定 - その後、コミットする前に工場を訪問してサプライヤーを監査します。. スペックシートは保証ではありません; ベンチテストは.
RFQ を作成する: 記入テンプレート
これら 6 行を送信すると、調整された仕様が返されます。, 推測ではありません:
1) 一部: 材料, 最大エンベロープ (長××), 溶接箇所.
2) 負荷: 質量, 重心オフセット, ひっくり返る瞬間.
3) 許容範囲: 必要なAP/RP帯域, ISOごとに検証済み 9283:1998.
4) スループット: 部品/時間, シフトモデル, 切り替え頻度.
5) ロボット: ブランド/コントローラー, 外部軸調整 はい/いいえ.
6) 環境: アンビエント, 安全封筒, 認証の必要性.
曖昧な RFQ から曖昧な数値が返される. 完全なものでは、初日から溶接が可能な機械が返されます。違いは上記の 6 つの入力です。.
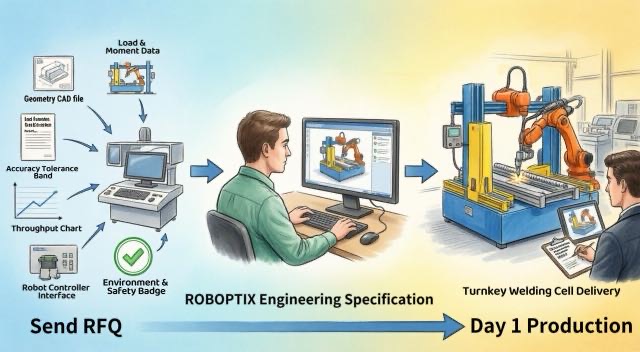
署名する前の危険信号
引用は、その背後にあるインプットによってのみ価値が決まります. 写真から引用するサプライヤーに注意してください, 精度の条件を明言できない人, または 2 トンの定格を 2 トンの保証として扱う人. コミットする前に監査を行い、工場訪問とベンチテストで仕様書を上回ります。 5 年間の総所有コストをステッカーと比較検討する. 安い見積書を間違って出荷すると、それは高価な機械です.
チェックリストをスキップできない場合
部品がワンオフの場合, カスタム プログラムが正直なパスである可能性があります; すでにロボットセルを実行している場合, あなたに合ったコーディネートされたビルド. しかしそれでも, 上記の 6 つの入力が会話を現実のものにします. 判定, デフォルトではありません, 予算を守る.
作業例
構造製作者 (ロボット + L型溶接ポジショナ)
製造業者は最初に「2 トン ポジショナ」という 1 行の RFQ を送信しました。, 引用してください。」を見逃した一般的な番号が返されました。 1.2 m荷重オフセットと±0.15 mmの縫い目公差. 6 つの入力すべてを使用した 2 番目のパス, ROBOPTIX は、転倒モーメントに対応したサイズの L 型溶接ポジショナーを指定し、ISO に従って RP を検証しました 9283:1998 実際の負荷で. 最初の記事ではセル ヒット許容値があり、再加工の必要はありませんでした - RFQ, 機械ではありません, 修正でした.
ROBOPTIX はあなたの RFQ に合わせて構築します
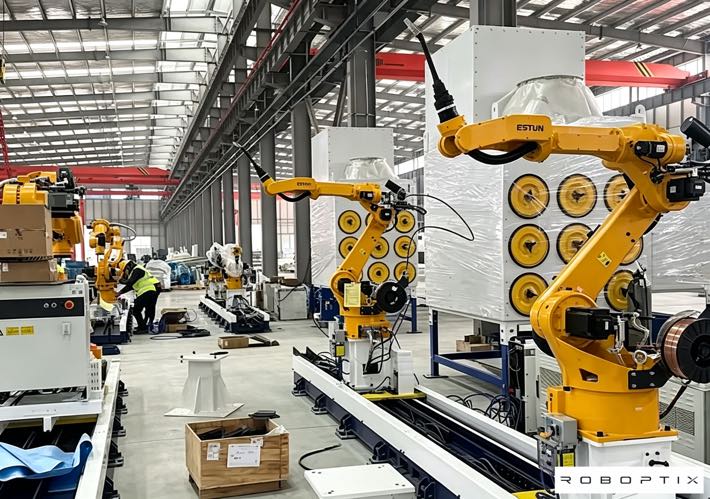
ROBOPTIX のすべての答えはアセンブリです, 単一の SKU ではありません: 到達範囲を広げる7軸ロボットレールシステム, ロボット基地 / 安定したベースフレームを形成するロボットペデスタル, およびサーボ ポジショナ - 主軸台心押し台ポジショナ, L型溶接ポジショナ, U型溶接ポジショナ, 横型3軸ロータリーポジショナー, 垂直傾斜ポジショナー, または単軸ロータリーポジショナ - 外部軸として宣言されます. 固定部分の場合, 同じハードウェアがターンキー ワークステーションとして出荷されます; ハンズオフ操作用, プログラミング不要のロボット溶接セルとして; 非標準形状の場合, カスタムプログラムを通じて. 6 つの入力を送信すると、購入前に適切なビルドを指定します。.
よくある質問
Q: ポジショナの RFQ の 6 つの入力は何ですか?
あ: ジオメトリ & 封筒, 重心と転倒モーメントを伴う荷重, ISOごとに必要な精度 9283:1998, スループット目標, ロボットと外部軸の統合, と環境/認証. 6 つすべてを入力すると、実際の見積もりが得られます, 推測ではありません.
Q: 部品形状が最初のフィルタである理由?
あ: それは家族を選ぶ: 長い回転縫い目には、 主軸台心押し台ポジショナー, 梁/ボックス L型が必要です, 大きなフレームや L型 または U型, 丸い部品、単軸ロータリー. ジオメトリ, パンフレットではありません, 選択を促す.
Q: 定格荷重はなぜ嘘をつくのか?
あ: 2トンのカタログ数値は偏心荷重、転倒モーメントを無視しています。; フレームが溶接途中でまだずれている. 構造のサイズを決定するために、CoG オフセットとレバレッジを記述します。, タグだけじゃなくて.
Q: 精度はどのように証明されるのか, 約束されていない?
あ: ROBOPTIX は ISO ごとに AP と RP をレポートします 9283:1998 あなたの負荷で, 温度, そしてスピード, 出荷前にレーザートラッカーで確認します. 無条件の寛容は半分真実.
Q: ポジショナーのみが必要な場合、ロボット統合入力が必要ですか??
あ: ロボットが下流にある場合, コントローラーがチェーンを解決できるように、ポジショナーを外部軸として宣言する必要があります。; 7軸ロボットレールシステムとロボットベース / フレームを定義するロボット台座. スタンドアロンでも, エンベロープとロードがビルドを決定する.
Q: このチェックリストを使用すべきでない場合?
あ: ユニークなワンオフパーツに, カスタムプログラムに移動します; 社内スキルの高いお店に向けて, 調整されたビルド. しかし、依然として 6 つの入力情報が決定の枠組みを形成します。最初にサプライヤーを監査する必要があります。.
溶接ポジショナの RFQ は見積もりの前に勝敗が決まります - 6 つの入力がすべてを決定します: 幾何学, 負荷, ISO ごとの精度 9283:1998, スループット, ロボットの統合, と環境. ROBOPTIX は ISO 9001 認定を受けており、調整された仕様を返します, 推測ではありません, 購入する前に.
6 つの入力を送信すると、適切な機械を指定します。販売用の溶接ポジショナーが始まりです。, 答えではない.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
参考文献
[1] 国際標準化機構. (1998). ISO 9283:1998, 産業用ロボットの操作 — 性能基準と関連する試験方法.
[2] 公園, J.-H., キム, S.-H., 月, H.-S., & キム, M.-H. (2019). パルスガスメタルアーク溶接におけるさまざまな溶接位置の溶融池挙動と微細構造に対する重力の影響. 応用科学, 9(21), 4626. https://doi.org/10.3390/app9214626
[3] リュウ, J., ジャン, F., チェン, S., 徐, B., 張, G., チェン, W., & マ, ×. (2023). 異なる溶接位置における可変極性プラズマアーク溶接における溶接池の挙動と溶接ビードの性能に対する重力の影響のメカニズム. 材料, 16(19), 6457. https://doi.org/10.3390/ma16196457