カスタムロボットワークステーションおよびレーザーシステムメーカー



協調動作プログラミング: ロボットとポジショナーを 1 つの運動チェーンとして動かす
ほとんどの工場はロボットとポジショナーを 2 台の機械として購入します. 彼らはそれらを一緒に配線します, ロボットプログラムを実行する, パス間にデジタル出力でポジショナーをトリガーします. 結果は「うまくいきます」 - 溶接部を見るまでは. トーチはインデックスごとに停止します, アークはコールドで再開する, 縫い目は各関節で波紋を示しています, そして初回通過利回りはパンフレットに記載されている値には決して達しません. 問題は設備ではない. それは、2 台のマシンが 1 台としてプログラムされたことがないということです。.
この記事では協調動作プログラミングについて説明します: ポジショナーをロボットコントローラーの統合軸として扱い、両方が単一の軌道から動くようにする実践. 外部軸補間をカバーします, EtherCAT同期, パスの平滑化, 工具の中心点を維持することで溶接品質が向上します (TCP) 一定の速度で. 目標は、ロボットとポジショナーが連携する 2 つのデバイスではなく、1 つの運動連鎖であるセルです。.
注記: 調整方法論は、サーボ駆動セル全体にわたる ROBOPTIX ポジショナ統合の実践を反映しています, 位置依存の溶融池の挙動に関する査読済みの研究と相互参照 (パークら。, 2019, 応用科学; 劉ら。, 2023, 材料) およびISO 9283 ロボットの性能試験方法.
1. 「統合」は間違った目標
統合とは、エッジで接続された 2 つの独立したシステムを意味します。. トリガーベースの制御 - ロボットがパスを溶接します, 信号を送ります, ポジショナーが回転します, ロボットの再開 - 統合です. 非常に多くのセルのパフォーマンスが低下するのもそれが理由です. ポジショナーが動くたびに, ロボットが駐車されています; ロボットが動くたびに, ポジショナーが停止しています. 溶接は個別に組み込まれています, ストップ/スタートチャンク, そして欠陥はそれらの間のすべての境界に蓄積されます.
より良い目標は調整です: 1 つのコントローラがロボットの 6 軸とポジショナの回転軸の両方を含む 1 つの軌道を計画します. ポジショナーはロボット自身の運動学モデルの一部になります. それが起こったとき, ポジショナーが順番を待つ必要がないため、アークは決して止まりません。.
2. 1つの運動チェーン: ロボットの拡張としてのポジショナー
運動学的に, 溶接セルはリンクのツリーです. ロボットベースが根幹, ロボットの軸は枝です, トーチはエンドエフェクターです, ワークはポジショナで保持されます. 協調的な動きで, ポジショナ軸は、ロボット コントローラが解決するのと同じ運動連鎖に追加されます。, したがって、ポジショナーを動かすことは、数学的にはロボットの関節を動かすことと同じ操作です。. コントローラーは「ロボット」を認識しなくなりました。 + ポジショナー」; 1 本の長い腕が部品を通って伸びているのが見えます.
2.1 軸 7, 8, そして 9 コントローラー内
ほとんどの産業用コントローラーでは、外部軸 (通常はポジショナーの回転軸と傾斜軸) を宣言し、それらをロボットと同じモーション グループに割り当てることができます。. 宣言したら, ポジショナーは軸です 7, 8, または 9 コントローラの内部座標解で. 1 つの移動命令でロボットとポジショナーを同時に命令できるようになりました, そしてコントローラーは組み合わされた逆運動学を計算し、トーチがパーツ上で意図した経路をたどるようにします。. 外部軸はペリフェラルではありません; プランナーがロボット自身の関節と並行して最適化する関節です.
2.2 一つの軌跡, 2 つのプログラムではない
ポジショナーを外部に出した状態, ロボット プログラムと個別のポジショナー プログラムを維持する必要がなくなりました。. あなたは一つの軌道を維持します. パスはワークピース内に定義されています (またはユーザー) フレーム, コントローラは必要な動作をロボットとポジショナの間で自動的に分配します。. 縫い目が移動する間パーツを平らに保つ必要がある場合, コントローラはポジショナを傾けてロボットを一緒に動かし、溶接を 1G/2G 帯域内に維持します。まさに、説明した位置制御 P02 です。, 個別のステップではなく連続的に実行されるようになりました. 1 つのプログラムは、溶接位置に関する 1 つの信頼できる情報源を意味します。.
3. 外部軸補間
補間は、コントローラーが教示された 2 つの点の間の空間を滑らかな動きで埋める方法です。. スタンドアロンモードの場合, ロボットは独自の 6 軸を補間します. コーディネートモードの場合, コントローラはロボット軸と外部ポジショナ軸を一緒に補間します, TCP を溶接上に維持するために、それらの間の動きの分担がフレームごとに決定される同期パスを解決します。. ここがコーディネートの核心: 2 つの補間器が並行して実行されていない, ただし、すべての軸を所有する 1 つの補間器.
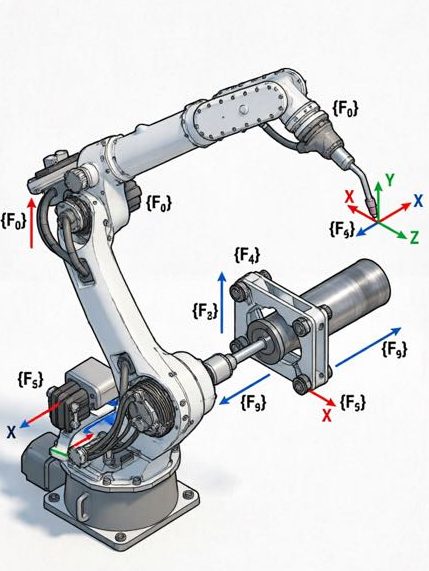
3.1 ポジショナーフレームをロボットベースに合わせて校正する
協調動作の精度は、ロボットとポジショナー間のフレーム関係と同程度です。. 最初の連携移動の前に, ポジショナのゼロは、ロボットのベース フレームに合わせて校正する必要があります。通常は、ロボット TCP をポジショナ チャックまたはフェースプレート上の既知の基準に合わせてジョグすることによって行われます。, またはレーザーまたはボールバー校正による. これを誤解すると、コントローラーの結合運動学は誤った前提に基づいて構築されます。: ロボットはその部品が本来あるべき場所ではない場所にあると「考える」でしょう, 溶接は一定の誤差または回転誤差によってオフセットされます。. このフレーム キャリブレーションは、現場でのスタートアップで最も省略されるステップの 1 つです。, そして最も一般的な原因は、「プログラムは実行されるが溶接が間違っている」というものです。
4. EtherCAT 同期と同期フレーム
ロボットとポジショナが一体となって動作するために, それらのドライブは共通のタイムベースを共有する必要があります. ポジショナがロボットに対して数ミリ秒でも遅れをとっていると、目に見える継ぎ目の欠陥が生じます, 溶接の瞬間には 2 つの動作が幾何学的に一貫しなくなっているためです。トーチは経路の 1 点にあり、部品はわずかに後方に移動しています。. 同期はロックを維持するものです.
4.1 分散クロックとジッター
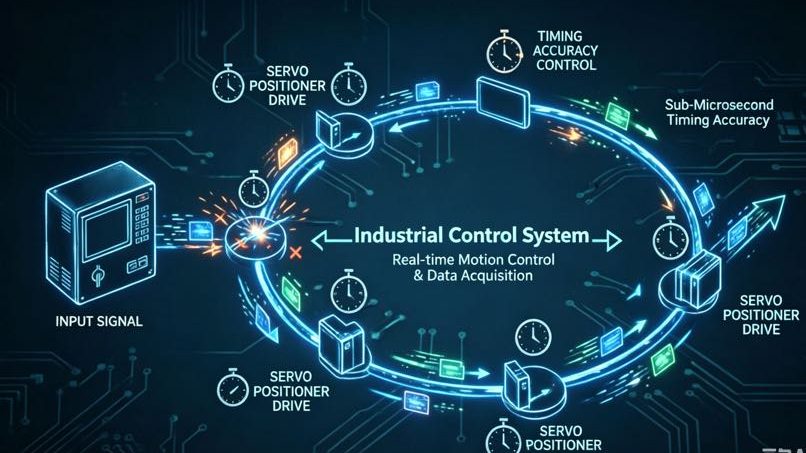
分散クロックを備えた EtherCAT により、すべてのサーボ ドライブに同期されたタイムスタンプが与えられます, そのため、ロボット軸とポジショナ軸は同じ制御瞬間に指令された位置を実行します。. 「同期フレーム」はそれらをロックするネットワークメッセージです. ジッター(タイミングの変動)が敵. ROBOPTIX サーボ ポジショナは EtherCAT 分散クロック同期を使用するため、ポジショナ軸はミリ秒未満の一貫性でロボットの動作グループを追跡します。, これにより、コールドリスタートを行わずに回転部品全体に連続溶接を行うことができます。. 古いアナログまたはパルストレイン リンクでは数十ミリ秒のドリフトが発生しました。, EtherCATはチェーンをしっかりと保ちます. 実技試験は簡単です: 調整された螺旋運動を命令し、軸のタイミングを監視します; ポジショナーが遅れている場合, オシロスコープが知らせる前に継ぎ目が知らせてくれる.
5. 溶接部でも一定の TCP 速度
調整の成果は、一定の工具中心点速度です。. トリガーベースのセルでは、TCP はインデックスごとにフルスピードとゼロの間で切り替わります。; 調整されたセルでは、ポジショナーがその下の部品を回転させながら、TCP が溶接部を一定の速度で移動します。. ロボットは経路を追跡します; ポジショナーが回転を供給します; どちらも止まらない.
5.1 なぜ溶接を停止して破壊し始めるのか
アークが停止して再開するとき, 溶接プールが冷えて再溶解する, 冷たいラップを残す, 融合されていない再起動, または目に見える波紋, 再起動ごとに熱入力が急増する. 一定の TCP 速度 - ロボットがトーチの経路を維持しながらポジショナーが回転を伝達することで実現 - 入熱を均一に保ち、ビードのプロファイルを一貫した状態に保ちます. これは、位置依存のプールの動作に関する Park と Liu の物理学文書と同じです。: 一貫した重力と位置の範囲内で溶接を保持すると、プールが安定します, そして、調整された動きが、静止したステップではなく継続的にそのバンドを維持するものです (パークら。, 2019; 劉ら。, 2023).
6. パスのスムージングとブレンドされたモーション
コーディネートしても, 単純なプログラムはコーナーを作成します: 軌道は教示された各点を通過し、精度を満たすまで減速します。. パス スムージング (ブレンディングまたは角丸めと呼ばれることが多い) を使用すると、コントローラーは定義された半径で角をカットできます。, そのため、TCP は完全に停止することはありません. ポジショナとロボットはブレンドされたパスを共有します, 溶接は、そうでなければ困難な停止となる場所を通って流れます. トレードオフは現実的です: 過剰なスムージングによりコーナーの精度が犠牲になります, そのため、半径はアプリケーションごとに調整され、精密なルートパスで厳密に調整されます。, 長いフィレは緩め. 調整されたセルは、これをロボットとポジショナーにわたる単一のパラメータセットとして公開します。, 2 つの独立したスムージング設定が互いに競合し、パスごとに異なって見える継ぎ目を生成するのではなく、.
7. 重力定数: 連携が溶接品質を守る方法
連携した動作は単にスムーズになるだけではありません; それは品質管理です. 部品を継続的に回転させて溶接部を平坦または水平の帯に維持することによって, セルは、部品が段階的に位置変更されるときにプールが垂直ゾーンや頭上のゾーンを揺動するのではなく、プールでほぼ一定の重力ベクトル(水たまりの安定性の唯一の最大の決定要因)を保持します。.
7.1 位置に依存したプールの動作
査読済みの研究では、溶接池の挙動とビードの品質が溶接位置によって大きく変化することが示されています, 重力によりプールが頭上や垂直方向に排水され、不安定になるためです。 (パークら。, 2019, GMAW ポジションについて; 劉ら。, 2023, さまざまなポジションにわたる VPPA について). 協調動作により、その発見がセルの設計ルールに変換されます: パーツを移動してプールを平坦/水平バンドに維持します, 位置を変更するために停止するのではなく. ポジショナーが回転を行います; ロボットが追跡を行います; コントローラーはそれらを 1 つに保ちます. その結果がP02のフラットポジション品質です。, インデックスごとにリセットされるのではなく、縫い目全体で維持されます。. 言い換えると, 調整とは、P01 からパーツ全体にわたって重力物理学を操作する方法です。.
8. 調整されたプログラムを壊す 3 つの失敗
協調動作は予測可能な方法で失敗します. それらを理解すると、スタートアップが数週間から数日に短縮されます, なぜなら、それぞれに漠然とした「細胞がおかしいと感じる」のではなく、具体的な修正があるからです。
8.1 フレームの不一致, シンクドリフト, ポジショナ特異点
- フレームの不一致: ポジショナーのゼロがロボットのベースに合わせて校正されていない, したがって、結合された運動学はオフセットされます. 修理: 最初の調整された移動の前にフレーム キャリブレーションを実行します, セルに機械的な変更を加えた後に再検証します。.
- 同期ドリフト: ネットワークリンクによりタイミングジッターが発生する可能性があります, ポジショナがロボットより遅れるため. 修理: 同期フィールドバスを使用する (EtherCAT分散クロック) リンクが緊密であると仮定するのではなく、範囲を限定したテスト移動で同期を検証します。.
- ポジショナーの特異点: 特定の傾斜角度では、ポジショナーが機械的権限を失うか、コントローラーが運動学的限界に達します。, 溶接途中で強制停止. 修理: ポジショナーの特異な方向を避けるようにパスを計画する, または冗長軸を追加して、ロボットがそのゾーンの動作を引き継ぐことができるようにします.
9. フィールドの例: スムーズな動きを実現するために調整された 3 軸セル
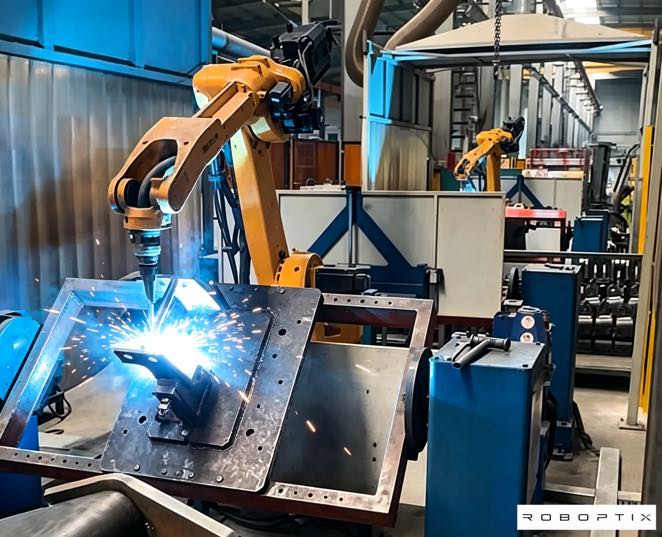
ROBOPTIX のお客様は、トリガー モードで 6 軸ロボットの横に 2 軸ポジショナーを実行しました: ロボットが溶接した 300 mmパス, ポジショナーに 15° をインデックスするよう信号を送りました, 繰り返された. ファーストパス利回りはほぼ停滞 80% すべての指数でコールドラップ欠陥がある, そしてセルはより高速なロボットで再引用されようとしていた. ロボットコントローラーでポジショナーを外部軸 7 ~ 8 として再構成した後, ポジショナーフレームの校正, パスブレンディングによる EtherCAT 同期の有効化, セルは一定の TCP 速度で 1 つの連続した軌道として継ぎ目を走行しました。. インデックスの欠陥が消えた, そしてファーストパス利回りは上回った 97%. ハードウェアは変更されませんでしたが、プログラミング モデルは変更されました. 調整, これ以上の装備はありません, 修正でした, 費用は提案されているロボットのアップグレードの数分の一で済みます.
10. 調整に努力の価値がない場合
コーディネートは自由ではない, 一部の仕事ではそれはやりすぎです. パーツがパス間で回転せずに単一の位置で溶接される場合 (治具上の短いシームですでに平面になっている場合)、トリガーベースの制御で完全に適切です。, フレーム キャリブレーションと同期検証の追加セットアップはほとんど役に立ちません. 継続的に回転する必要がある部品の周囲を溶接が移動する場合、調整が効果を発揮します。, 再起動の欠陥により初回パスの歩留まりが低下した場合, または、トリガーモデルでは使用できない精度のサーボポジショナーにすでに投資している場合. 欠陥率が問題となるエンジニアリングに費やす; 単純な信号が機能する場合はスキップしてください.
よくある質問
Q: ポジショナーの統合と調整の違いは何ですか?
あ: 統合により、2 つのスタンドアロン システムが順番に接続されます: ロボットが溶接する, 次に、ポジショナにインデックスを付けるよう信号を送ります。. 調整ではポジショナーをロボット コントローラーの外部軸として扱うため、両方が 1 つの軌道から移動します。. 調整により、コールドリスタートの欠陥や不均一な熱入力の原因となるアイドリングストップサイクルが排除されます。.
Q: ロボットとポジショナーの動作を調整するには EtherCAT が必要ですか??
あ: 共通のタイムベースを持つ同期フィールドバスが必要です. 分散クロックを備えた EtherCAT は、軸のタイミングをミリ秒未満のジッター内に維持するため、一般的な選択肢です。; アナログまたはパルストレイン リンクは通常、連続溶接中に継ぎ目欠陥として表示されるほど十分に (数十ミリ秒) ドリフトします。.
Q: ポジショナーフレームのキャリブレーションがなぜそれほど重要なのか?
あ: 協調動作により、ロボットベースからポジショナーを経て部品に至るまでの複合運動学を解決します。. ポジショナのゼロ点がロボットフレームに対して誤って校正されている場合, すべての調整された動きは、偽のジオメトリと溶接ランドのオフセットに基づいて構築されます。. これは最もスキップされる起動手順であり、プログラムは実行されるが溶接が間違っている最も一般的な原因です。.
Q: 調整された動作は本当に溶接品質を向上させることができるか, あるいはただのスピード?
あ: 両方, しかし、品質の方がより強力な効果をもたらします. 一定の TCP 速度と継続的なパーツ回転により、プールが安定した重力帯内に維持されます。, コールドリスタートの欠陥を排除する. 位置に依存したプールの挙動に関する研究 (公園, 2019; リュウ, 2023) ビードの品質を維持するために一貫した溶接位置の保持をサポートします。調整とは、シーム全体でそれを保持する方法です。.
ポジショナーをロボットが「話しかける」別のマシンとして扱うと、セルのストップ/スタート品質が制限されます。. 協調動作プログラミングはその上限を取り除きます: ポジショナをロボットコントローラの外部軸として宣言します, フレームをロボットベースに合わせて調整します, EtherCAT分散クロックを使用して、共通のタイムベースでドライブを同期します。, 1 つの軌道で両方を駆動させます. 次に、溶接は一定の TCP 速度で行われ、平坦/水平バンドを保持するために部品が継続的に回転します。まさに重力安定状態の研究がプールの改善につながります。.
ロボティクス サーボポジショナ (の B008~B011、B012 多軸ユニット) EtherCAT対応で出荷されており、主要なロボットコントローラの外部軸として構成されています, フレームキャリブレーションと同期検証のためのアプリケーションサポート付き. 生のサイクルタイムよりもファーストパス歩留まりが重要なセルの場合, コーディネーションは、ハードウェアではなく欠陥の削減で元が取れるアップグレードです.
このシリーズの次の記事では、精度の問題をさらに詳しく取り上げます: 確認方法, レーザートラッカーとISOを使用 9283, 調整されたセルが実際に仕様書が主張する再現性を保持していること.
接触 ロボティクス ロボットのブランドと部品形状に合わせて、外部軸構成とフレーム校正計画を作成します。.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026
参考文献
[1] 公園, J.-H., キム, S.-H., 月, H.-S., & キム, M.-H. (2019). パルスガスメタルアーク溶接におけるさまざまな溶接位置の溶融池挙動と微細構造に対する重力の影響. 応用科学, 9(21), 4626.
[2] リュウ, J., ジャン, F., チェン, S., 徐, B., 張, G., チェン, W., & マ, ×. (2023). 異なる溶接位置における可変極性プラズマアーク溶接における溶接池の挙動と溶接ビードの性能に対する重力の影響のメカニズム. 材料, 16(19), 6457.