


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



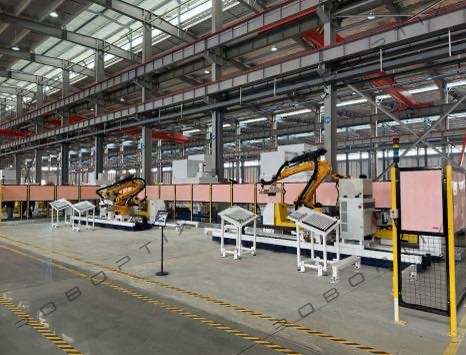
Célula de soldagem coordenada: Posicionador e robô como uma cadeia cinemática
Digite “posicionador de soldagem para venda” e você encontrará muitas máquinas independentes . Mas no momento em que um robô entra na cela, a questão muda de “qual posicionador” para “como o posicionador se move com o robô?”Este guia é sobre a segunda questão. Uma célula de soldagem coordenada não consiste em duas máquinas aparafusadas – é uma cadeia cinemática na qual o posicionador é um eixo externo resolvido pelo mesmo controlador que aciona o robô. Explicamos por que a “integração” é o objetivo errado, o que a coordenação realmente exige, e como ROBOPTIX constrói células coordenadas em torno do sistema ferroviário robótico do 7º eixo, uma base de robô / Pedestal do Robô, e servo posicionadores .
Por que a “integração” é o objetivo errado
A maioria dos compradores pede aos fornecedores que “integram” um posicionador a um robô. A integração implica dois controladores independentes trocando apertos de mão: o robô termina um movimento, sinais feitos, o posicionador gira, sinaliza de volta, o robô recomeça. Esse aperto de mão pára-inicia é exatamente o que estraga uma solda. A coordenação é diferente. Em uma célula coordenada o posicionador é declarado como eixo 7, 8, ou 9 dentro do controlador do robô, e uma única solução de cinemática inversa conduz cada eixo – robô e posicionador – ao longo de uma trajetória. Você para de integrar e começa a resolver. A distinção decide se a sua costura é soldada a uma velocidade constante ou em uma série de solavancos.
Uma cadeia cinemática: O posicionador como uma extensão do robô
Um braço robótico tem seis eixos; um posicionador coordenado adiciona mais. Um posicionador de cabeçote móvel contribui com um eixo de rotação, um posicionador rotativo horizontal de 3 eixos pode adicionar dois ou três. Uma vez que o controlador conheça a geometria do posicionador, o caminho da solda é planejado no espaço cartesiano e o controlador calcula os ângulos de junta para o robô e os ângulos para o posicionador simultaneamente. O operador ensina um caminho, não dois programas. Isto também é where type selection still matters: a família que você escolhe decide quais eixos existem para serem coordenados.
O que a coordenação realmente exige
Três problemas difíceis separam uma célula coordenada de uma meramente decorada.
Interpolação de eixo externo
O controlador deve interpolar a rotação ou inclinação do posicionador como parte do caminho de soldagem, não como um movimento separado na fila após o robô. Sem interpolação de eixo externo, a velocidade TCP é apenas a velocidade do robô, e o posicionador só alcança entre as soldas – ótimo para aderência, fatal para uma costura contínua. Com isso, a velocidade combinada do TCP permanece dentro da janela do processo durante toda a passagem.
Calibrando a Estrutura do Posicionador para a Base do Robô
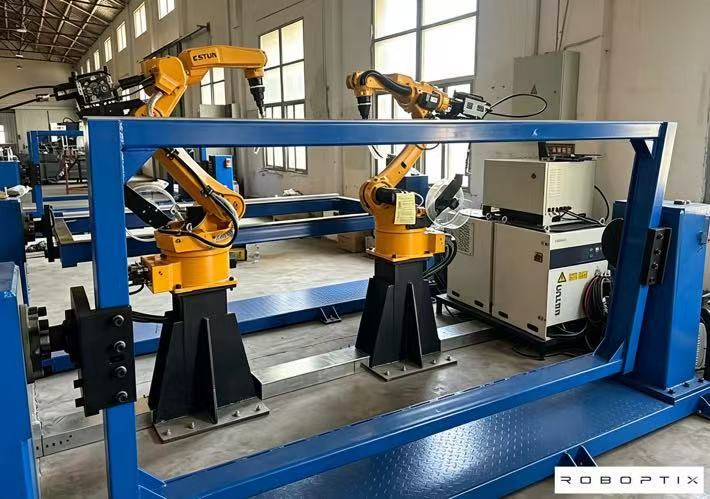
O envelope de trabalho do posicionador deve ser expresso na estrutura base do robô, e uma base de robôs / Robot Pedestal é o que torna esse quadro estável e repetível . Um erro de calibração de quadro de apenas 1 mm em um 500 O deslocamento da ferramenta em mm gira o TCP em cerca de 0,11°, deslocando a costura aproximadamente 1 mm—fora de uma tolerância de ±0,5 mm antes de uma única solda ser colocada. ROBOPTIX calibra a estrutura do posicionador para a base do robô durante o comissionamento e verifica novamente com um rastreador a laser .
Sincronização
Mesmo com frames corretos, os eixos devem se mover no mesmo instante. As células coordenadas ROBOPTIX usam relógios distribuídos EtherCAT para que o robô e o posicionador compartilhem uma base de tempo livre de jitter; alguns milissegundos de atraso aparecem como variação de velocidade do TCP e, em um processo pulsado, como ondulações visíveis na conta. A sincronização não é um recurso que você alterna – é o chão em que toda a célula fica.
Velocidade TCP constante através da solda
A qualidade da solda vive ou morre com base na entrada de calor, e a entrada de calor vive ou morre na velocidade TCP. Quando o robô e o posicionador estão coordenados, o controlador mantém a velocidade TCP combinada constante através de cantos e mudanças de contorno. Quando eles não estão, a velocidade aumenta sempre que o robô sozinho precisa compensar, e a piscina superaquece ou morre de fome. Por um 1.2 mm filete de aço macio em 1000 mm/min, um 20% a queda de velocidade reduz a penetração em cerca de 15% – o tipo de variação que falha na qualificação do procedimento de soldagem. As especificações ocultas que decidem isso—retaliação, rigidez, deriva térmica – é exatamente por isso que eles são importantes aqui também .
Suavização de caminho e movimento combinado
A coordenação também permite mesclar cantos e antecipar: o controlador planeja além do ponto atual e completa a transição para que o TCP nunca pare. Em uma estrutura retangular soldada em uma montagem (Posicionador de soldagem tipo L), o movimento combinado transforma quatro soldas separadas em uma passagem contínua – menos partidas, menos defeitos, e nenhuma re-fixação do operador entre os lados.
A constante da gravidade: Como a coordenação protege a qualidade da solda
A gravidade não é uma força de fundo neutra; ele decide se sua poça derretida fica plana ou luta contra você. Um posicionador rotativo horizontal de 3 eixos coordenado pode manter até mesmo um contorno complexo no plano (1G) posição enquanto o robô solda, então a gravidade estabiliza a piscina em vez de distorcê-la. Essa é a razão física pela qual a coordenação compensa no trabalho multiorientado – não apenas no tempo de ciclo.
Blocos de construção de células coordenadas ROBOPTIX
Uma célula coordenada é uma montagem, nem um único SKU. ROBOPTIX emparelha o robô com um sistema de trilhos robóticos de 7º eixo que amplia o alcance, uma base de robô / Pedestal do robô que define a estrutura base estável, e servo posicionadores - posicionador de cabeçote móvel, Posicionador de soldagem tipo L, Posicionador de soldagem tipo U, Posicionador rotativo horizontal de 3 eixos, Posicionador de inclinação vertical, ou Posicionador Rotativo de Eixo Único - declarado como eixos externos. Para lojas sem programadores de robôs, a mesma célula é enviada como uma unidade guiada por visão sem programação; para um início mais rápido, como uma estação de trabalho pronta para uso; e para processos a laser, em uma plataforma pronta para laser. Geometrias não padronizadas são tratadas pelo programa personalizado.
Exemplos trabalhados

Viga I de aço estrutural (robô + Posicionador de soldagem tipo L)
Um fabricante funcionando aproximadamente 200 Vigas I por semana substituíram dois robôs e giros manuais por um robô mais um posicionador de soldagem tipo L coordenado como eixos externos. A viga é apresentada plana em todas as faces em uma montagem, e o movimento combinado solda-o em uma única passagem. Os ciclos do guindaste caíram cerca de 60% e tempo de refixação efetivamente para zero. A coordenação é o que tornou a solda de passe único geometricamente possível.
Carcaça do Vaso de Pressão (robô + Posicionador do cabeçote móvel)
O casco de um navio precisa de uma costura circunferencial soldada enquanto gira. O robô solda; o posicionador do cabeçote móvel gira como um eixo externo coordenado para que a costura permaneça na posição plana a uma velocidade TCP constante. Sem giros—o casco gira entre os centros acionado e intermediário. A célula mantém a tolerância exigida pela qualificação do procedimento porque a velocidade nunca aumenta.
Fundição de geometria mista (robô + Posicionador rotativo horizontal de 3 eixos)
Uma peça fundida com costuras nas faces que nenhum giro alcança é orientada junta por junta por um posicionador rotativo horizontal de 3 eixos enquanto o robô segue, cada costura mantida plana. Nenhuma família mais simples consegue fazer isso de forma coordenada; especificar uma unidade de eixo único deixaria soldas que o robô não consegue alcançar .
Sua lista de verificação de especificações de células coordenadas
Envie essas informações e o ROBOPTIX retornará uma especificação coordenada antes de você comprar – sem acesso pago escondendo a matemática.
| Entrada | O que especificar | Por que decide a coordenação |
| Fabricação de robô & controlador | Marca, família de controladores, licenças de eixo externo | Define se o posicionador pode ser declarado como eixo 7–9 |
| Família de posicionadores & eixos | Da seleção de tipo: Cabeçote, Tipo L, 3-Eixo… | Decide quais eixos externos existem para coordenar |
| Protocolo de eixo externo | EtherCAT / Profinet / Modbus | Determina a qualidade da sincronização e o jitter |
| Janela de velocidade TCP necessária | Faixa de mm/min que seu processo tolera | Aciona o grau de servo e a necessidade de interpolação |
| Faixa de tolerância | Precisão de pose AP / repetibilidade RP (ISO 9283:1998) | Decide a calibração + verificação de rastreador a laser |
| Meta de rendimento | Partes/hora, lidar com orçamento de tempo | Sinaliza onde o sistema ferroviário robótico do 7º eixo remove os ciclos do guindaste |
Quando uma célula coordenada não é a resposta
Uma célula coordenada nem sempre é a compra certa. Para trabalhos de baixo volume, tolerâncias soltas (±1mm), ou peças que um operador pode virar manualmente, um posicionador independente mais soldagem manual – ou a abordagem sem fixação – ganha no custo total. Audite qualquer fornecedor antes de se comprometer , e pesar to custo total de propriedade de cinco anos em relação ao adesivo; uma célula coordenada que você usa apenas pela metade é a máquina cara. Gastar com coordenação onde a parte justifica; pule onde não. Julgamento, não ritual, protege o orçamento.
Perguntas frequentes
P: Qual é a diferença entre integrar e coordenar um posicionador com um robô?
UM: A integração liga dois controladores que fazem handshake; a coordenação declara o posicionador como um eixo externo no controlador do robô, de modo que uma resolução cinemática acione ambos. A coordenação mantém velocidade TCP constante; pontos de integração se movem juntos com paradas.
P: Preciso de um servo posicionador para coordenar?
UM: Sim. A interpolação do eixo externo requer um servo posicionador que o controlador possa comandar continuamente - Posicionador do cabeçote móvel, Posicionador de soldagem tipo L, Posicionador de soldagem tipo U, Posicionador rotativo horizontal de 3 eixos, Posicionador de inclinação vertical, ou Posicionador Rotativo de Eixo Único. ROBOPTIX nunca usa rolos giratórios ociosos, que não pode ser coordenado de forma alguma.
P: Qual família de posicionadores funciona melhor como eixo externo?
UM: Segue a geometria da sua peça : trabalho rotacional longo → Posicionador do cabeçote móvel;
vigas multifacetadas → Posicionador de soldagem tipo L;
grande irregular → Posicionador de soldagem tipo U;
costuras complexas mistas → Posicionador rotativo horizontal de 3 eixos;
placa pesada em ambos os lados → Posicionador de Inclinação Vertical.
A família decide os eixos; a coordenação decide quão suavemente eles se movem com o robô.
P: Como a precisão das células coordenadas é verificada?
UM: ROBOPTIX é certificado pela ISO 9001 e reporta precisão de pose AP e repetibilidade de pose RP por ISO 9283:1998, com carga, temperatura, e velocidade declarada, e oferece suporte à verificação de rastreadores a laser de terceiros ou no local . As condições são o número; um número de repetibilidade sem eles é uma meia verdade.
P: Um sistema ferroviário robótico do 7º eixo pode fazer parte da célula coordenada?
UM: Sim. O sistema ferroviário do robô do 7º eixo amplia o alcance linear do robô como outro eixo coordenado, e a Base do Robô / O pedestal do robô dá a toda a célula uma estrutura estável . Juntos, eles permitem que um robô atenda uma longa peça sem reposicionar.
Uma célula de soldagem coordenada é uma cadeia cinemática, não duas máquinas que aprenderam a apertar as mãos. Trate o posicionador como um eixo externo – servo, calibrado por quadro, e sincronizados - e o robô e o posicionador soldam como um só, em velocidade TCP constante, com a gravidade trabalhando para você. ROBOPTIX tem certificação ISO 9001, constrói a célula do 7th Axis Robot Rail System, Base do Robô / Pedestal do Robô, e servo posicionadores, e precisão dos relatórios por ISO 9283:1998. Envie-nos o modelo do seu robô, desenho de peça, e faixa de tolerância e especificaremos a célula coordenada - antes de comprar, não depois.
Não tenho certeza se sua parte precisa de coordenação?
Enviar ROBOPTIX seu modelo de robô e desenho de peça para uma especificação gratuita de células coordenadas.
Sobre o autor
Experiência & Credenciais
Especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos focados na seleção e integração de posicionadores de robôs. Prestou consultoria para 300+ fábricas em toda a América do Norte, Europa, e Ásia. Todos os dados de especificação neste artigo são extraídos de H reais / B / eu / Fichas técnicas dos produtos da série U.
Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos globalmente, aproximadamente 70% envolvendo integração do Robot Positioner.
Certificações
Empresa de alta tecnologia - Certificado. Não. GR202341000595 (Emitido em novembro. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestão da Qualidade
GJB 9001C-2017 - Sistema de gerenciamento de qualidade de equipamentos militares/armas
UE CE — Diretiva de Máquinas 2006/42/CE (Certificado. Não. M.2026.206.C134866)
Referências
[1] Organização Internacional de Padronização. (1998). ISO 9283:1998, Manipulação de Robôs Industriais — Critérios de Desempenho e Métodos de Teste Relacionados.
[2] Parque, J.-H., Kim, S.-H., Lua, H.-S., & Kim, M.-H. (2019). Influência da gravidade no comportamento da poça fundida e análise da microestrutura em várias posições de soldagem na soldagem a arco metálico a gás pulsado. Ciências Aplicadas, 9(21).
[3] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, C., & Mãe, X. (2023). Mecanismos de influência gravitacional no comportamento da poça de fusão e no desempenho do cordão de solda na soldagem a arco plasma de polaridade variável em diferentes posições de soldagem. Materiais, 16(19).
POSTS RELACIONADOS
Tendências futuras do robô do 7º eixo em fábricas inteligentes & Integração Cobot (2026-2030)

7Robô de Eixo na Automação de Soldagem: Estudos de caso reais e exemplos de ROI

Como um posicionador de soldagem controla a gravidade: A Física da Estabilidade da Poça e da Qualidade da Solda

1G a 6G sem guindaste: Como um posicionador converte soldas suspensas em soldas de posição plana
TCO de cinco anos de um posicionador de soldagem: Contando os custos ocultos que a cotação esqueceu
