


Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Célula de soldadura coordinada: Posicionador y robot como una cadena cinemática
Escriba “posicionador de soldadura a la venta” y Encontrarás muchas máquinas independientes. . Pero en el momento en que un robot entra en la celda, la pregunta pasa de "qué posicionador" a "¿cómo se mueve el posicionador con el robot?"?“Esta guía trata sobre esa segunda pregunta.. Una celda de soldadura coordinada no son dos máquinas atornilladas entre sí: es una cadena cinemática en la que el posicionador es un eje externo resuelto por el mismo controlador que impulsa el robot.. Explicamos por qué la “integración” es el objetivo equivocado, ¿Qué requiere realmente la coordinación?, y cómo ROBOPTIX construye células coordinadas alrededor del sistema ferroviario del robot del séptimo eje, una base robótica / Pedestal de robot, y servoposicionadores .
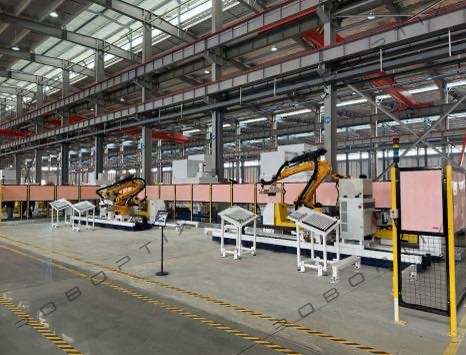
Por qué la “integración” es el objetivo equivocado
La mayoría de los compradores piden a los proveedores que “integren” un posicionador con un robot. La integración implica dos controladores independientes que intercambian apretones de manos.: el robot termina un movimiento, señales hechas, el posicionador gira, señales de vuelta, el robot se reanuda. Ese apretón de manos de inicio y parada es exactamente lo que arruina una soldadura. La coordinación es diferente.. En una celda coordinada el posicionador se declara como eje. 7, 8, o 9 dentro del controlador del robot, y una única solución de cinemática inversa impulsa cada eje (robot y posicionador) a lo largo de una trayectoria. Dejas de integrar y empiezas a resolver.. La distinción decide si su costura se suelda a una velocidad constante o en una serie de tirones..
Una cadena cinemática: El posicionador como extensión del robot
Un brazo robótico tiene seis ejes.; un posicionador coordinado añade más. Un posicionador de contrapunto de cabezal aporta un eje de rotación, un posicionador giratorio horizontal de 3 ejes puede agregar dos o tres. Una vez que el controlador conoce la geometría del posicionador, la trayectoria de soldadura se planifica en el espacio cartesiano y el controlador calcula los ángulos de unión para el robot y los ángulos para el posicionador simultáneamente. El operador enseña un camino., no dos programas. esto también es where type selection still matters: la familia que elijas decide qué ejes existen para coordinar.
Lo que realmente requiere la coordinación
Tres difíciles problemas separan una celda coordinada de otra meramente decorada.
Interpolación de eje externo
El controlador debe interpolar la rotación o inclinación del posicionador como parte de la ruta de soldadura., no como un movimiento separado en cola después del robot. Sin interpolación de eje externo, la velocidad TCP es solo la velocidad del robot, y el posicionador solo alcanza entre soldaduras; está bien para puntear, fatal para una costura continua. con eso, la velocidad TCP combinada permanece dentro de la ventana del proceso durante todo el paso.
Calibración del marco del posicionador en la base del robot
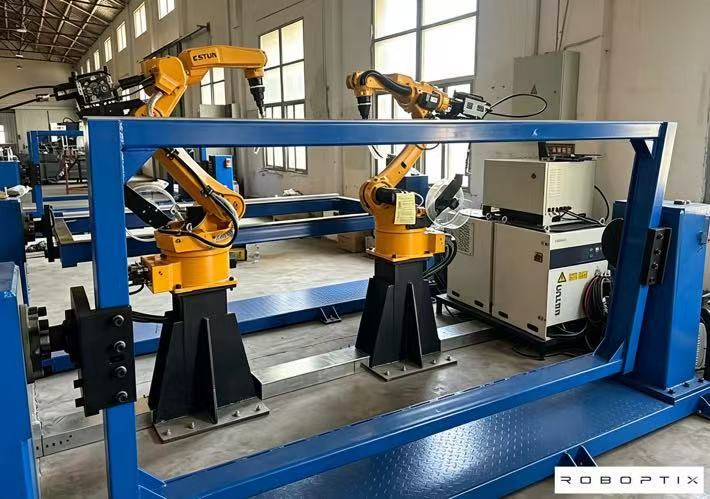
La envolvente de trabajo del posicionador debe expresarse en el marco base del robot., y una base de robot / Robot Pedestal es lo que hace que ese marco sea estable y repetible. . Un error de calibración del marco de apenas 1 mm en un 500 El desplazamiento de la herramienta en mm gira el TCP aproximadamente 0,11°, desplazando la costura aproximadamente 1 mm: fuera de una tolerancia de ±0,5 mm antes de realizar una sola soldadura. ROBOPTIX calibra el marco del posicionador con respecto a la base del robot durante la puesta en servicio y lo vuelve a verificar con un rastreador láser .
Sincronización
Incluso con marcos correctos, los ejes deben moverse al mismo instante. Las celdas coordinadas de ROBOPTIX utilizan relojes distribuidos EtherCAT para que el robot y el posicionador compartan una base de tiempo sin fluctuaciones.; unos pocos milisegundos de retraso se muestran como variación de la velocidad de TCP y, en un proceso pulsado, como ondulaciones visibles en la cuenta. La sincronización no es una característica que se puede alternar: es el piso sobre el que se encuentra toda la celda..
Velocidad TCP constante a través de la soldadura
La calidad de la soldadura vive o muere según el aporte de calor., y el aporte de calor vive o muere según la velocidad de TCP. Cuando el robot y el posicionador están coordinados, El controlador mantiene constante la velocidad TCP combinada en las esquinas y cambios de contorno.. cuando no lo son, la velocidad aumenta allí donde el robot tiene que compensar por sí solo, y la piscina se sobrecalienta o muere de hambre. por un 1.2 mm filete de acero dulce en 1000 mm/min, a 20% La inmersión de velocidad reduce la penetración en aproximadamente un 15%, el tipo de variación que no pasa la calificación del procedimiento de soldadura.. Las especificaciones ocultas que deciden esto...reacción, rigidez, deriva térmica: son exactamente la razón por la que también son importantes aquí .
Suavizado de trayectoria y movimiento combinado
La coordinación también permite mezclar las esquinas y anticipar: el controlador planifica más allá del punto actual y redondea la transición para que el TCP nunca se detenga. Sobre un marco rectangular soldado en un soporte. (Posicionador de soldadura tipo L), El movimiento combinado convierte cuatro soldaduras separadas en una sola pasada continua: menos inicios., menos defectos, y ningún operador vuelve a fijar entre los lados.
La constante de gravedad: Cómo la coordinación protege la calidad de la soldadura
La gravedad no es una fuerza de fondo neutral.; decide si su piscina fundida se queda plana o lucha contra usted. Un posicionador giratorio horizontal de 3 ejes coordinado puede mantener incluso un contorno complejo en plano (1GRAMO) posición mientras el robot suelda, entonces la gravedad estabiliza la piscina en lugar de distorsionarla. Ésa es la razón física por la que la coordinación vale la pena en el trabajo con múltiples orientaciones, no sólo en el tiempo del ciclo..
Bloques de construcción de células coordinadas ROBOPTIX
Una celda coordinada es un conjunto., ni un solo SKU. ROBOPTIX combina el robot con un sistema de rieles de robot de séptimo eje que extiende el alcance, una base robótica / Pedestal de robot que define el marco base estable, y servoposicionadores—Posicionador de contrapunto de cabezal, Posicionador de soldadura tipo L, Posicionador de soldadura tipo U, Posicionador giratorio horizontal de 3 ejes, Posicionador inclinable vertical, o Posicionador giratorio de un solo eje: declarado como eje externo. Para tiendas sin programadores de robots, La misma célula se envía como una unidad guiada por visión sin programación.; para un comienzo más rápido, como estación de trabajo llave en mano; y para procesos láser, en una plataforma lista para láser. Las geometrías no estándar son manejadas por el programa personalizado.
Ejemplos resueltos

Viga en I de acero estructural (robot + Posicionador de soldadura tipo L)
Un fabricante corriendo bruscamente 200 Las vigas en I por semana reemplazaron dos robots y volteadores manuales con un robot más un posicionador de soldadura tipo L coordinado como ejes externos. La viga se presenta plana en cada cara en un solo montaje., y el movimiento combinado lo suelda en una sola pasada. Los ciclos de las grúas disminuyeron aproximadamente 60% y volver a fijar el tiempo efectivamente a cero. La coordinación es lo que hizo geométricamente posible la soldadura de una sola pasada..
Carcasa del recipiente a presión (robot + Posicionador del contrapunto del cabezal)
El casco de un recipiente necesita soldarse una costura circunferencial mientras gira. El robot suelda; El posicionador del contrapunto del cabezal gira como un eje externo coordinado para que la costura permanezca en la posición plana a una velocidad TCP constante.. Sin rollos giratoriosel caparazón gira entre los centros conducidos y locos. La celda mantiene la tolerancia que exige la calificación del procedimiento porque la velocidad nunca aumenta.
Fundición de geometría mixta (robot + Posicionador giratorio horizontal de 3 ejes)
Una pieza de fundición con costuras en las caras que no alcanza con un solo giro se orienta junta por junta mediante un posicionador giratorio horizontal de 3 ejes mientras el robot la sigue., cada costura se mantiene plana. Ninguna familia más sencilla puede hacer esto de forma coordinada.; especificar una unidad de un solo eje dejaría soldaduras que el robot no podría alcanzar .
Su lista de verificación de especificaciones de celdas coordinadas
Envíe estas entradas y ROBOPTIX le devolverá una especificación coordinada antes de comprar, sin muro de pago que oculte las matemáticas..
| Aporte | Que especificar | Por qué decide la coordinación |
| hacer robots & controlador | Marca, familia de controladores, licencias de eje externo | Establece si el posicionador se puede declarar como eje 7–9 en absoluto |
| Familia de posicionadores & ejes | De la selección de tipo: Clavijero, Tipo L, 3-Eje… | Decide qué ejes externos existen para coordinar. |
| Protocolo de eje externo | EtherCAT / Profinet / Modbus | Determina la calidad de sincronización y la fluctuación. |
| Ventana de velocidad TCP requerida | Rango mm/min que tolera su proceso | Impulsa el grado de servo y la necesidad de interpolación. |
| Banda de tolerancia | Precisión de postura AP / repetibilidad RP (ISO 9283:1998) | Decide la calibración + verificación con rastreador láser |
| Objetivo de rendimiento | Piezas/hora, presupuesto de tiempo de manejo | Banderas donde el sistema de rieles robotizados del séptimo eje elimina los ciclos de la grúa |
Cuando una célula coordinada no es la respuesta
Una celda coordinada no siempre es la compra correcta. Para trabajos de bajo volumen, tolerancias sueltas (±1 milímetro), o piezas que un operador puede voltear con la mano, un posicionador independiente más soldadura manual (o el enfoque sin accesorios) gana en costo total. Auditar a cualquier proveedor antes de comprometerse , y pesarEl costo total de propiedad de cinco años según la etiqueta.; una celda coordinada que solo usas a medias es una máquina costosa. Gasto en coordinación cuando la parte lo justifique; omítelo donde no lo haga. Juicio, no ritual, protege el presupuesto.
Preguntas frecuentes
q: ¿Cuál es la diferencia entre integrar y coordinar un posicionador con un robot??
A: La integración vincula dos controladores que se dan la mano; La coordinación declara el posicionador como un eje externo en el controlador del robot, de modo que una resolución cinemática impulsa ambos.. La coordinación mantiene una velocidad TCP constante; Las puntadas de integración se mueven junto con las paradas..
q: ¿Necesito un servo posicionador para coordinar??
A: Sí. La interpolación del eje externo requiere un posicionador servo que el controlador pueda controlar continuamente: posicionador de contrapunto del cabezal, Posicionador de soldadura tipo L, Posicionador de soldadura tipo U, Posicionador giratorio horizontal de 3 ejes, Posicionador inclinable vertical, o Posicionador giratorio de un solo eje. ROBOPTIX nunca utiliza rodillos giratorios inactivos, que no se puede coordinar en absoluto.
q: ¿Qué familia de posicionadores funciona mejor como eje externo??
A: Sigue la geometría de tu pieza. : trabajo rotacional largo → Posicionador de contrapunto de cabezal;
vigas multicara → Posicionador de soldadura tipo L;
grande irregular → Posicionador de soldadura tipo U;
Costuras complejas mixtas → Posicionador giratorio horizontal de 3 ejes;
placa pesada ambos lados → Posicionador inclinable vertical.
La familia decide los ejes; la coordinación decide qué tan suavemente se mueven con el robot.
q: ¿Cómo se verifica la precisión de las celdas coordinadas??
A: ROBOPTIX cuenta con la certificación ISO 9001 e informa la precisión de la postura AP y la repetibilidad de la postura RP según ISO 9283:1998, con carga, temperatura, y velocidad indicada, y admite verificación de rastreador láser in situ o de terceros . Las condiciones son el número.; una cifra de repetibilidad sin ellos es una verdad a medias.
q: ¿Puede un sistema de rieles de robot del séptimo eje ser parte de la celda coordinada??
A: Sí. El sistema de rieles del robot del séptimo eje extiende el alcance lineal del robot como otro eje coordinado, y la base del robot / Robot Pedestal le da a toda la celda un marco estable . Juntos dejaron que un robot cumpliera un papel largo sin reposicionarse.
Una célula de soldadura coordinada es una cadena cinemática., No dos máquinas que aprendieron a darse la mano.. Trate el posicionador como un eje externo: servo, calibrado en marco, y sincronizados, y el robot y el posicionador sueldan como uno solo, a velocidad TCP constante, con la gravedad trabajando para ti. ROBOPTIX tiene la certificación ISO 9001, construye la celda a partir del sistema ferroviario del robot del séptimo eje, Base robótica / Pedestal de robot, y servoposicionadores, y precisión de los informes según ISO 9283:1998. Envíanos tu modelo de robot, dibujo de parte, y banda de tolerancia y especificaremos la celda coordinada, antes de comprar, no después.
No estoy seguro de si su parte necesita coordinación?
Enviar ROBOPTIX su modelo de robot y dibujo de piezas para obtener una especificación de celda coordinada gratuita.
Sobre el autor
Experiencia & Cartas credenciales
Especialista en integración de sistemas de soldadura robótica con 12+ Años de experiencia directa en proyectos centrados en la selección e integración de posicionadores robóticos.. Ha brindado consultoría a 300+ fábricas en toda América del Norte, Europa, y Asia. Todos los datos de especificaciones en este artículo se extraen de H real / B / l / Fichas técnicas de productos de la serie U.
Antecedentes de la empresa: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ proyectos completados a nivel mundial, aproximadamente 70% que involucra la integración del posicionador de robot.
Certificaciones
Empresa de alta tecnología: certificado. No. GR202341000595 (Emitido en noviembre. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestión de Calidad
GJB 9001C-2017 — Sistema de gestión de calidad de equipos militares/armas
CE de la UE: Directiva sobre máquinas 2006/42/CE (certificado. No. M.2026.206.C134866)
Referencias
[1] Organización Internacional de Normalización. (1998). ISO 9283:1998, Manipulación de robots industriales: criterios de rendimiento y métodos de prueba relacionados.
[2] Parque, J.-H., kim, S.-H., Luna, H.-S., & kim, M.-H. (2019). Influencia de la gravedad en el comportamiento del charco fundido y análisis de la microestructura en diversas posiciones de soldadura en soldadura por arco metálico con gas pulsado. Ciencias Aplicadas, 9(21).
[3] Liu, J., Jiang, F., Chen, S., Xu, B., zhang, GRAMO., cheng, w., & Mamá, incógnita. (2023). Mecanismos de influencia gravitacional en el comportamiento del baño de soldadura y el rendimiento del cordón de soldadura en la soldadura por arco de plasma de polaridad variable en diferentes posiciones de soldadura. Materiales, 16(19).
PUBLICACIONES RELACIONADAS

Guía de mantenimiento de celdas de soldadura robótica: Mejores prácticas, Cronograma & Solución de problemas 2026

Guía de compra de posicionadores de robots 2026:Haga coincidir su presupuesto con el sistema adecuado

Una comparación completa de la soldadura láser robótica frente a. Soldadura MIG y TIG: ¿Cuál es el adecuado para usted??

7Robot de th Axis vs pórtico tradicional: ¿Cuál es mejor para su línea de soldadura o manipulación de materiales??

La guía completa para principiantes sobre posicionadores de robots: Todo lo que necesitas saber
