Производитель индивидуальных роботизированных рабочих станций и лазерных систем



Программирование координированного движения: Заставьте вашего робота и позиционер двигаться как одна кинематическая цепь
Большинство заводов покупают робота и позиционер как две машины.. Они соединяют их вместе, запустить программу робота, и запускать позиционер с цифровым выходом между проходами. Результат «работает» — пока не посмотришь на сварной шов. Факел останавливается на каждом индексе, дуга возобновляется, холодная, на шве видна рябь на каждом стыке, и урожайность с первого прохода никогда не достигает обещанного в брошюре. Проблема не в оборудовании. Дело в том, что две машины никогда не были запрограммированы как одна..
В этой статье объясняется программирование скоординированных движений.: практика рассмотрения позиционера как неотъемлемой оси контроллера робота, поэтому оба движутся по одной траектории. Мы рассматриваем интерполяцию по внешней оси, Синхронизация EtherCAT, сглаживание пути, и улучшение качества сварки за счет сохранения центральной точки инструмента. (TCP) с постоянной скоростью. Цель — ячейка, в которой робот и позиционер — это не два взаимодействующих устройства, а одна кинематическая цепь..
Примечание: Методика координации отражает практику интеграции позиционеров ROBOPTIX в ячейки с сервоприводом., перекрестные ссылки с рецензируемыми исследованиями поведения сварочной ванны в зависимости от положения (Парк и др., 2019, Прикладные науки; Лю и др., 2023, Материалы) и ИСО 9283 методы тестирования производительности робота.
1. «Интеграция» — неправильная цель
Интеграция подразумевает две независимые системы, связанные по краям.. Управление на основе триггера: робот выполняет сварку, посылает сигнал, позиционер вращается, резюме робота — это интеграция. Именно поэтому так много клеток работают неэффективно.. Каждый раз, когда позиционер перемещается, робот припаркован; каждый раз, когда робот движется, позиционер припаркован. Сварной шов выполнен дискретно., стоп-старт куски, и дефекты накапливаются на каждой границе между ними.
Лучшая цель – координация: один контроллер планирует одну траекторию, включающую как шесть осей робота, так и оси вращения позиционера. Позиционер становится частью собственной кинематической модели робота.. Когда это произойдет, дуга никогда не останавливается, поскольку позиционеру никогда не приходится ждать своей очереди.
2. Одна кинематическая цепь: Позиционер как продолжение робота
Кинематически, сварочная ячейка представляет собой дерево связей. База роботов является корнем, оси робота являются ветвями, факел - это концевой эффектор, и заготовка удерживается позиционером. В скоординированном движении, оси позиционера добавляются в ту же кинематическую цепь, которую решает контроллер робота, поэтому перемещение позиционера математически представляет собой ту же операцию, что и перемещение шарнира робота.. Контроллер больше не видит «робот + позиционер»; он видит, как одна более длинная рука проходит сквозь деталь.
2.1 Ось 7, 8, и 9 в контроллере
Большинство промышленных контроллеров позволяют объявлять внешние оси (обычно оси вращения и наклона позиционера) и назначать их той же группе движения, что и робот.. Однажды объявленный, позиционер ось 7, 8, или 9 во внутреннем координатном решении контроллера. Одна команда перемещения теперь может одновременно управлять роботом и позиционером., и контроллер вычисляет комбинированную обратную кинематику, чтобы резак следовал намеченному пути на детали. Внешняя ось не является периферийной; это соединение, которое планировщик оптимизирует вместе с собственными силами робота..
2.2 Одна траектория, Не две программы
С вынесенным позиционером, вы больше не поддерживаете программу робота и отдельную программу позиционера. Вы придерживаетесь одной траектории. Путь определен в заготовке (или пользователь) рамка, и контроллер автоматически распределяет необходимое движение между роботом и позиционером. Если деталь должна оставаться плоской во время перемещения шва, контроллер наклоняет позиционер и перемещает робота вместе, чтобы удерживать сварной шов в диапазоне 1G/2G — именно так описано управление положением P02., теперь выполняется непрерывно, а не дискретными шагами. Одна программа означает один источник информации о том, где должен быть сварной шов..
3. Интерполяция по внешней оси
Интерполяция — это то, как контроллер заполняет пространство между двумя обученными точками плавным движением.. В автономном режиме, робот интерполирует свои шесть осей. В согласованном режиме, контроллер интерполирует оси робота и оси внешнего позиционера вместе, решение синхронизированного пути, где доля движения между ними определяется кадр за кадром, чтобы сохранить TCP на сварном шве. Это сердце координации: не два интерполятора, работающие параллельно, но один интерполятор, которому принадлежат все оси.
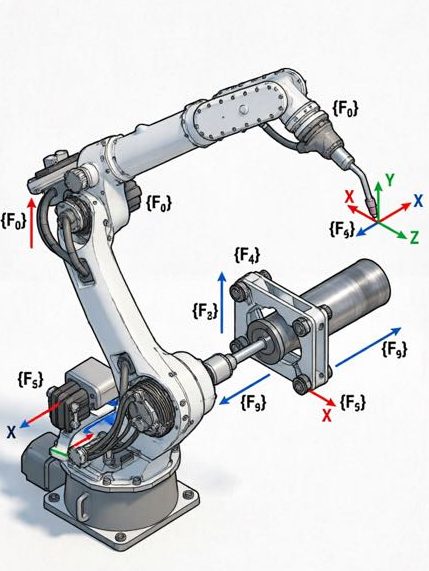
3.1 Калибровка рамы позиционера на базе робота
Точность скоординированного движения зависит от соотношения кадров между роботом и позиционером.. Перед первым скоординированным ходом, Нулевая точка позиционера должна быть откалибрована по базовой раме робота — обычно путем перемещения ЦТИ робота к известным точкам отсчета на патроне позиционера или лицевой панели., или с помощью лазерной или Ballbar-калибровки. Если вы ошибетесь, то комбинированная кинематика контроллера будет построена на ложной предпосылке.: робот «подумает», что деталь находится там, где ее нет, и сварной шов будет смещен из-за постоянной ошибки или ошибки вращения.. Эта калибровка кадра — самый часто пропускаемый этап при запуске в полевых условиях., и самая распространенная причина: «Программа работает, но сварка неправильная».
4. Синхронизация EtherCAT и кадр синхронизации
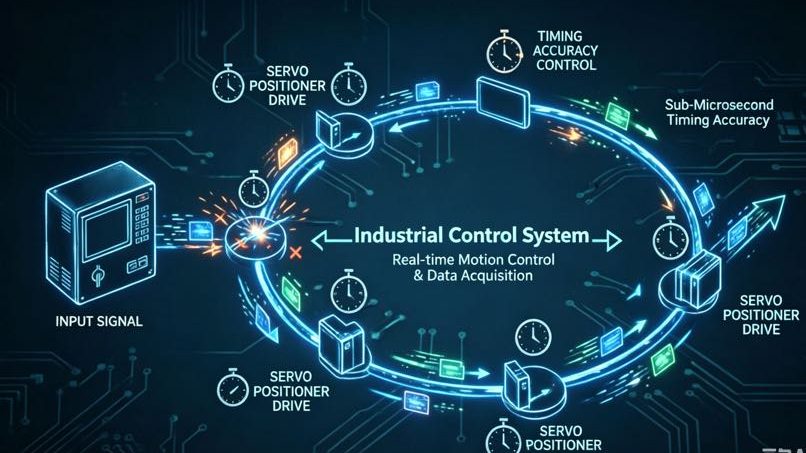
Чтобы робот и позиционер двигались как одно целое, их диски должны иметь общую временную базу. Позиционер, отстающий от робота даже на несколько миллисекунд, приводит к видимому дефекту шва., потому что два движения больше не являются геометрически последовательными в момент сварки - горелка находится в одной точке траектории, а деталь немного отстает. Синхронизация — это то, что удерживает их заблокированными.
4.1 Распределенные часы и джиттер
EtherCAT с распределенными часами дает каждому сервоприводу синхронизированную метку времени., таким образом, оси робота и позиционера выполняют заданные положения в один и тот же момент управления.. «Кадр синхронизации» — это сетевое сообщение, которое блокирует их.. Джиттер (изменение времени) — враг. В сервопозиционерах ROBOPTIX используется распределенная тактовая синхронизация EtherCAT, поэтому ось позиционера отслеживает группу движений робота с точностью до миллисекунды., именно это позволяет непрерывной сварке охватывать вращающуюся деталь без холодного перезапуска.. Там, где старые аналоговые или импульсные каналы приводили к дрейфу в десятки миллисекунд, EtherCAT обеспечивает надежность цепи. Практический тест прост: командуйте скоординированным движением по спирали и отслеживайте синхронизацию оси; если позиционер отстает, шов сообщит вам раньше, чем осциллограф.
5. Постоянная скорость TCP во время сварки
Результатом координации является постоянная скорость центральной точки инструмента.. В ячейках, основанных на триггерах, TCP поочередно переключается между полной скоростью и нулем в каждом индексе.; в координированных ячейках ЦТИ движется через сварной шов с одной постоянной скоростью, в то время как позиционер вращает деталь под ним.. Робот отслеживает путь; позиционер обеспечивает вращение; ни один не останавливается.
5.1 Почему остановки и старты разрушают сварной шов
Когда дуга останавливается и возобновляется, сварочная ванна остывает и снова плавится, оставив холодные колени, незакрепленный перезапуск, или видимая пульсация, и пики тепловыделения при каждом перезапуске. Постоянная скорость TCP — достигается за счет того, что позиционер осуществляет вращение, а робот поддерживает траекторию резака — сохраняет равномерность подвода тепла и постоянный профиль валика.. Это тот же физический документ Парка и Лю для поведения пула, зависящего от положения.: удержание сварного шва в единой гравитационной и позиционной полосе стабилизирует ванну, и скоординированное движение — это то, что удерживает эту полосу непрерывно, а не стационарными шагами. (Парк и др., 2019; Лю и др., 2023).
6. Сглаживание пути и смешанное движение
Даже при координации, наивная программа создает углы: траектория проходит через каждую заданную точку и замедляется для обеспечения точности. Сглаживание пути — часто называемое смешиванием или скруглением углов — позволяет контроллеру срезать угол с определенным радиусом., поэтому TCP никогда полностью не останавливается. Позиционер и робот используют смешанный путь., и сварной шов проходит через то, что в противном случае было бы жестким стопором. Компромисс реален: чрезмерное сглаживание снижает точность на углах, таким образом, радиус настраивается для каждого применения — точно при корневых проходах, более свободный на длинных филе. Координированные ячейки представляют это как единый набор параметров для робота и позиционера., вместо двух независимых настроек сглаживания, которые борются друг с другом и создают стык, который при каждом проходе выглядит по-разному.
7. Гравитационная постоянная: Как координация защищает качество сварки
Скоординированные движения не просто более плавные; это контроль качества. Постоянно вращая деталь, чтобы сварной шов оставался в плоской или горизонтальной полосе., ячейка поддерживает почти постоянный вектор силы тяжести в бассейне — самый важный фактор, определяющий устойчивость лужи — вместо того, чтобы позволить бассейну раскачиваться через вертикальные и верхние зоны, когда деталь перемещается поэтапно..
7.1 Поведение пула в зависимости от позиции
Рецензируемые работы показывают, что поведение сварочной ванны и качество шва резко различаются в зависимости от положения сварки., потому что сила тяжести осушает и дестабилизирует бассейн в верхнем и вертикальном положении. (Парк и др., 2019, на позициях GMAW; Лю и др., 2023, по VPPA по позициям). Скоординированное движение превращает это открытие в правило проектирования ячеек.: удерживайте бассейн в плоской/горизонтальной полосе, перемещая часть, не останавливаясь, чтобы изменить положение. Позиционер выполняет вращение; робот отслеживает; контроллер сохраняет их как один. Результатом является качество плоского положения P02., поддерживается на протяжении всего шва, а не сбрасывается при каждом индексе. Другими словами, координация — это то, как вы используете физику гравитации из P01 во всей детали..
8. Три ошибки, которые нарушают скоординированные программы
Скоординированное движение терпит неудачу предсказуемым образом. Их знание сокращает запуск стартапа с недель до дней., потому что у каждого есть конкретное решение, а не расплывчатое «клетка чувствует себя не так».
8.1 Несоответствие кадров, Синхронизация дрейфа, Сингулярность позиционера
- Несоответствие кадров: Нулевая точка позиционера никогда не была откалибрована по базе робота., поэтому комбинированная кинематика смещена. Исправить: запустите калибровку кадра перед первым скоординированным движением, и повторно проверьте его после любого механического изменения в ячейке..
- Дрейф синхронизации: Сетевое соединение допускает дрожание синхронизации, поэтому позиционер отстает от робота. Исправить: использовать синхронизированную полевую шину (Распределенные часы EtherCAT) и проверяйте синхронизацию с помощью ограниченного тестового перемещения, а не предполагайте, что связь плотная..
- Особенность позиционера: При определенных углах наклона позиционер теряет механическую мощность или контроллер достигает кинематического предела., принудительная остановка в середине сварки. Исправить: спланируйте путь так, чтобы избежать неправильной ориентации позиционера, или добавьте резервную ось, чтобы робот мог взять на себя движение через эту зону.
9. Пример поля: 3-осевая ячейка, настроенная для плавного движения
Клиент ROBOPTIX запустил 2-осевой позиционер рядом с 6-осевым роботом в триггерном режиме.: робот сварил 300 мм проход, подал сигнал позиционеру на индекс 15°, повторенный. Урожайность первого прохода остановилась около 80% с дефектами холодного притира по каждому индексу, и ячейку собирались повторно цитировать более быстрым роботом. После перенастройки позиционера как внешних осей 7–8 в контроллере робота., калибровка рамки позиционера, и включение синхронизации EtherCAT с смешиванием путей, ячейка прошла этот шов как одну непрерывную траекторию с постоянной скоростью TCP. Дефекты индекса исчезли, и доходность первого прохода выросла выше 97%. Аппаратное обеспечение не изменилось — изменилась модель программирования.. Координация, не больше оборудования, было исправление, и это стоит лишь небольшую часть предлагаемой модернизации робота..
10. Когда координация не стоит усилий
Координация не бесплатна, а для какой-то работы это перебор. Если ваша деталь сварена в одном положении без вращения между проходами (короткий шов на приспособлении, который уже представляет собой плоский шов), управление на основе триггера вполне адекватно., а добавленная настройка калибровки кадра и проверки синхронизации мало что вам даст. Координация окупается, когда сварной шов проходит вокруг детали, которая должна непрерывно вращаться., когда доходность первого прохода ограничивается дефектами перезапуска, или когда вы уже инвестируете в сервопозиционер, точность которого модель триггера не может использовать.. Проведите разработку там, где живет уровень дефектов; пропустите это там, где простой сигнал делает всю работу.
Часто задаваемые вопросы
вопрос: В чем разница между интеграцией и координацией позиционера?
А: Интеграция соединяет две автономные системы, которые работают по очереди.: робот сваривает, затем подает сигнал позиционеру на индексацию. Координация рассматривает позиционер как внешнюю ось в контроллере робота, поэтому оба движутся по одной траектории.. Координация устраняет цикл «стоп-старт», который приводит к дефектам при холодном перезапуске и неравномерному поступлению тепла..
вопрос: Нужен ли мне EtherCAT для координации движения робота и позиционера??
А: Вам нужна синхронизированная полевая шина с общей базой времени.. EtherCAT с распределенной тактовой частотой является распространенным выбором, поскольку он поддерживает синхронизацию оси в пределах субмиллисекундного джиттера.; аналоговые или последовательности импульсов обычно дрейфуют достаточно — десятки миллисекунд — чтобы проявиться в виде дефектов шва во время непрерывной сварки..
вопрос: Почему калибровка рамки позиционера так важна??
А: Скоординированное движение решает комбинированную кинематику от базы робота через позиционер к детали.. Если ноль позиционера неправильно откалиброван по корпусу робота, каждое скоординированное движение построено на ложной геометрии и смещении сварных швов.. Это наиболее часто пропускаемый этап запуска и наиболее распространенная причина того, что программа запускается, но неправильно выполняет сварку..
вопрос: Может ли скоординированное движение действительно улучшить качество сварки?, или просто скорость?
А: Оба, но качество - более сильный эффект. Постоянная скорость TCP и непрерывное вращение деталей удерживают бассейн в стабильной гравитационной зоне., устранение дефектов холодного перезапуска. Исследование поведения пула в зависимости от позиции (Парк, 2019; Лю, 2023) поддерживает удержание постоянного положения при сварке для обеспечения качества шва, а координация — это то, как вы удерживаете его на протяжении всего шва.
Рассматривая позиционер как отдельную машину, с которой робот «общается», ограничивает вашу ячейку при качестве «стоп-старт».. Программирование скоординированных движений устраняет этот потолок: объявить позиционер как внешние оси в контроллере робота, откалибровать его раму по базе робота, синхронизировать диски по общему времени с помощью распределенных часов EtherCAT, и пусть одна траектория управляет обеими. Затем сварка выполняется с постоянной скоростью TCP, при этом деталь постоянно вращается, чтобы удерживать плоскую/горизонтальную полосу — именно исследование гравитационно-стабильного состояния связано с лучшими ваннами..
РОБОПТИКС сервопозиционеры (тот B008–B011、B012 многоосные агрегаты) поставляются с поддержкой EtherCAT и настраиваются как внешние оси в основных контроллерах роботов., с поддержкой приложений для калибровки кадров и проверки синхронизации. Для ячеек, где выход первого прохода имеет большее значение, чем время исходного цикла, координация — это обновление, которое окупается за счет уменьшения количества дефектов, а не за счет аппаратного обеспечения..
В следующей статье этой серии вопрос точности рассматривается дальше.: как проверить, с лазерными трекерами и ISO 9283, что скоординированная ячейка действительно обеспечивает повторяемость, заявленную в спецификации..
Готов координировать вашу ячейку?
Контакт РОБОПТИКС с учетом марки вашего робота и геометрии детали для конфигурации внешней оси и плана калибровки рамы.
Об авторе
Опыт & Реквизиты для входа
Специалист по интеграции роботизированных сварочных систем с 12+ многолетний опыт реализации проектов, направленный на выбор и интеграцию позиционера робота. Оказывал консультации 300+ заводы по всей Северной Америке, Европа, и Азия. Все технические данные в этой статье взяты из фактического H. / Б / л / Технические характеристики продукции серии U.
История компании: 26+ лет разработки в области автоматизации сварки, 40+ действующие патенты, 1,500+ реализованные проекты по всему миру, примерно 70% включая интеграцию позиционера робота.
Сертификаты
- ИСО 9001: 2015 (ГБ/Т 19001-2016) — Система менеджмента качества
- GJB 9001C-2017 — Система управления качеством военной/оружейной техники
- ЕС CE — Директива по машинному оборудованию 2006/42/EC (Сертификат. Нет. М.2026.206.C134866)
- Высокотехнологичное предприятие — Сертификат. Нет. ГР202341000595 (Выпущено в ноябре. 2023)
Последнее обновление: июнь 2026
Ссылки
[1] Парк, Ж.-Х., Ким, С.-Х., Луна, Х.-С., & Ким, М.-Х. (2019). Влияние силы тяжести на поведение ванны расплава и анализ микроструктуры в различных положениях сварки при дуговой сварке металлов в импульсном газе. Прикладные науки, 9(21), 4626.
[2] Лю, Дж., Цзян, Ф., Чен, С., Сюй, Б., Чжан, Г., Ченг, В., & Ма, Х. (2023). Механизмы гравитационного влияния на поведение сварочной ванны и характеристики сварного шва при плазменно-дуговой сварке переменной полярности в различных сварочных положениях. Материалы, 16(19), 6457.
ПОХОЖИЕ ПОСТЫ
Роботизированная лазерная сварка: Принципы, Преимущества, и приложения (2026 Полное руководство)

Напольный трек против подвесного робота с 7-й осью: Установка, Безопасность & Руководство по выбору

Люфт, Жесткость, и тепловой дрейф: Три скрытых характеристики, определяющие производительность сварочного позиционера

Анализ окупаемости инвестиций в роботизированную лазерную сварку: Стоит ли вкладывать деньги?

Как роботизированная лазерная сварка позволяет облегчить автомобильную промышленность: От высокопрочной стали к алюминиевым кузовам