


Производитель индивидуальных роботизированных рабочих станций и лазерных систем



Программирование роботизированной сварочной камеры для начинающих: Пошаговое руководство 2026
Полное руководство для начинающих по программированию роботизированной сварочной ячейки на языке: 2026. Пошаговые инструкции по обучению подвески, вводный, и автономное программирование, с практическими советами и типичными ошибками.
Программирование роботизированной сварочной ячейки является одной из самых больших проблем для новичков.. Это подробное руководство написано экспертом с более чем 20+ многолетний практический опыт интеграции и обучения роботизированных сварочных систем.
В соответствии с Международная федерация робототехники (IFR) Отчеты World Robotics и подтверждающие тематические исследования отрасли (2024–2025 г.), современные роботизированные системы значительно упростили сложность программирования. Благодаря расширенному автономному программированию (ООП) программное обеспечение и удобный интерфейс, среднестатистические специалисты обычно могут научиться создавать стандартные программы сварки за 1–2 недели структурированного обучения..
1. Три основных метода программирования роботизированных сварочных камер
| Метод программирования | Сложность | Кривая обучения | Лучшее для | Рекомендация |
| Подвеска для обучения | Середина | 3-7 дни | Простые повторяющиеся сварные швы | ★★★☆☆ |
| Проведение / Ручное руководство | Низкий | 1-3 дни | Коллаборативные роботы | ★★★★☆ |
| Автономное программирование (ООП) | Средне-высокий | 7-14 дни | Сложные сварные швы, смешанный | ★★★★★ |
Совет новичку: Начните с обучения программированию подвесного пульта, затем изучите автономное программирование после получения навыков.
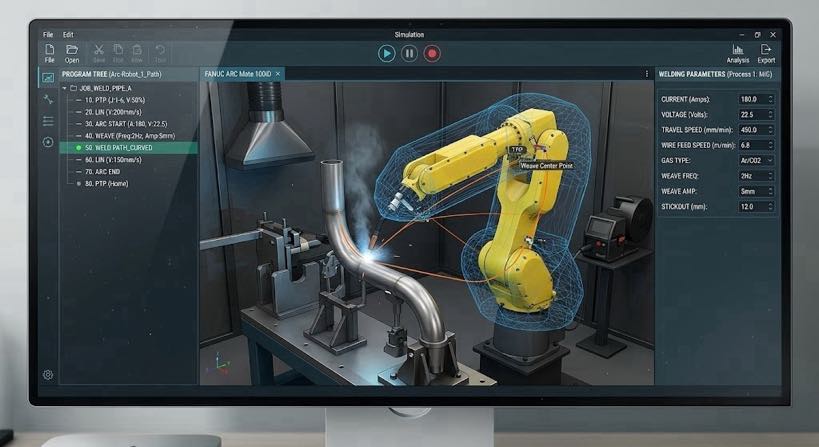
2. Полный 7-шаговый процесс программирования (Практическое руководство)
Шаг 1: Подготовка к безопасности
Убедитесь, что двери защитного ограждения закрыты., все кнопки аварийной остановки сброшены, и носить соответствующие средства защиты.
Шаг 2: Крепление заготовки & Позиционирование
Надежно зафиксируйте заготовку на позиционере. Установите систему координат заготовки с помощью лазера или подвесного пульта обучения..
Шаг 3: Центральная точка инструмента (TCP) Калибровка
Это самый ответственный шаг. Используйте метод калибровки по 4 или 6 точкам, чтобы обеспечить точное позиционирование кончика резака..
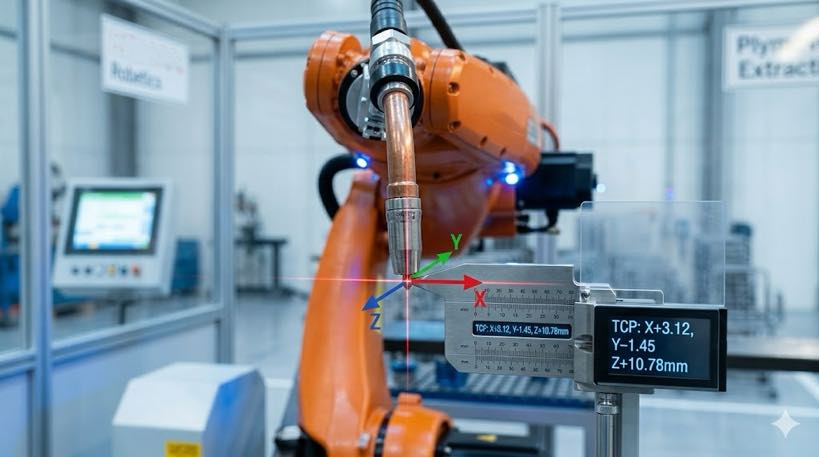
Шаг 4: Обучение сварочному процессу
Используйте подвесной пульт обучения, чтобы переместить робота к начальной и конечной точкам сварки.. Запишите позиции сварки и вставьте Arc Start. / Команды завершения дуги.
Шаг 5: Установка параметров сварки
Введите текущий, Напряжение, скорость подачи проволоки, скорость сварки, параметры плетения, и т. д.. Импульсная сварка MIG требует дополнительных настроек параметров импульса..
Шаг 6: Тестирование программы & Оптимизация
Сначала запустите пробный прогон, чтобы проверить путь., затем выполните пробную сварку на малой мощности. Точная настройка параметров на основе формирования сварного валика.
Шаг 7: Программа резервного копирования & Стандартизация
Сохраните и создайте резервную копию программы. Установите стандартные шаблоны для быстрого вызова аналогичных деталей..
3. Передовые методы программирования
• Отслеживание швов
• Ткачество
• Многоуровневая логика многопроходной сварки.
• Программирование синхронного движения с помощью позиционера и робота
4. Распространенные ошибки новичков & Решения
| Ошибка | Последствие | Решение |
| Калибровка TCP неточна | Отклонение сварного шва, неправильный угол | Повторная калибровка с использованием метода 4/6 точек.1 |
| Без регулировки параметров | Неодинаковое качество сварного шва разной толщины. | Библиотека параметров сборки, отзыв по заготовке |
| Нет резервной копии программы | Необходимость переобучения после случайной потери | Ежедневное резервное копирование на USB или в сеть |
| Игнорирование вариаций вылета | Влияет на формирование сварного шва | Поддерживайте постоянный вылет (типичный у 12-15мм) |
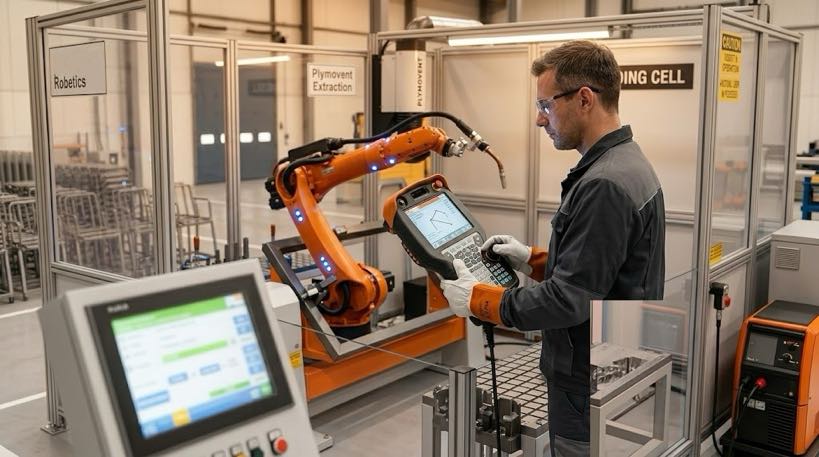
5. Рекомендуемый путь обучения & Обучение
Неделя 1: Мастер обучает основным операциям подвески и калибровке TCP
Неделя 2: Полное простое программирование линейной и круговой сварки
Недели 3-4: Сложные пути, многослойная сварка, и оптимизация параметров
Рекомендуется: Посещать 2-3 дневное профессиональное обучение от производителя или интегратора роботов
Программный барьер для роботизированных сварочных ячеек постоянно снижается. При систематическом обучении с использованием правильных методов, средний технический персонал может стать профессиональным за короткое время. Широкое внедрение технологии автономного программирования делает автоматизацию сварки все более доступной..
Если вы столкнулись с конкретными проблемами при программировании роботизированной сварочной ячейки, оставьте комментарий, указав марку вашего робота и основные типы сварочных деталей., и мы предоставим адресную консультацию.
Источники данных:
– Международная федерация робототехники (IFR) Всемирный отчет по робототехнике
– ИСО 10218-2 Стандарты безопасности при интеграции робототехнических систем
– Практический опыт обучения от 1000+ развернуты роботизированные сварочные ячейки
Идентификация автора
Эта статья основана на материалах Международной федерации робототехники. (IFR) Всемирный отчет по робототехнике 2025, Американское общество сварщиков (АВС) данные о рабочей силе, и технологические планы крупных производителей.
Автор:
Эксперт в области интеграции систем роботизированной сварки с более чем 12 многолетний опыт работы в отрасли. Моя компания закончила 26 лет профессионального опыта, держит больше, чем 40 запатентованные технологии, и успешно завершил более 1,500 проекты по всему миру (примерно 70% из них задействованы роботизированные сварочные ячейки, на общую сумму более 1,000 единицы). Компания имеет сертификат ЕС CE. (Сертификат №.: М.2026.206.C134866) и соответствует EN 60204-1:2018 и EN ISO 12100:2010 стандарты. Я помогал многочисленным производственным компаниям на протяжении всего процесса внедрения роботизированной сварочной станции., от отбора до запуска производства.
Обновлено: Может 2026
- Что такое 4-точечный и 6-балльный методы??
4-точечный метод: Подойдите к той же контрольной точке от 4 разные направления для расчета позиции TCP
6-точечный метод: Добавляет 2 больше точек с разной ориентацией для расчета положения и направления
Проще говоря: Повторно обучите робота точному положению наконечника сварочной горелки, чтобы обеспечить точное выравнивание шва..
↩︎
ПОХОЖИЕ ПОСТЫ

1От G до 6G без крана: Как позиционер преобразует верхние сварные швы в плоские сварные швы

Что такое роботизированная сварочная ячейка? 2026 Руководство для начинающих | 37 Данные магазина

Ограниченный бюджет, Разумный выбор:Как малые и средние предприятия получают максимальную выгоду от позиционера робота 2026

6 Общие проблемы роботизированной лазерной сварки и способы их решения
Скоординированная сварочная ячейка: Позиционер и робот как одна кинематическая цепь
