


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Jenis Pengelasan Positioner Dibandingkan: Stok kepala, Tipe-L, Tipe-U, 3-Sumbu & Lagi
Anda mengetik “welding positioner untuk dijual” di bilah pencarian dan sekarang menghadapi dinding katalog. Sebelum Anda membandingkan harga, bandingkan keluarga mesin—karena keluarga yang salah mengecewakan Anda pada hari pertama, diskon atau tidak. Halaman ini adalah tabel evaluasi: enam keluarga positioner berdampingan, dengan beban, jumlah sumbu, dan angka akurasi yang benar-benar menentukan pembelian. Jika Anda belum membingkai keputusannya, awal dengan panduan pemilihan jenis kami ; ketika Anda siap untuk meminta penawaran, gunakan daftar periksa pembelian.
Cara Membaca Perbandingan Ini
Tiga angka menentukan sebagian besar pembelian, dan katalog mengaburkan ketiganya. Muatan tidak sama dengan kapasitas terbalik—rating 2 ton masih bisa gagal jika komponen seberat 2 ton digantung di tengah. Akurasi artinya ketepatan pose (AP) dan menimbulkan pengulangan (Rp) dilaporkan pada beban yang dinyatakan, suhu, dan kecepatan per ISO 9283:1998, tidak terlihat ±0,03 mm pada brosur. Dan "siap koordinasi" hanya berarti jika unit tersebut adalah pengatur posisi servo yang dapat Anda nyatakan sebagai sumbu eksternal di pengontrol robot. Bacalah tabel dengan ketiga lensa tersebut.
Enam Keluarga, Berdampingan
| Keluarga | Sumbu ditambahkan | Tingkat muatan | Geometri terbaik | koordinat. bugar | Kelas akurasi |
| Pemosisian Putar Sumbu Tunggal | 1 memutar | Ringan – sedang | Bulat / bagian rotasi | Bagus | Standar |
| Pengatur Posisi Tailstock Headstock | 1–2 memutar | Sedang–berat | Poros panjang, kerang, kapal | Bagus sekali | Tinggi |
| Positioner Pengelasan Tipe-L | 2–3 (memutar + memiringkan) | Sedang | Balok, kotak, 4-bagian wajah | Bagus sekali | Tinggi |
| Positioner Pengelasan Tipe U | 2–3 (memutar + memiringkan) | Sedang–berat | Bingkai besar tidak beraturan | Bagus sekali | Tinggi |
| Pemosisian Putar 3 Sumbu Horisontal | 2–3 putar/miringkan | Sedang | Kompleks campuran / multi-wajah | Bagus sekali | Tinggi |
| Pemosisian Miring Vertikal | 1–2 kemiringan | Berat | Piring berat, kedua sisi | Bagus | Standar–Tinggi |
Pemosisian Putar Sumbu Tunggal
Anggota keluarga yang paling sederhana: satu servo atau sumbu putar manual yang memutar bagian di sekitar garis tengah horizontal atau vertikal. Itu murah, mudah untuk dijaga, dan sempurna untuk pekerjaan bulat—tank, flensa, gulungan pipa—yang jahitannya pada dasarnya melingkar. ROBOPTIX membangunnya sebagai unit servo sehingga nantinya dapat bergabung dengan sel terkoordinasi. Pilihlah ketika bagian Anda simetris secara rotasi dan volume Anda tidak sesuai dengan lebih banyak sumbu. Lewati saat jahitan meninggalkan bidang rotasi—maka Anda perlu memiringkannya, dan satu sumbu tidak dapat menampilkan permukaan tersebut secara datar.
Kapan TIDAK memilihnya
Jika las bergerak keluar dari sumbu rotasi (kebanyakan kotak, bingkai, dan casting), daun Pemosisian Putar Sumbu Tunggal tidak dapat dijangkau robot tanpa pemasangan ulang. Inilah saatnya untuk beralih ke unit Tipe L atau 3 Sumbu, untuk tidak memutar bagian yang bertentangan dengan geometri secara berlebihan.
Pengatur Posisi Tailstock Headstock
Dua penyangga—headstock yang digerakkan dan tailstock idler—menahan bagian panjang di antara pusat dan memutarnya sebagai satu sumbu eksternal yang terkoordinasi. Ini adalah pekerja keras untuk cangkang bejana tekan, as, dan setiap jahitan rotasi panjang yang dilas dengan kecepatan TCP konstan. Karena beban ditopang pada kedua ujungnya, itu menangani berat, bagian ramping yang akan membelok pada kantilever. ROBOPTIX mengkalibrasi rangka headstock ke dasar robot sehingga rantai gabungan tetap akurat. Kasus nyata: sebuah toko kapal mengganti gulungan manual dengan Headstock Tailstock Positioner yang dikoordinasikan dengan robot dan memegang toleransi prosedur-kualifikasi karena jahitan tidak pernah meninggalkan posisi rata. Jangan bingung membedakan hal ini dengan gulungan yang berputar diam—ini tidak dapat dikoordinasikan sama sekali; di sini bagian tersebut berputar antara pusat yang digerakkan dan pusat pemalas di bawah kendali servo.
Positioner Pengelasan Tipe-L
Bingkai berbentuk L memutar bagian pada satu sumbu dan memiringkannya pada sumbu lainnya, jadi benda kerja berbentuk persegi panjang atau kotak menampilkan setiap permukaan rata dalam satu dudukan. Pada balok-I struktural, gerakan campuran lalu mengelas keempat sisinya dalam satu lintasan terus menerus—tidak ada derek yang terbalik, tidak ada perbaikan ulang. Ini adalah pilihan default untuk balok, tanda kurung, dan penutup yang intinya adalah fabrikasi tanpa perlengkapan. Satu fabrikator menjalankan ~200 I-beam per minggu memotong siklus derek 60% setelah berpindah ke unit Tipe-L yang dikoordinasikan sebagai sumbu eksternal.
Kapan TIDAK memilihnya
Bingkai yang sangat besar atau berbentuk aneh dapat melebihi batas huruf L atau membuat kemiringannya tidak seimbang; unit U-Type atau 3-Axis membawa geometri itu dengan lebih baik. Cocokkan bingkai dengan bagiannya, bukan foto katalog.
Positioner Pengelasan Tipe U
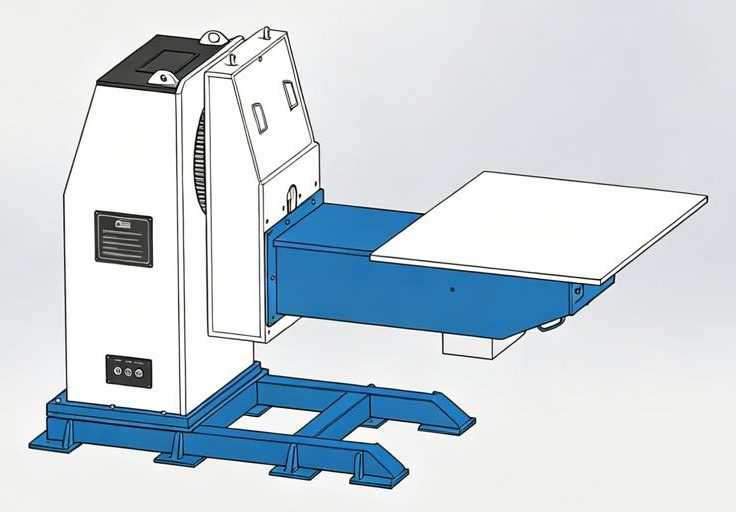
Dudukan berbentuk U menopang secara besar-besaran, benda kerja tidak beraturan dari bawah sambil memutar dan memiringkannya—bayangkan pengelasan besar, bingkai, dan rakitannya terlalu besar atau asimetris untuk Tipe-L. U yang terbuka memberikan keleluasaan untuk komponen berukuran besar dan memudahkan pemuatan ke derek. Seperti Tipe-L, itu siap koordinasi sebagai sumbu eksternal servo. Pilihlah ketika ukuran dan penyebaran muatan lebih penting daripada amplop kompak. Cukup verifikasi momen guling untuk beban di luar pusat sebelumnya Anda mempercayai nomor muatannya.
Pemosisian Putar 3 Sumbu Horisontal
Keluarga paling fleksibel: dua atau tiga sumbu putar/miring mengorientasikan kontur yang rumit sehingga setiap sambungan tetap rata (1G) posisi sementara robot mengikuti. Inilah yang membuat pengecoran multi-orientasi dapat dilas dalam satu pengaturan, bukan dalam tumpukan pembalikan manual. Pengecoran dengan jahitan yang tidak dapat dijangkau oleh satu flip pun diorientasikan secara joint-by-joint, setiap jahitan tetap rata. Tidak ada keluarga sederhana yang dapat melakukan hal ini secara terkoordinasi; menentukan unit sumbu tunggal di sini meninggalkan pengelasan yang tidak dapat dijangkau oleh robot. Ini adalah jawabannya ketika geometri—bukan industri—yang menentukan pilihan.
Pemosisian Miring Vertikal
Sumbu kemiringan (terkadang ditambah memutar) menghadirkan pelat berat dan panel besar pada sudut pengelasan optimal, seringkali kedua sisinya tanpa dijepit ulang. Ini lebih menyukai yang berat, pekerjaan planar di mana Anda ingin sambungan dimiringkan ke dalam obor daripada robot yang berputar-putar di sekitarnya. Gravitasi adalah konstan di sini: jaga agar genangan tetap rata dan stabil; melawannya dan kolam terdistorsi. Untuk pelat dua sisi yang tebal, Vertical Tilting Positioner ditambah robot yang terkoordinasi adalah yang jujur, pengaturan yang dapat diulang. Pilih berdasarkan berat dan piring; pilih unit 3-Axis ketika Anda juga perlu memutar kontur yang rumit.
Beban Matematika yang Menarik Pembeli
Katalog memimpin dengan muatan—“pengatur posisi 2 ton.” Namun positioner memegang bagian demi momen, bukan hanya berat badan. Momen guling sama dengan berat dikalikan jarak dari pusat gravitasi suatu benda ke sumbu rotasi: M = L × d.
A 500 bagian kg yang pusat gravitasinya berada 400 mm dari sumbu menghasilkan 200 kg·m momen. Sebuah unit yang diperingkat 2000 kg muatan di a 200 radius beban mm hanya baik untuk 400 kg·m—sehingga mesin “2 ton” tidak dapat menampung Anda 500 bagian kg tanpa melebihi nilai momennya. Inilah sebabnya mengapa payload saja adalah setengah kebenaran, dan mengapa ROBOPTIX menentukan setiap kutipan berdasarkan offset pusat gravitasi Anda yang sebenarnya, bukan nomor brosur.
Apa Sebenarnya Arti AP dan RP
ROBOPTIX bersertifikasi ISO 9001 dan melaporkan keakuratan positioner menggunakan ISO 9283:1998-metrik yang selaras: akurasi pose (AP) dan menimbulkan pengulangan (Rp). Angka tersebut tidak ada artinya tanpa syaratnya—beban, suhu, dan kecepatan harus dinyatakan. Angka pengulangan yang dikutip tanpa beban dan suhu ruangan tidak memberi tahu Anda apa pun tentang toko Anda 40 °C di bawah a 300 bagian kg. Kami menyatakan kondisi tersebut karena bilangan tanpanya adalah setengah kebenaran, dan separuh kebenarannya adalah bagaimana lasan keluar dari toleransi. Kami mendukung verifikasi pelacak laser pihak ketiga atau di tempat sehingga spesifikasinya adalah bukti, bukan janji.
Ketika Keluarga Sederhana Mengalahkan Keluarga Mewah
Keluarga termahal bukanlah keluarga yang tepat untuk semua bagiannya. Pekerjaan kecil tanpa perlengkapan yang dapat dilakukan operator dengan tangan memerlukan Single Axis Rotary Positioner, bukan sel 3-Axis. Audit pemasok mana pun sebelum Anda berkomitmen—kunjungan pabrik dan uji bangku selalu mengalahkan perbandingan lembar spesifikasi—dan pertimbangkan total biaya kepemilikan selama lima tahun terhadap stiker tersebut.. Habiskan pada sumbu dimana geometri memaksanya; simpan di tempat yang tidak. Keputusan, bukan ritual, melindungi anggaran.

ROBOPTIX Membangun Keenam Keluarga—dan Sel di Sekitar Mereka
Setiap keluarga di atas kapal sebagai pengatur posisi servo ROBOPTIX dapat mendeklarasikan sebagai sumbu eksternal. Kami memasangkannya dengan Sistem Rel Robot Sumbu ke-7 yang memperluas jangkauan (→ Sel Pengelasan Terkoordinasi: Positioner dan Robot sebagai Satu Rantai Kinematik), Pangkalan Robot / Alas Robot yang mendefinisikan rangka dasar yang stabil, dan—untuk Sel Robot Pengelasan lengkap—blok penyusun yang sama yang digunakan dalam sel terkoordinasi kami(→ Sel Pengelasan Terkoordinasi: Positioner dan Robot sebagai Satu Rantai Kinematik). Toko tanpa pemrogram robot mendapatkan unit tanpa panduan visi pemrograman(→ Sel Pengelasan Robot Tanpa Pemrograman: Dipandu Visi, Tidak Ada Liontin Ajarkan); permulaan yang lebih cepat datang sebagai stasiun kerja turnkey(→ Stasiun Kerja Pengelasan Turnkey: Dari Menggambar hingga Sel Siap Produksi); pekerjaan laser berjalan pada platform siap laser(→ Pengatur Posisi Pengelasan Laser: Akurasi dan Kecepatan untuk Lasan Pengukur Tipis). Butuh mobilitas? Lihat unit kolaboratif portabel (→ Positioner Pengelasan Kolaboratif Portabel: Mobilitas Siap Cobot) atau unit seluler jarak jauh (→ Positioner Pengelasan Seluler Jarak Jauh: Mengelas Di Mana Saja di Lantai). Penanganan dan pembuatan palet berbagi satu platform (→ Welding Positioner untuk Penanganan & pembuatan palet: Satu Platform, Dua Pekerjaan), dan geometri non-standar ditangani oleh program khusus(→ Pemosisian Pengelasan Khusus: Dibangun sesuai Bagian Anda, Bukan Bentuk Katalog).
Pertanyaan yang Sering Diajukan
Q: Jenis positioner pengelasan mana yang terbaik?
A: Tidak ada yang terbaik secara keseluruhan—ini mengikuti geometri bagian Anda: bulat/rotasi → Putar Sumbu Tunggal; poros dan bejana panjang → Headstock Tailstock; balok dan kotak → Tipe-L; bingkai besar tidak beraturan → Tipe-U; jahitan kompleks campuran → Horisontal 3-Sumbu; pelat dua sisi yang berat → Kemiringan Vertikal.
Q: Apa arti sebenarnya dari positioner payload?
A: Payload hanyalah setengah dari cerita. Positioner menahan suatu bagian dengan momen guling M = berat × jarak pusat gravitasi dari sumbu. Unit “2 ton” bisa gagal a 500 kg bagian di luar tengah, jadi selalu sesuaikan dengan momen pemuatan Anda yang sebenarnya, bukan nomor brosur.
Q: Seberapa akurat positioner pengelasan?
A: Akurasi dilaporkan sebagai akurasi pose (AP) dan menimbulkan pengulangan (Rp) untuk ISO 9283:1998, dengan beban, suhu, dan kecepatan dinyatakan. Angka ±0,03 mm tanpa kondisi bukanlah angka yang dapat digunakan; ROBOPTIX menyatakan ketentuan dan mendukung verifikasi pelacak laser.
Q: Bisakah semua ini menjadi sumbu eksternal yang terkoordinasi?
A: Ya—jika itu adalah pengatur posisi servo. Keenam keluarga ROBOPTIX dapat dinyatakan sebagai sumbu eksternal dalam pengontrol robot sehingga satu penyelesaian kinematik menggerakkan robot dan pengatur posisi pada kecepatan TCP konstan. Gulungan putaran idle tidak dapat dikoordinasikan sama sekali.
Q: Bagaimana cara menghindari pembelian positioner secara berlebihan?
A: Cocokkan keluarga dengan geometri bagian Anda terlebih dahulu , mengaudit pemasok dengan kunjungan pabrik dan uji bangku , dan membandingkan total biaya kepemilikan selama lima tahun, bukan sekedar kutipan Beli sumbu gaya geometri; lewati sisanya.
Sebuah positioner pengelasan untuk dijual hanya merupakan pembelian yang baik jika keluarga cocok dengan bagian Anda. Baca tabel demi momen, bukan muatan; dengan akurasi kondisi yang dinyatakan, bukan angka kosong; dan dengan perangkat keras servo yang siap berkoordinasi, bukan kata pemasaran. ROBOPTIX bersertifikat ISO 9001, membangun keenam keluarga dari Sistem Rel Robot Sumbu ke-7, Pangkalan Robot / Alas Robot, dan pengatur posisi servo, dan melaporkan akurasi per ISO 9283:1998. Kirimkan gambar bagian dan offset pusat gravitasi Anda kepada kami dan kami akan menentukan kelompok yang tepat—dan Sel Robot Pengelasan di sekitarnya—sebelum Anda membeli, bukan setelahnya.
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia. Semua data spesifikasi dalam artikel ini diambil dari H / B / L / Lembar data produk seri U.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
Referensi
[1] Organisasi Internasional untuk Standardisasi. (1998). ISO 9283:1998, Memanipulasi Robot Industri - Kriteria Kinerja dan Metode Uji Terkait.
[2] Taman, J.-H., Kim, S.-H., Bulan, H.-S., & Kim, M.-H. (2019). Pengaruh Gravitasi terhadap Perilaku Molten Pool dan Analisis Struktur Mikro pada Berbagai Posisi Pengelasan pada Pengelasan Busur Logam Gas Berpulsa. Ilmu Terapan.
[3] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Bu, X. (2023). Mekanisme Pengaruh Gravitasi terhadap Perilaku Kolam Las dan Kinerja Manik Las pada Pengelasan Busur Plasma Polaritas Variabel pada Berbagai Posisi Pengelasan. Bahan.
POSTINGAN TERKAIT

Sel Pengelasan Robot Tanpa Pemrograman:Bagaimana Sistem yang Dipandu Visi Menghilangkan Pengajaran yang Menggantung

7Robot Sumbu vs Gantry Tradisional: Mana yang Lebih Baik untuk Jalur Pengelasan atau Penanganan Material Anda?

Daftar Periksa Pembelian Positioner Pengelasan: 6 Masukan untuk RFQ yang Akurat

Dijual Positioner Pengelasan: Cara Memilih Tipe yang Tepat untuk Bagian Anda (Stok bagian depan, Tipe-L, Tipe-U, Horisontal 3 Sumbu, Putar Sumbu Tunggal, Kemiringan Vertikal)

7Robot Sumbu dalam Otomatisasi Pengelasan: Studi Kasus Nyata dan Contoh ROI
