カスタムロボットワークステーションおよびレーザーシステムメーカー



円形 vs 長方形 vs 不規則型: 溶接ポジショナーの構成をワークピースの形状に適合させる
ほとんどの購入者の仕様は、 溶接ポジショナー 業界別: 「私は圧力容器を作っています,」または「私は構造用鋼の仕事をしています。」業界は役に立つ出発点のヒントです, 選択ルールではありません. 溶接ポジショナーの選択の本当の要因は形状、つまり部品の形状と溶接がたどる必要がある経路です。. 丸パイプと角梁は両方とも「重加工」で作られる可能性があります。,」にもかかわらず、彼らはまったく異なるマシンを要求します, そして、間違ったものを買うかどうかは、すべての溶接平坦部を表示するセルと、1 日 8 時間その部品と戦うセルの違いです。. この記事では、溶接を 3 つの形状 (円形) に分類します。, 長方形, および不規則 - 溶接を平坦または水平バンドに保持する溶接ポジショナー構成にそれぞれ一致します (1G/2G) 最小限のドラマと最高の再現性で.
ジオメトリを正しく行うことで得られるのは一貫性です. 溶接部を平ら/水平の位置に保持すると、プールでほぼ一定の重力ベクトルが保持されます。これが水たまりの安定性の最大の決定要因です。. 査読された研究では、溶接位置によってプールの挙動とビードの品質が大きく変化することが示されています (パークら。, 2019; 劉ら。, 2023). 安定したバンド内で特定の形状を維持する溶接ポジショナーを選択することで、その研究をセルの設計ルールに変えることができます。, また、必要のない機能への支払いを避ける方法でもあります.
注記: 構成ガイダンスを反映 ロボティクス 溶接ポジショナーをパイプ全体に展開, 構造的な, 複雑な溶接の製造, 査読済みのポジション依存のプール行動研究と相互参照 (パークら。, 2019; 劉ら。, 2023) そして ISO 9283 多軸精度 .
1. なぜ幾何学なのか, 業界ではありません, 選択を推進する必要がある
同じ業界の 2 つの製造業者が反対の必要がある場合があります 溶接ポジショナー. ある圧力容器工場では、シリンダーの長い円周継ぎ目を純粋な回転で溶接しています。, この本の中で最も単純なケース. 別の溶接ノズル, サドル, そして同じ船に人が乗り込む――不定期, 継続的な方向転換が必要な複数方向の作業. 「圧力容器」はセクターの名前です; 部品の形状によってマシンの名前が決まります. 溶接形状とシーム パスからすべての選択を開始します, その後、業界に詳細を調整してもらいます: 溶接コード (ASME 秒. VIII と AWS D1.1 の変更フィクスチャとアクセスのニーズ), スループット目標, そしてデューティサイクル. 単発の重量フレームを製造する構造工場とトレーラー ビームを繰り返し製造する構造工場は、同じラベルを共有しているにもかかわらず、部品の形状が異なるため、異なるポジショナに着地する可能性があります。, 彼らの業界がそうであるからではありません.
2. 円形ワーク: パイプ, タンク, 回転縫い目
丸い部品 - パイプ, チューブ, 圧力容器のシェル, 風力発電所セクション, ローター - 1 つの構造上の贈り物を共有する: 円周シームを 1 回の溶接で溶接できます。, 部品がトーチの下で回転する間、トーチの位置を固定. 溶接部は次の位置にあります 12 平置き時 (1G) パス全体にわたって. これが一番きれいですね, すべての溶接ポジショナー作業の中で最も再現性の高いケース, 部品が回転しても溶接の方向は何も変わらないため、重力が影響するからです。, トーチ角度, 進行方向はすべて一定です, これはまさに、研究が安定したプールに結び付く条件です.
2.1 最適な構成: ターニングロール, 主軸台-心押し台, ロータリーテーブル
- ターニングロール: 大径用, 薄肉シリンダー (タンク, 風力塔, 大口径パイプ), 動力付きドライブロールとアイドラーロールがシェルを回転させます. 部品を掴むものは何もありません, 歪みが最小限に抑えられ、縫い目が上部に乗ります。. 部品が大きすぎる場合やチャックするには繊細すぎる場合に最適です, 1 つの固定チャック サイズではなく、一連の直径を処理できる溶接ポジショナーが必要な場合. 部品の質量と必要な回転速度に合わせてドライブロールのトルクを決定します。; パワー不足のロールが滑り、縫い目の速度が変化する, それは不均一な浸透として現れます.
- 主軸台-心押し台: パイプ用, チューブ, とシャフト, ドリブンチャック (ヘッドストック) さらにサポート心押し台が中心間で部品を回転させます. の ロボティクス B001~B004 シリーズはここに適合します. パス間の正確な角度インデックスが必要な場合に最適です (例えば, 円周根, 次に、ジョイントの周りを階段状にパスします。) そしてポジティブな, 滑りのないドライブ. 心押し台は長い部品の場合はオプションではありません。心押し台には、パイプを片持ち梁にするオーバーハングが付いています。.
- ロータリーテーブル: 短い円筒部品の場合, ロータリーポジショナー (垂直軸または水平軸を中心に回転する) シンプルを与える, 完全なヘッドテールフレームを使用せずに正確な円周溶接が可能. 円形部品をクレーンやロボットで上から積み込む必要がある場合にも、垂直軸回転テーブルが自然な選択となります。.
2.2 注意事項: 長い片持ちパイプ, 薄肉の歪み
ラウンドパートの作業を支配する 2 つの故障モード. 初め, 一方の端から回転させた長いパイプは片持ち梁になるだけで、反対側の端がたわみ、継ぎ目が目標からずれてしまいます。 (P05からの逆転ロジック). 心押し台または 2 番目のロールセットで常に長いスパンをサポート; 実際的なルールとして, サポートされていない長さがシームトラッキング許容値を超えて変形する可能性がある場合は、必ずパーツをサポートしてください。. 2番, 薄壁のシェルは熱線の下で歪みます。溶接の収縮により、接合部が平坦から外れます。. 回転速度を制御して安定した入熱を実現, シーム トラッキングを使用して、トーチが空間内の固定点ではなく、動く関節に追従するようにします。. ラウンドは使いやすいジオメトリです, ただし、スパンがサポートされており、壁が追跡されている場合に限ります。.
3. 長方形ワーク: 形鋼およびフレーム
長方形のパーツ - 梁, フレーム, プレート, ボックスセクション - きれいな回転軸がない, したがって、パイプを回すように単純に回転させることはできません。. 代わりに、それらを傾けたり反転させたりして、各溶接を平らまたは水平のバンドに配置します。, 次に、次のジョイントにインデックスを付けます. ここでの溶接ポジショナーの仕事は方向を変えることです, 連続回転ではない, そして価値は、クレーンを再設定せずにどれだけ多くの顔を提示できるかにあります。. ポジショナーが行うすべてのフリップは、料金を支払わないクレーンリフトに相当します, 長いフレームでは、これらのリフトを合計すると実際の時間になります.
3.1 最適な構成: L型, H型, 傾斜回転テーブル
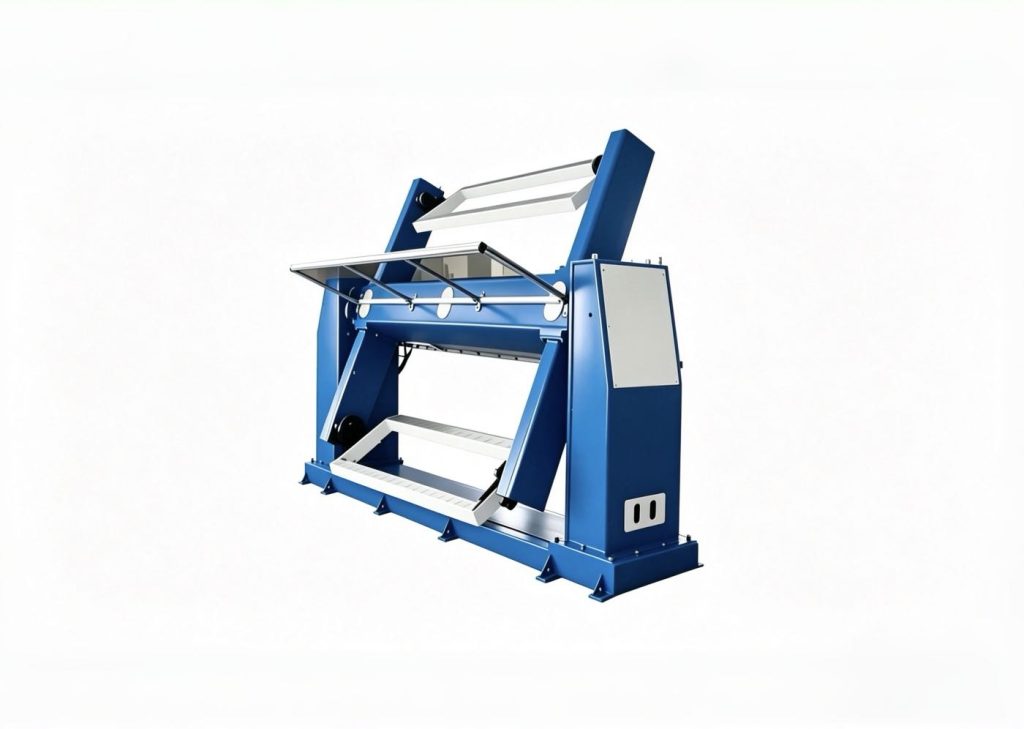
- L型ポジショナ: チルト軸と回転 (殺した) 軸はビームまたはフレームを反転して、すべての面を平らに表示します. 形鋼の主力製品です; ROBOPTIX L タイプユニットは、単純な回転テーブルでは物理的に不可能な非対称フレームに対応します, 傾斜軸が部品の重量を支え、回転軸が部品を次の溶接部に割り出すためです。.
- H型 / デュアル: 2 つの同期傾斜回転ユニットが長い部材の両端を支えます, 荷重と転倒の瞬間を共有する (偏心荷重 & ひっくり返る瞬間: 2 トンの溶接ポジショナが 2 トンの部品に故障を引き起こす理由) 2 つの軸にまたがる - 長期にわたって不可欠, 1 つのユニットに過負荷がかかったり、部品がねじれたりするような重いセクション. 同期が重要: 2 つの傾斜軸が 1 つとして移動するか、ビーム ラックと継ぎ目が移動する必要があります。.
- ターンテーブル + 傾ける: 板・パネル作業用, 傾斜ターンテーブルは大きな平らな領域を効率的に提供し、天井クレーンでの積み込みが簡単です. パーツが幅広で薄く、縫い目が面全体にほぼ直線である場合、これは実用的な選択です。.
3.2 注意事項: 非対称荷重, マルチステーションインデックス作成
長方形のパーツは通常非対称です, そのため、重心が回転軸から外れます。これはまさに実際の能力を縮小させる状態です。 (偏心荷重 & ひっくり返る瞬間: 2 トンの溶接ポジショナが 2 トンの部品に故障を引き起こす理由). 転倒モーメント時の傾斜軸のサイズを設定する, ミサではない: ある 2,000 CoG が収まる kg フレーム 0.5 傾斜軸から m 外れると、 1,000 kg・mモーメント, そしてその瞬間、ではなく、 2,000 kg - ポジショナーがたるむことなく保持しなければならない重量です. 長いフレームにはマルチステーションのインデックス作成も必要です: 再固定するために部品を持ち上げることなく、すべての溶接が平らな位置で到達できるように、溶接ポジショナーのパスを計画します。. L型はクレーンリセットをなくすことで利益を得る, 節約された時間は多くの場合、購入に対する実質的な利益となります.
4. 異形ワーク: 鋳物, 溶接物, 混合形状
不規則な部品 - 鋳物, 複雑に加工された溶接部, 混合輪郭 - 長さに沿って向きが変わる縫い目を持ちます。. 単一の傾きと回転の設定ではすべてを平らに保つことはできません. 継続的なものが必要です, プログラム可能な方向変更: 溶接ポジショナは溶接を効果的に「追従」する必要があります, トーチが進むにつれて部品の向きを変える. これは最も難しい層です, また、ポジショナーとロボットが別個の機械であることをやめる場所でもあります。 (協調動作プログラミング: 1 つの運動チェーンとしてのロボットとポジショナー).

4.1 最適な構成: 3-軸サーボ, ロボット連動ポジショナー
- 3-軸サーボポジショナ: 傾ける + 回転させる + 直線または二次回転軸により、コントローラーはほぼすべての輪郭の向きを変えることができます. ROBOPTIX B008~B012 多軸サーボユニットがここに収まります, 複雑なパスでも方向を正確に保持できる (ISOごとに検証済み 9283). 通常、フラット バンドの移動中に真の 3D 縫い目を維持するには、3 つの軸が最小限です.
- ロボット協調ポジショナ: ポジショナをロボット コントローラの外部軸として宣言し、両方が 1 つの運動チェーンとして動作するようにします。 ( 協調動作プログラミング: 1 つの運動チェーンとしてのロボットとポジショナー). ポジショナーがその方向を維持しながら、ロボットが継ぎ目を追跡します。これは、真の 3D 輪郭を生産品質で溶接するための唯一の実用的な方法です。, 一定の工具中心点速度とコールドリスタート欠陥なし. これは以前の記事が集まる場所です: 調整と検証 (協調動作プログラミング: 1 つの運動チェーンとしてのロボットとポジショナー) 不規則な部分のセルが生産現場で実際に動作するようにするものです.
4.2 注意事項: コストの変化, 特異点の回避
凹凸のある部分が回転するので, その重心は移動します, 各軸の負荷がサイクルを通じて変化するため、最悪の角度での容量を検証します。, 平均ではない (偏心荷重 & ひっくり返る瞬間: 2 トンの溶接ポジショナが 2 トンの部品に故障を引き起こす理由), ポジショナがある方向では正常でも、別の方向では過負荷になる可能性があるためです。. 多軸ユニットは、機械的な権限を失う特異な方向にも達します。; それらを避けるための経路を計画する, または冗長軸を追加します. プログラムの複雑さと校正コストは軸数に応じて増加します, したがって、この層は、より単純な機械で処理できる作業用ではなく、本当に必要な部品用に予約してください。長方形に近い鋳物を反転させる L 型のほうが、安価で同等に優れている可能性があります。.
5. 意思決定の枠組み: 形状 → 構成
以下の表を最初のフィルターとして使用します, 判決ではない. 実際の部品の多くは、長方形のフレームと丸いボスのハイブリッドです。, 不規則なノズルを備えたタンク - 多くの場合、正しい答えは上位 Tier です。. 迷ったときは, 最も硬い縫い目のサイズ, 平均的なものではありません, より高性能な溶接ポジショナがあれば、将来の作業もカバーできることを忘れないでください。, 注文が不確実な場合、これは実際の資産となります.
| ワーク形状 | 推奨ポジショナー | なぜ効果があるのか | 一次警戒 |
| ラウンド / 円筒形 (パイプ, タンク, 貝殻) | ターニングロールまたは主軸心押し台 | 縫い目が平らな状態でも上部に留まります (1G) 単純な回転で | ロングスパンに対応; 薄肉歪み |
| 長方形 / 皿 (梁, フレーム) | L型またはH型チルト回転 | 反転/傾けて各面を平らに表示します | 非対称CoG → 転倒モーメント |
| 不規則 / 3D (鋳物, 混合された) | 3-軸サーボまたはロボット調整 | 継ぎ目に沿って継続的に向きを変える | コストの変化; 特異点; プログラム費用 |
6. ジオメトリを定義する方法 (購入者にとっての実践的なステップ)
これは選択が最も頻繁に失敗するステップです: 購入者は部品を名前で説明します。「ブラケット」,「「多様体」 - ジオメトリとシーム パスによる代わりに. サプライヤーに溶接ポジショナーを依頼する前に, 3つのことを特徴づける. 初め, 支配的な形状: 縫い目は回転軸の周りを走っていますか? (ラウンド), 面全体で反転する必要があります (長方形), または決して静止しない輪郭に沿って (不規則な)? 2番, 縫い目の長さと縫い目が通過する方向の数; 1 つのバンドに留まる縫い目は長方形でシンプルです, 3 つを回転するものは不規則です. 三番目, 各溶接部における部品の質量と重心, それが負荷ルールを駆動するためです (偏心荷重 & ひっくり返る瞬間: 2 トンの溶接ポジショナが 2 トンの部品に故障を引き起こす理由). これを 1 ページの部品プロファイルとして書き留めると、構成の選択は通常自動的に行われます。同じプロファイルを 3 つのサプライヤーに渡し、最終的に同等のものを比較することができます。, 3 つの異なる仮定を比較するのではなく.
7. 形状が荷重と精度のルールにどのように適合するか
ジオメトリの選択とこのシリーズの以前のルールは、2 つの側面から見た同じ決定です。. 回転ロール上の丸い部品は、溶接を平らな位置に保ち、荷重を対称的に保ち、転倒モーメントが低いため、溶接ポジショナーに負担がかかりません。 (偏心荷重 & ひっくり返る瞬間: 2 トンの溶接ポジショナが 2 トンの部品に故障を引き起こす理由) そしてシンプルな, 再現可能な動作で検証コストが低い . 3軸サーボの凹凸部分は両方と格闘するので大変です: 重心が移動すると軸に不均一な負荷がかかります, 継続的な方向転換には厳しい要求が伴います, 検証された精度 (スペックシートは信頼できますか? Laser Tracker と ISO を使用した溶接ポジショナーの精度の検証 9283) 多軸ユニットから. 最初にジオメトリを選択すると、他の制約を試運転後に発見するのではなく、管理しやすく保つことができます。, マシンを変更するという選択肢がなくなり、そのコストが手放せないラインになったとき.
8. フィールドの例: 1 つのセル, 3 つのジオメトリ
ROBOPTIX の顧客は 3 つの製品ファミリーを 1 つのフロアに構築しました: パイプスプール (ラウンド), トレーラーフレーム (長方形), およびポンプハウジング (不規則な). 彼らは当初、この 3 つすべてを 1 台の L 型ポジショナ (彼らが所有していた唯一のマシン) で実行しました。. パイプスプールの溶接が不十分だった: L型は回転させるのではなく反転させた, 周囲の継ぎ目が厄介なままになる, 一部オーバーヘッド位置にコールドリスタート欠陥があり、初回通過歩留まりは 80 台前半. フレームは許容範囲内でした, そして住宅は何よりも最悪だった, 定期的に手動で位置を変更する必要がある. スプールの主軸心押し台への再構成, フレームはL型のまま, ハウジングに 3 軸サーボ セルを追加すると、3 つすべての初回通過歩留まりが 80 秒台前半からそれ以上に向上しました。 95%, 処理時間を約半分に短縮します. パーツは一切変わっていない; ジオメトリが一致しました. ワンフロア, 3つの幾何学形状, 3 つの正しい溶接ポジショナーと、形状が適切であるという明確な教訓, セクターではありません, 細胞を決める.
9. ジオメトリが決まらない場合
ジオメトリは最初のフィルターです, 一人ではない. スループット, 床面積, 予算, ロボットの互換性は教科書の一致を上書きすることがよくあります. 主に長方形のフレームを溶接する小規模な工場でも、あらゆる形状と将来の作業をカバーできる多用途の 3 軸サーボを購入する可能性があります。「完璧な」単一形状の機械よりも柔軟性に多くのお金を払っています。, そしてその柔軟性は不確実な注文に対する合理的なヘッジとなる. また、公差が緩やかな非常に単純な円形または長方形の部品には、精密なサーボがまったく必要ない場合があります。; 基本的な溶接ポジショナーで十分に平らに仕上がります. ジオメトリを使用してフィールドを絞り込む, それならコストをかけてみましょう, 容量, 互換性により決定が終了. 最悪の結果は、正しい理由で間違った層を購入することです。つまり、パンフレットを見て怖くなったために過剰なスペックを指定してしまうことです。, または、後でセルのコストがかかる広告申込情報を保存したため、指定が不十分です.
よくある質問
Q: どうやって選べばいいですか 溶接ポジショナー パイプおよび円形タンク用?
あ: 回転を使用する, 反転しない. ターニングロールはタンクや風力塔などの大型薄肉シリンダーに適しています; 主軸台と心押し台 (ドリブンチャックプラス心押し台) スーツパイプ, チューブ, 正確な割り出しが必要なシャフト. どちらも、パーツが回転している間、上部の円周方向の継ぎ目を平らな位置に保ちます。, どちらも、丸い縫い目にフリップベースのポジショナーが必要とするクレーンのリセットを回避します。.
Q: 形鋼の梁やフレームに最適な溶接ポジショナーはどれですか?
あ: L型 (傾ける + 回転させる) ポジショナーが反転して各面を平らに表示します; 長い部材や重い部材は、H タイプのペアで荷重を共有することでメリットが得られます。. 転倒モーメント時の傾斜軸のサイズを設定する, 長方形のパーツは通常、非対称で中心からずれているため、, そして、質量ではなく重心が、軸が垂れることなく保持しなければならないものです.
Q: 3 軸またはロボットと連携した溶接ポジショナーが必要になるのはどのような場合ですか??
あ: 部品に沿って継ぎ目の方向が変わるとき - 鋳物, 複雑な溶接, 混合 3D 輪郭 - 単一の傾き回転設定では平坦に保つことはできません. ロボットの外部軸として宣言された 3 軸サーボまたはポジショナーは、トーチの前進に合わせて溶接の方向を継続的に変更し続けます。, これが真の 3D 縫い目の品質を実現する唯一の現実的な方法です.
Q: 1 つの溶接ポジショナーで 3 つの形状すべてに対応できますか?
あ: 3軸サーボまたはロボット連携ユニットにより、, より単純な型の方向範囲をカバーしているため. しかし、専用の機械の方が速くて安価な、大量の円形または長方形の作業にはコストがかかり、やりすぎです。. 溶接ポジショナーを主な形状に合わせます; 本当に必要な場所にのみ多機能性を追加する, または将来の注文が不確実な場合.
業界がセクターを教えてくれる; 幾何学が機械を教えてくれる. 丸い部品は回転ロールや主軸台心押し台などで回転する必要があるため、部品が回転する間、円周方向の継ぎ目は平らなままになります。. 長方形の部品は、各溶接をフラット バンドに反転するために、方向を変更する必要があります (L タイプまたは H タイプの傾斜回転)。. 不規則な部分は連続してほしい, プログラム可能な方向 — 3 軸サーボまたはロボット調整 — 決して静止しない継ぎ目に従う. 構成を形状に一致させると、すべての溶接が重力に対して安定した平ら/水平の位置に表示され、研究によりより良いプールが得られます。 (公園, 2019; リュウ, 2023).
ROBOPTIX は、ラウンド作業用の B001 ~ B004 ヘッドテールおよびターニングロール システムの 3 つの層すべてをカバーします。, 角枠用L型・H型ユニット, および B008 ~ B012 多軸サーボ溶接ポジショナは、不規則なロボット調整セル用です。したがって、形状の一致はカタログで決定されます。, 妥協ではない. 1 ページの部品プロファイルを作成する, 上記のフレームワークに合わせてください, 指定した溶接ポジショナーが実際に溶接するものになります。. 次の記事 (P09) 機械のマッチングからサプライヤーの監査に変わります: 機械を検証するのと同じ方法でベンダーを検証したいバイヤーのための工場訪問チェックリストとベンチテストプロトコル.
送信 ロボティクス 溶接図とシーム パス - 形状を構成に合わせて負荷のサイズを調整します。.
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026
参考文献
[1] 公園, J.-H., キム, S.-H., 月, H.-S., & キム, M.-H. (2019). パルスガスメタルアーク溶接におけるさまざまな溶接位置の溶融池挙動と微細構造に対する重力の影響. 応用科学, 9(21).
[2] リュウ, J., ジャン, F., チェン, S., 徐, B., 張, G., チェン, W., & マ, ×. (2023). 異なる溶接位置における可変極性プラズマアーク溶接における溶接池の挙動と溶接ビードの性能に対する重力の影響のメカニズム. 材料, 16(19).
[3] 国際標準化機構. (1998). ISO 9283:1998, 産業用ロボットの操作 — 性能基準と関連する試験方法.