


الشركة المصنعة لمحطات عمل الروبوت المخصصة وأنظمة الليزر



مقارنة أنواع محدد موضع اللحام: غراب الرأس, النوع L, نوع U, 3-محور & أكثر
لقد قمت بكتابة "محدد موضع اللحام للبيع" في شريط البحث وتواجه الآن جدارًا من الكتالوجات. قبل أن تقارن الأسعار, قارن بين عائلات الآلة، لأن العائلة الخطأ تفشل في دورك في اليوم الأول, خصم أم لا. هذه الصفحة هي جدول التقييم: ست عائلات مناورة جنبًا إلى جنب, مع الحمل, عدد المحاور, وأرقام الدقة التي تقرر الشراء فعليًا. إذا لم تقم بصياغة القرار بعد, يبدأ مع دليل اختيار النوع الخاص بنا ; عندما تكون مستعدًا لطلب عرض أسعار, استخدم قائمة مراجعة الشراء.
كيفية قراءة هذه المقارنة
ثلاثة أرقام تقرر معظم عمليات الشراء, والكتالوجات تحجب الثلاثة. الحمولة ليست هي نفسها قدرة الانقلاب—لا يزال من الممكن أن يفشل تصنيف 2 طن في جزء 2 طن معلق خارج المركز. الدقة تعني دقة الوضع (ا ف ب) وتشكل التكرار (ر.ب) ذكرت تحت الحمل المذكور, درجة حرارة, والسرعة لكل ISO 9283:1998, ليس ± 0.03 ملم في الكتيب. و"جاهز للتنسيق" لا يعني شيئًا إلا إذا كانت الوحدة عبارة عن محدد موضع مؤازر يمكنك إعلانه كمحور خارجي في وحدة تحكم الروبوت. اقرأ الجدول بهذه العدسات الثلاث.
العوائل الستة, جنبا إلى جنب
| عائلة | تمت إضافة المحاور | طبقة الحمولة | أفضل الهندسة | التنسيق. ملائم | فئة الدقة |
| محدد موضع دوار ذو محور واحد | 1 تناوب | خفيف – متوسط | دائري / الأجزاء الدورانية | جيد | معيار |
| غراب الرأس تيلستوك ميضعة | 1-2 تدوير | متوسطة ثقيلة | مهاوي طويلة, قذائف, السفن | ممتاز | عالي |
| ميضعة اللحام من النوع L | 2-3 (تناوب + إمالة) | واسطة | الحزم, صناديق, 4-أجزاء الوجه | ممتاز | عالي |
| ميضعة اللحام من النوع U | 2-3 (تناوب + إمالة) | متوسطة ثقيلة | إطارات كبيرة غير منتظمة | ممتاز | عالي |
| أداة تحديد الموضع الدوارة الأفقية ذات 3 محاور | 2-3 تدوير/إمالة | واسطة | مجمع مختلط / متعدد الوجوه | ممتاز | عالي |
| مناورة إمالة عمودية | 1-2 الميل | ثقيل | لوحة ثقيلة, كلا الجانبين | جيد | قياسي - عالي |
محدد موضع دوار ذو محور واحد
أبسط فرد في الأسرة: مؤازرة واحدة أو محور تدوير يدوي يدور جزءًا حول خط مركزي أفقي أو رأسي. أنها رخيصة, من السهل الحراسة, ومثالية للعمل الدائري - الدبابات, الشفاه, مكبات الأنابيب - حيث يكون التماس محيطيًا بشكل أساسي. يقوم ROBOPTIX ببنائها كوحدة مؤازرة حتى تتمكن لاحقًا من الانضمام إلى خلية منسقة. اختره عندما تكون أجزائك متماثلة دورانيًا ولا تبرر أحجامك المزيد من المحاور. تخطيها عندما يترك التماس مستوى الدوران - فأنت بحاجة إلى الإمالة, ومحور واحد ببساطة لا يمكن أن يجعل هذا الوجه مسطحًا.
عندما لا تختار ذلك
إذا انتقل اللحام خارج محور الدوران (معظم الصناديق, إطارات, والمسبوكات), يترك محدد الموضع الدوار ذو المحور الواحد وجوهًا لا يمكن للروبوت الوصول إليها دون إعادة التثبيت. هذه هي اللحظة المناسبة للارتقاء إلى وحدة من النوع L أو وحدة ثلاثية المحاور, عدم الإفراط في تدوير الجزء الذي يحارب الهندسة.
غراب الرأس تيلستوك ميضعة
دعامتان - غراب رأس مدفوع وغراب ذيل خامل - يحتضنان جزءًا طويلًا بين المراكز ويقومان بتدويره كمحور خارجي منسق واحد. هذا هو العمود الفقري لقذائف أوعية الضغط, المحاور, وأي خط دوران طويل ملحوم بسرعة TCP ثابتة. لأن الحمل مدعوم من كلا الطرفين, فإنه يتعامل مع الثقيلة, أجزاء نحيلة من شأنها أن تنحرف على ناتئ. يقوم ROBOPTIX بمعايرة إطار غراب الرأس مع قاعدة الروبوت بحيث تظل السلسلة المدمجة دقيقة. حالة حقيقية: استبدل متجر السفن اللفات اليدوية بـ Headstock Tailstock Positioner المنسق مع الروبوت و احتفظ بتسامح مؤهل الإجراء لأن التماس لم يترك الموضع المسطح أبدًا. لا تخلط بين هذا وبين اللفات الخاملة، إذ لا يمكن تنسيقها على الإطلاق; هنا يدور الجزء بين مراكز القيادة والتباطؤ تحت التحكم المؤازر.
ميضعة اللحام من النوع L
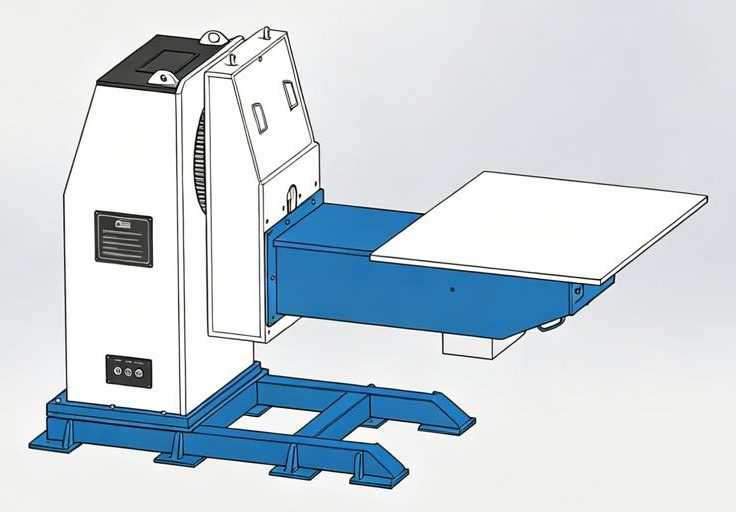
يقوم إطار على شكل حرف L بتدوير الجزء حول محور وإمالته حول محور آخر, لذا فإن قطعة العمل المستطيلة أو على شكل صندوق تجعل كل وجه مسطحًا في حامل واحد. على شعاع I الهيكلي, تقوم الحركة المخلوطة بعد ذلك بلحام الجوانب الأربعة في تمريرة واحدة مستمرة - دون أن تقلب الرافعة, لا إعادة التثبيت. هذا هو الاختيار الافتراضي للحزم, بين قوسين, والمرفقات التي يكون فيها التصنيع الخالي من التركيبات هو بيت القصيد. يقوم مصنع واحد بتشغيل ما يقرب من 200 عارضة في الأسبوع لقطع دورات الرافعة تقريبًا 60% بعد الانتقال إلى وحدة من النوع L منسقة كمحور خارجي.
عندما لا تختار ذلك
يمكن للإطارات الكبيرة جدًا أو ذات الشكل الغريب أن تتجاوز غلاف حرف L أو تؤدي إلى عدم توازن ميلها; تحمل وحدة U-Type أو 3-Axis هذه الهندسة بشكل أفضل. قم بمطابقة الإطار بالجزء, ليست صورة الكتالوج.
ميضعة اللحام من النوع U
مهد على شكل حرف U يدعم الحجم الضخم, قطع عمل غير منتظمة من الأسفل أثناء تدويرها وإمالتها - فكر في اللحامات الكبيرة, إطارات, والتجمعات كبيرة جدًا أو غير متماثلة بالنسبة للنوع L. يوفر الشكل U المفتوح مساحة للأجزاء كبيرة الحجم ويسهل تحميل الرافعة. مثل النوع L, إنه جاهز للتنسيق كمحور خارجي مؤازر. اختره عندما تكون المساحة وانتشار الحمل أكثر أهمية من المغلف المضغوط. ما عليك سوى التحقق من لحظة الانقلاب للحمل خارج المركز قبل ذلك أنت تثق في رقم الحمولة.
أداة تحديد الموضع الدوارة الأفقية ذات 3 محاور
الأسرة الأكثر مرونة: يقوم اثنان أو ثلاثة محاور للتدوير/الإمالة بتوجيه محيط معقد بحيث يبقى كل مفصل في وضع مسطح (1ز) الموقف بينما يتبع الروبوت. وهذا ما يجعل المسبوكات متعددة الاتجاهات قابلة للحام في إعداد واحد بدلاً من كومة من التقلبات اليدوية. يتم توجيه الصب الذي يحتوي على طبقات لا يصل إليها أي قلب مفصلاً تلو الآخر, بقي كل التماس مسطحًا. لا يمكن لأي عائلة أبسط أن تفعل هذا بالتنسيق; تحديد وحدة ذات محور واحد هنا يترك اللحامات التي لا يستطيع الروبوت الوصول إليها. إنها الإجابة عندما تكون الهندسة - وليس الصناعة - هي التي تقود الاختيار.
مناورة إمالة عمودية
محور الميل (في بعض الأحيان بالإضافة إلى تدوير) يقدم لوحة ثقيلة وألواح كبيرة بزاوية اللحام المثالية, في كثير من الأحيان كلا الجانبين دون إعادة لقط. إنه يفضل الثقيلة, عمل مستو حيث تريد إمالة المفصل إلى الشعلة بدلاً من التواء الروبوت حوله. الجاذبية هي الثابت هنا: أبقِ البركة مسطحة واستقرت; محاربته وتشويه البركة. للوحة سميكة على الوجهين, إن أداة تحديد موضع الإمالة العمودية بالإضافة إلى الروبوت المنسق هو الحل الأمثل, الإعداد القابل للتكرار. اختره للوزن واللوحة; اختر وحدة ثلاثية المحاور عندما تحتاج أيضًا إلى تدوير خطوط محيطية معقدة.
رياضيات التحميل التي تجذب المشترين
تتصدر الكتالوجات الحمولة النافعة - "جهاز تحديد المواقع 2 طن". لكن جهاز تحديد المواقع يحمل جزءًا بلحظة, ليس فقط الوزن. لحظة الانقلاب تساوي الوزن مضروبًا في المسافة من مركز ثقل الجزء إلى محور الدوران: م = ث × د.
أ 500 كجم الجزء الذي يقع مركز ثقله 400 ملم خارج المحور ينتج 200 كجم · م من اللحظة. وحدة مصنفة ل 2000 كجم الحمولة في 200 نصف قطر التحميل مم مناسب فقط لـ 400 كجم · م - بحيث لا تستطيع الآلة التي يبلغ وزنها "2 طن" حمل جهازك فعليًا 500 كجم دون تجاوز تصنيفه اللحظي. وهذا هو السبب في أن الحمولة وحدها نصف الحقيقة, ولماذا تحدد ROBOPTIX كل عرض أسعار مقابل إزاحة مركز الجاذبية الحقيقية لديك, وليس رقم الكتيب.
ماذا يعني AP وRP في الواقع
ROBOPTIX حاصل على شهادة ISO 9001 ويبلغ عن دقة أداة تحديد الموضع باستخدام ISO 9283:1998-المقاييس المتوافقة: دقة تشكل (ا ف ب) وتشكل التكرار (ر.ب). الرقم لا معنى له بدون شروطه – التحميل, درجة حرارة, ويجب ذكر السرعة. لا يخبرك رقم التكرار المقتبس عند عدم التحميل ودرجة حرارة الغرفة بأي شيء عن متجرك 40 درجة مئوية تحت أ 300 جزء كجم. ونذكر الشروط لأن العدد بدونها نصف الحقيقة, ونصف الحقيقة هو كيف تنحرف اللحامات عن التسامح. نحن ندعم التحقق من جهاز تعقب الليزر من طرف ثالث أو في الموقع، لذا تكون المواصفات دليلاً على ذلك, ليس وعدا.
عندما تتفوق عائلة أبسط على عائلة فاخرة
أغلى عائلة ليست هي العائلة المناسبة لكل جزء. تحتاج المهمة الصغيرة الخالية من التركيبات التي يستطيع المشغل تقليبها يدويًا إلى محدد موضع دوار أحادي المحور, ليست خلية ثلاثية المحاور. قم بمراجعة أي مورد قبل الالتزام - فزيارة المصنع واختبار البدلاء تتفوق على مقارنة ورقة المواصفات في كل مرة - وموازنة التكلفة الإجمالية للملكية لمدة خمس سنوات مقابل الملصق. أنفق على المحاور التي تجبرهم فيها الهندسة; حفظ حيث لا. الحكم, ليس طقوس, يحمي الميزانية.

يقوم ROBOPTIX ببناء جميع العائلات الست والخلية المحيطة بهم
يمكن لكل عائلة فوق السفن كمحدد موضع مؤازر أن تعلن ROBOPTIX كمحور خارجي. نقوم بإقرانه بنظام السكك الحديدية الآلي للمحور السابع الذي يمتد نطاقه (→ خلية اللحام المنسقة: محدد الموضع والروبوت كسلسلة حركية واحدة), قاعدة الروبوت / قاعدة الروبوت التي تحدد الإطار الأساسي المستقر, و- بالنسبة لخلية روبوت اللحام الكاملة - نفس وحدات البناء المستخدمة في خلايانا المنسقة(→ خلية اللحام المنسقة: محدد الموضع والروبوت كسلسلة حركية واحدة). تحصل المتاجر التي لا تحتوي على مبرمجين روبوتيين على وحدة توجيه الرؤية بدون برمجة(→ خلية اللحام الروبوتية بدون برمجة: موجهة بالرؤية, لا تعليم قلادة); البداية الأسرع تأتي كمحطة عمل جاهزة(→ محطة عمل اللحام الجاهزة: من الرسم إلى الخلية الجاهزة للإنتاج); يتم تشغيل العمل بالليزر على منصة جاهزة لليزر(→ ميضعة اللحام بالليزر: الدقة والسرعة في اللحامات ذات المقياس الرقيق). بحاجة إلى التنقل? شاهد الوحدة التعاونية المحمولة (→ ميضعة اللحام التعاوني المحمولة: التنقل الجاهز للكوبوت) أو وحدة متنقلة عن بعد (→ ميضعة اللحام المحمول عن بعد: اللحام في أي مكان على الأرض). تشترك المناولة والتحزيم في منصة واحدة (→ ميضعة اللحام للتعامل & منصات نقالة: منصة واحدة, وظيفتين), ويتم التعامل مع الأشكال الهندسية غير القياسية بواسطة البرنامج المخصص(→ ميضعة اللحام المخصصة: بنيت على الجزء الخاص بك, ليس شكل كتالوج).
الأسئلة المتداولة
س: ما هو نوع محدد موضع اللحام الأفضل?
أ: لا شيء هو الأفضل بشكل عام، فهو يتبع هندسة الجزء الخاص بك: دائري/دوراني → دوار ذو محور واحد; مهاوي وأوعية طويلة → غراب الرأس تايلستوك; الحزم والصناديق → نوع L; إطارات كبيرة غير منتظمة → نوع U; طبقات معقدة مختلطة → أفقي ثلاثي المحاور; لوحة ثقيلة على الوجهين → إمالة عمودية.
س: ماذا تعني الحمولة النافعة للموضع حقًا?
أ: الحمولة هي نصف القصة فقط. يحمل جهاز تحديد الموضع جزءًا من لحظة الانقلاب M = الوزن × مسافة مركز الثقل من المحور. يمكن للوحدة "2 طن" أن تفشل 500 كجم خارج المركز, لذا قم دائمًا بالمواصفات مقابل لحظة التحميل الحقيقية, وليس رقم الكتيب.
س: ما مدى دقة أدوات تحديد موضع اللحام?
أ: يتم الإبلاغ عن الدقة على أنها دقة تشكل (ا ف ب) وتشكل التكرار (ر.ب) للايزو 9283:1998, مع الحمل, درجة حرارة, والسرعة المذكورة. إن ± 0.03 مم بدون شروط ليس رقمًا صالحًا للاستخدام; يوضح ROBOPTIX الشروط ويدعم التحقق من تعقب الليزر.
س: هل يمكن لأي من هذه أن تكون محورا خارجيا منسقا?
أ: نعم، إذا كان جهاز تحديد الموضع مؤازرًا. يمكن الإعلان عن جميع عائلات ROBOPTIX الستة كمحاور خارجية في وحدة التحكم في الروبوت، بحيث يقوم حل حركي واحد بتشغيل الروبوت ومحدد الموضع بسرعة TCP ثابتة. لا يمكن تنسيق لفات الدوران الخاملة على الإطلاق.
س: كيف أتجنب الإفراط في شراء أداة تحديد الموضع?
أ: قم بمطابقة العائلة مع الجزء الهندسي الخاص بك أولاً , قم بمراجعة المورد من خلال زيارة المصنع واختباره , وقارن التكلفة الإجمالية للملكية لمدة خمس سنوات, ليس فقط الاقتباس شراء محاور القوى الهندسية; تخطي الباقي.
يعد جهاز تحديد موضع اللحام للبيع مجرد شراء جيد إذا كانت العائلة تتطابق مع الجزء الخاص بك. قراءة الجدول لحظة بلحظة, لا حمولة; من خلال دقة الحالة المعلنة, ليس رقما مجردا; ومن خلال أجهزة مؤازرة جاهزة للتنسيق, ليست كلمة تسويقية. ROBOPTIX حاصل على شهادة ISO 9001, يبني جميع العائلات الست من نظام السكك الحديدية الآلي للمحور السابع, قاعدة الروبوت / قاعدة الروبوت, وأجهزة تحديد المواقع, ودقة التقارير لكل ISO 9283:1998. أرسل إلينا رسم الأجزاء وإزاحة مركز الثقل وسنقوم بتحديد العائلة المناسبة - وخلية اللحام الآلية المحيطة بها - قبل الشراء, ليس بعد.
عن المؤلف
خبرة & أوراق اعتماد
متخصص في تكامل نظام اللحام الآلي مع 12+ سنوات من الخبرة المباشرة في المشروع تركز على اختيار Robot Positioner وتكامله. وقد قدمت الاستشارات ل 300+ المصانع في جميع أنحاء أمريكا الشمالية, أوروبا, وآسيا. جميع بيانات المواصفات الواردة في هذه المقالة مأخوذة من H / ب / ل / أوراق بيانات المنتج من سلسلة U.
خلفية الشركة: 26+ سنوات من هندسة أتمتة اللحام, 40+ براءات الاختراع النشطة, 1,500+ المشاريع المنجزة على مستوى العالم, تقريبًا 70% التي تنطوي على تكامل Robot Positioner.
الشهادات
مؤسسة التكنولوجيا الفائقة - شهادة. لا. GR202341000595 (صدر في نوفمبر. 2023)
ايزو 9001: 2015 (جيجابايت/ت 19001-2016) — نظام إدارة الجودة
GJB 9001C-2017 — نظام إدارة جودة المعدات العسكرية/الأسلحة
الاتحاد الأوروبي CE - توجيه الآلات 2006/42/EC (شهادة. لا. م.2026.206.C134866)
مراجع
[1] المنظمة الدولية للتوحيد القياسي. (1998). ايزو 9283:1998, التعامل مع الروبوتات الصناعية – معايير الأداء وطرق الاختبار ذات الصلة.
[2] حديقة, ج.-ح., كيم, ش., قمر, ه.-س., & كيم, م.-ح. (2019). تأثير الجاذبية على سلوك البركة المنصهرة وتحليل البنية المجهرية على مواضع اللحام المختلفة في لحام القوس المعدني بالغاز النبضي. العلوم التطبيقية.
[3] ليو, ج., جيانغ, ف., تشين, س., شو, ب., تشانغ, ز., تشنغ, دبليو., & أماه, X. (2023). آليات تأثير الجاذبية على سلوك حوض اللحام وأداء خرزة اللحام في لحام قوس البلازما ذو القطبية المتغيرة عبر مواضع لحام مختلفة. مواد.
المشاركات ذات الصلة

كيف تتشكل عيوب اللحام الآلي - وإلى أي مدى يمكن لجهاز تحديد موضع الروبوت إصلاحه?

كيف يمكّن اللحام بالليزر الآلي من تخفيف وزن السيارات: من الفولاذ عالي القوة إلى هياكل الألمنيوم

7روبوت المحور الرابع في أتمتة اللحام: دراسات حالة حقيقية وأمثلة على عائد الاستثمار

5 أسئلة يجب طرحها قبل شراء خلية لحام آلية للفولاذ الإنشائي
الرأس و Tailstock مقابل. النوع L مقابل. محدد موضع الروبوت من النوع U: كيفية الاختيار حسب شكل قطعة العمل
