Hersteller kundenspezifischer Roboterarbeitsplätze und Lasersysteme



Schweißpositionierertypen im Vergleich: Spindelstock, L-Typ, U-Typ, 3-Achse & Mehr
Sie haben „Schweißpositionierer zu verkaufen“ in eine Suchleiste eingegeben und stehen nun vor einer Wand voller Kataloge. Bevor Sie Preise vergleichen, Vergleichen Sie die Maschinenfamilien – denn die falsche Familie versagt Ihnen vom ersten Tag an, Rabatt oder nicht. Diese Seite ist die Bewertungstabelle: sechs Stellungsreglerfamilien nebeneinander, mit der Ladung, Achsenanzahl, und Genauigkeitszahlen, die tatsächlich über einen Kauf entscheiden. Falls Sie die Entscheidung noch nicht getroffen haben, Start mit unserem Typenauswahlratgeber ; wenn Sie bereit sind, ein Angebot anzufordern, Nutzen Sie die Kaufcheckliste.
So lesen Sie diesen Vergleich
Drei Zahlen entscheiden über die meisten Einkäufe, und Kataloge verschleiern alle drei. Nutzlast ist nicht dasselbe wie Kippkapazität –Bei einer 2-Tonnen-Bewertung kann ein 2-Tonnen-Teil, das außermittig hängt, immer noch versagen. Genauigkeit bedeutet Posengenauigkeit (AP) und Posenwiederholbarkeit (RP) unter angegebener Belastung gemeldet, Temperatur, und Geschwindigkeit pro ISO 9283:1998, nicht bloß ±0,03 mm auf einer Broschüre. Und „koordinationsbereit“ bedeutet nur dann etwas, wenn es sich bei der Einheit um einen Servopositionierer handelt, den Sie als externe Achse in einer Robotersteuerung deklarieren können. Lesen Sie die Tabelle mit diesen drei Linsen.
Die sechs Familien, Nebeneinander
| Familie | Äxte hinzugefügt | Nutzlaststufe | Beste Geometrie | Koordin. fit | Genauigkeitsklasse |
| Einachsiger Drehpositionierer | 1 drehen | Leicht–mittel | Runden / rotierende Teile | Gut | Standard |
| Spindelstock-Reitstock-Positionierer | 1–2 drehen | Mittelschwer | Lange Schäfte, Muscheln, Gefäße | Exzellent | Hoch |
| L-Typ-Schweißpositionierer | 2–3 (drehen + Neigung) | Medium | Balken, Boxen, 4-Gesichtsteile | Exzellent | Hoch |
| U-Typ-Schweißpositionierer | 2–3 (drehen + Neigung) | Mittelschwer | Große unregelmäßige Rahmen | Exzellent | Hoch |
| Horizontaler 3-Achsen-Drehpositionierer | 2–3 Drehen/Neigen | Medium | Gemischter Komplex / vielschichtig | Exzellent | Hoch |
| Vertikaler Kipppositionierer | 1–2 Neigung | Schwer | Grobblech, beide seiten | Gut | Standard–Hoch |
Einachsiger Drehpositionierer
Das einfachste Mitglied der Familie: Eine Servo- oder manuelle Drehachse, die ein Teil um eine horizontale oder vertikale Mittellinie dreht. Es ist billig, leicht zu bewachen, und perfekt für runde Arbeiten – Tanks, Flansche, Rohrspulen – bei denen die Naht im Wesentlichen umlaufend ist. ROBOPTIX baut es als Servoeinheit auf, um es später in eine koordinierte Zelle einbinden zu können. Wählen Sie es, wenn Ihre Teile rotationssymmetrisch sind und Ihre Volumina keine weiteren Achsen rechtfertigen. Überspringen Sie es, wenn eine Naht die Rotationsebene verlässt – dann ist eine Neigung erforderlich, und eine einzelne Achse kann diese Fläche einfach nicht flach darstellen.
Wann man es NICHT wählt
Wenn die Schweißnaht von der Rotationsachse abweicht (die meisten Kartons, Rahmen, und Gussteile), Bei einem einachsigen Drehpositionierer bleiben Flächen zurück, die der Roboter ohne erneute Befestigung nicht erreichen kann. Dann ist es an der Zeit, auf eine L-Typ- oder 3-Achsen-Einheit umzusteigen, ein Teil nicht zu stark zu drehen, was der Geometrie widerspricht.
Spindelstock-Reitstock-Positionierer
Zwei Stützen – ein angetriebener Spindelstock und ein mitlaufender Reitstock – wiegen ein langes Teil zwischen Spitzen und drehen es als eine koordinierte Außenachse. Dies ist das Arbeitstier für Druckbehälterhüllen, Achsen, und jede lange Rotationsnaht, die mit konstanter TCP-Geschwindigkeit geschweißt wird. Denn die Last wird an beiden Enden abgestützt, es lässt sich schwer handhaben, schlanke Teile, die sich an einem Ausleger verbiegen würden. ROBOPTIX kalibriert den Spindelstockrahmen auf die Roboterbasis, damit die kombinierte Kette präzise bleibt. Ein echter Fall: Eine Schiffswerkstatt ersetzte manuelle Rollen durch einen Spindelstock-Reitstock-Positionierer, der auf den Roboter abgestimmt ist hielt die Verfahrensqualifikationstoleranz ein, da die Naht nie die flache Position verließ. Verwechseln Sie dies nicht mit Leerlaufdrehrollen – diese können überhaupt nicht koordiniert werden; Hier dreht sich das Teil servogesteuert zwischen angetriebenen und umlaufenden Zentren.
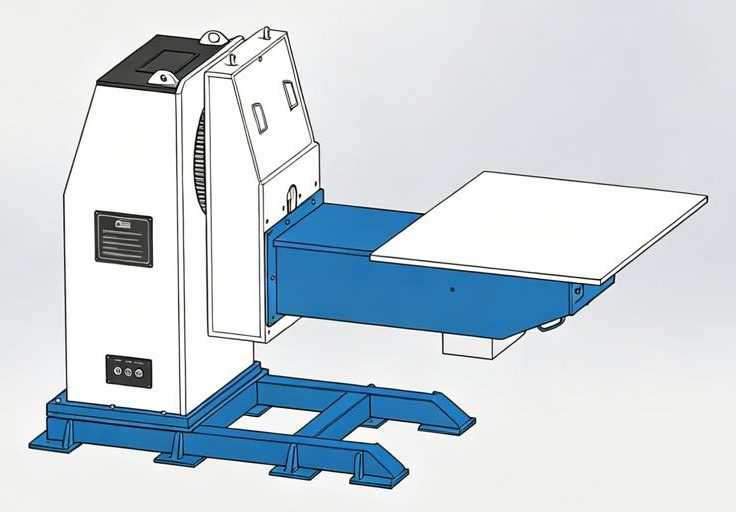
L-Typ-Schweißpositionierer
Ein L-förmiger Rahmen dreht das Teil um eine Achse und neigt es um eine andere, So weist ein rechteckiges oder kastenförmiges Werkstück jede Fläche flach in einer einzigen Halterung auf. Auf einem strukturellen I-Träger, Blended Motion schweißt dann alle vier Seiten in einem kontinuierlichen Durchgang – ohne Kranumdrehen, kein Nachfixieren. Dies ist die Standardauswahl für Balken, Klammern, und Gehäuse, bei denen es auf die Herstellung ohne Vorrichtungen ankommt. Ein Hersteller, der etwa 200 I-Träger pro Woche verarbeitet, verkürzt die Kranzyklen um etwa 100 % 60% nach dem Wechsel zu einer L-Typ-Einheit, die als externe Achse koordiniert ist.
Wann man es NICHT wählt
Sehr große oder ungewöhnlich geformte Rahmen können die Hüllkurve des L überschreiten oder seine Neigung aus dem Gleichgewicht bringen; Eine U-Typ- oder 3-Achsen-Einheit trägt diese Geometrie besser. Passen Sie den Rahmen an das Teil an, nicht das Katalogfoto.
U-Typ-Schweißpositionierer
Eine U-förmige Wiege trägt sperrige Gegenstände, Bearbeiten Sie unregelmäßige Werkstücke von unten, während Sie sie drehen und neigen – denken Sie an große Schweißkonstruktionen, Rahmen, und Baugruppen, die für einen L-Typ zu groß oder asymmetrisch sind. Das offene U bietet Platz für übergroße Teile und eine einfache Kranverladung. Wie der L-Type, Als Servo-Außenachse ist sie koordinationsbereit. Wählen Sie es, wenn Platzbedarf und Lastverteilung wichtiger sind als ein kompakter Umschlag. Überprüfen Sie vorher einfach das Kippmoment für eine außermittige Last Sie vertrauen der Payload-Nummer.
Horizontaler 3-Achsen-Drehpositionierer
Die flexibelste Familie: Zwei oder drei Dreh-/Neigeachsen richten selbst komplexe Konturen so aus, dass jedes Gelenk in der Ebene bleibt (1G) Position, während der Roboter folgt. Dadurch können Gussteile mit mehreren Ausrichtungen in einem Arbeitsgang geschweißt werden, anstatt mehrere manuelle Wendungen durchzuführen. Ein Gussteil mit Nähten, die nicht durch einen einzigen Schlag erreicht werden, wird Stoß für Stoß ausgerichtet, Jede Naht bleibt flach. Keine einfachere Familie kann dies koordiniert tun; Wenn Sie hier eine einachsige Einheit angeben, bleiben Schweißnähte zurück, die der Roboter nicht erreichen kann. Es ist die Antwort, wenn die Geometrie – und nicht die Industrie – die Wahl bestimmt.
Vertikaler Kipppositionierer
Eine Kippachse (manchmal plus drehen) Präsentiert Grob- und Großbleche im optimalen Schweißwinkel, oft beidseitig ohne Umspannen. Es bevorzugt schwere, Planare Arbeiten, bei denen das Gelenk in den Brenner gekippt werden soll, anstatt dass sich der Roboter darum dreht. Die Schwerkraft ist hier die Konstante: Halten Sie die Pfütze flach und sie stabilisiert sich; Wenn man dagegen ankämpft, verzerrt sich der Pool. Für dicke doppelseitige Platte, Ein vertikaler Kipppositionierer und ein koordinierter Roboter sind das Richtige, wiederholbare Einrichtung. Wählen Sie es nach Gewicht und Teller; Wählen Sie ein 3-Achsen-Gerät, wenn Sie auch komplexe Konturen drehen müssen.
Die Ladungsmathematik, die Käufer erwischt
Kataloge führen mit Nutzlast – „2-Tonnen-Positionierer“. Aber ein Positionierer hält ein Teil im Moment, nicht nur das Gewicht. Das Kippmoment entspricht dem Gewicht multipliziert mit dem Abstand vom Schwerpunkt des Teils zur Drehachse: M = B × T.
A 500 kg Teil, dessen Schwerpunkt liegt 400 mm von der Achse entfernt erzeugt 200 kg·m Moment. Eine Einheit, die für ausgelegt ist 2000 kg Nutzlast bei a 200 mm Lastradius ist nur gut für 400 kg·m – so dass eine „2-Tonnen“-Maschine Ihr Gewicht nicht wirklich tragen kann 500 kg-Teil ohne Überschreitung seines Nennmoments. Deshalb ist die Nutzlast allein eine halbe Wahrheit, und warum ROBOPTIX jedes Angebot anhand Ihres tatsächlichen Schwerpunktversatzes angibt, nicht die Prospektnummer.
Was AP und RP eigentlich bedeuten
ROBOPTIX ist ISO 9001-zertifiziert und meldet die Genauigkeit des Positionierers anhand von ISO 9283:1998-ausgerichtete Metriken: Posengenauigkeit (AP) und Posenwiederholbarkeit (RP). Die Zahl ist ohne ihre Bedingungen – Last – bedeutungslos, Temperatur, und Geschwindigkeit müssen angegeben werden. Eine im Leerlauf und bei Raumtemperatur angegebene Wiederholbarkeitszahl sagt nichts über Ihren Betrieb aus 40 °C unter a 300 kg Teil. Wir geben die Bedingungen an, weil eine Zahl ohne sie eine Halbwahrheit ist, Und eine Halbwahrheit ist, dass Schweißnähte aus der Toleranz geraten. Wir unterstützen die Lasertracker-Verifizierung durch Dritte oder vor Ort, damit die Spezifikation beweisbar ist, kein Versprechen.
Wenn eine einfachere Familie eine schickere Familie schlägt
Die teuerste Familie ist nicht für jeden Teil die richtige. Für eine kleine, vorrichtungslose Arbeit, die ein Bediener von Hand umdrehen kann, ist ein einachsiger Drehpositionierer erforderlich, keine 3-Achsen-Zelle. Überprüfen Sie jeden Lieferanten, bevor Sie sich verpflichten – ein Werksbesuch und ein Prüfstandstest sind jedes Mal besser als ein Datenblattvergleich – und wägen Sie die fünfjährigen Gesamtbetriebskosten gegen den Aufkleber ab. Geben Sie auf Achsen aus, wo die Geometrie sie zwingt; speichern, wo es nicht funktioniert. Urteil, kein Ritual, schont das Budget.

ROBOPTIX baut alle sechs Familien auf – und die Zelle um sie herum
Jede oben genannte Familie wird als Servopositionierer geliefert, den ROBOPTIX als externe Achse deklarieren kann. Wir kombinieren es mit einem 7. Achsen-Roboterschienensystem, das die Reichweite vergrößert (→ Koordinierte Schweißzelle: Positionierer und Roboter als eine kinematische Kette), eine Roboterbasis / Robotersockel, der den stabilen Grundrahmen definiert, und – für eine vollständige Schweißroboterzelle – dieselben Bausteine, die auch in unseren koordinierten Zellen verwendet werden(→ Koordinierte Schweißzelle: Positionierer und Roboter als eine kinematische Kette). Geschäfte ohne Roboterprogrammierer erhalten die visiongesteuerte Einheit ohne Programmierung(→ Roboterschweißzelle ohne Programmierung: Visionsgesteuert, Kein Teach-Pendant); Ein schnellerer Start erfolgt als schlüsselfertige Workstation(→ Schlüsselfertiger Schweißarbeitsplatz: Von der Zeichnung zur produktionsreifen Zelle); Laserarbeiten laufen auf einer laserfertigen Plattform(→ Laserschweißpositionierer: Genauigkeit und Geschwindigkeit für dünne Schweißnähte). Brauchen Sie Mobilität? Sehen Sie sich die tragbare Kollaborationseinheit an (→ Tragbarer kollaborativer Schweißpositionierer: Cobot-fähige Mobilität) oder eine mobile Ferneinheit (→ Ferngesteuerter mobiler Schweißpositionierer: Überall auf dem Boden schweißen). Handhabung und Palettierung teilen sich eine Plattform (→ Schweißpositionierer für die Handhabung & Palettieren: Eine Plattform, Zwei Jobs), und nicht standardmäßige Geometrien werden vom benutzerdefinierten Programm verarbeitet(→ Kundenspezifischer Schweißpositionierer: Nach Ihren Wünschen gebaut, Keine Katalogform).
Häufig gestellte Fragen
Q: Welcher Schweißpositionierertyp ist der beste??
A: Keine ist insgesamt die beste – sie folgt der Geometrie Ihres Teils: rund/drehend → Einachsdrehend; lange Schäfte und Gefäße → Spindelstock Reitstock; Balken und Kästen → L-Typ; große unregelmäßige Rahmen → U-Typ; gemischte komplexe Nähte → Horizontal 3-Achsen; schwere doppelseitige Platte → Vertikale Neigung.
Q: Was bedeutet Positionierer-Nutzlast wirklich??
A: Nutzlast ist nur die halbe Wahrheit. Ein Positionierer hält ein Teil durch das Kippmoment M = Gewicht × Schwerpunktabstand von der Achse. Eine „2-Tonnen“-Einheit kann ausfallen 500 kg außermittiges Teil, Spezifizieren Sie daher immer Ihr tatsächliches Lastmoment, nicht die Prospektnummer.
Q: Wie genau sind Schweißpositionierer??
A: Die Genauigkeit wird als Posengenauigkeit angegeben (AP) und Posenwiederholbarkeit (RP) für ISO 9283:1998, mit Ladung, Temperatur, und Geschwindigkeit angegeben. Ein bloßer Wert von ±0,03 mm ohne Bedingungen ist keine brauchbare Zahl; ROBOPTIX gibt die Bedingungen an und unterstützt die Lasertracker-Verifizierung.
Q: Kann eine davon eine koordinierte externe Achse sein??
A: Ja – wenn es sich um einen Servopositionierer handelt. Alle sechs ROBOPTIX-Familien können in der Robotersteuerung als externe Achsen deklariert werden, sodass eine kinematische Lösung Roboter und Positionierer mit konstanter TCP-Geschwindigkeit antreibt. Leerlaufdrehrollen können überhaupt nicht koordiniert werden.
Q: Wie vermeide ich den Überkauf eines Stellungsreglers??
A: Passen Sie die Familie zunächst an die Geometrie Ihres Teils an , Auditieren Sie den Lieferanten mit einem Werksbesuch und einem Prüfstandstest , und vergleichen Sie die Gesamtbetriebskosten über fünf Jahre, Nicht nur das Zitat Kaufen Sie die Achsen, die Geometriekräfte; überspringen Sie den Rest.
Ein zu verkaufender Schweißpositionierer ist nur dann ein guter Kauf, wenn die Familie zu Ihrem Teil passt. Lesen Sie die Tabelle nacheinander durch, keine Nutzlast; durch angegebene Zustandsgenauigkeit, keine bloße Zahl; und durch koordinationsfähige Servo-Hardware, kein Marketingwort. ROBOPTIX ist ISO 9001-zertifiziert, baut alle sechs Familien des 7th Axis Robot Rail System, Roboterbasis / Robotersockel, und Servopositionierer, und meldet die Genauigkeit gemäß ISO 9283:1998. Senden Sie uns Ihre Teilezeichnung und den Schwerpunktversatz und wir spezifizieren vor dem Kauf die richtige Familie – und die dazugehörige Schweißroboterzelle, nicht danach.
Über den Autor
Erfahrung & Anmeldeinformationen
Spezialist für die Integration von Roboterschweißsystemen mit 12+ Jahre direkte Projekterfahrung mit Schwerpunkt auf der Auswahl und Integration von Roboterpositionierern. Hat beratend zur Seite gestanden 300+ Fabriken in ganz Nordamerika, Europa, und Asien. Alle Spezifikationsdaten in diesem Artikel stammen aus tatsächlichen H / B / L / Produktdatenblätter der U-Serie.
Unternehmenshintergrund: 26+ Jahre Erfahrung in der Schweißautomatisierungstechnik, 40+ aktive Patente, 1,500+ abgeschlossene Projekte weltweit, etwa 70% einschließlich der Integration eines Roboterpositionierers.
Zertifizierungen
High-Tech-Unternehmen – Zert. NEIN. GR202341000595 (Ausgestellt im November. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Qualitätsmanagementsystem
GJB 9001C-2017 – Qualitätsmanagementsystem für Militär-/Waffenausrüstung
EU CE – Maschinenrichtlinie 2006/42/EG (Zert. NEIN. M.2026.206.C134866)
Referenzen
[1] Internationale Organisation für Normung. (1998). ISO 9283:1998, Manipulation von Industrierobotern – Leistungskriterien und zugehörige Testmethoden.
[2] Park, J.-H., Kim, S.-H., Mond, H.-S., & Kim, M.-H. (2019). Einfluss der Schwerkraft auf das Verhalten des Schmelzbades und Analyse der Mikrostruktur an verschiedenen Schweißpositionen beim Metalllichtbogenschweißen mit Impulsgas. Angewandte Wissenschaften.
[3] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Ma, X. (2023). Mechanismen des Einflusses der Schwerkraft auf das Verhalten des Schweißbades und die Leistung der Schweißraupe beim Plasmalichtbogenschweißen mit variabler Polarität über verschiedene Schweißpositionen hinweg. Materialien.
VERWANDTE BEITRÄGE

ROI einer Roboterschweißzelle ohne Programmierung: Ein praktischer Leitfaden für Baustahlanwendungen

7Wartung des Achsroboter-Track-Systems & Leitfaden zur Fehlerbehebung

6 Häufige Herausforderungen beim Roboter-Laserschweißen und wie man sie löst

Checkliste für den Kauf von Schweißpositionierern: 6 Eingaben für eine genaue Ausschreibung
Roboterschweißzelle ohne Programmierung: Visionsgesteuert, Kein Teach-Pendant