


Fabricante de estações de trabalho robóticas personalizadas e sistemas a laser



Tipos de posicionador de soldagem comparados: Cabeçote, Tipo L, Tipo U, 3-Eixo & Mais
Você digitou “posicionador de soldagem à venda” em uma barra de pesquisa e agora se depara com uma parede de catálogos. Antes de comparar preços, compare as famílias de máquinas – porque a família errada falha em sua parte no primeiro dia, desconto ou não. Esta página é a tabela de avaliação: seis famílias de posicionadores lado a lado, com a carga, contagem de eixos, e números de precisão que realmente decidem uma compra. Se você ainda não tomou a decisão, começar com nosso guia de seleção de tipo ; quando você estiver pronto para solicitar um orçamento, use a lista de verificação de compra.
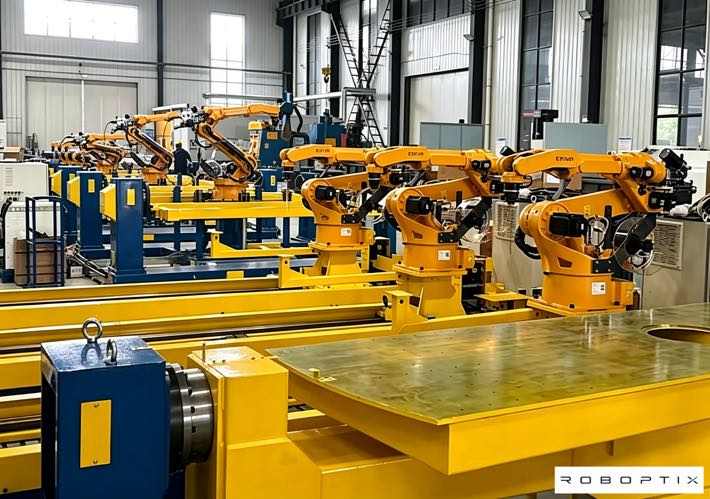
Como ler esta comparação
Três números decidem a maioria das compras, e os catálogos obscurecem todos os três. Carga útil não é o mesmo que capacidade de capotamento—uma classificação de 2 toneladas ainda pode falhar uma peça de 2 toneladas pendurada fora do centro. Precisão significa precisão de pose (PA) e representam repetibilidade (PR) relatado sob carga declarada, temperatura, e velocidade por ISO 9283:1998, não é apenas ±0,03 mm em um folheto. E “pronto para coordenação” só significa algo se a unidade for um servo posicionador que você pode declarar como um eixo externo em um controlador de robô. Leia a tabela com essas três lentes.
As Seis Famílias, Lado a lado
| Família | Eixos adicionados | Camada de carga útil | Melhor geometria | Coordenada. ajustar | Classe de precisão |
| Posicionador rotativo de eixo único | 1 girar | Leve-médio | Redondo / peças rotativas | Bom | Padrão |
| Posicionador do cabeçote móvel | 1–2 girar | Médio-pesado | Hastes longas, conchas, embarcações | Excelente | Alto |
| Posicionador de soldagem tipo L | 2–3 (girar + inclinar) | Médio | Vigas, caixas, 4-partes do rosto | Excelente | Alto |
| Posicionador de soldagem tipo U | 2–3 (girar + inclinar) | Médio-pesado | Grandes molduras irregulares | Excelente | Alto |
| Posicionador rotativo horizontal de 3 eixos | 2–3 girar/inclinar | Médio | Complexo misto / multifacetado | Excelente | Alto |
| Posicionador de inclinação vertical | 1–2 inclinação | Pesado | Prato pesado, ambos os lados | Bom | Padrão–Alto |
Posicionador rotativo de eixo único
O membro mais simples da família: um servo ou eixo de rotação manual que gira uma peça em torno de uma linha central horizontal ou vertical. É barato, fácil de proteger, e perfeito para trabalhos redondos - tanques, flanges, carretéis de tubo - onde a costura é essencialmente circunferencial. ROBOPTIX o constrói como uma unidade servo para que posteriormente possa se juntar a uma célula coordenada. Escolha quando suas peças são rotacionalmente simétricas e seus volumes não justificam mais eixos. Ignore-o quando uma costura sair do plano de rotação – então você precisará de inclinação, e um único eixo simplesmente não pode apresentar aquela face plana.
Quando NÃO escolher
Se a solda sair do eixo de rotação (a maioria das caixas, quadros, e peças fundidas), um Posicionador Rotativo de Eixo Único deixa faces que o robô não pode alcançar sem refixação. Esse é o momento de avançar para uma unidade tipo L ou de 3 eixos, não girar demais uma peça que combate a geometria.
Posicionador do cabeçote móvel
Dois suportes - um cabeçote acionado e um cabeçote móvel - embalam uma peça longa entre os centros e a giram como um eixo externo coordenado. Este é o carro-chefe para reservatórios de pressão, eixos, e qualquer costura rotacional longa soldada a velocidade TCP constante. Porque a carga é suportada em ambas as extremidades, ele aguenta pesado, peças delgadas que desviariam em um cantilever. O ROBOPTIX calibra a estrutura do cabeçote na base do robô para que a corrente combinada permaneça precisa. Um caso real: uma oficina de embarcações substituiu os rolos manuais por um posicionador de cabeçote móvel coordenado ao robô e manteve a tolerância de qualificação do procedimento porque a costura nunca saiu da posição plana. Não confunda isso com rolos de giro ociosos – eles não podem ser coordenados de forma alguma; aqui a peça gira entre os centros acionados e intermediários sob controle servo.
Posicionador de soldagem tipo L
Uma moldura em forma de L gira a peça em torno de um eixo e inclina-a em torno de outro, portanto, uma peça retangular ou em forma de caixa apresenta todas as faces planas em uma única montagem. Em uma viga I estrutural, movimento combinado e depois solda todos os quatro lados em uma passagem contínua – sem giro do guindaste, sem re-fixação. É a escolha padrão para vigas, colchetes, e gabinetes onde a fabricação sem acessórios é o ponto principal. Um fabricante operando cerca de 200 vigas I por semana reduziu os ciclos do guindaste em cerca de 60% depois de passar para uma unidade tipo L coordenada como um eixo externo.
Quando NÃO escolher
Molduras muito grandes ou de formato estranho podem exceder o envelope do L ou desequilibrar sua inclinação; uma unidade tipo U ou de 3 eixos carrega melhor essa geometria. Combine o quadro com a peça, não a foto do catálogo.
Posicionador de soldagem tipo U
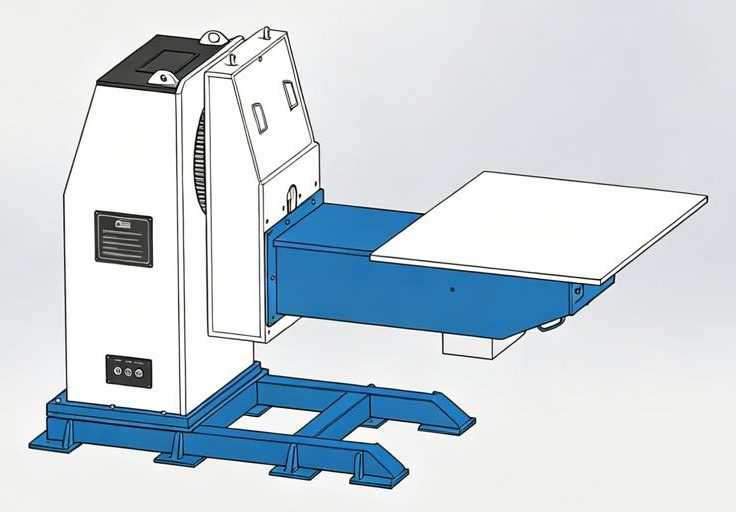
Um berço em forma de U suporta volumosos, peças de trabalho irregulares por baixo enquanto as gira e inclina – pense em soldagens grandes, quadros, e montagens muito grandes ou assimétricas para um tipo L. O U aberto proporciona espaço livre para peças de grandes dimensões e facilita o carregamento do guindaste. Como o tipo L, está pronto para coordenação como um eixo servo externo. Escolha-o quando a área ocupada e a distribuição da carga forem mais importantes do que um envelope compacto. Basta verificar o momento de tombamento para uma carga descentralizada antes você confia no número da carga útil.
Posicionador rotativo horizontal de 3 eixos
A família mais flexível: dois ou três eixos de rotação/inclinação orientam até mesmo um contorno complexo para que cada junta permaneça plana (1G) posição enquanto o robô segue. Isto é o que torna as peças fundidas multiorientadas soldáveis em uma configuração, em vez de uma pilha de movimentos manuais. Uma peça fundida com costuras que nenhum giro alcança é orientada junta por junta, cada costura mantida plana. Nenhuma família mais simples consegue fazer isso de forma coordenada; especificar uma unidade de eixo único aqui deixa soldas que o robô não pode alcançar. É a resposta quando a geometria – e não a indústria – conduz a escolha.
Posicionador de inclinação vertical
Um eixo de inclinação (às vezes mais girar) apresenta chapas pesadas e painéis grandes no ângulo de soldagem ideal, muitas vezes ambos os lados sem reapertar. Favorece pesado, trabalho plano onde você deseja que a junta seja inclinada na tocha, em vez de o robô se contorcer em torno dela. A gravidade é a constante aqui: mantenha a poça plana e ela se estabiliza; lute contra isso e a piscina distorce. Para placa dupla-face espessa, um posicionador de inclinação vertical mais um robô coordenado é o honesto, configuração repetível. Escolha por peso e prato; escolha uma unidade de 3 eixos quando você também precisar girar contornos complexos.
A matemática de carga que atrai os compradores
Os catálogos lideram com carga útil – “posicionador de 2 toneladas”. Mas um posicionador mantém uma peça por momento, não apenas peso. O momento de tombamento é igual ao peso multiplicado pela distância do centro de gravidade da peça ao eixo de rotação: M = L × d.
UM 500 kg parte cujo centro de gravidade fica 400 mm fora do eixo produz 200 kg·m de momento. Uma unidade classificada para 2000 kg de carga útil em um 200 O raio de carga em mm só é bom para 400 kg·m – para que a máquina de “2 toneladas” não consiga realmente segurar seu 500 peça kg sem exceder sua classificação de momento. É por isso que a carga útil por si só é uma meia verdade, e por que o ROBOPTIX especifica cada cotação em relação ao seu deslocamento real do centro de gravidade, não é o número do folheto.
O que AP e RP realmente significam
ROBOPTIX tem certificação ISO 9001 e reporta a precisão do posicionador usando ISO 9283:1998-métricas alinhadas: precisão de pose (PA) e representam repetibilidade (PR). O número não tem sentido sem suas condições – carregar, temperatura, e a velocidade deve ser informada. Um valor de repetibilidade citado sem carga e em temperatura ambiente não diz nada sobre sua loja em 40 °C sob uma 300 parte kg. Declaramos as condições porque um número sem elas é uma meia verdade, e uma meia verdade é como as soldas saem da tolerância. Oferecemos suporte à verificação de rastreadores a laser de terceiros ou no local, para que as especificações sejam uma prova, não é uma promessa.
Quando uma família mais simples vence uma sofisticada
A família mais cara não é a certa para todas as partes. Um pequeno trabalho sem acessórios que um operador pode realizar manualmente precisa de um Posicionador Rotativo de Eixo Único, não é uma célula de 3 eixos. Audite qualquer fornecedor antes de se comprometer – uma visita à fábrica e um teste de bancada sempre superam uma comparação de folha de especificações – e compare o custo total de propriedade de cinco anos com o adesivo. Gaste em eixos onde a geometria os força; salve onde não. Julgamento, não ritual, protege o orçamento.

ROBOPTIX constrói todas as seis famílias – e a célula ao seu redor
Cada família acima é enviada como servo posicionador que o ROBOPTIX pode declarar como eixo externo. Nós o combinamos com um sistema de trilho robótico de 7º eixo que amplia o alcance (→ Célula de soldagem coordenada: Posicionador e robô como uma cadeia cinemática), uma base de robô / Pedestal do robô que define a estrutura base estável, e - para uma Célula de Robô de Soldagem completa - os mesmos blocos de construção usados em nossas células coordenadas(→ Célula de Soldagem Coordenada: Posicionador e robô como uma cadeia cinemática). Lojas sem programadores de robôs obtêm a unidade guiada por visão sem programação(→ Célula de soldagem robótica sem programação: Guiado pela Visão, Sem pingente de ensino); um início mais rápido vem como uma estação de trabalho pronta para uso(→ Estação de trabalho de soldagem pronta para uso: Do desenho à célula pronta para produção); o trabalho a laser é executado em uma plataforma pronta para laser(→ Posicionador de soldagem a laser: Precisão e velocidade para soldas de espessura fina). Precisa de mobilidade? Veja a unidade colaborativa portátil (→ Posicionador de soldagem colaborativa portátil: Mobilidade preparada para Cobot) ou unidade móvel remota (→ Posicionador de soldagem móvel remoto: Solde em qualquer lugar do chão). Manuseio e paletização compartilham uma plataforma (→ Posicionador de soldagem para manuseio & Paletização: Uma plataforma, Dois empregos), e geometrias não padronizadas são tratadas pelo programa personalizado(→ Posicionador de soldagem personalizado: Feito sob medida para você, Não é um formato de catálogo).
Perguntas frequentes
P: Qual tipo de posicionador de soldagem é melhor?
UM: Nenhum é o melhor no geral – ele segue a geometria da sua peça: redondo/rotacional → Rotativo de Eixo Único; eixos e vasos longos → Cabeçote Tailstock; vigas e caixas → Tipo L; grandes molduras irregulares → Tipo U; costuras complexas mistas → 3 eixos horizontais; placa dupla face pesada → Inclinação vertical.
P: O que realmente significa a carga útil do posicionador?
UM: A carga útil é apenas metade da história. Um posicionador segura uma peça por meio do momento de tombamento M = peso × distância do centro de gravidade do eixo. Uma unidade de “2 toneladas” pode falhar 500 kg parte descentralizada, então sempre especifique seu momento de carregamento real, não é o número do folheto.
P: Quão precisos são os posicionadores de soldagem?
UM: A precisão é relatada como precisão de pose (PA) e representam repetibilidade (PR) para ISO 9283:1998, com carga, temperatura, e velocidade declarada. Um valor de ±0,03 mm sem condições não é um número utilizável; ROBOPTIX declara as condições e oferece suporte à verificação do rastreador a laser.
P: Qualquer um deles pode ser um eixo externo coordenado?
UM: Sim - se for um servo posicionador. Todas as seis famílias ROBOPTIX podem ser declaradas como eixos externos no controlador do robô, de modo que uma solução cinemática conduz o robô e o posicionador a uma velocidade TCP constante. Os rolos de giro ocioso não podem ser coordenados de forma alguma.
P: Como evito comprar demais um posicionador?
UM: Combine a família com a geometria da sua peça primeiro , auditar o fornecedor com uma visita à fábrica e teste de bancada , e compare o custo total de propriedade de cinco anos, não apenas a cotação Compre os eixos que a geometria força; pule o resto.
Um posicionador de soldagem à venda só é uma boa compra se a família corresponder à sua peça. Leia a tabela por momento, não carga útil; pela precisão da condição declarada, não é um número simples; e por hardware servo pronto para coordenação, não é uma palavra de marketing. ROBOPTIX tem certificação ISO 9001, constrói todas as seis famílias do 7th Axis Robot Rail System, Base do Robô / Pedestal do Robô, e servo posicionadores, e precisão dos relatórios por ISO 9283:1998. Envie-nos o desenho da sua peça e o deslocamento do centro de gravidade e especificaremos a família certa - e a célula do robô de soldagem em torno dela - antes de comprar, não depois.
Sobre o autor
Experiência & Credenciais
Especialista em integração de sistemas de soldagem robótica com 12+ anos de experiência direta em projetos focados na seleção e integração de posicionadores de robôs. Prestou consultoria para 300+ fábricas em toda a América do Norte, Europa, e Ásia. Todos os dados de especificação neste artigo são extraídos de H reais / B / eu / Fichas técnicas dos produtos da série U.
Histórico da empresa: 26+ anos de engenharia de automação de soldagem, 40+ patentes ativas, 1,500+ projetos concluídos globalmente, aproximadamente 70% envolvendo integração do Robot Positioner.
Certificações
Empresa de alta tecnologia - Certificado. Não. GR202341000595 (Emitido em novembro. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestão da Qualidade
GJB 9001C-2017 - Sistema de gerenciamento de qualidade de equipamentos militares/armas
UE CE — Diretiva de Máquinas 2006/42/CE (Certificado. Não. M.2026.206.C134866)
Referências
[1] Organização Internacional de Padronização. (1998). ISO 9283:1998, Manipulação de Robôs Industriais — Critérios de Desempenho e Métodos de Teste Relacionados.
[2] Parque, J.-H., Kim, S.-H., Lua, H.-S., & Kim, M.-H. (2019). Influência da gravidade no comportamento da poça fundida e análise da microestrutura em várias posições de soldagem na soldagem a arco metálico a gás pulsado. Ciências Aplicadas.
[3] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, C., & Mãe, X. (2023). Mecanismos de influência gravitacional no comportamento da poça de fusão e no desempenho do cordão de solda na soldagem a arco plasma de polaridade variável em diferentes posições de soldagem. Materiais.
POSTS RELACIONADOS

Como selecionar um fornecedor de soldagem robótica a laser: Da avaliação técnica ao teste de amostra
Aplicações reais de células de soldagem robótica na indústria em geral: Estudos de caso 2026
Célula de soldagem coordenada: Posicionador e robô como uma cadeia cinemática

Anatomia de uma célula de soldagem robótica: Componentes principais & Guia de seleção (2026)
Célula de soldagem robótica sem programação: Guiado pela Visão, Sem pingente de ensino
