


Özel Robot İş İstasyonları ve Lazer Sistemleri Üreticisi



Kaynak Pozisyoner Çeşitlerinin Karşılaştırılması: Mesnetli, L-Tipi, U Tipi, 3-Eksen & Daha
Bir arama çubuğuna "satılık kaynak pozisyoneri" yazdınız ve şimdi bir katalog duvarıyla karşı karşıya kaldınız. Fiyatları karşılaştırmadan önce, makine ailelerini karşılaştırın; çünkü yanlış aile ilk gün sizin üzerinize düşeni yapamaz, indirim mi değil mi. Bu sayfa değerlendirme tablosudur: altı konumlayıcı ailesi yan yana, yük ile, eksen sayısı, ve aslında satın almaya karar veren doğruluk rakamları. Henüz kararınızı çerçevelemediyseniz, başlangıç tür seçme kılavuzumuzla ; fiyat teklifi istemeye hazır olduğunuzda, satın alma kontrol listesini kullanın.
Bu Karşılaştırma Nasıl Okunmalı?
Çoğu satın alma işlemine üç rakam karar veriyor, ve kataloglar üçünü de gizler. Yük, devrilme kapasitesiyle aynı şey değildir—2 tonluk bir derecelendirme, merkezden uzakta asılı olan 2 tonluk bir parçayı yine de başarısız kılabilir. Doğruluk, poz doğruluğu anlamına gelir (Erişim noktası) ve poz tekrarlanabilirliği (RP) belirtilen yük altında rapor edildi, sıcaklık, ve ISO başına hız 9283:1998, broşürde çıplak ±0,03 mm değil. Ve "koordinasyona hazır", yalnızca ünitenin bir robot kontrol cihazında harici eksen olarak bildirebileceğiniz bir servo konumlandırıcı olması durumunda bir anlam ifade eder. Tabloyu bu üç mercekle okuyun.
Altı Aile, Yan yana
| Aile | Eksenler eklendi | Yük katmanı | En iyi geometri | Koordinat. yerleştirmek | Doğruluk sınıfı |
| Tek Eksenli Döner Pozisyoner | 1 döndürmek | Hafif-orta | Yuvarlak / dönme parçaları | İyi | Standart |
| Mesnetli Punta Konumlandırıcı | 1–2 döndürme | Orta-ağır | Uzun şaftlar, kabuklar, gemiler | Harika | Yüksek |
| L Tipi Kaynak Pozisyoneri | 2–3 (döndürmek + eğim) | Orta | Kirişler, kutular, 4-yüz parçaları | Harika | Yüksek |
| U Tipi Kaynak Pozisyoneri | 2–3 (döndürmek + eğim) | Orta-ağır | Büyük düzensiz çerçeveler | Harika | Yüksek |
| Yatay 3 Eksenli Döner Konumlandırıcı | 2–3 döndürme/eğim | Orta | Karışık kompleks / çok yüzlü | Harika | Yüksek |
| Dikey Devirme Konumlandırıcı | 1–2 eğim | Ağır | Ağır plaka, her iki taraf | İyi | Standart-Yüksek |
Tek Eksenli Döner Pozisyoner
Ailenin en basit üyesi: Bir parçayı yatay veya dikey bir merkez çizgisi etrafında döndüren bir servo veya manuel döndürme ekseni. Ucuz, korunması kolay, ve yuvarlak işler için mükemmel; tanklar, flanşlar, boru makaraları - dikişin esasen çevresel olduğu yer. ROBOPTIX, daha sonra koordineli bir hücreye katılabilmesi için onu bir servo ünitesi olarak inşa eder. Parçalarınız rotasyonel olarak simetrik olduğunda ve hacimleriniz daha fazla ekseni haklı çıkarmadığında bunu seçin. Bir dikiş dönme düzleminden çıktığında bunu atlayın; o zaman eğmeniz gerekir, ve tek bir eksen bu yüzü düz bir şekilde sunamaz.
Ne zaman SEÇİLMEMELİ
Kaynak dönme ekseninden çıkıyorsa (çoğu kutu, çerçeveler, ve dökümler), Tek Eksenli Döner Konumlandırıcı, robotun yeniden sabitlemeden ulaşamayacağı yüzleri bırakır. L Tipi veya 3 Eksenli birime geçmenin tam zamanı, geometriye aykırı bir parçayı aşırı döndürmemek.
Mesnetli Punta Konumlandırıcı
İki destek (bir tahrikli mesnet ve bir avara punta) uzun bir parçayı merkezler arasında tutar ve koordineli bir dış eksen olarak döndürür. Bu, basınçlı kap mermileri için en güçlü güçtür, akslar, ve sabit TCP hızında kaynaklanmış herhangi bir uzun dönme dikişi. Çünkü yük her iki uçta da desteklenmektedir, ağır işler, bir konsol üzerinde yön değiştirebilecek ince parçalar. ROBOPTIX, birleşik zincirin doğru kalmasını sağlamak için mesnet çerçevesini robot tabanına göre kalibre eder. Gerçek bir vaka: bir gemi atölyesi manuel ruloları robota koordine edilmiş bir Mesnetli Punta Konumlandırıcıyla değiştirdi ve dikiş düz pozisyondan asla ayrılmadığı için prosedür yeterlilik toleransını korudu. Bunu boşta dönen rulolarla karıştırmayın; bunlar hiçbir şekilde koordine edilemez; burada parça, servo kontrolü altında tahrik edilen ve rölanti merkezleri arasında döner.
L Tipi Kaynak Pozisyoneri
L şeklindeki çerçeve, parçayı bir eksen etrafında döndürür ve başka bir eksen etrafında eğer, böylece dikdörtgen veya kutu şeklindeki bir iş parçası her yüzü tek bir montajda düz bir şekilde sunar. Yapısal bir I-kiriş üzerinde, karma hareket daha sonra dört kenarın tamamını tek bir sürekli geçişte kaynak yapar; vinç dönmez, yeniden sabitleme yok. Kirişler için varsayılan seçimdir, parantez, ve fikstür içermeyen imalatın asıl mesele olduğu muhafazalar. Haftada yaklaşık 200 I-profil çalıştıran bir imalatçı, vinç çevrimlerini yaklaşık olarak kesti 60% harici eksen olarak koordine edilen L Tipi birime taşındıktan sonra.
Ne zaman SEÇİLMEMELİ
Çok büyük veya garip şekilli çerçeveler L'nin zarfını aşabilir veya eğiminin dengesini bozabilir; U Tipi veya 3 Eksenli ünite bu geometriyi daha iyi taşır. Çerçeveyi parçayla eşleştirin, katalog fotoğrafı değil.
U Tipi Kaynak Pozisyoneri
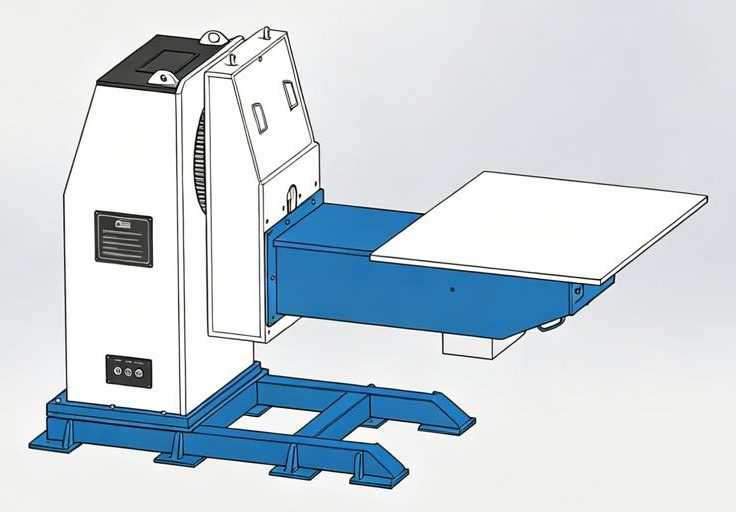
U şeklindeki bir beşik, hacimli destekleri destekler, düzensiz iş parçalarının döndürülmesi ve eğilmesi sırasında alttan görünüşü; büyük kaynakları düşünün, çerçeveler, ve L Tipi için çok büyük veya asimetrik montajlar. Açık U, büyük boyutlu parçalar için boşluk sağlar ve vinçle kolay yükleme sağlar. L Tipi gibi, servo dış eksen olarak koordinasyona hazırdır. Ayak izi ve yükün yayılması kompakt bir zarftan daha önemli olduğunda bunu seçin. Önce merkez dışı bir yük için devrilme momentini doğrulamanız yeterlidir. yük numarasına güveniyorsun.
Yatay 3 Eksenli Döner Konumlandırıcı
En esnek aile: iki veya üç döndürme/eğim ekseni, karmaşık bir konturu bile yönlendirerek her bir eklemin düz kalmasını sağlar (1G) robot takip ederken pozisyon. Bu, çok yönlü dökümlerin bir dizi manuel çevirme yerine tek bir kurulumda kaynaklanabilir olmasını sağlayan şeydir. Tek bir çevirme erişimi olmayan dikişlere sahip bir döküm, birleşim noktasına göre yönlendirilir, her dikiş düz tutuldu. Daha basit bir aile bunu koordineli bir şekilde yapamaz; Burada tek eksenli bir ünitenin belirtilmesi, robotun ulaşamayacağı kaynakları bırakır. Seçimi endüstri değil geometri yönlendiriyorsa cevap budur.
Dikey Devirme Konumlandırıcı
Bir eğim ekseni (bazen artı döndürme) Optimum kaynak açısında ağır plaka ve büyük paneller sunar, genellikle yeniden sıkıştırmadan her iki taraf. Ağırlığı tercih eder, Robotun etrafında bükülmesi yerine eklemin torcun içine doğru eğilmesini istediğiniz düzlemsel çalışma. Yerçekimi burada sabittir: su birikintisini düz tutun ve dengelenir; onunla savaşırsan havuz bozulur. Kalın çift taraflı plaka için, Dikey Devirme Konumlandırıcı artı koordineli bir robot dürüsttür, tekrarlanabilir kurulum. Ağırlık ve plaka için onu seçin; Karmaşık konturları döndürmeniz gerektiğinde de 3 Eksenli bir ünite seçin.
Alıcıları Yakalayan Yük Matematiği
Kataloglar, "2 tonluk konumlayıcı" taşıma kapasitesiyle başlar. Ancak bir konumlayıcı parçayı an be an tutar, sadece ağırlık değil. Devrilme momenti, ağırlığın parçanın ağırlık merkezinden dönme eksenine olan mesafeyle çarpımına eşittir: M = G × d.
A 500 ağırlık merkezinin bulunduğu kg parça 400 eksenden mm uzakta üretir 200 kg·m moment. Derecelendirilen bir birim 2000 kg taşıma kapasitesi 200 mm yük yarıçapı yalnızca aşağıdakiler için iyidir: 400 kg·m—böylece “2 tonluk” makine aslında ağırlığınızı tutamaz 500 kg parçanın moment değerini aşmadan. Bu nedenle yük tek başına yarı gerçektir, ve ROBOPTIX'in neden her teklifi gerçek ağırlık merkezi ofsetinize göre belirlediğini, broşür numarası değil.
AP ve RP Aslında Ne Demektir?
ROBOPTIX, ISO 9001 sertifikalıdır ve ISO kullanarak konumlayıcı doğruluğunu bildirir 9283:1998-hizalanmış metrikler: poz doğruluğu (Erişim noktası) ve poz tekrarlanabilirliği (RP). Sayı, koşulları olmadan anlamsızdır; yük, sıcaklık, ve hız belirtilmelidir. Yüksüz ve oda sıcaklığında verilen tekrarlanabilirlik rakamı size mağazanız hakkında hiçbir şey söylemez. 40 °C'nin altında 300 kg kısmı. Koşulları belirtiyoruz çünkü bunlar olmadan bir sayı yarı gerçektir, ve kaynakların tolerans dışına çıkması yarı gerçektir. Spesifikasyonun kanıt olması için üçüncü taraf veya yerinde lazer takip cihazı doğrulamasını destekliyoruz, bir söz değil.
Daha Basit Bir Aile Süslü Bir Aileyi Yendiğinde
En pahalı aile her parça için doğru aile değildir. Operatörün elle çevirebileceği, fikstür gerektirmeyen küçük bir iş için Tek Eksenli Döner Konumlandırıcı gerekir, 3 Eksenli bir hücre değil. Taahhütte bulunmadan önce herhangi bir tedarikçiyi denetleyin; fabrika ziyareti ve laboratuvar testi, teknik özellik sayfası karşılaştırmasını her zaman geride bırakır ve beş yıllık toplam sahip olma maliyetini etiketle karşılaştırır.. Geometrinin onları zorladığı eksenlere harcama yapın; olmadığı yerde kaydet. Yargı, ritüel değil, bütçeyi korur.

ROBOPTIX Altı Ailenin Tümünü ve Çevrelerindeki Hücreyi Oluşturuyor
Yukarıdaki her aile, ROBOPTIX servo konumlayıcı olarak gönderilir ve harici eksen olarak beyan edebilir. Erişimi genişleten 7. Eksen Robot Ray Sistemi ile eşleştiriyoruz (→ Koordineli Kaynak Hücresi: Tek Kinematik Zincir Olarak Pozisyoner ve Robot), bir Robot Tabanı / Sabit taban çerçevesini tanımlayan Robot Kaidesi, ve tam bir Kaynak Robotu Hücresi için koordineli hücrelerimizde kullanılan yapı taşlarının aynısı(→ Koordineli Kaynak Hücresi: Tek Kinematik Zincir Olarak Pozisyoner ve Robot). Robot programlayıcısı olmayan mağazalar programlama gerektirmeyen görsel yönlendirmeli üniteye sahip olur(→ Programlamasız Robotik Kaynak Hücresi: Vizyon Rehberli, Öğretme Kolyesi Yok); daha hızlı bir başlangıç, anahtar teslimi bir iş istasyonu olarak gelir(→ Anahtar Teslim Kaynak İş İstasyonu: Çizimden Üretime Hazır Hücreye); Lazer çalışması lazere hazır bir platformda yürütülür(→ Lazer Kaynak Pozisyoner: İnce Ölçü Kaynaklarında Doğruluk ve Hız). Hareketlilik gerekiyor? Taşınabilir işbirliği birimini görün (→ Taşınabilir İşbirlikçi Kaynak Pozisyoneri: Cobot'a Hazır Mobilite) veya uzak mobil ünite (→ Uzaktan Mobil Kaynak Pozisyoneri: Zeminin Her Yerine Kaynak Yapın). Taşıma ve paletleme tek bir platformu paylaşır (→ Taşıma için Kaynak Pozisyoneri & Paletleme: Tek Platform, İki İş), ve standart dışı geometriler özel program tarafından işlenir(→ Özel Kaynak Pozisyoneri: Size Özel Tasarlandı, Katalog Şekli Değil).
Sıkça Sorulan Sorular
Q: Hangi kaynak pozisyoner tipi en iyisidir?
A: Hiçbiri genel olarak en iyisi değildir; parça geometrinizi takip eder: yuvarlak/döner → Tek Eksen Döner; uzun şaftlar ve kaplar → Mesnetli Punta; kirişler ve kutular → L-Tipi; büyük düzensiz çerçeveler → U Tipi; karışık karmaşık dikişler → Yatay 3 Eksen; ağır çift taraflı plaka → Dikey Devirme.
Q: Konumlandırıcı yükü gerçekten ne anlama geliyor??
A: Yük, hikayenin yalnızca yarısıdır. Bir konumlayıcı, bir parçayı ters çevirerek tutar M = ağırlık × eksenden ağırlık merkezi mesafesi. “2 tonluk” bir ünite arızalanabilir 500 kg merkez dışı kısım, bu nedenle her zaman gerçek yükleme anınızı karşılaştırın, broşür numarası değil.
Q: Kaynak konumlayıcıları ne kadar doğrudur??
A: Doğruluk, poz doğruluğu olarak rapor edilir (Erişim noktası) ve poz tekrarlanabilirliği (RP) ISO için 9283:1998, yük ile, sıcaklık, ve belirtilen hız. Koşullar olmadan çıplak ±0,03 mm kullanılabilir bir sayı değildir; ROBOPTIX koşulları belirtir ve lazer takip cihazı doğrulamasını destekler.
Q: Bunlardan herhangi biri koordineli bir dış eksen olabilir mi??
A: Evet—eğer bir servo konumlayıcı ise. Altı ROBOPTIX ailesinin tümü, robot kontrol cihazında harici eksenler olarak bildirilebilir, böylece tek bir kinematik çözüm, robotu ve konumlayıcıyı sabit TCP hızında çalıştırır.. Boşta dönen rulolar hiçbir şekilde koordine edilemiyor.
Q: Bir konumlayıcıyı gereğinden fazla satın almaktan nasıl kaçınırım??
A: Önce aileyi parça geometrinizle eşleştirin , Tedarikçiyi fabrika ziyareti ve laboratuvar testiyle denetleyin , ve beş yıllık toplam sahip olma maliyetini karşılaştırın, sadece alıntı değil Eksenleri satın alın geometri kuvvetleri; gerisini atla.
Satılık bir kaynak pozisyoneri yalnızca ailenin sizin parçanıza uyması durumunda iyi bir satın almadır. Tabloyu an be an okuyun, yük değil; belirtilen koşul doğruluğuna göre, açık bir rakam değil; ve koordinasyona hazır servo donanımıyla, bir pazarlama sözcüğü değil. ROBOPTIX ISO 9001 sertifikalıdır, Altı ailenin tamamını 7. Eksen Robot Raylı Sisteminden inşa ediyor, Robot Tabanı / Robot Kaidesi, ve servo konumlayıcılar, ve ISO başına doğruluğu bildirir 9283:1998. Parça çiziminizi ve ağırlık merkezi ofsetinizi bize gönderin; satın almadan önce doğru aileyi ve çevresindeki Kaynak Robotu Hücresini belirleyelim., sonra değil.
Yazar Hakkında
Deneyim & Kimlik bilgileri
Robotik kaynak sistemi entegrasyon uzmanı 12+ Robot Konumlandırıcı seçimi ve entegrasyonuna odaklanan uzun yıllara dayanan doğrudan proje deneyimi. Danışmanlık yaptı 300+ Kuzey Amerika'daki fabrikalar, Avrupa, ve Asya. Bu makaledeki tüm spesifikasyon verileri gerçek H'den alınmıştır. / B / L / U serisi ürün veri sayfaları.
Şirket geçmişi: 26+ yıllarca kaynak otomasyon mühendisliği, 40+ aktif patentler, 1,500+ dünya çapında tamamlanan projeler, yaklaşık olarak 70% Robot Konumlandırıcı entegrasyonunu içerir.
Sertifikalar
Yüksek Teknoloji Kuruluşu - Sertifika. HAYIR. GR202341000595 (Kasım'da yayınlandı. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Kalite Yönetim Sistemi
GJB 9001C-2017 — Askeri/Silah Ekipmanı Kalite Yönetim Sistemi
AB CE — Makine Direktifi 2006/42/EC (Sertifika. HAYIR. M.2026.206.C134866)
Referanslar
[1] Uluslararası Standardizasyon Örgütü. (1998). ISO 9283:1998, Endüstriyel Robotların Manipüle Edilmesi - Performans Kriterleri ve İlgili Test Yöntemleri.
[2] Park, J.-H., kim, S.-H., Ay, H.-S., & kim, M.-H. (2019). Yerçekiminin Erimiş Havuz Davranışı Üzerindeki Etkisi ve Darbeli Gazaltı Metal Ark Kaynağında Çeşitli Kaynak Pozisyonlarında Mikro Yapının Analizi. Uygulamalı Bilimler.
[3] Liu, J., Jiang, F., Çen, S., Xu, B., Zhang, G., Cheng, W., & anne, X. (2023). Farklı Kaynak Pozisyonlarında Değişken Polariteli Plazma Ark Kaynağında Kaynak Havuzu Davranışı ve Kaynak Boncuk Performansı Üzerindeki Yerçekimi Etkisinin Mekanizmaları. Malzemeler.
İLGİLİ YAZILAR

Programlamasız Robotik Kaynak Hücresi:Görüş Yönlendirmeli Sistemler Teach Pandantiflerini Nasıl Ortadan Kaldırıyor?

7. Eksen Robotunun Kurulumu ve Entegrasyonu: Adım Adım Kılavuz & En İyi Uygulamalar

Robot Konumları Yatırım Getirisi: Manuel Kaynak Gerçekte Size Ne Kadar Maliyetlidir??

Yapısal Çelik için Manuel ve Robotik Kaynak:Otomasyon Ne Zaman Fayda Sağlar??

Programlamasız Robotik Kaynak Hücresinin Yatırım Getirisi: Yapısal Çelik Uygulamaları İçin Pratik Kılavuz
