カスタムロボットワークステーションおよびレーザーシステムメーカー



変圧器タンク溶接の自動化:大規模な課題を解決する, 非反復部品
変圧器タンクの溶接は、溶接の自動化を困難にするあらゆる要素の交差点に位置します。. タンクは大きく、多くの場合、 2 に 6 最長寸法でメートル. それぞれが事実上ユニークです, パネルレイアウトあり, 波形パターン, 接続ポートの位置は変圧器の定格と顧客の仕様によって異なります。. 関節が多い: 単一の中出力変圧器タンクには、 40 に 80 個々の溶接継手, その多くは冷却フィンの間の限られた場所にあります, 補強リブ, そしてリフティングラグ.
従来のロボット溶接セルはこのために設計されていませんでした. 安定した形状を持つ繰り返し部品、つまり自動車用ブラケット向けに設計されています。, パイプ継手, 標準化された構造セクション. 変圧器タンク環境における従来のロボット セルは、溶接よりも再プログラムに多くの時間を費やします。, なぜなら、すべての戦車のバリエーションは, ロボットの視点から, 新しい部品.
この記事では、変圧器タンクの溶接が歴史的に自動化に抵抗してきた理由を説明します, 自動化を成功させるためにはどのような具体的な技術的能力が必要か, そしていかにゼロプログラミングか, 視覚誘導溶接システムは、従来のセルでは不可能な各課題に対処します.
この記事は、形鋼溶接自動化シリーズの一部です。. 視覚誘導ロボット溶接セルを初めて使用する場合, ブログ 03: プログラミング不要のロボット溶接セル この垂直アプリケーションの記事を読む前に、基本的なコンテキストを提供します。.
変圧器タンクの溶接が自動化に抵抗してきた理由
解決策を理解するには, 問題を正確に把握するのに役立ちます. 変圧器タンクは、従来のロボット溶接の基本的な前提を 4 つの点で同時に満たしていません。.
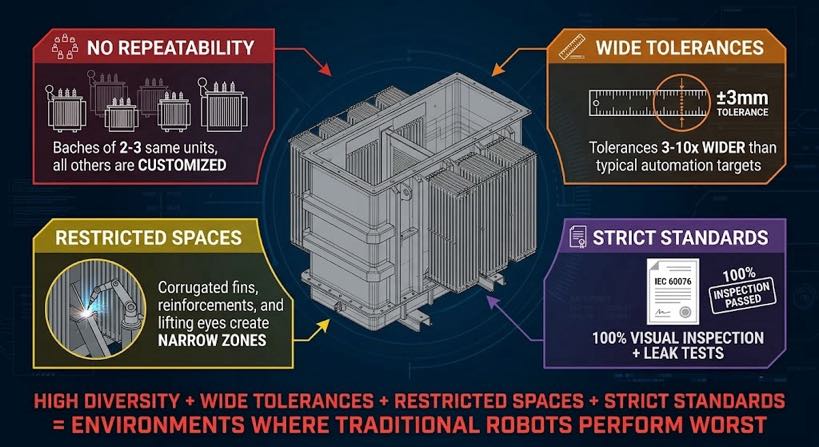
1. 同じタンクは 2 つとありません
電源トランスは受注生産品です. タンク寸法, 壁の厚さ, パネル数, 波形の深さ, ブッシュの位置, およびリフティングアタッチメントの位置はすべて電気仕様によって異なります. 製造しているファブリケーター 15 に 30 1 か月あたりの変圧器タンクには、特定の生産バッチで同じ構成のユニットが 2 つまたは 3 つしか存在しない可能性があります。. 残りは 1 回限りまたは少量生産のバリエーションです.
従来のロボットセルでは、構成ごとに個別の教示プログラムが必要です. 1 プログラムあたり 3 ~ 8 時間, 25 種類の月次バッチには次のものが必要です 75 に 200 何時間ものプログラマの時間 - 単一のアークが開始される前. ほとんどの変圧器タンク製造業者向け, この計算により自動化の会話が終了します.
2. 寸法公差は一般的な自動化ターゲットよりも広い
変圧器タンクのパネルは通常、厚板から製造されます。 4 に 16 mm の壁厚 — 火炎切断を使用, プラズマ切断, そしてプレス成形. 結果として得られる寸法公差は±1 ~ 3 パネル寸法 mm, ±2~ 4 波形ピッチ mm, ±1~ 3 溶接接合部のはめあいギャップの mm. これらはこの製造方法の標準公差です; また、従来のロボット溶接パスが想定する許容誤差よりも 3 ~ 10 倍広いです。.
3. ジョイント アクセスのジオメトリは制約され、可変です
変圧器タンクは内部バッフルを備えた組み立て構造です, 外部冷却フィン, バルブ接続, アクセス制限ゾーンを作成するチャネルの強化. ロボット トーチは、溶接接合部に到達するためにこれらの機能の間を移動する必要があります。障害物の正確な構成は、変圧器の定格と顧客の仕様に基づいてユニットごとに異なります。.
4. 溶接の品質基準は厳格です
変圧器タンクは稼働中、継続的な油圧下で動作します。. IEC 60076 顧客の工場仕様は通常、 100% 目視検査と漏れ検査, 多くの顧客が主要な縫い目に対する追加の非破壊検査を指定しています. 固定プログラムされたセルが生成する品質と仕様が要求する品質との間の品質ギャップが中心的な障害である.
| 変圧器タンク自動化のパラドックス: 高度な部品の多様性 + 広い寸法公差 + 制限されたアクセス + 厳しい品質基準 = まさに従来のロボットセルのパフォーマンスが最も悪くなる条件. まさに、手動溶接が最もボトルネックとなる条件です。. |
変圧器タンクの溶接を自動化できる理由 2026
3つの技術開発, 組み合わせて到着, 変圧器タンク溶接自動化の実現可能性計算を変更しました.
発達 1: 3Dスキャンからのゼロプログラミングパス生成
3D レーザー スキャナを備えた視覚ガイド溶接システムは、溶接を開始する前に各変圧器タンク パネル アセンブリの実際の形状をキャプチャできます。. スキャンは、図面からの公称位置ではなく、実際の関節位置を検出し、実際に検出したものからロボット溶接パスを生成します。. パスはスキャンごとに新たに生成されるため、, 部品間の寸法のばらつきは関係ありません.
発達 2: ギャップ適応溶接パラメータ制御
3D スキャンは継ぎ目の位置を特定するだけではなく、接合部の長さ全体に沿った隙間の幅を測定します. このデータはギャップ適応型パラメータ制御を推進します: 溶接システムはワイヤの送り速度を調整します, 移動速度, ギャップ幅が変化しても溶接スロートとレッグのサイズを一定に維持するために、継手に沿ってトーチを連続的に振動させます。. はめ込みギャップが異なる変圧器タンクの継ぎ目用 0.5 mmから 3 単一パネル接合部に沿った mm, ギャップ適応制御は、漏れ検査に合格する溶接部と再加工が必要な溶接部との違いです.
発達 3: デジタルツイン衝突検証
ワークセルのフルサイズの仮想シミュレーション (デジタル ツイン) は、新しいタンク構成で最初のアークが開く前に完全な溶接シーケンスを実行します。. シミュレーションでは、ロボットのすべての位置をタンク構造との衝突についてチェックします。, 治具, そしてポジショナー. これにより、新しい部品構成での自動溶接の主なリスクが排除されます。: 最初の記事のクラッシュ.
自動変圧器タンク溶接プロセス - ステップバイステップ
以下のワークフローは、ビジョンに基づいて操作を行う方法を説明しています。, ゼロプログラミング溶接システムは、変圧器タンク本体をパネルの組み立てから溶接完了まで処理します。.
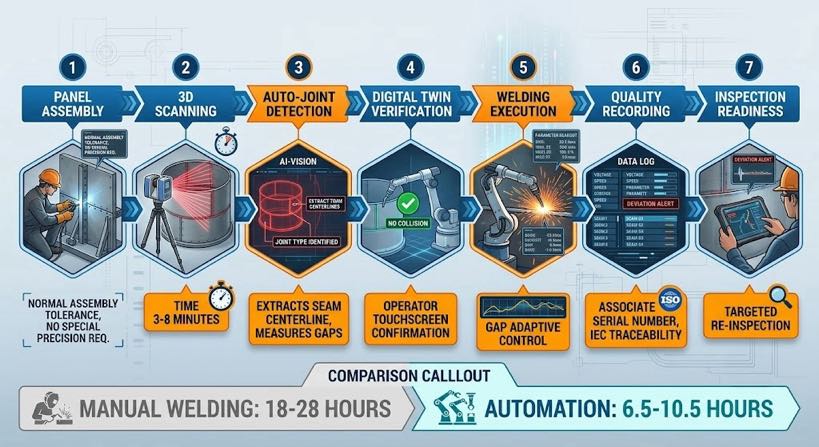
- パネルの組み立てと仮付け溶接 — パネルを治具に組み立て、間隔をあけて仮付け溶接します。. この段階での寸法精度は通常の製造公差内です。 (±1~3mm). 特別な精度は必要ありません.
- 3組み立てられた構造の D スキャン — レーザー スキャナーが組み立てられたタンクをスキャンします, アクセス可能なすべての溶接継手の形状をキャプチャする: 基礎から壁までの継ぎ目, 壁と壁のコーナーの継ぎ目, 波形ルート溶接, 補強リブ取り付け溶接部, リフティングラグパッドの溶接. スキャン時間: 3 に 8 タンクのサイズとジョイントの数に応じて数分.
- 自動ジョイント検出と継ぎ目抽出 - ビジョンシステムがスキャンジオメトリから各ジョイントタイプを識別します, 縫い目の中心線を抽出します, 各ジョイントに沿った実際のギャッププロファイルを測定します, プログラム可能な許容範囲外のジョイントにフラグを立てて、オペレーターが確認できるようにします。.
- デジタル ツインの検証 - 生成された溶接シーケンスはフルサイズの仮想シミュレーションで実行されます。. 衝突検出はあらゆるアプローチをチェックします, 溶接, スキャンからの実際のタンク形状に対する後退動作. オペレーターはタッチスクリーンでシミュレーションを確認し、続行する前に確認します。.
- 溶接の実行 - ロボットは検証されたシーケンスを実行します。. ギャップ適応パラメータ制御により、各ジョイントに沿ってワイヤの送り速度と移動速度を連続的に調整します. ポジショナーはジョイント グループ間でタンクを回転させ、溶接位置全体を平坦または水平に維持します。.
- 工程内品質ロギング - アークパラメータ, 移動速度, 溶接シーケンス全体を通じてジョイントごとに逸脱アラートが記録されます。, タンクのシリアル番号と照らし合わせて, のために IEC 60076 トレーサビリティ.
- 溶接後の検査準備 – 完成したタンクは目視検査のために提示されます. 溶接ログにより、溶接中に逸脱アラートが発生した接合部に検査員の注意を向けることができます。.
| サイクルタイムの比較 - 中型変圧器タンク (約. 2.5 メートル× 1.5 メートル× 1.5 メートル, 60 関節): 手溶接: 18–28時間 (2–3シフト日) 従来のロボットセル: 実行不可能 - 再プログラミング時間が溶接時間を超えています 視覚誘導型自動システム: スキャン + 確認する: 15–25分 | 溶接サイクル: 6–10時間 合計: 6.5–10.5時間 (1–1.5シフト日) スループットの向上: 溶接サイクル時間の約 2 ~ 3 倍, さらにプログラミングのオーバーヘッドも排除. |
変圧器タンク継手の種類と自動化の課題
| ジョイントタイプ | 位置 | 自動化への挑戦 | ビジョンに基づいたソリューション |
| フラットパネル突合せ溶接 | ベースプレートの継ぎ目 | プラズマ切断端からのギャップ変動; パネルの弓 | 3Dスキャンは実際のギャッププロファイルを測定します; ギャップ適応パラメータは全体を通してスロートサイズを維持します |
| 壁と底部のすみ肉溶接 | タンク底部の周囲の継ぎ目 | 長く連続した縫い目; 熱歪みが蓄積する | 溶接内アーク追跡によりトーチ位置を修正; ポジショナーはジョイントを平らな位置に提示します |
| 波形ルート溶接 | 波形サイドパネルからフラットフレームへ | 波形間の緊密なアクセス; ピッチ変動±2~4mm | スキャンにより実際の波形ピッチを検出; 実際の間隔に一致するように生成されたパス, 公称図面ではない |
| コーナー溶接 (壁から壁まで) | タンクコーナーの垂直の継ぎ目 | 可変ギャップ; 圧力保持縫い目には完全貫通が必要 | スキャン時のギャップ測定; 実際のギャップに基づいて計画されたマルチパス パス — 1 に 3 パスする |
| 補強リブフィレット | タンク壁の外部補強リブ | 壁の曲率からの可変スタンドオフ; リブ位置公差±3mm | 視覚により実際の肋骨の位置を特定; 実際のリブと壁の交差から生成されたフィレット パス |
| リフティングラグパッドの溶接 | リフトポイントの外部パッド | 高拘束溶接 - 完全な融合が必要 | デジタルツインはトーチアクセスを検証します; ギャップ適応制御により、パッド周囲での完全な融合が保証されます |
| ブッシング着座溶接 | タンクの蓋 - 蓋プレートへのブッシング フランジ | 蓋の円形の縫い目; 角度的なアプローチが必要です | 実際のブッシュ フランジ位置のスキャンから生成された円形の溶接パス |
変圧器タンク溶接用の物理セル構成
ロボットとリーチ
スタンダードな6軸産業用ロボット。 1,400 に 2,800 mm のリーチにより、ほとんどの中型変圧器タンク構成に対応します. 大型電源トランスタンク用 — 4 に 6 長さメートル - 7 軸のリニア トラックにより、部品の位置を変更することなく、タンクの長さに沿ってロボットの動作範囲が拡張されます。. 7 軸のトラックはロボット コントローラーと調整されるため、直線運動は溶接パスと同期します。.
ポジショナー
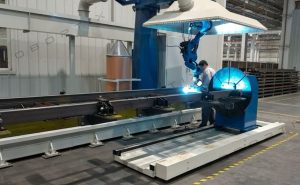
主軸台/心押し台ポジショナー — 通常 2,000 に 10,000 配電および電力変圧器タンクの積載定格 kg — タンクを回転させて各ジョイント グループを最適な溶接位置に配置します. ポジショナーはロボットコントローラーおよびスキャンシステムと連携します。: スキャンにより、ポジショナーのゼロ点を基準とした関節位置がキャプチャされます。, 溶接シーケンスにより、ジョイント グループ間のポジショナの回転が自動的に計画されます。.
安全性とヒューム管理
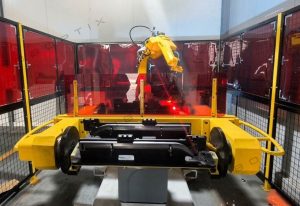
変圧器タンクの溶接では、重いプレート上に高い堆積率が伴います - ヒュームの発生が顕著です. セルエンクロージャには、ソースでの大量抽出とエンクロージャ全体のエリア抽出が含まれます. アークフラッシュ保護を満たす IEC 60079 および地域の安全規定. セルはインターロックされており、アクセスドアが開いているときのロボットの動きを防ぎます。.
溶接品質とトレーサビリティ IEC 60076 および顧客の仕様
| 品質要件 | 手溶接によるアプローチ | 自動化されたセルアプローチ |
| 100% 目視検査 | 検査員は溶接後のすべての接合部を検査します; プロセス記録がありません | 溶接ログはジョイントごとの実際のアークパラメータを提供します; 検査官は目視チェックとともにログをレビューします |
| 圧力/漏れ試験 | 合格/不合格 — テストが失敗した場合、プロセスはリンクされません | 溶接ログにより接合部が特定され、逸脱アラートが表示されます; テストが失敗した場合の対象を絞った再検査 |
| 溶接施工資格 (WPS/PQR) | 溶接工の資格は以下の通りです AWS D1.1 または で 15614 | 検証済みの溶接スケジュール ライブラリへのセル溶接 - 認定テスト記録に追跡可能なパラメータ |
| 寸法検証 | 手動ゲージ測定 - サンプルベース | 溶接前スキャンによるギャップ測定により、溶接サイズの予測が可能; アークログで実行が確認される |
| 材料のトレーサビリティ | プレートの熱番号とジョイントを関連付けた手動記録 | 部品のシリアル番号にリンクされた溶接ログ; ジョブセットアップ時のプレートヒート番号入力 |
よくある質問
波形パネルの継ぎ目を自動溶接で処理できます?
はい - 波形パネルの溶接は、視覚ガイドによる自動化が手動溶接や従来のロボットセルの両方を上回る特定の用途の 1 つです。. 3Dスキャンにより実際の波形ピッチと形状を検出, プレス成形公差により公称図面寸法とは異なります。. 実際の波形間隔に一致するように溶接パスが生成されます。, 長い波形加工にわたって手動溶接よりも大幅に一貫した溶接サイズを実現します。.
システムが処理できるタンクの最小サイズと最大サイズはどれくらいですか?
実際のサイズ範囲はおよそ 0.8 メートルから 6 最長寸法でメートル, からの部品の重みを使用して 200 kgから 15,000 kgはポジショナーの定格に応じて異なります. 小型タンク – 配電変圧器が下にあります 100 kVA — 7 軸トラックなしで標準のデュアルステーションセルで溶接可能. より大型の電源トランスタンク — 6 メートル以上 — ガントリーに取り付けられたロボットまたはマルチロボット システムが必要. 自動化の実装で最も一般的な生産範囲は次のとおりです。 400 kVAから 10 MVA配電および中電力変圧器タンク.
顧客の仕様が注文ごとに変わる場合、システムはタンクをどのように処理しますか?
溶接パスは保存されたプログラムではなく、各タンクの実際のスキャンから生成されるため, 注文間の仕様変更にはプログラミングの更新は不要. オペレーターがタンクを積み込む, スキャンを開始します, システムは、見つかったジオメトリに適した新しいパスを生成します。. 溶接スケジュール ライブラリの更新 - 仕様変更に異なるジョイント クラスまたは材料の厚さが含まれる場合 - 溶接エンジニアの入力が必要, ただし、これは新しいジョイント構成ごとに 1 回限りの更新です, 注文ごとのプログラミングタスクではない.
変圧器タンク製造時にセルを稼働させるために必要なオペレーターのスキル?
セル演算子には次のものが必要です: タンク積み込み用のクレーンまたはフォークリフトの免許; 溶接図面を読み取り、接合順序を特定する能力; セルのタッチスクリーン HMI に精通していること; および許容できないスキャン結果の構成要素についての基本的な理解. ロボットプログラミングスキル, CADの知識, 溶接認定は必要ありません. 一般的な製造工場での経験を持つ技術者は、2 ~ 3 週間でトレーニングを受けることができます.
次のステップ
- これを可能にする 3D スキャンとシーム トラッキング テクノロジーを理解する, 読む ブログ 04: 3D Vision レーザー シーム トラッキングの説明.
- リバース モデリングを通じてスキャン データがどのように溶接プログラムに変換されるかを理解する , 読む ブログ 05: スキャン・ツー・ウェルド技術.
- 変圧器タンクの生産量と現在の人件費の ROI ケースを評価するには, ブログを読む 08: プログラミング不要のロボット溶接セルの ROI.
- 自動溶接セルを既存の製造ラインに統合する方法を理解するには, ブログを読む 10: 視覚誘導ロボット溶接ワークステーションを統合する方法.
| 実際の部品で視覚ガイド溶接がどのように機能するかを確認してください タンクの図面を送ってください, テクラモデル, または接合部の写真だけ. スキャンから溶接までのパスのデモンストレーションを実行し、サイクル タイムの推定値を返します。, パスのプレビュー, および溶接断面 — コミットメントは必要ありません. ✉ Contact Us Now → Calculate My ROI ✓ No commitment required ✓ Response within 24 hours ✓ Free cycle time estimate |
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026