


Fabricante de sistemas láser y estaciones de trabajo robóticas personalizadas



Tipos de posicionadores de soldadura comparados: Clavijero, Tipo L, Tipo U, 3-Eje & Más
Escribiste “posicionador de soldadura en venta” en una barra de búsqueda y ahora te encuentras frente a una pared de catálogos.. Antes de comparar precios, compare las familias de máquinas, porque la familia equivocada falla su pieza el primer día, descuento o no. Esta página es la tabla de evaluación.: seis familias de posicionadores una al lado de la otra, con la carga, recuento de ejes, y números de precisión que realmente deciden una compra. Si aún no has tomado la decisión, comenzar con nuestra guía de selección de tipo ; cuando esté listo para solicitar una cotización, use la lista de verificación de compras.
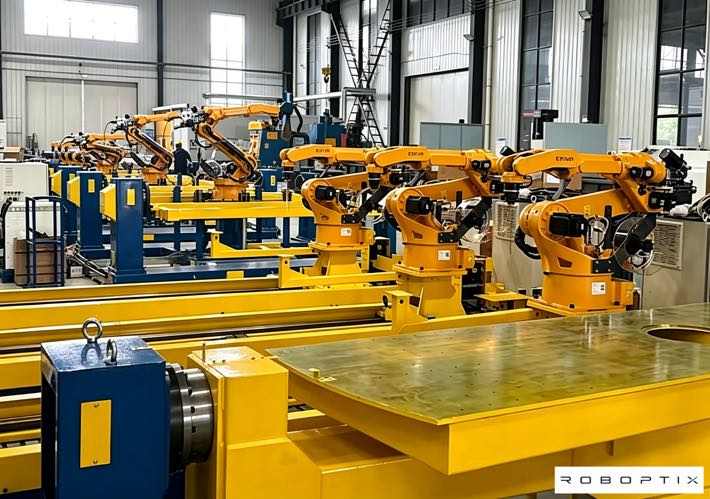
Cómo leer esta comparación
Tres números deciden la mayoría de las compras, y los catálogos oscurecen los tres. La carga útil no es lo mismo que volcar la capacidad.una clasificación de 2 toneladas aún puede fallar una pieza de 2 toneladas colgada descentrada. Precisión significa precisión de pose (AP) y plantear repetibilidad (PR) reportado bajo carga indicada, temperatura, y velocidad por ISO 9283:1998, ni siquiera ±0,03 mm en un folleto. Y "listo para coordinar" solo significa algo si la unidad es un servoposicionador que puede declarar como eje externo en un controlador de robot.. Lee la tabla con esas tres lentes..
Las seis familias, Juntos
| Familia | Ejes agregados | Nivel de carga útil | Mejor geometría | Coordinación. adaptar | Clase de precisión |
| Posicionador giratorio de un solo eje | 1 girar | Ligero-medio | Redondo / partes rotacionales | Bien | Estándar |
| Posicionador del contrapunto del cabezal | 1–2 rotar | Medio-pesado | ejes largos, conchas, vasos | Excelente | Alto |
| Posicionador de soldadura tipo L | 2–3 (girar + inclinación) | Medio | vigas, cajas, 4-partes de la cara | Excelente | Alto |
| Posicionador de soldadura tipo U | 2–3 (girar + inclinación) | Medio-pesado | Grandes marcos irregulares | Excelente | Alto |
| Posicionador giratorio horizontal de 3 ejes | 2–3 rotar/inclinar | Medio | Complejo mixto / multifaz | Excelente | Alto |
| Posicionador inclinable vertical | 1–2 inclinación | Pesado | plato pesado, ambos lados | Bien | Estándar-Alto |
Posicionador giratorio de un solo eje
El miembro más sencillo de la familia.: un servo o eje de rotación manual que hace girar una pieza alrededor de una línea central horizontal o vertical. es barato, fácil de proteger, y perfecto para trabajos redondos: tanques, bridas, carretes de tubería, donde la costura es esencialmente circunferencial. ROBOPTIX lo construye como una servounidad para que luego pueda unirse a una celda coordinada. Elígelo cuando tus piezas sean rotacionalmente simétricas y tus volúmenes no justifiquen más ejes.. Sáltelo cuando una costura salga del plano de rotación; entonces necesita inclinación, y un solo eje simplemente no puede presentar esa cara plana.
Cuando NO elegirlo
Si la soldadura se sale del eje de rotación (la mayoría de las cajas, marcos, y piezas fundidas), un posicionador giratorio de un solo eje deja caras que el robot no puede alcanzar sin volver a fijarlas. Ese es el momento de pasar a una unidad tipo L o de 3 ejes., no girar demasiado una pieza que lucha contra la geometría.
Posicionador del contrapunto del cabezal
Dos soportes (un cabezal accionado y un contrapunto tensor) sostienen una pieza larga entre centros y la giran como un eje externo coordinado.. Este es el caballo de batalla para los depósitos de recipientes a presión., ejes, y cualquier costura rotacional larga soldada a velocidad TCP constante. Porque la carga se soporta en ambos extremos., se maneja pesado, Partes delgadas que se deformarían en un voladizo.. ROBOPTIX calibra el marco del cabezal con respecto a la base del robot para que la cadena combinada se mantenga precisa. un caso real: un taller de embarcaciones reemplazó los rodillos manuales con un posicionador de contrapunto de cabezal coordinado con el robot y mantuvo la tolerancia de calificación del procedimiento porque la costura nunca salió de la posición plana. No confunda esto con los rodillos de giro inactivos: no se pueden coordinar en absoluto.; aquí la pieza gira entre los centros conducidos y locos bajo control servo.
Posicionador de soldadura tipo L
Un marco en forma de L gira la pieza alrededor de un eje y la inclina alrededor de otro., por lo que una pieza de trabajo rectangular o en forma de caja presenta todas las caras planas en un solo montaje. Sobre una viga I estructural, El movimiento combinado luego suelda los cuatro lados en una pasada continua, sin volteos de la grúa., sin necesidad de volver a fijar. Es la opción predeterminada para vigas., paréntesis, y recintos donde la fabricación sin accesorios es el objetivo. Un fabricante que procesa ~200 vigas en I por semana reduce los ciclos de grúa en aproximadamente 60% después de pasar a una unidad tipo L coordinada como un eje externo.
Cuando NO elegirlo
Los marcos muy grandes o con formas extrañas pueden exceder la envolvente de la L o desequilibrar su inclinación.; una unidad tipo U o de 3 ejes lleva mejor esa geometría. Haga coincidir el marco con la pieza., no es la foto del catalogo.
Posicionador de soldadura tipo U
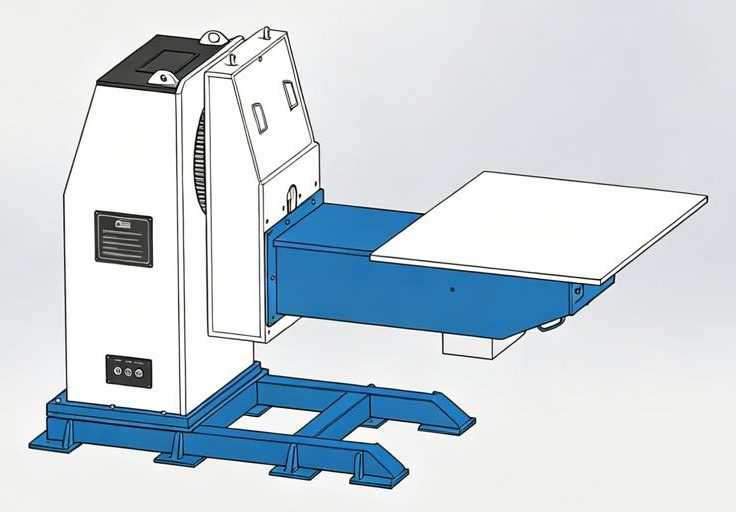
Una cuna en forma de U soporta voluminosos, piezas de trabajo irregulares desde abajo mientras las gira e inclina: piense en piezas soldadas grandes, marcos, y conjuntos demasiado grandes o asimétricos para un tipo L. La U abierta brinda espacio para piezas de gran tamaño y facilita la carga con grúa.. Como el tipo L, está preparado para la coordinación como servoeje externo. Elíjalo cuando el espacio y la distribución de la carga sean más importantes que un espacio compacto. Simplemente verifique el momento de vuelco para una carga descentrada antes Confías en el número de carga útil..
Posicionador giratorio horizontal de 3 ejes
La familia más flexible: Dos o tres ejes de rotación/inclinación orientan incluso un contorno complejo para que cada articulación permanezca plana. (1GRAMO) posición mientras el robot sigue. Esto es lo que hace que las piezas fundidas con múltiples orientaciones se puedan soldar en una sola configuración en lugar de una pila de volteos manuales.. Un yeso con costuras que no alcanza un solo giro se orienta junta por junta, cada costura se mantiene plana. Ninguna familia más sencilla puede hacer esto de forma coordinada.; especificar una unidad de un solo eje aquí deja soldaduras que el robot no puede alcanzar. Es la respuesta cuando la geometría, no la industria, impulsa la elección..
Posicionador inclinable vertical
Un eje de inclinación (a veces más rotar) presenta placas pesadas y paneles grandes en el ángulo de soldadura óptimo, a menudo ambos lados sin volver a sujetar. Favorece pesado, Trabajo plano en el que desea que la articulación esté inclinada hacia la antorcha en lugar de que el robot se contorsione alrededor de ella.. La gravedad es la constante aquí.: Mantenga el charco plano y se estabiliza.; Lucha contra ello y la piscina se distorsiona.. Para placa gruesa de doble cara, un posicionador basculante vertical más un robot coordinado es la solución honesta, configuración repetible. Elígelo por peso y plato.; elija una unidad de 3 ejes cuando también necesite girar contornos complejos.
La matemática de carga que atrapa a los compradores
Los catálogos empiezan con la carga útil: “posicionador de 2 toneladas”. Pero un posicionador sostiene una parte por momento., no solo peso. El momento de vuelco es igual al peso multiplicado por la distancia desde el centro de gravedad de la pieza hasta el eje de rotación.: M = ancho × profundidad.
A 500 kg parte cuyo centro de gravedad se encuentra 400 mm fuera del eje produce 200 kg·m de momento. Una unidad calificada para 2000 kg de carga útil a una 200 El radio de carga de mm solo es bueno para 400 kg · m, por lo que la máquina de “2 toneladas” en realidad no puede sostener su 500 kg de pieza sin exceder su momento nominal. Por eso la carga útil por sí sola es una verdad a medias, y por qué ROBOPTIX especifica cada cotización en función de su compensación real del centro de gravedad, no el número del folleto.
Qué significan realmente AP y RP
ROBOPTIX tiene la certificación ISO 9001 e informa la precisión del posicionador utilizando ISO 9283:1998-métricas alineadas: precisión de pose (AP) y plantear repetibilidad (PR). El número no tiene sentido sin sus condiciones: cargar, temperatura, y se debe indicar la velocidad. Una cifra de repetibilidad citada sin carga y a temperatura ambiente no le dice nada sobre su taller en 40 °C bajo un 300 kg parte. Enunciamos las condiciones porque un número sin ellas es una verdad a medias, y una verdad a medias es cómo las soldaduras se salen de la tolerancia. Admitimos la verificación del rastreador láser in situ o por parte de terceros, por lo que las especificaciones son una prueba., no es una promesa.
Cuando una familia más sencilla supera a una elegante
La familia más cara no es la adecuada para todos los miembros. Un trabajo pequeño sin accesorios que un operador pueda realizar manualmente necesita un posicionador giratorio de un solo eje, no es una celda de 3 ejes. Audite a cualquier proveedor antes de comprometerse (una visita a la fábrica y una prueba en banco superan siempre la comparación de la hoja de especificaciones) y compare el costo total de propiedad a cinco años con la etiqueta.. Gastar en ejes donde la geometría los obliga.; guardar donde no lo hace. Juicio, no ritual, protege el presupuesto.

ROBOPTIX construye las seis familias y la célula que las rodea
Cada familia anterior se envía como servoposicionador que ROBOPTIX puede declarar como eje externo. Lo combinamos con un sistema de rieles de robot de séptimo eje que extiende el alcance (→ Célula de soldadura coordinada: Posicionador y robot como una cadena cinemática), una base robótica / Pedestal de robot que define el marco base estable, y, para una celda de robot de soldadura completa, los mismos componentes básicos utilizados en nuestras celdas coordinadas(→ Célula de soldadura coordinada: Posicionador y robot como una cadena cinemática). Los talleres sin programadores de robots obtienen la unidad guiada por visión sin programación(→ Célula de soldadura robótica sin programación: Guiado por visión, Colgante sin enseñanza); un comienzo más rápido viene como una estación de trabajo llave en mano(→ Estación de trabajo de soldadura llave en mano: Del dibujo a la celda lista para producción); El trabajo con láser se ejecuta en una plataforma preparada para láser.(→ Posicionador de soldadura láser: Precisión y velocidad para soldaduras de calibre fino). Necesita movilidad? Ver la unidad colaborativa portátil (→ Posicionador de soldadura colaborativo portátil: Movilidad preparada para cobots) o unidad móvil remota (→ Posicionador de soldadura móvil remoto: Soldar en cualquier lugar del piso). Manipulación y paletizado comparten una plataforma (→ Posicionador de soldadura para manipulación & paletizado: Una plataforma, Dos trabajos), y las geometrías no estándar son manejadas por el programa personalizado(→ Posicionador de soldadura personalizado: Construido a su medida, No es una forma de catálogo).
Preguntas frecuentes
q: ¿Qué tipo de posicionador de soldadura es mejor??
A: Ninguno es el mejor en general: sigue la geometría de su pieza: redondo/rotacional → Giratorio de un solo eje; ejes y recipientes largos → Clavijero Contrapunto; vigas y cajas → Tipo L; marcos irregulares grandes → Tipo U; Costuras complejas mixtas → Horizontal 3 ejes; placa pesada de doble cara → Inclinación vertical.
q: ¿Qué significa realmente la carga útil del posicionador??
A: La carga útil es sólo la mitad de la historia. Un posicionador sostiene una pieza volcando el momento M = peso × distancia del centro de gravedad desde el eje. Una unidad de “2 toneladas” puede fallar 500 kg de pieza descentrada, así que siempre especifique en función de su momento de carga real, no el número del folleto.
q: ¿Qué tan precisos son los posicionadores de soldadura??
A: La precisión se informa como precisión de pose. (AP) y plantear repetibilidad (PR) para ISO 9283:1998, con carga, temperatura, y velocidad indicada. Un simple ±0,03 mm sin condiciones no es un número utilizable; ROBOPTIX indica las condiciones y apoya la verificación del laser tracker.
q: ¿Puede alguno de estos ser un eje externo coordinado??
A: Sí, si es un servoposicionador. Las seis familias ROBOPTIX se pueden declarar como ejes externos en el controlador del robot, de modo que una resolución cinemática impulse el robot y el posicionador a una velocidad TCP constante.. Los rodillos de giro inactivos no se pueden coordinar en absoluto.
q: ¿Cómo evito comprar demasiado un posicionador??
A: Primero haga coincidir la familia con la geometría de su pieza , auditar al proveedor con una visita a la fábrica y una prueba en banco , y compare el costo total de propiedad a cinco años, no solo la cotización Compra los ejes las fuerzas de la geometría; salta el resto.
Un posicionador de soldadura a la venta solo es una buena compra si la familia coincide con su pieza. Leer la tabla por momento., no carga útil; por precisión de la condición declarada, no es un número simple; y mediante servohardware listo para coordinar, no es una palabra de marketing. ROBOPTIX tiene la certificación ISO 9001, construye las seis familias del sistema de rieles robotizados del séptimo eje, Base robótica / Pedestal de robot, y servoposicionadores, y precisión de los informes según ISO 9283:1998. Envíenos el dibujo de su pieza y la compensación del centro de gravedad y especificaremos la familia correcta (y la celda del robot de soldadura que la rodea) antes de comprar., no después.
Sobre el autor
Experiencia & Cartas credenciales
Especialista en integración de sistemas de soldadura robótica con 12+ Años de experiencia directa en proyectos centrados en la selección e integración de posicionadores robóticos.. Ha brindado consultoría a 300+ fábricas en toda América del Norte, Europa, y Asia. Todos los datos de especificaciones en este artículo se extraen de H real / B / l / Fichas técnicas de productos de la serie U.
Antecedentes de la empresa: 26+ años de ingeniería de automatización de soldadura, 40+ patentes activas, 1,500+ proyectos completados a nivel mundial, aproximadamente 70% que involucra la integración del posicionador de robot.
Certificaciones
Empresa de alta tecnología: certificado. No. GR202341000595 (Emitido en noviembre. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Sistema de Gestión de Calidad
GJB 9001C-2017 — Sistema de gestión de calidad de equipos militares/armas
CE de la UE: Directiva sobre máquinas 2006/42/CE (certificado. No. M.2026.206.C134866)
Referencias
[1] Organización Internacional de Normalización. (1998). ISO 9283:1998, Manipulación de robots industriales: criterios de rendimiento y métodos de prueba relacionados.
[2] Parque, J.-H., kim, S.-H., Luna, H.-S., & kim, M.-H. (2019). Influencia de la gravedad en el comportamiento del charco fundido y análisis de la microestructura en diversas posiciones de soldadura en soldadura por arco metálico con gas pulsado. Ciencias Aplicadas.
[3] Liu, J., Jiang, F., Chen, S., Xu, B., zhang, GRAMO., cheng, w., & Mamá, incógnita. (2023). Mecanismos de influencia gravitacional en el comportamiento del baño de soldadura y el rendimiento del cordón de soldadura en la soldadura por arco de plasma de polaridad variable en diferentes posiciones de soldadura. Materiales.
PUBLICACIONES RELACIONADAS

Cómo elegir la celda de soldadura robótica adecuada para su taller? Estación única vs.. Dos estaciones (2026 Guía completa)

Pista de piso versus robot aéreo de séptimo eje: Instalación, Seguridad & Guía de selección

Cómo seleccionar un proveedor de soldadura láser robótica: De la evaluación técnica a las pruebas de muestra
Aplicaciones reales de celdas de soldadura robótica en la industria general: Estudios de caso 2026

Fabricación sin accesorios: Cuando un posicionador de soldadura reemplaza plantillas complejas, Soldaduras por puntos, y tiempo de grúa
