カスタムロボットワークステーションおよびレーザーシステムメーカー



3D Vision レーザー シーム トラッキングの説明:点群から溶接パスまで数秒で完了
ほとんどの人に、ロボットが溶接箇所をどのようにして知るのかを尋ねると、ティーチペンダントを持ったプログラマーについて説明する人がいます。, コントローラーに保存されたパスを通してアームをポイントごとにガイドします. そのモデルは40歳です. それに代わるテクノロジーである 3D レーザー シーム トラッキングは、プログラマーが何時間もかけて行っていた作業を数秒で実行します。, そしてそれはより正確に行われます, 暗記した理想ではなく現実の部分を読み取るから.
この記事では、3D ビジョン レーザー シーム トラッキングがどのように機能するかを第一原理から説明します。: スキャナが点群をキャプチャする方法, ソフトウェアがそのクラウドからどのように溶接シームを抽出するか, そしてシステムがどのようにシーム形状をロボットの溶接パスに変換するのか、すべて人間の介入なしで行われます。. この技術が構造用鋼の製造環境に適合するかどうかを評価するエンジニアや生産管理者向けに書かれています。.

シーム トラッキングが存在する理由とそれに代わるもの
従来のロボット溶接では、プログラムが指定した場所に部品が正確にあると想定しています。. 溶接パスは、正確な治具内の理想的な部品に対して教えられます。, その後、後続のすべてのパートで再生されます. この仮定は自動車製造においてうまく機能します, プレス加工された部品の公差は ±0.3 mm であり、治具は同じレベルで繰り返されるように設計されています。.
構造用鋼の製造では機能しません. フレームカットおよびソーカットプレートの公差は±1 ~ 3 mm. 嵌合ギャップはジョイントの一方の端からもう一方の端まで異なります. クレーンで積み込まれた部品の位置はサイクルごとにわずかに異なります. 構造用鋼上の固定されたプログラムされたパスにより、一貫性のない溶接スロート サイズが生成されます。, 関節を失った, 自動化による生産性の向上を排除する再作業率.
シーム トラッキングは、プログラムからセンサーにインテリジェンスを移すことでこの問題を解決します。. 保存された位置を信頼する代わりに, システムは、各溶接前および溶接中に実際の接合形状を読み取ります。. パスは実際の継ぎ目に沿って進みます, 理論的なものではない.
| コアシフト: 従来のロボット溶接はプログラムを信頼します。3D ビジョン シーム トラッキングは部品を信頼します。. |
3D ビジョン レーザー シーム トラッキングとは?
| 3D ビジョン レーザー シーム トラッキングは、レーザー プロファイラーまたは構造化光スキャナーを使用して溶接継手の 3 次元形状をキャプチャするセンシングおよびソフトウェア システムです。, そのデータから縫い目の中心線とギャップのパラメータを抽出します, 実際の接合部に追従するようにロボットの溶接パスを継続的に更新し、部品のばらつきを補正します。, フィットアップギャップ, リアルタイムの熱歪み. |
このテクノロジーには 2 つの異なる用途があります, そして両方について正確にする価値があります.
溶接前スキャン (パスの計画): スキャナは溶接を開始する前に接合部をスイープします, ソフトウェアはスキャンデータから完全なロボットの軌道を生成します, そしてロボットがそのパスを実行します. これは、ティーチペンダントプログラミングを完全に排除するために、非プログラミングセルで使用されるアプローチです。.
溶接内追跡 (リアルタイム補正): トーチの近くに取り付けられたセンサーが溶接中に接合部を継続的に監視し、補正信号をロボット コントローラーに送信します。, 継ぎ目が計画された経路から逸脱した場合にトーチの位置をリアルタイムで調整する. これにより、溶接前スキャン後に発生する熱歪みと治具のドリフトが補償されます。.
最も機能的な最新のシステムは両方を組み合わせています: 溶接前スキャンにより初期パスが生成されます, 溶接内トラッキングにより、溶接パス全体にわたって継続的に精度が向上します。. 当社のインテリジェント溶接システムは、パス生成のための高速 3D レーザー溶接前プロファイリングという組み合わせアプローチを使用しています。, 実行中の連続アーク トラッキングに加えて.
点群から溶接パスまで — 技術プロセス
プロセスを順番に理解することで、この技術が構造用鋼の製造に十分な信頼性がある理由と、その限界がどこにあるのかが明確になります。.
ステップ 1: 光の投影と反射のキャプチャ
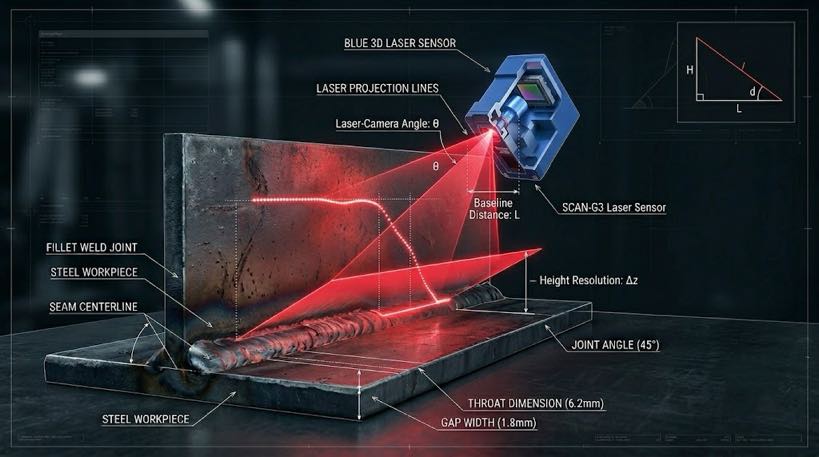
スキャナーは、レーザー光の構造化されたパターン (通常は線またはグリッド) を溶接接合面全体に投影します。. レーザー源からオフセットされたカメラが反射パターンをキャプチャします. カメラとレーザーは互いに一定の角度にあるため (レーザー三角測量と呼ばれる幾何学), 表面の高さに偏差があると、カメラ画像内で反射線が現れる位置に予測可能なシフトが発生します。.
システムはこれらのシフトをスキャン幅全体にわたって測定し、それらを関節表面の高さマップに変換します。. 当社の 3D レーザー プロファイラーは、このデータを最大でキャプチャします。 1,140 全体の 1 秒あたりのフレーム数 2,600 mm の視野 — 停止することなく 1 回の掃引パスで構造梁全体をスキャンするのに十分な速度.
ステップ 2: 点群構築
スキャナーが関節に沿って移動すると、 (スキャナが動くか, あるいはロボットが運んでくれる, またはパーツがポジショナー上で移動する), 連続する高さプロファイルが 3 次元の点群 (x の密な配列) に組み立てられます。, y, 接合面の形状を表す Z 座標測定値.
ここでは解像度が重要です. 0.2 ~ 0.5 mm のポイント間隔で, クラウドは溶接溝の微細な形状、つまりルート面をキャプチャします。, ベベル角度, 土地, ギャップ幅 — AWS D1.1 の寸法要件を満たす溶接パスを計画するのに十分な精度. 低解像度のスキャナでは溝のジオメトリの詳細が欠落し、修正が必要なパスが生成されます.
| 点群の品質チェック — 良好なデータとはどのようなものか: 点の間隔: 0.2–0.5mm (構造用ミグ溶接継手に十分です) スキャン速度: カバー 1 溶接継手の m < 90 seconds at production pace Noise level: < 0.1 mm Z-axis noise at rated scan distance Field of view: 1回のパスでジョイントの両側をキャプチャするのに十分な幅 |
ステップ 3: 縫い目の抽出
生の点群データには、スキャンされた表面全体 (ベース プレート) が含まれます, 溶接の準備, 仮付け溶接, 周囲の構造物. 継ぎ目抽出アルゴリズムは、この背景から溶接継手を識別する必要があります.
アルゴリズムは、各関節タイプに特徴的な幾何学的特徴を探します。. すみ肉溶接の場合, 2 つの平面の交点を見つけます. V溝付き突合せ溶接用, 2 つの斜めのエッジの間の谷を識別します. Tジョイントの場合, 垂直ウェブと水平フランジが交わる根元点を見つけます. ジョイント フィーチャが見つかったら, アルゴリズムは中心線に適合し、主要なパラメータを抽出します:
- ジョイント中心線の位置 (×, y, ジョイント全長に沿った Z 座標)
- ジョイントに沿った各点のルートギャップ幅
- ベベル角度とルート面の形状 (開先溶接用)
- 関節の形状に基づいた喉の深さまたは脚の長さの目標
- 幾何学的異常 - ブリッジ仮付け溶接, ローカルギャップスパイク, 不足している材料
仮付け溶接には特有の課題があります: ギャップに比べて高さが大きい場合、継ぎ目を越えて抽出アルゴリズムが混乱する可能性があります。. 有能なシステムは仮付け溶接を異常として検出し、パス内で仮付け溶接をスキップするか、移動速度を下げて仮付け溶接を正しく溶接します。. タックがシステムの補正範囲を超えるとオペレーターに通知されます.
ステップ 4: 経路計画と軌道生成
抽出された縫い目のジオメトリ, 経路計画モジュールは完全なロボット動作シーケンスを生成します. これは単にセンターラインに従うよりも複雑です。システムは計画も必要とします。:
- ジョイントに対するトーチの角度 (すみ肉溶接の作業角と移動角)
- ワークや治具との衝突を回避するアプローチおよびリトラクト経路
- ギャップを埋めるために振動が必要な場合は、ウィーブパラメータ
- スロートサイズがシングルパス制限を超える場合のマルチパスシーケンス (通常 > 8 mmフィレット)
- パス間で部品を回転する必要がある場合のポジショナーのパス間位置決め
生成された軌道は、タイムスタンプ付きの一連のロボット関節位置です。, トーチの角度, および溶接パラメータ呼び出し - 完全な溶接プログラム, スキャンデータから 15 ~ 45 秒で生成, 人間の入力なしで.
| 新しいパーツ タイプで最初にアークを作成するまでの時間: 伝統的なティーチペンダント: 2–8 hours programming Offline programming (PLO): 45 分 - 3 hours 3D vision path planning: < 5 合計分 (スキャン + 抽出する + 生成する) |
ステップ 5: 溶接中のリアルタイム補正
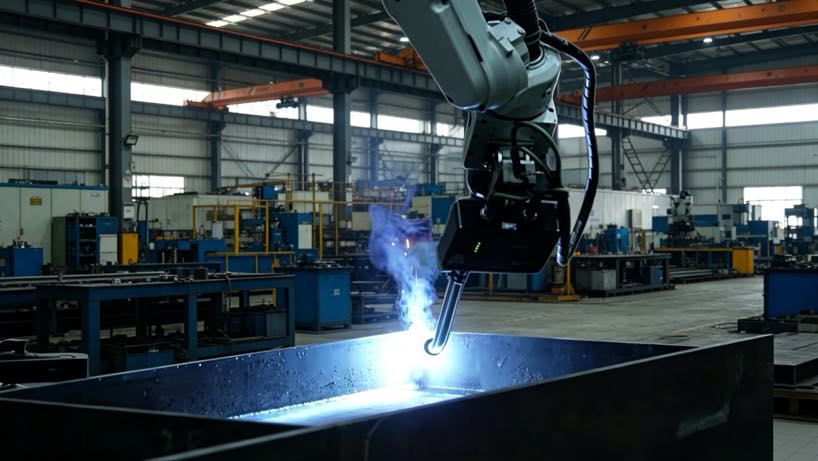
溶接前スキャンにより、熱影響が始まる前に接合部の形状をキャプチャします。. アークが開いたら, 2つのことが変わります: ワークが加熱して変形する, 接合部に対する溶接池の位置はパスごとにわずかに移動します。. 溶接内追跡はこれを処理します.
センサー - トーチの近くに取り付けられた小型レーザー プロファイラーのいずれか, または溶接電流自体を使用したアークベースのセンシング - 溶接パス中にシーム位置を継続的に監視します. 補正信号は 50 ~ 200 Hz の更新レートでロボット コントローラーに送信されます, 部品が熱を受けて移動するときに、トーチの位置を微調整して中心線上に留まるようにする.
インテリジェント溶接システムの独自のアーク追跡アルゴリズムは、振動振幅が非常に細かい場合でも継ぎ目の精度を維持します。 1 mm — 熱で歪んだ薄板の織り溶接中でも継ぎ目に追従できることを意味します, 各ビードが熱を蓄積するにつれて継ぎ目の位置が連続的に移動する場合.
スキャナー技術: レーザー三角測量と構造化光
2 つのセンシング技術が産業用溶接シームのスキャンを支配します. それらの違いを理解すると、競合するシステムを評価するときに役立ちます.
| 特性 | レーザーライン三角測量 | 構造化された光 (フリンジ投影) |
| 原理 | 単一のレーザーラインが表面を掃引 | 表面に投影されたグリッドまたは縞模様 |
| スピード | 非常に速い — 1,000+ fpsラインレート | 遅い - フレームごとに複数の露出 |
| 解決 | 1つの軸で高い; 他のスキャン速度に依存します | 両軸同時に高い |
| スタンドオフ距離 | 通常 100 ~ 400 mm | 通常 200 ~ 600 mm |
| 光沢のある表面でのパフォーマンス | 鏡面反射の影響を受ける可能性がある | 反射金属でより堅牢 |
| 溶接に最適 | 溶接内追跡 + ウェルドラインの事前スキャン | 溶接前の全面スキャン |
| 当社のインテリジェント溶接システム | 高速レーザープロファイラー 1,140 溶接前スキャンの fps + アークトラッキング | 全地球測位用の大型ラインスキャンカメラ |
構造用鋼の製造用, レーザー三角測量は、溶接中のシーム追跡のための主要なテクノロジーです。その高いフレーム レートは、遅延を引き起こすことなくロボットの移動速度に一致します。. 構造化光スキャナまたはエリア スキャナは、精密レーザー スキャンを開始する前に部品の大まかな位置を特定する最初のグローバル ポジショニング パスに使用されます。. 当社のインテリジェント溶接システムは、粗いものから細かいものまで両方を使用します。: グローバルな位置情報を取得する大型ラインスキャンカメラ, 次に、高速レーザープロファイラーで正確な継ぎ目を抽出します。.
この技術が構造用鋼を具体的にどのように処理するか
シーム追跡に関する一般的な文献は、薄板の自動車用途に焦点を当てています。. 形鋼にはさまざまな課題があります, そしてテクノロジーがどのように適応するかを明確にする価値がある.
| 形鋼への挑戦 | 3D シーム トラッキングによる問題への対処方法 |
| はめあいギャップのばらつき ±1 ~ 4 mm | 継ぎ目抽出により各点の実際のギャップを測定; パスはワイヤの送りと移動速度を調整して充填します。 |
| 部品寸法公差 ±1~3mm | 溶接前スキャンで実際の部品の位置をキャプチャ - 実際の位置からパスを生成, 治具の公称値ではありません |
| クレーンの荷重により重量部品が移動する | パーツがロードされクランプされた後にスキャンが実行されます - 配置のばらつきに関係なく最終位置を捕捉します |
| ミルスケールと最先端の酸化処理 | レーザー形状測定は、表面の変色やミルスケールのテクスチャーの影響を受けません。 |
| 隙間が不均一なボックス柱溝継手 | 適応型開先溶接モードは、実際の開先形状を読み取り、断面ごとのトーチ オフセットを調整します。 |
| マルチパス厚板の熱歪み | 溶接内アーク追跡により、すべてのパスにわたって連続的にトーチ位置を修正します |
| ロングジョイント > 3 構造梁上のメートル | 広視野スキャナ (2,600 mm 視野) 1回のパスでジョイント全体をカバーします; 7th 軸トラックが到達範囲を拡張 |
コンテキスト内の正確さ: 構造溶接における ±0.5 mm が意味するもの
継ぎ目の中心線で±0.3 ~ 0.5 mm のパス生成精度は、抽象的には正確に聞こえます. 実際の構造用鋼の用語では: のために 6 AWS D1.1 に指定された mm すみ肉溶接, 許容可能な脚の長さの許容差は -0 です / +3 mm. 中心線から ±0.5 mm の位置に配置されたパスでは、すべてのパスでこの公差内ですみ肉溶接が行われます。. 部分溶け込み開先溶接用, ルート位置決め要件はより厳しく (±1 mm)、溶接前スキャンと並行して溶接内アーク追跡がアクティブになっている場合でも、これはシステムの能力の範囲内です。.
技術的な限界 — 正直に述べた
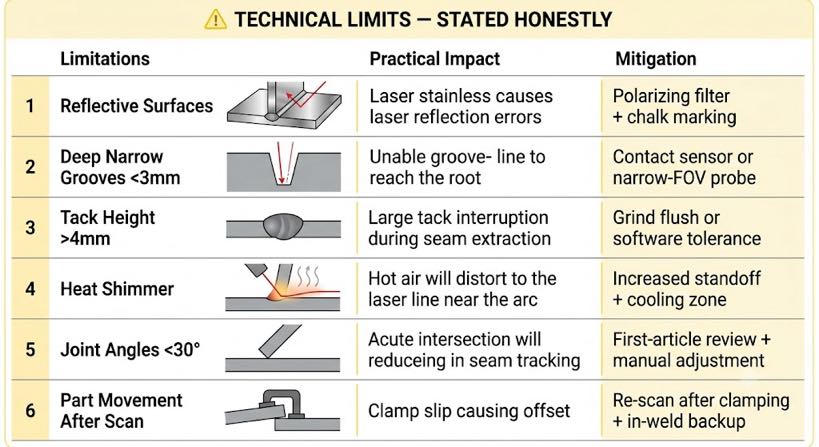
3D レーザー シーム トラッキングは成熟したテクノロジーです, ただし、構造用鋼の製造者がシステムを指定する前に理解しておくべき真の制約があります。.
| 制限 | 実用的な影響 | 緩和 |
| 反射面または透明面 | 高度に研磨されたステンレス鋼は鏡面反射エラーを引き起こす可能性があります | スキャン強度を下げる; 偏光フィルターを使用する; チョークマーキングを適用する |
| 非常に深い狭い溝 (< 3 幅mm) | 深溝の根元までレーザーラインが届かない | 接触センサーまたは専用の狭視野プローブを使用する |
| 仮付け溶接高さ > 4 mm | タックがブリッジの隙間よりも高い場合、縫い目の抽出が中断される可能性があります | タックをフラッシュ研磨するか、ソフトウェアでタック許容値パラメータを設定します |
| アーク近くの極度の熱のきらめき | 熱風中の屈折率の変化によりレーザーラインが歪む可能性がある | トーチとセンサー間の距離を増やす; ポストアーク冷却ゾーンを使用する |
| 関節角度 < 30° | 鋭角な交差により抽出の信頼性が低下します | 最初の記事のパスのレビューが必要; 手動調整が必要な場合があります |
| スキャン後の部品の動き | 溶接前スキャン後に部品が移動した場合 (例えば, クランプスリップ), パスがオフセットされています | 最終クランプ後に再スキャン; バックアップ補正として溶接内トラッキングを使用する |
これらの制限はいずれも、標準的な構造用鋼材の加工 (すみ肉溶接) には適格ではありません。, 突合せ溶接, Tジョイント, 一般的な板厚の重ね接合はすべて、テクノロジーの信頼性の高い動作範囲内にあります. 上の表は、システムを選択する前に特定の部品ポートフォリオに対して検討する価値のあるエッジケースを示しています。.
よくある質問
シームトラッキングとシーム検索の違いは何ですか?
継ぎ目探し (または縫い目検索) 溶接前に接合部の位置を特定し、事前にプログラムされたパスの開始点を調整します. パーツの位置を修正しますが、固定パス形状を使用します. シーム トラッキングは、溶接全体にわたってパス全体 (位置と形状の両方) を継続的に更新します。. 可変ギャップとフィットアップを備えた構造用鋼用, 追跡が必要です; 継ぎ目を見つけるだけでは、ジョイントの長さに沿ったギャップの変化は補正されません.
スキャナは溶接ヒュームやスパッタの中でも動作しますか??
レーザー三角測量スキャナは、ビーム経路内の高密度のヒューム柱の影響を直接受けます。. 実際に, 溶接前スキャンはアークが開く前に実行されます - ヒュームは存在しません. 溶接内アーク追跡用, センサーは通常、トーチの前方 80 ~ 150 mm に取り付けられます (先頭に立って), ヒュームコーンの外側. スキャナ レンズ上のスパッタは、エア ナイフ パージ システムと交換可能な保護ガラス カバーによって管理されます。これは鉄骨構造環境における標準的なメンテナンス項目です。.
システムは、直線ではないジョイント (曲線状の継ぎ目や可変角度の接続) をどのように処理しますか??
点群はジョイントの実際の 3 次元ジオメトリをキャプチャします。, 曲線を含む, 角度の変化, および複合ジオメトリ. 縫い目抽出アルゴリズムは、検出されたあらゆるジオメトリに中心線を適合させます (直線)。, 曲がった, または段差のある. パス ジェネレーターは、対応するロボットの動作を生成します。, カーブ周辺で一貫した作業角度を維持するために必要なトーチ角度調整を含む. 狭い半径の曲線 (< 50 mm) ロボットの特異点を回避するためにパスのスムージングが必要になる場合があります, パス計画モジュールが自動的に処理します.
どのようなスキャンデータが保存されるか, 溶接のトレーサビリティをどのようにサポートするのか?
当社のインテリジェント溶接システムは点群を記録します, 抽出された縫い目の中心線, ギャップ測定, 部品のシリアル番号に対して生成されたパス データ. 溶接中, 円弧パラメータ (電圧, 現在, 移動速度, 逸脱アラート) 同じレコードに追加されます. 結果として得られるファイルは、AWS D1.1 および EN の文書化要件を満たす、完全な溶接トレーサビリティ パッケージ (ジオメトリとジョイントごとのプロセス パラメータ) を提供します。 1090 認定された構造溶接用. 記録は品質管理システムの標準形式でエクスポート可能.
この技術は既存のロボット溶接セルに後付けできますか?
レーザーシームトラッキングセンサーは、アフターマーケットのアップグレードとして多くの既存のロボットセルに追加できます, ロボット コントローラーが必要な I/O と更新速度をサポートしている場合. より複雑な改造はパス プランニング ソフトウェアです。スキャン データからの真のプログラミング不要のパス生成には、コントローラ レベルでのソフトウェアの統合が必要です。, 単なるセンサーの追加ではなく. 既存のセルをアップグレードできるかどうかを完全に評価するには、. 交換された, 最も信頼できるアプローチは、センサー ベンダーによる現場評価です。.
次のステップ
- 3D スキャン データがリバース モデリングを通じてどのように完全な溶接プログラムになるかを確認するには, ブログを読む 05: スキャン・ツー・ウェルド技術: リバース モデリングがロボット プログラミングをどのように置き換えるか.
- プログラミング不要セルがこのスキャン技術を基礎としてどのように使用しているかを理解する, ブログを読む 03: プログラミング不要のロボット溶接セル: 視覚誘導システムがどのようにしてティーチペンダントを排除するのか.
- 独自の構造用鋼部品のライブ スキャン デモンストレーションをリクエストするには: 部品図またはジョイント構成の写真をお送りください。. 3D レーザー スキャンを実行し、抽出された縫い目データを返します。, 生成されたパスのプレビュー, およびサイクル時間の見積もり.
| このシリーズの関連書籍: ブログ 01 — ロボット溶接セルと従来の溶接ラインの比較: 製造現場で何が変わるのか ブログ 02 — 形鋼の手動溶接とロボット溶接: 自動化が効果を発揮するのはいつですか? ブログ 03 — プログラミング不要のロボット溶接セル: 視覚誘導システムがどのようにしてティーチペンダントを排除するのか ブログ 05 — スキャン・ツー・ウェルド技術: リバース モデリングがロボット プログラミングをどのように置き換えるか |
著者について
経験 & 資格
ロボット溶接システム統合スペシャリスト 12+ ロボットポジショナーの選択と統合に重点を置いた直接プロジェクトの長年の経験. にコンサルティングを提供してきました 300+ 北米各地の工場, ヨーロッパ, そしてアジア. この記事のすべての仕様データは実際の H から抽出されています。 / B / L / Uシリーズ製品データシート.
会社背景: 26+ 長年にわたる溶接自動化エンジニアリング, 40+ 有効な特許, 1,500+ 世界中で完了したプロジェクト, 約 70% ロボットポジショナーの統合を含む.
認証
- ISO 9001: 2015 (ギガバイト/トン 19001-2016) — 品質管理システム
- GJB 9001C-2017 — 軍事/武器装備品の品質管理システム
- EU CE — 機械指令 2006/42/EC (証明書. いいえ. M.2026.206.C134866)
- ハイテク企業 — 認定. いいえ. GR202341000595 (11月発行. 2023)
最終更新日: ジュン 2026