कस्टम रोबोट वर्कस्टेशन और लेजर सिस्टम निर्माता


लेजर वेल्डिंग पोजिशनर: थिन-गेज वेल्ड के लिए सटीकता और गति
आपने आर्क-वेल्डिंग उत्तर की अपेक्षा करते हुए "बिक्री के लिए वेल्डिंग पोजिशनर" खोजा. पतले-गेज स्टेनलेस के लिए, बैटरी ट्रे, और ताप-संवेदनशील असेंबलियाँ, बेहतर प्रश्न लेजर है. लेज़र वेल्डिंग पोजिशनर जितना दिखता है उससे कहीं अधिक कठिन उसका काम है: जब किरण इसके साथ दौड़ती है तो इसे एक पतली सीम को सपाट और स्थिर रखना चाहिए. यह मार्गदर्शिका बताती है कि लेज़र-तैयार प्लेटफ़ॉर्म को वास्तव में क्या करना चाहिए, गति-सटीकता व्यापार-बंद, और - ईमानदारी से - जहां लेजर गलत कॉल है. पहले परिवार चुनें; के लिए छह-परिवार की तुलना, तालिका देखें.
लेजर वेल्डिंग पोजिशनर का काम क्यों बदल देती है?
आर्क वेल्डिंग डगमगाहट को सहन करती है; लेजर वेल्डिंग नहीं करता. एक छोटे से स्थान के साथ एक केंद्रित बीम पूरे पास के लिए फोकल प्लेन - फ्लैट और केंद्रित - में सीम बैठने की मांग करती है. पोजिशनर सटीकता उपकरण बन जाता है, सिर्फ रोटेटर नहीं. ताप इनपुट कम है, इसलिए विरूपण कम है, लेकिन केवल तभी जब भाग ठीक से रखा गया हो, क्योंकि गलत संरेखित जोड़ को माफ करने के लिए कोई बड़ा पिघला हुआ पोखर नहीं है. गति ही मुद्दा है: मीटर प्रति मिनट की दर से, एक छोटी सी ट्रैकिंग त्रुटि मिलीसेकंड में मिस्ड वेल्ड बन जाती है. किरण तेज़ है; पोजीशनर वह है जो इसे ईमानदार रखता है.
लेजर-रेडी पोजिशनर को क्या करना चाहिए
सीम को स्थिर और सपाट रखें
लेज़र सटीकता फिक्सचर और अक्ष पर जीवित रहती है या मर जाती है. ROBOPTIX रिपोर्ट प्रति आईएसओ सटीकता एपी और पोज रिपीटेबिलिटी आरपी प्रस्तुत करती है 9283:1998 आपके भार पर, तापमान, और गति—क्योंकि शर्तों के बिना कोई संख्या अर्धसत्य है. थिन गेज के लिए हम शिपमेंट से पहले लेजर ट्रैकर से सत्यापन करते हैं; मापा प्रमाण के बिना सहिष्णुता एक ब्रोशर दावा है.
लगातार टीसीपी स्पीड पर आगे बढ़ें
रोबोट और सर्वो पोजिशनर को एक गतिज श्रृंखला के रूप में चलना चाहिए किरण निरंतर गति और गतिरोध पर सीम से मिलती है. पोजिशनर को बाहरी अक्ष के रूप में घोषित किया गया है नियंत्रक के माध्यम से समन्वयित किया गया; 7वां एक्सिस रोबोट रेल सिस्टम पहुंच और रोबोट बेस का विस्तार करता है / रोबोट पेडस्टल स्थिर आधार फ़्रेम सेट करता है.
गर्मी ख़त्म करें, बहाव से बचें
कठोरता और थर्मल बहाव छिपी हुई विशेषताएं हैं. एक आज्ञाकारी फ्रेम क्लैम्पिंग के तहत लचीला हो जाता है और गर्म होने पर रेंगता है, फोकस से बाहर सीवन चलना. ROBOPTIX पलटने वाले क्षण के लिए संरचना और ड्राइव को आकार देता है, सिर्फ कैटलॉग लोड नहीं.
गति-सटीकता व्यापार-बंद
लेज़र वेल्डिंग आपको फ़ीड दर को क्रैंक करने के लिए प्रेरित करती है. सीमा बीम नहीं है - यह स्थितिकर्ता की ट्रैक करने की क्षमता है. लक्ष्य सीम गति v पर एक पोजिशनर के साथ त्रुटि ई, ई के साथ गतिरोध विचलन तराजू; फोकस की गहराई वाली विंडो के अंदर रहें अन्यथा वेल्ड प्रवेश खो देगा. एक के लिए 0.5 मिमी फोकल गहराई, गति पर लगभग ±0.2 मिमी से ऊपर की निम्न त्रुटि आपको विशिष्टता से बाहर कर देती है. इसलिए हम वास्तविक फ़ीड दर पर सटीकता की स्थिति बताते हैं, आईएसओ के लिए 9283:1998- धीमी बेंच परीक्षण पर नहीं. जिस गति से आप धड़कनों को पकड़ सकते हैं, उस गति को आप नहीं पकड़ सकते. सस्ती-रेटेड धुरी महंगी वेल्ड है जब यह फोकल प्लेन नहीं रख सकती है.
लेजर के लिए कौन सा पोजिशनर परिवार
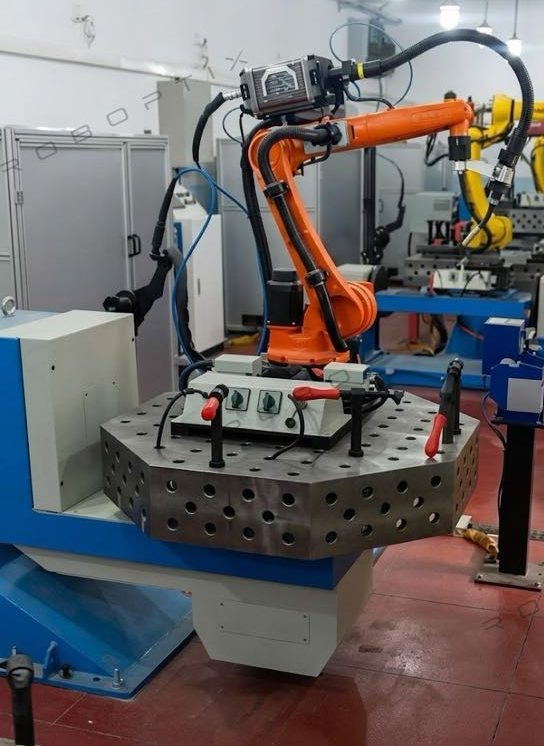
पहले ज्यामिति का मिलान करें. पतली प्लेटें और छोटे बक्से एल-टाइप वेल्डिंग पोजिशनर के लिए उपयुक्त होते हैं; गोल और घूमने वाले हिस्से सिंगल एक्सिस रोटरी पोजिशनर के लिए उपयुक्त होते हैं; जटिल मिश्रित सीम क्षैतिज 3-अक्ष रोटरी पोजिशनर के लिए उपयुक्त हैं; बड़े अनियमित फ्रेम यू-टाइप वेल्डिंग पोजिशनर के लिए उपयुक्त होते हैं; लंबे घूर्णी सीम हेडस्टॉक टेलस्टॉक पोजिशनर के लिए उपयुक्त होते हैं; झुकाव के लिए भारी प्लेट वर्टिकल टिल्टिंग पोजिशनर के लिए उपयुक्त होती है. परिवर्तनीय भागों पर व्यावहारिक संचालन के लिए, एक नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल सीम को प्रस्तुत और पथित कर सकता है; एक निश्चित भाग के लिए, वेल्ड करने के लिए तैयार एक टर्नकी वर्कस्टेशन जहाज-दोनों एक ही लेजर-तैयार प्लेटफॉर्म पर.
काम किया गया उदाहरण
पतला-गेज संलग्नक निर्माता (रोबोट + एल-टाइप वेल्डिंग पोजिशनर)
वेल्डिंग की दुकान 1.0 मिमी स्टेनलेस बाड़े चाप के साथ कोनों के माध्यम से जलते रहे. एक लेजर-तैयार सेल पर - एल-टाइप वेल्डिंग पोजिशनर वाले रोबोट को बाहरी अक्ष के रूप में घोषित किया गया - सीम को निरंतर टीसीपी गति पर सपाट रखा गया और प्रति आईएसओ ±0.15 मिमी आरपी पर सत्यापित किया गया। 9283:1998 वास्तविक फ़ीड दर पर. बर्न-थ्रू शून्य के करीब गिर गया, और थ्रूपुट बढ़ गया क्योंकि किरण सही करने के लिए रुके बिना पूरी गति से चली. स्थान देनेवाला, लेजर नहीं, वह अपग्रेड था जो मायने रखता था.
लेजर बनाम आर्क: जहां लेज़र जीतता है
| कारक | लेज़र पद | आर्क पोजिशनर |
| सीवन सहनशीलता | कसा हुआ (फोकस-निर्भर) | अधिक क्षमाशील |
| ऊष्मा इनपुट | कम, कम विरूपण | उच्च |
| के लिए सर्वोत्तम | पतला गेज, गर्मी संवेदी | मोटा, भरण गहन |
| पद की मांग | उच्च (फोकल प्लेन पकड़ो) | मध्यम |
जब लेज़र वेल्डिंग पोजिशनर उत्तर नहीं है
लेजर सार्वभौमिक नहीं है. मोटे वर्गों को गहरी पैठ की आवश्यकता होती है, चौड़े अंतराल वाले जोड़, या जिन भागों को भराव धातु की आवश्यकता होती है वे अक्सर बेहतर ढंग से फिट होते हैं. पोजीशनर अभी भी मायने रखता है, लेकिन किरण बाधा नहीं है. प्रतिबद्धता जताने से पहले किसी भी आपूर्तिकर्ता का ऑडिट करें - फैक्ट्री का दौरा और बेंच टेस्ट एक विशिष्ट शीट को हरा दें - और स्टिकर के मुकाबले स्वामित्व की पांच साल की कुल लागत का वजन करें. लेजर के लिए भुगतान करें जहां वह भुगतान करता है; आर्क वहीं रखें जहां यह जीतता है.
इसे कब नहीं चुनना है
यदि आपका काम थिक-प्लेट या गैप-टॉलरेंट है, एक समन्वित आर्क सेल ईमानदार कॉल है; एक अनोखे एकबारगी के लिए, कस्टम प्रोग्राम. लेज़र-तैयार प्लेटफ़ॉर्म अपनी लागत बहुत कम कमाता है, सटीक, दोहराने योग्य सीम-प्रत्येक वेल्ड पर नहीं.
ROBOPTIX लेजर-रेडी प्लेटफॉर्म बनाता है
प्रत्येक ROBOPTIX लेजर-तैयार उत्तर एक असेंबली है, एक भी SKU नहीं: एक 7वीं धुरी रोबोट रेल प्रणाली जो पहुंच बढ़ाती है, एक रोबोट बेस / रोबोट पेडस्टल जो स्थिर आधार फ़्रेम को परिभाषित करता है, और सर्वो पोजिशनर्स-हेडस्टॉक टेलस्टॉक पोजिशनर, एल-टाइप वेल्डिंग पोजिशनर, यू-टाइप वेल्डिंग पोजिशनर, क्षैतिज 3-अक्ष रोटरी पोजिशनर, वर्टिकल टिल्टिंग पोजिशनर, या एकल अक्ष रोटरी स्थितिआर- बाहरी अक्ष के रूप में घोषित. हैंड्स-ऑफ़ ऑपरेशन के लिए, नो-प्रोग्रामिंग रोबोटिक वेल्डिंग सेल के समान हार्डवेयर जहाज; एक निश्चित भाग के लिए, टर्नकी वर्कस्टेशन के रूप में; और गैर-मानक ज्यामिति के लिए, कस्टम प्रोग्राम के माध्यम से. लेज़र-तैयार प्लेटफ़ॉर्म समान समन्वित वास्तुकला है, फोकल प्लेन को पकड़ने के लिए बनाया गया.
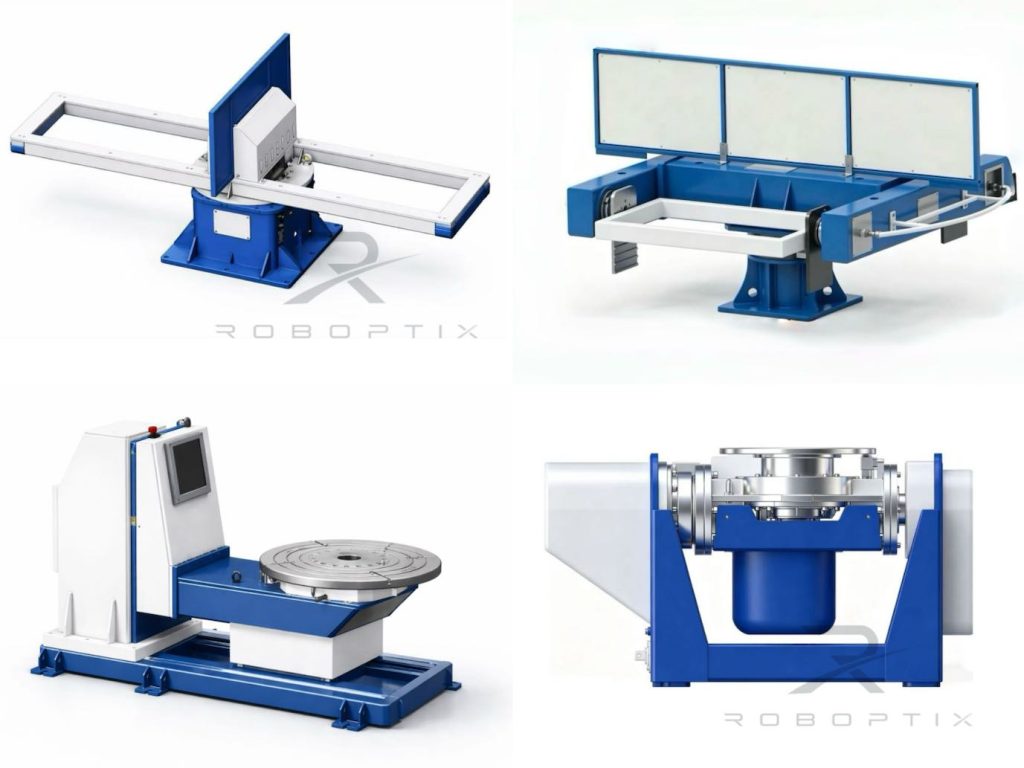
अक्सर पूछे जाने वाले प्रश्नों
क्यू: एक पोजिशनर को 'लेजर-रेडी' क्या बनाता है?
ए: यह सीम को सपाट रखता है और गति से फोकल प्लेन में केंद्रित होता है: प्रति आईएसओ सत्यापित आरपी के साथ सर्वो अक्ष 9283:1998, रोबोट के साथ समन्वित बाह्य-अक्ष गति, और एक कठोर फ्रेम जो गर्म होने पर बहता नहीं है.
क्यू: क्या छह पोजिशनर परिवारों में से कोई भी लेज़र ले सकता है?
ए: हाँ—ज्यामिति का मिलान करें: पतली प्लेटों और बक्सों के लिए एल-प्रकार, गोल भागों के लिए सिंगल एक्सिस रोटरी, 3-जटिल सीमों के लिए अक्ष, बड़े फ्रेम के लिए यू-टाइप, लंबे घूर्णी सीम के लिए हेडस्टॉक टेलस्टॉक, भारी प्लेट के लिए लंबवत झुकाव.
क्यू: गति पोजीशनर पर दबाव क्यों डालती है??
ए: मीटर प्रति मिनट की दर से, एक छोटी सी निम्न त्रुटि मिलीसेकंड में सीम को फोकल गहराई से बाहर कर देती है; सीमा ट्रैकिंग है, किरण नहीं. हम वास्तविक फ़ीड दर पर सटीकता बताते हैं, धीमी बेंच परीक्षण नहीं.
क्यू: क्या पतली गेज के लिए लेजर आर्क से बेहतर है??
ए: आमतौर पर - कम गर्मी, कम विकृति, पतले पर उच्च थ्रूपुट, सटीक सीम. लेकिन मोटे खंड, व्यापक अंतराल, या भराव की जरूरतें अक्सर चाप को बेहतर ढंग से फिट करती हैं.
क्यू: मुझे लेज़र-रेडी सेल कब नहीं खरीदना चाहिए??
ए: मोटी-प्लेट या गैप-सहिष्णु कार्य के लिए, एक समन्वित आर्क सेल; एक बार के लिए, कस्टम प्रोग्राम. पहले आपूर्तिकर्ता का ऑडिट करें और पाँच-वर्षीय TCO की तुलना करें.
क्यू: क्या ROBOPTIX सटीकता प्रमाणित करता है?
ए: ROBOPTIX ISO 9001-प्रमाणित है और ISO का उपयोग करके स्थिति सटीकता की रिपोर्ट करता है 9283:1998-संरेखित मेट्रिक्स, शिपमेंट से पहले लेजर-ट्रैकर सत्यापन के साथ.
लेज़र वेल्डिंग पोजिशनर सटीकता उपकरण है, सिर्फ रोटेटर नहीं: इसे एक पतली सीवन को सपाट रखना चाहिए और गति से फोकल विमान में केंद्रित होना चाहिए, रोबोट के साथ एक गतिज श्रृंखला के रूप में समन्वयित. ROBOPTIX आईएसओ 9001-प्रमाणित है और प्रति आईएसओ आरपी का सत्यापन करता है 9283:1998 आपकी वास्तविक फ़ीड दर पर, धीमी बेंच परीक्षण नहीं.
हमें अपना हिस्सा और सहनशीलता भेजें और हम लेजर-तैयार प्लेटफ़ॉर्म निर्दिष्ट करेंगे
-इससे पहले कि आपके प्रतिस्पर्धी की किरण सीम से बाहर हो जाए
लेखक के बारे में
अनुभव & साख
रोबोटिक वेल्डिंग सिस्टम एकीकरण विशेषज्ञ के साथ 12+ रोबोट पोजिशनर चयन और एकीकरण पर केंद्रित वर्षों का प्रत्यक्ष परियोजना अनुभव. को परामर्श प्रदान किया है 300+ उत्तरी अमेरिका भर में कारखाने, यूरोप, और एशिया. इस आलेख में सभी विनिर्देशन डेटा वास्तविक एच से लिया गया है / बी / एल / यू सीरीज उत्पाद डेटाशीट.
कंपनी बैकग्राउंड: 26+ वेल्डिंग ऑटोमेशन इंजीनियरिंग के वर्ष, 40+ सक्रिय पेटेंट, 1,500+ विश्व स्तर पर पूर्ण की गई परियोजनाएँ, लगभग 70% रोबोट पोजिशनर एकीकरण शामिल है.
प्रमाणपत्र
हाई-टेक एंटरप्राइज - सर्टिफिकेट. नहीं. GR202341000595 (नवंबर में जारी. 2023)
आईएसओ 9001: 2015 (जीबी/टी 19001-2016) - गुणवत्ता प्रबंधन प्रणाली
GJB 9001C-2017 - सैन्य/हथियार उपकरण गुणवत्ता प्रबंधन प्रणाली
ईयू सीई - मशीनरी निर्देश 2006/42/ईसी (प्रमाणपत्र. नहीं. एम.2026.206.सी134866)
संदर्भ
[1] इंटरनैशनल ऑर्गनाइज़ेशन फॉर स्टैंडर्डाइज़ेशन. (1998). आईएसओ 9283:1998, औद्योगिक रोबोटों में हेरफेर - प्रदर्शन मानदंड और संबंधित परीक्षण विधियाँ.
[2] पार्क, जे.-एच., किम, श।, चंद्रमा, एच.-एस., & किम, एम.-एच. (2019). पिघले हुए पूल व्यवहार पर गुरुत्वाकर्षण का प्रभाव और स्पंदित गैस मेटल आर्क वेल्डिंग में विभिन्न वेल्डिंग स्थितियों पर माइक्रोस्ट्रक्चर का विश्लेषण. अनुप्रयुक्त विज्ञान, 9(21), 4626.
[3] लियू, जे।, जियांग, एफ।, चेन, एस।, जू, बी।, झांग, जी।, चेंग, डब्ल्यू, & एमए, एक्स. (2023). विभिन्न वेल्डिंग स्थितियों में परिवर्तनीय ध्रुवता प्लाज्मा आर्क वेल्डिंग में वेल्ड पूल व्यवहार और वेल्ड बीड प्रदर्शन पर गुरुत्वाकर्षण प्रभाव के तंत्र. सामग्री, 16(19), 6457.
संबंधित पोस्ट
2-टन का पोजिशनर हमेशा 2-टन का हिस्सा क्यों नहीं पकड़ सकता?: विलक्षण लोडिंग, उलटने वाला क्षण, और जड़ता
स्कैन-टू-वेल्ड प्रौद्योगिकी:कैसे रिवर्स मॉडलिंग रोबोट प्रोग्रामिंग की जगह लेती है
स्ट्रक्चरल स्टील के लिए मैनुअल बनाम रोबोटिक वेल्डिंग:स्वचालन कब लाभ देता है?
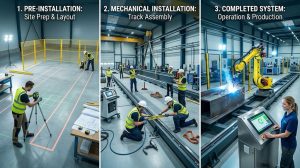
7वें एक्सिस रोबोट को कैसे स्थापित और एकीकृत करें: चरण-दर-चरण मार्गदर्शिका & सर्वोत्तम प्रथाएं
हेड-एंड-टेलस्टॉक बनाम. एल-प्रकार बनाम. यू-टाइप रोबोट पोजिशनर: वर्कपीस आकार के आधार पर कैसे चुनें