カスタムロボットワークステーションおよびレーザーシステムメーカー



7 軸ロボットを設置して統合する方法: ステップバイステップガイド & ベストプラクティス
“あ7軸ロボット 先週到着しました. マニュアルには、 200 ページ. どこから始めましょう?”
これは私が耳にする最も一般的な質問です. に基づく200+ フィールド設置, このガイドでは、床の準備から最初の生産実行までのすべてのステップを説明します。.
一部 1: インストール前の準備 & 安全性
これらを完了してください 5 開梱前の重要な手順:
1. 床検査— トラック全長にわたる平坦度を測定. 要件:±1mmあたり 3 メートル. 必要に応じてセルフレベリングコンパウンドを使用してください.
2. アンカープランニング— レイアウト図面ごとにボルト穴の位置をマークします. 深さ100~150mmのドリル. ケミカルアンカーを使用する.
3. レイアウト検証— トラックセクションを所定の位置に配置します. ロボットがすべてのステーションに到達することを確認する. ケーブルドラッグチェーンのクリアランスを確認する.
4. 安全地帯の計画— A7軸ロボット より大きな危険地帯を生み出す. 最大到達範囲を少なくとも 500mm 超えて安全柵を設置してください.
5. 工具の準備— 精度レベル, レーザーアライメントツール, トルクレンチ, 昇降装置.
安全第一:機械的設置前にすべての電源をロックアウト/タグアウトする.
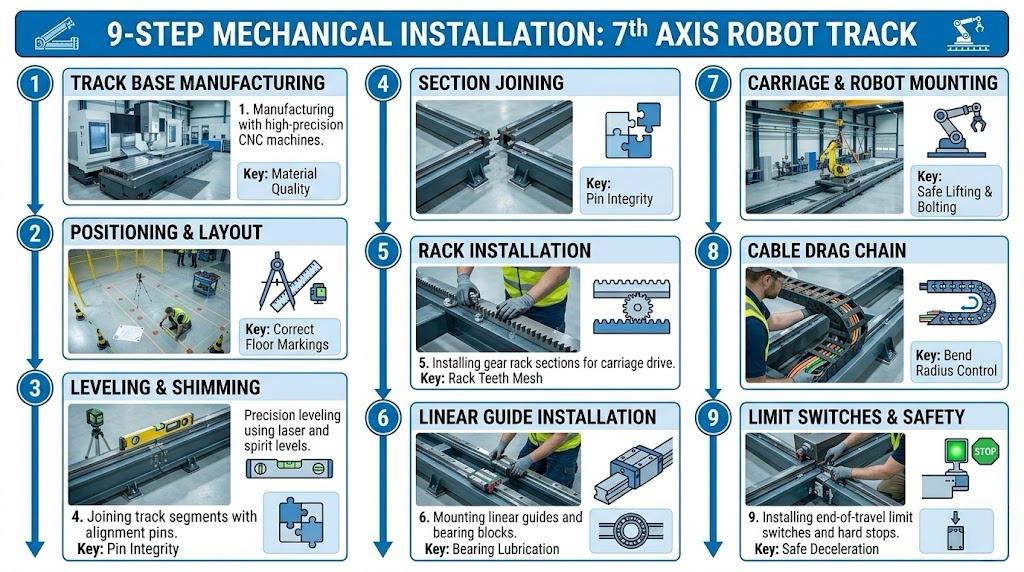
一部 2: 機械的設置 — ステップバイステップ
ステップ 1: 履帯の製造 (プレインストール)
高品質7軸ロボット 適切な製造から始まります: 高張力鋼/鋳鉄 → ストレスリリーフ → CNC加工 → 真直度1メートルあたり0.1mm以内.
ステップ 2: トラックの位置決め— 最初のセクションをホームポジションに配置します. レイアウトマークに合わせる.まだボルトを締めないでください.
ステップ 3: レベリング (最も重要なステップ)— 精密水準器をレール表面に配置します. レベリングボルトを調整する. ターゲット:全長±0.5mm. 長いトラックにはレーザーを使用する.
ステップ 4: セクション結合— 位置合わせピンを備えたバットセクション. レールジョイントステップ0.1mm以下. トルクボルト (200-300 Nm). スプライスプレートを取り付ける.
ステップ 5: ラックの設置— きれいな表面. ホームポジションからインストール. ジョイントギャップを維持する0.5-1.0mm. アライメント治具を使用する.
ステップ 6: リニアガイドの取り付け— きれいな表面. 最初に基準レールを取り付けます. 2番目のレールを平行に揃えます. 予荷重ベアリングブロック.
ステップ 7: キャリッジと取り付けプレート— キャリッジをガイド上に置きます. 取り付けプレートを取り付ける. レベルの確認. マウントロボット. 仕様通りのトルク.
ステップ 8: ケーブルドラッグチェーン— 線路に沿って横たわる. 最小曲げ半径を確保する. 離れる 10-15% ケーブルのたるみ.
ステップ 9: リミットスイッチと原点センサー— 両端にハードリミットを設置します. ホームセンサーを取り付ける. 電源を入れる前にテストする.
一部 3: 電気統合, サーボチューニング & プログラミング
ステップ 10: 電気接続— サーボドライブを電源に接続します. フィードバックケーブルを接続する. ドライブをロボットコントローラーに接続する (EtherCAT/プロフィネット/デバイスネット). 適切に接地してください.
ステップ 11: ロボットコントローラーの構成
- ファナック:外部軸の設定. 軸パラメータの設定. I/Oの割り当て. 実体法.
- ABB:RobotStudio に外部軸を追加する. ドライブパラメータの構成. 校正する.
- 泣く:WorkVisual で外部軸を構成する. 運動学モデルの設定. マスター軸.
ステップ 12: サーボチューニング— オートチューニングから始める. ゲイン/積分/微分値の調整. テストステップ応答. ターゲット:目に見える振動がない, 最小限の次のエラー.
ステップ 13: 座標校正— 座標系を定義する. ホームポジションを教える. 正の方向を確認してください. 複数のポジションをテストする.
ステップ 14: 安全性の統合— STOを安全リレーに接続します. 非常停止をテストする. ライトカーテンの検証. すべてのテストを文書化する.
ステップ 15: 最初の動作テスト— クリアエリア. ジョギングと 10% スピード. 異常な騒音に耳を傾ける. リミットスイッチを確認する. 徐々に速度を上げていき、 100%.
一部 4: よくある問題と解決策
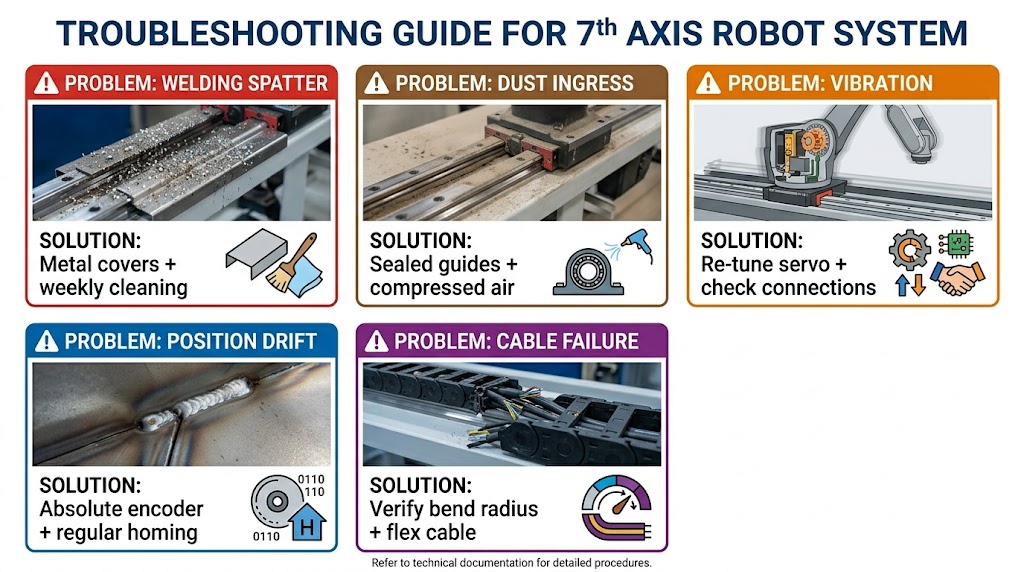
| 問題 | 根本的な原因 | 解決 |
| 溶接スパッタ損傷 | レールやラックにスパッタが発生する | 金属カバー/ジャバラの取り付け; IP67モーターを使用; 毎週掃除する |
| 粉塵の侵入 | リニアガイドにゴミが入る | 密閉ガイドを使用する; 正圧; 毎日の圧縮空気 |
| 振動 | サーボ調整が不十分または接続が緩んでいる | サーボを再調整する; 接続をチェックする; 加速を減らす |
| 位置ドリフト | 熱膨張またはエンコーダドリフト | 定期的に帰宅する; アブソリュートエンコーダを使用する; ウォームアップを許可する |
| ケーブルチェーンの障害 | 曲げ半径を超えているか、ケーブルが間違っています | 曲げ半径を確認する; 連続フレックスケーブルを使用する; 毎月検査する |
一部 5: 保護システムの設計
保護が重要な理由:あ7軸ロボット 溶接/研削環境では常にスパッタや粉塵にさらされる. 保護なし, コンポーネントは数か月以内に故障します.
金属カバー (溶接に推奨):亜鉛メッキまたはステンレス鋼. 伸縮式デザイン. 非常に耐久性が高い. 短所: 重い.
ベローズ (粉塵対策におすすめ):ネオプレンコーティングされた生地. アコーディオンスタイル. 軽量, 完全に密閉された, 低コスト. 短所: 飛沫で燃える可能性がある.
保護選択ガイド:
| 環境 | 推奨される保護 | 追加措置 |
| 重溶接 (炭素鋼) | 金属カバー | IP67モーター, 毎週の掃除 |
| 軽溶接 | 金属またはベローズ | 飛沫防止スプレー |
| 研削・鋳造 | 金属 + 密閉ガイド | 陽圧 |
| クリーンルーム | ベローズ | 低粒子材料 |
一部 6: 当社の統合サービスの経験
と 1,500+ グローバルプロジェクトや 200+ フィールド設置, 私たちのプロセス:
- 設置前調査 (1 日)— 床を測る, アンカーを検証する, 障害物を特定する
- 現場での設置 (2-5 日)— 機械的な取り付け, レーザーレベリング, 電気的統合, サーボチューニング
- プログラミング & テスト (1-2 日)— 外部軸の設定, テストプログラムを開発する, サイクルタイムを検証する
- トレーニング (1 日)— 日常業務, メンテナンスチェックリスト, トラブルシューティング, 安全性
- ドキュメント— 完成図, メンテナンススケジュール, スペアパーツリスト, 試運転レポート
お客様の声:
“技術者が月曜日に到着しました. 木曜日の午後までに, 私たちの7軸ロボット 溶接していました. トレーニングは徹底的で、現在はメンテナンス チームがすべてを担当しています。” — 自動車層 1 サプライヤー
“別のサプライヤーのをインストールしてみました7軸ロボット 私たち自身. 3週間後, 私たちはあなたのチームを雇いました. あなたはそれを実行していました 4 日々。” — 重機メーカー
一部 7: メンテナンススケジュール
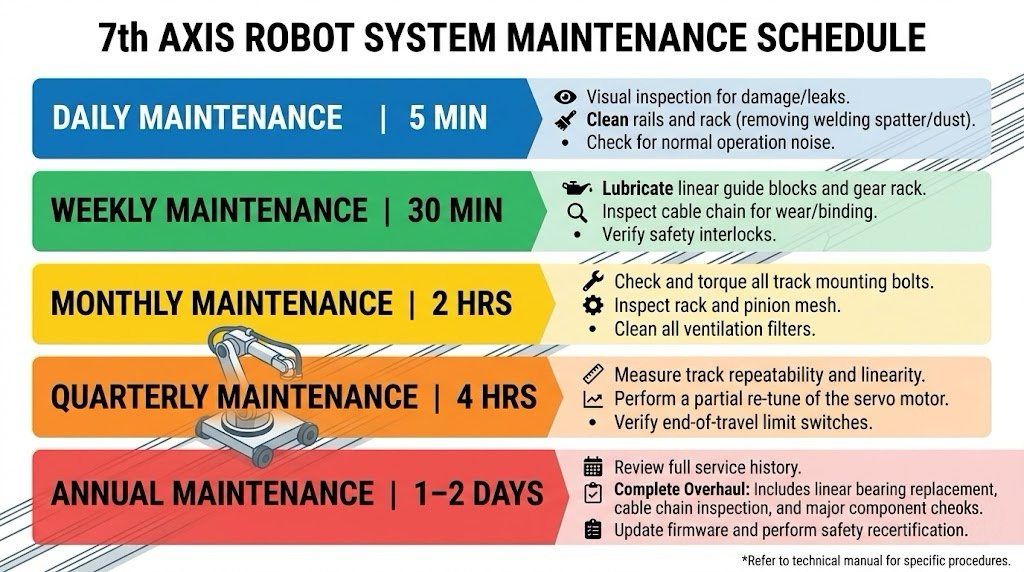
| 頻度 | タスク |
| 毎日 (5 分) | 目視検査, きれいなレール, 騒音に耳を傾ける, ホームを確認する |
| 毎週 (30 分) | レールとラックに注油する, ドラッグチェーンを検査する, リミットスイッチをチェックしてください, ワイプカバー |
| 毎月 (2 時間) | 完全な機械検査, ラックの磨耗をチェックする, ベアリングブロックを検査する, 非常停止をテストする |
| 四半期ごと (4 時間) | 再現性の測定, 必要に応じてサーボを再調整します, 摩耗したワイパーを交換する, アンカーを締め直す |
| 年間 (1-2 日) | 完全なシステム検査, 破損したカバーを交換する, 再調整を検討してください |
次に部分的に登場します 5
タイトル:7溶接用途向け th 軸ロボット: 実際のケーススタディ & ROI分析
カバー:3 つの溶接事例, 生産性の前後比較, 実際のROI計算, からの教訓 50+ インスタレーション
今すぐ行動を起こす
あなたは完全に学びました7軸ロボット インストールプロセス. この知識をプロジェクトに適用しましょう.
完全な7軸ロボット統合サービスを提供します:設置前調査, 機械的設置, 電気的統合, サーボチューニング, トレーニング, ドキュメント.
著者の識別
私はロボット溶接システム統合の専門家です。12+ 年 に特化した業界経験7軸ロボット インストールと統合. 私の会社には26+ 年 専門知識の, 保持します40+ 特許, そして完了しました1,500+ グローバルプロジェクト. 私が個人的に監修させていただきました200 フィールド設置のロボットの第 7 軸 システム.
更新されました: 5月 2026
参考文献 & エンジニアリングコンプライアンス基準
- 民事 & 基礎公差:
- ACI 117-10:米国コンクリート協会の重工業用床材の仕様, の世界的なベンチマークを確立する ±1mm 高速リニアトラックに必要なレベリング基準.
- ISO 230-1:2012:レーザー干渉法を使用した複数セクションのリニアベッドの幾何学的および運動学的真直度測定用のテストコード.
- 機械計測学 & 歯車規格:
- AGMA 2015-1-A01:構造バックラッシュを確立するための国際規格, ピッチ調整, およびジョイントギャップパラメータ ターズ ($0.5mm〜1.0mm$) 難しいです strisl ラックアンドピニオン ドライブ ユニット.
- VDI 2861:動的な構造荷重下でのリニア ガイド レールの精密な取り扱いと運動学的なスプライシングに関するドイツ技術者協会のガイド.
- メーカーの OEM 統合プロトコル:
- ファナック B-83284EN マニュアル:R-30iB コントローラで独立/同期外部軸を設定するためのコアエンジニアリングリファレンス, リアルタイムのサーボ調整とゲイン軽減を含む.
- ABB 3HAC050941-001 マニュアル:RobotStudio 内で外部トラック プロファイルをロードし、Profinet/EtherCAT 経由で MultiMove クロストークを同期するための技術データベース.
- KUKA WorkVisual KSS 8.6:KUKA 以外の外部リニアモーターをロボットのネイティブ運動学変換マトリックスに統合するためのソフトウェア構成マニュアル.
- 機能安全 & リスクアセスメント:
- ISO で 10218-1:2011 / ANSI/RIA R15.06-2014:産業用ロボットおよびロボットシステムの安全要件. このフレームワークは、500mm の絶対ハザード クリアランスの計算とデュアルチャネル STO を管理します。 (安全トルクオフ) 当社全体で利用されている配線プロトコル 1,500+ 5月時点での世界展開 2026.