Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser


Pemosisian Pengelasan Laser: Akurasi dan Kecepatan untuk Lasan Pengukur Tipis
Anda menelusuri "penjual positioner las untuk dijual" dengan mengharapkan jawaban pengelasan busur. Untuk baja tahan karat ukuran tipis, baki baterai, dan rakitan yang peka terhadap panas, pertanyaan yang lebih baik adalah laser. Positioner pengelasan laser memiliki pekerjaan yang lebih sulit daripada yang terlihat: ia harus menahan jahitan setipis wafer dengan rata dan diam sementara balok melaju di sepanjang itu. Panduan ini mencakup apa yang sebenarnya harus dilakukan oleh platform siap laser, trade-off kecepatan-akurasi, dan—sejujurnya—di mana laser adalah pilihan yang salah. Pilih keluarga terlebih dahulu; untuk perbandingan enam keluarga, lihat tabel.
Mengapa Pengelasan Laser Mengubah Pekerjaan Positioner
Pengelasan busur mentolerir goyangan; pengelasan laser tidak. Sinar terfokus dengan titik kecil menuntut jahitan berada pada bidang fokus—datar dan terpusat—untuk keseluruhan lintasan. Positioner menjadi perangkat akurasi, bukan hanya rotatornya. Masukan panas rendah, jadi distorsinya rendah, tetapi hanya jika bagian tersebut dipegang dengan tepat, Karena tidak ada genangan air besar yang bisa memaafkan sambungan yang tidak sejajar. Kecepatan adalah intinya: pada meter per menit, kesalahan pelacakan kecil menjadi las yang terlewat dalam milidetik. Sinarnya cepat; positioner itulah yang membuatnya tetap jujur.
Apa yang Harus Dilakukan oleh Positioner Siap Laser
Pegang Jahitannya Tetap dan Rata
Akurasi laser hidup atau mati pada perlengkapan dan sumbu. Laporan ROBOPTIX menimbulkan akurasi AP dan menimbulkan pengulangan RP per ISO 9283:1998 sesuai beban Anda, suhu, dan kecepatan—karena angka tanpa syarat adalah setengah kebenaran. Untuk pengukur tipis kami memverifikasi dengan pelacak laser sebelum pengiriman; toleransi tanpa bukti terukur adalah klaim brosur.
Bergerak dengan Kecepatan TCP Konstan
Robot dan pengatur posisi servo harus bergerak sebagai satu rantai kinematik balok bertemu dengan lapisan dengan kecepatan dan kebuntuan konstan. Positioner dinyatakan sebagai sumbu eksternal dan dikoordinasikan melalui pengontrol; Sistem Rel Robot Sumbu ke-7 memperluas jangkauan dan Basis Robot / Robot Pedestal mengatur kerangka dasar yang stabil.
Menghilangkan Panas, Hindari Melayang
Kekakuan dan penyimpangan termal adalah spesifikasi tersembunyi. Rangka yang sesuai akan melentur saat dijepit dan merayap saat memanas, berjalan di luar fokus. ROBOPTIX mengukur struktur dan penggerak momen guling, bukan hanya memuat katalog.
Pengorbanan Kecepatan-Akurasi
Pengelasan laser menggoda Anda untuk mengubah laju umpan. Batasannya bukanlah pancarannya—melainkan kemampuan positioner untuk melacak. Pada kecepatan jahitan target v dengan kesalahan positioner berikut e, skala deviasi kebuntuan dengan e; tetap berada di dalam jendela kedalaman fokus atau las akan kehilangan penetrasi. Untuk a 0.5 kedalaman fokus mm, kesalahan berikut di atas sekitar ±0,2 mm pada kecepatan membuat Anda keluar dari spesifikasi. Jadi kami menyatakan kondisi akurasi pada laju umpan sebenarnya, untuk ISO 9283:1998—Tidak pada tes bangku lambat. Kecepatan yang bisa Anda tahan mengalahkan kecepatan yang tidak bisa Anda tahan. Sumbu dengan nilai lebih murah adalah pengelasan yang mahal jika tidak dapat mempertahankan bidang fokus.
Kelompok Positioner yang mana untuk Laser
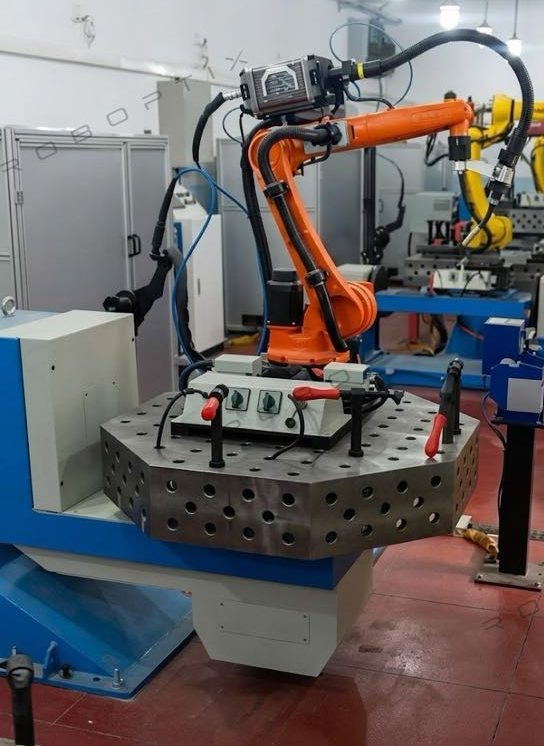
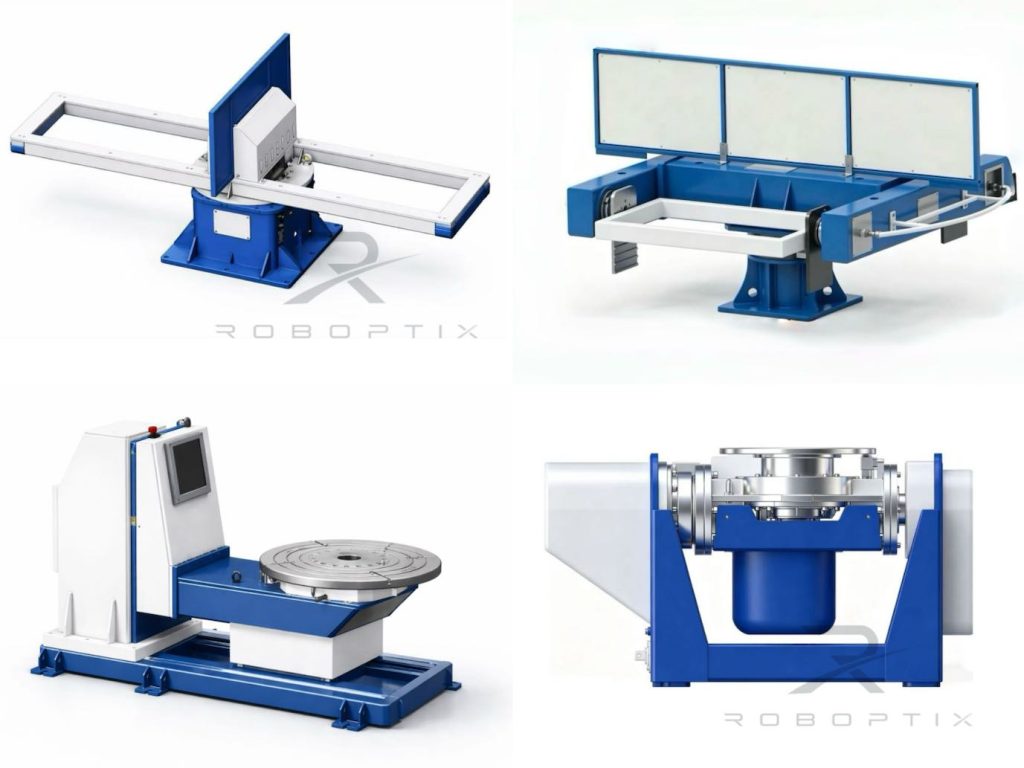
Cocokkan geometri terlebih dahulu. Pelat tipis dan kotak kecil sesuai dengan Positioner Pengelasan Tipe-L; bagian bulat dan rotasi sesuai dengan Single Axis Rotary Positioner; jahitan campuran yang rumit sesuai dengan Horizontal 3-Axis Rotary Positioner; bingkai besar tidak beraturan sesuai dengan Positioner Pengelasan Tipe U; jahitan rotasi panjang sesuai dengan Headstock Tailstock Positioner; pelat berat untuk dimiringkan sesuai dengan Vertical Tilting Positioner. Untuk operasi lepas tangan pada bagian variabel, Sel Pengelasan Robot Tanpa Pemrograman dapat menampilkan dan mengarahkan jahitan; untuk bagian tetap, stasiun kerja turnkey dikirimkan siap untuk dilas—keduanya pada platform siap laser yang sama.
Contoh yang berhasil
Pembuat Penutup Pengukur Tipis (robot + Positioner Pengelasan Tipe-L)
Pengelasan toko 1.0 selungkup tahan karat mm terus menyala melalui sudut dengan busur. Pada sel siap laser—robot dengan Positioner Pengelasan Tipe-L yang dinyatakan sebagai sumbu eksternal—jahitan dibuat rata pada kecepatan TCP konstan dan diverifikasi hingga ±0,15 mm RP per ISO 9283:1998 pada laju umpan sebenarnya. Burn-through turun mendekati nol, dan throughput meningkat karena pancaran sinar berlari dengan kecepatan penuh tanpa berhenti untuk mengoreksi. Penentu posisi, bukan lasernya, adalah peningkatan yang penting.
Laser vs Busur: Dimana Laser Menang
| Faktor | Posisi laser | Pengatur posisi busur |
| Toleransi jahitan | Ketat (bergantung pada fokus) | Lebih pemaaf |
| Masukan panas | Rendah, distorsi rendah | Lebih tinggi |
| Terbaik untuk | Pengukur tipis, sensitif terhadap panas | Tebal, isi-intensif |
| Permintaan posisi | Tinggi (tahan bidang fokus) | Sedang |
Ketika Laser Welding Positioner Bukanlah Jawabannya
Laser tidak universal. Bagian tebal membutuhkan penetrasi yang dalam, sambungan dengan celah lebar, atau bagian yang membutuhkan logam pengisi sering kali lebih pas. Positioner tetap penting, tapi sinarnya bukanlah hambatannya. Audit pemasok mana pun sebelum melakukan tindakan—kunjungan pabrik dan uji lapangan melebihi lembar spesifikasi—dan pertimbangkan total biaya kepemilikan selama lima tahun terhadap stiker tersebut. Bayar untuk laser di tempat yang membayar; pertahankan posisi di mana ia menang.
Kapan TIDAK memilihnya
Jika pekerjaan Anda adalah pelat tebal atau tahan celah, sel busur yang terkoordinasi adalah keputusan yang jujur; untuk satu kali yang unik, program kustom. Platform siap laser menghasilkan biaya yang tipis, tepat, jahitan yang berulang—tidak pada setiap pengelasan.
ROBOPTIX Membangun Platform Siap Laser
Setiap jawaban siap laser ROBOPTIX adalah sebuah perakitan, tidak ada satu SKU pun: Sistem Rel Robot Sumbu ke-7 yang memperluas jangkauan, Pangkalan Robot / Alas Robot yang mendefinisikan rangka dasar yang stabil, dan pengatur posisi servo—Pengatur Posisi Tailstock Headstock, Positioner Pengelasan Tipe-L, Positioner Pengelasan Tipe U, Pemosisian Putar 3 Sumbu Horisontal, Pemosisian Miring Vertikal, atau Posisi Putar Sumbu TunggalR—Dideklarasikan sebagai sumbu eksternal. Untuk operasi lepas tangan, perangkat keras yang sama dikirimkan sebagai Sel Pengelasan Robot Tanpa Pemrograman; untuk bagian tetap, sebagai stasiun kerja turnkey; dan untuk geometri non-standar, melalui program khusus. Platform siap laser memiliki arsitektur terkoordinasi yang sama, dibangun untuk menahan bidang fokus.
Pertanyaan yang Sering Diajukan
Q: Apa yang membuat positioner 'siap laser'?
A: Ini menjaga jahitan tetap rata dan terpusat pada bidang fokus dengan cepat: sumbu servo dengan RP terverifikasi per ISO 9283:1998, gerakan sumbu eksternal yang terkoordinasi dengan robot, dan rangka kaku yang tidak melayang saat memanas.
Q: Bisakah salah satu dari enam keluarga positioner mengambil laser?
A: Ya—cocok dengan geometri: Tipe L untuk pelat tipis dan kotak, Putar Sumbu Tunggal untuk bagian bulat, 3-Sumbu untuk jahitan yang rumit, Tipe U untuk bingkai besar, Headstock Tailstock untuk jahitan rotasi panjang, Kemiringan Vertikal untuk pelat berat.
Q: Mengapa kecepatan menekankan positioner?
A: Pada meter per menit, kesalahan kecil berikut ini membuat jahitan keluar dari kedalaman fokus dalam milidetik; batasnya adalah pelacakan, bukan baloknya. Kami menyatakan akurasi pada laju umpan sebenarnya, bukan tes bangku lambat.
Q: Apakah laser lebih baik daripada busur untuk pengukur tipis?
A: Biasanya—panasnya lebih rendah, lebih sedikit distorsi, throughput yang lebih tinggi pada yang tipis, jahitan yang presisi. Tapi bagiannya tebal, kesenjangan yang lebar, atau kebutuhan pengisi sering kali lebih sesuai.
Q: Kapan saya TIDAK boleh membeli sel siap laser?
A: Untuk pekerjaan pelat tebal atau toleransi celah, sel busur terkoordinasi; untuk sekali saja, program kustom. Audit pemasok terlebih dahulu Dan bandingkan TCO lima tahun.
Q: Apakah ROBOPTIX menyatakan keakuratannya?
A: ROBOPTIX bersertifikasi ISO 9001 dan melaporkan keakuratan positioner menggunakan ISO 9283:1998-metrik yang selaras, dengan verifikasi pelacak laser sebelum pengiriman.
Positioner pengelasan laser adalah perangkat akurasi, bukan hanya rotatornya: itu harus menahan jahitan tipis rata dan terpusat pada bidang fokus dengan cepat, dikoordinasikan sebagai satu rantai kinematik dengan robot. ROBOPTIX bersertifikasi ISO 9001 dan memverifikasi RP per ISO 9283:1998 pada tingkat umpan Anda yang sebenarnya, bukan tes bangku lambat.
Kirimkan kepada kami bagian dan toleransi Anda dan kami akan menentukan platform siap laser
—Sebelum sorotan pesaing Anda hilang
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia. Semua data spesifikasi dalam artikel ini diambil dari H / B / L / Lembar data produk seri U.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
Referensi
[1] Organisasi Internasional untuk Standardisasi. (1998). ISO 9283:1998, Memanipulasi Robot Industri - Kriteria Kinerja dan Metode Uji Terkait.
[2] Taman, J.-H., Kim, S.-H., Bulan, H.-S., & Kim, M.-H. (2019). Pengaruh Gravitasi terhadap Perilaku Molten Pool dan Analisis Struktur Mikro pada Berbagai Posisi Pengelasan pada Pengelasan Busur Logam Gas Berpulsa. Ilmu Terapan, 9(21), 4626.
[3] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Bu, X. (2023). Mekanisme Pengaruh Gravitasi terhadap Perilaku Kolam Las dan Kinerja Manik Las pada Pengelasan Busur Plasma Polaritas Variabel pada Berbagai Posisi Pengelasan. Bahan, 16(19), 6457.
POSTINGAN TERKAIT
Bisakah Anda Mempercayai Lembar Spesifikasi? Cara Memverifikasi Akurasi Positioner Pengelasan dengan Pelacak Laser dan ISO 9283
Bagaimana Pengelasan Laser Robot Memungkinkan Peningkatan Otomotif: Dari Baja Berkekuatan Tinggi hingga Bodi Aluminium
Panduan Lengkap Pemula untuk Robot Positioner: Semua yang Perlu Anda Ketahui
Sel Pengelasan Robot vs Jalur Pengelasan Tradisional: Apa yang Sebenarnya Berubah di Lantai Toko Anda
Cara Memilih Sel Las Robot yang Tepat untuk Toko Anda? Stasiun Tunggal vs. Dua Stasiun (2026 Panduan Lengkap)