Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Reaksi, Kekakuan, dan Penyimpangan Termal: Tiga Spesifikasi Tersembunyi Yang Menentukan Kinerja Welding Positioner
Angka-angka pada brosur adalah angka-angka yang mudah. Angka-angka yang menentukan kualitas las Anda adalah angka-angka yang diabaikan.
Buka apa saja pengatur posisi pengelasan katalog dan Anda akan menemukan nomor meyakinkan yang sama: muatan dalam kilogram, kecepatan putaran maksimum, dan angka pengulangan seperti ±0,05 mm. Ini nyata, berguna, dan hampir selalu diukur dalam kondisi ideal. Apa yang tidak dicetak dalam brosur adalah serangkaian spesifikasi yang benar-benar menentukan apakah lasan Anda mendarat di tempat yang seharusnya — serangan balik, kekakuan torsi, dan penyimpangan termal.
Artikel ini membahas tiga spesifikasi tersembunyi yang memisahkan positioner yang memegang posisinya dari yang sekadar mengklaim. Memahaminya adalah perbedaan antara membeli berdasarkan lembar data dan membeli berdasarkan kinerja — dan untuk pengelasan robotik tersinkronisasi, itulah perbedaan antara jahitan bersih dan bagian yang tergores.
Catatan: Klaim teknis di bawah ini mencerminkan ROBOPTIX praktik desain pengatur posisi servo dan direferensikan silang dengan penelitian tinjauan sejawat mengenai akurasi posisi dan perilaku kolam las yang digerakkan oleh gravitasi (Taman dkk., 2019, Ilmu Terapan; Liu dkk., 2023, Bahan).
1. Kesenjangan Lembar Spesifikasi
Lembar data positioner tipikal mengarah dengan payload, kecepatan, dan nomor pengulangan. Angka-angka tersebut menjawab “seberapa besar, seberapa cepat, seberapa presisinya di laboratorium.” Mereka tidak menjawab “seberapa tepat beban Anda, setelah satu jam pengelasan, ketika sumbu berbalik arah?Di situlah spesifikasi tersembunyi berada.
1.1 Apa yang Ditunjukkan Lembar Data vs. Apa yang Mereka Sembunyikan
- Diterbitkan: Muatan, kecepatan maksimal, pengulangan pada radius referensi, sering diukur tanpa beban dan pada suhu kamar.
- Tersembunyi: Serangan balik di drive train, kekakuan torsi di bawah beban, dan penyimpangan posisi saat servo dan peredam memanas selama shift.
Tak satu pun dari tiga yang tersembunyi muncul di sebagian besar lembar spesifikasi karena masing-masing lebih sulit diukur, kurang bagus untuk dilaporkan, dan sangat bergantung pada bagaimana positioner sebenarnya digunakan. Namun masing-masing secara langsung menyerang satu hal yang disediakan oleh positioner: sebuah pertemuan yang diadakan tepat di tempat yang diharapkan oleh program.
1.2 Titik Buta Pembeli
Kesenjangan lembar spesifikasi tetap ada karena katalog ditulis untuk membandingkan, tidak memenuhi syarat. Spreadsheet pengadaan dapat mengurutkan positioner berdasarkan muatan dan harga; itu tidak dapat dengan mudah diurutkan berdasarkan serangan balik atau kekakuan, karena angka-angka tersebut tidak konsisten, bergantung pada metode, dan terkadang memalukan. Hasilnya adalah pasar di mana pembeda yang paling penting paling sedikit diiklankan. Pembeli yang belajar meminta spesifikasi tersembunyi mendapatkan keuntungan langsung dibandingkan mereka yang memilih spesifikasi yang dicetak — seringkali dengan anggaran yang sama.
2. Reaksi: Gerakan yang Hilang di Drive Train
Serangan balik adalah izinnya, atau “kehilangan gerakan,” antara mengawinkan gigi-gigi pada komponen peredam dan penggerak. Ketika sumbu berbalik arah, outputnya tidak bergerak sampai jarak bebasnya terisi. Encoder pengatur posisi dapat melaporkan sudut yang diperintahkan, tetapi keluaran fisiknya tertinggal karena jumlah serangan baliknya.
2.1 Mengapa Serangan Balik Merusak Las
- Kesalahan pembalikan pada las multipass: Root pass yang dilas searah jarum jam dan cap pass yang dilas berlawanan arah jarum jam dapat mendarat pada posisi sebenarnya yang berbeda jika serangan baliknya signifikan — menghasilkan ketidaksejajaran., tumpukan manik tidak beraturan.
- Gerakan robot tersinkronisasi: Ketika positionernya adalah sumbu eksternal robot, serangan balik menyuntikkan jeda fase ke jalur terkoordinasi. Obor dan benda kerja untuk sesaat tidak sepakat mengenai di mana mereka berada, pelacakan jahitan yang menyakitkan.
- Merayap di bawah pembalikan beban: Bagian berat yang berada di dekat titik perubahan arah dapat melayang saat jarak bebas diambil, menggeser sambungan antar lintasan.
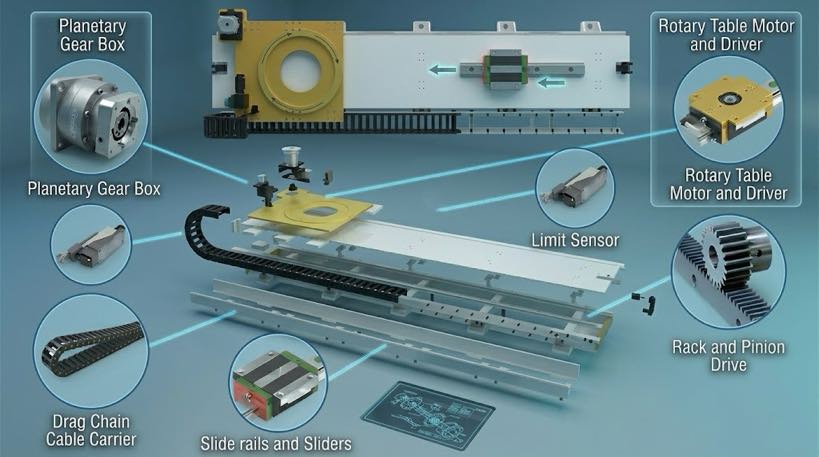
Pengatur posisi servo berkualitas tinggi mengatasi serangan balik melalui peredam planet atau harmonik presisi dengan roda gigi yang sudah dimuat sebelumnya, dan melalui skema kontrol yang mengkompensasi izin yang diketahui. Itu ROBOPTIX seri B penggerak servo memasangkan encoder resolusi tinggi dengan peredam backlash rendah sehingga sudut yang diperintahkan dan sudut sebenarnya tetap selaras melalui perubahan arah — penting ketika bagian yang sama dilas dari berbagai sudut dalam satu pengaturan.
2.2 Mengukur Serangan Balik dalam Praktek
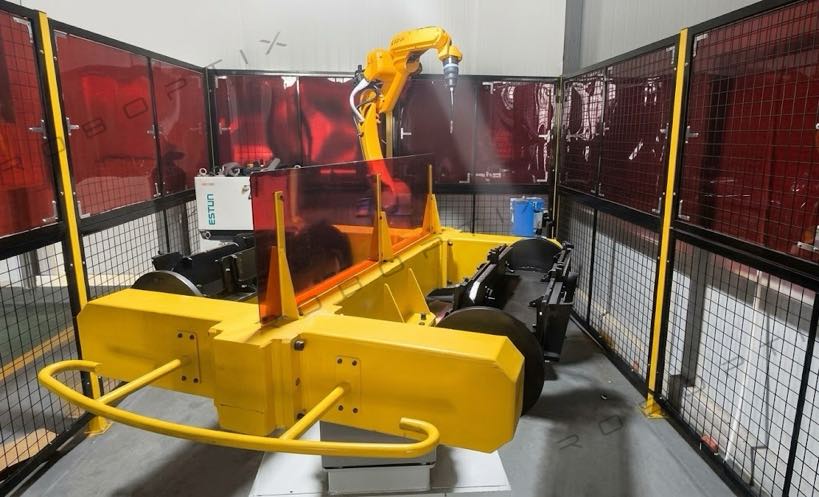
Serangan balik diukur dengan memerintahkan osilasi dua arah kecil dan mengukur pita mati sudut yang gagal diikuti oleh keluaran. Pengatur posisi servo yang dirancang dengan baik akan menunjukkan pita ini dalam rentang detik busur; unit yang diarahkan secara longgar dapat menunjukkan beberapa menit busur — ratusan kali lebih buruk. Untuk referensi, satu menit busur pada a 350 radius mm kira-kira sama 0.10 mm kesalahan posisi linier, cukup untuk salah menempatkan root pass dibandingkan dengan cap pass. Saat mengevaluasi positioner, meminta uji pembalikan daripada memercayai pengulangan judul, karena pengulangan biasanya diukur tanpa perubahan arah dan oleh karena itu menyembunyikan reaksi kesalahan yang ditimbulkan.
3. Kekakuan Torsi: Memegang Beban, Bukan Sekadar Mengangkatnya
Peringkat muatan memberi tahu Anda berapa banyak massa yang dapat diputar oleh pengatur posisi. Kekakuan torsional memberi tahu Anda seberapa besar massa tersebut membelokkan sumbu saat gaya pengelasan, gaya berat, dan inersia bekerja padanya. A 1,000 peringkat kg tidak menjelaskan apa pun tentang apakah a 1,000 kg, balok yang tidak berada di tengah akan memutar poros keluaran sebagian kecil dari derajat di bawah beban.
3.1 Kekakuan vs. Muatan
Dua pengatur posisi dengan peringkat muatan yang sama dapat memiliki kekakuan torsi yang sangat berbeda. Yang kaku, lengan momen pendek dan peredam kaku menahan bagian tersebut agar stabil; yang fleksibel memungkinkan rotasi mikro yang mungkin tidak sepenuhnya diperbaiki oleh encoder secara real time. Di bawah beban dinamis pengelasan robotik — terutama dengan obor yang mendorong sambungan — kelenturan tersebut muncul sebagai pengembaraan jahitan dan penetrasi yang tidak konsisten..
Wawasan desain: kekakuan paling penting bagi perusahaan besar, di luar pusat, atau beban kantilever. Balok panjang dipasang di salah satu ujungnya (penopang) menekankan kekakuan torsi jauh lebih besar dibandingkan massa yang sama yang berpusat di antara stok kepala dan ekor.
3.2 Kekakuan dan Penalti Kantilever
Hubungan antara massa dan kekakuan tidak linier. Beban yang berpusat di antara stok kepala dan ekor ditopang pada kedua ujungnya dan menghasilkan permintaan torsional yang relatif kecil. Massa yang sama dipasang pada salah satu ujung pengatur posisi sumbu tunggal menjadi kantilever, mengalikan torsi pada poros keluaran dengan lengan tuas penuh. Inilah sebabnya mengapa presisi positioner yang dapat digunakan sering kali turun tajam ketika pusat gravitasi bagian menjauh dari sumbu rotasi.. Oleh karena itu, menentukan positioner hanya berdasarkan muatan total dapat menutupi kekurangan kekakuan yang hanya muncul pada muatan aktual Anda, geometri off-center — alasan lain untuk menguji pada beban terukur di luar pusat daripada mempercayai nomor katalog.
4. Penyimpangan Termal: Positioner Yang Bergerak Saat Duduk Diam
Motor servo dan reduksi menghasilkan panas selama pengoperasian terus menerus. Saat komponen memanas, mereka berkembang secara mikroskopis, dan ekspansi menggeser nol mekanis. Encoder masih melaporkan sudut yang diperintahkan, tetapi referensi fisiknya telah merayap. Ini adalah penyimpangan termal - lambat, kesalahan yang bergantung pada beban dan waktu yang tidak dapat ditangkap oleh uji pengulangan satu titik.
4.1 Dimana Melayang Paling Menyakitkan
- Jahitan tunggal yang panjang: Cangkang bejana tekan yang dilas dalam satu putaran terus menerus dapat melayang secara terukur dari awal hingga akhir jika penggerak memanas selama lintasan..
- Produksi multi-shift: Positioner yang bekerja panas pada shift kedua mungkin memiliki angka nol yang berbeda dari yang pertama, menurunkan konsistensi sepanjang hari.
- Pekerjaan dengan toleransi yang ketat: Untuk bagian dengan info posisi dekat, bahkan penyimpangan seperseratus milimeter pun melanggar spesifikasi.
Mitigasi adalah rekayasa, bukan sihir: bahan peredam yang stabil terhadap panas, pendinginan paksa atau kontrol kompensasi suhu, dan rutinitas pemanasan yang memungkinkan sumbu mencapai keseimbangan termal sebelum pengelasan kritis. ROBOPTIX pengatur posisi menggabungkan strategi kontrol yang sadar suhu sehingga penyimpangan dapat diprediksi dan dikoreksi daripada ditemukan dalam pengelasan.
4.2 Mengukur Drift di Bangku
Penyimpangan termal diukur dengan mencatat posisi sebenarnya dari tanda referensi selama 30–60 menit rotasi terus menerus pada beban terukur, kemudian mencatat pergeseran kumulatif dari cold start. Positioner dengan manajemen termal yang buruk mungkin melayang beberapa ratus milimeter — atau lebih — dalam satu lintasan panjang; seseorang dengan kompensasi memegang posisi awal dan akhir yang pada dasarnya sama. Karena kesalahan ini bertambah seiring siklus kerja, ini paling berbahaya pada aplikasi positioner yang dibeli: panjang, tanpa gangguan, las tugas tinggi. Oleh karena itu, data penyimpangan pemanasan dari vendor merupakan prediktor akurasi dunia nyata yang jauh lebih baik daripada angka pengulangan titik tunggal yang diambil pada suhu sekitar..
5. Mengapa Spesifikasi Tersembunyi Menentukan Kualitas Las
Sambungan ke kualitas las bersifat langsung. Seperti yang ditunjukkan oleh catatan peer-review, hasil pengelasan sangat bergantung pada menjaga sambungan dalam orientasi optimal: Taman dkk. (2019) penetrasi terukur 1.8 mm dalam posisi datar versus 0.8 mm pada P-GMAW vertikal ke bawah dengan masukan panas yang sesuai, dan Liu dkk. (2023) menemukan a 23.8% ukuran butir pusat las yang lebih besar pada las busur plasma datar dibandingkan vertikal. Seorang pengatur posisi mendapatkan penghasilannya dengan menjaga setiap sambungan tetap rata (1G). Jika serangan balik, kekakuan rendah, atau penyimpangan termal membiarkan bagian tersebut menjauh dari sudut tersebut — bahkan hanya sepersekian derajat — keunggulan kualitas yang dihasilkan positioner secara diam-diam akan menguap.
Dengan kata lain, pengulangan yang dipublikasikan adalah janji tentang perangkat yang terisolasi. Reaksi, kekakuan, dan penyimpangan termal adalah tiga cara untuk mengingkari janji di toko Anda, di bawah beban Anda, pada jadwal Anda.
6. Bagaimana Mengevaluasi Presisi Nyata
Karena spek tersembunyinya jarang tercetak, pembeli harus menguji atau bertanya. Metode evaluasi praktis:
- Dimuat vs. pengulangan yang dibongkar: Pengulangan permintaan diukur pada muatan terukur dan di luar pusat, tidak hanya pada radius referensi yang dibongkar.
- Kemunduran (reaksi) tes: Perintahkan osilasi kecil pada perubahan arah dan ukur pita mati yang gagal diikuti oleh keluaran - itulah reaksi balik Anda.
- Tes drift pemanasan: Catat posisi sebenarnya selama 30–60 menit rotasi terus menerus dan catat seberapa jauh angka nol bergerak seiring unit memanas.
- Pemeriksaan kekakuan: Terapkan beban di luar pusat yang diketahui dan ukur defleksi sudut; membagi torsi dengan defleksi untuk mendapatkan kekakuan torsi.
Pemasok yang dapat menghasilkan hasil pengujian ini – atau yang merancangnya secara eksplisit – bernilai lebih dari pemasok yang hanya menyebutkan nomor pengulangan katalog.. Mintalah data bangku cadangan; jika tidak ada, spesifikasi tersembunyi juga tidak diketahui oleh vendor.
7. Saat Spesifikasi Tersembunyi Paling Penting
Menuntut kejujuran: tidak setiap aplikasi memerlukan presisi sub-arc-detik. Spesifikasi tersembunyi sangat menentukan kapan:
- Positioner adalah sumbu eksternal robot yang memerlukan sinkronisasi, gerakan fase terkunci
- Bagiannya besar, di luar pusat, atau kantilever (beban yang didominasi kekakuan)
- Lasannya panjang, kontinu, atau berlari melintasi beberapa shift (didominasi drift)
- Pekerjaan ini memiliki toleransi posisi atau inspeksi kode yang ketat
Untuk sesekali memposisikan cahaya, bagian terpusat dengan toleransi sedang, positioner dasar sudah cukup memadai — spesifikasi tersembunyi hanya memiliki lebih sedikit ruang untuk menimbulkan bahaya. Intinya adalah mencocokkan ketelitian spesifikasi dengan pekerjaan, untuk tidak membeli berlebihan atau membeli terlalu sedikit secara membabi buta.
Pertanyaan yang Sering Diajukan
Q: Apa itu serangan balik pada positioner pengelasan?
A: Backlash adalah hilangnya gerakan pada drive train — jarak antar gigi gigi. Pada pembalikan arah, keluarannya tertinggal dari sudut yang diperintahkan hingga jarak tersebut terisi. Hal ini menyebabkan misalignment pada pengelasan multi-pass dan sinkronisasi.
Q: Apakah peringkat muatan memberi tahu saya tentang kekakuan?
A: TIDAK. Payload adalah seberapa besar massa yang dapat diputar oleh sumbu; kekakuan puntir adalah seberapa besar massa membelokkannya di bawah beban. Dua positioner dengan muatan yang sama dapat memiliki kekakuan yang sangat berbeda, terutama dengan bagian yang tidak berada di tengah atau kantilever.
Q: Bisakah penyimpangan termal diperbaiki?
A: Ya, melalui rekayasa: bahan yang stabil secara termal, pendinginan, rutinitas pemanasan, dan kontrol kompensasi suhu yang memprediksi dan mengoreksi penyimpangan. Kuncinya adalah pemasok merancangnya dan bukan mengabaikannya.
Q: Bagaimana cara memeriksa keakuratan positioner yang sebenarnya sebelum membeli?
A: Meminta pengulangan yang dimuat pada muatan yang dinilai di luar pusat, sebuah pembalikan (reaksi) tes, dan tes drift pemanasan selama 30–60 menit. Vendor yang dapat menunjukkan data cadangan untuk hal ini jauh lebih dapat dipercaya daripada vendor yang hanya mengutip keterulangan katalog.
Spesifikasi yang menjual positioner las jarang merupakan spesifikasi yang menentukan kinerjanya. Muatan, kecepatan, dan angka keterulangan laboratorium diperlukan tetapi tidak cukup; reaksi, kekakuan torsi, dan penyimpangan termal adalah variabel tersembunyi yang menentukan apakah bagian tersebut benar-benar berada di tempat yang diyakini oleh program. Abaikan hal tersebut dan Anda akan mewarisi kesalahan yang hanya muncul di bagian pengelasan — lintasan yang tidak sejajar, jahitan mengembara, dan melayang melintasi shift yang panjang.
Untuk presisi tinggi, disinkronkan, atau pengelasan siklus panjang, mengevaluasi ketiga spesifikasi tersembunyi ini tidak dapat dinegosiasikan. Mintalah data pengujian yang dimuat dan dihangatkan, memahami beban Anda yang didominasi kekakuan, dan pilih pemasok yang tekniknya secara eksplisit mengatasi reaksi balik, kekakuan, dan penyimpangan termal. Pengatur posisi servo ROBOPTIX dibuat berdasarkan peredam serangan balik rendah, struktur kaku, dan kontrol yang memperhatikan suhu sehingga pengulangan yang dipublikasikan dapat dipertahankan dalam kondisi bengkel yang sebenarnya — tidak hanya di bangku cadangan.
Membeli lebih dari sekedar brosur?
Kontak ROBOPTIX untuk tinjauan spesifikasi positioner terhadap beban Anda yang sebenarnya, siklus tugas, dan persyaratan toleransi.
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia. Semua data spesifikasi dalam artikel ini diambil dari H / B / L / Lembar data produk seri U.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
- ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
- GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
- EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
- Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
Terakhir diperbarui: Juni 2026
Referensi
[1] Taman, J.-H., Kim, S.-H., Bulan, H.-S., & Kim, M.-H. (2019). Pengaruh Gravitasi terhadap Perilaku Molten Pool dan Analisis Struktur Mikro pada Berbagai Posisi Pengelasan pada Pengelasan Busur Logam Gas Berpulsa.Ilmu Terapan, 9(21), 4626. https://doi.org/10.3390/app9214626
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Bu, X. (2023). Mekanisme Pengaruh Gravitasi terhadap Perilaku Kolam Las dan Kinerja Manik Las dalam Pengelasan Busur Plasma Polaritas Variabel pada Posisi Pengelasan Berbeda.Bahan, 16(19), 6457. https://doi.org/10.3390/ma16196457
POSTINGAN TERKAIT

5 Pertanyaan untuk Ditanyakan Sebelum Membeli Sel Las Robot untuk Baja Struktural
Tren Masa Depan Robot Sumbu 7 Robot di Pabrik Cerdas & Integrasi Cobot (2026-2030)
Pemrograman Gerak Terkoordinasi: Membuat Robot dan Positioner Anda Bergerak sebagai Satu Rantai Kinematik

Pemosisian Pengelasan Laser: Akurasi dan Kecepatan untuk Lasan Pengukur Tipis

Instalasi & Panduan Perawatan untuk Sistem Pengelasan Laser Robot: Peta Jalan Praktis