


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser


Pusat Pengetahuan
Pemosisian Pengelasan Laser: Akurasi dan Kecepatan untuk Lasan Pengukur Tipis
Anda menelusuri "penjual positioner las untuk dijual" dengan mengharapkan jawaban pengelasan busur. Untuk baja tahan karat ukuran tipis, baki baterai, dan rakitan yang peka terhadap panas, pertanyaan yang lebih baik adalah laser. Positioner pengelasan laser memiliki pekerjaan yang lebih sulit daripada…
Daftar Periksa Pembelian Positioner Pengelasan: 6 Masukan untuk RFQ yang Akurat
Anda mengetik “welding positioner untuk dijual” ke dalam kotak pencarian. Bagian tersulitnya bukanlah menemukan mesin—tetapi mengubah pencarian tersebut menjadi penawaran harga yang dapat Anda percayai. RFQ yang menghilangkan…
Stasiun Kerja Pengelasan Turnkey: Dari Menggambar hingga Sel Siap Produksi
Anda menelusuri "pengatur posisi pengelasan untuk dijual" dan sekarang menghadapi tantangan kedua, pertanyaan yang lebih berat: siapa yang membuatnya benar-benar dilas? Sel las turnkey menghilangkan beban tersebut—sel tersebut sudah siap digunakan, diprogram, dan divalidasi, bukan sebagai…
Sel Pengelasan Robot Tanpa Pemrograman: Dipandu Visi, Tidak Ada Liontin Ajarkan
Anda menelusuri "penjual positioner las" dan menemukan mesin. Namun penghambat sebenarnya di sebagian besar toko bukanlah perangkat kerasnya—melainkan pemrogram robot yang tidak Anda miliki. Robot Tanpa Pemrograman…
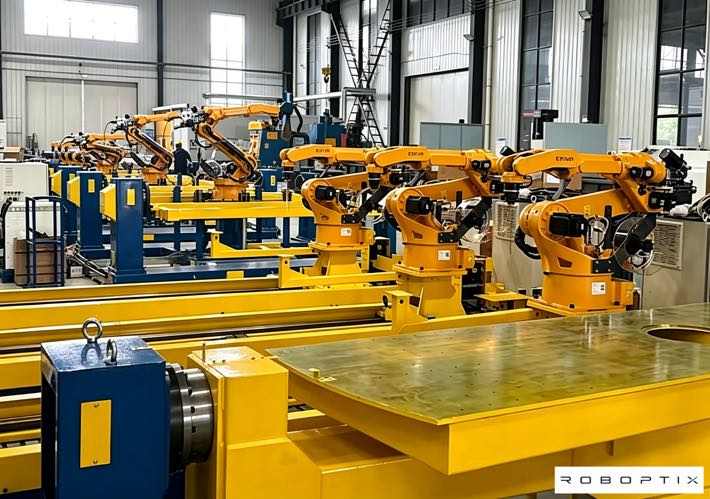
Jenis Pengelasan Positioner Dibandingkan: Stok kepala, Tipe-L, Tipe-U, 3-Sumbu & Lagi
Anda mengetik “welding positioner untuk dijual” di bilah pencarian dan sekarang menghadapi dinding katalog. Sebelum Anda membandingkan harga, bandingkan keluarga mesin—karena keluarga yang salah mengecewakan Anda…
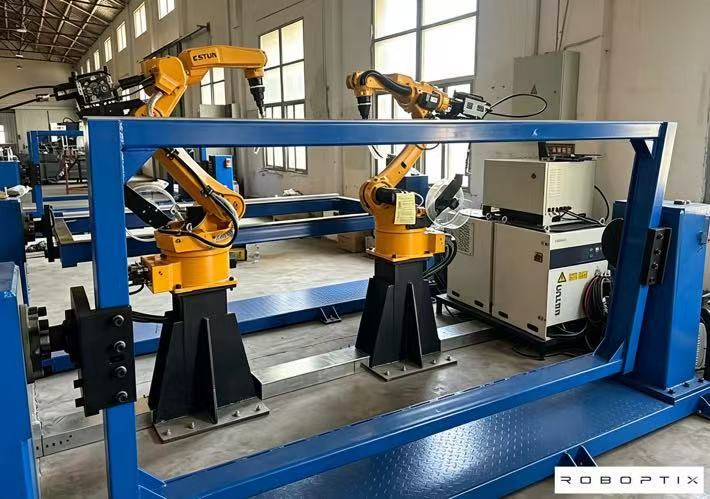
Sel Pengelasan Terkoordinasi: Positioner dan Robot sebagai Satu Rantai Kinematik
Ketik “welding positioner untuk dijual” dan Anda akan menemukan banyak mesin mandiri. Tapi saat robot memasuki sel, pertanyaannya beralih dari “positioner yang mana” menjadi “bagaimana positionernya…
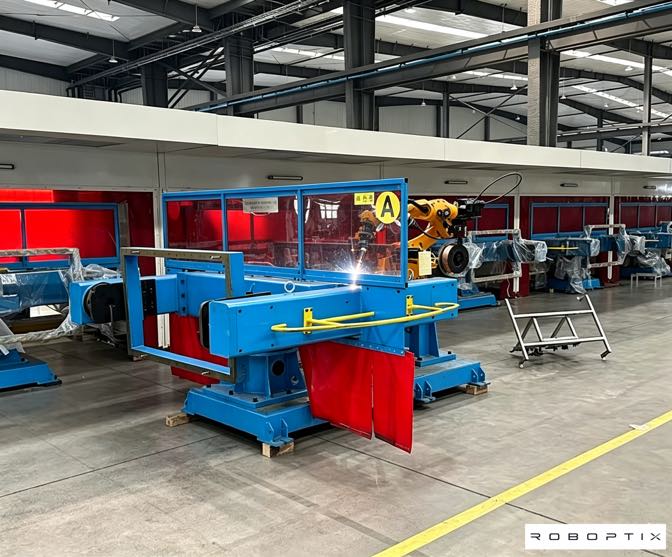
Dijual Positioner Pengelasan: Cara Memilih Tipe yang Tepat untuk Bagian Anda (Stok bagian depan, Tipe-L, Tipe-U, Horisontal 3 Sumbu, Putar Sumbu Tunggal, Kemiringan Vertikal)
Ketik “welding positioner untuk dijual” dan Anda mendapatkan ratusan listingan—Headstock Tailstock Positioner, Positioner Pengelasan Tipe-L, Positioner Pengelasan Tipe U, Pemosisian Putar 3 Sumbu Horisontal, Pemosisian Putar Sumbu Tunggal, dan Vertical Tilting Positioner—paling banyak dijelaskan…
TCO Lima Tahun untuk Welding Positioner: Menghitung Biaya Tersembunyi yang Lupa Kutipan
Pengembalian investasi memberi tahu Anda kapan positioner pengelasan membayar sendiri. Total biaya kepemilikan memberi tahu Anda berapa sebenarnya biaya untuk memilikinya selama lima tahun—dan kedua angka tersebut secara rutin…
Audit Pra-Pembelian: Daftar Periksa Kunjungan Pabrik dan Protokol Uji Bench untuk Pembeli Welding Positioner
Membeli positioner pengelasan itu mudah. Membeli positioner pengelasan yang tepat dari pemasok yang dapat Anda percayai tidaklah benar. Sebagian besar keputusan pengadaan bergantung pada perbandingan lembar spesifikasi—muatan, pengulangan, harga—dibuat di atas meja…
Bulat vs Persegi Panjang vs Tidak Beraturan: Mencocokkan Konfigurasi Welding Positioner dengan Geometri Benda Kerja
Sebagian besar pembeli menentukan positioner pengelasan berdasarkan industri: “Saya melakukan bejana tekan,” atau “Saya menggunakan baja struktural.” Industri adalah petunjuk awal yang berguna, bukan aturan seleksi. Penggerak sebenarnya dari pengelasan…
Bisakah Anda Mempercayai Lembar Spesifikasi? Cara Memverifikasi Akurasi Positioner Pengelasan dengan Pelacak Laser dan ISO 9283
Setiap katalog positioner pengelasan mengarah dengan nomor pengulangan: ±0,03mm, ±0,05mm, kadang-kadang ±0,01 mm untuk unit servo kelas atas. Untuk pembeli internasional yang membandingkan harga antar pemasok dan benua, angka itu…
Pemrograman Gerak Terkoordinasi: Membuat Robot dan Positioner Anda Bergerak sebagai Satu Rantai Kinematik
Sebagian besar pabrik membeli robot dan positioner sebagai dua mesin. Mereka menyatukannya, menjalankan program robotnya, dan memicu positioner dengan output digital di antara lintasan. Hasilnya “berhasil”—sampai…