


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Bisakah Anda Mempercayai Lembar Spesifikasi? Cara Memverifikasi Akurasi Positioner Pengelasan dengan Pelacak Laser dan ISO 9283
Setiap posisi pengelasanr katalog mengarah dengan nomor pengulangan: ±0,03mm, ±0,05mm, kadang-kadang ±0,01 mm untuk unit servo kelas atas. Untuk pembeli internasional yang membandingkan harga antar pemasok dan benua, angka itu menjadi papan skor—lebih rendah terlihat lebih baik, dan keputusan pembelian sering kali mengikutinya. Kebenaran tidak menyenangkan yang disembunyikan oleh lembar spesifikasi adalah bahwa nomor tersebut diperoleh di laboratorium, dalam kondisi yang sempit, pabrik Anda tidak akan pernah bisa bereproduksi. Percayai secara membabi buta dan Anda akan menemukannya, minggu setelah instalasi dan commissioning, bahwa positioner pengelasan yang "diuji sempurna" tidak dapat menahan bagian Anda sesuai ekspektasi robot. Biaya penemuan itu bukan sekedar pengerjaan ulang; itu adalah garis yang terhenti, kiriman yang terlewat, dan kredibilitas terpukul oleh pelanggan Anda sendiri.
Artikel ini menjelaskan cara memverifikasi pengatur posisi pengelasan akurasi seperti yang seharusnya dilakukan oleh pembeli atau insinyur profesional: dengan pelacak laser, menentang ISO 9283 kerangka, dan dengan jelas melihat kesenjangan antara inspeksi pabrik dan penerimaan lapangan. Kami membahas nomor judul untuk mengetahui artinya, bagaimana hal itu—dan tidak—diukur, dan bagaimana menuliskan persyaratan verifikasi ke dalam pesanan pembelian Anda sehingga klaim menjadi kontrak, bukan sebuah harapan. Tujuannya bukan untuk tidak mempercayai setiap pemasok; itu adalah mengganti kepercayaan dengan pengukuran.
Catatan: Itu pengatur posisi pengelasan metodologi verifikasi di sini mencerminkan ROBOPTIX praktik penerimaan di seluruh sel yang digerakkan oleh servo dan selaras dengan ISO 9283:1998 (Memanipulasi robot industri—Kriteria kinerja dan metode pengujian terkait).
Keterkaitan kualitas las direferensikan silang dengan penelitian perilaku kelompok yang bergantung pada posisi dan ditinjau oleh rekan sejawat (Taman dkk., 2019; Liu dkk., 2023).
1. Janji Lembar Spesifikasi
Pengulangan adalah angka yang paling banyak dikutip dan paling sedikit dipahami pada a pengatur posisi pengelasan lembar data. Kedengarannya seperti sebuah jaminan: “Sumbu ini akan kembali ke tempat yang sama dalam jarak ±0,03 mm, setiap saat.” Di tempat yang sempit, secara harafiah memang benar—di pabrik pemasok, pada suhu tunggal yang terkontrol, tanpa beban pada pelat muka, bergerak perlahan antar pengukuran. Permasalahannya bukanlah bahwa klaim tersebut salah. Klaim tersebut merupakan satu titik ujian, diperoleh dalam kondisi ideal, didandani sebagai janji umum tentang lantai produksi Anda. Pembeli internasional yang membandingkan dua harga sering kali terpaku pada satu digit ini dan mengabaikan kondisi yang melekat padanya—dan kondisi itulah yang menentukan hidup atau matinya kinerja sebenarnya..
Pertimbangkan nomor apa yang bersaing dalam pikiran Anda. Pemasok yang mengutip ±0,03 mm terlihat “lebih baik” dibandingkan pemasok yang mengutip ±0,05 mm, jadi mereka memenangkan perbandingan—bahkan jika yang pertama diukur 20 °C dibongkar dan yang kedua diukur pada suhu dengan bagian sebenarnya terpasang. Lembar spesifikasi tidak membahas konteks itu. Tugas Anda sebagai pembeli adalah membuat konteksnya eksplisit sebelum Anda menandatangani, karena konteksnya adalah perbedaan antara angka yang bisa Anda las dan angka yang tidak bisa Anda las.
2. Apa yang Sebenarnya Diukur dari Angka tersebut (dan Apa yang Tidak)
Sebelum Anda dapat memverifikasi a pengatur posisi pengelasan, Anda harus tahu apa yang dijelaskan dan tidak dijelaskan oleh nomor judulnya. Dua kata yang paling sering membingungkan adalah keterulangan dan akurasi, dan kebingungan itu mahal.
2.1 Pengulangan vs Akurasi
- Pengulangan: Seberapa erat sumbu kembali ke pose yang diperintahkan sama selama beberapa siklus berulang. Ini adalah pernyataan tentang konsistensi, bukan kebenaran. Suatu sumbu dapat diulang dengan indah namun tetap saja salah secara sistematis.
- Ketepatan: Seberapa dekat pose yang dicapai dengan pose yang diperintahkan. Suatu sumbu dapat diulang dengan sempurna namun diimbangi dari kebenarannya 0.5 mm—dapat diulang-benar, akurat-salah. Offset konstan tersebut biasanya dapat diperbaiki dengan kalibrasi bingkai; yang bukan merupakan cacat pada perangkat kerasnya.
Berikut adalah gambar yang dikerjakan. Misalkan sumbu kemiringan diperintahkan ke 45° dan, lebih dari sepuluh pengulangan, mendarat pada suhu 45.00°, 45.01°, 44.99°, 45.00°… sebaran kira-kira ±0,02 mm pada radius pengukuran. Itu adalah kemampuan pengulangan yang luar biasa. Namun anggaplah rata-ratanya sebenarnya adalah 44,6°—secara konsisten selalu turun 0,4°. Itu adalah akurasi yang buruk. Untuk pengelasan, pengulangan paling penting untuk konsistensi sehari-hari; akurasi penting saat Anda mengajarkan program dalam bingkai robot atau mengharapkan dua sel membuat bagian yang identik. Lembar spesifikasi mengutip pengulangan karena suatu alasan: itu adalah angka yang bagus, dan tidak disebutkan apa pun tentang offset.
2.2 Pengulangan Apa yang TIDAK Ditangkap
Hal yang sama pentingnya adalah apa yang diabaikan oleh pengulangan judul. Biasanya tidak termasuk beban (sumbunya kosong selama pengujian), keadaan termal (awal yang dingin, tidak setelah jam operasional), gerak dinamis (merayap lambat, bukan percepatan produksi), dan kontribusi serangan balik dan deformasi elastis pada rantai penggerak—spesifikasi tersembunyi darinya Reaksi, Kekakuan & Penyimpangan Termal: Spesifikasi Positioner Pengelasan Tersembunyi. Positioner pengelasan yang berulang dengan indah pada saat kosong 20 °C masih bisa melayang di bawah suhu panas, berat, bagian bersepeda cepat. Pengulangan diperlukan tetapi jauh dari cukup; memperlakukannya sebagai salah satu masukan untuk penilaian yang lebih besar, tidak pernah seluruh penghakiman.
3. ISO 9283: Standar yang Harus Mengatur Klaim
ISO 9283:1998 mendefinisikan bagaimana kinerja memanipulasi robot industri—dan, dengan perluasan langsung, pengatur posisi berputar dan miring—harus diukur. Ini adalah tolok ukur yang diakui secara internasional, yang menjadikannya titik referensi yang tepat ketika pemasok dari berbagai negara mengutip nomor yang berbeda. Standar ini menetapkan serangkaian karakteristik kinerja: akurasi pose (AP), pengulangan pose (Rp), akurasi jalur (PADA), pengulangan jalur (RT), penyimpangan akurasi pose selama operasi konstan, melampaui, penyelesaian (stabilisasi) waktu, dan kepatuhan statis. Untuk pengatur posisi pengelasan, dua yang paling penting adalah pengulangan pose RP dan, ketika sumbu bergerak selama pengelasan (seperti pada gerak terkoordinasi), pengulangan jalur RT.
Yang tak kalah penting adalah bagaimana ISO 9283 mengatakan untuk mengukur. Ini mengatur serangkaian pose tes tertentu yang didistribusikan melalui amplop kerja, sejumlah pengulangan tertentu pada masing-masingnya, dan perlakuan statistik—biasanya penyebaran berada dalam pita ±2σ atau ±3σ. Klaim keterulangan yang tidak menyatakan standar yang mana, yang berpose, pengulangan yang mana, suhu berapa, dan pita kepercayaan mana yang digunakannya, berbicara secara profesional, opini, bukan pengukuran. Semakin kecil pita σ, semakin ketat klaimnya—dan kira-kira ±3σ 50% lebih lebar dari ±2σ untuk data yang sama, jadi keduanya tidak bisa dipertukarkan.
3.1 Melihat Angka dengan Baik
Bayangkan seorang pemasok melaporkan “pengulangan ±0,05 mm” tanpa detail lainnya. Minta ISO-nya 9283 laporkan dan Anda mungkin menemukannya: berpose pada 0°, 45°, 90°, 135°, 180° kemiringan, masing-masing sepuluh pengulangan, pada 20 °C dibongkar, dilaporkan pada ±2σ. Itu adalah hal yang sah, jika optimis, nomor. Sekarang mintalah jaringan yang sama dengan bagian produksi 1,5 ton terpasang dan sel di 30 °C setelah dua jam berjalan. Sumbu yang sama mungkin melaporkan ±0,12 mm. Keduanya “benar”—hanyalah ujian yang berbeda. Laporannya, bukan judulnya, adalah apa yang Anda beli, dan laporan tersebut merupakan tempat perbandingan nyata antar pemasok akhirnya menjadi adil.
4. Verifikasi Pelacak Laser: Bagaimana Sebenarnya Mengukurnya
Pelacak laser adalah perangkat pengukur koordinat portabel yang dibuat dengan sinar laser yang dikontrol dengan ketat. Ini menembakkan sinar ke retroreflektor yang dipasang secara bola (SMR)—cermin kecil yang dipasang pada bola—dan menentukan posisi 3D target dari sudut yang diukur dan jarak absolut ke target (interferometer untuk jarak tambahan, pengukur jarak absolut untuk kunci awal). Pasang SMR pada pelat muka atau chuck positioner pengelasan, memerintahkan sumbu melalui serangkaian sudut, dan pelacak mencatat ke mana target sebenarnya pergi di luar angkasa. Anda sekarang mengukur positioner pengelasan seperti yang dirasakan robot Anda—dalam koordinat sebenarnya, dengan geometri nyata—dan bukan sebagai angka pada laporan acuan.
Trik yang menjadikannya kuat adalah amplifikasi geometris. Kesalahan sudut yang kecil pada sumbu menjadi kesalahan linier yang besar pada ujung target offset. Jika SMR Anda duduk 500 mm dari pusat rotasi dan sumbunya melenceng 0,05°, targetnya bergerak 0.44 mm—kira-kira sembilan kali lebih mudah diselesaikan oleh pelacak dibandingkan kesalahan sudut itu sendiri. Pasang target sejauh mungkin pada pelat muka dan kesalahan sudut kecil pengatur posisi pengelasan dapat diukur dengan nyaman. Inilah sebabnya mengapa pelacak laser, bukan indikator dial, adalah alat yang tepat untuk memverifikasi positioner presisi, dan mengapa pengukuran tersebut cepat dan dapat dipertahankan dalam suatu perselisihan.
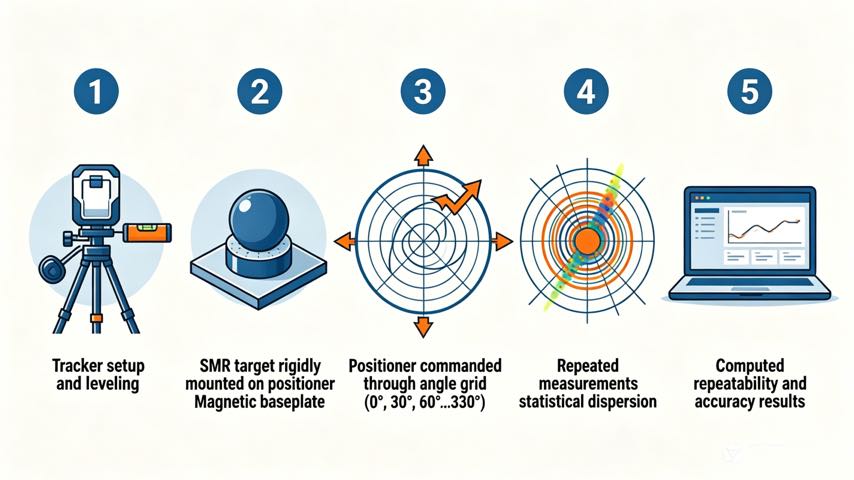
4.1 Prosedur Pelacak Laser Praktis
- 1. Pengaturan dan level: Tempatkan pelacak sehingga memiliki garis pandang yang jelas pada seluruh putaran penuh atau busur kemiringan; ratakan positioner pengelasan dan biarkan stabil secara termal—setidaknya 30 menit setelah penyalaan, karena siklus pertama berjalan dingin dan frame masih menetap. Catat suhu lingkungan dan permukaan pengatur posisi.
- 2. Pasang target dengan kuat: Pasang SMR ke pelat muka pada posisi yang diketahui, sebaiknya radius besar. Kekakuan itu penting: setiap pergerakan target relatif terhadap pelat muka diukur sebagai kesalahan positioner dan merusak hasilnya. Gunakan sarang yang bersifat magnetis atau terikat, tidak pernah menjadi target genggam.
- 3. Perintahkan kotak pose: Gerakkan sumbu melalui serangkaian sudut perintah yang representatif—untuk sumbu putar, 0°, 30°, 60°…330°; untuk sumbu kemiringan, sapuan serupa di seluruh rentang kerjanya. Di setiap pose, mengambil banyak (idealnya sepuluh) pengukuran berulang dengan sumbu diperintahkan ulang setiap kali, jadi Anda menangkap pengulangan, tidak ada satu pun bacaan yang beruntung.
- 4. Hitung pengulangan (Rp): Untuk setiap sudut yang diperintahkan, ambil sebaran pembacaan berulang dan laporkan sebaran maksimum dan ISO 9283 angka RP (radius ±2σ atau ±3σ). Ini milikmu yang sebenarnya, pengulangan positioner pengelasan yang terverifikasi di lapangan.
- 5. Akurasi perhitungan (AP) dan ubah menjadi sudut: Bandingkan rata-rata posisi yang dicapai pada setiap pose dengan posisi yang diperintahkan; deviasi maksimum adalah akurasi pose. Ubah kembali deviasi linier pada radius target yang diketahui menjadi kesalahan sudut sehingga Anda dapat membandingkannya langsung dengan spesifikasi sudut pemasok. Dokumentasikan suhu dan beban pada setiap langkah.
4.2 Dari Deviasi Linier hingga Kesalahan Sudut
Misalkan pada kemiringan 90° yang diperintahkan, SMR Anda di a 400 radius mm mendarat 0.30 mm di bawah posisi yang diperintahkan, berarti lebih dari sepuluh kali dibaca. Kesalahan sudut kira-kira arctan(0.30 / 400) ≈ 0,043°. Jika pengatur posisi pengelasan disebutkan pada akurasi kemiringan ±0,03°, Anda sekarang telah mengonfirmasi secara independen bahwa itu sedikit di luar spesifikasi—atau, jika bagian itu sudah terpasang dan hangat, Anda telah menghitung dengan tepat berapa biaya yang harus Anda keluarkan untuk kondisi lapangan. Apa pun pilihannya, Anda bernegosiasi dari pengukuran, bukan iman, dan Anda dapat memutuskan apakah kesenjangan itu penting bagi toleransi pengelasan Anda.
5. Kesenjangan Pabrik-vs-Lapangan
Nomor yang Anda verifikasi di meja pemasok bukanlah nomor yang akan Anda dapatkan di lantai Anda. Tabel di bawah menyebutkan dimensi celah tersebut dan, yang terpenting, apa yang harus dilakukan terhadap masing-masingnya.
| Dimensi | Tes pabrik | Realitas lapangan | Mitigasi |
| Suhu | Terkendali 20 °C | Ayunan toko 15–35 °C; pertumbuhan termal menggeser kerangka kerja | Pemanasan sebelum kualifikasi; ukur ulang pada suhu operasi |
| Memuat | Massa uji yang dibongkar atau ringan | Berat bagian nyata menyebabkan kendur dan serangan balik (P04, P05) | Verifikasi dengan bagian sebenarnya atau massa yang representatif |
| Kecepatan | Lambat, pengindeksan lembut | Akselerasi produksi meningkatkan kesalahan dinamis | Uji pada atau mendekati kecepatan siklus produksi |
| Kabel / selang | Rapi, didukung dengan baik | Tarikan paket pakaian memuat sumbu | Ukur dengan paket pakaian terpasang |
| Dasar | Dipasang secara presisi, diratakan | Lantai tidak kaku atau rata sempurna | Ratakan dan shim saat pemasangan; verifikasi ulang setelah penahan |
| Lamanya | Siklus yang singkat | Jam operasi → melayang (ISO 9283 melayang) | Jalankan tes drift; periksa setelah 2–4 jam |
Tidak satu pun dari hal ini yang dicurangi oleh pemasok. Itu bukan kondisi Anda. Langkah profesionalnya adalah menuliskan kondisi lapangan ke dalam tes penerimaan sehingga kesenjangannya dapat diukur, tidak ditemukan setelah commissioning.
6. Menulis Klausul Akurasi ke dalam Pesanan Pembelian Anda
Di sinilah pembeli internasional melindungi diri mereka sendiri, dan ini adalah langkah yang paling sering dilewati. “Keterulangan ±0,05 mm” yang tidak jelas dalam sebuah kutipan menjadi tidak jelas, janji yang tidak dapat dilaksanakan. Ubahlah menjadi sebuah klausa: “Penentu posisi pengelasan pengulangan pose RP ≤ 0.05 mm dan akurasi pose AP ≤ 0.10 mm, untuk ISO 9283:1998, diukur pada 25 °C dengan [bernama] bagian produksi dipasang di [massa] kg, pada [kecepatan] °/dtk, dilaporkan pada ±2σ, menggunakan pelacak laser.” Sekarang klaimnya adalah spesifikasi dengan metode, suatu kondisi, dan alat pengukuran. Jika pemasok tidak dapat memenuhinya di pihak dan suhu Anda, Anda mempelajarinya sebelum pengiriman, bukan setelahnya. ROBOPTIX memasok positioner pengelasan dengan laporan yang mengacu pada ISO 9283 dan mendukung penulisan—dan pertemuan—klausul semacam ini, karena angka yang bisa kamu tegakkan lebih berharga dari pada angka yang hanya bisa kamu kagumi.
7. Lima Pertanyaan untuk Ditanyakan Sebelum Anda Mempercayai Nomor tersebut
- Standar yang mana? ISO 9283 atau lainnya? Tidak ditentukan sama dengan tidak dapat diverifikasi, dan Anda harus memperlakukannya sebagai pemasaran, bukan pengukuran.
- Yang pose dan pengulangan? Satu sudut yang diuji sepuluh kali bukanlah lingkup kerja penuh. Mintalah grid di seluruh rentang yang sebenarnya Anda gunakan, bukan yang menyanjung porosnya.
- Pada beban dan suhu berapa? Dibongkar 20 Angka °C menyembunyikan kesalahan bidang yang mengganggu Anda. Bersikeraslah pada pihak Anda, pada suhu Anda, di bawah siklus tugas Anda.
- Band yang sangat percaya diri? ±2σ dan ±3σ berbeda secara kasar 50%; tahu yang mana yang Anda kutip, karena pita yang lebih lebar membuat angka apa pun terlihat lebih baik daripada aslinya.
- Apakah Anda memiliki laporan pengujian? Klaim tanpa laporan mentah—mengajukan, pengulangan, suhu, σ band—adalah sebuah klaim, bukan bukti. Minta dokumennya, bukan poin-poinnya.
8. Contoh Lapangan: ±0,05 mm Itu Bukan
Pelanggan ROBOPTIX menerima positioner pengelasan dengan kemampuan pengulangan ±0,05 mm, didukung oleh laporan pabrik pemasok berdasarkan ISO 9283 pada 20 °C dibongkar. Di lantai, dengan bagian 1,5 ton dan a 30 toko °C, pelacakan jahitan berjalan hingga 0.4 mm di ujung bagian—kira-kira delapan kali lipat dari angka yang dikutip. Kami menjalankan kembali jaringan pelacak laser dengan bagian terpasang dan mencatat suhu: sumbu itu sendiri berulang dalam ±0,06 mm, intinya seperti yang dikutip, tetapi penurunan yang disebabkan oleh beban dan penyimpangan termal telah menggeser nilai rata-rata sebesar 0.35 mm. Setelah mengikis fondasinya, menambahkan rutinitas pemanasan termal, dan mengkalibrasi ulang rangka robot ke positioner, kemampuan pengulangan di lapangan ditetapkan ke ±0,08 mm—dapat diterima untuk pengelasan, dan jujur tentang apa yang sebenarnya bisa dilakukan sel. Sumbunya tidak pernah "buruk"; spesifikasinya hanyalah dunia yang berbeda, dan pelacak laser itulah yang menerjemahkan keduanya.
9. Ketika Lembar Spesifikasi Cukup Baik
Untuk banyak aplikasi, pengulangan katalog sangat memadai, dan mengejar ISO 9283 verifikasi dengan pelacak laser adalah rekayasa berlebihan yang menghabiskan waktu dan uang tanpa hasil. Jika toleransi las Anda ±1 mm atau lebih longgar, jika bagiannya kecil dan suhu toko stabil, dan jika Anda mengkalibrasi ulang frame saat instalasi, nomor lembar spesifikasi akan digunakan dalam praktik dan hari verifikasi akan mengkonfirmasi apa yang telah Anda ketahui. Verifikasi menghasilkan kerugian ketika toleransi diperketat (±0,2 mm ke bawah), ketika bagian-bagiannya besar atau berat, atau ketika hasil first-pass sudah marjinal dan Anda tidak mampu melakukan penggantian kerugian yang tersembunyi. Habiskan hari pelacak laser di mana toleransi hidup; lewati saja di mana pita pengukur dan kalibrasi bisa dilakukan. Intinya adalah penilaian, bukan ritual—dan penilaianlah yang membedakan pembeli yang menentukan dengan pembeli yang sekadar berharap.
Pertanyaan yang Sering Diajukan
Q: Apa sebenarnya arti keterulangan ±0,03 mm pada positioner pengelasan?
A: Artinya sumbu kembali ke pose yang diperintahkan sama dalam a 0.03 mm tersebar di bawah kondisi pengujian pemasok—biasanya tanpa muatan, pada suhu yang terkendali, bergerak perlahan. Ini adalah gambaran laboratorium terbaik tentang konsistensi, bukan jaminan keakuratan atau kinerja sesuai muatan Anda, hangat, lantai toko bersepeda cepat.
Q: Bagaimana cara memverifikasi keakuratan positioner pengelasan dengan pelacak laser?
A: Pasang target retroreflektor pada pelat muka pada radius yang diketahui, perintahkan sumbu melalui kisi-kisi sudut, dan catat posisi 3D yang dicapai pada masing-masing posisi, dengan beberapa pembacaan berulang per pose. Penyebaran pengulangan memberikan pengulangan; offset dari yang diperintahkan memberikan akurasi. Ubah deviasi linier pada radius target kembali ke sudut untuk dibandingkan dengan spesifikasi. Idealnya ulangi grid dengan bagian produksi sebenarnya terpasang dan pada suhu pengoperasian.
Q: Apakah ISO 9283 standar yang tepat untuk positioner pengelasan?
A: ISO 9283:1998 mendefinisikan akurasi pose, pengulangan pose, akurasi jalur, dan melayang untuk memanipulasi robot, dan merupakan kerangka kerja internasional yang diterima untuk positioner yang berputar dan miring juga. Mintalah laporan pengujian yang sebenarnya—pose, pengulangan, suhu, dan pita kepercayaan σ—bukan hanya nomor judulnya, karena kondisi menentukan apa arti angka tersebut.
Q: Mengapa akurasi yang diukur di pabrik lebih baik daripada akurasi di lapangan?
A: Pengujian pabrik dijalankan tanpa beban pada suhu terkontrol dan kecepatan lambat pada level yang rata, pemasangan yang kaku. Bidang menambah bobot bagian (melorot dan serangan balik), pertumbuhan termal, tarikan kabel, dan jam pengoperasian yang menyebabkan penyimpangan per ISO 9283. Memverifikasi ulang di bawah beban dan pada suhu—dan menuliskan kondisi tersebut ke dalam pesanan pembelian—menutup sebagian besar kesenjangan tersebut sebelum Anda berkomitmen.
Nomor pengulangan pada lembar spesifikasi positioner pengelasan adalah nyata, tapi itu adalah nomor laboratorium—diperoleh tanpa memuatnya, pada 20 °C, bergerak dengan lembut. Mempercayainya sebagai kinerja lapangan Anda adalah kesalahan paling umum dan paling mahal dalam pembelian positioner, karena syarat-syarat yang melekat padanya bukanlah syarat-syaratmu. Solusinya bukanlah sinisme; itu adalah pengukuran, dibuat dapat dilaksanakan. Mengadopsi ISO 9283 kerangka, jalankan jaringan pelacak laser dengan bagian asli terpasang dan pada suhu, ubah pembacaan kembali ke sudut, dan—dengan tegas—tulis hasilnya ke dalam pesanan pembelian Anda sebagai klausa dengan metode, suatu kondisi, dan sebuah alat. Maka nomor yang Anda beli adalah nomor yang Anda gunakan untuk mengelas.
ROBOPTIX memasok pengatur posisi pengelasan dengan laporan pengulangan yang mengacu pada ISO 9283 dan mendukung penerimaan pelacak laser di lokasi, termasuk verifikasi yang dimuat dan pada suhu serta penyusunan klausul pesanan pembelian, jadi spesifikasinya adalah kontrak, bukan harapan. Untuk sebagian besar pekerjaan berat atau dengan toleransi ketat, hari verifikasi tersebut akan terbayar dengan sendirinya saat pertama kali mencegah jahitan yang tidak sejajar atau pengiriman yang ditolak. Artikel berikutnya (P08) beralih dari memverifikasi mesin ke mencocokkannya dengan bagian Anda: bulat, persegi panjang, dan benda kerja tidak beraturan, dan konfigurasi positioner pengelasan yang diminta masing-masing.
Bertanya ROBOPTIX untuk laporan yang mengacu pada ISO 9283 dan rencana penerimaan pelacak laser di lokasi—yang ditulis dalam pesanan pembelian Anda—sebelum Anda berkomitmen.
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia. Semua data spesifikasi dalam artikel ini diambil dari H / B / L / Lembar data produk seri U.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
- ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
- GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
- EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
- Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
Terakhir diperbarui: Juni 2026
Referensi
[1] Organisasi Internasional untuk Standardisasi. (1998). ISO 9283:1998, Memanipulasi Robot Industri - Kriteria Kinerja dan Metode Uji Terkait.
[2] Taman, J.-H., Kim, S.-H., Bulan, H.-S., & Kim, M.-H. (2019). Pengaruh Gravitasi terhadap Perilaku Molten Pool dan Analisis Struktur Mikro pada Berbagai Posisi Pengelasan pada Pengelasan Busur Logam Gas Berpulsa. Ilmu Terapan, 9(21).
[3] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Bu, X. (2023). Mekanisme Pengaruh Gravitasi terhadap Perilaku Kolam Las dan Kinerja Manik Las pada Pengelasan Busur Plasma Polaritas Variabel pada Berbagai Posisi Pengelasan. Bahan, 16(19).
POSTINGAN TERKAIT

Otomatisasi Pengelasan Tangki Transformator:Memecahkan Tantangan Besar, Bagian yang Tidak Berulang

7Robot Sumbu dalam Otomatisasi Pengelasan: Studi Kasus Nyata dan Contoh ROI

Stasiun Kerja Pengelasan Turnkey: Dari Menggambar hingga Sel Siap Produksi

Panduan Perawatan Sel Pengelasan Robot: Praktik Terbaik, Jadwal & Pemecahan masalah 2026

Panduan Membeli Pemosisian Robot 2026:Sesuaikan Anggaran Anda dengan Sistem yang Tepat
