Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Sel Pengelasan Robot Tanpa Pemrograman: Dipandu Visi, Tidak Ada Liontin Ajarkan
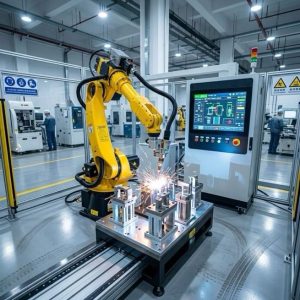
Anda menelusuri "penjual positioner las" dan menemukan mesin. Namun penghambat sebenarnya di sebagian besar toko bukanlah perangkat kerasnya—melainkan pemrogram robot yang tidak Anda miliki. A Sel Pengelasan Robot Tanpa Pemrograman menghapus pemblokir itu: kamera melihat bagian itu, perangkat lunak menghasilkan jalur las, dan robot serta pengatur posisi menjalankannya tanpa liontin pengajaran dan tanpa pemrograman offline. Panduan ini menjelaskan cara kerja sel yang dipandu penglihatan, dari mana keakuratannya sebenarnya berasal, bagian mana yang cocok, dan—sejujurnya—mereka masih gagal. Jika Anda belum memilih keluarga positioner, mulai dengan pemilihan jenis; untuk perbandingan keluarga lengkap, lihat tabel enam keluarga.

Hambatannya Bukanlah Robot—Tetapi Pemrogramnya
Sel Robot Pengelasan robot konvensional membutuhkan pemrogram yang terampil untuk menggerakkan robot, ajarkan setiap titik pada liontin, dan sesuaikan jalur untuk setiap bagian baru. Pada ~4–8 jam waktu mengajar per angkatan baru, pemrograman—bukan pengelasan—menjadi yang paling lambat, langkah mahal. Toko-toko tanpa keahlian itu akan membayar integrator untuk setiap perubahan gambar atau tidak pernah mengotomatisasi sama sekali. Sel Pengelasan Robot Tanpa Pemrograman ada tepat untuk bengkel itu: itu menukar programmer dengan kamera dan algoritma.
Apa Arti Sebenarnya “Tanpa Pemrograman”.
Ini tidak berarti “lebih bodoh.” Itu berarti jalannya diturunkan, tidak diajarkan. Operator memuat komponen pada positioner—seringkali berupa Positioner Pengelasan Tipe-L atau Single Axis Rotary Positioner—dan sistem akan menangani sisanya. Tidak ada liontin, tidak ada kode, tidak ada lisensi simulasi offline. ROBOPTIX masih membangun sel dari blok penyusun terkoordinasi yang sama, jadi "tidak ada pemrograman" adalah lapisan kegunaan di atas sel sumbu eksternal yang sebenarnya, bukan mainan. Positioner nantinya dapat dideklarasikan sebagai sumbu eksternal dan dikoordinasikan persis seperti sumbu lainnya.
Cara Kerja Sel yang Dipandu Penglihatan
Tiga langkah menggantikan programmer.
Lokalisasi Bagian—Kamera Melihat Bagian tersebut
Kamera 3D atau cahaya terstruktur memindai bagian yang dimuat dan menempatkannya di ruang—di dalam bingkai robot—tanpa tanda tetap atau data apa pun.. Hal inilah yang membuat perlengkapan sel bebas: bagian tersebut dapat mendarat di mana saja di dalam amplop kerja. Keakuratan pelokalan adalah fondasi dari semua hal lainnya, Jadi ROBOPTIX mengkalibrasi kamera ke rangka dasar robot selama commissioning.

Pembuatan Jalur Otomatis
Perangkat lunak mencocokkan geometri yang dipindai dengan model fitur las dan menghasilkan jalur jahitan: awal, menenun, parameter. Operator menyetujui atau mendorongnya; mereka tidak menggambarnya poin demi poin. Karena jalur tersebut dihasilkan dalam ruang Cartesian, pengontrol kemudian dapat merencanakannya melalui positioner sebagai satu rantai kinematik—gerakan terkoordinasi yang sama yang digunakan sel terprogram, hanya bersumber berbeda.
Eksekusi Terkoordinasi
Robot dan pengatur posisi servo (dinyatakan sebagai sumbu eksternal) mengelas dengan kecepatan TCP konstan sementara positioner menjaga jahitan tetap rata (1G) posisi. Gravitasi menstabilkan genangan air, bukan melawannya . Tidak ada gulungan yang berputar—bagian tersebut dipegang di atas meja putar, sumbu kemiringan, atau antara pusat-pusat yang digerakkan, semuanya dikontrol servo dan berkoordinasi dengan robot.
Matematika: Dari Mana Akurasi Berasal
Sel Tanpa Pemrograman hidup atau mati pada kalibrasi kamera, bukan pada robotnya. Kesalahan jalur las yang dilihat bagian tersebut adalah akar jumlah kuadrat dari dua sumber dominan: lokalisasi visi dan pengulangan positioner. Dengan sistem penglihatan yang terlokalisasi dalam jarak ±0,5 mm dan pengatur posisi servo ROBOPTIX yang menahan pengulangan pose RP ±0,05 mm per ISO 9283:1998, kesalahan jalur gabungan adalah √(0.5² + 0.05²) ≈ ±0,50mm. Visi mendominasi, jadi kami menyatakan kondisi lokalisasi sama ketatnya dengan kondisi robot: klaim “tidak ada pemrograman” tanpa toleransi lokalisasi yang dinyatakan adalah setengah kebenaran yang sama dengan angka pengulangan tanpa beban dan kecepatan. ROBOPTIX mendukung verifikasi pelacak laser di seluruh rantai.
Bagian Mana yang Cocok untuk Sel Tanpa Pemrograman
Cocokkan keluarga dengan geometri bagian Anda terlebih dahulu : bagian bulat dan rotasi sesuai dengan Single Axis Rotary Positioner; balok, kotak, dan pakaian kerja multi-wajah dengan Positioner Pengelasan Tipe-L; bingkai besar tidak beraturan sesuai dengan Positioner Pengelasan Tipe U. Lapisan tanpa pemrograman menambahkan nilai paling besar ketika batch sering berubah dan volumenya moderat—setiap gambar baru biasanya berarti seorang pemrogram, sekarang artinya pemindaian kamera. Untuk waktu yang lama, jahitan rotasi orientasi tunggal, Headstock Tailstock Positioner yang dikoordinasikan dengan robot seringkali lebih sederhana dan mudah dilakukan . Biarkan geometri, bukan pemasaran, mengarahkan pilihan.
Contoh yang berhasil
Toko Pekerjaan Braket Campuran (robot + Positioner Pengelasan Tipe-L)
Sebuah toko pekerjaan mengelas secara kasar 300 tanda kurung campuran per minggu digunakan untuk membayar integrator 4–8 jam pemrograman pengajaran-pendant untuk setiap batch baru. Setelah beralih ke Sel Pengelasan Robot Tanpa Pemrograman yang dibuat berdasarkan Positioner Pengelasan Tipe-L, kamera melokalisasi dan mengarahkan setiap braket ke bawah 90 detik. Penyiapan artikel pertama gagal 95%, pemasangan ulang antar sisi hilang karena positioner menampilkan setiap wajah secara datar, dan toko berhenti membayar programmer untuk setiap perubahan gambar. Koordinasinya adalah apa yang memungkinkan pengelasan lepas tangan secara geometris.
Tanpa Pemrograman vs Terkoordinasi vs Turnkey
| Mendekati | Membutuhkan pemrogram robot? | Terbaik untuk | Tautan ROBOPTIX |
| Tanpa Pemrograman (penglihatan) | TIDAK | Campuran tinggi, toleransi sedang, perubahan yang sering terjadi | Halaman ini |
| Sel terkoordinasi | Ya (sekali) | Volume tinggi, toleransi yang ketat, gerak yang kompleks | Sel terkoordinasi |
| Stasiun kerja turnkey | TIDAK | Mulai lebih cepat, memperbaiki bagian yang dapat diulang | Penjaga penjara |
Ketika Sel Tanpa Pemrograman Bukanlah Jawabannya
Panduan visi tidak bersifat universal. Untuk toleransi yang sangat ketat (kelas ±0,1 mm), bagian yang sangat reflektif atau tembus cahaya yang menipu kamera, atau geometri sambungan eksotik yang tidak dapat dikenali oleh model fitur, sel terkoordinasi yang terprogram dengan operator terampil menang . Audit pemasok mana pun sebelum melakukan—kunjungan pabrik dan tes bangku mengalahkan janji lembar spesifikasi -Dan menimbang total biaya kepemilikan lima tahun terhadap stiker tersebut. Sel Tanpa Pemrograman yang hanya dijalankan pada tiga nomor bagian adalah kenyamanan yang mahal. Belanjakan di tempat yang sesuai dengan campuran tersebut; lewati di tempat yang tidak seharusnya.
Kapan TIDAK memilihnya
Jika bagian Anda stabil, keluarga bervolume tinggi, stasiun kerja turnkey lebih murah untuk dijalankan dan lebih mudah dikunci. Jika toleransinya ketat dan permukaannya tidak ramah terhadap kamera, sel terkoordinasi yang terprogram adalah pilihan yang jujur. Keputusan, bukan ritual, melindungi anggaran.
ROBOPTIX Membangun Sel Pengelasan Robot Tanpa Pemrograman
ROBOPTIX memasangkan sistem visi dengan blok bangunan terkoordinasi yang sama: Sistem Rel Robot Sumbu ke-7 yang memperluas jangkauan , Pangkalan Robot / Alas Robot yang mendefinisikan rangka dasar yang stabil, dan pengatur posisi servo—Headstock Tailstock Positioner, Positioner Pengelasan Tipe-L, Positioner Pengelasan Tipe U, Pemosisian Putar 3 Sumbu Horisontal, Pemosisian Miring Vertikal, atau Single Axis Rotary Positioner—dinyatakan sebagai sumbu eksternal. Untuk bagian tetap, perangkat keras yang sama dikirimkan sebagai stasiun kerja turnkey; untuk proses laser, pada platform siap laser; dan untuk geometri non-standar, melalui program khusus. Sel Pengelasan Robot Tanpa Pemrograman adalah salah satu konfigurasi Sel Robot Pengelasan—bukan terpisah, mesin yang lebih lemah.

Pertanyaan yang Sering Diajukan
Q: Apakah saya benar-benar tidak memerlukan pengalaman pemrograman robot?
A: Untuk operasi sehari-hari, TIDAK. Anda memuat bagian tersebut dan menyetujui jalur yang dibuat secara otomatis; Anda tidak mengajarkan poin pada liontin. Uji coba awal dan komponen eksotik lainnya masih mendapat manfaat dari dukungan teknis ROBOPTIX.
Q: Seberapa akurat sel penglihatan tanpa pemrograman?
A: Kesalahan jalur adalah akar jumlah kuadrat dari lokalisasi visi (±0,5 mm tipikal) dan pengulangan positioner RP (±0,05 mm per ISO 9283:1998), gabungan sekitar ±0,50 mm. Akurasi bergantung pada kalibrasi kamera yang dinyatakan dalam kondisi nyata — bukan pada klaim belaka.
Q: Keluarga positioner mana yang bekerja dengannya?
A: Keluarga servo mana pun cocok dengan geometri Anda: Putar Sumbu Tunggal untuk bagian bulat, Tipe L untuk balok/kotak, Tipe U untuk bingkai besar tidak beraturan, Headstock Tailstock untuk jahitan rotasi panjang, 3-Sumbu untuk jahitan campuran yang rumit, Kemiringan Vertikal untuk pelat berat.
Q: Apakah sama dengan sel las terkoordinasi?
A: Ia menggunakan gerakan sumbu eksternal terkoordinasi yang sama; "tanpa pemrograman" adalah lapisan kegunaan visi di atas, bukan mesin yang berbeda. Jalurnya diperoleh dengan kamera, bukan diajarkan oleh programmer.
Q: Kapan saya TIDAK harus membeli sel tanpa pemrograman?
A: Untuk toleransi kelas ±0,1 mm, permukaan reflektif/tembus cahaya yang tidak bersahabat dengan kamera, atau geometri sambungan yang tidak dapat dikenali oleh model, memilih sel terkoordinasi yang terprogram. Untuk keluarga bervolume tinggi yang stabil, stasiun kerja turnkey berjalan lebih murah. Audit pemasok terlebih dahulu.
Sel Pengelasan Robot Tanpa Pemrograman menukar pemrogram robot dengan kamera dan algoritme—memuat komponen adalah satu-satunya keterampilan yang diperlukan. Akurasinya berasal dari kalibrasi kamera dan pengatur posisi servo terkoordinasi yang menahan RP per ISO 9283:1998, bukan dari mesin yang lebih lemah. ROBOPTIX bersertifikat ISO 9001, membangun sel dari Sistem Rel Robot Sumbu ke-7, Pangkalan Robot / Alas Robot, dan pengatur posisi servo, Dan mendukung verifikasi pelacak laser.
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia. Semua data spesifikasi dalam artikel ini diambil dari H / B / L / Lembar data produk seri U.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
Referensi
[1] Organisasi Internasional untuk Standardisasi. (1998). ISO 9283:1998, Memanipulasi Robot Industri - Kriteria Kinerja dan Metode Uji Terkait.
[2] Taman, J.-H., Kim, S.-H., Bulan, H.-S., & Kim, M.-H. (2019). Pengaruh Gravitasi terhadap Perilaku Molten Pool dan Analisis Struktur Mikro pada Berbagai Posisi Pengelasan pada Pengelasan Busur Logam Gas Berpulsa. Ilmu Terapan, 9(21), 4626.
[3] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Bu, X. (2023). Mekanisme Pengaruh Gravitasi terhadap Perilaku Kolam Las dan Kinerja Manik Las pada Pengelasan Busur Plasma Polaritas Variabel pada Berbagai Posisi Pengelasan. Bahan, 16(19), 6457.
POSTINGAN TERKAIT

Perbandingan Komprehensif Pengelasan Laser Robot vs. Pengelasan MIG dan TIG: Mana yang Tepat untuk Anda?
Pemrograman Gerak Terkoordinasi: Membuat Robot dan Positioner Anda Bergerak sebagai Satu Rantai Kinematik
ROI Posisi Robot: Berapa Biaya Pengelasan Manual Sebenarnya?
Stasiun Kerja Pengelasan Turnkey: Dari Menggambar hingga Sel Siap Produksi
Dijual Positioner Pengelasan: Cara Memilih Tipe yang Tepat untuk Bagian Anda (Stok bagian depan, Tipe-L, Tipe-U, Horisontal 3 Sumbu, Putar Sumbu Tunggal, Kemiringan Vertikal)