Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Perhitungan Muatan Pemosisian Robot dan Pemilihan Aman: Panduan Teknik Lengkap
Itu 15% Yang menyebabkan 80% Kegagalan Awal
Sebuah pabrik di Texas memasang Robot Positioner dengan rating 1,000 kg. Tiga bulan setelah produksi, kotak roda gigi mengeluarkan suara gerinda yang terdengar dan unit penggerak mulai menyebabkan perlindungan beban berlebih termal dua kali per shift. Investigasi segera mengungkap masalah ini: insinyur telah memasukkan berat bersih benda kerja sebesar 820 kg ke dalam formulir seleksi. Perlengkapan itu berbobot 230 kg. Beban kerja sebenarnya adalah 1,050 kilogram — 5% melebihi peringkat nominal — dan pusat massa yang asimetris menambah momen eksentrik yang tidak diperhitungkan oleh pemilihan tersebut. Beban dinamis efektif kira-kira 1,380 kg, 38% di atas kapasitas terukur.
Di seberang kita 1,500+ Catatan pemasangan Robot Positioner, sekitar 15% kegagalan mekanis tahap awal dapat ditelusuri langsung ke kesalahan perhitungan muatan yang dilakukan pada tahap seleksi. Mode kegagalannya konsisten: keausan gearbox prematur, bantalan spalling, encoder melayang karena getaran, dan dalam kasus yang parah, kelelahan struktural di kepala penggerak. Semua hal ini dapat dicegah.
Artikel ini memberikan secara lengkap, metodologi perhitungan muatan langkah demi langkah, menjelaskan tiga jenis beban yang harus diperhatikan, mendefinisikan faktor keamanan yang sesuai untuk kondisi pengoperasian yang berbeda, dan memberikan data spesifikasi khusus model untuk pemilihan yang aman di seluruh H, B, L, dan seri U.
| Untuk siapa artikel ini ditujukan: Insinyur desain menentukan Robot Positioner, insinyur pembelian memverifikasi penawaran pemasok, dan manajer proyek memvalidasi proposal integrasi. Jika Anda baru mengenal Robot Positioner, baca Panduan Pemula terlebih dahulu, lalu kembali ke sini. |
Tiga Jenis Beban yang Harus Anda Hitung
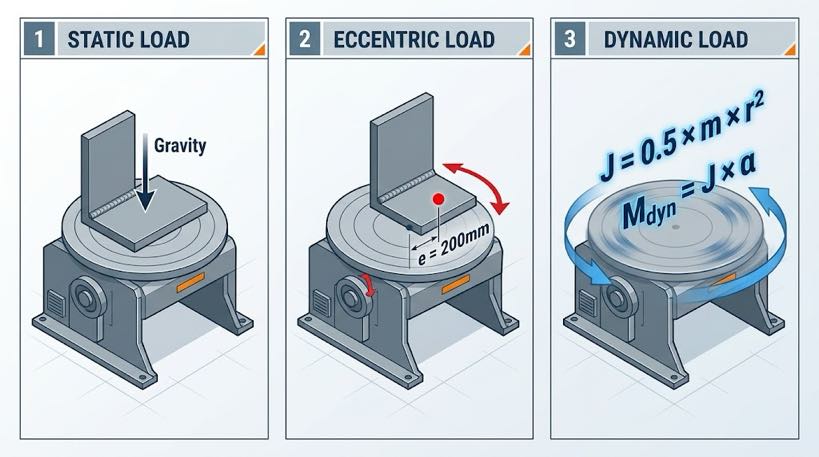
Nilai muatan pada lembar data Robot Positioner bukan sekadar berat benda kerja maksimum. Ini mewakili kapasitas sistem untuk menangani efek gabungan dari tiga jenis beban berbeda secara bersamaan:
| Jenis Beban | Definisi | Metode Perhitungan | Situasi yang Sering Diabaikan |
| Beban Statis | Gaya gravitasi benda kerja + perlengkapan pada sumbu rotasi dalam keadaan diam | Timbang atau hitung dari CAD: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ | Perlengkapan multi-bagian; tab yang berjalan, klem tanah, dan perkakas pengukuran dipasang di kiri selama rotasi |
| Beban Eksentrik | Momen lentur tambahan ketika pusat massa benda kerja diimbangi dari garis tengah sumbu rotasi | Mₑᶜᶜ = Wₜₒₜₐₗ × g × eₜ (e = jarak offset dalam meter) | Lasan berbentuk L; sub-rakitan kantilever; perlengkapan asimetris; massa pergeseran distorsi pasca-taktik |
| Beban Dinamis | Torsi inersia dihasilkan ketika positioner berakselerasi atau melambat | Mₑ₁ₙ = J × α (J = inersia rotasi kg·m², α = percepatan sudut rad/s²) | Benda kerja berdiameter besar (skala inersia dengan r²); perubahan wajah berkecepatan tinggi yang sering; positioner dipasang pada jalur servo |
| Prinsip kunci: Nilai muatan Robot Positioner adalah kapasitasnya untuk menangani ketiga jenis beban secara bersamaan, bukan berat statis benda kerja saja. Hanya menggunakan berat bersih benda kerja dalam perhitungan pemilihan Anda adalah satu-satunya kesalahan spesifikasi yang paling umum — dan penyebab utama sebagian besar kegagalan mekanis awal. |
4-Metode Perhitungan Muatan Langkah
Melangkah 1 — Total Berat Statis
Rumus: Wₜₒₜₐₗ = Wᵂᵒʳʰᵖᵉᶜᵉ + Wᶠᵊˣᵗᵘʳᵉ + Wₐᵈᵈₐₜᵒʳᵊᵉˢ
- Gunakan varian benda kerja terberat dalam campuran produksi Anda, bukan berat badan tipikal atau rata-rata
- Sertakan semua elemen perlengkapan: pelat penjepit, menemukan pin, tab tanah pengelasan, blok run-on/run-off
- Jika penimbangan langsung tidak memungkinkan, menghitung dari kepadatan material: baja = 7,850 kg/m³; aluminium = 2,700 kg/m³
Melangkah 2 — Momen Eksentrik
Rumus: Mₑᶜᶜ = Wₜₒₜₐₗ × 9.81 × e (N·m, dimana e = offset horizontal pusat massa dari sumbu rotasi, dalam meter)
- Benda kerja simetris (tabung melingkar, cakram bulat): offset eksentrik biasanya < 50 mm, biasanya dapat diabaikan
- Benda kerja asimetris (Tanda kurung L, booming kantilever, pengelasan multi-kaki): offset bisa mencapai 200–600 mm, harus dihitung
- Bandingkan Mₑᶜᶜ yang dihitung dengan momen yang diizinkan yang dipublikasikan oleh model — parameter ini ada dalam lembar data teknis lengkap, tidak selalu ada di kartu spesifikasi ringkasan
| Contoh yang berhasil: Benda kerja 800 kg + perlengkapan 150 kg + aksesoris 30 kg = Wₜₒₜₐₗ = 980 kg. Pergeseran pusat massa e = 200 mm. Mₑᶜᶜ = 980 × 9.81 × 0.200 = 1,923 N·m Momen eksentrik ini harus berada dalam J1 atau peringkat momen sumbu rotasi model target yang diijinkan. Untuk MRK-U001: J1 torsi yang diijinkan = 2,695 N·m. 1,923 N·m < 2,695 N·m — margin ada, tapi hanya itu 29%. Verifikasi terhadap beban dinamis sebelum mengonfirmasi pilihan. |
Melangkah 3 — Perkiraan Beban Dinamis
Untuk aplikasi dengan perubahan wajah yang sering atau kecepatan putaran tinggi, memperkirakan inersia rotasi:
Inersia yang disederhanakan (perkiraan silinder padat): J = 0.5 × m × r² (kg·m²)
Gunakan radius luar maksimum sebagai r. Percepatan sudut α = kecepatan maks (rad/s) ± waktu akselerasi (S). Torsi dinamis Mₑᵉₙ = J × α.
- Mₑᵉₙ < 30% torsi penggerak terukur: beban akselerasi dapat dikelola; seleksi standar berlaku
- Mₑᵉₙ = 30–60% torsi penggerak terukur: meninjau pengaturan jalan akselerasi; hindari berhenti mendadak
- Mₑᵉₙ > 60% torsi penggerak terukur: kurangi kecepatan maksimum atau pilih model torsi berikutnya yang lebih besar
Melangkah 4 — Terapkan Faktor Keamanan dan Konfirmasikan Pilihan
Beban seleksi = Wₜₒₜₐₗ × Faktor Keamanan
| Kondisi Pengoperasian | Faktor Keamanan yang Direkomendasikan | Alasan |
| Benda kerja simetris, kecepatan rendah (<30°/dtk), reposisi yang jarang terjadi | 1.20–1.25 | Kontribusi eksentrik dan dinamis rendah; margin standar cukup |
| Benda kerja asimetris atau kecepatan sedang (30–60°/dtk) | 1.25–1.35 | Momen eksentrik dan torsi dinamis menjadi kontributor yang berarti |
| Eksentrisitas tinggi atau kecepatan tinggi (>60°/dtk) atau sering melakukan reposisi | 1.35–1.50 | Beban dinamis sangat penting; diperlukan margin yang lebih besar |
| Benda kerja yang kelebihan berat badan (>2,000 kg) atau stasiun yang kritis terhadap keselamatan | 1.50 | Seleksi konservatif; konsekuensi kegagalan sangat parah |
| Melanjutkan contoh yang dikerjakan: Wₜₒₜₐₗ = 980 kg, braket asimetris, kecepatan putaran 45°/s → Faktor Keamanan = 1.35 Beban seleksi = 980 × 1.35 = 1,323 kg Kesimpulan: MRK-U002 (diberi nilai 500–1.000 kg) berukuran terlalu kecil. Opsi valid berikutnya: MRK-B002 (1,000–1.500 kg kepala dan ekor) jika geometri benda kerja sesuai, atau MRK-B011 tiga sumbu (1,000–1.500kg) untuk kebutuhan multi-wajah. |
Seleksi Akurasi: Mencocokkan Pengulangan dengan Aplikasi
Pengulangan posisi (dinyatakan dalam mm pada radius tertentu) mendefinisikan seberapa konsisten Pengatur Posisi Robot kembali ke posisi sudut yang sama dalam siklus berulang. Ini adalah salah satu parameter yang paling disalahpahami dalam spesifikasi Robot Positioner.
| Tingkat Akurasi | Model Khas | Aplikasi yang Cocok | Tidak Sesuai Untuk |
| ±0,03mm@R500 | B009, B011 | Struktur penahan beban otomotif, basis peralatan presisi, pengelasan struktural dirgantara | Baja struktural umum (terlalu ditentukan; menambah biaya tanpa manfaat) |
| ±0,05mm@R350 | seri H, B001/B002, U001 | Komponen otomotif, bagian presisi mesin rekayasa, bejana tekan | Aplikasi di mana jahitan las diimbangi >0.2 mm akan memicu penolakan |
| ±0,075mm@R500 | B004, Sumbu balik U002, B010 | Fabrikasi struktur berat, mesin konstruksi, peralatan pertambangan | Rantai pasokan Otomotif Tier-1 (mungkin tidak memenuhi persyaratan CPK pelanggan) |
Aturan seleksi praktis: pengulangan Robot Positioner tidak boleh lebih besar dari sepertiga dari total toleransi posisi las yang diizinkan dalam standar yang berlaku atau spesifikasi pelanggan. Ini mempertahankan margin untuk kesalahan robot TCP (±0,03–0,05 mm tipikal) dan toleransi pembuatan perlengkapan.
Persyaratan Keselamatan dan Daftar Periksa Pemasangan
Pembumian listrik — item keselamatan yang paling diabaikan
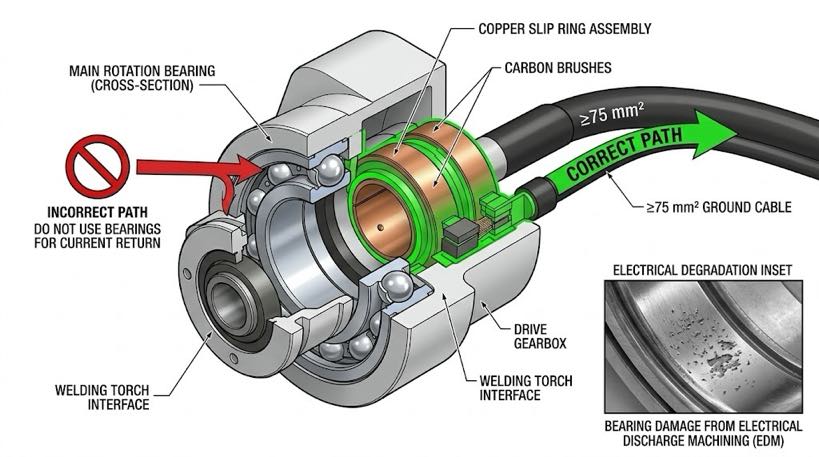
Aturan kritis: arus pengelasan harus kembali melalui ground slip ring khusus pengatur posisi, tidak pernah melalui bantalan rotasi standar. Arus pengelasan frekuensi tinggi yang melewati bantalan yang tidak terlindungi menyebabkan pemesinan pelepasan listrik (EDM) kerusakan — lubang mikro pada elemen bergulir yang biasanya muncul di dalamnya 6 ke 12 minggu operasi. Gejala: meningkatnya kebisingan, getaran, kemudian membawa bencana besar.
- Memeriksa: model target mencakup jalur pengembalian arus pengelasan khusus (slip ring atau rakitan sikat)
- Memeriksa: penampang kabel ground pengelasan memenuhi persyaratan minimum model (L002: ≥75 mm²)
- Memeriksa: sambungan kabel ground dibuat sebelum busur pertama, tidak setelah commissioning
Tanda peringatan kelebihan beban – apa yang harus dipantau
| Gejala | Kemungkinan Penyebabnya | Tindakan | Jika Diabaikan |
| Suara gerinda atau ketukan selama rotasi | Kerusakan bantalan atau lubang pada permukaan roda gigi | Hentikan produksi; meminta inspeksi pemasok | Kejang bantalan lengkap; spindel terkunci |
| Unit penggerak menyebabkan kelebihan beban termal berulang kali | Kelebihan beban atau gangguan pendinginan yang berkepanjangan | Verifikasi beban kerja aktual terhadap kapasitas terukur | Kegagalan termal modul daya penggerak |
| Pengulangan gagal dalam pemeriksaan berkala | Peningkatan reaksi gearbox atau pelonggaran encoder | Ukur reaksi balik; hubungi pemasok jika di luar spesifikasi | Penyimpangan posisi las; penolakan pelanggan |
| Baut pondasi dilonggarkan berkali-kali | Getaran akibat beban yang tidak seimbang atau alas yang tidak memadai | Torsi ulang; memeriksa keseimbangan benda kerja; memperkuat dasar | Perpindahan peralatan; offset jahitan las |
Daftar periksa pra-instalasi
| Dasar & Mekanis ☐ Concrete foundation strength ≥ C25 (25 MPa); ketebalan ≥ 200 mm untuk model ringan, ≥ 400 mm untuk B004/B008 ☐ Installation levelness ≤ 0.5 mm/m (diverifikasi dengan tingkat presisi) ☐ Foundation bolts torqued to specification; jadwal pemeriksaan torsi ulang pada 500 jam ☐ Safety barrier or light curtain installed at rotation envelope boundary (≥ 1 m izin) Listrik & Kontrol ☐ Welding current ground path confirmed via slip ring — NOT through bearings ☐ Ground cable cross-section verified against model specification ☐ Servo encoder cables are shielded; landasan pelindung satu titik ☐ Emergency stop signal wired into robot controller safety circuit (berhenti tersinkronisasi) ☐ Coordinated axis parameters verified with robot integrator before first arc |
Butuh Review Perhitungan Beban untuk Aplikasi Anda?
Tim teknik kami akan melakukan analisis muatan lengkap untuk benda kerja spesifik Anda — beban statis, momen eksentrik, perkiraan torsi dinamis, dan rekomendasi faktor keamanan — dan menyampaikan rekomendasi model tertulis di dalamnya 24 jam kerja, tanpa biaya.
► Kirimkan data benda kerja Anda untuk penghitungan beban gratis dan tinjauan pemilihan
Tentang Penulis
| Pengalaman & Kredensial Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia. Semua data spesifikasi dalam artikel ini diambil dari H / B / L / Lembar data produk seri U. Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner. Sertifikasi ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866) Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023) Terakhir diperbarui: Mungkin 2026 |
POSTINGAN TERKAIT

Pemrograman Sel Pengelasan Robot untuk Pemula: Panduan Langkah demi Langkah 2026

Reaksi, Kekakuan, dan Penyimpangan Termal: Tiga Spesifikasi Tersembunyi Yang Menentukan Kinerja Welding Positioner

Pengelasan Manual vs Robotik untuk Baja Struktural:Kapan Otomatisasi Membayar?

7Robot Sumbu dalam Otomatisasi Pengelasan: Studi Kasus Nyata dan Contoh ROI
Pengelasan Laser Robot: Prinsip, Keuntungan, dan Aplikasi (2026 Panduan Lengkap)