


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Mengapa Positioner 2 Ton Tidak Selalu Dapat Menahan Bagian 2 Ton: Pemuatan Eksentrik, Momen Pembalikan, dan Inersia
Sebuah positioner diberi peringkat 2,000 kg terlihat, di atas kertas, sepertinya itu harus menampung apa pun 2,000 bagian kg. Di lapangan, sering kali tidak bisa — dan kegagalan tersebut bukanlah suatu cacat, ini adalah kesalahpahaman tentang arti rating. Angka 2 ton mengasumsikan beban berpusat pada sumbu rotasi pada radius terukur. Fabrikasi nyata memiliki pusat gravitasi yang diimbangi, mempercepat dan memperlambat, dan momen saat ini memuat jumlah bobot sederhana yang tidak pernah ditangkap.
Artikel ini menjelaskan tiga kekuatan yang secara diam-diam mengikis kapasitas sebenarnya dari positioner: pemuatan eksentrik, momen guling, dan inersia. Memahaminya adalah perbedaan antara menentukan positioner yang menahan bagian Anda dan yang membebani, melorot, atau gagal memegangnya secara akurat.
Catatan: Metodologi kapasitas di bawah ini mencerminkan ROBOPTIX praktik teknik positioner dan direferensikan silang dengan penelitian peer-review mengenai akurasi posisi di bawah beban (Taman dkk., 2019, Ilmu Terapan; Liu dkk., 2023, Bahan).
1. Kekeliruan 2 Ton
Peringkat muatan pada positioner diukur di bawah yang ditentukan, kondisi yang diidealkan: beban dengan massa tertentu, berpusat pada sumbu rotasi (atau pada radius tertentu untuk sumbu kemiringan), pada kecepatan yang ditentukan, pada suhu sekitar. Ubah salah satu dari itu dan kapasitas efektif pun ikut berubah. Peringkat tersebut merupakan titik pada kurva, bukan keseluruhan kurva.
1.1 Apa Arti “2.000 kg” Sebenarnya
- terpusat: Massa seimbang terhadap sumbu rotasi, sehingga tidak terjadi momen guling.
- Pada radius terukur: Untuk sumbu miring, bebannya berada pada radius rating yang diperoleh - tidak dikantilever jauh-jauh.
- Kecepatan stabil: Tidak ada akselerasi agresif atau penghentian darurat yang meningkatkan beban dinamis.
Sinar yang panjang, braket di luar tengah, atau bagian yang dilas sedangkan indeks sumbu antar lintasan melanggar ketiga asumsi sekaligus. Angka 2 ton menjadi, yang terbaik, optimis.
2. Pemuatan Eksentrik: Ketika Pusat Gravitasi Bergerak
Setiap bagian memiliki pusat gravitasi (Gigi). Saat CoG itu berada pada sumbu rotasi, bebannya adalah berat murni. Ketika berada di luar sumbu – seperti yang hampir selalu terjadi pada pengelasan nyata – bagian tersebut menghasilkan momen yang sama dengan beratnya dikalikan jarak offset.. Semakin jauh CoG dari sumbu, semakin besar momen yang harus ditahan oleh pengatur posisi.
2.1 Momen Mengalahkan Misa
Dua bagian dapat memiliki berat yang sama persis namun menuntut kinerja positioner yang sangat berbeda. A 2,000 kg kubus yang berpusat pada chuck itu mudah. A 2,000 balok kg yang dipasang pada salah satu ujungnya mempunyai CoG satu meter atau lebih dari sumbunya, menciptakan momen jungkir balik yang tidak pernah diperhitungkan oleh jumlah muatan. Positioner tidak lagi hanya menopang beban — ia juga menahan tuas.
Aturan praktis: untuk sumbu miring atau putar, mengevaluasi momen guling (berat × offset CoG), bukan beratnya saja. Peringkat momen adalah batas sebenarnya.
3. Momen Pembalikan: Batas Sebenarnya
Momen guling adalah gaya rotasi yang mencoba membalikkan atau memutar sumbu pengatur posisi. Ini dihitung sebagai M = W × d, dimana W adalah berat dan d adalah jarak tegak lurus dari sumbu rotasi ke CoG. Batas struktural dan penggerak positioner ditentukan pada saat ia dapat bertahan, dan batas tersebut tercapai jauh sebelum batas massa ketika beban diimbangi.
3.1 Contoh yang berhasil
Ambil a 2,000 kg bagian dengan CoG-nya 0.8 m dari sumbu rotasi. Momen baliknya adalah 2,000 kg× 0.8 m = 1,600 kg·m. Jika positioner yang sama diberi peringkat, mengatakan, 1,200 kg·m momen guling dengan kecepatan, bagian tersebut melebihi batas sebenarnya meskipun berada di bawah 2,000 peringkat massa kg. Positionernya melorot, melayang, atau tidak dapat mempertahankan sudut yang diperintahkan — dan pengelasan salah.
- Penalti kantilever: Memasang beban di salah satu ujungnya (penopang) memaksimalkan d dan oleh karena itu M. Massa yang sama yang berpusat di antara stok kepala dan ekor meminimalkannya.
- Sensitivitas sumbu kemiringan: Sumbu miring melawan gravitasi secara langsung; beban yang tidak berada di tengah pada sumbu kemiringan merupakan kasus yang paling berat terhadap momen guling.
4. Kelembaman: Beban Dinamis yang Anda Lupakan
Berat statis adalah berat benda yang diam. Inersia adalah apa yang dituntutnya saat bergerak. Setiap kali sumbu mengalami percepatan atau perlambatan, beban efektif melonjak di atas berat statis dengan jumlah yang sebanding dengan percepatan massa kali. Pengindeksan cepat antar lintasan las dapat melipatgandakan permintaan secara singkat.
4.1 Akselerasi Memperbesar Segalanya
Sebuah positioner yang memutar beban, bagian yang tidak berada di tengah dengan kecepatan tinggi harus menahan momen guling dan menyuplai torsi untuk mempercepat inersia rotasi bagian tersebut. Torsi dinamis dapat melebihi momen statis dengan margin yang lebar selama siklus start-stop — persis seperti profil tugas pengelasan robotik multi-pass, di mana porosnya merayap, indeks, dan berbalik terus-menerus. Mengabaikan inersia adalah penyebab paling umum dari positioner yang “menguji dengan baik tetapi kesulitan di bawah bagian sebenarnya.”
5. Cara Menghitung Kapasitas Nyata
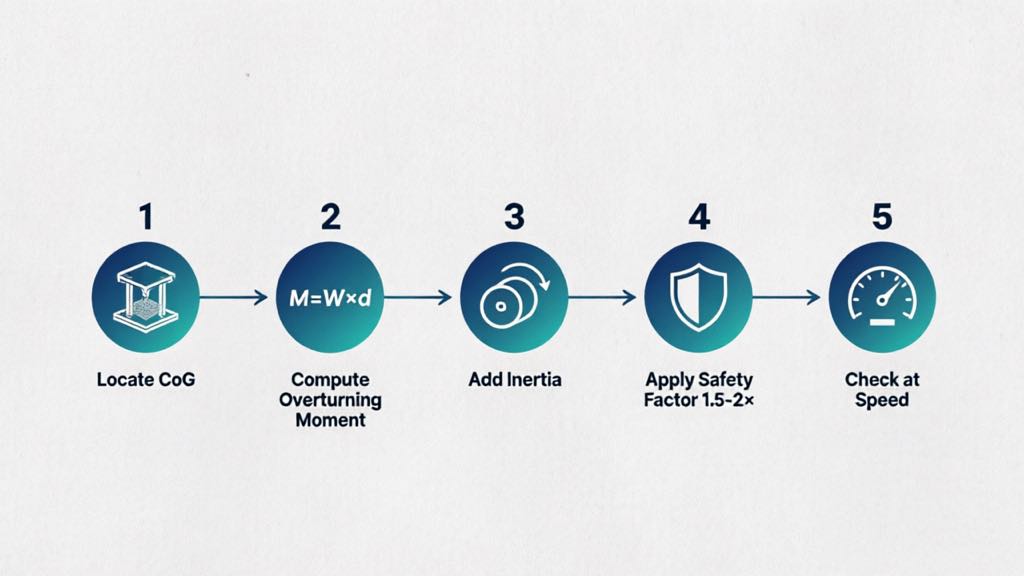
Mengukur positioner dengan benar berarti menghitung tuntutan momen dan inersia dari bagian Anda yang sebenarnya, tidak membaca rating massal. Sebuah metode praktis:
- Temukan CoG: Dari CAD atau dengan menimbang, temukan pusat gravitasi dan offsetnya dari setiap sumbu rotasi.
- Hitung momen guling: M = W × d untuk setiap sumbu; bandingkan dengan peringkat momen positioner, bukan peringkat kg-nya.
- Tambahkan inersia: Perkirakan torsi percepatan puncak dari massa, radius girasi, dan percepatan sudut maks.
- Terapkan faktor keamanan: Gunakan momen dan inersia 1,5–2× untuk menutupi kesalahan estimasi, memakai, dan beban kejut.
- Periksa dengan cepat: Konfirmasikan batas yang ditahan pada kecepatan putaran yang sebenarnya Anda jalankan, tidak hanya merangkak.
ROBOPTIX positioner ditentukan dengan peringkat muatan dan momen jungkir balik, dan tim aplikasi mengukurnya berdasarkan CoG dan siklus kerja aktual komponen Anda, bukan berdasarkan nomor massa katalog. Itu B001–B004 seri kepala-ekor dan B008–B012 unit servo multi-sumbu mempublikasikan batas momen di samping muatan sehingga kendala sebenarnya terlihat sebelum pembelian.
6. Contoh Lapangan: Kegagalan “Dalam Peringkat”.
Pelanggan ROBOPTIX memilih positioner secara massal untuk a 1,800 bingkai kg yang CoG-nya duduk 1.1 m dari sumbu kemiringan. Massa berada di bawah 2,000 peringkat kg, namun momen gulingnya melebihi batas sumbu. Di bawah pengelasan, bingkainya merosot beberapa milimeter di ujung dan jahitan robotnya melayang. Menspesifikasikan ulang positioner dengan kapasitas momen yang memadai — pada peringkat massa yang hampir sama — menghilangkan penurunan dan memulihkan hasil lintasan pertama. Pelajarannya: peringkat massa tidak pernah menjadi batasan yang mengikat; saat itu adalah.
7. Ketika Kekeliruan 2 Ton Tidak Menggigit
Menuntut keterusterangan: untuk banyak bagian, peringkat massa sederhana sudah cukup memadai. Efek eksentrisitas dan inersia kecil ketika:
- Bagian tersebut kompak dengan CoG-nya di dekat sumbu rotasi
- Rotasinya lambat dan pengindeksannya lembut (akselerasi rendah)
- Beban dipusatkan di antara head stock dan tail stock, tidak kantilever
Dalam kasus tersebut, positioner yang berukuran massal saja akan berfungsi seperti yang diiklankan. Kekeliruan ini hanya berdampak jangka panjang, di luar pusat, bagian yang berputar cepat di mana momen dan inersia mendominasi — yang mana, bukan secara kebetulan, adalah pengatur posisi suku cadang yang paling sering dibeli untuk ditangani.
Pertanyaan yang Sering Diajukan
Q: Mengapa positioner seberat 2 ton tidak dapat menampung komponen seberat 2 ton?
A: Karena rating 2 ton mengasumsikan beban terpusat pada radius terukur dan kecepatan tetap. Bagian nyata yang pusat gravitasinya berada di luar pusat menghasilkan momen guling dan, di bawah akselerasi, inersia — keduanya diabaikan oleh peringkat massal. Batas yang mengikat menjadi momen, bukan massal.
Q: Apa yang dimaksud dengan momen jungkir balik secara sederhana?
A: Ini adalah gaya rotasi yang diberikan suatu beban karena beratnya diimbangi dari sumbu rotasi: momen = berat × jarak dari sumbu ke pusat gravitasi. Bagian kantilever menciptakan momen besar bahkan dengan bobot sedang.
Q: Berapa banyak faktor keamanan yang harus saya gunakan?
A: Terapkan 1,5–2× pada momen guling dan inersia untuk menutupi kesalahan estimasi, keausan komponen, dan beban kejut dari penghentian mendadak. Ukuran sesuai permintaan yang diperhitungkan, bukan angka mentah.
Q: Apakah bagian yang terpusat dapat menghindari masalah tersebut?
A: Sebagian besar ya. Dengan pusat gravitasi pada sumbu rotasi dan gerakan lembut, momen eksentrik dan inersia dinamis tetap kecil, dan rating massal menjadi panduan yang dapat diandalkan. Permasalahan berkembang seiring dengan penyeimbangan, kecepatan, dan pemasangan kantilever.
Pengecualiannya adalah positioner seberat 2 ton yang memegang komponen seberat 2 ton, bukan aturannya, karena rating menggambarkan keterpusatan yang diidealkan, beban stabil. Pembebanan eksentrik menggeser pusat gravitasi keluar sumbu dan menciptakan momen guling; inersia menambahkan lonjakan dinamis pada setiap akselerasi dan berhenti. Bersama-sama mereka dapat mengurangi kapasitas nyata yang dapat digunakan jauh di bawah kapasitas yang ada – terkadang secara drastis, seperti yang ditunjukkan oleh penalti kantilever.
Cara mengatasinya adalah dengan mengukur momen dan inersia, bukan massal. Temukan pusat gravitasi, hitung momen guling tiap sumbu, tambahkan permintaan inersia dinamis, dan menerapkan faktor keamanan sebelum membandingkannya dengan batas yang dipublikasikan positioner. ROBOPTIX menentukan positioner dengan peringkat momen eksplisit dan memvalidasinya berdasarkan geometri aktual dan siklus kerja bagian Anda, jadi nomor yang anda beli adalah nomor yang anda gunakan untuk mengelas. Untuk waktu yang lama, di luar pusat, atau pengelasan dengan siklus cepat — ada pengatur posisi bagian yang dapat menanganinya — disiplin itulah yang membedakan antara sel yang dapat menahan dan sel yang melorot..
Mengukur momen, bukan massal? Hubungi ROBOPTIX dengan berat komponen Anda, titik berat, dan siklus tugas untuk rekomendasi positioner yang divalidasi beban dan momen.
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia. Semua data spesifikasi dalam artikel ini diambil dari H / B / L / Lembar data produk seri U.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
- ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
- GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
- EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
- Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
Terakhir diperbarui: Juni 2026
Referensi
[1] Taman, J.-H., Kim, S.-H., Bulan, H.-S., & Kim, M.-H. (2019). Pengaruh Gravitasi terhadap Perilaku Molten Pool dan Analisis Struktur Mikro pada Berbagai Posisi Pengelasan pada Pengelasan Busur Logam Gas Berpulsa.Ilmu Terapan, 9(21), 4626.
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Bu, X. (2023). Mekanisme Pengaruh Gravitasi terhadap Perilaku Kolam Las dan Kinerja Manik Las dalam Pengelasan Busur Plasma Polaritas Variabel pada Posisi Pengelasan Berbeda.Bahan, 16(19), 6457.
POSTINGAN TERKAIT

Bagaimana Pengelasan Laser Robot Memungkinkan Peningkatan Otomotif: Dari Baja Berkekuatan Tinggi hingga Bodi Aluminium

5 Alasan Pengelasan Benda Kerja Besar Tidak Efisien — dan Bagaimana Robot Positioner Menyelesaikannya

Panduan Lengkap Pemula untuk Robot Positioner: Semua yang Perlu Anda Ketahui

Anggaran Ketat, Pilihan Cerdas:Bagaimana Pabrik Kecil dan Menengah Mendapatkan Nilai Terbanyak dari Robot Positioner di 2026

Mengapa Menambahkan Robot Sumbu ke-7? 5 Cara Ampuh untuk Meningkatkan Produktivitas & Pangkas Biaya 2026
