


Stasiun Kerja Robot Khusus Dan Produsen Sistem Laser



Pemrograman Gerak Terkoordinasi: Membuat Robot dan Positioner Anda Bergerak sebagai Satu Rantai Kinematik
Sebagian besar pabrik membeli robot dan positioner sebagai dua mesin. Mereka menyatukannya, menjalankan program robotnya, dan memicu positioner dengan output digital di antara lintasan. Hasilnya “berhasil”—sampai Anda melihat lasnya. Obor berhenti di setiap indeks, busur dimulai kembali dengan dingin, jahitannya menunjukkan riak di setiap sambungan, dan hasil first-pass tidak pernah mencapai apa yang dijanjikan brosur. Masalahnya bukan pada peralatannya. Kedua mesin tersebut tidak pernah diprogram menjadi satu.
Artikel ini menjelaskan pemrograman gerak terkoordinasi: praktik memperlakukan positioner sebagai sumbu integral pengontrol robot sehingga keduanya bergerak dari satu lintasan. Kami membahas interpolasi sumbu eksternal, Sinkronisasi EtherCAT, perataan jalur, dan hasil kualitas las dengan menjaga titik pusat alat (TCP) dengan kecepatan konstan. Tujuannya adalah sebuah sel di mana robot dan positioner bukanlah dua perangkat yang bekerja sama—mereka adalah satu rantai kinematik.
Catatan: Metodologi koordinasi mencerminkan praktik integrasi positioner ROBOPTIX di seluruh sel yang digerakkan oleh servo, direferensikan silang dengan penelitian peer-review tentang perilaku kolam las yang bergantung pada posisi (Taman dkk., 2019, Ilmu Terapan; Liu dkk., 2023, Bahan) dan ISO 9283 metode uji kinerja robot.
1. “Integrasi” Adalah Tujuan yang Salah
Integrasi menyiratkan dua sistem independen yang terhubung di tepinya. Kontrol berbasis pemicu—robot mengelas sebuah operan, mengirimkan sinyal, pengatur posisi berputar, robot melanjutkan—adalah integrasi. Hal ini juga yang menyebabkan banyak sel berkinerja buruk. Setiap kali pengatur posisi bergerak, robotnya diparkir; setiap kali robot bergerak, pengatur posisi diparkir. Lasan dibuat secara terpisah, potongan stop-start, dan kecacatan menumpuk di setiap batas di antara keduanya.
Tujuan yang lebih baik adalah koordinasi: satu pengontrol merencanakan satu lintasan yang mencakup enam sumbu robot dan sumbu rotasi pengatur posisi. Positioner menjadi bagian dari model kinematik robot itu sendiri. Ketika itu terjadi, busur tidak pernah berhenti karena pengatur posisi tidak perlu menunggu gilirannya.
2. Satu Rantai Kinematik: Positioner sebagai Perpanjangan Robot
Secara kinematis, sel las adalah pohon penghubung. Basis robot adalah akarnya, sumbu robot adalah cabang, obor adalah efektor akhir, dan benda kerja dipegang oleh positioner. Dalam gerakan terkoordinasi, sumbu pengatur posisi ditambahkan ke rantai kinematik yang sama yang dipecahkan oleh pengontrol robot, jadi menggerakkan positioner secara matematis sama dengan menggerakkan sendi robot. Pengontrol tidak lagi melihat “robot + pengatur posisi”; ia melihat satu lengan yang lebih panjang menjangkau bagian itu.
2.1 Sumbu 7, 8, Dan 9 di Pengendali
Sebagian besar pengontrol industri memungkinkan Anda mendeklarasikan sumbu eksternal—biasanya sumbu putar dan miring pengatur posisi—dan menugaskannya ke grup gerakan yang sama dengan robot.. Setelah dideklarasikan, positionernya adalah sumbu 7, 8, atau 9 dalam solusi koordinat internal pengontrol. Instruksi gerakan tunggal sekarang dapat memerintahkan robot dan pengatur posisi secara bersamaan, dan pengontrol menghitung kinematika terbalik gabungan sehingga obor mengikuti jalur yang diinginkan pada bagian tersebut. Sumbu eksternal bukanlah periferal; ini adalah gabungan yang dioptimalkan oleh perencana bersama dengan milik robot.
2.2 Satu Lintasan, Bukan Dua Program
Dengan positioner dieksternalisasi, Anda tidak lagi memelihara program robot dan program positioner terpisah. Anda mempertahankan satu lintasan. Jalur ditentukan dalam benda kerja (atau pengguna) bingkai, dan pengontrol mendistribusikan gerakan yang diperlukan antara robot dan pengatur posisi secara otomatis. Jika bagian tersebut harus tetap rata saat jahitan bergerak, pengontrol memiringkan pengatur posisi dan menggerakkan robot bersama-sama untuk menjaga pengelasan pada pita 1G/2G—persis seperti kontrol posisi yang dijelaskan P02, sekarang dieksekusi secara kontinyu dan bukan dalam langkah-langkah terpisah. Satu program berarti satu sumber kebenaran mengenai lokasi pengelasan yang seharusnya.
3. Interpolasi Sumbu Eksternal
Interpolasi adalah bagaimana pengontrol mengisi ruang antara dua titik yang diajarkan dengan gerakan halus. Dalam mode mandiri, robot menginterpolasi enam sumbunya sendiri. Dalam mode terkoordinasi, pengontrol menginterpolasi sumbu robot dan sumbu pengatur posisi eksternal secara bersamaan, memecahkan jalur yang disinkronkan di mana pembagian gerak di antara keduanya ditentukan bingkai demi bingkai untuk menjaga TCP tetap pada las. Inilah inti dari koordinasi: bukan dua interpolator yang berjalan secara paralel, tapi satu interpolator yang memiliki semua sumbu.
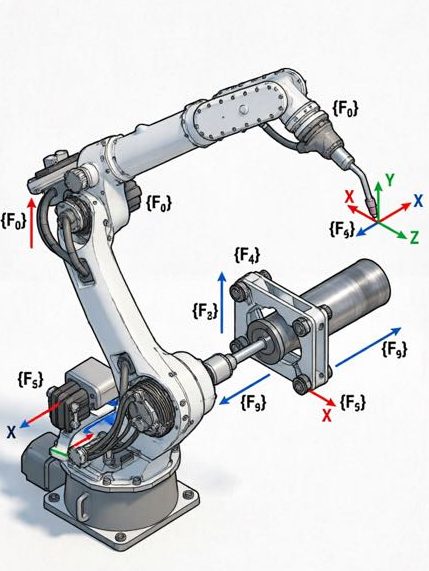
3.1 Mengkalibrasi Bingkai Positioner ke Basis Robot
Gerakan terkoordinasi hanya seakurat hubungan bingkai antara robot dan pengatur posisi. Sebelum gerakan terkoordinasi pertama, angka nol pengatur posisi harus dikalibrasi ke rangka dasar robot—biasanya dengan menjalankan TCP robot ke datum yang diketahui pada chuck pengatur posisi atau pelat muka, atau dengan kalibrasi laser atau ballbar. Jika ini salah, maka kinematika gabungan pengontrol dibuat berdasarkan premis yang salah: robot akan “berpikir” bagian tersebut ada di tempat yang sebenarnya tidak ada, dan lasan akan diimbangi dengan kesalahan konstan atau berputar. Kalibrasi bingkai ini adalah satu-satunya langkah yang paling banyak dilewati dalam permulaan lapangan, dan satu-satunya penyebab paling umum dari “program berjalan tetapi pengelasannya salah.”
4. Sinkronisasi EtherCAT dan Bingkai Sinkronisasi
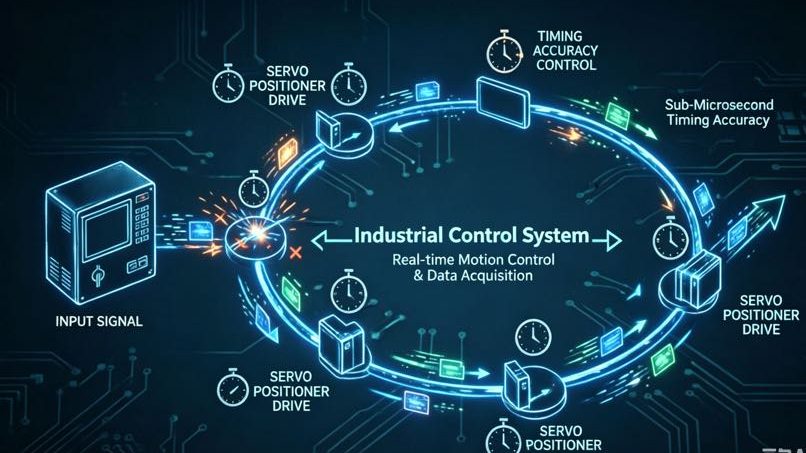
Agar robot dan positioner dapat bergerak menjadi satu, perjalanan mereka harus berbagi basis waktu yang sama. Positioner yang memperlambat robot bahkan beberapa milidetik saja akan menghasilkan cacat jahitan yang terlihat, karena kedua gerakan tersebut tidak lagi konsisten secara geometris pada saat pengelasan—obor berada pada satu titik jalur sementara bagiannya sedikit menyimpang ke belakang.. Sinkronisasilah yang membuat mereka tetap terkunci.
4.1 Jam dan Jitter Terdistribusi
EtherCAT dengan jam terdistribusi memberi setiap servo drive stempel waktu yang tersinkronisasi, sehingga robot dan sumbu pengatur posisi menjalankan posisi yang diperintahkan pada saat kontrol yang sama. "Bingkai sinkronisasi" adalah pesan jaringan yang menguncinya. Jitter—variasi dalam waktu tersebut—adalah musuhnya. Pengatur posisi servo ROBOPTIX menggunakan sinkronisasi jam terdistribusi EtherCAT sehingga sumbu pengatur posisi melacak kelompok gerak robot dengan konsistensi sub-milidetik, Hal inilah yang memungkinkan pengelasan kontinu menjangkau bagian yang berputar tanpa memulai kembali dalam keadaan dingin. Di mana sambungan kereta analog atau pulsa yang lebih tua menimbulkan penyimpangan puluhan milidetik, EtherCAT menjaga rantai tetap erat. Tes prakteknya sederhana: memerintahkan gerakan heliks terkoordinasi dan mengatur waktu sumbu; jika pengatur posisi tertinggal, jahitannya memberitahu Anda sebelum osiloskop melakukannya.
5. Kecepatan TCP Konstan Melalui Las
Hasil dari koordinasi adalah kecepatan titik pusat alat yang konstan. Dalam sel berbasis pemicu, TCP bergantian antara kecepatan penuh dan nol di setiap indeks; dalam sel terkoordinasi, TCP bergerak melalui lasan dengan kecepatan tetap sementara pengatur posisi memutar bagian di bawahnya. Robot melacak jalannya; positioner memasok rotasi; tidak ada yang berhenti.
5.1 Mengapa Berhenti dan Mulai Merusak Las
Saat busur berhenti dan dimulai ulang, kolam las mendingin dan meleleh kembali, meninggalkan pangkuan yang dingin, restart yang tidak terpakai, atau riak yang terlihat, dan lonjakan masukan panas setiap kali dihidupkan ulang. Kecepatan TCP yang konstan—dicapai karena pengatur posisi melakukan rotasi sementara robot mempertahankan jalur obor—menjaga masukan panas tetap seragam dan profil manik tetap konsisten. Ini adalah dokumen fisika Park dan Liu yang sama untuk perilaku kumpulan yang bergantung pada posisi: memegang las dalam pita gravitasi dan posisi yang konsisten akan menstabilkan kolam, dan gerak terkoordinasi inilah yang menahan pita tersebut secara terus-menerus, bukan dalam langkah-langkah yang diam (Taman dkk., 2019; Liu dkk., 2023).
6. Penghalusan Jalur dan Gerakan Campuran
Bahkan dengan koordinasi, program yang naif menciptakan sudut: lintasan melewati setiap titik yang diajarkan dan melambat untuk memenuhi akurasi. Perataan jalur—sering disebut blending atau pembulatan sudut—memungkinkan pengontrol memotong sudut dengan radius yang ditentukan, jadi TCP tidak pernah berhenti sepenuhnya. Positioner dan robot berbagi jalur campuran, dan lasan mengalir melalui apa yang seharusnya menjadi penghentian yang sulit. Pertukarannya nyata: penghalusan yang berlebihan mengorbankan akurasi di tikungan, jadi radiusnya disetel per aplikasi—ketat pada root pass yang presisi, lebih longgar pada fillet panjang. Sel terkoordinasi mengekspos ini sebagai satu set parameter di seluruh robot dan positioner, daripada dua pengaturan penghalusan independen yang saling bertarung dan menghasilkan jahitan yang terlihat berbeda pada setiap lintasan.
7. Konstanta Gravitasi: Bagaimana Koordinasi Melindungi Kualitas Las
Gerakan terkoordinasi tidak hanya lebih mulus; itu adalah kontrol kualitas. Dengan memutar bagian secara terus menerus untuk menjaga lasan pada pita datar atau horizontal, sel tersebut menahan vektor gravitasi yang hampir konstan di kolam—satu-satunya penentu terbesar stabilitas genangan air—alih-alih membiarkan kolam berayun melalui zona vertikal dan overhead saat bagian tersebut diposisikan ulang secara bertahap.
7.1 Perilaku Kelompok Tergantung Posisi
Pekerjaan yang ditinjau oleh rekan sejawat menunjukkan perilaku kolam las dan kualitas manik sangat bervariasi menurut posisi pengelasan, karena gravitasi menguras dan mengganggu kestabilan kolam dalam orientasi atas dan vertikal (Taman dkk., 2019, pada posisi GMAW; Liu dkk., 2023, pada VPPA di seluruh posisi). Gerakan terkoordinasi mengubah temuan itu menjadi aturan desain sel: pertahankan kolam pada pita datar/horizontal dengan menggerakkan bagiannya, bukan dengan berhenti untuk mengubah posisi. Positioner melakukan putaran; robot melakukan pelacakan; pengontrol menjaganya tetap menjadi satu. Hasilnya adalah kualitas posisi datar P02, dipertahankan melalui seluruh jahitan daripada mengatur ulang pada setiap indeks. Dengan kata lain, koordinasi adalah cara Anda mengoperasionalkan fisika gravitasi dari P01 ke seluruh bagian.
8. Tiga Kegagalan yang Menghancurkan Program Terkoordinasi
Gerakan terkoordinasi gagal dalam cara yang dapat diprediksi. Mengetahui hal-hal tersebut mempersingkat waktu startup dari beberapa minggu menjadi beberapa hari, karena masing-masing memiliki perbaikan yang spesifik dan bukan “sel terasa salah” yang samar-samar.
8.1 Ketidakcocokan Bingkai, Sinkronisasi Melayang, Singularitas Pemosisian
- Ketidakcocokan bingkai: Positioner nol tidak pernah dikalibrasi ke basis robot, jadi kinematika gabungannya diimbangi. Memperbaiki: jalankan kalibrasi bingkai sebelum gerakan terkoordinasi pertama, dan verifikasi ulang setelah terjadi perubahan mekanis pada sel.
- Sinkronisasi penyimpangan: Tautan jaringan memungkinkan timing jitter, jadi pengatur posisi tertinggal dari robot. Memperbaiki: menggunakan fieldbus yang disinkronkan (Jam yang didistribusikan EtherCAT) dan verifikasi sinkronisasi dengan langkah uji terbatas daripada mengasumsikan tautannya erat.
- Singularitas pengatur posisi: Pada sudut kemiringan tertentu, pengatur posisi kehilangan otoritas mekanis atau pengontrol mencapai batas kinematik, memaksa penghentian di tengah-tengah pengelasan. Memperbaiki: rencanakan jalur untuk menghindari orientasi tunggal positioner, atau menambahkan sumbu redundan sehingga robot dapat mengambil alih gerakan melalui zona tersebut.
9. Contoh Lapangan: Sel 3 Sumbu Disetel untuk Gerakan Halus
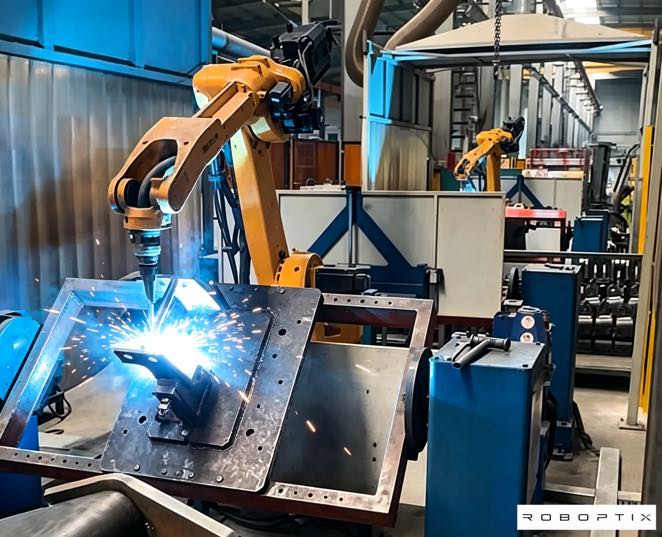
Pelanggan ROBOPTIX menjalankan pengatur posisi 2 sumbu di samping robot 6 sumbu dalam mode pemicu: robot dilas a 300 mm lulus, memberi isyarat kepada positioner untuk mengindeks 15°, ulang. Hasil first pass terhenti 80% dengan cacat putaran dingin di setiap indeks, dan sel itu akan dikutip ulang dengan robot yang lebih cepat. Setelah mengkonfigurasi ulang positioner sebagai sumbu eksternal 7–8 di pengontrol robot, mengkalibrasi bingkai positioner, dan mengaktifkan sinkronisasi EtherCAT dengan pencampuran jalur, sel menjalankan jahitan sebagai satu lintasan kontinu dengan kecepatan TCP konstan. Cacat indeks hilang, dan hasil first-pass naik di atas 97%. Perangkat kerasnya tidak berubah—model pemrogramannya yang berubah. Koordinasi, bukan lebih banyak peralatan, adalah perbaikannya, dan biayanya hanya sebagian kecil dari peningkatan robot yang diusulkan.
10. Ketika Koordinasi Tidak Sepadan dengan Usaha
Koordinasi tidaklah gratis, dan untuk beberapa pekerjaan itu berlebihan. Jika bagian Anda dilas dalam satu posisi tanpa rotasi di antara lintasan—jahitan pendek pada perlengkapan yang sudah membuatnya rata—kontrol berbasis pemicu sudah cukup memadai., dan pengaturan tambahan kalibrasi bingkai dan verifikasi sinkronisasi hanya memberi Anda sedikit manfaat. Koordinasi terbayar ketika las bergerak mengelilingi bagian yang harus berputar terus menerus, ketika hasil lintasan pertama dibatasi oleh cacat restart, atau ketika Anda sudah berinvestasi pada servo positioner yang presisinya tidak dapat digunakan oleh model pemicu. Habiskan rekayasa di mana tingkat kecacatan berada; lewati saja jika sinyal sederhana berhasil.
Pertanyaan yang Sering Diajukan
Q: Apa perbedaan antara mengintegrasikan dan mengoordinasikan positioner?
A: Integrasi menghubungkan dua sistem mandiri yang bergantian: pengelasan robot, lalu memberi sinyal kepada positioner untuk mengindeks. Koordinasi memperlakukan positioner sebagai sumbu eksternal pada pengontrol robot sehingga keduanya bergerak dari satu lintasan. Koordinasi menghilangkan siklus stop-start yang menyebabkan cacat cold-restart dan masukan panas yang tidak merata.
Q: Apakah saya memerlukan EtherCAT untuk mengoordinasikan gerakan robot dan positioner?
A: Anda memerlukan fieldbus yang disinkronkan dengan basis waktu yang sama. EtherCAT dengan jam terdistribusi adalah pilihan umum karena menjaga waktu sumbu dalam jitter sub-milidetik; sambungan analog atau rangkaian pulsa biasanya cukup melayang—puluhan milidetik—untuk terlihat sebagai cacat jahitan selama pengelasan kontinu.
Q: Mengapa kalibrasi bingkai positioner sangat penting?
A: Gerakan terkoordinasi memecahkan kinematika gabungan dari dasar robot melalui positioner hingga bagiannya. Jika angka nol pengatur posisi salah dikalibrasi pada rangka robot, setiap gerakan terkoordinasi dibangun di atas geometri palsu dan offset tanah las. Ini adalah langkah startup yang paling sering dilewati dan penyebab paling umum dari program yang berjalan tetapi salah.
Q: Dapatkah gerakan terkoordinasi benar-benar meningkatkan kualitas las, atau hanya kecepatan?
A: Keduanya, tapi kualitas adalah efek yang lebih kuat. Kecepatan TCP yang konstan dan rotasi bagian yang terus menerus menjaga kumpulan dalam pita gravitasi yang stabil, menghilangkan cacat restart dingin. Penelitian tentang perilaku kumpulan yang bergantung pada posisi (Taman, 2019; Liu, 2023) mendukung mempertahankan posisi pengelasan yang konsisten untuk kualitas manik—dan koordinasi adalah cara Anda menahannya melalui seluruh lapisan.
Memperlakukan positioner sebagai mesin terpisah yang “berbicara” dengan robot membatasi sel Anda pada kualitas stop-start. Pemrograman gerakan terkoordinasi menghilangkan batasan tersebut: mendeklarasikan positioner sebagai sumbu eksternal di pengontrol robot, mengkalibrasi bingkainya ke dasar robot, menyinkronkan drive pada basis waktu yang sama dengan jam terdistribusi EtherCAT, dan biarkan satu lintasan menggerakkan keduanya. Pengelasan kemudian berjalan pada kecepatan TCP yang konstan dengan bagian yang terus diputar untuk menahan pita datar/horizontal—persis seperti penelitian kondisi gravitasi yang stabil yang menghasilkan kumpulan yang lebih baik..
ROBOPTIX pengatur posisi servo (itu B008–B011、B012 unit multi-sumbu) mengirimkan siap EtherCAT dan dikonfigurasikan sebagai sumbu eksternal di pengontrol robot utama, dengan dukungan aplikasi untuk kalibrasi bingkai dan verifikasi sinkronisasi. Untuk sel yang hasil lintasan pertama lebih penting daripada waktu siklus mentah, Koordinasi adalah peningkatan yang menghasilkan pengurangan cacat dibandingkan perangkat keras.
Artikel berikutnya dalam seri ini membahas pertanyaan akurasi lebih lanjut: cara memverifikasi, dengan pelacak laser dan ISO 9283, bahwa sel terkoordinasi benar-benar memiliki kemampuan pengulangan yang diklaim oleh lembar spesifikasi.
Siap mengoordinasikan sel Anda?
Kontak ROBOPTIX dengan merek robot Anda dan geometri bagian untuk konfigurasi sumbu eksternal dan rencana kalibrasi bingkai.
Tentang Penulis
Pengalaman & Kredensial
Spesialis integrasi sistem pengelasan robot dengan 12+ pengalaman proyek langsung selama bertahun-tahun yang berfokus pada pemilihan dan integrasi Robot Positioner. Telah memberikan konsultasi kepada 300+ pabrik di seluruh Amerika Utara, Eropa, dan Asia. Semua data spesifikasi dalam artikel ini diambil dari H / B / L / Lembar data produk seri U.
Latar belakang perusahaan: 26+ tahun teknik otomasi pengelasan, 40+ paten aktif, 1,500+ menyelesaikan proyek secara global, sekitar 70% melibatkan integrasi Robot Positioner.
Sertifikasi
- ISO 9001: 2015 (GB/T 19001-2016) — Sistem Manajemen Mutu
- GJB 9001C-2017 — Sistem Manajemen Mutu Peralatan Militer/Senjata
- EU CE — Petunjuk Mesin 2006/42/EC (Sertifikat. TIDAK. M.2026.206.C134866)
- Perusahaan Teknologi Tinggi — Sertifikat. TIDAK. GR202341000595 (Dikeluarkan pada bulan November. 2023)
Terakhir diperbarui: Juni 2026
Referensi
[1] Taman, J.-H., Kim, S.-H., Bulan, H.-S., & Kim, M.-H. (2019). Pengaruh Gravitasi terhadap Perilaku Molten Pool dan Analisis Struktur Mikro pada Berbagai Posisi Pengelasan pada Pengelasan Busur Logam Gas Berpulsa. Ilmu Terapan, 9(21), 4626.
[2] Liu, J., Jiang, F., Chen, S., Xu, B., Zhang, G., Cheng, W., & Bu, X. (2023). Mekanisme Pengaruh Gravitasi terhadap Perilaku Kolam Las dan Kinerja Manik Las pada Pengelasan Busur Plasma Polaritas Variabel pada Berbagai Posisi Pengelasan. Bahan, 16(19), 6457.
POSTINGAN TERKAIT

7Robot Sumbu ke-th + Pemosisian Robot: Membangun Sel Pengelasan Fleksibel Lengkap

Panduan Membeli Pemosisian Robot 2026:Sesuaikan Anggaran Anda dengan Sistem yang Tepat

Daftar Periksa Pembelian Positioner Pengelasan: 6 Masukan untuk RFQ yang Akurat

10 Manfaat Utama Penerapan Sel Pengelasan Robot di Toko Anda
Mengapa Menambahkan Robot Sumbu ke-7? 5 Cara Ampuh untuk Meningkatkan Produktivitas & Pangkas Biaya 2026
